- تظهر البدلات الخارجية كتطور ناعم ومرن للهياكل الخارجية الصلبة، وتسعى إلى توفير راحة أكبر وتكيف أفضل مع جسم الإنسان.
- يكمن التحدي التقني الرئيسي في دمج المحركات وأجهزة الاستشعار خفيفة الوزن في الهياكل النسيجية، مما يضمن التثبيت الجيد ونقل القوة.
- يجسد الهيكل الخارجي للأطفال من شركة مارسي بيونيكس نقل الروبوتات إلى العيادة، مع علامة CE والتوسع الدولي.
- يشير المستقبل والحاضر إلى قدرة أكبر على التكيف، والاستخدام في الحياة اليومية، وإزالة الغموض الاجتماعي عن الروبوتات كحليف في مجال الصحة والمساعدة.
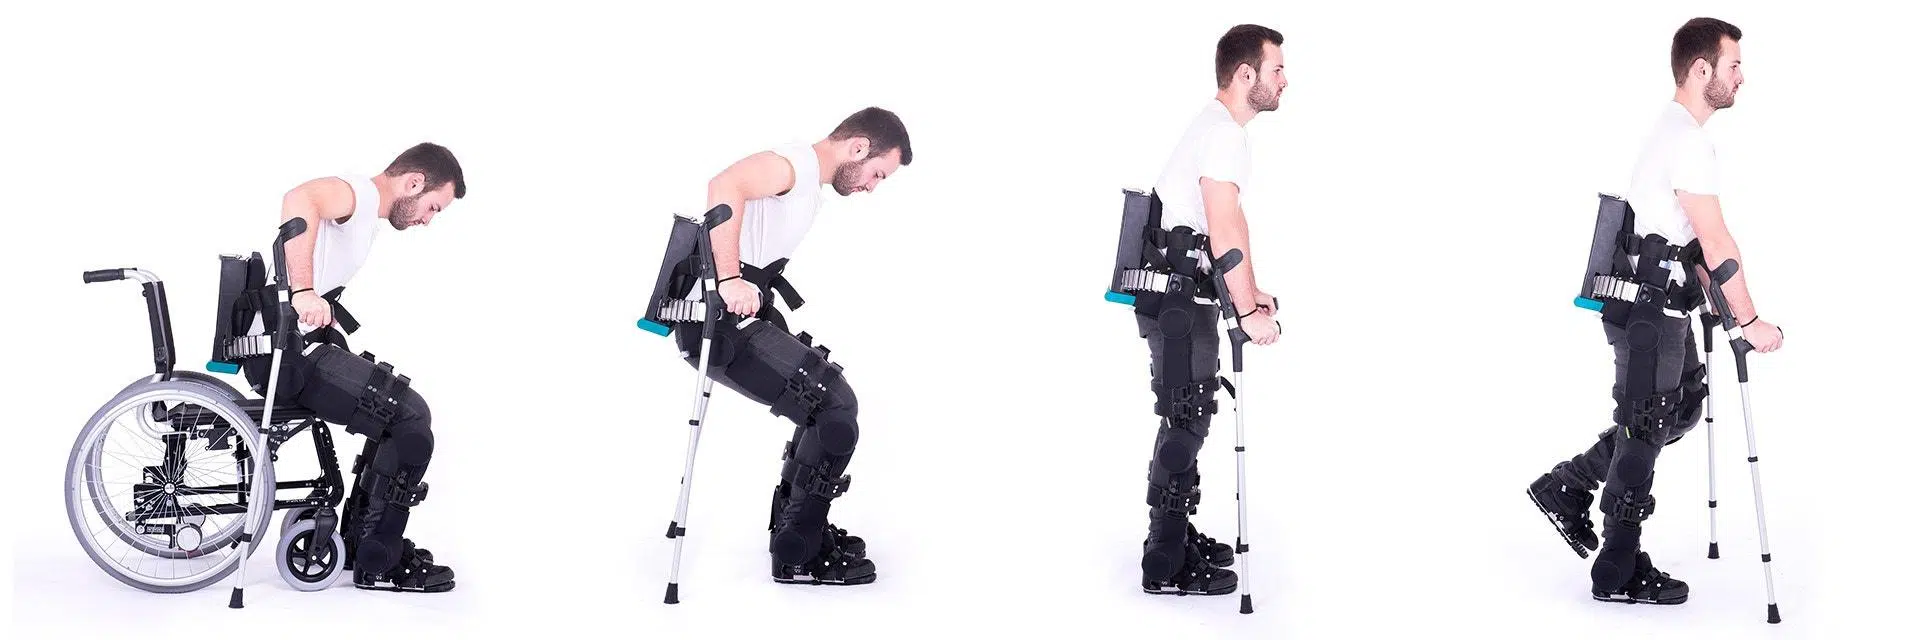
تجاوزت البدلات الخارجية والهياكل الخارجية الروبوتية حدود الخيال العلمي لتصبح أداة حقيقية في إعادة التأهيل العصبي العضلي والمساعدة على الحركة. في السنوات الأخيرة، انتقلت الروبوتات من المصانع إلى المستشفيات ومراكز الأبحاث، مما أحدث تغييرًا جذريًا في فهمنا لاستعادة القدرة على الحركة ودعم الأشخاص ذوي الإعاقات الحركية.
عندما نتحدث عن البدلات الخارجية لإعادة التأهيل، والتحديات التي تواجهها، والخطوات الأولى ، فإننا لا نفكر فقط في آلات مستقبلية، بل في أجهزة تُرتدى كالملابس، يجب أن تتعايش مع جسم الإنسان براحة وأمان وفعالية. وراء كل نموذج أولي سنوات من العمل في مجالات الميكانيكا والإلكترونيات والمواد المرنة واللوائح الصحية والتجارب السريرية، ومع ذلك لا تزال هذه التقنية تُعتبر غير ناضجة وتواجه العديد من التحديات.
من الهياكل الخارجية الصلبة إلى البدلات الخارجية المرنة
تطورت الروبوتات المستخدمة في إعادة التأهيل من هياكل ثقيلة وصلبة إلى مفاهيم أخف وزنًا وأكثر مرونة، قادرة على التكيف بشكل أفضل مع تشريح جسم الإنسان. على مدى عقدين من الزمن، صممت العديد من المجموعات البحثية والشركات هياكل خارجية تهدف إلى العلاج والتعويض الوظيفي عن العجز الحركي، ونجحت في طرح بعض النماذج في السوق، ولكن دون الإجابة بعد على جميع التساؤلات المتعلقة بجدواها السريرية الحقيقية.
في حالة الهياكل الخارجية، تُملي متطلبات التصميم التفاعل المباشر مع جسم الإنسان . فهي ليست روبوتات تعمل عن بُعد، بل أنظمة قابلة للارتداء تُحيط بالأطراف، وبالتالي، يجب اعتبار الإنسان والروبوت وحدةً واحدة. هذه النظرة الشاملة أساسية لفهم تحديات التصميم الميكاترونيكي، والاستشعار، والتحكم التي تنشأ عندما يتحرك الجهاز بتناغم مع حركة الشخص.
يتمثل أحد التحديات الأساسية في ضمان ملاءمة الهيكل الميكانيكي للمستخدم بشكل جيد، ليس فقط لنقل القوى اللازمة للمشي أو تحريك الذراع بكفاءة، بل أيضاً لضمان الراحة والسلامة. وهنا يبرز دور علم الحركة: فالعديد من مفاصل الإنسان لا تمتلك محور دوران ثابتاً يمكن محاكاته بسهولة في مفصل روبوتي قياسي، مما يؤدي إلى عدم محاذاة بين محور الهيكل الخارجي ومحور مفصل المريض.
تؤدي هذه الاختلالات الميكانيكية إلى فقدان نقل القوة، والشعور بعدم الراحة، وظهور نقاط ضغط غير مرغوب فيها، وصعوبة في اتباع مسارات الحركة الطبيعية. علاوة على ذلك، تختلف الأجسام فيما بينها: فالاختلافات في طول العظام، وسماكة الأنسجة، وتشوهات العظام أو العضلات الناتجة عن الأمراض، تزيد من تعقيد عملية تكييف بنية صلبة مع شريحة واسعة من المرضى.
لذا، أصبحت قابلية التكيف وسهولة الاستخدام من الأهداف الرئيسية. وتتمثل الفكرة في ابتكار "روبوت قابل للارتداء" يمكن تعديله بسهولة ليناسب مختلف المرضى والعلاجات، ويمكن ارتداؤه بسرعة أثناء الجلسات السريرية، ولا يتطلب لياقة بدنية ممتازة لتحمل وزن النظام أو الشعور بعدم الراحة.
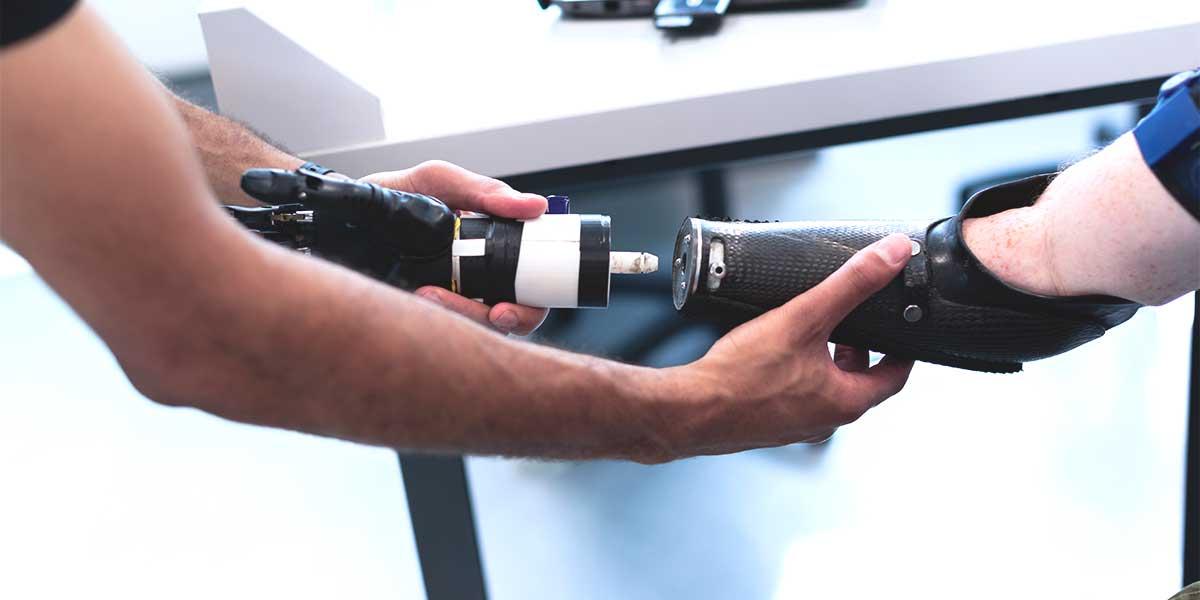
ما هو الهيكل الخارجي ولماذا يمثل تغييراً في التركيز؟
نظراً لمحدودية الهياكل الخارجية التقليدية، ظهرت ما يُسمى بالبدلات الخارجية ، والمعروفة أيضاً بالبدلات النشطة. وتتلخص فلسفتها في التخلص من الأجزاء الصلبة قدر الإمكان واستبدالها بأقمشة أو مواد لينة تتكيف مع شكل الجسم وحركته الطبيعية، وذلك وفقاً لمبادئ الروبوتات اللينة.
في هذه الهياكل الخارجية، يسعى التصميم المرن والمحاكي للطبيعة إلى محاكاة سلوك الأنسجة العضوية. تُستخدم مواد قابلة للتشكيل يمكنها التمدد أو الانحناء أو الالتواء بشكل مشابه للعضلات أو الأوتار أو الجلد، بهدف الانتقال من الأجهزة الضخمة والصلبة والمعقدة إلى حلول آلية خفيفة الوزن ومرنة ومريحة للاستخدام السريري اليومي.
للوهلة الأولى، يبدو الهيكل الخارجي الحل الأمثل لإعادة التأهيل : فهو يُناسب الجسم كالملابس، وخفيف الوزن، ويُتيح حرية حركة أكبر من الهيكل الصلب الذي يُغطي الساق أو الجذع بالكامل. مع ذلك، تُظهر التجارب المُستقاة من المشاريع القليلة الحالية للهياكل الخارجية المُخصصة لإعادة التأهيل أن تصميم نظام فعال حقًا أكثر تعقيدًا مما يبدو.
في جهاز واحد، تتلاقى الصعوبات التقنية للروبوتات اللينة (السلوك غير الخطي للمواد، والتشوهات الكبيرة، واستقرار الهندسة تحت الحمل) مع المشاكل المعروفة للهياكل الخارجية: كيفية جعل التفاعل بين الإنسان والروبوت طبيعيًا قدر الإمكان، وكيفية ضمان سهولة الاستخدام السريري، وكيفية إثبات قيمته العلاجية حقًا بأدلة علمية قوية.
علاوة على ذلك، لكي يكون الهيكل الخارجي خفيف الوزن ومرنًا ومريحًا حقًا، لا يكفي أن يكون "هيكله" لينًا؛ بل يجب أيضًا دمج أجهزة الاستشعار والمحركات والأسلاك في تلك البيئة المرنة دون المساس بالحركة. وهنا تكمن بعض أكبر المعوقات التقنية في عصرنا الحالي.
محركات البدلات الخارجية: من المحركات التقليدية إلى سبائك الذاكرة الشكلية
يُعدّ المُشغّل العنصر الأكثر تأثيرًا في تصميم الهيكل الخارجي ، أي العنصر الذي يُولّد الحركة أو القوة المساعدة. توفر التقنيات التقليدية، مثل المحركات الكهربائية ذات التيار المستمر أو المُشغّلات الهوائية، تحكمًا وقوةً جيدين، لكن وزنها وحجمها يُعيقان دمجها في الملابس المرنة.
يُعد استخدام المشغلات الهوائية المرنة حلاً شائعاً إلى حد ما، حيث تقوم هذه المشغلات بالنفخ والتفريغ لتوليد الحركة. وتتمثل ميزتها الرئيسية في خفة وزنها ومرونتها، إلا أنها تتطلب ضواغط أو خزانات هواء مضغوط، مما يزيد من حجم النظام وضوضاءه وتعقيداته اللوجستية، وهو أمر لا يتناسب دائماً مع البيئة السريرية التي تُعتبر فيها البساطة أساسية.
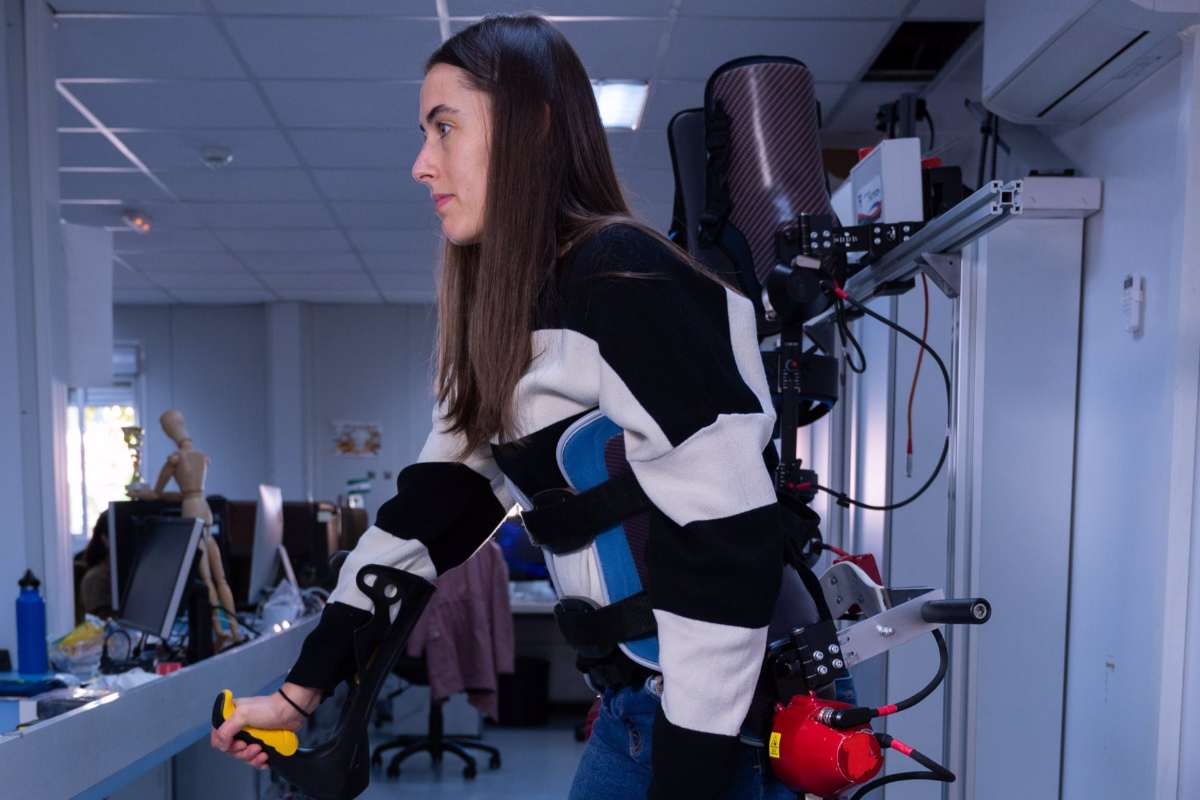
ثمة نهج آخر شائع الاستخدام يتمثل في الأنظمة التي تعمل بالكابلات بواسطة محركات كهربائية. في هذه الحالة، يشتمل الهيكل الخارجي على كابلات أو أحزمة تنقل الطاقة من "حقيبة ظهر" أو غلاف، عادةً ما يكون مثبتًا على ظهر المريض، ويحتوي على المحركات والبطاريات والإلكترونيات. قد يتجاوز وزن هذه الوحدة 3,5 كيلوغرام، مما يتطلب من مرتديها لياقة بدنية جيدة نسبيًا لحملها دون أن تشكل عبئًا كبيرًا.
في السنوات الأخيرة، اكتسبت سبائك الذاكرة الشكلية أهمية بالغة كبديل واعد في مجال الروبوتات المرنة، ولا سيما في صناعة البدلات الخارجية. تتميز هذه المواد بقدرتها على تغيير شكلها عند تسخينها والعودة إلى شكلها الأصلي عند تبريدها، مما يسمح بتوليد الحركة في مساحات ضيقة للغاية.
توفر سبائك الذاكرة الشكلية مزايا عديدة، منها نسبة عالية من القوة إلى الوزن ، وحجم صغير جدًا، ومرونة طبيعية تتكامل بسلاسة مع المنسوجات. علاوة على ذلك، تعمل هذه السبائك بصمت، وهي ميزة قيّمة للغاية في البيئات السريرية، كما أن تكلفتها منخفضة نسبيًا مقارنةً بالأنظمة المتقدمة الأخرى. لهذه الأسباب مجتمعة، يجري استكشافها كخيار مثالي للعمل كـ"عضلات اصطناعية" مدمجة في الهياكل الخارجية التأهيلية.
التحدي الميكانيكي الكبير: التثبيت على الجسم ونقل القوى
عند الاستغناء عن المكونات الصلبة واختيار تصميم نسيجي، يبرز تحدٍ رئيسي آخر: تثبيت الهيكل الخارجي على جسم الإنسان . في الهياكل الخارجية التقليدية، تقوم القضبان والمفاصل الصلبة بتوجيه القوة بطريقة يمكن التنبؤ بها نسبيًا. أما في الهياكل الخارجية الحديثة، فيتم توفير الدعم من خلال تطبيق قوى شد على الجسم عبر أحزمة وأربطة وأنسجة رخوة.
تكمن المشكلة في أن مرونة النسيج تتسبب في فقدان جزء من القوة نتيجة تشوه النسيج نفسه. بعبارة أخرى، عند شد المشغل، لا يتحرك مفصل المريض فحسب، بل يتمدد الزي التقني أيضًا، وتتغير نقاط الدعم، وتتولد أخطاء موضعية يصعب نمذجتها رياضيًا، مما يعقد تصميم خوارزميات التحكم بشكل كبير.
في الوقت نفسه، يجب أن يكون الهيكل الخارجي قادراً على نقل قوة كافية لتثبيت الأطراف أو تحريكها، أو لتعزيز قدرة المستخدم على الحركة. إنه توازن دقيق بين الراحة والفعالية: فالصلابة المفرطة تُقلل من الراحة، بينما المرونة المفرطة تجعل المساعدة غير فعالة.
علاوة على ذلك، لا يمكن لنقاط التلامس بين الإنسان والروبوت أن تعمل كمثبتات ثابتة للجسم؛ بل يجب أن تسمح ببعض الحركة الطبيعية للجلد وأن تتكيف مع تغيرات وضعية الجسم، مع الحفاظ على ثباتها الكافي لوصول قوة المحركات إلى المكان المطلوب. ويُعدّ إيجاد المواد والأبازيم والمثبتات والأشكال الهندسية التي تلبي هذه المتطلبات أحد أكثر مجالات البحث تعقيدًا ونشاطًا.
علاوة على ذلك، يجب مراعاة التباين التشريحي بين المرضى : فالتصميم لطفل مصاب بالشلل الدماغي يختلف عن التصميم لشخص بالغ يخضع لإعادة التأهيل بعد جراحة الركبة أو لشخص مسن يعاني من ضمور العضلات. تؤثر التشوهات والتشنجات والتقلصات أو الجنف بشكل كبير على مكان وكيفية وضع نقاط التثبيت دون التسبب في ألم أو إعاقة العلاج.
مستشعرات النسيج والتحكم في الحركة في الوقت الفعلي
تحتاج أنظمة إعادة التأهيل الروبوتية إلى قياس ما يحدث في جميع الأوقات: زوايا المفاصل، والقوى، وأنماط المشي ، والتعب، وما إلى ذلك. تقليديًا، تم استخدام أجهزة استشعار الموضع التجارية (مقياس الجهد الخطي، وأجهزة استشعار تأثير هول) وأجهزة استشعار القوة الموجودة بالقرب من المفاصل أو على الهياكل الصلبة للروبوت.
في سياق الهياكل الخارجية، تُشكل هذه المستشعرات التقليدية عائقًا لأنها عادةً ما تكون صلبة أو شبه صلبة وتتطلب أغلفة ودعامات، وهو ما يتعارض مع فلسفة التصميم المرن واللين. ولأنها تُوضع خارج مفصل المريض، فإنها تزيد من حجم النظام، وتقلل من كثافته، وتُسبب صعوبات في اندماجه مع الأنسجة.
لهذا السبب، يتزايد الاهتمام بالمواد الجديدة ذات القدرات الحسية التي يمكن خياطتها أو نسجها مباشرة في نسيج الهيكل الخارجي. وتبرز في هذا المجال تقنيات مثل ألياف الكربون النانوية، وخيوط النايلون المطلية بالفضة، وحتى خيوط سبائك الذاكرة الشكلية؛ فهذه المواد، بالإضافة إلى خصائصها الحسية، قادرة أيضاً على "الإحساس".
تُغيّر هذه المواد خصائصها الكهربائية تبعًا للتشوه أو القوة التي تتعرض لها، مما يسمح باستخدامها كمستشعرات للموقع أو الحمل مدمجة في الملابس نفسها. يركز البحث على تحديد خصائص استجابتها الكهربائية، ومتانتها عند طيها أو غسلها أو تعرضها للعرق والاحتكاك، وكيفية دمجها في تصميم النسيج دون المساس براحة المستخدم.
الهدف النهائي هو الحصول على نظام حسي مرن بالكامل ، حيث تعمل السترة أو البنطال أو حزام البدلة الخارجية كـ "جلد إلكتروني" قادر على الإبلاغ في الوقت الفعلي عما يحدث أثناء جلسة إعادة التأهيل، مما يسهل التحكم التلقائي واتخاذ القرارات من قبل أخصائي العلاج الطبيعي.
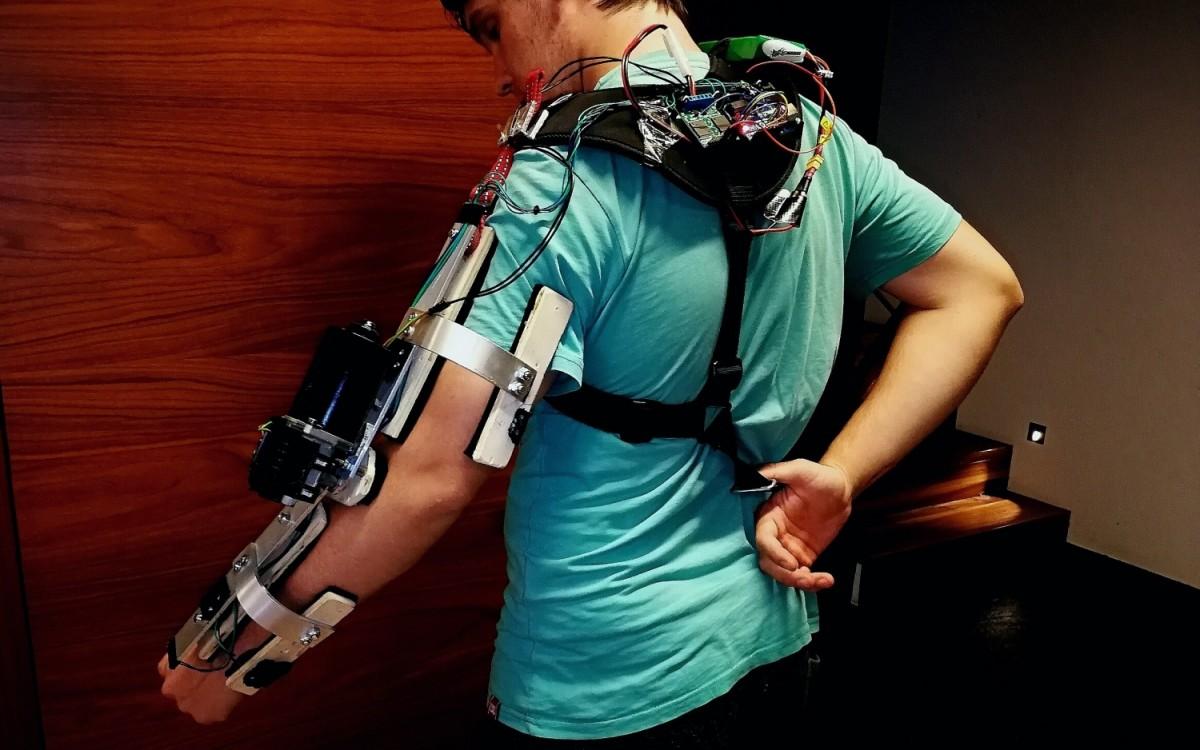
مراقبة التحكم والمساعدة المتغيرة والتدريب
إلى جانب المكونات المادية، يكمن سرّ الهيكل الخارجي الجيد في كيفية التحكم في الدعم الذي يقدمه. توفر الأنظمة الأكثر تطوراً إمكانية تعديل مستوى الدعم المطبق على كل مفصل في الوقت الفعلي، إما تلقائياً أو من خلال واجهات سهلة الاستخدام للمعالج.
تستخدم بعض الأجهزة أجهزة لوحية وتحكمًا صوتيًا، مما يُمكّن أخصائي العلاج الطبيعي من تعديل المعايير دون مقاطعة الجلسة أو تحريك الروبوت بشكل مفرط. يُسهّل هذا العمل السريري ويسمح بتكييف العلاج بسرعة في حال تحسّن حالة المريض، أو شعوره بالتعب، أو حدوث تغييرات غير متوقعة أثناء التدريب.
تُكمَّل هذه الهياكل الخارجية عادةً ببرامج حاسوبية تجمع جميع البيانات المتعلقة بالتدريب في الوقت الفعلي: مدة الجلسة، وعدد الخطوات، ومستويات المساعدة، وأنماط المشي، والحوادث، وما إلى ذلك، وفي بعض الحالات، تتكامل مع أنظمة الواقع الافتراضي لإعادة التأهيل . وهذا يوفر للمختص سجلاً مفصلاً يمكن تحليله لتخصيص عملية إعادة التأهيل.
تُصبح هذه المعلومات أداةً أساسيةً لتخصيص الجلسات وفقًا للاحتياجات الفعلية لكل شخص. على سبيل المثال، يمكن زيادة شدة الجلسات تدريجيًا لتشجيع التعافي النشط، وتجنب إجهاد المرضى الضعفاء، أو اكتشاف ما إذا كان هناك ثبات في التحسن يستدعي إعادة تقييم الأهداف العلاجية.
الهيكل الخارجي للأطفال من شركة مارسي بيونيكس: إنجاز عالمي
ومن أبرز الأمثلة على نقل الروبوتات من المختبر إلى المستشفى هو أول هيكل خارجي للأطفال في العالم ، والذي طورته المهندسة إيلينا غارسيا أرمادا من المجلس الأعلى للبحوث العلمية في إسبانيا وتم تسويقه من خلال شركة مارسي بيونيكس.
هذا الجهاز عبارة عن إطار آلي قابل للتعديل موصول ببطارية وشبكة من المحركات الصغيرة وأجهزة الاستشعار وبرمجيات التحكم. يعمل الجهاز كمجموعة من المفاصل الميكانيكية التي تتلاءم مع ساقي وجذع الأطفال، الذين تتراوح أعمارهم عادةً بين 3 و10 سنوات، مما يعزز حركاتهم السلسة ويتكيف تدريجياً مع نموهم خلال فترة إعادة التأهيل.
يمكن تعديل النظام ليناسب جسم الطفل في أقل من 8 دقائق ، وهو أمر بالغ الأهمية في البيئات السريرية ذات الوقت المحدود، وللمرضى الذين قد يشعرون بالتعب أو القلق إذا كانت عملية التركيب بطيئة للغاية. وبمجرد تركيبه، يسمح للأطفال بالمشي خلال جلسات إعادة التأهيل العصبي العضلي، وهو ما يمثل، بالنسبة للعديد من العائلات، تغييرًا جذريًا في حياتهم اليومية.
أصبح هذا الهيكل الخارجي للأطفال قصة نجاح في مجال نقل التكنولوجيا ، إذ انتقل من قسم الروبوتات الذكية في مركز الأتمتة والروبوتات (CSIC-UPM)، الذي يتمتع بخبرة تزيد عن ثلاثة عقود في مجال الروبوتات الخدمية والصناعية، إلى مستشفيات رائدة. وقد أدى هذا الإنجاز إلى ترشيح غارسيا أرمادا لجائزة المخترع الأوروبي لعام 2022 من مكتب براءات الاختراع الأوروبي.
كانت نقطة التحول في عام 2009 عندما تواصلت عائلة لديها ابنة مصابة بشلل رباعي ، دانييلا، مع فريق البحث بحثًا عن حل لم يكن متوفرًا في السوق: هياكل خارجية مصممة خصيصًا للأطفال. على الرغم من وجود أجهزة للبالغين المصابين بشلل نصفي، إلا أن الشركات التي استشاروها لم تكن تفكر في تطوير نسخ للأطفال، مما ترك فجوة كبيرة لفئة شديدة الضعف.
من الفكرة إلى علامة CE: تنظيم وتوسيع نطاق المؤشرات
انطلاقاً من تلك الحالة، قرر فريق البحث إعادة توجيه جزء كبير من عملهم نحو الهياكل الخارجية الموجهة إلى المجال الصحي ، والتي تركز على العمل المحاكي للطبيعة: أنظمة المفاصل القادرة على التكيف مع تعقيد الحالات العصبية في مرحلة الطفولة، حيث تتعايش التشنجات وضعف العضلات ومشاكل التنسيق والتشوهات الهيكلية.
في عام 2013، أُجريت أول تجربة عملية لإثبات جدوى الفكرة مع دانييلا، مما شكّل بدايةً لمسيرة طويلة من التجارب والتحسينات. ومنذ ذلك الحين، بُذلت جهود متواصلة لتوسيع نطاق الحالات التي يُفيد فيها الهيكل الخارجي، وذلك ضمن الإطار التنظيمي للأجهزة الطبية.
تخضع هذه الأجهزة لأنظمة دولية صارمة ، تشرف عليها في أوروبا هيئات مثل وكالة الأدوية الأوروبية. وهذا يعني أنه يجب إثبات فعاليتها وسلامتها لكل حالة مرضية على حدة، تمامًا كما هو الحال مع أي دواء آخر. وبهذه الطريقة فقط يُمكن توسيع نطاق "دواعي الاستخدام" الواردة في الوثائق الرسمية تدريجيًا.
في عام 2021، تم تحقيق إنجاز هام: حصل الهيكل الخارجي للأطفال على علامة CE للاستخدام السريري في علاج ضمور العضلات والشلل الدماغي لدى الأطفال، وهما مجموعتان من الأمراض تمثلان أكثر من 90% من الإعاقات الحركية في مرحلة الطفولة. وقد أتاح ذلك استخدام الجهاز بشكل روتيني في المراكز الرائدة في إسبانيا.
في الوقت نفسه، كانت عملية تصنيع وتوسيع نطاق التكنولوجيا جارية . في البداية، تم النظر في ترخيص الاختراع لشركة تصنيع خارجية، لكن عملية التطوير نفسها أثبتت أن الشركة التي أسسها الباحث، مارسي بيونيكس، يمكنها التعامل مع التسويق مباشرة وبالتالي تسريع وصول المنتج إلى السوق.
التوسع السريري، البالغون والتطبيقات الجديدة
لعبت براءات الاختراع لهذه التطورات دورًا حاسمًا في جذب الاستثمارات واستقطاب الكفاءات اللازمة لتحويل النماذج الأولية إلى منتجات عملية بالكامل. وبفضل ذلك، نمت شركة مارسي بيونيكس لتضم حوالي 25 موظفًا، ويُستخدم هيكلها الخارجي المخصص للأطفال المصابين بضمور العضلات الشوكي حاليًا في العديد من المراكز الرائدة في إسبانيا.
ومن المتوقع أن ينتشر هذا النوع من التكنولوجيا إلى دول أخرى مثل المكسيك وإيطاليا والمملكة المتحدة وكولومبيا والمجر، مما يوسع نطاق الوصول إلى الأطفال الذين لم يكن لديهم سابقًا إمكانية الوصول إلى هذه العلاجات الروبوتية المتقدمة.
لا يقتصر هذا العمل على مجال طب الأطفال، فقد طُوّرت أجهزة للبالغين أيضاً ، على سبيل المثال، لإعادة التأهيل بعد جراحة الركبة، وهي تُستخدم حالياً في مستشفيات تابعة لشركات التأمين الصحي مثل سانيتاس. وفي الوقت نفسه، يجري البحث في إمكانية استخدام هذه الأنظمة لعلاج أمراض مثل السكتة الدماغية والتصلب المتعدد.
الفكرة العامة هي معالجة أكبر عدد ممكن من الاضطرابات الحركية باتباع نهج مماثل للنهج المستخدم مع الأطفال: إظهار الفائدة والسلامة بشكل منهجي، وتجميع الأدلة السريرية، وتكييف خوارزميات التحكم والتصميمات الميكانيكية مع الخصائص المحددة لكل حالة مرضية.
وبالنظر إلى المستقبل، فإن أحد التحديات الرئيسية يتمثل في أن تتجاوز هذه الأجهزة نطاق المستشفيات فقط وتصبح جزءًا لا يتجزأ من حياة الناس اليومية ، سواء في سياق الشيخوخة النشطة أو في المساعدة في مهام العمل الشاقة، مما يقلل من إجهاد العضلات وخطر الإصابات في الصناعة.
على الرغم من التقدم الملحوظ، يتفق المسؤولون عن هذه التطورات على أن هناك الكثير مما يجب القيام به . وتتمثل الأولوية في تحقيق أقصى قدر من التكيف لمجموعة واسعة من المستخدمين، بدءًا من الأطفال المصابين بالشلل الدماغي وصولًا إلى كبار السن أو العمال الذين يحتاجون إلى دعم بدني لأداء مهامهم.
يتمثل تحدٍ رئيسي آخر في ضمان اندماج هذه الهياكل الخارجية والبدلات الخارجية بسلاسة في البيئات غير السريرية ، والانتقال من المستشفى إلى المنزل أو المدرسة أو مكان العمل أو المجتمع. ولتحقيق ذلك، يجب أن تكون مريحة وسهلة الاستخدام وبأسعار معقولة نسبيًا، ولا تتطلب إشرافًا مستمرًا من فريق متخصص.
في الوقت نفسه، تواجه الروبوتات عموماً مهاماً تبدو بسيطة للبشر، مثل غسل الأطباق، وتقشير البطاطس، أو زرّ القميص . تتطلب جميع هذه المهام مهارات حركية دقيقة، وإدراكاً لمسياً، وتكاملاً حسياً حركياً، وهي أمور لا تزال بالغة التعقيد بالنسبة للآلات، تماماً كما هو الحال مع المشي بثبات أو الحفاظ على التوازن على أرض غير مستوية.
في مجالات أخرى من الذكاء، كالإدراك الحركي والحدس والتحكم العاطفي ، لا يزال أمام الروبوتات طريق طويل. وهذا يؤثر على كيفية النظر إلى هذه التقنيات اجتماعياً: بين الحماس لفوائدها المحتملة والخوف، الذي غالباً ما تغذيه الخيالات، من أنها ستنقلب علينا أو ستؤدي إلى نزوح جماعي للبشر.
لمواجهة هذه الخرافات، نُشرت أعمال علمية مبسطة، مثل مقال "الروبوتات وقدراتها"، تشرح بلغة سهلة ماهية الروبوت، وكيفية عمله، وحدوده . والهدف من ذلك هو الحد من المخاوف غير المنطقية من خلال تمكين المجتمع من فهم أفضل لكيفية "تفكير" الآلة، وما يمكن توقعه منها في مجالات مثل الروبوتات، والتحول الرقمي، والذكاء الاصطناعي.
بالنظر إلى التقدم العام في مجال الهياكل الخارجية الصلبة واللينة، يتضح أن هذه التقنية مهيأة لتحسين جودة حياة الكثيرين، لا سيما أولئك الذين لا يستطيعون، بسبب العمر أو الحالة الصحية، الخضوع للعلاجات الروبوتية التقليدية. في المراحل المبكرة من إعادة التأهيل، وفي طب الأطفال، أو في الحالات المعقدة، توفر الهياكل الخارجية مستوى من الراحة والمرونة يصعب على الأنظمة الأخرى مجاراته، وتشير كل الدلائل إلى أنه مع التغلب على التحديات التقنية الحالية، ستصبح أداة أساسية في كل من إعادة التأهيل والرعاية اليومية.