- الكلاب المرشدة التقليدية نادرة ومكلفة وبطيئة التدريب، مما يترك ملايين الأشخاص ذوي الإعاقة البصرية حول العالم بدون دعم.
- تجمع مشاريع الروبوتات الإرشادية الجديدة بين أجهزة الاستشعار والذكاء الاصطناعي ونظام تحديد المواقع العالمي (GPS) للإرشاد ووصف البيئة وتحسين استقلالية المستخدم.
- من ليسا في البرازيل إلى النماذج الأولية في الصين وإسبانيا والولايات المتحدة، يتم النظر في الكلاب الآلية كبديل أو مكمل للكلاب المرشدة.
- يشير الإنتاج الضخم والتعلم المعزز إلى حلول أكثر سهولة وقابلية للتوسع، مع الحفاظ دائمًا على سلامة المستخدم كأولوية.
لعقود طويلة، اعتمد الأشخاص ذوو الإعاقة البصرية على العصي البيضاء وكلاب الإرشاد التقليدية للتنقل بأمان، لكن التكنولوجيا تُغير هذا الواقع بسرعة. وتنتشر مشاريع الكلاب الآلية وروبوتات الإرشاد في جميع أنحاء العالم، واعدةً ببديل أكثر سهولة في الوصول إليه، وقابل للتوسع، وفي بعض الحالات، أكثر دقة، من حيوانات المساعدة.
يجمع هذا الجيل الجديد من الروبوتات المساعدة للمكفوفين بين أجهزة استشعار متطورة، وذكاء اصطناعي ، ونظام تحديد المواقع العالمي (GPS)، وتقنية التعرف على الصوت، لتوجيه المستخدمين، واكتشاف العوائق، وفهم البيئة المحيطة، بل وحتى "التحدث" مع الشخص الذي يرافقونه. من البرازيل إلى الصين، مروراً بإسبانيا والولايات المتحدة وأستراليا، تُجرى اختبارات على نماذج أولية شديدة التباين: بعضها مزود بعجلات ويشبه الحقائب، وبعضها الآخر يشبه كلاباً آلية حقيقية ذات أربع أرجل، وهناك أيضاً نماذج بست أرجل لمزيد من الثبات.
لماذا هناك حاجة إلى الكلاب الآلية كمرشدين للمكفوفين؟
أحد الأسباب الرئيسية لهذا التوجه هو النقص الهائل في كلاب الإرشاد مقارنةً بعدد الأشخاص الذين يحتاجون إليها. ففي إسبانيا وحدها، يوجد ما يقارب مليون شخص يعانون من نوع من أنواع ضعف البصر، ومع ذلك لا يوجد سوى حوالي 957 كلب إرشاد نشط يرافقهم في حياتهم اليومية.
على الصعيد العالمي، تُقدّر منظمة الصحة العالمية أن حوالي 314 مليون شخص يعانون من ضعف بصري شديد، منهم حوالي 45 مليون كفيف. وبالنظر إلى هذه الأرقام، يتضح جلياً أن نموذجاً يعتمد فقط على الكلاب المدربة غير كافٍ، حتى في البلدان التي لديها برامج راسخة ومدعومة.
لا تقتصر المشكلة على الكمية فحسب، بل تشمل أيضاً التكلفة ومدة التدريب . يتطلب تدريب كلب إرشاد ما بين سنتين إلى ثلاث سنوات من العمل المتخصص، ولا ينجح في إتمام التدريب إلا نصف الكلاب التي تبدأ العملية تقريباً. في دول مثل إسبانيا، قد تصل التكلفة الإجمالية للكلب الواحد إلى حوالي 30.000 يورو، مع العلم أن منظمات مثل ONCE (المنظمة الوطنية الإسبانية للمكفوفين) غالباً ما تغطي هذه التكلفة؛ أما في أماكن أخرى، فتبلغ التكلفة حوالي 50.000 دولار أمريكي لكل كلب إرشاد.
في البرازيل، الوضع ليس أفضل حالاً: إذ تشير التقديرات إلى وجود حوالي 200 كلب إرشاد نشط فقط لنحو 6,5 مليون شخص من ذوي الإعاقة البصرية. أما في الصين، فالوضع أكثر وضوحاً: حوالي 400 كلب إرشاد لأكثر من 17 مليون كفيف، في حين أن اقتناء حيوانات الخدمة حديث نسبياً، والعديد من أماكن العمل والمطاعم والأماكن العامة ليست صديقة للحيوانات.
في ضوء هذا الوضع، طرح العديد من الباحثين ورواد الأعمال على أنفسهم سؤالاً مباشراً للغاية: إذا كان تدريب كلب الإرشاد والحفاظ عليه بطيئاً ومكلفاً ومحدوداً للغاية ، فلماذا لا يتم تطوير بديل روبوتي يمكن إنتاجه بكميات كبيرة، ويصبح أرخص بمرور الوقت، ويصل إلى عدد أكبر بكثير من الناس؟
ليسا: الروبوت الدليل ذو العجلات الذي ولد في البرازيل
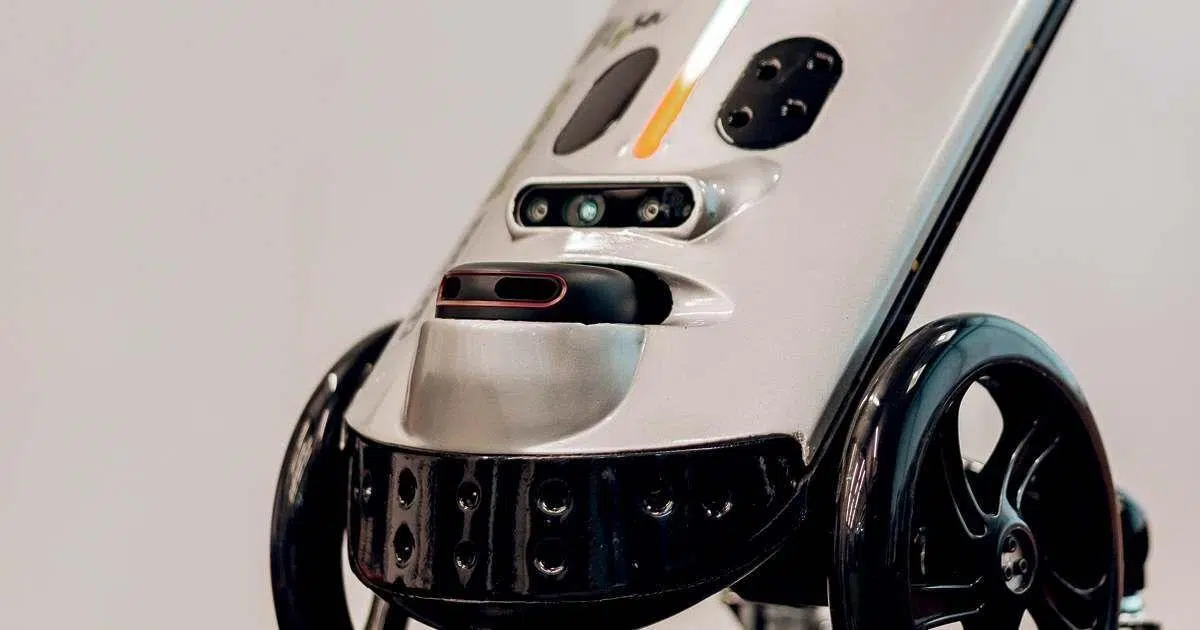
يُعدّ مشروع "ليسا" أحد أكثر المشاريع تطوراً وواقعية ، وهو روبوت إرشادي طوّرته شركة "فيكس سيستم" البرازيلية الناشئة. لا يشبه "ليسا" الكلب، بل حقيبة سفر صغيرة بمقبض قابل للسحب وعجلات. يزن حوالي 4 كيلوغرامات ويبلغ طوله حوالي 40 سنتيمتراً. صُمّم هذا الروبوت لتمكين الشخص الكفيف من الإمساك بالمقبض والتنقل به كما لو كان يسحب عربة خفيفة.
صُممت ليسا في البداية للاستخدام في البيئات الداخلية مثل مراكز التسوق والمتاجر والمطارات، وقد بدأت بالفعل تجاربها في ولايات مثل إسبيريتو سانتو وريو دي جانيرو وساو باولو. ويعمل الروبوت من خلال برمجيات متخصصة، وتطبيق للهواتف الذكية، وتقنية الذكاء الاصطناعي، وشبكة من أجهزة الاستشعار، وكاميرا، ونظام ليزر ليدار، مما يُمكّنه من رصد الضوء وقياس المسافات بدقة عالية.
بفضل هذه المجموعة من التقنيات، يستطيع الروبوت رسم خريطة لمحيطه، وحساب المسارات ، وتوجيه المستخدم إلى وجهته المحددة. وخلال الرحلة، تُصدر ليسا إشارات صوتية وحركية، مما يسمح للمستخدم بإدراك حركة الروبوت وسماع تعليمات واضحة بشأن المسار الذي يجب اتباعه.
بحسب مبتكرتها، عالمة الحاسوب نيدينالفا دي أراوجو سيلين، لا تقتصر وظيفة ليسا على رصد العوائق على مستوى الأرض وتجنبها فحسب، بل تشمل أيضاً تلك التي تقع على ارتفاع متوسط أو أعلى من رأس المستخدم، مثل أغصان الأشجار أو أصص الزهور المعلقة، والتي غالباً ما تكون سبباً في العديد من الحوادث عند استخدام عصي المشي التقليدية . علاوة على ذلك، تحدد الروبوت ما إذا كان هناك شخص أو مجموعة أشخاص أمامها وتُعدّل سلوكها وفقاً لذلك.
يقارن سيلين جهاز Lysa بالعصي الذكية الموجودة بالفعل في السوق، مشيرًا إلى أن الروبوت يوفر توجيهًا أكثر دقة ومستوى أعلى من "الذكاء". فبينما تقتصر العصا على اكتشاف العوائق، يفهم الروبوت تخطيط البيئة، ويرسم المسارات، ويفسر وجود العناصر الأخرى، وينقل كل هذه المعلومات إلى المستخدم بطريقة منظمة.
في مرحلته الحالية، يُسوّق الروبوت للاستخدام الداخلي بسعر يقارب 15.000 ريال برازيلي ، وقد بدأت الشركة بتلقي طلبات شراء للوحدات المباعة وتلك المُعارة للعملاء لإجراء اختبارات تجريبية. ولأنها تقنية جديدة، تُفضّل العديد من المؤسسات اختبارها بدقة قبل القيام بعمليات شراء كبيرة، لذا تجمع شركة Vixsystem بين البيع المباشر واتفاقيات التقييم.
بدأت قصة ليزا بداية متواضعة في عام 2011، عندما كانت سيلين تُدرّس الروبوتات في مدرسة ثانوية عامة في بلدية سيرا، بمنطقة فيتوريا الحضرية. بعد أن أدركت الحاجة المُلحة والحقيقية لحلول التنقل للأشخاص ذوي الإعاقة البصرية، قامت هي وطلابها بتجميع نموذج أولي منزلي الصنع باستخدام أجزاء من روبوتات أخرى، واختبروه مع حوالي 20 شخصًا كفيفًا لجمع آرائهم.
على الرغم من أن النموذج الأولي كان بعيدًا عن كونه منتجًا نهائيًا، إلا أن العديد من المشاركين كانوا على استعداد لشرائه كما هو، مما عزز قناعتها بوجود طلب قوي غير مُلبّى . ومن ثم، حصلت رائدة الأعمال على مصادر تمويل متنوعة، بدءًا من عام 2014 بمشروع من المجلس الوطني للتنمية العلمية والتكنولوجية (CNPq)، والذي مكّنها من توظيف باحثين حاصلين على درجة الماجستير - أحدهما في الهندسة الإلكترونية والآخر في علوم الحاسوب - لمواصلة تطوير التصميم.
على مدى السنوات اللاحقة، تم تصنيع العديد من النماذج الأولية، وأُجريت جولات متعددة من التقييم مع أكثر من 200 شخص من ذوي الإعاقة البصرية ، حيث تم دمج ملاحظاتهم في التصميم النهائي لجهاز "ليسا". في عام 2017، حصدت سيلين 200.000 ألف ريال برازيلي لمشاركتها في النسخة البرازيلية من برنامج "شارك تانك" التلفزيوني، وربما الأهم من ذلك، حظيت بتغطية إعلامية واسعة سهّلت عليها البحث عن دعم إضافي.
كما حصلت شركة Vixsystem على تمويل من وكالة تمويل الدراسات والمشاريع (Finep) ومؤسسة دعم البحث العلمي والابتكار في ولاية إسبيريتو سانتو (Fapes). وفي عام 2021، حقق المشروع قفزة نوعية باختياره ضمن برنامج FAPESP للبحوث الابتكارية في الشركات الصغيرة (PIPE) ، وذلك في إطار دعوة استراتيجية متعلقة بالإنترنت بالتعاون مع وزارة العلوم والتكنولوجيا والابتكار (MCTI) ووزارة الاتصالات (MCom) واللجنة التوجيهية للإنترنت البرازيلية (CGI.br).
بفضل هذا الدعم، تعمل الشركة على تطوير نسخة خارجية من روبوت "لايسا" ، مزودة بنظام تحديد المواقع العالمي (GPS) ومصممة للاستخدام على الطرق العامة. وهنا، يبرز التحدي التقني بشكل أكبر، إذ يتعين على الروبوت التعامل مع غياب الأرصفة، والتقاطعات، والتضاريس غير المستوية، ومجموعة متنوعة من الظروف الحضرية. ويقرّ سيلين بأن غياب الأرصفة المحددة يُعدّ أحد أبرز التحديات التي يجب التغلب عليها قبل أن يصبح النظام قابلاً للتطبيق فعلياً في الشوارع.
المزايا والشكوك مقارنةً بالكلاب المرشدة التقليدية
أثار ظهور روبوتات التوجيه مثل "ليسا" نقاشًا مثيرًا للاهتمام في مجال الإعاقة البصرية. ويعتقد المحامي مارسيلو بانيكو، من مؤسسة دورينا نويل للمكفوفين في ساو باولو، أن فكرة الروبوت المرشد واعدة للغاية ، لكنه يصر على ضرورة تقييمها بعناية، من حيث تكلفتها وآثارها الاجتماعية.
تحظى الكلاب المرشدة حاليًا بتقدير اجتماعي واسع ، ويدعم القانون في العديد من البلدان حقها في الوصول إلى مختلف الأماكن (وسائل النقل، والمتاجر، والمباني العامة، وغيرها). علاوة على ذلك، فإن الرابطة العاطفية التي تنشأ بين الشخص الكفيف وكلبه المرشد تؤثر بشكل مباشر على صحته النفسية وثقته بنفسه، وهو أمر يصعب محاكاته باستخدام الآلات.
يؤكد بانيكو أن كلب الإرشاد ليس مجرد وسيلة مساعدة على الحركة، بل هو رفيق دائم ، ومصدر دعم عاطفي، ومُيسِّر للتفاعل الاجتماعي. فمجرد اقتراب الناس منه للسؤال عنه أو إبداء اهتمامهم به يُولِّد تفاعلات إنسانية لا يستطيع الروبوت، مهما بلغت درجة تطوره، توفيرها بنفس الطريقة.
في الوقت نفسه، يُقرّ المحامي بأنّ التوافر المحدود للغاية للكلاب المرشدة في دول مثل البرازيل والصين يحرم الغالبية العظمى من الأشخاص الذين يحتاجون إليها. فتكلفة التدريب، وقوائم الانتظار الطويلة، وصعوبة إيجاد حيوانات مناسبة، تعني أن الكثيرين لا يحصلون على كلب مرشد حقيقي.
لذا، بدلاً من الاستغناء التام عن الكلاب، تُصمَّم العديد من مشاريع الروبوتات المرشدة كبديل أو مكمِّل لمن لا يستطيعون الوصول إلى حيوان أليف، أو كحل مؤقت ريثما يتم تخصيص كلب لهم. ويشير البعض أيضاً إلى أنه في سياقات معينة (مثلاً في الأماكن الداخلية المعقدة أو في المهام التي تتطلب التعرف على المعلومات البصرية)، يمكن للروبوت أن يؤدي وظائف لا يستطيع الكلب القيام بها.
كلاب روبوتية رباعية الأرجل: من شركة بوسطن داينامكس إلى نسخ منخفضة التكلفة
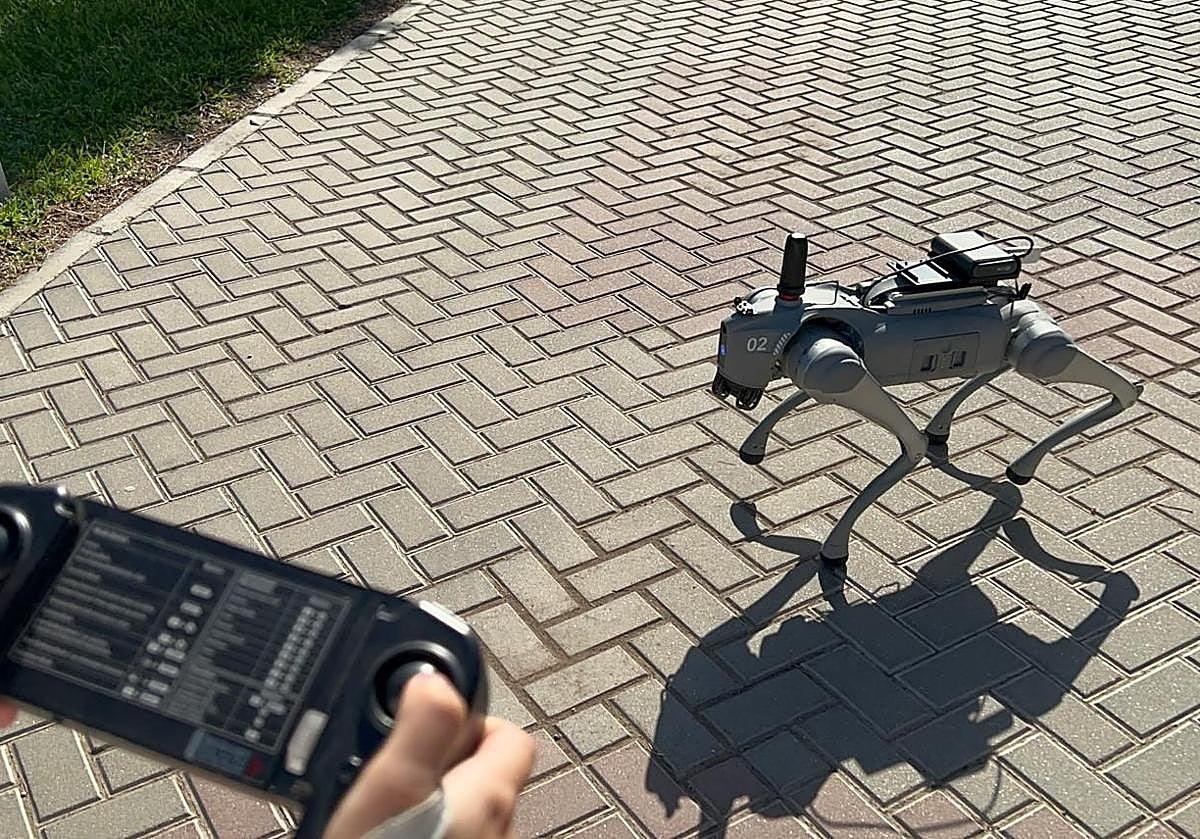
في مجال الروبوتات الشبيهة بالكلاب، يُعدّ " سبوت " الروبوت رباعي الأرجل الذي طورته شركة "بوسطن داينامكس" الأمريكية، المثال الأبرز عالمياً. وقد تألق هذا الروبوت في عروض مذهلة في معارض التكنولوجيا، ويُستخدم حالياً في قطاعات مثل البناء والتعدين لمهام التفتيش والاستطلاع في التضاريس الوعرة أو الخطرة.
يتميز روبوت "سبوت" بقدرته المذهلة على الحركة : فهو يصعد السلالم، ويجتاز الأسطح غير المستوية، ويحافظ على توازنه عند دفعه، ويمكن تزويده بكاميرات وأجهزة استشعار لجمع البيانات. مع ذلك، فإن سعره، الذي يتجاوز 70.000 ألف دولار أمريكي في الولايات المتحدة، يجعله بعيد المنال تماماً عن معظم المستخدمين والمؤسسات العاملة مع المكفوفين.
استلهمت عدة شركات في الصين واليابان وألمانيا من هذا النموذج، فطورت روبوتات رباعية الأرجل خاصة بها ، بعضها ذو طابع صناعي، والبعض الآخر أشبه بألعاب متطورة. وقد ظهرت في السوق نسخ صينية أرخص بكثير؛ فعلى سبيل المثال، تبيع شركة Unitre Robotics ستة نماذج من الكلاب الروبوتية، بسعر يبدأ من حوالي 2.700 دولار أمريكي لأبسطها.
مع ذلك، لم تُصمم هذه الأجهزة لتكون أدوات مساعدة للأشخاص ذوي الإعاقة البصرية . وتتمثل استخداماتها الرئيسية في المراقبة، وتفتيش الأنفاق والأماكن تحت الأرض، والكشف عن المتفجرات، وغيرها من وظائف الأمن والصيانة. ولتحويلها إلى أدوات مساعدة حقيقية، لا بد من إعادة تصميم برمجياتها وواجهة المستخدم الخاصة بها، بالإضافة إلى تكييف سلوكها مع الاحتياجات الخاصة للمكفوفين.
في البرازيل، يستخدم الباحث دييغو رينان برونو، من مختبر الروبوتات المتنقلة بجامعة ساو باولو (ICMC-USP)، الروبوت "سبوت" كمرجع لمشروعه الخاص بالكلاب الروبوتية المرشدة . وقد بدأ العمل مع طالبه السابق مارسيلو أسيس في عام 2017 في المناطق الداخلية من ولاية ساو باولو، في بلدية كاتاندوفا، حيث طورا نماذج أولية تطورت بمرور الوقت.
تم بناء النسخة الأولى بطريقة يدوية بسيطة، باستخدام قطع من مكنسة كهربائية قديمة. لاحقًا، ضمن برنامج الإقامة للمبرمجين "ريد بول بيسمنت"، طوروا نموذجًا أوليًا ثانيًا في عام 2019، ويخططون الآن لإصدار نسخة ثالثة عبارة عن روبوت بأرجل، أقرب إلى الفكرة الكلاسيكية للكلب الآلي.
يرى برونو أنه إذا أردنا الحديث عن " كلب إرشاد آلي "، فينبغي أن يتصرف على غرار كلب الإرشاد الحقيقي، أي أن يكون قادراً على اجتياز السلالم والأرصفة والتضاريس غير المستوية دون الاعتماد على المنحدرات أو الأسطح الملساء تماماً. ويرى أن الروبوتات ذات العجلات تقتصر على المناطق التي تُضاهي سهولة الوصول إليها سهولة الوصول إلى الكرسي المتحرك، بينما يمكن لروبوت رباعي الأرجل مصمم جيداً أن يصل إلى بيئات أوسع بكثير.
كلب الإرشاد الآلي الصيني ذو الأرجل الست: الثبات والتعرف على الصوت
في الصين، يعمل فريق من كلية الهندسة الميكانيكية بجامعة شنغهاي جياو تونغ على تطوير كلب إرشاد آلي غير عادي. يشبه هذا الكلب كلب البلدغ الإنجليزي، وإن كان أعرض قليلاً، ويتميز بوجود ستة أرجل بدلاً من أربعة - وهو خيار تصميمي يهدف إلى زيادة الثبات وسلاسة الحركة.
يشرح مبتكره، غاو فنغ، أنه عندما يرفع الروبوت ثلاثًا من أرجله للتحرك للأمام، تشكل الأرجل الثلاث الأخرى دعامة ثلاثية ثابتة للغاية ، مما يقلل من الصدمات التي يشعر بها الشخص الكفيف المربوط بالحزام. والهدف هو أن يختبر المستخدم حركة سلسة ومريحة، دون أي اهتزازات مفاجئة قد تسبب له عدم الأمان.
هذا الكلب الآلي مزود بمجموعة من أجهزة الاستشعار والكاميرات التي تمكنه من التعرف على محيطه، وتحديد إشارات المرور، وفهم إشارات المرور الضوئية، واكتشاف أنواع مختلفة من العوائق. إضافةً إلى ذلك، فهو مزود بنظام للتعرف على الصوت بدقة تزيد عن 90% وزمن استجابة أقل من ثانية واحدة، مما يتيح له الاستجابة السريعة للأوامر الصوتية للمستخدم.
يتولى الذكاء الاصطناعي الذي يتحكم بالروبوت تخطيط المسار ، وتفسير الأوامر الصوتية، وتوفير تنبيهات صوتية فورية حول محيطه، بدءًا من معابر المشاة وصولًا إلى التقاطعات الخطرة القادمة. كما يتضمن النظام واجهة تحكم عن طريق المقود، مشابهة لتلك المستخدمة مع الكلاب الحقيقية، لضبط سرعة المشي أو الإشارة إلى تغييرات الاتجاه.
يخضع المشروع حاليًا لاختبارات ميدانية في الهواء الطلق ، بمشاركة فعّالة من المكفوفين الذين يساعدون في تحسين كلٍّ من سلوك الروبوت الحركي ومدى طبيعية أوامره الصوتية (التي تركز حاليًا على اللغة الصينية). ويطمح غاو فنغ إلى أنه بمجرد اكتمال المرحلة التجريبية، سيُمكن إنتاج الجهاز بكميات كبيرة، مما سيؤدي إلى خفض تكلفته تدريجيًا.
يقارن غاو نفسه هذه الرؤية بصناعة السيارات: فالكلب المرشد الطبيعي يتطلب سنوات من التدريب الفردي وعدده محدود بالضرورة، في حين يمكن إنتاج الروبوت كسلعة صناعية قياسية، مما ينتج عنه سوق محتملة لعشرات الملايين من الوحدات لتلبية الطلب العالمي على المرشدين للمكفوفين.
باوز 2.0 في جامعة أليكانتي: كلب إرشاد آلي ذو مهمة الرفقة
وفي إسبانيا، يُحرز تقدمٌ ملحوظٌ في هذا المجال أيضاً، من خلال مشاريع مثل " باوز 2.0" ، وهو روبوت صغير رباعي الأرجل يتجول حالياً في حرم جامعة أليكانتي برفقة الطلاب والزوار. ويعكس اسمه، الذي يعني "المخالب الصغيرة" باللغة الإنجليزية، سنواتٍ من العمل الدؤوب لفريق بحثي ذي خبرة في التقنيات المُخصصة للأشخاص ذوي الإعاقة.
يستخدم روبوت باوز مستشعرات ليزرية، مشابهة لتلك الموجودة في المكانس الكهربائية من نوع رومبا ولكنها أكثر قوة، بالإضافة إلى تقنية تحديد المواقع العالمية (GPS) عالية الدقة ومعالجة الفيديو المدعومة بالذكاء الاصطناعي. وبفضل هذه التقنية، يستطيع باوز رسم مسارات داخل الحرم الجامعي، وتجنب العوائق في الوقت الفعلي، وأداء حركات بهلوانية صغيرة تُثير إعجاب كل من يشاهده أثناء العمل.
يوضح الباحثون أن هدفهم ليس "استبدال" كلاب الإرشاد التقليدية، بل تقديم حل تكنولوجي مكمّل يُمكن استخدامه ريثما يتم تخصيص كلب إرشاد حقيقي للشخص، أو في البيئات التي لا يُعد فيها الحيوان الخيار الأمثل. نظرياً، عند اكتمال تطوير "باوز"، سيتمكن الشخص الكفيف من الحصول على مساعد آلي في غضون أيام، بدلاً من الانتظار لسنوات.
إلى جانب تقديم التوجيهات، صُمم الروبوت لتقديم خدمات إضافية : قراءة قائمة الطعام في المطعم، والتعرف على المنتجات في السوبر ماركت، وتحديد موقع مدخل المتجر، أو وصف عدد الأشخاص في الغرفة، وغيرها. وسينقل كل هذه المعلومات عبر مكبر صوت مدمج، ليصبح بذلك مساعدًا صوتيًا متنقلًا.
من بين المزايا التي أبرزها قادة المشروع دقة تحديد الموقع عبر نظام تحديد المواقع العالمي (GPS )، مما يسمح بتوجيه المستخدم إلى إحداثيات محددة (مثل باب معين داخل مبنى)، وهو أمر لا يستطيع كلب الإرشاد التقليدي القيام به بهذه الدقة. علاوة على ذلك، يتعلم الروبوت من خلال شبكة عصبية قادرة على تمييز الأنماط مثل إشارات المرور، والأشياء، وأنواع الأرضيات، أو العوائق في طريقه.
سبق لفريق جامعة أليكانتي أن عمل على حلول رؤية حاسوبية للمكفوفين، مثل تطبيق يصف البيئة المحيطة بناءً على صورة أو فيديو، للمساعدة في تحديد مواقع الأشياء أو التعرف على خصائصها البصرية (مثل لون قطعة ملابس). والآن، تم دمج هذه التقنية في جهاز "باوز" مع مكبر صوت لتقديم مساعد أكثر شمولاً.
إذا سارت الأمور وفقًا للخطة، فمن المتوقع ظهور نموذج أولي كامل الوظائف في غضون بضع سنوات ، مع العلم أن طرح منتج تجاري للاستخدام المنزلي قد يتأخر قرابة عقد من الزمن بسبب إجراءات الاعتماد والاختبارات العملية والتوسع الصناعي. يُموّل المشروع من قِبل معهد أبحاث علوم الحاسوب بجامعة أليكانتي وشركة سينرجي تك، الشركة المصنّعة لروبوت باوز 2.0 وروبوتات أخرى ذات خصائص مماثلة.
كلب الإرشاد الآلي في بينغامتون (نيويورك): التعلم المعزز و"المقود الذكي"
في الولايات المتحدة، تعمل مجموعة من المهندسين من قسم علوم الحاسوب في جامعة بينغهامتون ، جامعة ولاية نيويورك، على تطوير كلب إرشاد آلي مصمم ليكون بديلاً أقل تكلفة وأكثر كفاءة وأسهل استخداماً.
يقوم الفريق، بقيادة الأستاذ المساعد شيكي تشانغ، ويضم أيضاً طالب الدكتوراه ديفيد ديفازيو وطالب السنة الثالثة إيسوكي هيروتا، بتدريب روبوت رباعي الأرجل مزود بـ"عين" بصرية منذ حوالي عام . وخلال عرض توضيحي في مختبرات الجامعة، تمكن الروبوت من توجيه شخص عبر ممر، مستجيباً للأوامر الصوتية وسحب المقود.
يعتمد نهجها على واجهة حزام فريدة مقترنة بالتعلم المعزز. يتم تدريب الروبوت على تفسير قوة الشد واتجاه السحب كإشارات تحكم، بينما تسمح له أنظمة الرؤية والملاحة بتجنب العوائق، والحفاظ على مسار آمن، وتكييف مشيته.
بحسب تشانغ، بعد حوالي عشر ساعات من التدريب على النظام المُطوَّر، أصبح بإمكانهم ابتكار روبوتات تتحرك ذاتيًا، وتتنقل في البيئات الداخلية ، وتُرشد الأشخاص مع تجنب العوائق، وتُفسِّر في الوقت نفسه شدّ المقود على أنه تعليمات مفهومة. يُمثِّل هذا تسارعًا ملحوظًا مقارنةً بفترة التدريب النموذجية التي تتراوح بين سنتين وثلاث سنوات لكلب الإرشاد.
لا يزال المشروع بعيدًا عن أن يصبح منتجًا تجاريًا، لكن النتائج الأولية تشير إلى أن كلبًا آليًا من هذا النوع قد يقلل بشكل كبير من وقت وتكاليف التدريب مقارنةً بالكلاب المرشدة التقليدية. وعلى المدى المتوسط، يطمح الفريق إلى تجاوز الأوامر الجسدية وإضافة واجهة لغة طبيعية.
يشير ديفازيو إلى أن الخطوة التالية ستكون تزويد الروبوت بالقدرة على إجراء محادثة سياقية مع المستخدم، وفهم الطلبات اللفظية المعقدة والاستجابة لها بشكل مناسب. كما يرغبون في دمج ما يسمونه "العصيان الذكي": فإذا أمر شخص كفيف الروبوت بالتحرك نحو منطقة ذات حركة مرور خطرة، يجب أن يكون النظام قادراً على إدراك الخطر ورفض تنفيذ ذلك الأمر.
الهدف النهائي هو أن يعمل الكلب الآلي كمساعد مستقل مسؤول ، يفهم نوايا المستخدم مع إعطاء الأولوية للسلامة. سيتطلب هذا سنوات أخرى من البحث والتجريب في مواقف واقعية، لكن المسار الذي رسمته هذه التجارب الأولية يشير إلى روبوتات إرشادية أكثر ذكاءً وأكثر اندماجًا في الحياة اليومية.
في الوقت نفسه، فإن التباين بين التكلفة والوقت اللازمين لتدريب كلب إرشاد بيولوجي - حوالي 30.000 ألف يورو أو أكثر وسنتين أو ثلاث سنوات، مع نصف معدل النجاح فقط - والساعات القليلة من التدريب التي يحتاجها روبوت بينغامتون بنظام التعلم المعزز الخاص به يعزز فكرة أن الكلاب الروبوتية يمكن أن تجعل الوصول إلى التنقل بمساعدة الحاسوب متاحًا لملايين الأشخاص.
يشير هذا النظام البيئي الكامل للروبوتات الإرشادية وكلاب الإرشاد الروبوتية، بدءًا من ليسا في البرازيل وصولًا إلى النماذج الأولية في الصين وإسبانيا والولايات المتحدة، إلى مستقبل سيتمكن فيه الأشخاص ذوو الإعاقات البصرية من الاختيار من بين خيارات مختلفة للغاية: رفقاء من لحم ودم ذوو قيمة عاطفية هائلة، وروبوتات ذات عجلات مصممة للاستخدام الداخلي، ومركبات رباعية الأرجل متطورة قادرة على التحرك عبر التضاريس المعقدة، وأنظمة هجينة تجمع بين أفضل ما في كل عالم لتقديم المزيد من الاستقلالية والأمان ونوعية الحياة.