- Новите бионични ръце, задвижвани от изкуствен интелект, комбинират сензори за близост и натиск с невронни мрежи, за да регулират автономно стойката и силата на захвата.
- Споделеният контрол човек-машина намалява когнитивното натоварване на потребителя и подобрява точността при деликатни ежедневни задачи.
- Разработват се хибридни, модулни и геймифицирани дизайни, както и невронни интерфейси, за да се доближат контролът и усещането на протезата до тези на истинска ръка.
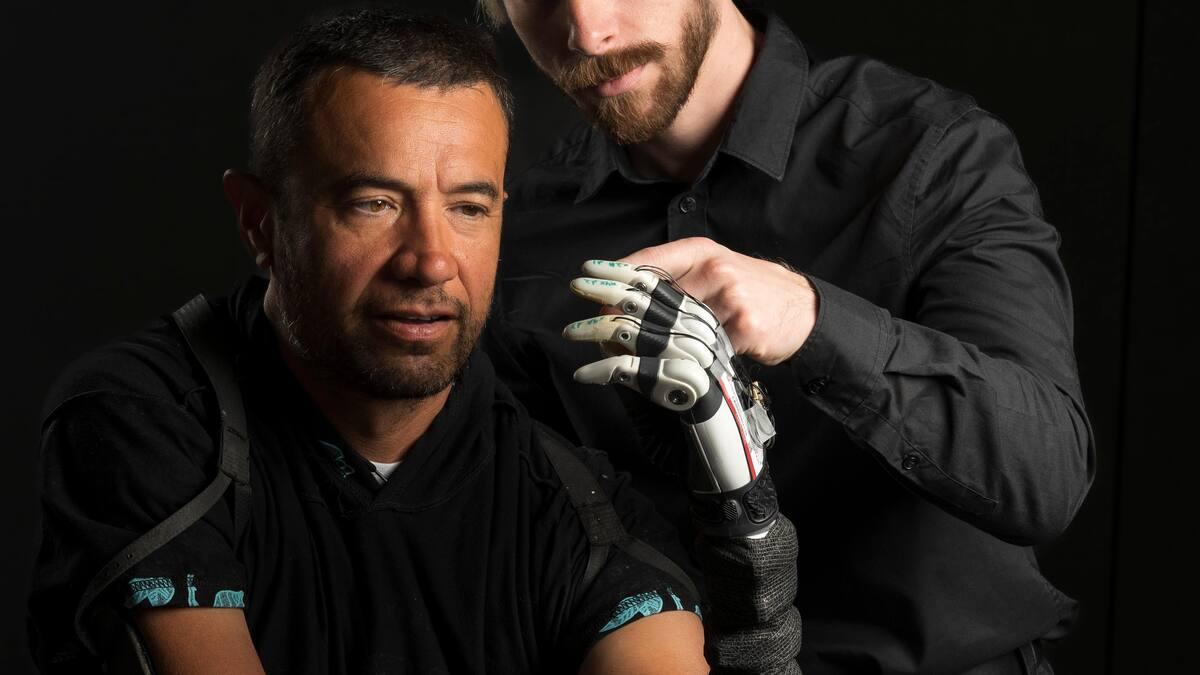
Бионичните ръце с изкуствен интелект правят огромна крачка напред в сравнение с традиционните протези: вече не става въпрос само за механично движение на пръстите, а за възстановяване на нещо много подобно на естествената сръчност на човешката ръка, с по-малко умствени усилия и повече увереност в ежедневието.
Наистина революционното при това ново поколение протези е, че те комбинират усъвършенствани сензори, модели с изкуствен интелект , твърди и меки роботизирани структури и споделени системи за управление човек-машина, така че ръката „мисли“ за част от движението, докато потребителят продължава да решава какво иска да прави във всеки даден момент.
От първите протези до интелигентните бионични ръце
Идеята за заместване на загубен крайник има дълга история : протези на ръце и длани са съществували още в древността, като например известната „Ръка на Капуа“, датираща от около 300 г. пр.н.е., изработена от желязо, бронз и дърво. Смята се, че е принадлежала на римски войник, който я е използвал, за да държи щита си, след като е загубил част от ръката си.
В продължение на векове протезите са били малко повече от естетически устройства , прости форми, които имитират формата на крайника, но не предлагат реална функционалност. Тяхната цел е била по същество козметична, да „прикрият“ липсата на крайника, без да осигуряват полезно движение.
С напредъка на медицината и механиката през 19-ти и 20-ти век се появяват първите съчленени протези, способни да възпроизвеждат някои основни движения благодарение на прости механизми. По-късно се появяват „роботизирани“ или „бионични“ протези, с мотори, различни видове захващащи устройства и известна степен на мускулен или електрически контрол.
Въпреки това, най-модерните, предлагани на пазара бионични ръце все още страдат от едно съществено ограничение: контролът им остава сложен, неинтуитивен и психически изтощителен. Задачи, които човек с непокътнати ръце изпълнява почти без да мисли – вдигане на чаша, държане на пластмасова чаша, хващане на тънък лист хартия – представляват огромно предизвикателство за много потребители на протези.
Когнитивните усилия са толкова високи, че почти половината от потребителите в крайна сметка изоставят бионичната си ръка, позовавайки се на трудността при употреба, неестествените контроли и постоянното психическо напрежение. Основният проблем е, че повечето от тези устройства не възпроизвеждат точно усещането за допир или автоматичната координация, която мозъкът извършва несъзнателно.
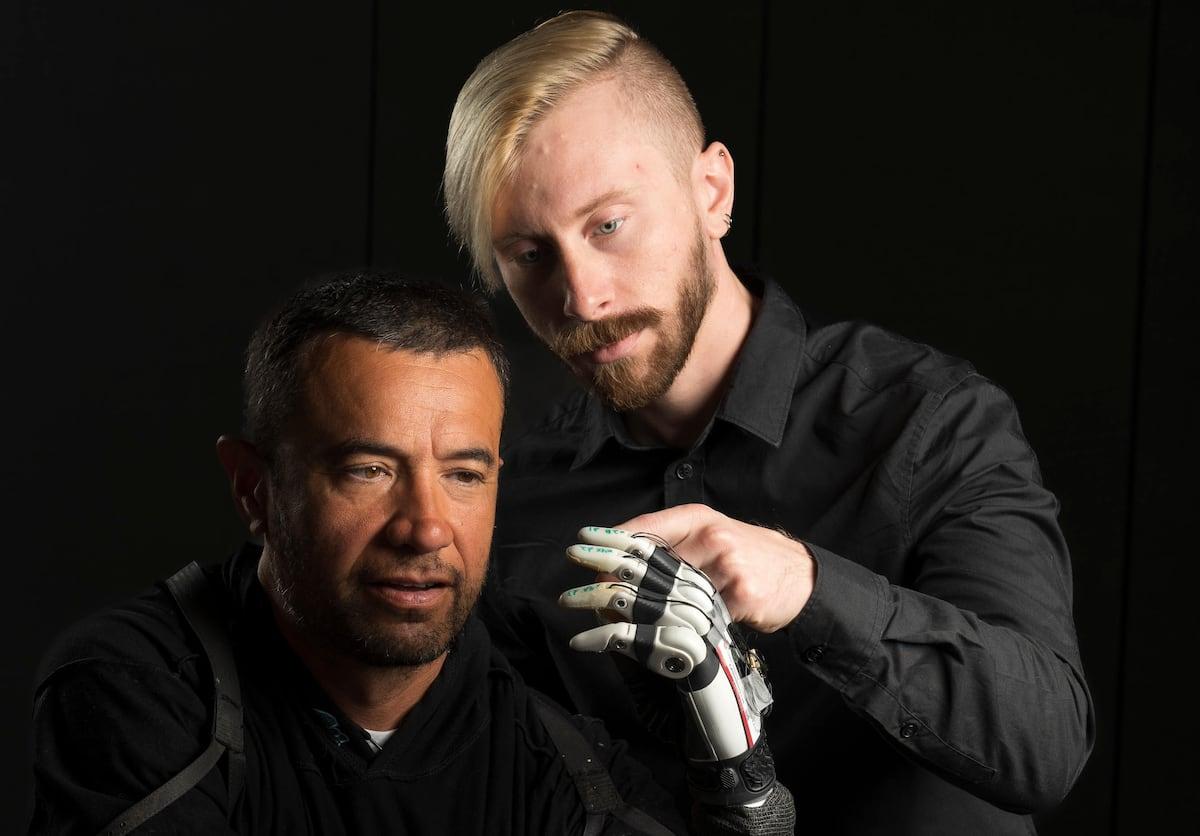
Подходът на Университета на Юта: споделен контрол човек-машина
Екип от Лабораторията по невророботика в Университета на Юта , ръководен от изследователи като Маршал Траут и Джейкъб А. Джордж, е разработил споделена система за управление, която напълно променя пейзажа. Предложението им, публикувано в списанието Nature Communications, се основава на предлагана в търговската мрежа протезна ръка (като например TASKA Hand), оборудвана със сензори и специално обучен изкуствен интелект.
Ключовият момент в тази работа е непрекъснатото сътрудничество между човек и протеза : потребителят посочва общото намерение на действието (хващане, освобождаване, приближаване, задържане...), докато модел с изкуствен интелект отговаря за автономното регулиране на позицията на пръстите и силата на захвата с финес, който е много трудно постижим само с директен човешки контрол.
За да постигнат това, учените са добавили сензори за близост и натиск към върховете на пръстите на бионичната ръка. Тези оптични сензори дори са способни да „видят“ обекта, преди да го докоснат, да оценят разстоянието му и да засекат малки вариации в контакта и налягането, след като започне хватът.
Цялата тази информация се подава в система, обучена с хиляди позиции на захват. Моделът с изкуствен интелект „изучава“ коя комбинация от разтваряне на пръстите и сила е най-подходяща за всеки тип обект, така че когато ръката се приближи до чаша, яйце или лист хартия, тя автоматично настройва пръстите в оптимална позиция.
В същото време протезата получава човешки сигнали от тялото , като например електрическата активност на мускулите на предмишницата или кожата, които показват предвиденото движение. Системата обединява сигналите на потребителя и решенията на изкуствения интелект в реално време, за да генерира хибриден контрол: машината не контролира всичко и човекът не е нужно да управлява микроуправлението на всеки пръст.
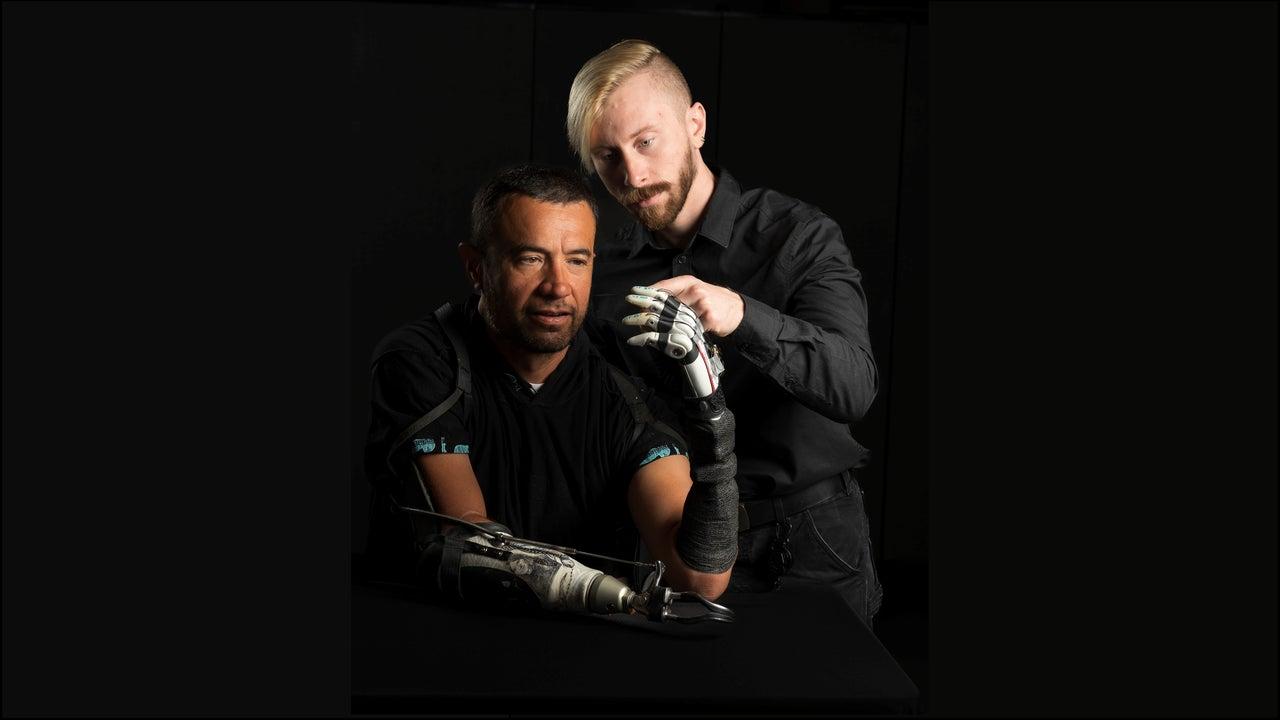
Сензори за фин допир и близост: към протезно „шесто чувство“
Едно от основните постижения на тази бионична ръка, задвижвана от изкуствен интелект, се крие в изкуствените ѝ върхове на пръстите , проектирани да имитират финото човешко докосване. Те не само измерват натиска, упражняван върху повърхността на обекта, но и интегрират оптични сензори за близост, способни да откриват обекти преди физически контакт.
Благодарение на тези сензори, пръстите могат да усетят дори практически безтегловна памучна топка, когато тя падне върху тях, нещо немислимо с много от съвременните търговски протези. Това позволява да се оцени масата, обемът и деликатността на обекта и следователно да се регулира силата на захват с ултра прецизна точност.
Всеки пръст има собствен сензор за близост, който му позволява да „вижда“ пред себе си , което означава, че всички пръсти работят паралелно, за да постигнат стабилен захват. Вместо потребителят да мисли: „Сега ще затворя показалеца си малко повече, сега ще отпусна палеца си“, изкуственият интелект изчислява точната позиция, необходима на цялата ръка, за да държи обекта, без да го смачква или изпуска.
Данните за близост и налягане непрекъснато се подават към невронната мрежа , която коригира движенията на пръстите в реално време. Ако обектът започне да се плъзга, сензорите го засичат и системата леко увеличава налягането; ако забележи, че обектът се деформира (например пластмасова чаша), тя намалява силата, за да избегне счупването му.
Тази сензорна интеграция прави бионичната ръка много по-автономна система, когато става въпрос за регулиране на захвата, освобождавайки мозъка на потребителя от значителна част от задачата за постоянно наблюдение, която преди това е трябвало да прави съзнателно.
Когнитивно натоварване: защо бионичните ръце толкова много уморяват мозъка
В ежедневието ни движението на ръката е почти автоматично : ние не изчисляваме съзнателно позицията на всеки пръст или силата, която прилагаме. Мозъкът разчита на вътрешни модели и чувството за допир, за да адаптира хватката ни, и го прави с огромна скорост и несъзнателно.
При конвенционалните роботизирани протези тази автоматизация практически изчезва . Потребителят трябва внимателно да обмисли какъв жест да направи, колко сила да приложи, кога да отвори и кога да затвори и често го прави почти без тактилна информация, която да го насочва.
Резултатът е огромно психическо натоварване : неинтуитивно управление, необходимост от многократно упражняване на прости жестове и усещането, че всяко отклонение от концентрацията може да доведе до счупване на стъкло или предмет на пода. Този сценарий обяснява защо толкова много потребители в крайна сметка изоставят протезата, въпреки нейната напреднала технология.
Системата, предложена от екипа от Юта, се стреми да облекчи именно това когнитивно натоварване . Чрез делегиране на фината настройка на захвата на изкуствен интелект и използване на сензори, симулиращи допир, потребителят може да се съсредоточи върху цялостното намерение на движението (хващане, задържане, освобождаване), вместо да контролира всеки микро-детайл.
Авторите на изследването подчертават, че не искат човекът да се „бори“ с машината за контрол над ръката си. Целта е изкуственият интелект да действа като подсилване на естествения контрол на потребителя, а не като автопилот, поемащ контрол без разрешение. По този начин желанията на пациента се уважават, като същевременно го освобождават от част от психическата тежест.
Резултати от тестове в реални условия: по-голяма точност, по-малко усилия
Интелигентната бионична система за ръка е тествана с различни типове потребители : девет души без ампутация (за валидиране на управлението и интерфейса) и четирима души с ампутирани крайници между лакътя и китката, т.е. с протези за предмишница.
Тези тестове включваха много често срещани, но деликатни задачи , като например държане на яйце без да се счупи, вдигане на лист хартия без да се разкъса, пиене от чаша, манипулиране на малки предмети или повдигане на чаша за дръжката ѝ. Това са примери, при които силата на захвата и стойката трябва да бъдат много прецизни.
Участниците показаха ясно подобрение в безопасността и точността на захващане при използване на системата, задвижвана от изкуствен интелект, в сравнение с конвенционалните, изцяло човешки или изцяло автоматизирани методи за управление. Освен това, изследователите измериха значително намаляване на възприеманото когнитивно натоварване по време на задачите.
Най-поразителният аспект е, че много от тези движения са били изпълнявани без предварителна интензивна тренировка . С други думи, комбинацията от сензори и невронна мрежа е позволила на потребителя да използва различни стилове на захват по-естествено от много ранен етап, без да се налага да запомня сложни модели на мускулна активация.
При пациенти с ампутирани крайници е наблюдавано подобрение и в така наречения „фин моторен контрол “ – способността за извършване на прецизни и координирани движения с малките мускули на ръката и пръстите, необходими за дейности като писане, боравене с прибори, закопчаване на дрехи или боравене с крехки предмети.
Дали бионичната ръка с изкуствен интелект има „собствено съзнание“?
В прессъобщението на Университета на Юта се говори за това да се даде на ръката „собствен разум “ – поразителен израз, който предизвика известен философски и медиен дебат. Идеята не е, че протезата е съзнателна, а по-скоро, че има достатъчно автономност, за да управлява част от движението си самостоятелно.
На практика бионичната ръка получава информация от околната среда, обработва я и действа, без потребителят да е длъжен да следи всяка микро-настройка. Отвън може да изглежда, че тя „взема решения“ сама, но всъщност изпълнява общите команди на потребителя по много сложен начин, разчитайки на това, което е научила по време на обучението на невронната мрежа.
Някои експерти по когнитивна невронаука, като Тамар Макин , са показали, че връзката между мозъка и протезите е по-сложна, отколкото се смяташе досега. Техните невроизобразяващи изследвания показват, че протезите не са представени в мозъка точно като ръце или инструменти, а по-скоро генерират свой собствен неврален подпис, един вид „нова категория“.
Други изследователи, като Дани Клод от университета в Кеймбридж , изследват протези, които не само заместват, но и разширяват възможностите – например чрез добавяне на втори палец – възползвайки се от пластичността на мозъка, за да интегрират допълнителни елементи в схемата на тялото, без да е необходимо да имитират 100% оригиналната анатомия.
Всичко това повдига интересни въпроси за това как приписваме съзнание и способност за действие на машините и устройствата. В момента нямаме начин да докажем, че един изкуствен интелект е съзнателен, а в случая с протезите говорим по-скоро за високосложни сензомоторни системи за контрол, отколкото за „ум“ в тесен смисъл.
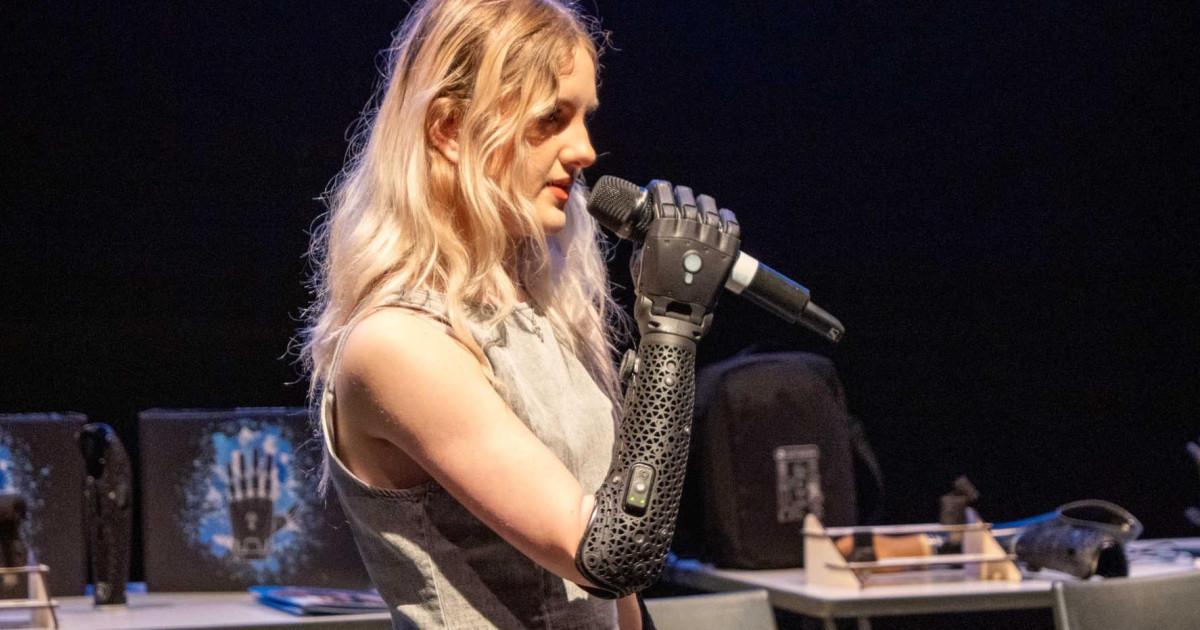
Други иновативни линии: хибридни ръце, модулност и геймификация
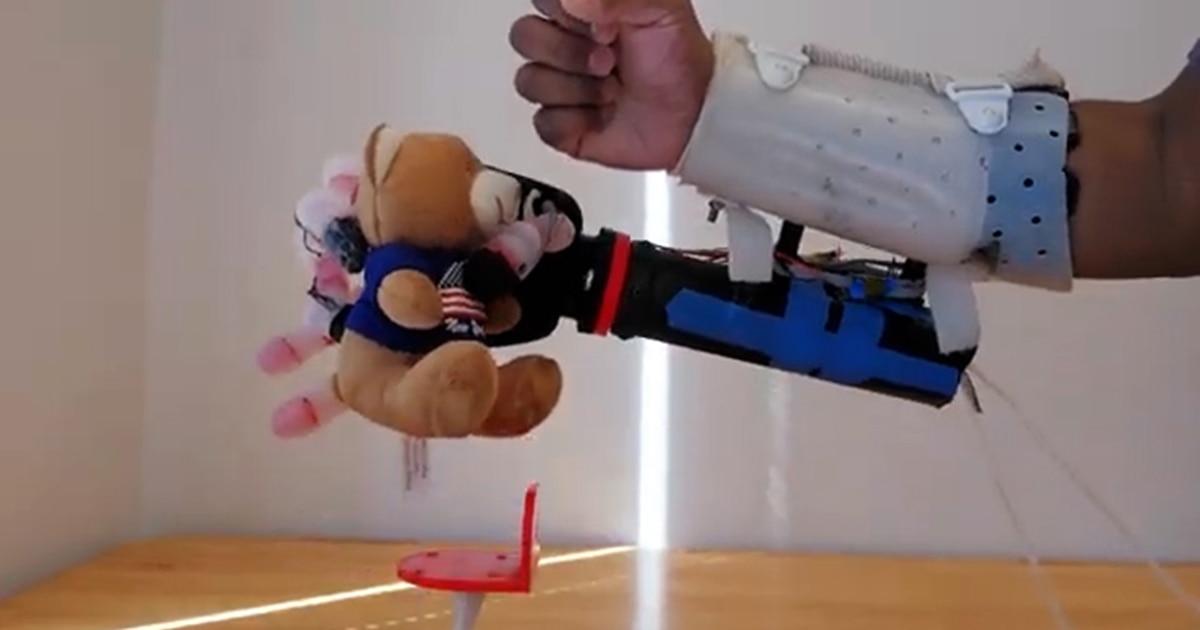
Умната ръка на Юта не е единственият мощен напредък в тази област . Други изследователски екипи, като този в университета „Джонс Хопкинс“, работят върху хибридни роботизирани ръце, които комбинират твърди и меки структури, за да имитират по-добре човешката анатомия и да манипулират както деликатни, така и тежки предмети.
Тези хибридни ръце обикновено включват вътрешна 3D-отпечатана структура, изработена от гумоподобни полимери и гъвкави стави. Това позволява на протезата да се адаптира по-добре към неправилни форми, различни текстури и променливо налягане, осигурявайки много по-гъвкав захват.
Те също така включват няколко слоя сензори за допир, вдъхновени от човешката кожа , способни да откриват контакт, промени в налягането и подхлъзване. Тази „електронна кожа“ позволява на ръката да усети дали даден обект започва да се подхлъзва и автоматично да увеличи приложената сила, за да предотврати падането му.
Всичко това се допълва от системи за управление, базирани на мускулни сигнали , при които мускулите на предмишницата изпращат команди към изкуствените пръсти, а изкуственият интелект и алгоритмите за машинно обучение преобразуват тези сигнали в естествени движения. „Мозъкът“ на протезата интерпретира дали нещо е твърдо или меко, горещо или студено, стабилно или е на път да се подхлъзне.
В тестове с предмети от бита – плюшени играчки, гъби, бутилки, шишарки или пластмасови чаши – някои от тези ръце са постигнали близо 100% успех при манипулирането им, без да ги деформират или счупят. Един особено показателен експеримент включва повдигане на тънка пластмасова чаша, пълна с вода, само с три пръста, регулирайки налягането със забележителна прецизност.
Междувременно компании като Open Bionics се фокусират върху потребителски ориентирани решения , като например линията Hero Arm, която предлага напълно безжични, водоустойчиви и персонализируеми бионични ръце, предназначени да се интегрират много по-удобно в ежедневието на деца, тийнейджъри и възрастни.
Тези протези се управляват от безжични ЕМГ електроди (MyoPods), поставени върху остатъчния крайник или предмишницата, които откриват мускулна активност и я превръщат в движения на бионичните пръсти. Тъй като са безжични, те позволяват ръката да бъде физически отделена от тялото и да бъде свързана отново, и дори да се закрепват спортни аксесоари, използвайки същата стандартна система за закрепване.
Емоционалният и мотивационният компонент също е ключов . Някои стартиращи компании са разработили модулни и сравнително достъпни ръце, предназначени предимно за деца, които растат с тях: частите могат да бъдат заменени с по-големи, когато тялото на детето се промени, което намалява разходите за подмяна на пълни протези на всеки няколко години.
За да се улесни обучението по използване на протеза , са създадени среди за виртуална реалност като VREHAB, където децата практикуват движения с бионичната си ръка чрез игри като „катерене по сгради като супергерой“. С напредването си те печелят точки, а терапевтите могат да наблюдават напредъка им дистанционно.
Персонализираната естетика също помага на потребителя да почувства собственост върху протезата : благодарение на 3D печата са налични дизайни, вдъхновени от супергерои, футуристични стилове или покрития, съответстващи на младежката мода. Това превръща бионичната ръка в нещо повече от медицинско устройство, което я прави и елемент на идентичност.
Към контрол на мисълта и докосване „обратно“ към мозъка
С поглед към близкото бъдеще, водещи изследователски екипи планират да комбинират тези умни ръце с имплантирани невронни интерфейси, така че протезата да може да се контролира директно от мозъчната активност, вместо да се разчита единствено на сигнали от повърхностните мускули.
Целта е бионичната ръка да реагира почти толкова бързо и естествено, колкото биологичната ръка, което допълнително намалява когнитивното натоварване. Ако потребителят помисли за затваряне на ръката си, протезата трябва да инициира движението, без да се изисква от него умишлено да свива мускула или да изпълнява заучени модели.
В същото време се работи за връщане на допира към нервната система на потребителя: сензорите за налягане и близост на протезата биха могли да изпращат кодирани сигнали, които се превръщат в усещания за контакт, текстура или сила, възприемани в мозъка, приближавайки се до истинска сензорна обратна връзка.
Изследователи като Джейкъб А. Джордж подчертават, че тази линия на изследване е част от по-широка визия за подобряване на качеството на живот на хората с ампутации чрез интегриране на интелигентни протези, невронни интерфейси и усъвършенствани сензорни системи в една съгласувана екосистема.
Въпреки че все още предстоят години на разработка и клинични изпитвания , настоящите резултати показват, че вече е възможно задачи, толкова прости, като пиенето от пластмасова чаша, да престанат да бъдат изтощително предизвикателство и постепенно да се чувстват толкова естествени, колкото са били преди ампутацията.
Всичко сочи към това бионичните ръце с изкуствен интелект да престанат да бъдат научна фантастика и да се превърнат в практични инструменти, които намаляват умствените усилия, възстановяват фината моторика и разширяват възможностите за взаимодействие с околната среда, от безопасно държане на чаша или яйце до прегръщане на някого без страх да го нараниш.
