- Традиционните кучета водачи са оскъдни, скъпи и бавни за обучение, оставяйки милиони хора с увредено зрение по света без подкрепа.
- Нови проекти за роботи-водачи комбинират сензори, изкуствен интелект и GPS, за да насочват, описват околната среда и подобряват автономността на потребителя.
- От Лиса в Бразилия до прототипи в Китай, Испания и Съединените щати, кучетата роботи се разглеждат като алтернатива или допълнение към кучетата водачи.
- Масовото производство и обучението с подсилване сочат към по-достъпни и мащабируеми решения, като безопасността на потребителите винаги е приоритет.
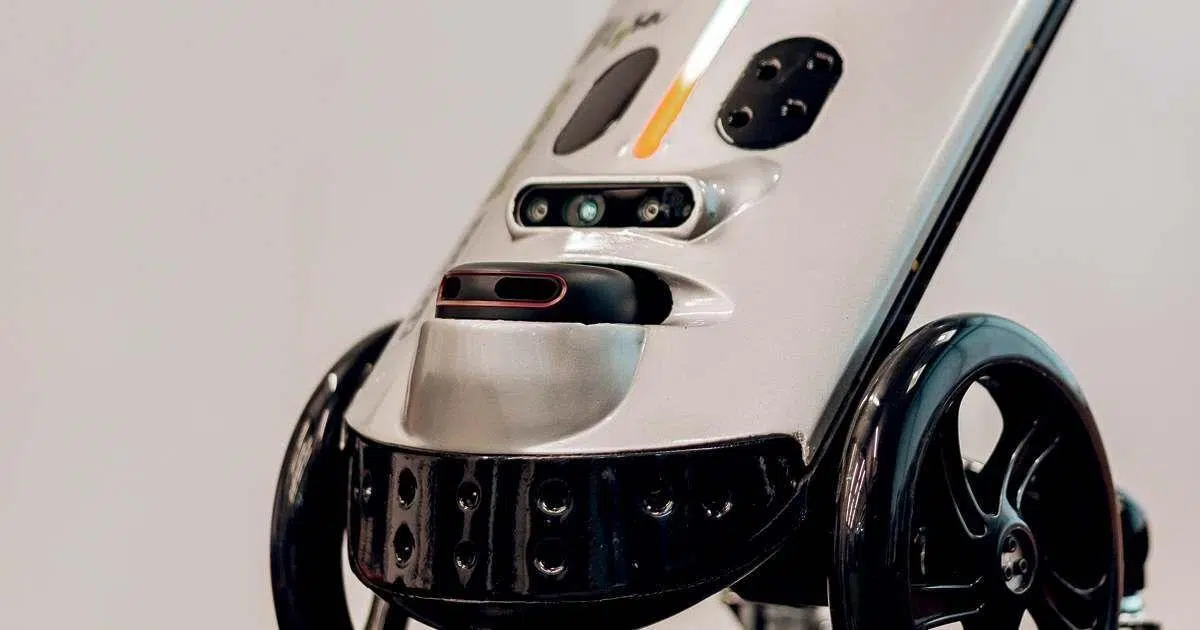
В продължение на десетилетия хората със зрителни увреждания са разчитали на бели бастуни и традиционни кучета водачи, за да се придвижват безопасно, но технологиите бързо променят този пейзаж. Проекти за кучета роботи и роботи водачи се появяват по целия свят, обещавайки по-достъпна, мащабируема и в някои случаи по-прецизна алтернатива на животните водачи.
Това ново поколение роботи-асистенти за слепи съчетава усъвършенствани сензори, изкуствен интелект , GPS и разпознаване на глас, за да насочва потребителите, да открива препятствия, да интерпретира околната среда и дори да „разговаря“ с човека, когото придружава. От Бразилия до Китай, включително Испания, Съединените щати и Австралия, се тестват много различни прототипи: някои имат колела и приличат на куфари, други приличат на автентични четирикраки роботизирани кучета, а има и шесткраки за допълнителна стабилност.
Защо са необходими кучета-роботи като водачи за слепи?
Един от основните двигатели на тази тенденция е огромният недостиг на кучета водачи в сравнение с броя на хората, които се нуждаят от такова. Само в Испания има близо един милион души с някакъв вид зрително увреждане, но само около 957 активни кучета водачи ги придружават в ежедневието им.
Според оценките на Световната здравна организация , в световен мащаб около 314 милиона души имат значително зрително увреждане, от които приблизително 45 милиона са слепи. Предвид тези цифри, модел, базиран единствено на обучени кучета, очевидно е недостатъчен, дори в страни с добре установени и субсидирани програми.
Проблемът не е само в количеството, но и в цената и времето за обучение . Обучението на куче водач изисква около две до три години специализирана работа и само около половината от животните, които започват процеса, го завършват успешно. В страни като Испания общата цена на куче може да бъде около 30 000 евро, въпреки че често се покрива от организации като ONCE (Испанската национална организация на слепите); другаде цифрите са около 50 000 долара на куче водач.
В Бразилия ситуацията не е по-обнадеждаваща: смята се, че има само около 200 активни кучета водачи за приблизително 6,5 милиона души със зрителни увреждания. В Китай дисбалансът е още по-фрапантен: около 400 кучета водачи за повече от 17 милиона слепи хора, в контекст, където отглеждането на служебни животни е сравнително ново явление и където много работни места, ресторанти и обществени пространства не са особено благоприятни за животните.
Предвид тази ситуация, много изследователи и предприемачи си задават много директен въпрос: ако обучението и поддържането на куче водач е толкова бавно, скъпо и ограничено , защо да не се разработи роботизирана алтернатива, която може да се произвежда масово, да става по-евтина с течение на времето и да достига до много повече хора?
LYSA: роботът-водач с колела, роден в Бразилия
Един от най-модерните и конкретни проекти е Lysa , робот-водач, разработен от бразилския стартъп Vixsystem. Той не прилича на куче, а по-скоро на малък куфар с прибираща се дръжка и колелца. Тежи около 4 килограма и е висок около 40 сантиметра. Дизайнът му е предназначен да позволи на човек с увредено зрение да хване дръжката и да се движи с нея, сякаш тегли лека количка.
Lysa първоначално е проектирана за закрити помещения като търговски центрове, магазини и летища и вече е започнала тестове в щати като Еспирито Санто, Рио де Жанейро и Сао Пауло. За да работи, роботът комбинира специализиран софтуер, мобилно приложение, изкуствен интелект, мрежа от сензори, камера и лазерна система Lidar, която му позволява да открива светлина и да измерва разстояния с голяма прецизност.
Благодарение на този набор от технологии, роботът е в състояние да картографира обкръжението си, да изчислява маршрути и да насочва потребителя до определената дестинация. По време на пътуването Lysa предоставя както акустични, така и кинетични сигнали, позволявайки на потребителя да възприема движението на робота и да чува ясни инструкции за пътя, който да следва.
Според създателя си, компютърния учен Нединалва де Араужо Селин, Lysa не само открива и избягва препятствия на нивото на земята, но и такива на средна височина или над главата на потребителя, като например клони на дървета или висящи саксии, които често са причина за много инциденти с конвенционалните бастуни . Освен това, роботът разпознава дали пред него има човек или група хора и съответно коригира поведението си.
Селин сравнява Lysa с така наречените интелигентни бастуни, които вече са на пазара, отбелязвайки, че роботът предлага по-прецизно насочване и по-високо ниво на „интелигентност“. Докато бастунът е ограничен до откриване на препятствия, роботът разбира разположението на околната среда, чертае маршрути, интерпретира наличието на други елементи и предава цялата тази информация на потребителя по организиран начин.
В настоящата си фаза роботът се предлага на пазара за употреба на закрито на цена от около 15 000 реала , а компанията е започнала да получава поръчки както за продадени бройки, така и за тези, отдадени назаем на клиенти за пилотно тестване. Тъй като това е нова технология, много организации предпочитат да я тестват обстойно, преди да правят големи покупки, така че Vixsystem комбинира директни продажби със споразумения за оценка.
Историята на Лиза започва много по-скромно през 2011 г., когато Селин преподава роботика в държавна гимназия в община Сера, в столичния район Витория. След като осъзнава, че нуждата от решения за мобилност за хора със зрителни увреждания е реална и неотложна, тя и нейните ученици сглобяват първи домашен прототип, използвайки части от други роботи, и го тестват с около 20 незрящи хора, за да съберат обратна връзка.
Въпреки че първият модел далеч не е бил завършен продукт, много участници са били склонни да го купят такъв, какъвто е, което засилва убеждението, че има силно, незадоволено търсене . Оттам предприемачът осигурява различни източници на финансиране, започвайки през 2014 г. с проект от Националния съвет за научно и технологично развитие (CNPq), което ѝ позволява да наеме двама изследователи с магистърски степени – единият по електронно инженерство, а другият по компютърни науки – за да доразвият дизайна.
През следващите години са произведени няколко прототипа и са проведени множество кръгове на валидиране с повече от 200 души с увредено зрение , като обратната им връзка е интегрирана в окончателната концепция за Lysa. През 2017 г. участието на Селин в бразилската версия на телевизионното предаване Shark Tank ѝ носи 200 000 реала и, може би по-важното, медийна видимост, която улеснява търсенето на допълнителна подкрепа.
Vixsystem също така осигури финансиране от Агенцията за финансиране на проучвания и проекти (Finep) и Фондацията за научни изследвания и подкрепа на иновациите на Еспирито Санто (Fapes). През 2021 г. проектът направи значителен скок напред, когато беше избран за Програмата за иновативни изследвания в малкия бизнес (PIPE) на FAPESP , в рамките на стратегическа покана, свързана с интернет, в сътрудничество с Министерството на науката, технологиите и иновациите (MCTI), Министерството на съобщенията (MCom) и Бразилския управителен комитет за интернет (CGI.br).
Благодарение на този тласък, компанията работи върху външна версия на Lysa , оборудвана с GPS и проектирана за употреба по обществени пътища. Тук техническото предизвикателство е по-голямо, защото роботът трябва да се справя с несъществуващи тротоари, кръстовища, неравен терен и голямо разнообразие от градски ситуации. Селин признава, че липсата на ясно определени тротоари е едно от основните предизвикателства, които трябва да бъдат преодолени, преди системата да е наистина жизнеспособна на улицата.
Предимства и съмнения в сравнение с традиционните кучета водачи
Появата на роботи-водачи като Lysa предизвика интересен дебат в областта на зрителните увреждания. Адвокатът Марсело Панико от фондация „Дорина Ноуил“ за слепи в Сао Пауло смята, че идеята за робот-водач е многообещаваща , но настоява, че тя трябва да бъде внимателно оценена, както по отношение на цената, така и на социалните ѝ последици.
Кучетата водачи понастоящем се радват на високо ниво на социално признание , а достъпът им до различни среди (транспорт, магазини, обществени сгради и др.) е подкрепен от закона в много страни. Освен това, емоционалната връзка, установена между незрящ човек и неговото куче водач, има пряко въздействие върху психологическото благополучие и самочувствие на потребителя – нещо, което е трудно да се възпроизведе с машина.
Панико подчертава, че кучето водач е много повече от помощно средство за мобилност: то е постоянен спътник , емоционална подкрепа и улесняващ социалното взаимодействие. Простият факт, че хората се приближават, за да попитат за кучето или да проявят интерес към човека, генерира човешки взаимодействия, които един робот, колкото и сложен да е, не може да предложи по същия начин.
Същевременно адвокатът признава, че изключително ограничената наличност на кучета водачи в страни като Бразилия и Китай изключва по-голямата част от хората, които се нуждаят от тях. Цената на обучението, дългите списъци с чакащи и трудността при намирането на подходящи животни означават, че много хора никога нямат достъп до истинско куче водач.
Следователно, вместо напълно да заменят кучетата, много проекти за роботи водачи са замислени като допълнение или алтернатива за тези, които нямат достъп до животно, или като преходно решение, докато чакат да им бъде назначено такова. Някои също така предполагат, че в определени контексти (например в сложни интериори или в задачи, включващи разпознаване на визуална информация), роботът може да изпълнява функции, които кучето не е оборудвано да изпълнява.
Четириноги кучета роботи: от Boston Dynamics до евтини версии
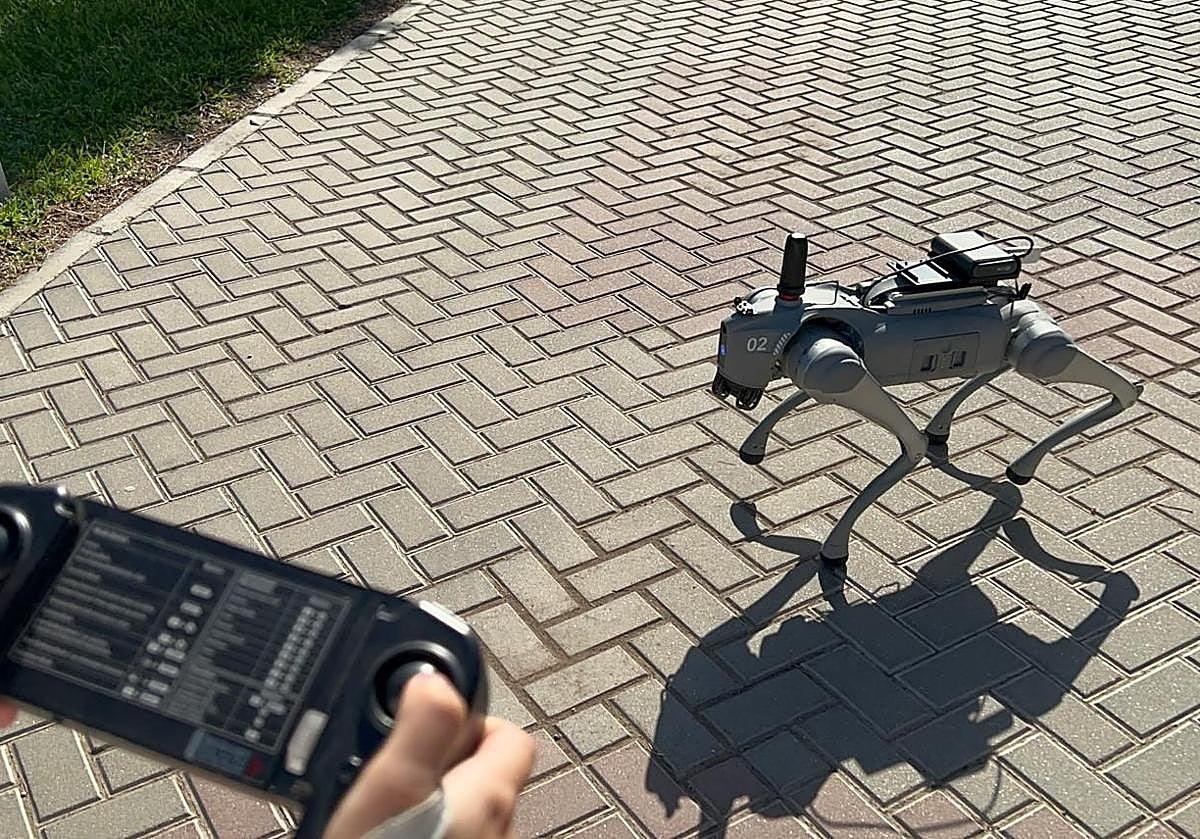
В областта на роботите, подобни на кучета, водещият пример в света е Spot , четириногото животно, разработено от американската компания Boston Dynamics. Този робот е участвал в зрелищни демонстрации на технологични панаири и вече се използва в сектори като строителството и минното дело за инспекционни и разузнавателни задачи в труден или опасен терен.
Spot се откроява с удивителната си мобилност : той се качва по стълби, преминава през неравни повърхности, поддържа равновесие при бутане и може да бъде оборудван с камери и сензори за събиране на данни. Цената му, надхвърляща 70 000 долара в Съединените щати, обаче го прави напълно недостъпен за повечето потребители и институции, работещи със слепи хора.
Вдъхновени от този модел, няколко компании в Китай, Япония и Германия разработиха свои собствени четириноги роботи , някои с по-индустриална насоченост, а други почти като напреднали играчки. На пазара се появиха много по-евтини китайски версии; например Unitre Robotics продава шест модела роботизирано куче, с начална цена от около 2.700 долара за най-основния модел.
Въпреки това, тези устройства не са предназначени като водачи за хора със зрителни увреждания . Основните им приложения са наблюдение, инспекция на тунели и подземни пространства, откриване на взривни вещества и други функции за сигурност или поддръжка. За да се превърнат в истински водачи, ще е необходимо да бъдат преработени както софтуерът, така и потребителският им интерфейс, а поведението им да бъде адаптирано към специфичните нужди на незрящите хора.
В Бразилия, изследователят Диего Ренан Бруно от Лабораторията по мобилна роботика в Университета в Сао Пауло (ICMC-USP) използва Spot като ориентир за собствения си проект за роботизирано куче водач . Заедно с бившия си студент Марсело Асис, той започва работа през 2017 г. във вътрешността на щата Сао Пауло, в община Катандува, разработвайки прототипи, които са се развивали с течение на времето.
Първата им версия е построена по много „Направи си сам“ начин, използвайки повторно части от стара прахосмукачка. По-късно, в рамките на хакерската резидентска програма Red Bull Basement, те разработват втори прототип през 2019 г., а сега планират трета итерация, която ще бъде робот с крака, доближавайки се до класическата идея за роботизирано куче.
Бруно твърди, че ако ще говорим за „ роботизирано куче водач “, то трябва да се държи подобно на истинско куче водач, т.е. да може да се движи по стъпала, бордюри и неравен терен, без да разчита на рампи или напълно гладки повърхности. Според него, колесните роботи са ограничени до зони с достъпност, сравнима с тази на инвалидна количка, докато добре проектирано четириного би могло да има достъп до много повече среди.
Китайското шесткрако роботизирано куче водач: стабилност и разпознаване на глас
В Китай екип от Машиностроителното училище към Шанхайския университет „Джао Тонг“ разработва много необичайно роботизирано куче-водач. То прилича на английски булдог, макар и малко по-широко, и се отличава с шест крака вместо четири – дизайнерско решение, целящо да увеличи максимално стабилността и да осигури плавни движения.
Създателят му, Гао Фън, обяснява, че когато роботът повдигне три от краката си, за да се движи напред, останалите три образуват много стабилен статив , намалявайки тласъците, усещани от незрящия човек, прикрепен към каишката. Целта е потребителят да изпита плавно и удобно движение, без резки потрепвания, които биха могли да причинят несигурност.
Това куче-робот е оборудвано с батерия от сензори и камери , които му позволяват да разпознава обкръжението си, да идентифицира пътни знаци, да интерпретира светофарите и да открива различни видове препятствия. Освен това, то интегрира система за гласово разпознаване с над 90% точност и време за реакция по-малко от една секунда, така че може да реагира бързо на гласовите команди на потребителя.
Изкуственият интелект, който управлява робота, се занимава с планирането на маршрута , интерпретира гласови команди и предоставя аудио сигнали в реално време за заобикалящата го среда, от пешеходни пътеки до предстоящи опасни кръстовища. Системата включва и интерфейс за управление с каишка, подобен на този, използван при истинско куче, за регулиране на скоростта на ходене или за указване на промени в посоката.
Проектът в момента се подлага на полеви тестове на открито , с активното участие на незрящи хора, които помагат за финото настройване както на двигателното поведение на робота, така и на естествеността на гласовите му команди (в момента фокусирани върху китайски). Визията на Гао Фън е, че след завършване на експерименталната фаза устройството може да бъде масово произвеждано, като по този начин постепенно се намали цената му.
Самият Гао сравнява тази визия с автомобилната индустрия: едно куче водач, което е естествено, изисква години индивидуално обучение и броят му е непременно ограничен, докато робот може да се произвежда като стандартна индустриална стока, което води до потенциален пазар от десетки милиони бройки, за да се задоволи глобалното търсене на водачи за слепи хора.
Paws 2.0 в Университета на Аликанте: роботизирано куче водач с призвание за компания
В Испания също се постига напредък в тази област с проекти като Paws 2.0 , малък четириног робот, който в момента се разхожда из кампуса на Университета в Аликанте заедно със студенти и други посетители. Името му, което на английски означава „малки лапи“, отразява дългогодишната работа на изследователски екип с опит в технологиите за хора с увреждания.
Paws използва лазерни сензори, подобни на тези в прахосмукачките тип Roomba, но много по-мощни, комбинирани с високопрецизна GPS технология и обработка на видео, задвижвана от изкуствен интелект. Благодарение на тази настройка, тя може да картографира маршрути в кампуса, да избягва препятствия в реално време и да изпълнява малки „трикове“, които силно впечатляват тези, които я видят в действие.
Изследователите обясняват, че целта им не е да „заменят“ традиционните кучета водачи, а по-скоро да предложат технологично допълнение , което може да се използва, докато човек чака да му бъде назначено истинско куче водач или в среди, където животно не е най-добрият вариант. На теория, когато Paws е напълно развит, сляп човек би могъл да има роботизиран асистент за броени дни, вместо да се налага да чака години.
Освен простото предоставяне на упътвания, роботът е проектиран да предлага и допълнителни услуги : четене на меню в ресторант, идентифициране на продукти в супермаркет, локализиране на входа на магазин или описание на броя на хората в стаята, наред с други примери. Той ще предава цялата тази информация чрез вграден високоговорител, като ефективно се превръща в мобилен слухов асистент.
Едно от предимствата, подчертани от ръководителите на проекта, е високата точност на GPS местоположението , което позволява на потребителя да бъде насочван към конкретни координати (като например конкретна врата в сграда), нещо, което традиционното куче водач не може да направи с това ниво на точност. Освен това, роботът се учи чрез невронна мрежа, способна да разпознава модели като светофари, предмети, видове подови настилки или препятствия по пътя си.
Екипът от Университета в Аликанте е работил преди с решения за компютърно зрение за слепи хора, като например приложение, което въз основа на снимка или видеоклип описва средата, за да помогне за локализирането на обекти или идентифицирането на визуални характеристики (например цвета на дреха). Сега тази технология е интегрирана в Paws заедно с високоговорител, за да предложи по- пълноценен асистент.
Ако всичко върви по план, се очаква напълно функционален прототип в рамките на няколко години , въпреки че появата на търговски продукт за домашна употреба може да се забави с близо десетилетие поради процесите на сертифициране, тестовете в реални условия и индустриалното мащабиране. Проектът се финансира от Института за компютърни науки към Университета в Аликанте и Synergy Tech, компанията, която произвежда Paws 2.0 и други роботи с подобни характеристики.
Роботът-водач на Бингхамтън (Ню Йорк): обучение с подсилване и „умна каишка“
В Съединените щати група инженери от катедрата по компютърни науки в университета Бингхамтън към Държавния университет на Ню Йорк също работят върху роботизирано куче водач, проектирано като по-евтина, по-ефективна и по-достъпна алтернатива.
Екипът, ръководен от доцент Шики Джанг, включително докторантът Дейвид ДеФацио и студентът от трета година Ейсуке Хирота, обучава четириног робот, оборудван с визуално „око“, от около година . По време на демонстрация в лабораториите на университета, машината успя да насочва човек през коридор, реагирайки както на вербални команди, така и на дърпане на каишката си.
Подходът му се основава на уникален интерфейс за колан, комбиниран с обучение с подсилване. Роботът е обучен да интерпретира напрежението и посоката на дърпането като командни сигнали, докато неговите зрителни и навигационни системи му позволяват да избягва препятствия, да поддържа безопасен път и да адаптира походката си.
Според Джан, след около 10 часа обучение с разработената система, те са способни да създават роботи, които се движат автономно, навигират в закрити пространства , насочват хора, като избягват препятствия, и едновременно с това интерпретират дърпането на каишката като разбираеми инструкции. Това представлява значително ускорение в сравнение с типичните две до три години обучение за куче водач.
Проектът все още е далеч от това да се превърне в комерсиално достъпен продукт, но първоначалните резултати показват, че роботизирано куче от този тип би могло драстично да намали времето и разходите за обучение в сравнение с конвенционалните кучета водачи. В средносрочен план екипът иска да надхвърли физическите команди и да добави интерфейс с естествен език.
ДеФацио отбелязва, че следващата стъпка ще бъде роботът да бъде оборудван със способността да води контекстуален разговор с потребителя, разбирайки сложни словесни заявки и реагирайки по подходящ начин. Те също така искат да включат това, което наричат „интелигентно неподчинение“: ако човек с увредено зрение нареди на робота да се придвижи към зона с опасен трафик, системата трябва да може да разпознае риска и да откаже да се подчини на тази заповед.
В крайна сметка целта е роботизираното куче да действа като отговорен автономен асистент , интерпретирайки намеренията на потребителя, като същевременно дава приоритет на безопасността. Това ще изисква още години изследвания и тестове в реални ситуации, но пътят, очертан от тези първоначални преживявания, сочи към все по-интелигентни роботи-водачи, които са по-интегрирани в ежедневието.
Междувременно, контрастът между разходите и времето, необходими за обучение на биологично куче водач – около 30 000 евро или повече и две или три години, с едва половината от процента на успех – и няколкото часа обучение, необходими на робота Бингхамтън със системата му за обучение с подсилване, подсилва идеята, че кучетата роботи могат да демократизират достъпа до асистирана мобилност за милиони хора.
Цялата тази екосистема от роботи-водачи и роботизирани кучета-водачи, от Lysa в Бразилия до прототипи в Китай, Испания и Съединените щати, сочи към бъдеще, в което хората със зрителни увреждания ще могат да избират от много различни опции: четириноги спътници от плът и кръв с огромна емоционална стойност, колесни роботи, предназначени за работа на закрито, усъвършенствани четириноги, способни да се движат по сложен терен, и хибридни системи, които съчетават най-доброто от всеки свят, за да предложат по-голяма автономност, безопасност и качество на живот.