- নতুন এআই-চালিত বায়োনিক হ্যান্ডসগুলি প্রক্সিমিটি এবং প্রেসার সেন্সরগুলিকে নিউরাল নেটওয়ার্কের সাথে একত্রিত করে স্বায়ত্তশাসিতভাবে ভঙ্গি এবং গ্রিপ শক্তি সামঞ্জস্য করে।
- ভাগাভাগি করা মানব-যন্ত্র নিয়ন্ত্রণ ব্যবহারকারীর জ্ঞানীয় চাপ কমায় এবং সূক্ষ্ম দৈনন্দিন কাজে নির্ভুলতা উন্নত করে।
- হাইব্রিড, মডুলার এবং গ্যামিফাইড ডিজাইন, সেইসাথে নিউরাল ইন্টারফেসগুলি তৈরি করা হচ্ছে যাতে প্রস্থেসিসের নিয়ন্ত্রণ এবং অনুভূতি বাস্তব হাতের কাছাকাছি আসে।
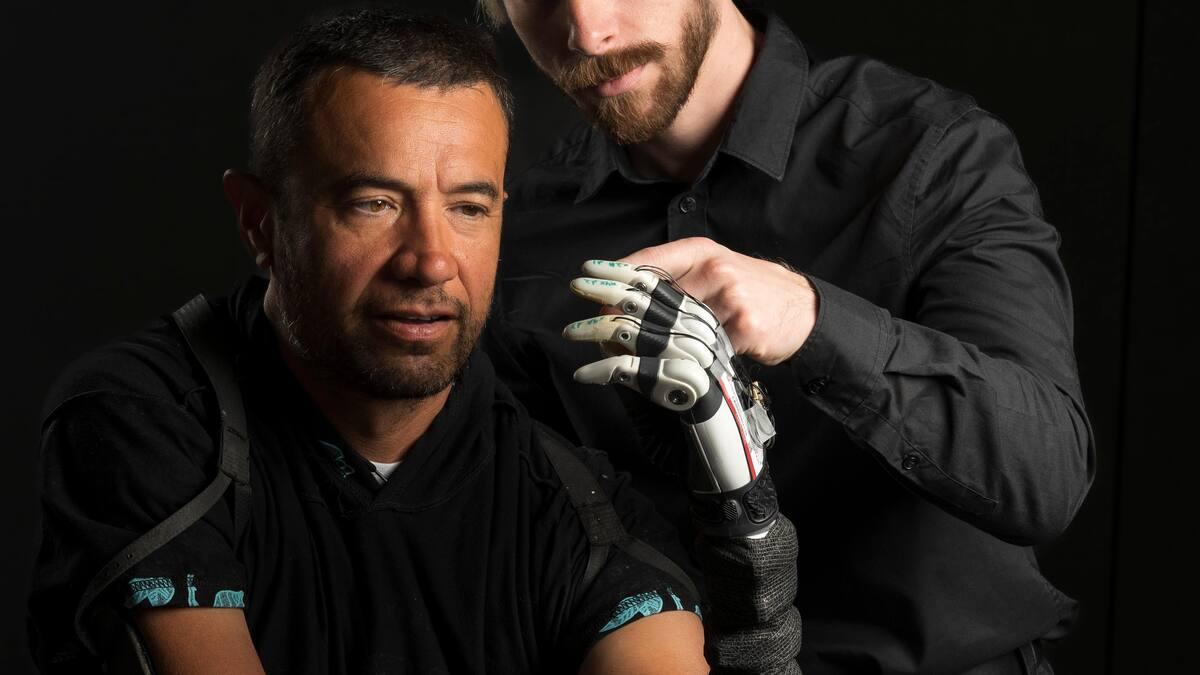
কৃত্রিম বুদ্ধিমত্তাসম্পন্ন বায়োনিক হাত প্রচলিত কৃত্রিম অঙ্গের তুলনায় এক বিশাল অগ্রগতি লাভ করছে : এর উদ্দেশ্য এখন আর শুধু যান্ত্রিকভাবে আঙুল নাড়ানো নয়, বরং কম মানসিক পরিশ্রমে এবং দৈনন্দিন জীবনে আরও বেশি আত্মবিশ্বাসের সাথে মানব হাতের স্বাভাবিক দক্ষতার প্রায় অনুরূপ কিছু পুনরুদ্ধার করা।
এই নতুন প্রজন্মের কৃত্রিম অঙ্গগুলোর সত্যিকারের বৈপ্লবিক দিকটি হলো, এগুলোতে উন্নত সেন্সর, এআই মডেল , অনমনীয় ও নমনীয় রোবোটিক কাঠামো এবং যৌথ মানব-যন্ত্র নিয়ন্ত্রণ ব্যবস্থার সমন্বয় ঘটানো হয়েছে, যার ফলে ব্যবহারকারী যেকোনো মুহূর্তে কী করতে চান সেই সিদ্ধান্ত নিতে থাকলেও হাতটি নড়াচড়ার একটি অংশ 'চিন্তা' করে।
প্রথম কৃত্রিম অঙ্গ থেকে বুদ্ধিমান বায়োনিক হাত পর্যন্ত
হারানো অঙ্গ প্রতিস্থাপনের ধারণার একটি দীর্ঘ ইতিহাস রয়েছে : প্রাচীনকালেও কৃত্রিম বাহু ও হাতের অস্তিত্ব ছিল, যেমন প্রায় ৩০০ খ্রিস্টপূর্বাব্দের বিখ্যাত "হ্যান্ড অফ ক্যাপুয়া", যা লোহা, ব্রোঞ্জ এবং কাঠ দিয়ে তৈরি। মনে করা হয়, এটি একজন রোমান সৈনিকের ছিল, যিনি তার বাহুর একটি অংশ হারানোর পর ঢাল ধরার জন্য এটি ব্যবহার করতেন।
শতাব্দী ধরে কৃত্রিম অঙ্গগুলো মূলত নান্দনিক যন্ত্র ছিল ; এগুলো ছিল সাধারণ ছাঁচ যা অঙ্গটির আকৃতি অনুকরণ করত কিন্তু কোনো বাস্তব কার্যকারিতা দিত না। এগুলোর উদ্দেশ্য ছিল মূলত সৌন্দর্যবর্ধন, কোনো কার্যকরী সঞ্চালনের সুযোগ না দিয়েই অঙ্গটির অনুপস্থিতিকে "ঢেকে রাখা"।
উনিশ ও বিশ শতকের চিকিৎসা ও যান্ত্রিক অগ্রগতির সাথে সাথে প্রথম সংযুক্ত কৃত্রিম অঙ্গের আবির্ভাব ঘটে, যা সাধারণ কৌশলের সাহায্যে কিছু মৌলিক নড়াচড়া করতে সক্ষম ছিল। পরবর্তীতে, মোটর, বিভিন্ন ধরণের গ্রিপার এবং কিছুটা পেশী বা বৈদ্যুতিক নিয়ন্ত্রণ ব্যবস্থাযুক্ত "রোবোটিক" বা "বায়োনিক" কৃত্রিম অঙ্গের আবির্ভাব হয়।
তা সত্ত্বেও, বাণিজ্যিকভাবে উপলব্ধ সবচেয়ে উন্নত বায়োনিক হাতগুলোতে এখনও একটি গুরুতর সীমাবদ্ধতা রয়েছে: এগুলোর নিয়ন্ত্রণ জটিল, স্বজ্ঞাহীন এবং মানসিকভাবে ক্লান্তিকর। যে কাজগুলো একজন স্বাভাবিক হাতের মানুষ প্রায় চিন্তা না করেই করে ফেলে—যেমন মগ তোলা, প্লাস্টিকের কাপ ধরা, বা এক টুকরো পাতলা কাগজ আঁকড়ে ধরা—সেগুলোই অনেক কৃত্রিম হাত ব্যবহারকারীর জন্য এক বিরাট চ্যালেঞ্জ হয়ে দাঁড়ায়।
এর জন্য এতটাই বেশি মানসিক প্রচেষ্টার প্রয়োজন হয় যে, প্রায় অর্ধেক ব্যবহারকারী ব্যবহারের অসুবিধা, অস্বাভাবিক নিয়ন্ত্রণ ব্যবস্থা এবং ক্রমাগত মানসিক চাপের কথা উল্লেখ করে তাদের বায়োনিক হাত ব্যবহার করা ছেড়ে দেন। প্রধান সমস্যা হলো, এই ডিভাইসগুলোর বেশিরভাগই স্পর্শের অনুভূতি অথবা মস্তিষ্কের অবচেতনভাবে সম্পাদিত স্বয়ংক্রিয় সমন্বয়কে সঠিকভাবে অনুকরণ করতে পারে না।
উটাহ বিশ্ববিদ্যালয়ের পদ্ধতি: মানব-যন্ত্রের যৌথ নিয়ন্ত্রণ
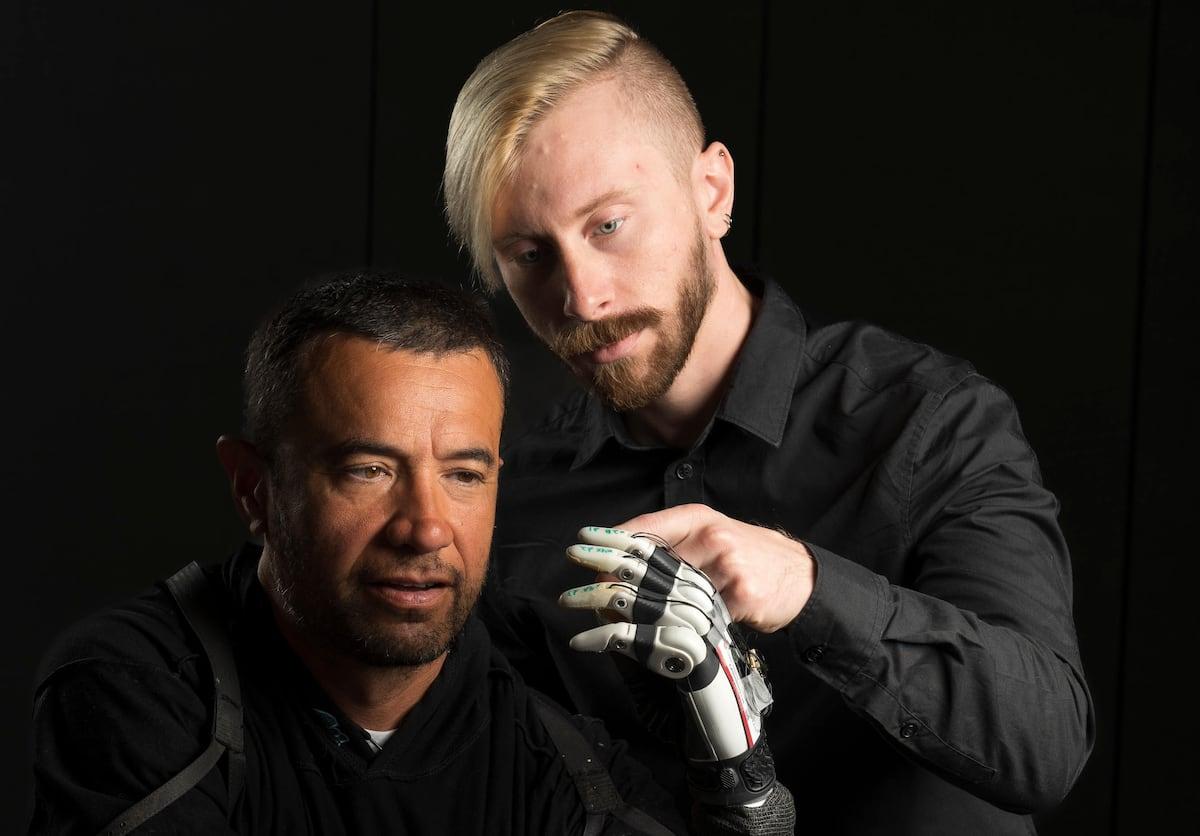
উটাহ বিশ্ববিদ্যালয়ের নিউরোরোবোটিক্স ল্যাবরেটরির একটি দল , মার্শাল ট্রাউট এবং জ্যাকব এ. জর্জের মতো গবেষকদের নেতৃত্বে, একটি সমন্বিত নিয়ন্ত্রণ ব্যবস্থা তৈরি করেছে যা এই ক্ষেত্রটিকে সম্পূর্ণরূপে বদলে দিচ্ছে। নেচার কমিউনিকেশনস জার্নালে প্রকাশিত তাদের এই প্রস্তাবটি সেন্সর এবং একটি বিশেষভাবে প্রশিক্ষিত এআই দ্বারা সজ্জিত, বাণিজ্যিকভাবে উপলব্ধ একটি কৃত্রিম হাতের (যেমন টাস্কা হ্যান্ড) উপর ভিত্তি করে তৈরি।
এই কাজের মূল বিষয়টি হলো ব্যক্তি এবং কৃত্রিম অঙ্গের মধ্যে নিরন্তর সহযোগিতা : ব্যবহারকারী কাজটি করার সাধারণ উদ্দেশ্য (যেমন ধরা, ছেড়ে দেওয়া, কাছে আনা, ধরে রাখা…) নির্দেশ করেন, আর একটি কৃত্রিম বুদ্ধিমত্তার মডেল স্বয়ংক্রিয়ভাবে আঙুলের অবস্থান এবং ধরার শক্তি এমন সূক্ষ্মতার সাথে সমন্বয় করে, যা শুধুমাত্র মানুষের সরাসরি নিয়ন্ত্রণে অর্জন করা অত্যন্ত কঠিন।
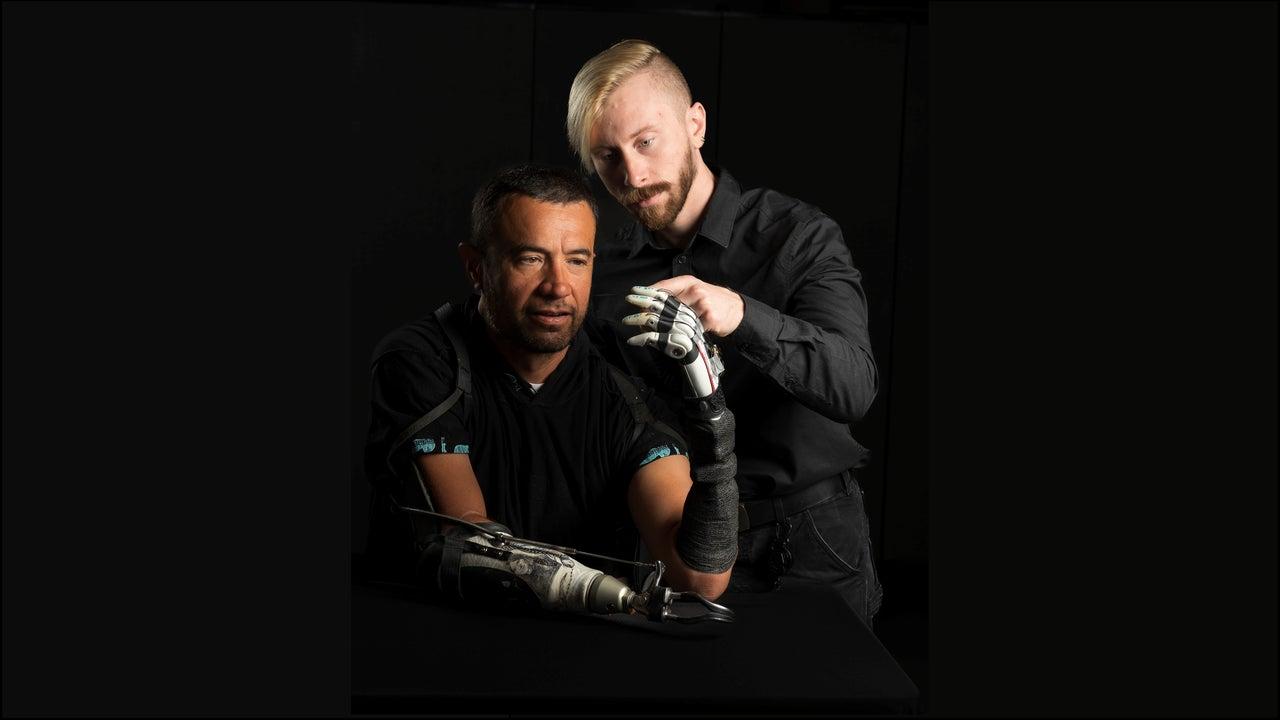
এটি অর্জনের জন্য, বিজ্ঞানীরা বায়োনিক হাতের আঙুলের ডগায় নৈকট্য ও চাপ সংবেদক যুক্ত করেছেন । এই অপটিক্যাল সংবেদকগুলো স্পর্শ করার আগেই বস্তুটিকে 'দেখতে', এর দূরত্ব অনুমান করতে এবং একবার ধরা শুরু হলে স্পর্শ ও চাপের সূক্ষ্ম পরিবর্তন শনাক্ত করতেও সক্ষম।
এই সমস্ত তথ্য হাজার হাজার গ্রিপ পজিশন দিয়ে প্রশিক্ষিত একটি সিস্টেমে ইনপুট করা হয় । এআই মডেলটি "শিখে নেয়" যে প্রতিটি ধরণের বস্তুর জন্য আঙুলের বিস্তার এবং বলের কোন সংমিশ্রণটি সবচেয়ে উপযুক্ত, যাতে হাত যখন একটি কাপ, একটি ডিম বা এক টুকরো কাগজের কাছে আসে, তখন এটি স্বয়ংক্রিয়ভাবে আঙুলগুলোকে সর্বোত্তম অবস্থানে সামঞ্জস্য করে নেয়।
একই সময়ে, কৃত্রিম অঙ্গটি শরীর থেকে মানুষের সংকেত গ্রহণ করে , যেমন বাহুর পেশী বা ত্বকের বৈদ্যুতিক কার্যকলাপ, যা উদ্দিষ্ট নড়াচড়া নির্দেশ করে। সিস্টেমটি রিয়েল টাইমে ব্যবহারকারীর সংকেত এবং এআই-এর সিদ্ধান্তগুলোকে একত্রিত করে একটি হাইব্রিড নিয়ন্ত্রণ ব্যবস্থা তৈরি করে: যন্ত্রটি সবকিছু নিয়ন্ত্রণ করে না এবং ব্যক্তিকেও প্রতিটি আঙুল খুঁটিয়ে খুঁটিয়ে পরিচালনা করতে হয় না।
সূক্ষ্ম স্পর্শ এবং প্রক্সিমিটি সেন্সর: একটি কৃত্রিম "ষষ্ঠ ইন্দ্রিয়" এর দিকে
এই এআই-চালিত বায়োনিক হাতের অন্যতম প্রধান অগ্রগতি হলো এর কৃত্রিম আঙুলগুলো , যা মানুষের সূক্ষ্ম স্পর্শ অনুকরণ করার জন্য ডিজাইন করা হয়েছে। এগুলো শুধু কোনো বস্তুর পৃষ্ঠে প্রযুক্ত চাপই পরিমাপ করে না, বরং এতে অপটিক্যাল প্রক্সিমিটি সেন্সরও যুক্ত রয়েছে, যা সরাসরি স্পর্শের আগেই বস্তু শনাক্ত করতে সক্ষম।
এই সেন্সরগুলোর কল্যাণে, আঙুলগুলো তাদের উপর পড়তে থাকা প্রায় ওজনহীন একটি তুলার বলকেও শনাক্ত করতে পারে, যা বর্তমানের অনেক বাণিজ্যিক কৃত্রিম অঙ্গের ক্ষেত্রে অকল্পনীয়। এর ফলে বস্তুটির ভর, আয়তন এবং ভঙ্গুরতা অনুমান করা যায় এবং সেই অনুযায়ী অত্যন্ত নিখুঁতভাবে আঁকড়ে ধরার শক্তি সামঞ্জস্য করা সম্ভব হয়।
প্রতিটি আঙুলের নিজস্ব প্রক্সিমিটি সেন্সর রয়েছে যা এটিকে সামনের দিকে "দেখতে" সাহায্য করে , যার অর্থ হলো একটি স্থিতিশীল গ্রিপ অর্জনের জন্য সমস্ত আঙুল সমান্তরালভাবে কাজ করে। ব্যবহারকারীকে "এখন আমি আমার তর্জনী আরেকটু বন্ধ করব, এখন আমি আমার বুড়ো আঙুল শিথিল করব,"—এভাবে চিন্তা করার পরিবর্তে, এআই (AI) বস্তুটিকে থেঁতলে না ফেলে বা ফেলে না দিয়ে ধরে রাখার জন্য পুরো হাতের প্রয়োজনীয় সঠিক অবস্থান গণনা করে নেয়।
নৈকট্য এবং চাপের ডেটা ক্রমাগত নিউরাল নেটওয়ার্কে প্রবেশ করে , যা রিয়েল টাইমে আঙুলের নড়াচড়া সমন্বয় করে। যদি বস্তুটি পিছলে যেতে শুরু করে, সেন্সরগুলো তা শনাক্ত করে এবং সিস্টেমটি চাপ সামান্য বাড়িয়ে দেয়; যদি এটি লক্ষ্য করে যে বস্তুটি বিকৃত হচ্ছে (উদাহরণস্বরূপ, একটি প্লাস্টিকের কাপ), তবে সেটি ভেঙে যাওয়া এড়াতে বল কমিয়ে দেয়।
এই সংবেদী একীকরণ বায়োনিক হাতটিকে আঁকড়ে ধরার ক্ষমতা নিয়ন্ত্রণের ক্ষেত্রে অনেক বেশি স্বায়ত্তশাসিত একটি ব্যবস্থায় পরিণত করে, যা ব্যবহারকারীর মস্তিষ্ককে ক্রমাগত পর্যবেক্ষণের সেই কাজটি থেকে মুক্তি দেয়, যা তাকে আগে সচেতনভাবে করতে হতো।
জ্ঞানীয় বোঝা: কেন বায়োনিক হাত মস্তিষ্ককে এত ক্লান্ত করে তোলে
আমাদের দৈনন্দিন জীবনে হাত নাড়ানো প্রায় স্বয়ংক্রিয় একটি ব্যাপার : আমরা সচেতনভাবে প্রতিটি আঙুলের অবস্থান বা প্রয়োগ করা বল হিসাব করি না। মস্তিষ্ক আমাদের হাতের মুঠোকে মানিয়ে নিতে অভ্যন্তরীণ মডেল এবং স্পর্শেন্দ্রিয়ের উপর নির্ভর করে, এবং এই কাজটি সে অত্যন্ত দ্রুত গতিতে ও অচেতনভাবেই করে থাকে।
প্রচলিত রোবোটিক কৃত্রিম অঙ্গে এই স্বয়ংক্রিয়তা কার্যত অনুপস্থিত থাকে । ব্যবহারকারীকে সতর্কভাবে ভাবতে হয় যে কী অঙ্গভঙ্গি করতে হবে, কতটা বল প্রয়োগ করতে হবে, কখন খুলতে হবে এবং কখন বন্ধ করতে হবে, এবং প্রায়শই পথনির্দেশনার জন্য প্রায় কোনো স্পর্শজনিত তথ্য ছাড়াই তাকে এই কাজগুলো করতে হয়।
এর ফলে প্রচণ্ড মানসিক চাপ সৃষ্টি হয় : নিয়ন্ত্রণ ব্যবস্থা ব্যবহারে স্বাচ্ছন্দ্যবোধ না থাকা, সাধারণ অঙ্গভঙ্গি বারবার অনুশীলন করার প্রয়োজন, এবং এই অনুভূতি যে মনোযোগের সামান্য বিচ্যুতির ফলেই কাচ ভেঙে যেতে পারে বা কোনো বস্তু মেঝেতে পড়ে যেতে পারে। এই পরিস্থিতিই ব্যাখ্যা করে কেন এর উন্নত প্রযুক্তি থাকা সত্ত্বেও বহু ব্যবহারকারী শেষ পর্যন্ত কৃত্রিম অঙ্গটি পরিত্যাগ করেন।
ইউটা দলের প্রস্তাবিত সিস্টেমটি ঠিক এই মানসিক চাপ কমানোরই চেষ্টা করে । গ্রিপের সূক্ষ্ম সমন্বয়ের দায়িত্ব এআই-এর ওপর অর্পণ করে এবং স্পর্শের অনুভূতি জাগানো সেন্সর ব্যবহার করার মাধ্যমে, ব্যবহারকারী প্রতিটি ক্ষুদ্র খুঁটিনাটি নিয়ন্ত্রণ করার পরিবর্তে নড়াচড়ার মূল উদ্দেশ্যের (ধরা, ধরে রাখা, ছেড়ে দেওয়া) ওপর মনোযোগ দিতে পারেন।
গবেষণাটির লেখকরা জোর দিয়ে বলেছেন যে, তাঁরা চান না ব্যক্তিটি তার হাতের নিয়ন্ত্রণের জন্য যন্ত্রটির সাথে "লড়াই" করুক। এর লক্ষ্য হলো, এআই যেন ব্যবহারকারীর স্বাভাবিক নিয়ন্ত্রণকে শক্তিশালী করার জন্য কাজ করে, অনুমতি ছাড়াই নিয়ন্ত্রণ নিয়ে নেওয়া কোনো অটোপাইলট হিসেবে নয়। এভাবে রোগীর ইচ্ছাকে সম্মান জানানোর পাশাপাশি তাঁকে কিছুটা মানসিক চাপ থেকেও মুক্তি দেওয়া হয়।
বাস্তব-বিশ্বের পরীক্ষার ফলাফল: অধিক নির্ভুলতা, কম প্রচেষ্টা
বুদ্ধিমান বায়োনিক হাত সিস্টেমটি বিভিন্ন ধরণের ব্যবহারকারীর উপর পরীক্ষা করা হয়েছে : অঙ্গহানি হয়নি এমন নয়জন ব্যক্তি (নিয়ন্ত্রণ এবং ইন্টারফেস যাচাই করার জন্য) এবং কনুই ও কব্জির মধ্যবর্তী অংশ থেকে অঙ্গহানি হওয়া চারজন ব্যক্তি, অর্থাৎ, যারা অগ্রবাহু কৃত্রিম অঙ্গ ব্যবহার করেন।
এই পরীক্ষাগুলোতে খুব সাধারণ কিন্তু সূক্ষ্ম কাজ অন্তর্ভুক্ত ছিল , যেমন ডিম না ভেঙে ধরে রাখা, কাগজ না ছিঁড়ে তুলে নেওয়া, কাপ থেকে পান করা, ছোট বস্তু নাড়াচাড়া করা, বা হাতল ধরে কাপ তোলা। এগুলো এমন কিছু উদাহরণ যেখানে হাতের জোর এবং অঙ্গভঙ্গি অত্যন্ত নিখুঁত হতে হয়।
প্রচলিত, সম্পূর্ণ মানবচালিত বা সম্পূর্ণ স্বয়ংক্রিয় নিয়ন্ত্রণ পদ্ধতির তুলনায় এআই-চালিত সিস্টেমটি ব্যবহার করার সময় অংশগ্রহণকারীরা গ্রিপের সুরক্ষা ও নির্ভুলতার ক্ষেত্রে সুস্পষ্ট উন্নতি দেখিয়েছেন । অধিকন্তু, গবেষকরা কাজগুলো করার সময় অনুভূত মানসিক চাপের উল্লেখযোগ্য হ্রাস পরিমাপ করেছেন।
সবচেয়ে উল্লেখযোগ্য দিকটি হলো, এই নড়াচড়াগুলোর অনেকগুলোই কোনো পূর্ব নিবিড় প্রশিক্ষণ ছাড়াই করা হয়েছিল । অন্য কথায়, সেন্সর এবং একটি নিউরাল নেটওয়ার্কের সমন্বয় ব্যবহারকারীকে জটিল পেশী সক্রিয়করণের ধরণ মুখস্থ না করেই, খুব অল্প বয়স থেকেই আরও স্বাভাবিকভাবে বিভিন্ন গ্রিপ শৈলী ব্যবহার করার সুযোগ করে দিয়েছিল।
অঙ্গহানি হওয়া রোগীদের ক্ষেত্রে ‘সূক্ষ্ম সঞ্চালন নিয়ন্ত্রণ’ নামক একটি বিষয়েও উন্নতি পরিলক্ষিত হয়েছে । এটি হলো হাত ও আঙুলের ছোট পেশীগুলোর সাহায্যে সুনির্দিষ্ট ও সমন্বিত নড়াচড়া করার ক্ষমতা, যা লেখালেখি, বাসনপত্র ব্যবহার, জামার বোতাম লাগানো বা ভঙ্গুর জিনিসপত্র নাড়াচাড়ার মতো কাজের জন্য অপরিহার্য।
কৃত্রিম বুদ্ধিমত্তা সম্পন্ন একটি বায়োনিক হাতের কি "নিজস্ব মন" থাকে?
ইউনিভার্সিটি অফ উটাহ-র নিজস্ব প্রেস বিজ্ঞপ্তিতে হাতটিকে "নিজস্ব মন " দেওয়ার কথা বলা হয়েছে, যা একটি চমকপ্রদ অভিব্যক্তি এবং কিছু দার্শনিক ও গণমাধ্যম বিতর্কের জন্ম দিয়েছে। এর মূল ধারণাটি এমন নয় যে কৃত্রিম অঙ্গটি সচেতন, বরং এর যথেষ্ট স্বায়ত্তশাসন রয়েছে যা দিয়ে এটি নিজের নড়াচড়ার একটি অংশ নিজেই পরিচালনা করতে পারে।
বাস্তবে, বায়োনিক হাতটি পরিবেশ থেকে তথ্য গ্রহণ করে, তা প্রক্রিয়াজাত করে এবং ব্যবহারকারীকে প্রতিটি সূক্ষ্ম সমন্বয় পর্যবেক্ষণ না করেই কাজ করে। বাইরে থেকে দেখে মনে হতে পারে এটি নিজে থেকেই "সিদ্ধান্ত" নিচ্ছে, কিন্তু আসলে এটি নিউরাল নেটওয়ার্কের প্রশিক্ষণের সময় যা শিখেছে তার উপর নির্ভর করে ব্যবহারকারীর সাধারণ নির্দেশাবলী অত্যন্ত পরিশীলিত উপায়ে কার্যকর করে।
জ্ঞানীয় স্নায়ুবিজ্ঞানের কিছু বিশেষজ্ঞ, যেমন তামার ম্যাকিন , দেখিয়েছেন যে মস্তিষ্ক এবং কৃত্রিম অঙ্গের মধ্যকার সম্পর্ক আগে যা ভাবা হতো তার চেয়েও বেশি জটিল। তাঁদের নিউরোইমেজিং গবেষণা থেকে জানা যায় যে, মস্তিষ্কে কৃত্রিম অঙ্গগুলো ঠিক হাত বা যন্ত্র হিসেবে উপস্থাপিত হয় না, বরং এগুলো নিজস্ব এক স্নায়বিক স্বাক্ষর তৈরি করে, যা এক ধরনের "নতুন শ্রেণি"।
অন্যান্য গবেষক, যেমন কেমব্রিজ বিশ্ববিদ্যালয়ের ড্যানি ক্লোড , এমন কৃত্রিম অঙ্গ নিয়ে গবেষণা করছেন যা কেবল প্রতিস্থাপনই করে না, বরং সক্ষমতাও বৃদ্ধি করে—উদাহরণস্বরূপ, একটি দ্বিতীয় বুড়ো আঙুল যোগ করার মাধ্যমে—এবং মস্তিষ্কের নমনীয়তাকে কাজে লাগিয়ে মূল শারীরস্থানকে শতভাগ অনুকরণ না করেই শারীরিক কাঠামোর মধ্যে অতিরিক্ত উপাদানগুলোকে একীভূত করে।
এই সবকিছু যন্ত্র এবং ডিভাইসকে আমরা কীভাবে চেতনা ও কর্মক্ষমতা প্রদান করি, সে সম্পর্কে আকর্ষণীয় প্রশ্ন উত্থাপন করে। বর্তমানে, একটি এআই যে সচেতন, তা প্রমাণ করার কোনো উপায় আমাদের কাছে নেই, এবং কৃত্রিম অঙ্গের ক্ষেত্রে, আমরা কঠোর অর্থে ‘মন’-এর চেয়ে বরং অত্যন্ত অত্যাধুনিক সংবেদী-চালিকা নিয়ন্ত্রণ ব্যবস্থা নিয়েই বেশি কথা বলছি।
উদ্ভাবনের অন্যান্য ধারা: হাইব্রিড হ্যান্ডস, মডুলারিটি এবং গ্যামিফিকেশন
ইউটার স্মার্ট হ্যান্ডই এই ক্ষেত্রে একমাত্র শক্তিশালী অগ্রগতি নয় । জনস হপকিন্স ইউনিভার্সিটির মতো অন্যান্য গবেষণা দলগুলোও হাইব্রিড রোবোটিক হাত নিয়ে কাজ করছে, যা মানুষের শারীরস্থানকে আরও ভালোভাবে অনুকরণ করতে এবং সূক্ষ্ম ও ভারী উভয় বস্তু নাড়াচাড়া করতে শক্ত ও নরম কাঠামোর সমন্বয় ঘটায়।
এই হাইব্রিড হাতগুলিতে সাধারণত রাবারের মতো পলিমার দিয়ে তৈরি একটি অভ্যন্তরীণ থ্রিডি-প্রিন্টেড কাঠামো এবং নমনীয় জয়েন্ট থাকে। এর ফলে কৃত্রিম অঙ্গটি অনিয়মিত আকার, বিভিন্ন ধরনের গঠন এবং নানা রকম চাপের সাথে আরও ভালোভাবে মানিয়ে নিতে পারে, যা অনেক বেশি বহুমুখী গ্রিপ প্রদান করে।
এগুলিতে মানুষের ত্বক দ্বারা অনুপ্রাণিত স্পর্শ সংবেদকের একাধিক স্তরও যুক্ত করা হয়েছে , যা স্পর্শ, চাপের পরিবর্তন এবং পিছলে যাওয়া শনাক্ত করতে সক্ষম। এই “ইলেকট্রনিক ত্বক” হাতকে বুঝতে সাহায্য করে যে কোনো বস্তু পিছলে যেতে শুরু করেছে কিনা এবং সেটিকে পড়ে যাওয়া থেকে রক্ষা করার জন্য প্রযুক্ত বল স্বয়ংক্রিয়ভাবে বাড়িয়ে দেয়।
এই পুরো ব্যবস্থাটি পেশী সংকেত-ভিত্তিক নিয়ন্ত্রণ ব্যবস্থা দ্বারা পরিপূরিত , যেখানে বাহুর পেশীগুলো কৃত্রিম আঙুলগুলোতে নির্দেশ পাঠায় এবং কৃত্রিম বুদ্ধিমত্তা ও মেশিন লার্নিং অ্যালগরিদম সেই সংকেতগুলোকে স্বাভাবিক নড়াচড়ায় রূপান্তরিত করে। কৃত্রিম অঙ্গটির 'মস্তিষ্ক' বুঝতে পারে কোনো কিছু শক্ত না নরম, গরম না ঠান্ডা, স্থিতিশীল না পিছলে যাওয়ার উপক্রম হয়েছে।
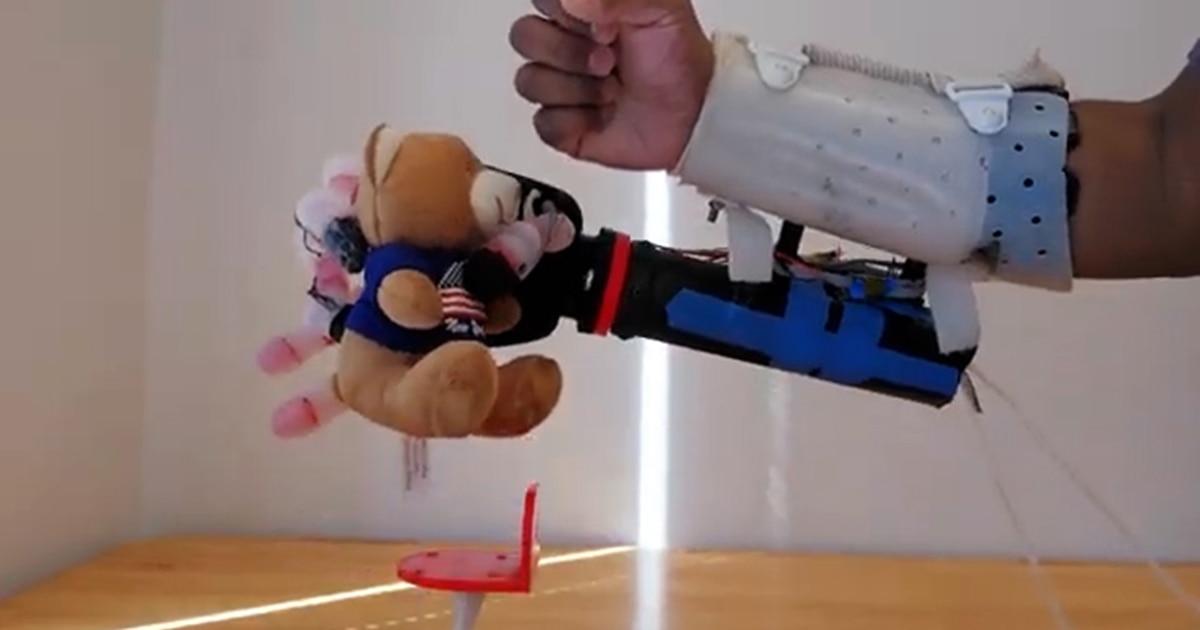
দৈনন্দিন ব্যবহৃত জিনিসপত্র—যেমন নরম পুতুল, স্পঞ্জ, বোতল, পাইন ফল বা প্লাস্টিকের কাপ—দিয়ে করা পরীক্ষায়, এই হাতগুলোর মধ্যে কয়েকটি সেগুলোকে বিকৃত বা না ভেঙে নাড়াচাড়া করার ক্ষেত্রে প্রায় শতভাগ সাফল্য অর্জন করেছে। একটি বিশেষভাবে দৃষ্টান্তমূলক পরীক্ষায়, মাত্র তিনটি আঙুল ব্যবহার করে এবং অসাধারণ নির্ভুলতার সাথে চাপ নিয়ন্ত্রণ করে জলভর্তি একটি পাতলা প্লাস্টিকের কাপ তোলা হয়েছিল।
অন্যদিকে, ওপেন বায়োনিক্সের মতো কোম্পানিগুলো ব্যবহারকারী-কেন্দ্রিক সমাধানের ওপর মনোযোগ দিয়েছে , যেমন হিরো আর্ম লাইন, যা সম্পূর্ণ ওয়্যারলেস, জলরোধী এবং কাস্টমাইজযোগ্য বায়োনিক হাত সরবরাহ করে, যা শিশু, কিশোর এবং প্রাপ্তবয়স্কদের দৈনন্দিন জীবনে আরও স্বাচ্ছন্দ্যে মিশে যাওয়ার জন্য ডিজাইন করা হয়েছে।
এই কৃত্রিম অঙ্গগুলো অবশিষ্ট অঙ্গ বা বাহুতে বসানো ওয়্যারলেস ইএমজি ইলেকট্রোড (মায়োপড) দ্বারা নিয়ন্ত্রিত হয় , যা পেশীর কার্যকলাপ শনাক্ত করে এবং সেটিকে বায়োনিক আঙুলের নড়াচড়ায় রূপান্তরিত করে। ওয়্যারলেস হওয়ায়, হাতটিকে শরীর থেকে শারীরিকভাবে বিচ্ছিন্ন করা ও পুনরায় সংযুক্ত করা যায় এবং এমনকি একই স্ট্যান্ডার্ড অ্যাঙ্করিং সিস্টেম ব্যবহার করে খেলাধুলার সরঞ্জামও লাগানো যায়।
আবেগিক এবং অনুপ্রেরণামূলক উপাদানটিও অত্যন্ত গুরুত্বপূর্ণ । কিছু স্টার্টআপ মডিউলার ও তুলনামূলকভাবে সাশ্রয়ী মূল্যের হাত তৈরি করেছে, যা মূলত শিশুদের জন্য ডিজাইন করা হয়েছে এবং যা তাদের বৃদ্ধির সাথে সাথে বড় হয়: শিশুর শরীরের পরিবর্তনের সাথে সাথে এর অংশগুলো বড় অংশ দিয়ে প্রতিস্থাপন করা যায়, ফলে প্রতি কয়েক বছর পর পর সম্পূর্ণ কৃত্রিম অঙ্গ প্রতিস্থাপনের খরচ কমে আসে।
কৃত্রিম অঙ্গ ব্যবহার করা শেখার কাজটি যাতে কষ্টসাধ্য না হয় , সেজন্য ভিআরইএইচএবি-এর মতো ভার্চুয়াল রিয়ালিটি পরিবেশ তৈরি করা হয়েছে, যেখানে শিশুরা ‘সুপারহিরোর মতো বিল্ডিংয়ে চড়া’-র মতো গেমের মাধ্যমে তাদের বায়োনিক হাত দিয়ে নড়াচড়ার অনুশীলন করে। তাদের উন্নতি হলে তারা পয়েন্ট অর্জন করে এবং থেরাপিস্টরা দূর থেকে তাদের অগ্রগতি পর্যবেক্ষণ করতে পারেন।
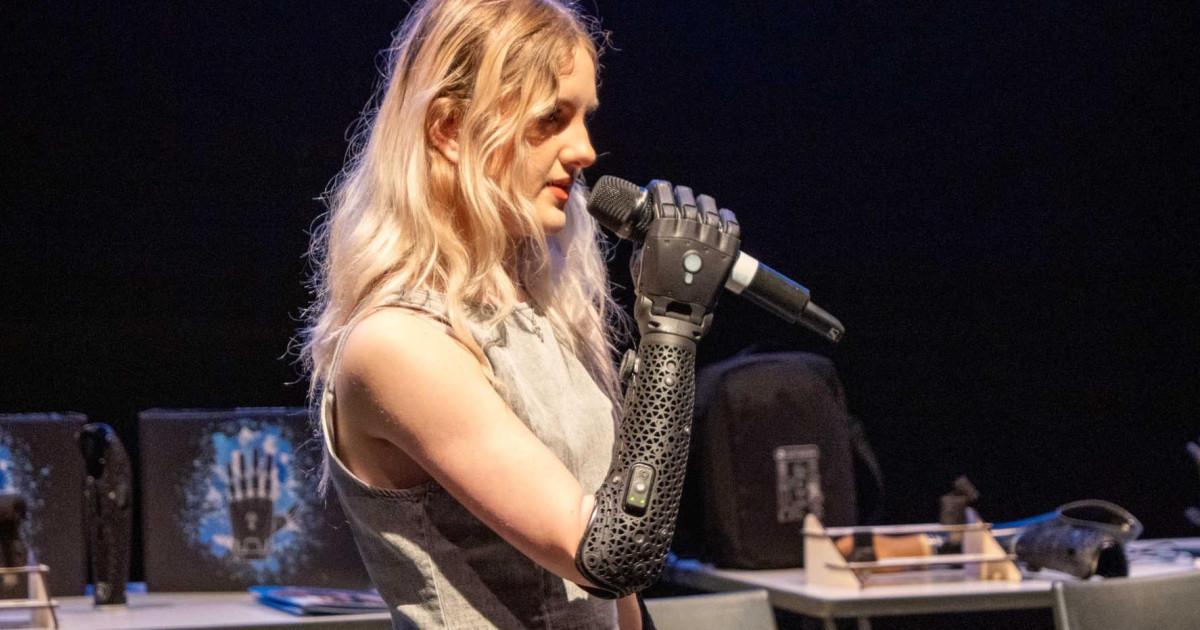
কাস্টমাইজযোগ্য নান্দনিকতা ব্যবহারকারীকে কৃত্রিম অঙ্গটির উপর এক ধরনের মালিকানার অনুভূতি পেতেও সাহায্য করে : থ্রিডি প্রিন্টিংয়ের কল্যাণে সুপারহিরোদের দ্বারা অনুপ্রাণিত ডিজাইন, ভবিষ্যৎমুখী শৈলী, বা তরুণদের ফ্যাশনের সাথে মানানসই ফিনিশ পাওয়া যায়। এটি বায়োনিক হাতটিকে কেবল একটি চিকিৎসা যন্ত্রের চেয়েও বেশি কিছুতে রূপান্তরিত করে, যা এটিকে পরিচয়ের একটি উপাদানেও পরিণত করে।
চিন্তা নিয়ন্ত্রণের দিকে এবং মস্তিষ্কে "ফিরে" স্পর্শ করুন
অদূর ভবিষ্যতের দিকে তাকিয়ে, শীর্ষস্থানীয় গবেষক দলগুলো এই স্মার্ট হাতগুলোকে প্রতিস্থাপিত নিউরাল ইন্টারফেসের সাথে সংযুক্ত করার পরিকল্পনা করছে, যাতে কৃত্রিম অঙ্গটি শুধুমাত্র উপরিভাগের পেশী সংকেতের উপর নির্ভর না করে সরাসরি মস্তিষ্কের কার্যকলাপ দ্বারা নিয়ন্ত্রিত হতে পারে।
এর লক্ষ্য হলো বায়োনিক হাতটি যেন একটি জৈবিক হাতের মতোই দ্রুত ও স্বাভাবিকভাবে সাড়া দেয়, যা মানসিক চাপ আরও কমিয়ে দেবে। ব্যবহারকারী যখন হাত বন্ধ করার কথা ভাববেন, তখন কৃত্রিম অঙ্গটি যেন ইচ্ছাকৃতভাবে পেশী সংকুচিত করা বা শেখা কোনো পদ্ধতি প্রয়োগ করার প্রয়োজন ছাড়াই নড়াচড়া শুরু করে দেয়।
একই সাথে, ব্যবহারকারীর স্নায়ুতন্ত্রে স্পর্শের অনুভূতি ফিরিয়ে আনার কাজ চলছে: কৃত্রিম অঙ্গটির চাপ এবং নৈকট্য সংবেদকগুলো সাংকেতিক সংকেত পাঠাতে পারে, যা মস্তিষ্কে স্পর্শ, গঠন বা বলের অনুভূতিতে রূপান্তরিত হবে এবং প্রকৃত সংবেদী প্রতিক্রিয়ার কাছাকাছি পৌঁছাবে।
জ্যাকব এ. জর্জের মতো গবেষকরা জোর দিয়ে বলেন যে, এই গবেষণাধারাটি একটি বৃহত্তর রূপকল্পের অংশ, যার লক্ষ্য হলো বুদ্ধিমান কৃত্রিম অঙ্গ, নিউরাল ইন্টারফেস এবং উন্নত সংবেদী ব্যবস্থাগুলোকে একটি সুসংহত বাস্তুতন্ত্রে একীভূত করার মাধ্যমে অঙ্গহানি হওয়া মানুষদের জীবনযাত্রার মান উন্নত করা।
যদিও এর উন্নয়ন এবং ক্লিনিক্যাল ট্রায়ালের জন্য এখনও বহু বছর বাকি আছে , বর্তমান ফলাফল থেকে দেখা যাচ্ছে যে, প্লাস্টিকের কাপ থেকে জল পান করার মতো সাধারণ কাজও এখন আর ক্লান্তিকর চ্যালেঞ্জ না থেকে ধীরে ধীরে অঙ্গচ্ছেদের আগের মতোই স্বাভাবিক হয়ে উঠছে।
সবকিছুই ইঙ্গিত দিচ্ছে যে কৃত্রিম বুদ্ধিমত্তাসম্পন্ন বায়োনিক হাত আর কল্পবিজ্ঞান না থেকে এমন বাস্তব সরঞ্জাম হয়ে উঠবে যা মানসিক পরিশ্রম কমাবে, সূক্ষ্ম অঙ্গ সঞ্চালনের দক্ষতা ফিরিয়ে আনবে এবং পরিবেশের সাথে যোগাযোগের সম্ভাবনা বাড়িয়ে দেবে—যেমন নিরাপদে একটি কাপ বা ডিম ধরা থেকে শুরু করে কাউকে আঘাত করার ভয় ছাড়াই আলিঙ্গন করা পর্যন্ত।
