- Les noves mans biòniques amb IA combinen sensors de proximitat i pressió amb xarxes neuronals per ajustar de manera autònoma la postura i la força d'unió.
- El control compartit humà-màquina redueix la càrrega cognitiva de lusuari i millora la precisió en tasques delicades del dia a dia.
- S'estan desenvolupant dissenys híbrids, modulars i gamificats, així com interfícies neurals, per apropar el control i el tacte de la pròtesi a una mà real.
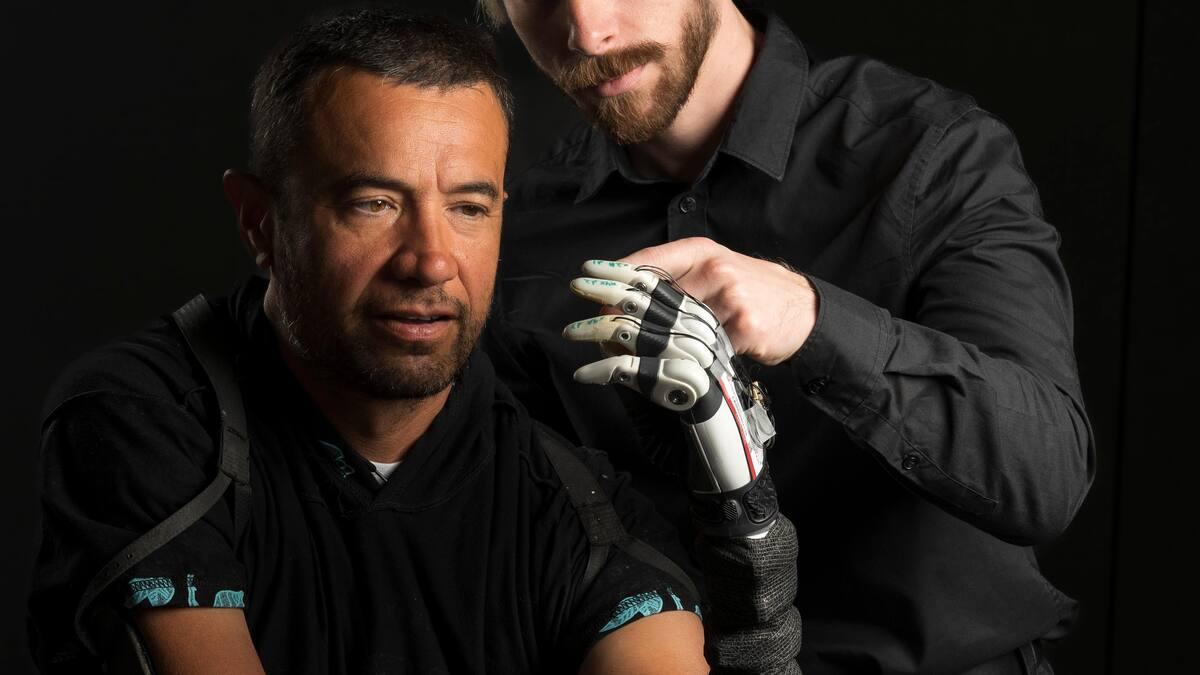
Les mans biòniques amb intel·ligència artificial estan fent un salt brutal respecte a les pròtesis tradicionals: ja no es tracta només de moure dits de forma mecànica, sinó de recuperar una cosa molt semblant a la destresa natural d'una mà humana, amb menys esforç mental i més confiança en el dia a dia.
El que és realment revolucionari d'aquesta nova generació de pròtesis és que combinen sensors avançats, models d'IA , estructures robòtiques rígides i toves, i sistemes de control compartit entre humà i màquina, de manera que la mà “pensa” part del moviment mentre l'usuari segueix decidint què vol fer a cada moment.
De les primeres pròtesis a les mans biòniques intel·ligents
La idea de substituir una extremitat perduda ve de molt lluny : ja a l'antiguitat existien pròtesis de braços i mans, com la famosa “mà de Capua”, datada al voltant del 300 a. C., elaborada amb ferro, bronze i fusta. Es creu que va pertànyer a un soldat romà que la feia servir per subjectar l'escut després de perdre part del braç.
Durant segles, les pròtesis van ser poc més que elements estètics , simples motlles que imitaven la forma de l'extremitat però sense aportar funcionalitat real. La seva missió era bàsicament cosmètica, per tal de “tapar” l'absència del membre sense oferir un moviment útil.
Amb els avenços mèdics i mecànics dels segles XIX i XX van arribar les primeres pròtesis articulades, capaces de reproduir alguns gestos bàsics gràcies a mecanismes simples. Posteriorment van aparèixer les pròtesis “robòtiques” o “biòniques”, amb motors, diversos tipus de pinça i cert control muscular o elèctric.
Tot i així, fins i tot les mans biòniques comercials més modernes arrosseguen una limitació crucial: el seu control continua sent complex, poc intuïtiu i mentalment esgotador. Tasques que una persona amb mans intactes realitza gairebé sense pensar -agafar una tassa, sostenir un got de plàstic, agafar un paper fi- suposen un repte enorme per a molts usuaris de pròtesis.
L'esforç cognitiu és tan alt que prop de la meitat dels usuaris acaba abandonant la mà biònica, al·legant dificultat de maneig, controls poc naturals i una càrrega mental constant. El gran problema és que la majoria d‟aquests dispositius no reprodueix bé el sentit del tacte ni la coordinació automàtica que el cervell realitza sense que ens n‟adonem.
L'enfocament de la Universitat d'Utah: control humà màquina compartit
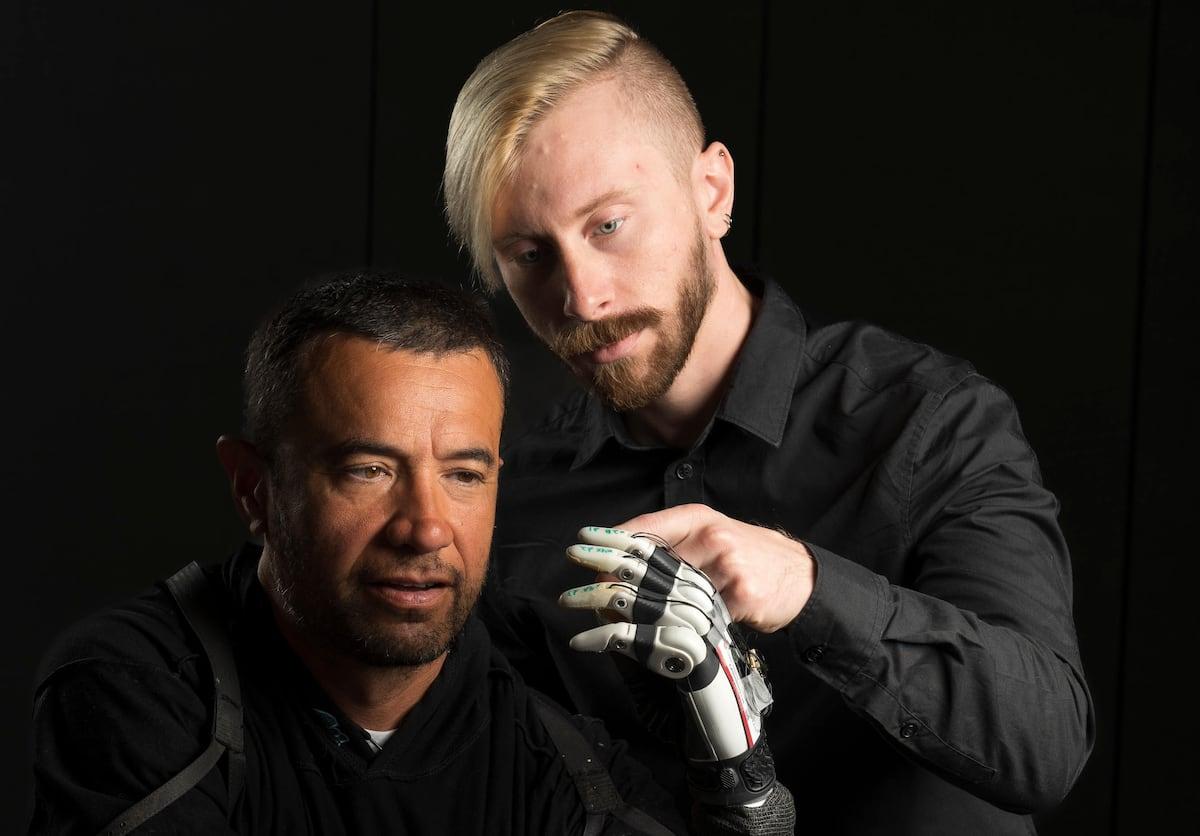
Un equip del Laboratori de NeuroRobòtica de la Universitat d'Utah , liderat per investigadors com Marshall Trout i Jacob A. George, ha desenvolupat un sistema de control compartit que està canviant completament aquest panorama. La seva proposta s'ha publicat a la revista Nature Communications i es basa en una mà protètica comercial (com la TASKA Hand) equipada amb sensors i una IA entrenada de forma específica.
El punt clau d'aquest treball és la cooperació contínua entre persona i pròtesi : l'usuari indica la intenció general de l'acció (agafar, deixar anar, apropar, sostenir…), mentre que un model d'intel·ligència artificial s'encarrega d'ajustar de manera autònoma la postura dels dits i la força d'unió amb una finor molt difícil d'aconseguir només amb control humà directe.
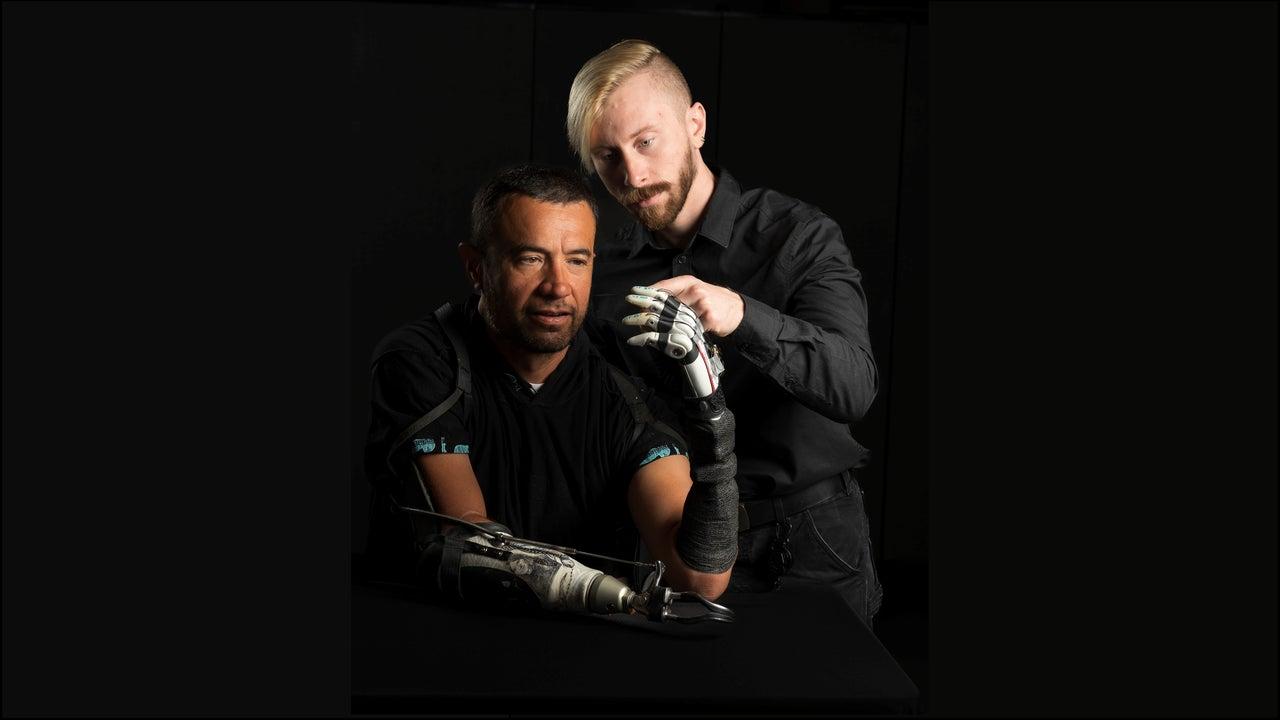
Per aconseguir-ho, els científics han afegit sensors de proximitat i pressió als rovells dels dits de la mà biònica. Aquests sensors òptics són capaços fins i tot de veure l'objecte abans de tocar-lo, estimar a quina distància està i detectar variacions minúscules de contacte i pressió una vegada s'inicia l'adherència.
Tota aquesta informació s'introdueix en una entrenada amb milers de postures de subjecció. El model d'IA “aprèn” quina combinació d'obertura de dits i de força és més adequada per a cada tipus d'objecte, de manera que quan la mà s'acosta a una tassa, a un ou oa un full de paper, ajusta automàticament els dits a la posició òptima.
Alhora, la pròtesi rep senyals humans procedents del cos , com l'activitat elèctrica dels músculs de l'avantbraç o de la pell, que indiquen la intenció del moviment. El sistema fusiona en temps real els senyals de lusuari i les decisions de la IA per generar un control híbrid: ni la màquina mana sola, ni la persona ha de microgestionar cada dit.
Sensors de tacte fi i proximitat: cap a un “sisè sentit” protètic
Un dels grans avenços d'aquesta mà biònica amb IA està als seus rovells artificials , dissenyats per imitar el tacte fi humà. No tan sols mesuren la pressió exercida sobre la superfície d'un objecte, sinó que també integren sensors òptics de proximitat capaços de detectar elements abans del contacte físic.
Gràcies a aquests sensors, els dits poden notar fins i tot una bola de cotó pràcticament sense pes en caure sobre ells, cosa impensable en moltes pròtesis comercials actuals. Això permet estimar la massa, el volum i la delicadesa de l'objecte i, per tant, ajustar la força de subjecció de forma ultra precisa.
Cada dit compta amb el seu propi sensor de proximitat que li permet “veure” davant seu , el que significa que tots els dits treballen en paral·lel per aconseguir una subjecció estable. En lloc que l'usuari hagi de pensar “ara tanco una mica més l'índex, ara relaxo el polze”, la IA calcula la posició exacta necessària perquè el conjunt de la mà subjecti l'objecte sense aixafar-lo ni deixar-lo caure.
Les dades de proximitat i pressió alimenten contínuament la xarxa neuronal , que ajusta el moviment dels dits en temps real. Si l'objecte comença a relliscar, els sensors ho detecten i el sistema augmenta lleugerament la pressió; si noteu que s'està deformant (per exemple, un got de plàstic), redueix la força per no trencar-lo.
Aquesta integració sensorial converteix la mà biònica en un sistema molt més autònom a l'hora de regular la subjecció, descarregant el cervell de l'usuari d'una part important de la tasca de supervisió constant que abans havia de fer de manera conscient.
La càrrega cognitiva: per què les mans biòniques cansen tant el cervell
En el nostre dia a dia, moure la mà és gairebé automàtica : no calculem voluntàriament la posició de cada dit ni la força que apliquem. El cervell es recolza en models interns i en el sentit del tacte per adaptar la subjecció, i ho fa a una velocitat enorme i de forma inconscient.
A les pròtesis robòtiques convencionals, aquesta automatització pràcticament desapareix . L'usuari ha de pensar minuciosament quin gest vol fer, quanta força aplicar, quan obrir i quan tancar, i moltes vegades ho fa gairebé sense informació tàctil que li guiï.
El resultat és un enorme desgast mental : controls poc intuïtius, necessitat de practicar una vegada i una altra gestos simples i una sensació que qualsevol badada pot acabar amb un got trencat o un objecte a terra. Aquest escenari explica per què tants usuaris acaben deixant de fer servir la pròtesi malgrat la seva tecnologia avançada.
El sistema proposat per l'equip d'Utah busca alleujar precisament aquesta càrrega cognitiva . En delegar a la IA l'ajust fi de l'adherència i aprofitar sensors que simulen el tacte, l'usuari pot centrar-se en la intenció global del moviment (agafar, sostenir, deixar anar) en lloc de controlar cada microdetall.
Els autors de l'estudi insisteixen que no volen que la persona “lluiti” amb la màquina pel control de la mà. L'objectiu és que la IA actuï com un reforçament del control natural de l'usuari, no com un pilot automàtic que pren el comandament sense permís. D'aquesta manera, es respecta la voluntat del pacient mentre se li treu de sobre part del treball mental.
Resultats en proves reals: més precisió, menys esforç
El sistema de mà biònica intel·ligent s'ha provat amb diferents tipus d'usuaris : nou persones sense amputació (per validar el control i la interfície) i quatre persones amputades amb pèrdua d'extremitat entre el colze i el canell, és a dir, amb pròtesis d'avantbraç.
En aquestes proves es van plantejar tasques molt quotidianes però delicades , com subjectar un ou sense trencar-lo, recollir un full de paper sense esquinçar-lo, beure una tassa, manipular objectes petits o aixecar una tassa per la nansa. Són exemples on la força i la postura de l'adherència han d'estar molt ajustades.
Els participants van mostrar una millora clara en la seguretat i precisió de l'adherència quan utilitzaven el sistema amb IA enfront dels modes de control convencionals, purament humans o purament automatitzats. A més, els investigadors van mesurar una notable reducció de la càrrega cognitiva percebuda durant les tasques.
El més cridaner és que molts d'aquests gestos es van fer sense entrenament intensiu previ . És a dir, la combinació de sensors i xarxa neuronal feia que, des de molt aviat, l'usuari pogués utilitzar diferents estils d'unió més natural, sense haver de memoritzar patrons complicats d'activació muscular.
En els pacients amputats també es va observar una millora en l'anomenat “control motor fi” , aquesta capacitat de realitzar moviments precisos i coordinats amb els petits músculs de mà i dits, fonamental per a activitats com escriure, manipular utensilis, cordar-se la roba o manejar objectes fràgils.
Té “ment pròpia” una mà biònica amb IA?
La pròpia nota de premsa de la Universitat d'Utah parlava de donar a la mà una “ment pròpia” , una expressió cridanera que ha generat un cert debat filosòfic i mediàtic. La idea no és que la pròtesi sigui conscient, sinó que tingui prou autonomia per gestionar per si mateixa part del moviment.
A la pràctica, la mà biònica rep informació de l'entorn, la processa i actua sense que l'usuari hagi d'estar pendent de cada microajustament. Des de fora pot semblar que “decideix” pel seu compte, però el que fa és executar de forma molt sofisticada les ordres generals de l'usuari, recolzant-se en allò que s'ha après durant l'entrenament de la xarxa neuronal.
Alguns experts en neurociència cognitiva, com Tamar Makin , han mostrat que la relació entre el cervell i les pròtesis és més complexa del que es pensava. Els seus estudis de neuroimatge apunten que les pròtesis no es representen al cervell exactament com a mans ni com a eines, sinó que generen una firma neural pròpia, una mena de “categoria nova”.
Altres investigadors, com Dani Clode a la Universitat de Cambridge , exploren pròtesis que no només substitueixen, sinó que amplien capacitats —per exemple, afegint un segon polze—, aprofitant la plasticitat del cervell per integrar elements addicionals a l'esquema corporal sense necessitat d'imitar al 100% l'anatomia original.
Tot això planteja preguntes interessants sobre com atribuïm consciència i agència a màquines i dispositius. Ara com ara no tenim forma de demostrar que una IA sigui conscient, i en el cas de les pròtesis parlem més de sistemes molt sofisticats de control sensoriomotor que de “ments” en sentit estricte.
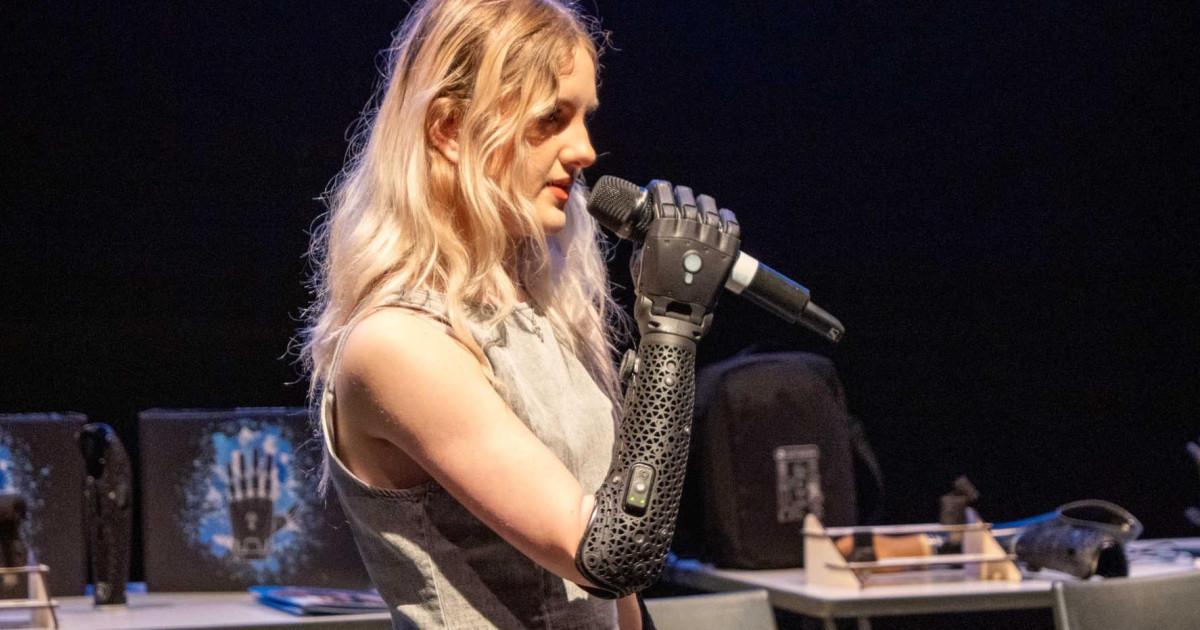
Altres línies d'innovació: mans híbrides, modularitat i gamificació
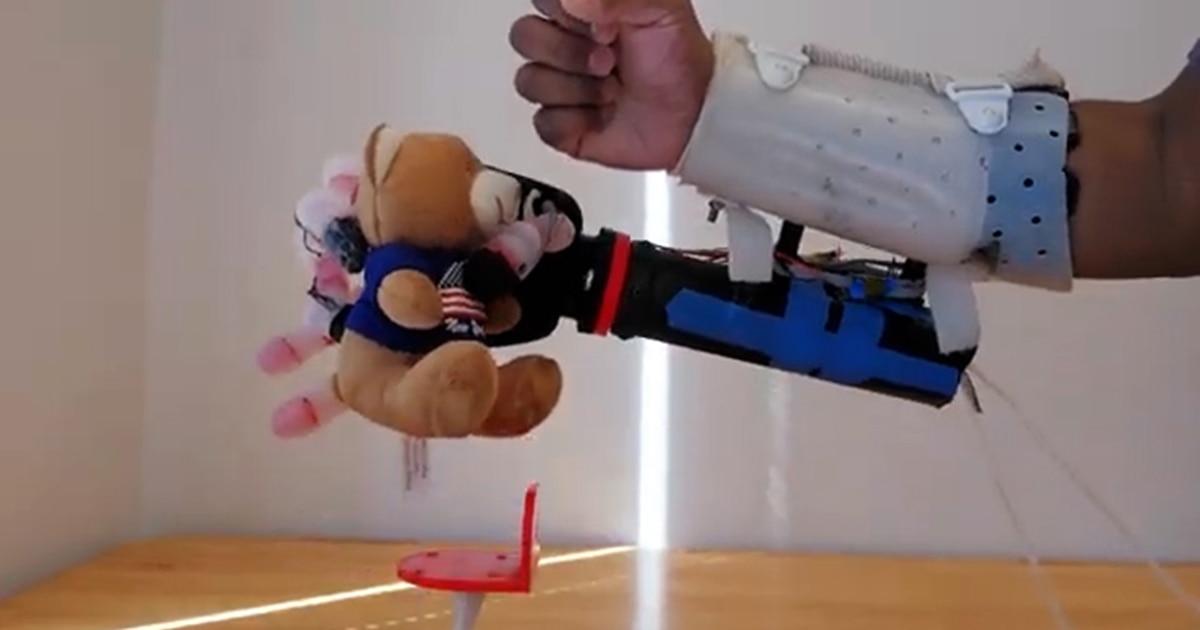
La mà intel · ligent d' Utah no és l' únic avenç potent en aquest camp . Altres equips de recerca, com ara el de la Universitat Johns Hopkins, treballen en mans robòtiques híbrides que combinen estructures rígides i toves per imitar millor l'anatomia humana i manipular tant objectes delicats com pesants.
Aquestes mans híbrides solen integrar una estructura interna impresa en 3D amb polímers similars al cautxú i articulacions flexibles. D'aquesta manera, la pròtesi s'adapta millor a formes irregulars, textures diferents i pressions variades, proporcionant una subjecció molt més versàtil.
També incorporen diverses capes de sensors tàctils inspirats en la pell humana , capaces de detectar contacte, canvis en la pressió i lliscament. Aquesta “pell electrònica” permet que la mà noti si un objecte comença a relliscar i augmenti la força automàticament per evitar que caigui a terra.
Tot això es complementa amb sistemes de control basats en senyals musculars , on els músculs de l'avantbraç envien ordres als dits artificials i algorismes d'intel·ligència artificial i aprenentatge automàtic tradueixen aquests senyals en moviments naturals. El cervell de la pròtesi interpreta si alguna cosa està dura o tova, calenta o fred, estable oa punt d'escórrer-se.
En proves amb objectes quotidians —peluixos, esponges, ampolles, pinyes o gots de plàstic— algunes d'aquestes mans han aconseguit taxes d'èxit properes al 100% en la manipulació sense deformar ni trencar els objectes. Un experiment especialment il·lustratiu va consistir a aixecar un got de plàstic fi i ple d'aigua fent servir només tres dits, ajustant la pressió amb enorme precisió.
En paral·lel, empreses com Open Bionics han apostat per solucions molt orientades a l'usuari , com la línia Hero Arm, que ofereix mans biòniques totalment sense fil, resistents a l'aigua i personalitzables, pensades per integrar-se a la vida diària de nens, adolescents i adults de forma molt més còmoda.
Aquestes pròtesis es controlen mitjançant elèctrodes EMG sense fil (MyoPods) col·locats sobre el monyó o l'avantbraç, que detecten l'activitat muscular i la tradueixen en moviments dels dits biònics. En ser sense fil, permeten separar físicament la mà del cos i tornar a connectar-la, i fins i tot acoblar accessoris esportius amb el mateix sistema d'ancoratge estàndard.
El component emocional i motivacional també és clau . Algunes startups han desenvolupat mans modulars i relativament assequibles, pensades sobretot per a nens, dissenyades per créixer amb ells: les peces es poden substituir per altres de més grans segons el cos del menor va canviant, reduint el cost de renovar pròtesis completes cada pocs anys.
Perquè l'aprenentatge de l'ús de la pròtesi no sigui un suplici , s'han creat entorns de realitat virtual com VREHAB, on els nens practiquen moviments amb la mà biònica mitjançant jocs tipus “escalar edificis com un superheroi”. A mesura que milloren, guanyen punts i els terapeutes poden monitoritzar el seu progrés a distància.
L'estètica personalitzable també ajuda que l'usuari senti la pròtesi com una cosa pròpia : gràcies a la impressió 3D, s'ofereixen dissenys inspirats en superherois, estils futuristes o acabats que encaixen amb la moda juvenil. Això transforma la mà biònica en més que un dispositiu mèdic, convertint-la també en un element d'identitat.
Cap al control per pensament i el tacte “de tornada” al cervell
Mirant el futur proper, els equips de recerca més capdavanters planegen combinar aquestes mans intel·ligents amb interfícies neurals implantades, de manera que la pròtesi pugui controlar-se de forma directa mitjançant l'activitat cerebral en lloc de dependre només de senyals musculars superficials.
L'objectiu és que la mà biònica respongui gairebé tan ràpid i de manera tan natural com una mà biològica, reduint encara més la càrrega cognitiva. Si l'usuari pensa tancar la mà, la pròtesi hauria d'iniciar el moviment sense necessitat de contraure el múscul deliberadament o executar patrons apresos.
Alhora, s'està treballant perquè el tacte torni al sistema nerviós de l'usuari: els sensors de pressió i proximitat de la pròtesi podrien enviar senyals codificats que es tradueixin en sensacions de contacte, textura o força percebudes al cervell, acostant-se a una veritable retroalimentació sensorial.
Investigadors com Jacob A. George subratllen que aquesta línia forma part d'una visió més àmplia per millorar la qualitat de vida de les persones amb amputacions, integrant pròtesis intel·ligents, interfícies neurals i sistemes sensorials avançats en un ecosistema coherent.
Tot i que encara queden anys de desenvolupament i assaigs clínics , els resultats actuals mostren que ja és possible que tasques tan senzilles com beure d'un got de plàstic deixin de ser un repte extenuant i tornin a sentir-se, de mica en mica, tan naturals com abans de l'amputació.
Tot apunta que les mans biòniques amb intel·ligència artificial estan deixant de ser ciència-ficció per convertir-se en eines pràctiques que redueixen l'esforç mental, tornen destreses fines i amplien les possibilitats d'interacció amb l'entorn, des de sostenir amb seguretat una tassa o un ou fins a abraçar algú sense por de fer-li mal.
