- Nové bionické ruce s umělou inteligencí kombinují senzory přiblížení a tlaku s neuronovými sítěmi pro autonomní úpravu držení těla a síly úchopu.
- Sdílené ovládání člověka a stroje snižuje kognitivní zátěž uživatele a zlepšuje přesnost v delikátních každodenních úkolech.
- Vyvíjejí se hybridní, modulární a gamifikované designy, stejně jako neuronová rozhraní, aby se ovládání a pocit z protézy více přiblížily skutečné ruce.
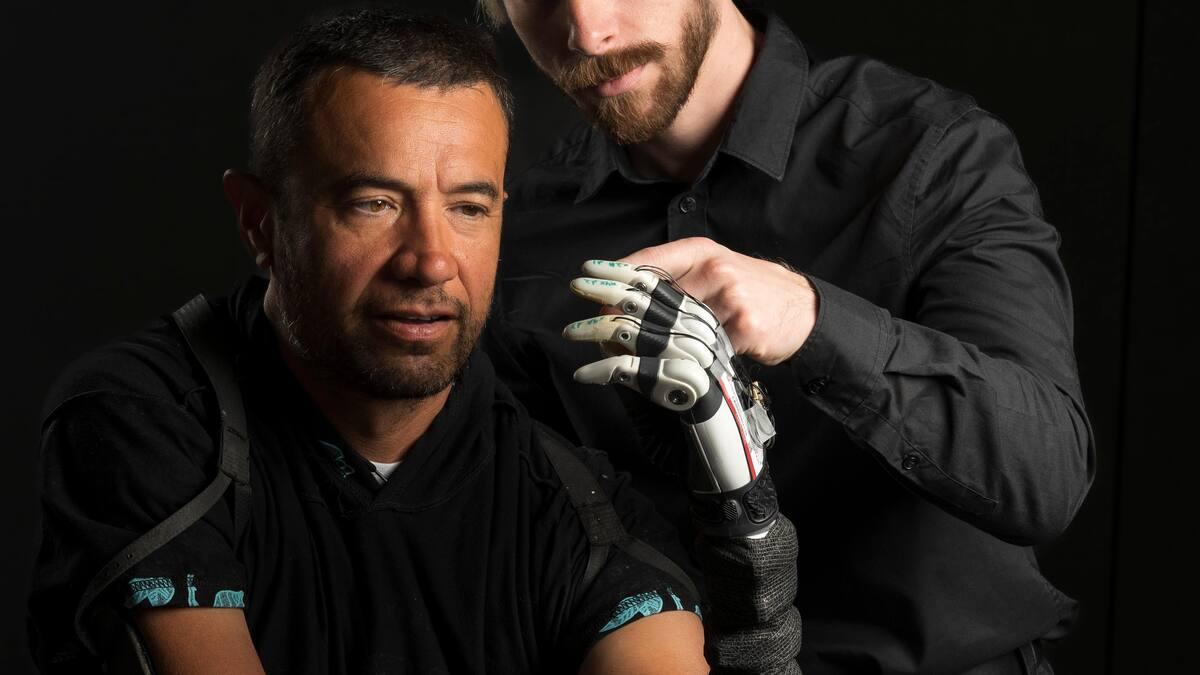
Bionické ruce s umělou inteligencí dělají oproti tradičním protézám obrovský skok vpřed: už nejde jen o mechanický pohyb prstů, ale o obnovení něčeho velmi podobného přirozené obratnosti lidské ruky, s menší duševní námahou a větší sebedůvěrou v každodenním životě.
Skutečně revoluční na této nové generaci protéz je to, že kombinuje pokročilé senzory, modely umělé inteligence , pevné a měkké robotické struktury a sdílené systémy řízení člověk-stroj, takže ruka „přemýšlí“ o části pohybu, zatímco uživatel se nadále rozhoduje, co chce v daném okamžiku dělat.
Od prvních protéz po inteligentní bionické ruce
Myšlenka nahrazení ztracené končetiny má dlouhou historii : protézy paží a rukou existovaly již ve starověku, například slavná „Ruka z Capuy“ z doby kolem roku 300 př. n. l., vyrobená ze železa, bronzu a dřeva. Předpokládá se, že patřila římskému vojákovi, který ji používal k držení štítu poté, co ztratil část paže.
Po staletí byly protézy jen o málo víc než estetické pomůcky , jednoduché formy, které napodobovaly tvar končetiny, ale nenabízely žádnou skutečnou funkčnost. Jejich účel byl v podstatě kosmetický, „zakrýt“ absenci končetiny, aniž by poskytovaly jakýkoli užitečný pohyb.
S lékařským a mechanickým pokrokem 19. a 20. století se objevily první kloubové protézy, schopné reprodukovat některé základní pohyby díky jednoduchým mechanismům. Později se objevily „robotické“ nebo „bionické“ protézy s motory, různými typy úchopů a určitým stupněm svalového nebo elektrického ovládání.
Přesto nejpokročilejší komerčně dostupné bionické ruce stále trpí jedním zásadním omezením: jejich ovládání zůstává složité, neintuitivní a psychicky vyčerpávající. Úkoly, které člověk s neporušenýma rukama vykonává téměř bez přemýšlení – zvednutí hrnku, držení plastového kelímku, uchopení tenkého kusu papíru – představují pro mnoho uživatelů protéz obrovskou výzvu.
Kognitivní úsilí je tak vysoké, že téměř polovina uživatelů nakonec svou bionickou ruku opustí s odvoláním na obtížné používání, nepřirozené ovládání a neustálou psychickou zátěž. Hlavním problémem je, že většina těchto zařízení přesně nenapodobuje hmat ani automatickou koordinaci, kterou mozek provádí nevědomě.
Přístup Univerzity v Utahu: sdílené ovládání člověka a stroje
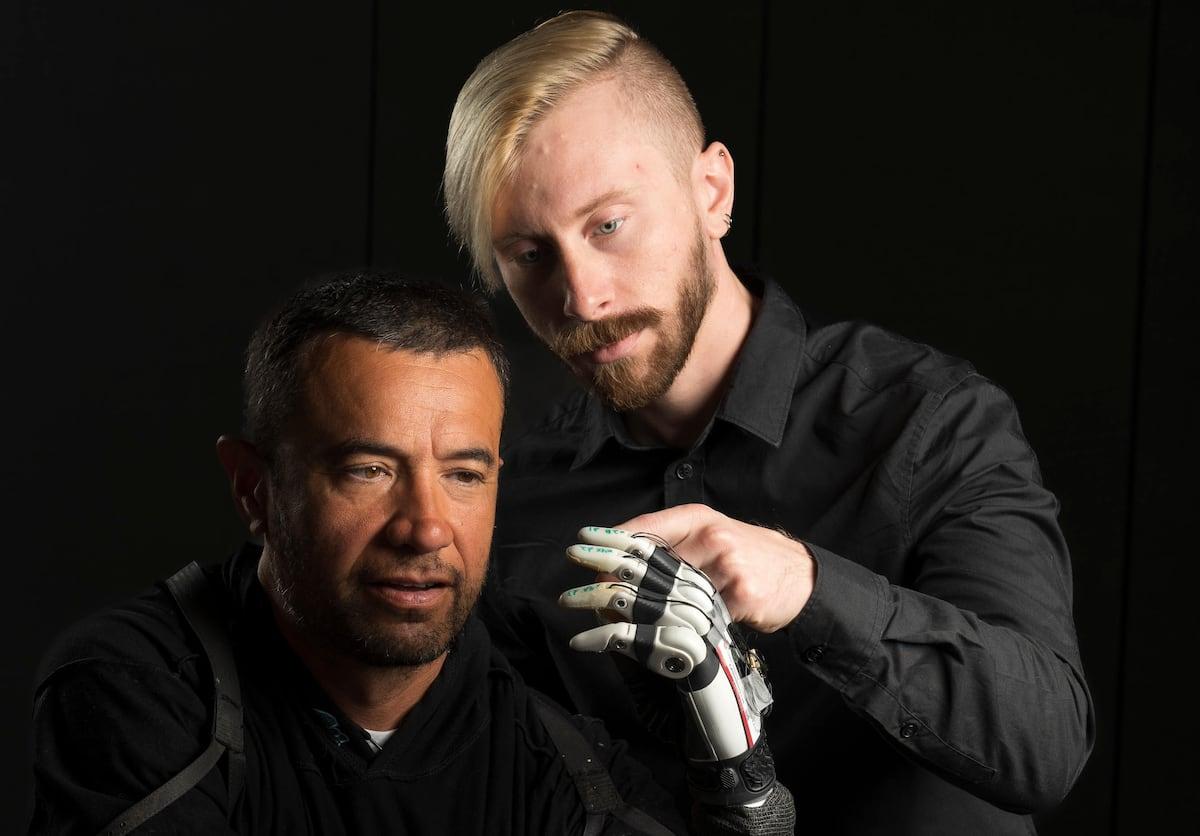
Tým z NeuroRobotics Laboratory na University of Utah , vedený výzkumníky jako Marshall Trout a Jacob A. George, vyvinul sdílený řídicí systém, který zcela mění svět. Jejich návrh, publikovaný v časopise Nature Communications, je založen na komerčně dostupné protetické ruce (například TASKA Hand) vybavené senzory a speciálně vyškolenou umělou inteligencí.
Klíčovým bodem této práce je nepřetržitá spolupráce mezi člověkem a protézou : uživatel indikuje obecný záměr akce (uchopit, uvolnit, přiblížit, držet…), zatímco model umělé inteligence má na starosti autonomní úpravu polohy prstů a síly úchopu s jemností, které je velmi obtížné dosáhnout pouze přímým lidským ovládáním.
Aby toho vědci dosáhli, přidali na konečky prstů bionické ruky senzory přiblížení a tlaku. Tyto optické senzory jsou dokonce schopny „vidět“ objekt ještě předtím, než se ho dotknete, odhadnout jeho vzdálenost a detekovat nepatrné změny v kontaktu a tlaku, jakmile úchop začne.
Všechny tyto informace jsou vkládány do systému trénovaného s tisíci pozicemi úchopu. Model umělé inteligence se „učí“, která kombinace roztažení prstů a síly je pro každý typ objektu nejvhodnější, takže když se ruka přiblíží k hrnku, vejci nebo listu papíru, automaticky nastaví prsty do optimální polohy.
Zároveň protéza přijímá z lidského těla signály , jako je elektrická aktivita svalů předloktí nebo kůže, které indikují zamýšlený pohyb. Systém v reálném čase slučuje signály uživatele a rozhodnutí umělé inteligence a vytváří tak hybridní řízení: stroj neřídí všechno a člověk nemusí mikromanagementovat každý prst.
Jemné dotykové a přibližovací senzory: směrem k protetickému „šestému smyslu“
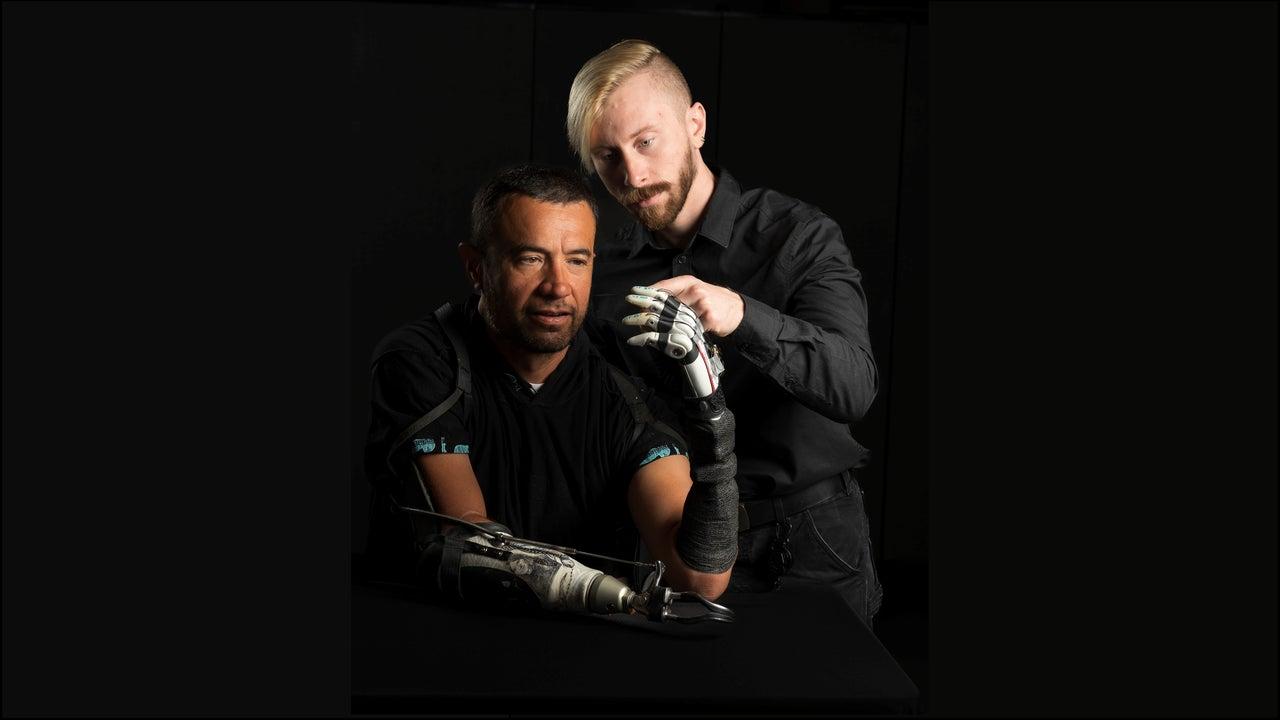
Jedním z hlavních pokroků této bionické ruky s umělou inteligencí jsou její umělé konečky prstů , které jsou navrženy tak, aby napodobovaly jemný lidský hmat. Ty nejen měří tlak vyvíjený na povrch objektu, ale také integrují optické senzory přiblížení schopné detekovat objekty před fyzickým kontaktem.
Díky těmto senzorům dokáží prsty detekovat i prakticky beztížný vatový tampon , jakmile na ně dopadne, což je u mnoha současných komerčních protéz nemyslitelné. To umožňuje odhadnout hmotnost, objem a jemnost předmětu a tím i upravit sílu úchopu s ultra přesnou přesností.
Každý prst má svůj vlastní senzor přiblížení, který mu umožňuje „vidět“ před sebe , což znamená, že všechny prsty pracují paralelně, aby dosáhly stabilního úchopu. Místo toho, aby si uživatel musel myslet: „Teď trochu víc sevřu ukazováček, teď uvolním palec,“ umělá inteligence vypočítá přesnou polohu potřebnou pro celou ruku, aby předmět držel, aniž by ho rozdrtil nebo upustil.
Data o blízkosti a tlaku se průběžně přenášejí do neuronové sítě , která v reálném čase upravuje pohyby prstů. Pokud se objekt začne klouzat, senzory to detekují a systém mírně zvýší tlak; pokud si všimne, že se objekt deformuje (například plastový kelímek), sníží sílu, aby nedošlo k jeho rozbití.
Tato senzorická integrace činí bionickou ruku mnohem autonomnějším systémem, pokud jde o regulaci úchopu, a zbavuje mozek uživatele významné části úkolu neustálého monitorování, které musel dříve dělat vědomě.
Kognitivní zátěž: proč bionické ruce tolik unavují mozek
V našem každodenním životě je pohyb ruky téměř automatický : vědomě si nevypočítáváme polohu každého prstu ani sílu, kterou vyvíjíme. Mozek se při přizpůsobování úchopu spoléhá na vnitřní modely a hmat, a to obrovskou rychlostí a nevědomě.
U konvenčních robotických protéz tato automatizace prakticky mizí . Uživatel musí pečlivě promýšlet, jaké gesto provést, jakou sílu vyvinout, kdy otevřít a kdy zavřít, a často tak činí s minimálními hmatovými informacemi, které by ho vedly.
Výsledkem je obrovská psychická zátěž : neintuitivní ovládání, nutnost opakovaně procvičovat jednoduchá gesta a pocit, že jakýkoli výpadek soustředění by mohl vést k rozbití skla nebo nějakého předmětu na podlaze. Tento scénář vysvětluje, proč tolik uživatelů nakonec protézu opustí i přes její pokročilou technologii.
Systém navržený týmem z Utahu se snaží zmírnit právě tuto kognitivní zátěž . Delegováním jemného doladění úchopu na umělou inteligenci a využitím senzorů simulujících dotyk se uživatel může soustředit na celkový záměr pohybu (uchopení, držení, uvolnění) namísto ovládání každého mikrodetailu.
Autoři studie zdůrazňují, že nechtějí, aby daná osoba „bojovala“ se strojem o kontrolu nad svou rukou. Cílem je, aby umělá inteligence fungovala jako posila přirozené kontroly uživatele, nikoli jako autopilot, který by bez svolení převzal kontrolu. Tímto způsobem jsou respektována přání pacienta a zároveň je zbaven části psychické zátěže.
Výsledky testů v reálném světě: vyšší přesnost, menší úsilí
Inteligentní bionický systém ruky byl testován s různými typy uživatelů : devíti lidmi bez amputace (pro ověření ovládání a rozhraní) a čtyřmi lidmi s amputovanou končetinou mezi loktem a zápěstím, tj. s protézami předloktí.
Tyto testy zahrnovaly velmi běžné, ale delikátní úkoly , jako je držení vejce bez jeho rozbití, zvedání listu papíru bez jeho roztržení, pití z hrnku, manipulace s malými předměty nebo zvedání hrnku za ucho. To jsou příklady, kde síla úchopu a držení těla musí být velmi přesné.
Účastníci prokázali jasné zlepšení bezpečnosti a přesnosti úchopu při používání systému s umělou inteligencí ve srovnání s konvenčními, čistě lidskými nebo čistě automatizovanými metodami řízení. Vědci dále naměřili významné snížení vnímané kognitivní zátěže během úkolů.
Nejvýraznějším aspektem je, že mnoho z těchto pohybů bylo provedeno bez předchozího intenzivního tréninku . Jinými slovy, kombinace senzorů a neuronové sítě umožnila uživateli používat různé styly úchopu přirozeněji již od velmi rané fáze, aniž by si musel pamatovat složité vzorce aktivace svalů.
U pacientů po amputaci bylo také pozorováno zlepšení v tzv. „jemné motorice “, tedy schopnosti provádět přesné a koordinované pohyby pomocí malých svalů ruky a prstů, které jsou nezbytné pro činnosti, jako je psaní, manipulace s nádobím, zapínání oděvů nebo manipulace s křehkými předměty.
Má bionická ruka s umělou inteligencí „vlastní mysl“?
Tisková zpráva Univerzity v Utahu hovořila o tom, že by ruka měla mít „vlastní mysl “, což je pozoruhodný výraz, který vyvolal filozofické a mediální debaty. Myšlenka nespočívá v tom, že by protéza byla vědomá, ale spíše v tom, že má dostatek autonomie k tomu, aby sama zvládla část svého pohybu.
V praxi bionická ruka přijímá informace z prostředí, zpracovává je a jedná, aniž by uživatel musel sledovat každou drobnou úpravu. Zvenčí se může zdát, že se „rozhoduje“ sama, ale ve skutečnosti provádí obecné příkazy uživatele vysoce sofistikovaným způsobem a spoléhá se na to, co se naučila během trénování neuronové sítě.
Někteří odborníci na kognitivní neurovědy, jako například Tamar Makin , prokázali, že vztah mezi mozkem a protézami je složitější, než se dříve myslelo. Jejich neurozobrazovací studie naznačují, že protézy nejsou v mozku reprezentovány přesně jako ruce nebo nástroje, ale spíše generují svůj vlastní nervový podpis, jakousi „novou kategorii“.
Jiní vědci, jako například Dani Clode z Univerzity v Cambridgi , zkoumají protézy, které nejen nahrazují, ale také rozšiřují schopnosti – například přidáním druhého palce – a využívají plasticitu mozku k integraci dalších prvků do tělesného schématu, aniž by bylo nutné 100% napodobovat původní anatomii.
To vše vyvolává zajímavé otázky o tom, jak připisujeme vědomí a schopnost konat strojům a zařízením. V současné době nemáme způsob, jak dokázat, že umělá inteligence je vědomá, a v případě protetik mluvíme spíše o vysoce sofistikovaných senzoricko-motorických řídicích systémech než o „mysli“ v užším slova smyslu.
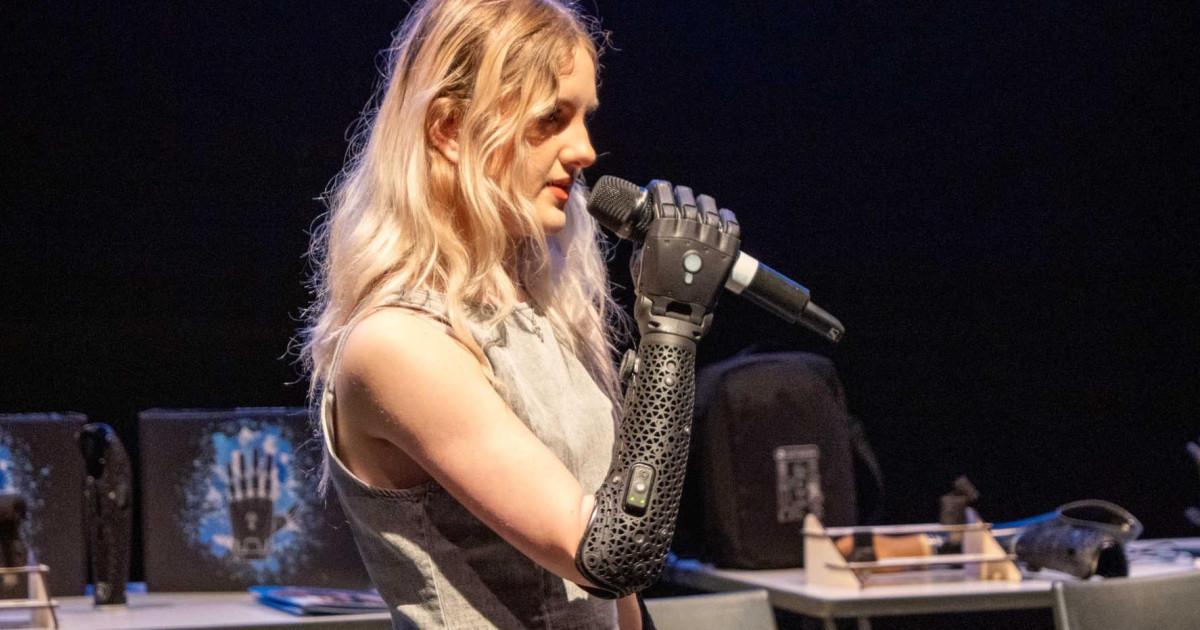
Další inovační linie: hybridní ruce, modularita a gamifikace
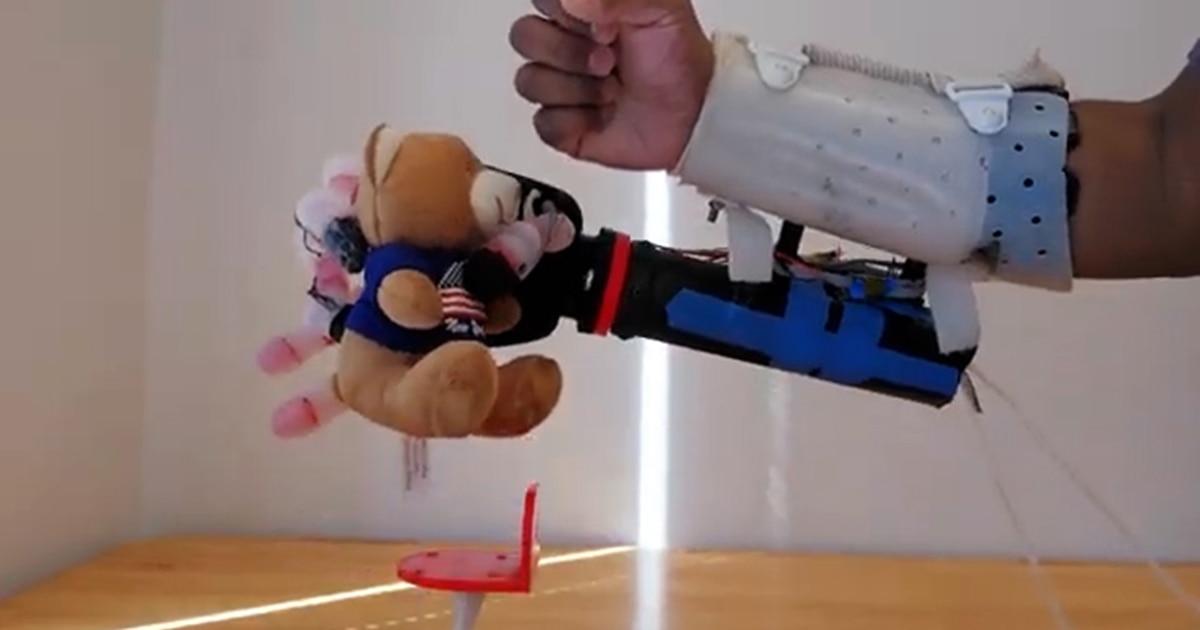
Utahova chytrá ruka není jediným silným pokrokem v této oblasti . Další výzkumné týmy, jako například ten na Univerzitě Johnse Hopkinse, pracují na hybridních robotických rukou, které kombinují tuhé a měkké struktury, aby lépe napodobovaly lidskou anatomii a manipulovaly s jemnými i těžkými předměty.
Tyto hybridní ruce obvykle obsahují vnitřní strukturu vytištěnou na 3D tiskárně, vyrobenou z polymerů podobných gumě, a flexibilních kloubů. To umožňuje protéze lépe se přizpůsobit nepravidelným tvarům, různým texturám a různým tlakům, což poskytuje mnohem všestrannější úchop.
Obsahují také několik vrstev dotykových senzorů inspirovaných lidskou kůží , které jsou schopny detekovat kontakt, změny tlaku a prokluzování. Tato „elektronická kůže“ umožňuje ruce vycítit, zda předmět začne prokluzovat, a automaticky zvýšit působící sílu, aby se zabránilo jeho pádu.
To vše je doplněno řídicími systémy založenými na svalových signálech , kdy svaly předloktí vysílají povely umělým prstům a umělá inteligence a algoritmy strojového učení převádějí tyto signály do přirozených pohybů. „Mozek“ protézy interpretuje, zda je něco tvrdé nebo měkké, horké nebo studené, stabilní nebo se chystá sklouznout.
V testech s předměty denní potřeby – plyšovými hračkami, houbičkami, lahvemi, šiškami nebo plastovými kelímky – dosáhly některé z těchto rukou téměř 100% úspěšnosti v manipulaci s nimi, aniž by se zdeformovaly nebo rozbily. Jeden obzvláště ilustrativní experiment zahrnoval zvedání tenkého plastového kelímku plného vody pouze třemi prsty, přičemž tlak byl nastaven s pozoruhodnou přesností.
Mezitím se společnosti jako Open Bionics zaměřily na uživatelsky orientovaná řešení , jako je řada Hero Arm, která nabízí plně bezdrátové, voděodolné a přizpůsobitelné bionické ruce, navržené tak, aby se mnohem pohodlněji integrovaly do každodenního života dětí, teenagerů a dospělých.
Tyto protézy jsou ovládány bezdrátovými EMG elektrodami (MyoPods) umístěnými na pahýlu nebo předloktí, které detekují svalovou aktivitu a převádějí ji do pohybů bionických prstů. Díky bezdrátovému připojení umožňují fyzické oddělení a opětovné připojení ruky od těla, a dokonce i připevnění sportovního příslušenství pomocí stejného standardního kotevního systému.
Klíčová je také emocionální a motivační složka . Některé startupy vyvinuly modulární a relativně cenově dostupné ruce, určené především pro děti, které s nimi rostou: jednotlivé díly lze s tím, jak se tělo dítěte mění, nahradit většími, což snižuje náklady na výměnu kompletních protéz každé dva roky.
Aby se učení používání protézy zjednodušilo , byla vytvořena prostředí virtuální reality, jako je VREHAB, kde děti procvičují pohyby bionické ruky prostřednictvím her, jako je „lezení po budovách jako superhrdina“. Jak se zlepšují, získávají body a terapeuti mohou jejich pokrok sledovat na dálku.
Přizpůsobitelná estetika také pomáhá uživateli cítit se jako vlastník protézy : díky 3D tisku jsou k dispozici designy inspirované superhrdiny, futuristické styly nebo povrchové úpravy, které odpovídají módě pro mládež. Bionická ruka se tak stává více než jen zdravotnickým prostředkem a zároveň prvkem identity.
Směrem k ovládání myšlenek a zpětnému kontaktu s mozkem
V blízké budoucnosti plánují přední výzkumné týmy zkombinovat tyto chytré ruce s implantovanými neuronovými rozhraními, aby protéza mohla být ovládána přímo mozkovou aktivitou, a nespoléhat se pouze na signály povrchových svalů.
Cílem je, aby bionická ruka reagovala téměř stejně rychle a přirozeně jako biologická ruka, což dále snižuje kognitivní zátěž. Pokud uživatel uvažuje o zavření ruky, protéza by měla zahájit pohyb, aniž by musel úmyslně stahovat sval nebo provádět naučené vzorce.
Zároveň probíhá práce na obnově hmatu v nervovém systému uživatele: tlakové a přibližovací senzory protézy by mohly vysílat kódované signály, které se promítají do vjemů kontaktu, textury nebo síly vnímaných v mozku, čímž se blíží skutečné senzorické zpětné vazbě.
Výzkumníci jako Jacob A. George zdůrazňují, že tato výzkumná linie je součástí širší vize zlepšení kvality života lidí s amputacemi integrací inteligentních protéz, neuronových rozhraní a pokročilých senzorických systémů do souvislého ekosystému.
Přestože nás čeká ještě několik let vývoje a klinických studií , současné výsledky ukazují, že je již možné, aby úkony tak jednoduché, jako je pití z plastového kelímku, přestaly být vyčerpávající výzvou a postupně se začaly jevit stejně přirozené jako před amputací.
Všechno ukazuje na to, že bionické ruce s umělou inteligencí přestanou být sci-fi a stanou se praktickými nástroji, které snižují duševní námahu, obnovují jemnou motoriku a rozšiřují možnosti interakce s okolím, od bezpečného držení hrnku nebo vajíčka až po objetí někoho bez obav, že mu ublížíte.
