- Isaac Capture forener robotbaseret teleoperation og egocentrisk dataindsamling i et modulært økosystem, der er kompatibelt med simulering og virkelige miljøer.
- Systemet anvender et grafbaseret retargeting-flow, der omsætter menneskelige bevægelser optaget af XR eller handsker til præcise robothandlinger.
- Det integreres fuldt ud med Isaac Lab, hvilket muliggør generering af massive datasæt til træning af imitation- og forstærkningslæringsmodeller.

Hvis du er interesseret i robotteknologi, ved du, at den største udfordring er at få en robot til at lære at bevæge sig ligesom os, uden at det tager en evighed. Det er her, Isaac Capture kommer ind i billedet. Det er et værktøj, der grundlæggende lader dig "guide" robotten, enten i en simulator eller i virkeligheden, og registrere disse bevægelser, så maskinen kan lære dem selv. Det er som at give robotten et praktisk eksempel, så den ikke behøver at gætte, hvordan en opgave skal udføres.
Det mest kraftfulde aspekt ved dette system er, at det ikke bare bevæger en robotarm; det kombinerer avanceret teleoperation med datafangst fra et menneskeligt perspektiv, kendt som egocentrisk flow. I sidste ende er målet at forsyne deep learning-algoritmer med data af høj kvalitet og dermed bygge bro over den frustrerende kløft mellem, hvad der sker på computeren, og hvad der rent faktisk sker, når robotten rører fabriksgulvet.
Hjertet i Isaac Capture og hvordan det fungerer
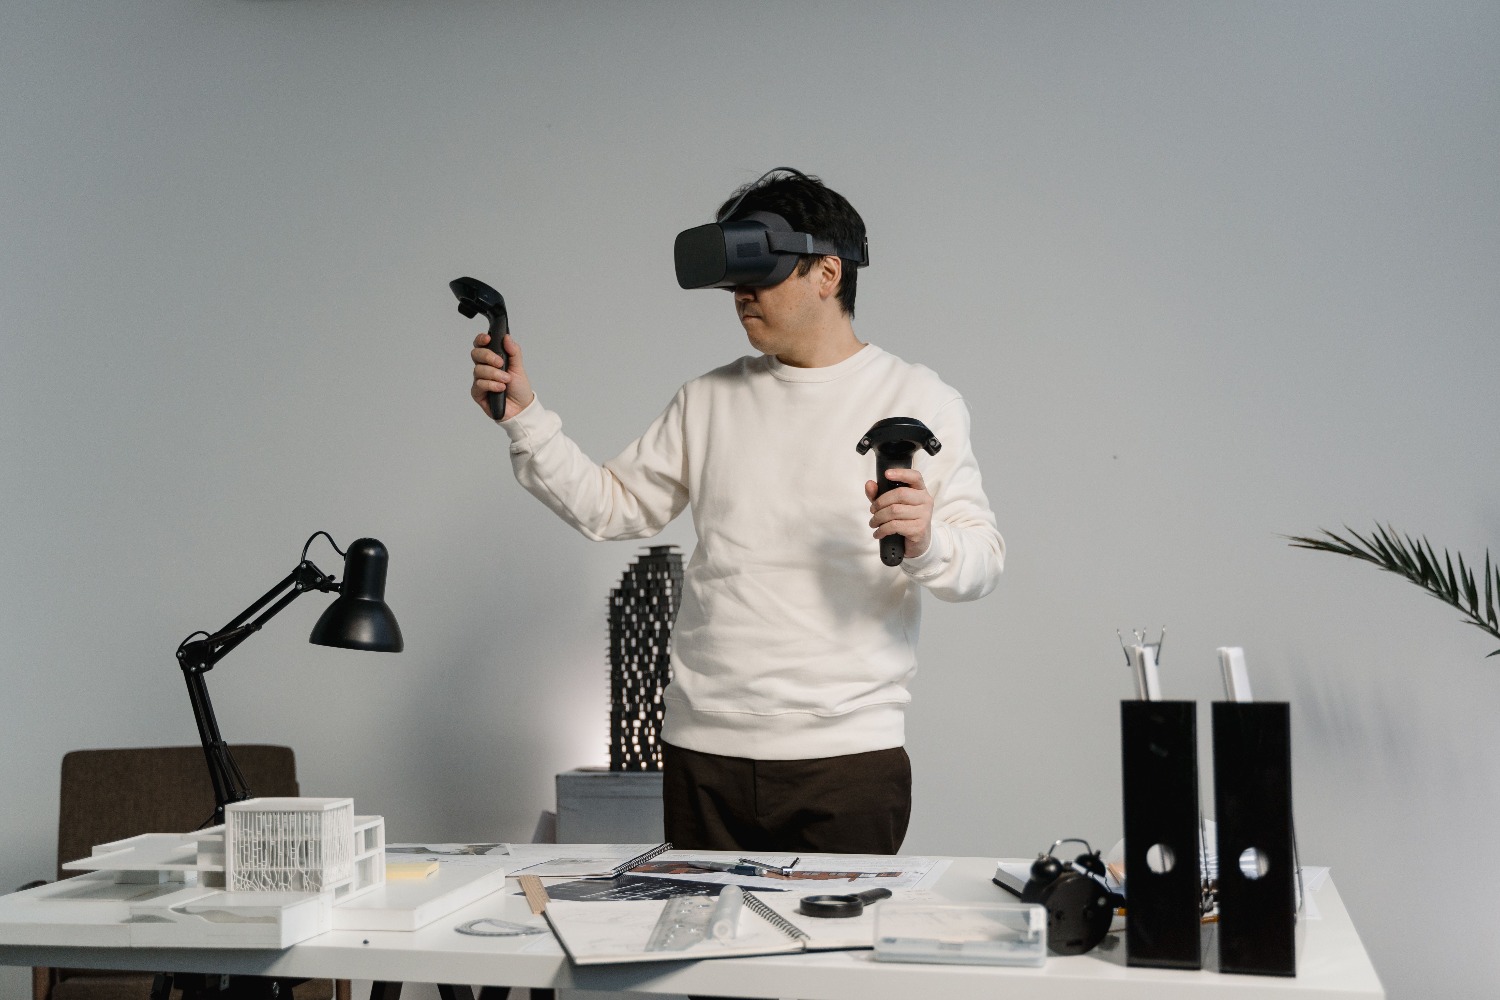
For at forstå, hvordan dette fungerer, er vi nødt til at se på dets to søjler. På den ene side har vi Isaac Teleop , som er broen mellem vores controllere eller headsets og robotten. Dette modul er ansvarlig for at indsamle sporingsdataene og sende dem gennem "oversættere" kaldet retargetere , som justerer den menneskelige anatomi til robottens. På den anden side er ego-pipelinen (med værktøjer som EgoHand og EgoPost) ansvarlig for at behandle videoer fra operatørens synspunkt for at rekonstruere håndbevægelser.
Hele denne opsætning er baseret på en fælles kerne af enheds-plugins og dataværktøjer. Dette er fantastisk, fordi det giver dig mulighed for at udvide din hardwarekonfiguration uden at skulle programmere hver integration fra bunden. Systemet læser i bund og grund enhedsinputtet, behandler det ved hjælp af retargeting-grafen og udsender en tensor af handlinger, som botten kan udføre øjeblikkeligt.
Kompatibel hardware og kontroltilstande
Alsidigheden er fuldendt. Du kan bruge XR-headset (Extended Reality) som Apple Vision Pro, der tilbyder sporing af 26 led pr. hånd, eller vælge mere klassiske valg som Meta Quest 3 og PICO 4 Ultra. Men det handler ikke kun om headsets; du kan også integrere MANUS-handsker eller Haptikos-eksoskeletter for kirurgisk præcision i fingrene, hvilket er afgørende, hvis du arbejder med robothænder, der kræver fingerfærdighed.
Hvis du ikke har et headset ved hånden, er det ikke noget problem, da systemet understøtter separate enheder . Du kan styre robotten med et tastatur, en spilcontroller eller endda en SpaceMouse til kontrol med 6 frihedsgrader. Der er endda understøttelse af fysiske ledende arme (som SO-101), hvor du bevæger en rigtig arm, og den simulerede robot efterligner ledvinklerne i realtid uden behov for komplekse inverse kinematiske beregninger.
Integration med Isaac Lab og træningsflowet
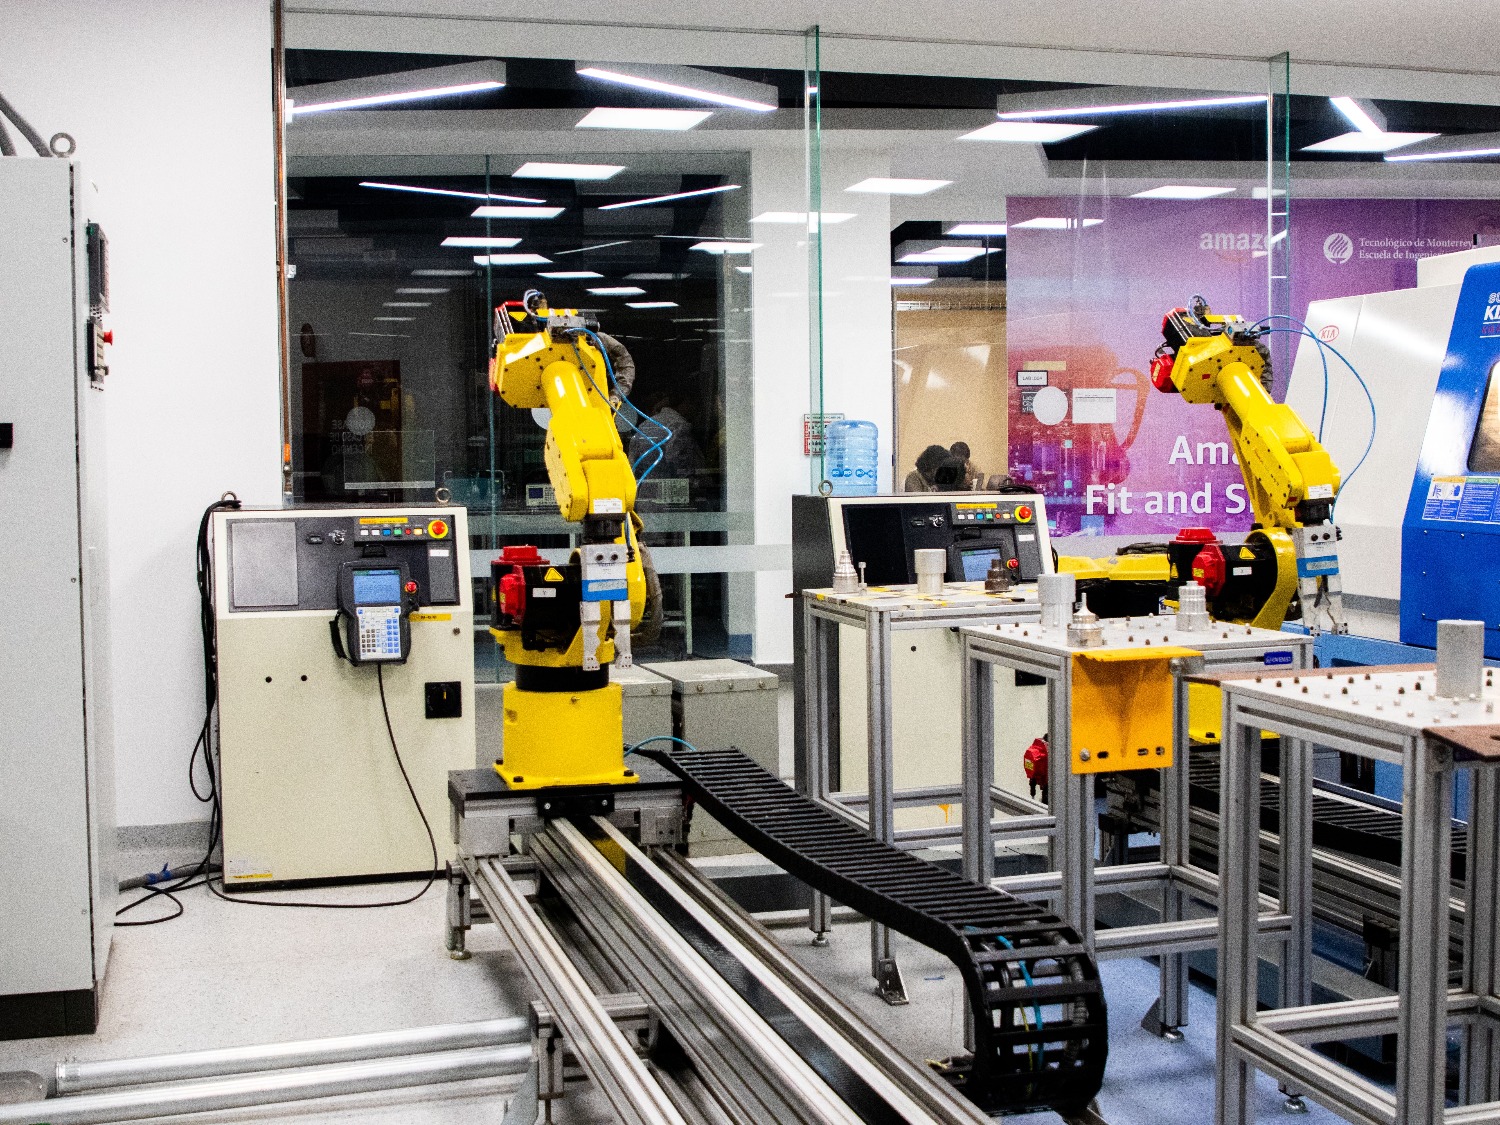
Isaac Capture eksisterer ikke isoleret; det er en nøglekomponent i Isaac Lab . Dette miljø giver mulighed for træning af robotpolitikker ved hjælp af forstærkningslæring eller imitation. Arbejdsgangen er enkel: du teleopererer robotten, optager demonstrationen i HDF5-filer og bruger derefter værktøjer som Isaac Lab Mimic til at lære modellen ud fra disse eksempler. Derudover tillader systemet domænerandomisering , varierende teksturer og fysik, så robotten ikke farer vild, når belysningen ændrer sig i den virkelige verden.
En vigtig teknisk detalje er systemets evne til at køre i standalone- tilstand . Det betyder, at du kan indsamle data uden at skulle gengive hele scenen på en XR-hjelm, hvilket sparer betydelige beregningsressourcer. For dem, der søger maksimal realisme, muliggør integrationen med Newton-fysikmotoren simulering af deformerbare objekter, stoffer og kabler – noget, der har været en stor udfordring i traditionelle stive simuleringer.
Vigtigheden af retargeting og feedback
Det er grafbaseret retargeting, der får magien til at virke. Det handler ikke blot om at kopiere en position, men om at kortlægge menneskelig intention. For eksempel kan et klem med fingeren på en handske oversættes til et signal til robottens griber. Denne proces er fuldt konfigurerbar; du kan skifte fra bevægelsescontrollerbaseret styring til håndsporing blot ved at ændre konstruktørfunktionen i miljøindstillingerne.
For at forhindre operatøren i at blive "blind", implementerer Isaac Capture haptisk feedback . Hvis robotten rører ved en genstand i simulatoren, kan operatørens controller vibrere proportionalt med stødkraften. I tilfælde af haptiske handsker kan hver finger modtage et distinkt signal, så operatøren kan mærke, hvor tæt de griber fat i en genstand, hvilket forbedrer kvaliteten af optagede demonstrationer dramatisk.
Optimering og implementering i den virkelige verden
For at sikre, at alt kører problemfrit, har NVIDIA optimeret rendering med RTX og implementeret Deadline Pacing , som organiserer retargeting-opgaver for at forhindre dem i at blokere simuleringsløkken. Dette er afgørende for at undgå enhver opfattet forsinkelse for operatøren, hvilket ville være katastrofalt ved forsøg på præcisionsopgaver. Derudover kan debug-visualiseringen konfigureres til at vise røde kugler, der repræsenterer sporede samlinger, hvilket bekræfter, at alt er justeret.
I sidste ende sigter hele dette økosystem mod at fodre grundlæggende modeller som GR00T. Disse modeller er præ-trænede ved hjælp af massive mængder menneskelig videooptagelse og derefter finjusteret med præcise data indhentet gennem Isaac Capture. På denne måde går vi fra at have en robot, der kun ved, hvordan man udfører én opgave i et laboratorium, til at have generalistmaskiner, der er i stand til at tilpasse sig til private hjem eller industrielle miljøer med forbløffende lethed.
Isaac Captures nuværende arkitektur og dens forening med Isaac Lab gør det muligt at transformere ethvert fysisk rum til en digital tvilling gennem LiDAR-scanninger og Gaussisk splatting, hvilket skaber en lukket cyklus, hvor menneskelig dataindsamling , massiv simulering og implementering på rigtig hardware konstant føres tilbage for at opnå reel rumlig intelligens.

Ofte stillede spørgsmål
Hvad er Isaac Capture præcist i forbindelse med robotteknologi?
Det er en platform, der forener teleoperation og indsamling af menneskelige data for at træne robotter, hvilket muliggør oversættelse af menneskers bevægelser til robothandlinger gennem retargeting.
Kan Isaac Capture bruges uden et virtual reality-headset?
Ja, systemet understøtter standalone-tilstand, som tillader brug af tastaturer, spilcontrollere, SpaceMouse eller fysiske ledende arme til at styre robotten.
Hvordan hjælper Isaac Capture med at reducere kløften mellem sim og virkelighed?
Det muliggør generering af datasæt af høj kvalitet baseret på virkelige menneskelige demonstrationer og brug af domænerandomisering til at gøre robotten robust over for ændringer i det fysiske miljø.
Hvilke enheder er kompatible med håndsporing?
Systemet er kompatibelt med Apple Vision Pro, Meta Quest 3, PICO 4 Ultra og specialhandsker som dem fra MANUS-mærket.
Hvilken rolle spiller retargeting i dette system?
Retargeting fungerer som en oversætter, der tilpasser den menneskelige operatørs anatomi og bevægelser til robottens struktur og fysiske begrænsninger.
Er det muligt at føle fysisk kontakt gennem Isaac Capture?
Ja, systemet understøtter haptisk feedback, der sender vibrationer til controllerne eller handskerne i henhold til den kontaktkraft, der registreres i simuleringen.
Hvordan integreres de indsamlede data i robottens træning?
Demonstrationerne optages i HDF5-filer, som derefter behandles af imitationslæringsframeworks som f.eks. Isaac Lab Mimic.