- Traditionelle førerhunde er sjældne, dyre og langsomme at træne, hvilket efterlader millioner af synshandicappede mennesker verden over uden støtte.
- Nye guiderobotprojekter kombinerer sensorer, kunstig intelligens og GPS til at guide, beskrive omgivelserne og forbedre brugerens autonomi.
- Fra Lysa i Brasilien til prototyper i Kina, Spanien og USA overvejes robothunde som et alternativ eller supplement til førerhunde.
- Masseproduktion og forstærkningslæring peger mod mere tilgængelige og skalerbare løsninger, hvor brugersikkerhed altid prioriteres.
I årtier har mennesker med synshandicap været afhængige af hvide stokke og traditionelle førerhunde for at navigere sikkert, men teknologien ændrer dette landskab hurtigt. Robothunde- og førerrobotprojekter dukker op over hele verden og lover et mere tilgængeligt, skalerbart og i nogle tilfælde mere præcist alternativ til servicehunde.
Denne nye generation af assistentrobotter til blinde kombinerer avancerede sensorer, kunstig intelligens , GPS og stemmegenkendelse for at guide brugere, registrere forhindringer, fortolke omgivelserne og endda "samtale" med den person, de ledsager. Fra Brasilien til Kina, inklusive Spanien, USA og Australien, testes meget forskellige prototyper: nogle har hjul og ligner kufferter, andre ligner autentiske firbenede robothunde, og der findes også seksbenede for ekstra stabilitet.
Hvorfor er der brug for robothunde som guider for blinde?
En af de vigtigste drivkræfter for denne tendens er den enorme mangel på førerhunde sammenlignet med antallet af mennesker, der har brug for en. Alene i Spanien er der næsten en million mennesker med en eller anden form for synshandicap, men der er kun omkring 957 aktive førerhunde, der ledsager dem i deres dagligdag.
Verdenssundhedsorganisationen (WHO) anslår, at omkring 314 millioner mennesker på verdensplan har betydelig synshandicap, hvoraf cirka 45 millioner er blinde. I betragtning af disse tal er en model baseret udelukkende på trænede hunde tydeligvis utilstrækkelig, selv i lande med veletablerede og subsidierede programmer.
Problemet er ikke kun kvantitet, men også omkostninger og træningstid . Træning af en førerhund kræver omkring to til tre års specialiseret arbejde, og kun omkring halvdelen af de dyr, der starter processen, gennemfører den med succes. I lande som Spanien kan de samlede omkostninger pr. hund være omkring €30.000, selvom det ofte dækkes af organisationer som ONCE (den spanske nationale organisation for blinde); andre steder ligger tallene på omkring $50.000 pr. førerhund.
I Brasilien er situationen ikke mere opmuntrende: det anslås, at der kun er omkring 200 aktive førerhunde pr. cirka 6,5 millioner mennesker med synshandicap. I Kina er ubalancen endnu mere slående: omkring 400 førerhunde pr. mere end 17 millioner blinde, i en kontekst hvor ejerskab af servicehunde er relativt nyt, og hvor mange arbejdspladser, restauranter og offentlige rum ikke ligefrem er dyrevenlige.
I denne situation har mange forskere og iværksættere stillet sig selv et meget direkte spørgsmål: Hvis træning og vedligeholdelse af en førerhund er så langsom, dyr og begrænset , hvorfor så ikke udvikle et robotalternativ, der kan masseproduceres, blive billigere over tid og nå ud til mange flere mennesker?
LYSA: den hjulstyrede robot, der blev født i Brasilien
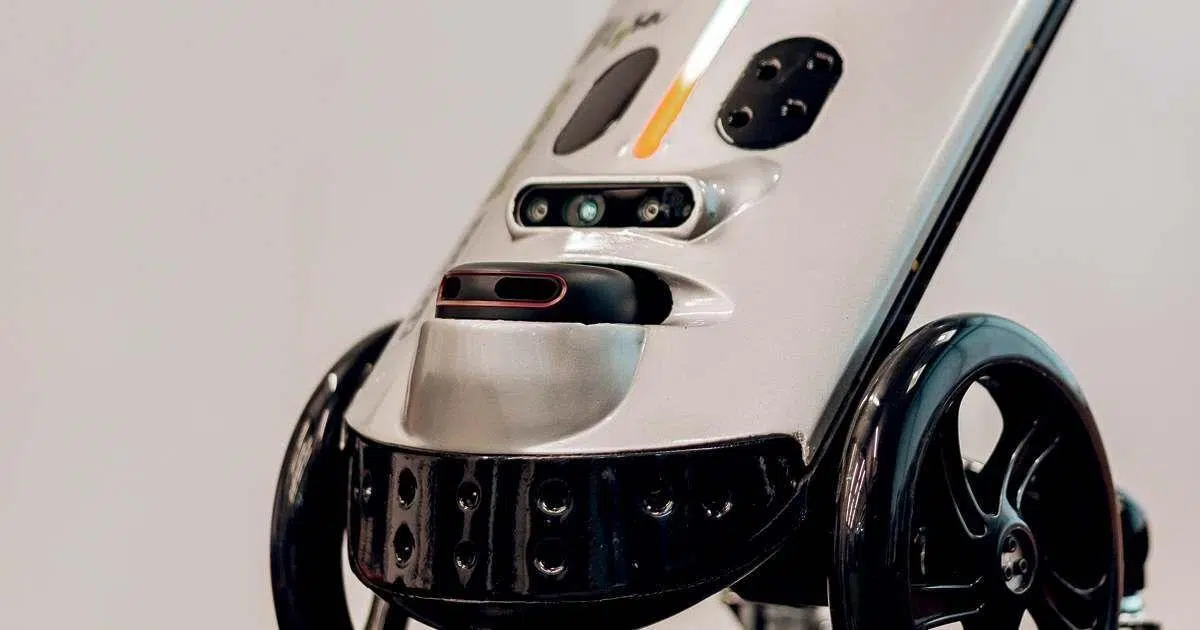
Et af de mest avancerede og konkrete projekter er Lysa , en guiderobot udviklet af den brasilianske startup Vixsystem. Den ligner ikke en hund, men snarere en lille kuffert med et udtrækkeligt håndtag og hjul. Den vejer omkring 4 kilo og er omkring 40 centimeter høj. Dens design er beregnet til at give en synshandicappet person mulighed for at gribe fat i håndtaget og bevæge sig rundt med det, som om de trækker en let indkøbsvogn.
Lysa er oprindeligt designet til indendørs miljøer såsom indkøbscentre, butikker og lufthavne, og er allerede begyndt at teste i stater som Espírito Santo, Rio de Janeiro og São Paulo. For at fungere kombinerer robotten specialiseret software, en mobilapp, kunstig intelligens, et netværk af sensorer, et kamera og et Lidar-lasersystem, der gør det muligt for den at detektere lys og måle afstande med stor præcision.
Takket være denne række teknologier er robotten i stand til at kortlægge sine omgivelser, beregne ruter og guide brugeren til den angivne destination. Under rejsen giver Lysa både akustiske og kinetiske signaler, så brugeren kan opfatte robottens bevægelse og høre klare instruktioner om den rute, den skal følge.
Ifølge dens skaber, datalog Nedinalva de Araújo Sellin, registrerer og undgår Lysa ikke kun forhindringer i jordhøjde, men også dem i mellemhøjde eller over brugerens hoved, såsom trægrene eller hængende blomsterpotter, som ofte er ansvarlige for mange ulykker med konventionelle vandrestave . Desuden identificerer robotten, om der er en person eller en gruppe mennesker foran den, og justerer sin adfærd i overensstemmelse hermed.
Sellin sammenligner Lysa med de såkaldte smarte stokke, der allerede er på markedet, og bemærker, at robotten tilbyder mere præcis vejledning og et højere niveau af "intelligens". Mens stokken er begrænset til at registrere forhindringer, forstår robotten miljøets layout, plotter ruter, fortolker tilstedeværelsen af andre elementer og overfører al denne information til brugeren på en organiseret måde.
I sin nuværende fase markedsføres robotten til indendørs brug til en pris på omkring 15.000 reais , og virksomheden er begyndt at modtage ordrer på både solgte enheder og enheder, der er udlånt til kunder til pilottestning. Da det er en ny teknologi, foretrækker mange organisationer at teste den grundigt, før de foretager store indkøb, så Vixsystem kombinerer direkte salg med evalueringsaftaler.
Lysas historie begyndte meget mere ydmygt i 2011, da Sellin underviste i robotteknik på en offentlig gymnasium i Serra kommune i Vitória-området. Efter at have indset, at behovet for mobilitetsløsninger til mennesker med synshandicap var reelt og presserende, samlede hun og hendes elever en første hjemmelavet prototype ved hjælp af dele fra andre robotter og testede den med omkring 20 blinde mennesker for at indsamle deres feedback.
Selvom den første model langt fra var et færdigt produkt, var mange deltagere villige til at købe den, som den var, hvilket forstærkede overbevisningen om, at der var en stærk, udækket efterspørgsel . Derfra sikrede iværksætteren sig forskellige finansieringskilder, startende i 2014 med et projekt fra National Council for Scientific and Technological Development (CNPq), som gjorde det muligt for hende at ansætte to forskere med kandidatgrader – en i elektronikteknik og den anden i datalogi – til at videreudvikle designet.
I løbet af de følgende år blev der fremstillet adskillige prototyper, og der blev udført flere valideringsrunder med mere end 200 synshandicappede , hvor deres feedback blev integreret i det endelige Lysa-koncept. I 2017 indbragte Sellins deltagelse i den brasilianske version af tv-programmet Shark Tank hende 200.000 reais og, måske endnu vigtigere, mediesynlighed, der gjorde det lettere at finde yderligere støtte.
Vixsystem sikrede sig også finansiering fra Finansieringsagenturet for Studier og Projekter (Finep) og Fonden for Videnskabelig Forskning og Innovationsstøtte i Espírito Santo (Fapes). I 2021 tog projektet et betydeligt spring fremad, da det blev udvalgt til FAPESP's Innovative Research Program in Small Businesses (PIPE) inden for rammerne af en strategisk indkaldelse relateret til internettet i samarbejde med Ministeriet for Videnskab, Teknologi og Innovation (MCTI), Kommunikationsministeriet (MCom) og den brasilianske internetstyringskomité (CGI.br).
Takket være dette boost arbejder virksomheden på en udendørsversion af Lysa , udstyret med GPS og designet til brug på offentlige veje. Her er den tekniske udfordring større, fordi robotten skal klare ikke-eksisterende fortove, kryds, ujævnt terræn og en bred vifte af bymæssige situationer. Sellin erkender, at manglen på definerede fortove er en af de største udfordringer, der skal overvindes, før systemet virkelig er brugbart på gaden.
Fordele og tvivl sammenlignet med traditionelle førerhunde
Fremkomsten af guiderobotter som Lysa har udløst en interessant debat inden for synshandicap. Fra Dorina Nowill Foundation for the Blind i São Paulo mener advokat Marcelo Panico, at ideen om en robotguide er meget lovende , men insisterer på, at den skal evalueres omhyggeligt, både med hensyn til dens omkostninger og dens sociale implikationer.
Førerhunde nyder i øjeblikket en høj grad af social anerkendelse , og deres adgang til forskellige miljøer (transport, butikker, offentlige bygninger osv.) er lovmæssigt understøttet i mange lande. Desuden har det følelsesmæssige bånd, der etableres mellem en blind person og deres førerhund, en direkte indvirkning på brugerens psykiske velbefindende og selvværd – noget, der er vanskeligt at genskabe med en maskine.
Panico understreger, at en førerhund er meget mere end et mobilitetshjælpemiddel: den er en konstant ledsager , en følelsesmæssig støtte og en facilitator for social interaktion. Den simple kendsgerning, at folk henvender sig for at spørge om hunden eller vise interesse for personen, genererer menneskelige interaktioner, som en robot, uanset hvor sofistikeret den er, ikke kan tilbyde på samme måde.
Samtidig anerkender advokaten, at den ekstremt begrænsede tilgængelighed af førerhunde i lande som Brasilien og Kina udelukker langt de fleste mennesker, der har brug for dem. Omkostningerne til træning, lange ventelister og vanskeligheden ved at finde egnede dyr betyder, at mange mennesker aldrig får adgang til en rigtig førerhund.
Derfor er mange guiderobotprojekter, i stedet for fuldstændigt at erstatte hunde, udtænkt som et supplement eller alternativ for dem, der ikke har adgang til et dyr, eller som en midlertidig løsning, mens de venter på at få tildelt et. Nogle antyder også, at robotten i visse sammenhænge (for eksempel i komplekse interiører eller i opgaver, der involverer visuel informationsgenkendelse) kan levere funktioner, som en hund ikke er udstyret til at udføre.
Firbenede robothunde: fra Boston Dynamics til billige versioner
Inden for hundelignende robotter er verdens førende eksempel Spot , den firbenede robot udviklet af det amerikanske firma Boston Dynamics. Denne robot har medvirket i spektakulære demonstrationer på teknologimesser og bruges allerede i sektorer som byggeri og minedrift til inspektions- og rekognosceringsopgaver i vanskeligt eller farligt terræn.
Spot skiller sig ud ved sin forbløffende mobilitet : den går op ad trapper, bevæger sig over ujævne overflader, holder balancen, når den skubbes, og kan udstyres med kameraer og sensorer til at indsamle data. Prisen, der overstiger 70.000 dollars i USA, gør den dog fuldstændig utilgængelig for de fleste brugere og institutioner, der arbejder med blinde.
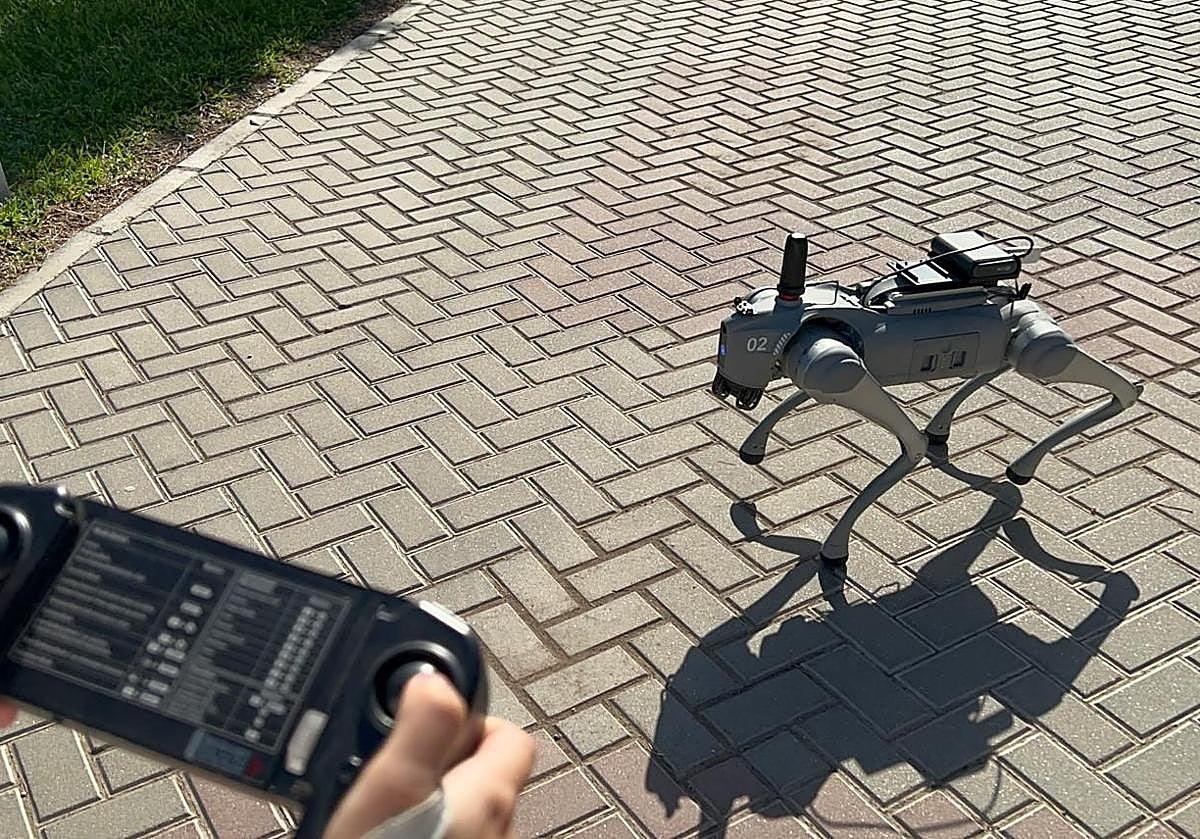
Inspireret af denne model har adskillige virksomheder i Kina, Japan og Tyskland udviklet deres egne firbenede robotter , nogle med et mere industrielt fokus og andre næsten som avanceret legetøj. Meget billigere kinesiske versioner er dukket op på markedet; for eksempel sælger Unitre Robotics seks modeller af robothunde med en startpris på omkring 2.700 dollars for den mest basale.
Alligevel er disse enheder ikke designet som guider for synshandicapte . Deres primære anvendelser er overvågning, inspektion af tunneler og underjordiske rum, detektion af sprængstoffer og andre sikkerheds- eller vedligeholdelsesfunktioner. For at omdanne dem til ægte guider skal både deres software og brugergrænseflade redesignes, ligesom deres adfærd skal tilpasses blindes specifikke behov.
I Brasilien bruger forsker Diego Renan Bruno fra Mobile Robotics Laboratory ved São Paulo Universitet (ICMC-USP) Spot som reference til sit eget robotførerhundeprojekt . Sammen med sin tidligere studerende Marcelo Assis begyndte han i 2017 at arbejde i det indre af São Paulo-staten, i Catanduva kommune, med at udvikle prototyper, der har udviklet sig over tid.
Deres første version blev bygget på en meget gør-det-selv-måde, hvor de genbrugte dele fra en gammel støvsuger. Senere, inden for Red Bull Basement hacker residency-programmet, udviklede de en anden prototype i 2019, og nu planlægger de en tredje iteration, der vil være en robot med ben, der bevæger sig tættere på den klassiske idé om en robothund.
Bruno argumenterer for, at hvis vi skal tale om en " robotførerhund ", bør den opføre sig på samme måde som en rigtig førerhund, idet den skal kunne navigere i trin, kantsten og ujævnt terræn uden at være afhængig af ramper eller helt glatte overflader. Efter hans mening er hjulrobotter begrænset til områder med tilgængelighed, der kan sammenlignes med en kørestol, mens en veldesignet firbenet hund kan få adgang til mange flere miljøer.
Den kinesiske seksbenede robotførerhund: stabilitet og stemmegenkendelse
I Kina udvikler et team fra School of Mechanical Engineering på Shanghai Jiao Tong University en meget usædvanlig robotførerhund. Den ligner en engelsk bulldog, omend noget bredere, og er kendt for at have seks ben i stedet for fire – et designvalg, der har til formål at maksimere stabilitet og jævne bevægelser.
Dens skaber, Gao Feng, forklarer, at når robotten løfter tre af sine ben for at bevæge sig fremad, danner de andre tre et meget stabilt stativ , hvilket reducerer de stød, som den blinde person, der er fastgjort til stroppen, mærker. Målet er, at brugeren oplever en jævn og behagelig bevægelse uden pludselige ryk, der kan forårsage usikkerhed.
Denne robothund er udstyret med et batteri af sensorer og kameraer , der gør det muligt for den at genkende sine omgivelser, identificere trafikskilte, fortolke trafiklys og registrere forskellige typer forhindringer. Derudover integrerer den et stemmegenkendelsessystem med over 90% nøjagtighed og en responstid på mindre end et sekund, så den kan reagere hurtigt på brugerens verbale kommandoer.
Den kunstige intelligens, der styrer robotten, håndterer ruteplanlægning , fortolker stemmekommandoer og giver lydadvarsler i realtid om sine omgivelser, fra fodgængerovergange til kommende farlige kryds. Systemet har også en snorstyret grænseflade, der ligner den, der bruges med en rigtig hund, til at justere ganghastigheden eller indikere retningsændringer.
Projektet er i øjeblikket under udendørs felttest med aktiv deltagelse af blinde personer, der hjælper med at finjustere både robottens bevægelsesadfærd og naturligheden af dens stemmekommandoer (i øjeblikket med fokus på kinesisk). Gao Fengs vision er, at når den eksperimentelle fase er afsluttet, kan enheden masseproduceres, hvilket gradvist reducerer dens omkostninger.
Gao sammenligner selv denne vision med bilindustrien: en førerhund kræver mange års individuel træning, og antallet er nødvendigvis begrænset, hvorimod en robot kunne produceres som et standard industrielt gode, hvilket resulterer i et potentielt marked på titusindvis af enheder for at imødekomme den globale efterspørgsel efter førerhunde til blinde.
Paws 2.0 på Alicante Universitet: en robotførerhund med et kald til selskab
I Spanien gøres der også fremskridt på dette område med projekter som Paws 2.0 , en lille firbenet robot, der i øjeblikket slentrer rundt på Alicante Universitets campus sammen med studerende og andre besøgende. Dens navn, som betyder "små poter" på engelsk, afspejler mange års arbejde udført af et forskerhold med erfaring inden for teknologier til mennesker med handicap.
Paws bruger lasersensorer, der ligner dem i en Roomba-lignende støvsuger, men meget kraftigere, kombineret med højpræcisions GPS-teknologi og AI-drevet videobehandling. Takket være denne opsætning kan den kortlægge ruter inden for campus, undgå forhindringer i realtid og udføre små "tricks", der imponerer dem, der ser den i aktion.
Forskerne forklarer, at deres mål ikke er at "erstatte" traditionelle førerhunde, men snarere at tilbyde et teknologisk supplement , der kan bruges, mens en person venter på at få tildelt en rigtig førerhund eller i miljøer, hvor et dyr ikke er den bedste mulighed. I teorien kan en blind person, når Paws er fuldt udviklet, have en robotassistent i løbet af få dage i stedet for at skulle vente i årevis.
Ud over blot at give rutevejledning er robotten designet til at tilbyde yderligere tjenester : at læse en menu på en restaurant, identificere produkter i et supermarked, finde en butiks indgang eller beskrive antallet af personer i et rum, blandt andre eksempler. Den vil overføre al denne information via en integreret højttaler og dermed effektivt blive en mobil auditiv assistent.
En af de fordele, som projektlederne fremhævede, er GPS-lokationens høje præcision , som gør det muligt for brugeren at blive guidet til specifikke koordinater (f.eks. en bestemt dør i en bygning), noget en traditionel førerhund ikke kan gøre med den nøjagtighed. Desuden lærer robotten via et neuralt netværk, der er i stand til at genkende mønstre såsom trafiklys, objekter, typer af gulve eller forhindringer på dens vej.
Teamet på Alicante Universitet har tidligere arbejdet med computervisionsløsninger til blinde, såsom en applikation, der baseret på et foto eller en video beskriver omgivelserne for at hjælpe med at lokalisere objekter eller identificere visuelle karakteristika (for eksempel farven på et stykke tøj). Nu er denne teknologi integreret i Paws sammen med en højttaler for at tilbyde en mere komplet assistent.
Hvis alt går som planlagt, forventes en fuldt funktionel prototype inden for et par år , selvom ankomsten af et kommercielt produkt til hjemmebrug kan blive forsinket med næsten et årti på grund af certificeringsprocesser, test i den virkelige verden og industriel skalering. Projektet er finansieret af University of Alicante's Institute of Computer Science Research og Synergy Tech, virksomheden der producerer Paws 2.0 og andre robotter med lignende funktioner.
Robotførerhunden fra Binghamton (New York): forstærkende læring og en "smart snor"
I USA arbejder en gruppe ingeniører fra Institut for Datalogi ved Binghamton University , State University of New York, også på en robotstyret førerhund, der er designet som et billigere, mere effektivt og mere tilgængeligt alternativ.
Holdet, ledet af adjunkt Shiqi Zhang og inklusive ph.d.-studerende David DeFazio og tredjeårsstuderende Eisuke Hirota, har trænet en firbenet robot udstyret med et visuelt "øje" i omkring et år . Under en demonstration i universitetets laboratorier var maskinen i stand til at guide en person gennem en korridor ved at reagere på både verbale kommandoer og træk i dens snor.
Dens tilgang er baseret på en unik bæltegrænseflade kombineret med forstærkningslæring. Robotten er trænet til at fortolke spændingen og retningen af trækkene som kommandosignaler, mens dens syns- og navigationssystemer gør det muligt for den at undgå forhindringer, opretholde en sikker rute og tilpasse sin gang.
Ifølge Zhang er de efter cirka 10 timers træning med det udviklede system i stand til at skabe robotter, der bevæger sig autonomt, navigerer i indendørsmiljøer , guider mennesker, mens de undgår forhindringer, og samtidig fortolker træk i snoren som forståelige instruktioner. Dette repræsenterer en betydelig acceleration sammenlignet med den typiske to til tre års træning for en førerhund.
Projektet er stadig langt fra at blive et kommercielt tilgængeligt produkt, men de første resultater tyder på, at en robothund af denne type drastisk kan reducere træningstid og -omkostninger sammenlignet med konventionelle førerhunde. På mellemlang sigt ønsker teamet at gå ud over fysiske kommandoer og tilføje en brugerflade med naturligt sprog.
DeFazio bemærker, at det næste skridt vil være at udstyre robotten med evnen til at føre en kontekstuel samtale med brugeren, forstå komplekse verbale anmodninger og reagere passende. De ønsker også at inkorporere det, de kalder "intelligent ulydighed": hvis en synshandicappet person beordrer robotten til at bevæge sig mod et område med farlig trafik, skal systemet være i stand til at genkende risikoen og nægte at adlyde ordren.
I sidste ende er målet, at robothunden skal fungere som en ansvarlig, autonom assistent , der fortolker brugerens intentioner og samtidig prioriterer sikkerhed. Dette vil kræve flere års forskning og test i virkelige situationer, men den vej, der er skitseret af disse indledende erfaringer, peger mod stadig mere intelligente guiderobotter, der er mere integreret i dagligdagen.
I mellemtiden forstærker kontrasten mellem omkostningerne og den tid, det tager at træne en biologisk førerhund – omkring 30.000 euro eller mere og to eller tre år, med kun halvdelen af succesraten – og de få timers træning, som Binghamton-robotten med sit forstærkningslæringssystem har brug for, ideen om, at robothunde kan demokratisere adgangen til assisteret mobilitet for millioner af mennesker.
Hele dette økosystem af førerrobotter og robotførerhunde, fra Lysa i Brasilien til prototyper i Kina, Spanien og USA, peger på en fremtid, hvor mennesker med synshandicap vil kunne vælge mellem meget forskellige muligheder: firbenede ledsagere af kød og blod med enorm følelsesmæssig værdi, hjulrobotter designet til indendørs brug, avancerede firbenede dyr, der er i stand til at bevæge sig gennem kompliceret terræn, og hybridsystemer, der kombinerer det bedste fra begge verdener for at tilbyde mere autonomi, sikkerhed og livskvalitet.