- Isaac Capture vereint robotische Teleoperation und egozentrische Datenerfassung in einem modularen Ökosystem, das mit Simulations- und realen Umgebungen kompatibel ist.
- Das System verwendet einen graphenbasierten Retargeting-Workflow, der die mittels XR oder Handschuhen erfassten menschlichen Bewegungen in präzise Roboteraktionen umsetzt.
- Es integriert sich vollständig in Isaac Lab und ermöglicht so die Generierung massiver Datensätze für das Training von Imitations- und Reinforcement-Learning-Modellen.

Wer sich mit Robotik beschäftigt, weiß, dass die größte Herausforderung darin besteht, einem Roboter beizubringen, sich wie wir zu bewegen, ohne dass es ewig dauert. Hier kommt Isaac Capture ins Spiel. Mit diesem Tool kann man den Roboter im Simulator oder in der Realität quasi „führen“ und seine Bewegungen aufzeichnen, sodass die Maschine sie selbstständig lernen kann. Man gibt dem Roboter quasi ein praktisches Beispiel, damit er nicht raten muss, wie er eine Aufgabe bewältigt.
Die größte Stärke dieses Systems liegt darin, dass es nicht nur einen Roboterarm bewegt, sondern fortschrittliche Teleoperation mit Datenerfassung aus menschlicher Perspektive kombiniert – dem sogenannten egozentrischen Flow. Ziel ist es, Deep-Learning-Algorithmen mit hochwertigen Daten zu versorgen und so die Diskrepanz zwischen Computersimulation und tatsächlicher Roboterbedienung in der Fabrikhalle zu überbrücken.
Das Herzstück von Isaac Capture und wie es funktioniert
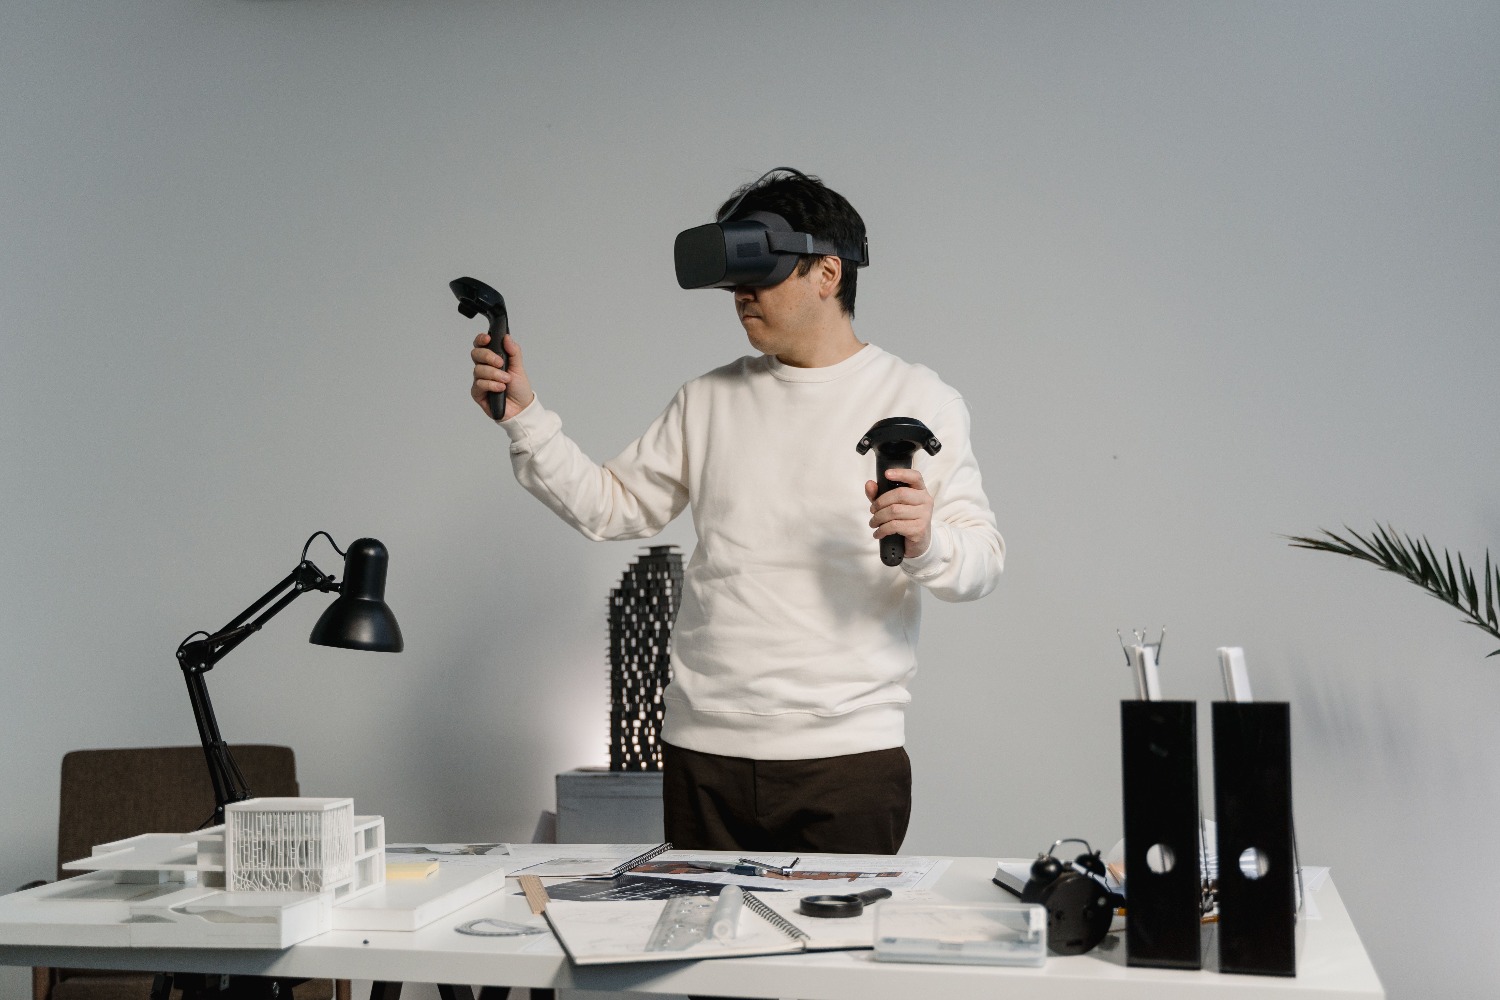
Um die Funktionsweise zu verstehen, müssen wir uns die beiden Säulen ansehen. Zum einen gibt es Isaac Teleop , die Schnittstelle zwischen unseren Controllern bzw. Headsets und dem Roboter. Dieses Modul erfasst die Tracking-Daten und leitet sie an sogenannte Retargeter weiter , die die menschliche Anatomie an die des Roboters anpassen. Zum anderen verarbeitet die Ego-Pipeline (mit Tools wie EgoHand und EgoPost) Videos aus der Perspektive des Bedieners, um Handbewegungen zu rekonstruieren.
Dieses gesamte System basiert auf einem gemeinsamen Kern aus Geräte-Plugins und Daten-Utilities. Das ist fantastisch, denn so können Sie Ihre Hardwarekonfiguration erweitern, ohne jede Integration von Grund auf neu programmieren zu müssen. Im Wesentlichen liest das System die Geräteeingaben, verarbeitet sie mithilfe des Retargeting-Graphen und gibt einen Tensor von Aktionen aus, die der Bot sofort ausführen kann.
Kompatible Hardware und Steuerungsmodi
Die Vielseitigkeit ist umfassend. Sie können Extended-Reality-Headsets (XR) wie das Apple Vision Pro mit 26-Gelenk-Tracking pro Hand verwenden oder auf klassischere Modelle wie die Meta Quest 3 und die PICO 4 Ultra zurückgreifen. Doch es geht nicht nur um Headsets: Sie können auch MANUS-Handschuhe oder Haptikos-Exoskelette für chirurgische Präzision der Finger integrieren – unerlässlich bei der Arbeit mit Roboterhänden, die höchste Fingerfertigkeit erfordern.
Sollten Sie gerade kein Headset zur Hand haben, ist das kein Problem, denn das System unterstützt auch eigenständige Geräte . Sie können den Roboter mit einer Tastatur, einem Gamecontroller oder sogar einer SpaceMouse für sechs Freiheitsgrade steuern. Es gibt sogar Unterstützung für physische Führungsarme (wie den SO-101): Sie bewegen einen realen Arm, und der simulierte Roboter ahmt die Gelenkwinkel in Echtzeit nach – ganz ohne komplexe Berechnungen der inversen Kinematik.
Integration mit Isaac Lab und dem Trainingsablauf
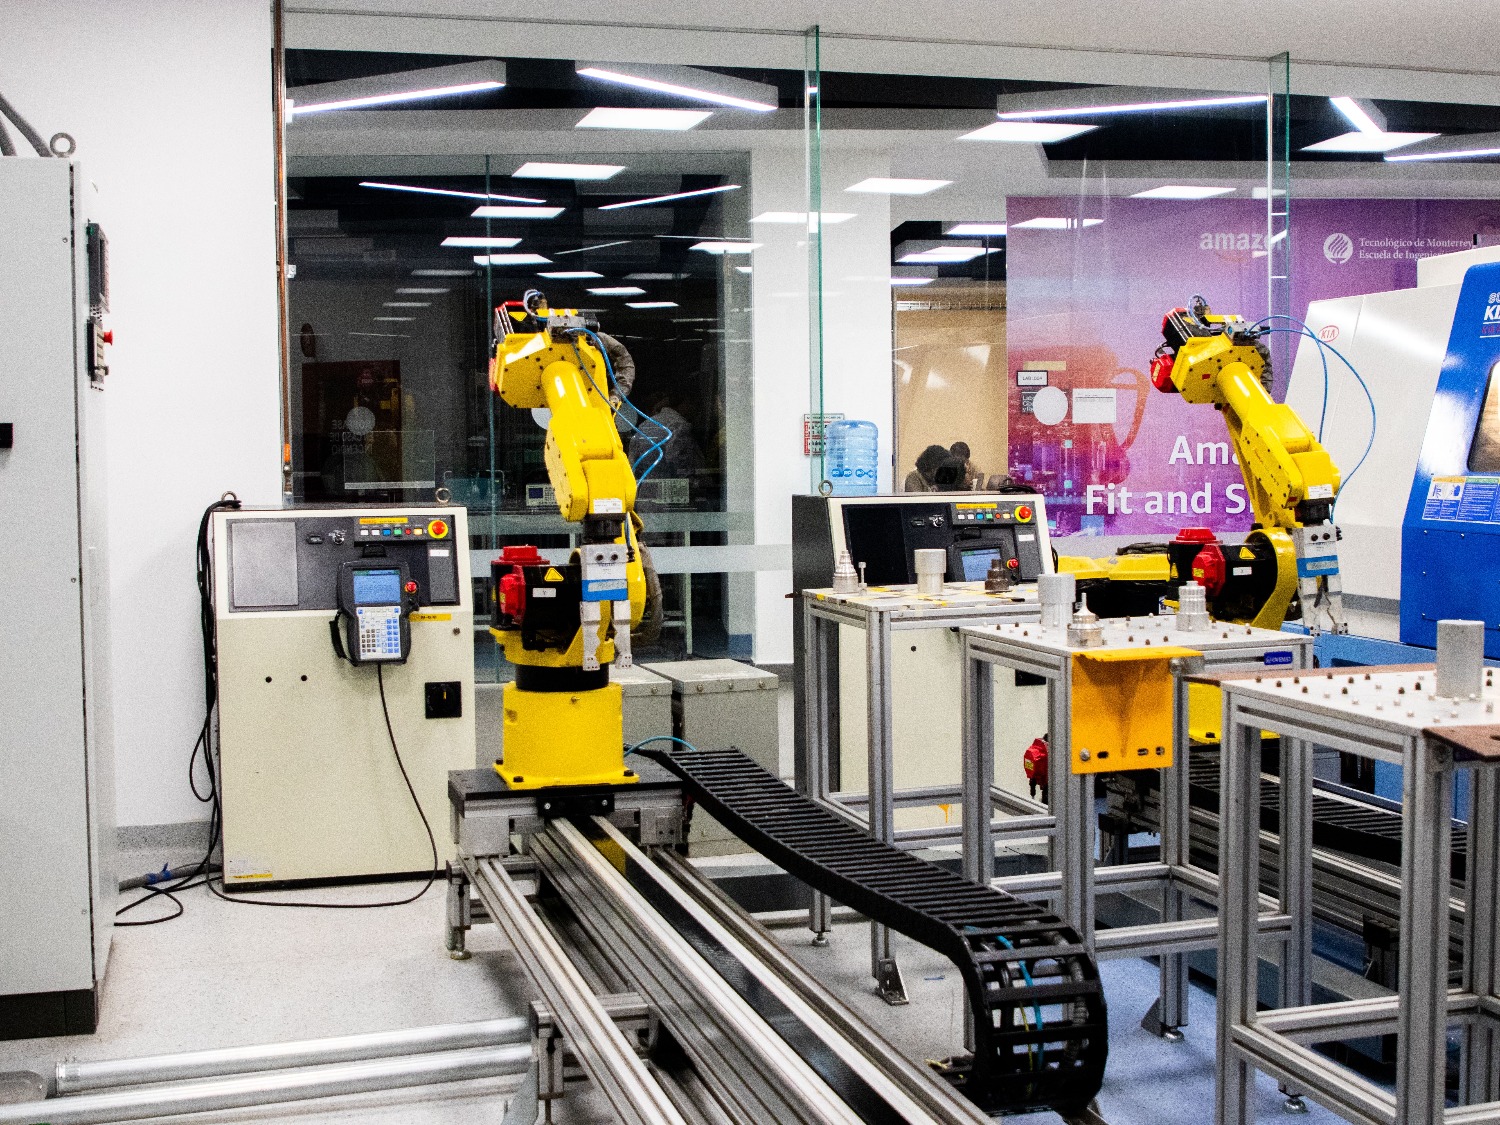
Isaac Capture existiert nicht isoliert, sondern ist ein zentraler Bestandteil von Isaac Lab . Diese Umgebung ermöglicht das Trainieren von Roboterstrategien mittels Reinforcement Learning oder Imitation. Der Workflow ist einfach: Sie steuern den Roboter per Fernsteuerung, zeichnen die Demonstration in HDF5-Dateien auf und verwenden anschließend Tools wie Isaac Lab Mimic, um das Modell anhand dieser Beispiele zu trainieren. Darüber hinaus ermöglicht das System die Randomisierung von Domänen sowie die Variation von Texturen und physikalischen Gesetzen, sodass der Roboter auch bei wechselnden Lichtverhältnissen in der realen Welt nicht die Orientierung verliert.
Ein wichtiges technisches Detail ist die Fähigkeit des Systems, im Standalone -Modus zu laufen . Das bedeutet, dass Daten erfasst werden können, ohne die gesamte Szene auf einem XR-Helm rendern zu müssen, wodurch erhebliche Rechenressourcen gespart werden. Für alle, die maximalen Realismus anstreben, ermöglicht die Integration mit der Newton-Physik-Engine die Simulation von verformbaren Objekten, Stoffen und Kabeln – etwas, das bei herkömmlichen Simulationen starrer Körper eine große Herausforderung darstellte.
Die Bedeutung von Retargeting und Feedback
Die graphenbasierte Zielverfolgung ist der Schlüssel zum Erfolg. Dabei wird nicht einfach eine Position kopiert, sondern die menschliche Absicht erfasst. Beispielsweise wird ein Fingerdruck auf einen Handschuh als Schließsignal für den Roboter-Greifer interpretiert. Dieser Prozess ist vollständig konfigurierbar; Sie können von bewegungscontrollerbasierter Steuerung auf Handverfolgung umschalten, indem Sie einfach die Konstruktorfunktion in den Umgebungseinstellungen ändern.
Um zu verhindern, dass der Bediener „blind“ ist, nutzt Isaac Capture haptisches Feedback . Berührt der Roboter ein Objekt im Simulator, vibriert der Controller des Bedieners proportional zur Aufprallstärke. Bei haptischen Handschuhen erhält jeder Finger ein eigenes Signal, sodass der Bediener spürt, wie fest er ein Objekt greift . Dies verbessert die Qualität aufgezeichneter Demonstrationen erheblich.
Optimierung und Einsatz in der realen Welt
Um einen reibungslosen Ablauf zu gewährleisten, hat NVIDIA das Rendering mit RTX optimiert und Deadline Pacing implementiert . Dieses System organisiert die Retargeting-Aufgaben so, dass sie die Simulationsschleife nicht blockieren. Dies ist entscheidend, um jegliche wahrgenommene Verzögerung für den Bediener zu vermeiden, die bei präzisen Aufgaben fatal wäre. Zusätzlich kann die Debug-Visualisierung so konfiguriert werden, dass rote Kugeln die verfolgten Gelenke darstellen und so die korrekte Ausrichtung bestätigen.
Letztendlich dient dieses gesamte Ökosystem der Entwicklung grundlegender Modelle wie GR00T. Diese Modelle werden anhand riesiger Mengen an Videomaterial von Menschen vortrainiert und anschließend mit präzisen Daten aus Isaac Capture feinabgestimmt. So gelangen wir von Robotern, die nur eine Aufgabe im Labor beherrschen, zu vielseitigen Maschinen, die sich erstaunlich leicht an häusliche oder industrielle Umgebungen anpassen können.
Die aktuelle Architektur von Isaac Capture und die Verbindung mit Isaac Lab ermöglichen es, jeden physischen Raum durch LiDAR-Scans und Gaussian Splatting in einen digitalen Zwilling zu verwandeln. Dadurch entsteht ein geschlossener Kreislauf, in dem die Erfassung von Menschendaten , massive Simulationen und der Einsatz auf realer Hardware ständig zurückgeführt werden, um eine echte räumliche Intelligenz zu erreichen.

Häufig gestellte Fragen
Was genau ist Isaac Capture im Kontext der Robotik?
Es handelt sich um eine Plattform, die Teleoperation und die Erfassung menschlicher Daten zur Ausbildung von Robotern vereint und die Übersetzung menschlicher Bewegungen in robotische Aktionen durch Retargeting ermöglicht.
Kann Isaac Capture auch ohne Virtual-Reality-Headset verwendet werden?
Ja, das System unterstützt den Standalone-Modus, der die Verwendung von Tastaturen, Gamecontrollern, SpaceMouse oder physischen Führungsarmen zur Steuerung des Roboters ermöglicht.
Wie trägt Isaac Capture dazu bei, die Diskrepanz zwischen Simulation und Realität zu verringern?
Es ermöglicht die Generierung hochwertiger Datensätze auf Basis realer menschlicher Demonstrationen und die Verwendung von Domänenrandomisierung, um den Roboter robust gegenüber Veränderungen in der physikalischen Umgebung zu machen.
Welche Geräte sind mit Hand-Tracking kompatibel?
Das System ist kompatibel mit Apple Vision Pro, Meta Quest 3, PICO 4 Ultra und Spezialhandschuhen, wie beispielsweise denen der Marke MANUS.
Welche Rolle spielt das Retargeting in diesem System?
Retargeting fungiert als Übersetzer, der die Anatomie und die Bewegungen des menschlichen Bedieners an die Struktur und die physikalischen Grenzen des Roboters anpasst.
Ist es möglich, durch Isaac Capture physischen Kontakt zu spüren?
Ja, das System unterstützt haptisches Feedback, das Vibrationen an die Controller oder Handschuhe sendet, je nachdem, welche Kontaktkraft in der Simulation erfasst wird.
Wie werden die erfassten Daten in das Training des Roboters integriert?
Die Demonstrationen werden in HDF5-Dateien aufgezeichnet, die anschließend von Imitationslern-Frameworks wie Isaac Lab Mimic verarbeitet werden.