- Traditsioonilisi juhtkoeri on vähe, nad on kallid ja nende treenimine on aeglane, jättes miljonid nägemispuudega inimesed üle maailma ilma toetuseta.
- Uued juhtrobotite projektid ühendavad andureid, tehisintellekti ja GPS-i, et juhtida, kirjeldada keskkonda ja parandada kasutaja autonoomiat.
- Alates Lysast Brasiilias kuni prototüüpideni Hiinas, Hispaanias ja Ameerika Ühendriikides – robotkoeri peetakse juhtkoerte alternatiiviks või täienduseks.
- Masstootmine ja tugevdusõpe viitavad kättesaadavamatele ja skaleeritavamatele lahendustele, seades alati prioriteediks kasutajate ohutuse.
Nägemispuudega inimesed on aastakümneid ohutuks liikumiseks lootnud valgetele keppidele ja traditsioonilistele juhtkoertele , kuid tehnoloogia muudab seda maastikku kiiresti. Robotkoerte ja juhtrobotite projektid tekivad kogu maailmas, lubades abiloomadele kättesaadavamat, skaleeritavamat ja mõnel juhul ka täpsemat alternatiivi.
See pimedatele mõeldud uue põlvkonna abirobotid ühendavad endas täiustatud andurid, tehisintellekti , GPS-i ja hääletuvastuse, et juhendada kasutajaid, tuvastada takistusi, tõlgendada keskkonda ja isegi "vestelda" saatjaga. Brasiiliast Hiinani, sealhulgas Hispaanias, Ameerika Ühendriikides ja Austraalias, testitakse väga erinevaid prototüüpe: mõnel on rattad ja nad näevad välja nagu kohvrid, teised meenutavad autentseid neljajalgseid robotkoeri ning stabiilsuse tagamiseks on olemas ka kuuejalgseid.
Miks on pimedatele teejuhtideks vaja robotkoeri?
Selle trendi üks peamisi ajendeid on juhtkoerte tohutu puudus võrreldes abivajajate arvuga. Ainuüksi Hispaanias on ligi miljon inimest, kellel on mingisugune nägemispuue, kuid nende igapäevaelus on nendega kaasas vaid umbes 957 aktiivset juhtkoera.
Maailma Terviseorganisatsiooni hinnangul on maailmas umbes 314 miljonil inimesel märkimisväärne nägemispuue, kellest umbes 45 miljonit on pimedad. Neid arve arvestades jääb ainult treenitud koertel põhinev mudel selgelt ebapiisavaks isegi riikides, kus on väljakujunenud ja subsideeritud programmid.
Probleem ei seisne ainult kvantiteedis, vaid ka kuludes ja koolitusaja keerukuses . Juhtkoera koolitamine nõuab umbes kaks kuni kolm aastat erialast tööd ja vaid umbes pooled loomadest, kes protsessi alustavad, lõpetavad selle edukalt. Sellistes riikides nagu Hispaania võib koera kogumaksumus olla umbes 30 000 eurot, kuigi selle katavad sageli sellised organisatsioonid nagu ONCE (Hispaania Pimedate Riiklik Organisatsioon); mujal on see arv umbes 50 000 dollarit juhtkoera kohta.
Brasiilias pole olukord sugugi julgustavam: hinnanguliselt on seal umbes 200 aktiivset juhtkoera umbes 6,5 miljoni nägemispuudega inimese kohta. Hiinas on tasakaalustamatus veelgi silmatorkavam: umbes 400 juhtkoera enam kui 17 miljoni pimeda inimese kohta, kusjuures olukord on selline, kus abiloomade omamine on suhteliselt uus nähtus ning paljud töökohad, restoranid ja avalikud kohad ei ole just loomasõbralikud.
Seda olukorda arvestades on paljud teadlased ja ettevõtjad endale esitanud väga otsese küsimuse: kui juhtkoera koolitamine ja ülalpidamine on nii aeglane, kulukas ja piiratud , miks mitte arendada välja robotalternatiiv, mida saaks masstootmises kasutada, mis aja jooksul odavamaks muutuks ja palju rohkemate inimesteni jõuaks?
LYSA: Brasiilias sündinud ratastel juhtrobot
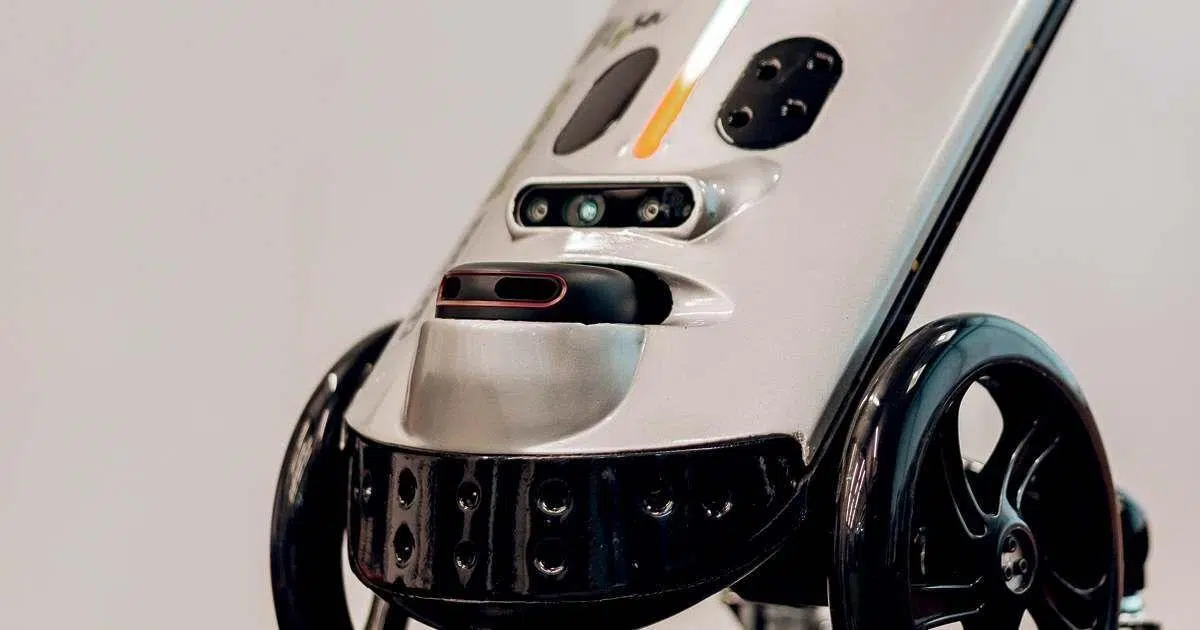
Üks kõige arenenumaid ja konkreetsemaid projekte on Lysa , Brasiilia idufirma Vixsystemi väljatöötatud juhtrobot. See ei meenuta koera, vaid pigem väikest kohvrit, millel on sissetõmmatav käepide ja rattad. See kaalub umbes 4 kilo ja on umbes 40 sentimeetrit kõrge. Selle disain on mõeldud selleks, et nägemispuudega inimene saaks käepidemest haarata ja sellega ringi liikuda, justkui tõmbaks ta kerget käru.
Lysa on algselt loodud siseruumidesse, näiteks kaubanduskeskustesse, kauplustesse ja lennujaamadesse, ning on juba alustanud testimist sellistes osariikides nagu Espírito Santo, Rio de Janeiro ja São Paulo. Töötamiseks ühendab robot spetsiaalse tarkvara, mobiilirakenduse, tehisintellekti, andurite võrgustiku, kaamera ja Lidari lasersüsteemi, mis võimaldab tal tuvastada valgust ja mõõta vahemaid suure täpsusega.
Tänu sellele tehnoloogiate komplektile suudab robot kaardistada oma ümbrust, arvutada marsruute ja juhatada kasutajat tema määratud sihtkohta. Teekonna ajal annab Lysa nii akustilisi kui ka kineetilisi vihjeid, mis võimaldavad kasutajal tajuda roboti liikumist ja kuulda selgeid juhiseid järgitava tee kohta.
Selle looja, arvutiteadlase Nedinalva de Araújo Sellini sõnul ei tuvasta ja väldi Lysa mitte ainult maapinnal asuvaid takistusi, vaid ka neid, mis asuvad keskmisel kõrgusel või kasutaja pea kohal, näiteks puuoksad või rippuvad lillepotid, mis on tavapäraste keppidega sageli õnnetuste põhjuseks . Lisaks tuvastab robot, kas tema ees on inimene või inimrühm, ja kohandab vastavalt oma käitumist.
Sellin võrdleb Lysat juba turul olevate nn nutikate keppidega , märkides, et robot pakub täpsemat juhendamist ja kõrgemat "intelligentsuse" taset. Kuigi kepp piirdub takistuste tuvastamisega, mõistab robot keskkonna paigutust, joonistab marsruute, tõlgendab teiste elementide olemasolu ja edastab kogu selle teabe kasutajale organiseeritud viisil.
Praeguses etapis turustatakse robotit siseruumides kasutamiseks hinnaga umbes 15 000 reaali ning ettevõte on hakanud vastu võtma tellimusi nii müüdud kui ka klientidele pilootkatseteks laenatud seadmete kohta. Kuna tegemist on uudse tehnoloogiaga, eelistavad paljud organisatsioonid seda enne suurte ostude tegemist põhjalikult testida, seega ühendab Vixsystem otsemüügi hindamislepingutega.
Lysa lugu algas palju tagasihoidlikumalt 2011. aastal, kui Sellin õpetas Vitória suurlinnapiirkonnas Serra vallas asuvas avalikus keskkoolis robootikat. Mõistes, et nägemispuudega inimeste liikumislahenduste vajadus oli reaalne ja pakiline, pani ta koos õpilastega kokku esimese omatehtud prototüübi, kasutades teiste robotite osi, ja testis seda umbes 20 pimeda inimesega, et saada tagasisidet.
Kuigi see esimene mudel polnud kaugeltki valmistoode, olid paljud osalejad nõus seda olemasoleval kujul ostma, mis kinnitas veendumust, et nõudlus on suur ja rahuldamata . Sealt edasi kindlustas ettevõtja mitmesuguseid rahastamisallikaid, alustades 2014. aastal Riikliku Teadus- ja Tehnoloogiaarengu Nõukogu (CNPq) projektiga, mis võimaldas tal palgata kaks magistrikraadiga teadlast – ühe elektroonikainseneri ja teise arvutiteaduse alal – disaini edasiarendamiseks.
Järgnevate aastate jooksul valmistati mitu prototüüpi ja viidi läbi mitu valideerimisvooru enam kui 200 nägemispuudega inimesega , integreerides nende tagasisidet Lysa lõplikku kontseptsiooni. 2017. aastal teenis Sellin osalemine telesaate "Shark Tank" Brasiilia versioonis talle 200 000 reaali ja, mis võib-olla veelgi olulisem, meediakajastust, mis hõlbustas edasise toetuse otsimist.
Vixsystem sai rahastamist ka uuringute ja projektide rahastamise agentuurilt (Finep) ja Espírito Santo teadusuuringute ja innovatsiooni toetamise fondilt (Fapes). 2021. aastal tegi projekt olulise sammu edasi, kui see valiti FAPESP-i väikeettevõtete uuendusliku uurimisprogrammi (PIPE) raames internetiga seotud strateegilise projektikonkursi raames koostöös teadus-, tehnoloogia- ja innovatsiooniministeeriumiga (MCTI), kommunikatsiooniministeeriumiga (MCom) ja Brasiilia interneti juhtkomiteega (CGI.br).
Tänu sellele tõukele töötab ettevõte Lysa väliversiooni kallal , mis on varustatud GPS-iga ja mõeldud kasutamiseks avalikel teedel. Siin on tehniline väljakutse suurem, sest robot peab hakkama saama olematute kõnniteede, ristmike, ebatasase maastiku ja väga erinevate linnaoludega. Sellin tunnistab, et määratletud kõnniteede puudumine on üks peamisi väljakutseid, mis tuleb ületada enne, kui süsteem tänavatel tõeliselt elujõuline on.
Eelised ja kahtlused võrreldes traditsiooniliste juhtkoertega
Selliste juhtrobotite nagu Lysa esilekerkimine on tekitanud huvitava arutelu nägemispuude valdkonnas. São Paulos asuva Dorina Nowilli pimedate fondi jurist Marcelo Panico usub, et robotjuhi idee on väga paljutõotav , kuid rõhutab, et seda tuleb hoolikalt hinnata nii selle maksumuse kui ka sotsiaalsete tagajärgede osas.
Juhtkoerad on tänapäeval sotsiaalselt väga tunnustatud ning paljudes riikides on nende juurdepääs erinevatele keskkondadele (transport, poed, avalikud hooned jne) seadusega tagatud. Lisaks mõjutab pimeda inimese ja tema juhtkoera vahel tekkiv emotsionaalne side otseselt kasutaja psühholoogilist heaolu ja enesehinnangut – seda on masinaga raske korrata.
Panico rõhutab, et juhtkoer on palju enamat kui lihtsalt liikumisabivahend: ta on pidev kaaslane , emotsionaalne tugi ja sotsiaalse suhtluse hõlbustaja. Lihtne fakt, et inimesed lähenevad koerale, et tema kohta küsida või inimese vastu huvi üles näidata, tekitab inimlikke interaktsioone, mida robot, olgu see kui tahes keerukas, ei suuda samamoodi pakkuda.
Samal ajal möönab jurist, et juhtkoerte äärmiselt piiratud kättesaadavus sellistes riikides nagu Brasiilia ja Hiina jätab enamiku neid vajavatest inimestest ilma. Koolituse maksumus, pikad ootejärjekorrad ja sobivate loomade leidmise raskus tähendavad, et paljudel inimestel pole kunagi juurdepääsu tõelisele juhtkoerale.
Seega, mitte koeri täielikult asendada, on paljud juhtrobotite projektid mõeldud täiendusena või alternatiivina neile, kes ei pääse loomale ligi, või ajutise lahendusena, kuni nad ootavad looma määramist. Mõned pakuvad ka välja, et teatud kontekstides (näiteks keerukates interjöörides või visuaalse teabe äratundmisega seotud ülesannetes) saab robot täita funktsioone, milleks koer ei ole varustatud.
Neljajalgsed robotkoerad: Boston Dynamicsist odavate versioonideni
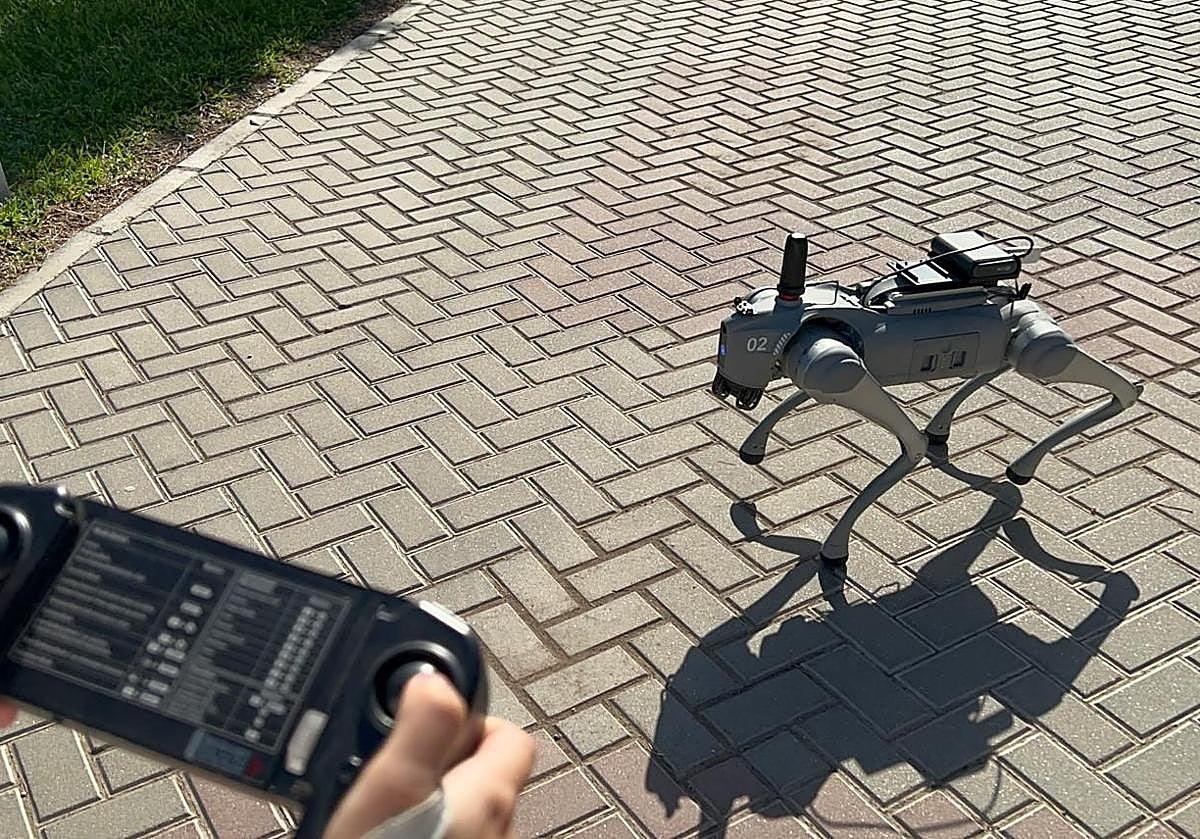
Koeralaadsete robotite valdkonnas on maailma juhtiv näide Spot , Ameerika ettevõtte Boston Dynamicsi väljatöötatud neljajalgne robot. See robot on osalenud suurejoonelistel demonstratsioonidel tehnoloogiamessidel ning seda kasutatakse juba sellistes sektorites nagu ehitus ja kaevandamine kontrolli- ja luureülesannete täitmiseks keerulisel või ohtlikul maastikul.
Spot paistab silma oma hämmastava liikuvuse poolest : see ronib trepist üles, läbib ebatasast pinda, säilitab lükkamisel tasakaalu ning sellele saab paigaldada kaameraid ja andureid andmete kogumiseks. Selle hind, mis Ameerika Ühendriikides ületab 70 000 dollarit, muudab selle aga enamiku kasutajate ja pimedate inimestega töötavate asutuste jaoks täiesti kättesaamatuks.
Sellest mudelist inspireerituna on mitmed Hiina, Jaapani ja Saksamaa ettevõtted välja töötanud oma neljajalgsed robotid , mõned neist on suunatud pigem tööstusele ja teised on peaaegu nagu täiustatud mänguasjad. Turule on ilmunud palju odavamad Hiina versioonid; näiteks Unitre Robotics müüb kuut robotkoera mudelit, mille alghind on kõige lihtsama puhul umbes 2.700 dollarit.
Sellegipoolest ei ole need seadmed mõeldud nägemispuudega inimeste giidideks . Nende peamised kasutusalad on jälgimine, tunnelite ja maa-aluste ruumide kontrollimine, lõhkeainete avastamine ning muud turva- või hooldusfunktsioonid. Nende muutmiseks tõelisteks giidideks tuleks ümber kujundada nii nende tarkvara kui ka kasutajaliides ning kohandada nende käitumist pimedate inimeste erivajadustele.
Brasiilias kasutab São Paulo ülikooli mobiilrobootika labori (ICMC-USP) teadur Diego Renan Bruno Spoti oma robotjuhtkoera projekti etaloniks . Koos oma endise õpilase Marcelo Assisega alustas ta 2017. aastal tööd São Paulo osariigi sisemaal Catanduva vallas, arendades prototüüpe, mis on aja jooksul arenenud.
Nende esimene versioon ehitati väga isetegemise põhimõttel, taaskasutades vana tolmuimeja osi. Hiljem, Red Bull Basementi häkkerite residentuuriprogrammi raames, töötasid nad 2019. aastal välja teise prototüübi ja nüüd plaanivad nad kolmandat versiooni, mis saab olema jalgadega robot, liikudes lähemale klassikalisele robotkoera ideele.
Bruno väidab, et kui me räägime "robotjuhtkoerast " , peaks ta käituma sarnaselt päris juhtkoeraga, st suutma liikuda treppidel, äärekividel ja ebatasasel maastikul ilma kaldteede või täiesti siledate pindadeta. Tema arvates piirduvad ratastel robotid aladega, mille ligipääsetavus on võrreldav ratastooliga, samas kui hästi disainitud neljajalgne pääseks ligi palju rohkematele keskkondadele.
Hiina kuuejalgne robotjuhtkoer: stabiilsus ja hääletuvastus
Hiinas arendab Shanghai Jiao Tongi ülikooli masinaehituse teaduskonna meeskond väga ebatavalist robotjuhtkoera. See meenutab inglise buldogi, ehkki mõnevõrra laiem, ja on tähelepanuväärne selle poolest, et tal on nelja asemel kuus jalga – disainivalik, mille eesmärk on maksimeerida stabiilsust ja sujuvaid liigutusi.
Selle looja Gao Feng selgitab, et kui robot tõstab edasiliikumiseks kolm jalga, moodustavad ülejäänud kolm väga stabiilse statiivi , vähendades rihma külge kinnitatud pimeda inimese poolt tuntavaid põrutusi. Eesmärk on, et kasutaja kogeks sujuvat ja mugavat liikumist ilma järskude tõmblusteta, mis võiksid ebakindlust tekitada.
See robotkoer on varustatud andurite ja kaamerate akuga , mis võimaldavad tal tuvastada ümbrust, tuvastada liiklusmärke, tõlgendada valgusfoori ja tuvastada erinevat tüüpi takistusi. Lisaks on sellel integreeritud üle 90% täpsusega hääletuvastussüsteem ja reageerimisaeg alla ühe sekundi, nii et see suudab kasutaja suulistele käsklustele kiiresti reageerida.
Robotit juhtiv tehisintellekt tegeleb marsruudi planeerimisega , tõlgendab häälkäsklusi ja annab reaalajas helihoiatusi ümbruse kohta, alates jalakäijate ülekäiguradadest kuni eelseisvate ohtlike ristmikeni. Süsteem sisaldab ka rihmaga juhitavat liidest, mis sarnaneb päris koeraga kasutatavale, et reguleerida kõndimiskiirust või anda märku suunamuutustest.
Projekti katsetatakse praegu välitingimustes , kus osalevad aktiivselt pimedad inimesed, kes aitavad täpsustada nii roboti liikumiskäitumist kui ka tema häälkäskluste loomulikkust (praegu keskendutakse hiina keelele). Gao Fengi visioon on see, et kui katsefaas on lõppenud, saab seadet masstootmises kasutada, vähendades järk-järgult selle maksumust.
Gao ise võrdleb seda visiooni autotööstusega: loomulik juhtkoer vajab aastaid individuaalset väljaõpet ja tema arv on paratamatult piiratud, samas kui robotit saaks toota standardse tööstuskaubana, mille tulemuseks oleks kümnete miljonite ühikute potentsiaalne turg, et rahuldada pimedate inimeste teejuhtide üleilmset nõudlust.
Paws 2.0 Alicante ülikoolis: robotjuhtkoer, kelle kutsumus on seltsiks olemine
Hispaanias tehakse selles valdkonnas samuti edusamme selliste projektidega nagu Paws 2.0 , väike neljajalgne robot, mis praegu jalutab Alicante ülikoolilinnakus koos üliõpilaste ja teiste külastajatega ringi. Selle nimi, mis tähendab inglise keeles "väikesed käpad", peegeldab puuetega inimestele mõeldud tehnoloogiate alal kogenud uurimisrühma aastatepikkust tööd.
Paws kasutab Roomba-tüüpi tolmuimeja omadega sarnaseid, kuid palju võimsamaid lasersensoreid koos ülitäpse GPS-tehnoloogia ja tehisintellektil põhineva videotöötlusega. Tänu sellele seadistusele suudab see kaardistada ülikoolilinnaku marsruute, vältida reaalajas takistusi ja teha väikeseid "trikke", mis avaldavad nägemist neile, kes seda tegevuses näevad.
Teadlased selgitavad, et nende eesmärk ei ole traditsioonilisi juhtkoeri "asendada", vaid pigem pakkuda tehnoloogilist täiendust , mida saab kasutada, kui inimene ootab päris juhtkoera määramist või keskkondades, kus loom ei ole parim valik. Teoreetiliselt võiks pime inimene pärast Pawsi täielikku väljaarendamist saada robotassistendi mõne päevaga, selle asemel, et aastaid oodata.
Lisaks lihtsale juhiste andmisele on robot loodud pakkuma ka lisateenuseid : restoranis menüü lugemine, supermarketis toodete tuvastamine, poe sissepääsu asukoha kindlakstegemine või ruumis viibivate inimeste arvu kirjeldamine, muuhulgas. See edastab kogu selle teabe integreeritud kõlari kaudu, muutudes sisuliselt mobiilseks kuulmisassistendiks.
Üks projektijuhtide esiletõstetud eeliseid on GPS-asukoha suur täpsus , mis võimaldab kasutajat suunata kindlate koordinaatideni (näiteks hoones oleva konkreetse ukse juurde), mida traditsiooniline juhtkoer sellise täpsusega teha ei suuda. Lisaks õpib robot närvivõrgu abil, mis on võimeline ära tundma mustreid, nagu valgusfoorid, objektid, põrandakatte tüübid või takistused tema teel.
Alicante ülikooli meeskond on varem töötanud pimedatele mõeldud arvutinägemislahendustega, näiteks rakendusega, mis foto või video põhjal kirjeldab keskkonda, et aidata objekte leida või visuaalseid omadusi (näiteks rõivaeseme värvi) tuvastada. Nüüd on see tehnoloogia koos kõlariga integreeritud Pawsi, et pakkuda terviklikumat abilist.
Kui kõik läheb plaanipäraselt, on täielikult funktsioneeriv prototüüp oodata mõne aasta jooksul , kuigi koduseks kasutamiseks mõeldud kommertstoote saabumine võib sertifitseerimisprotsesside, reaalse testimise ja tööstusliku skaleerimise tõttu viibida ligi kümme aastat. Projekti rahastavad Alicante ülikooli arvutiteaduse uurimisinstituut ja Synergy Tech, ettevõte, mis toodab Paws 2.0 ja teisi sarnaste omadustega roboteid.
Binghamtoni (New York) robotjuhtkoer: tugevdusõpe ja „nutikas rihm“
Ameerika Ühendriikides töötab New Yorgi osariigi ülikooli Binghamtoni ülikooli arvutiteaduse osakonna inseneride rühm ka robotjuhtkoera kallal, mis on loodud odavama, tõhusama ja kättesaadavama alternatiivina.
Dotsent Shiqi Zhangi juhitud meeskond, kuhu kuuluvad ka doktorant David DeFazio ja kolmanda kursuse tudeng Eisuke Hirota, on umbes aasta treeninud neljajalgset robotit, mis on varustatud visuaalse "silmaga" . Ülikooli laborites tehtud demonstratsiooni käigus suutis masin inimest koridoris juhtida, reageerides nii suulistele käsklustele kui ka rihma sikutamisele.
Selle lähenemisviis põhineb ainulaadsel rihmaliidesel koos tugevdusõppega. Robot on treenitud tõlgendama tõmmete pinget ja suunda käsklussignaalidena, samas kui selle nägemis- ja navigatsioonisüsteemid võimaldavad tal vältida takistusi, säilitada ohutut rada ja kohandada oma kõnnakut.
Zhangi sõnul suudavad nad pärast umbes 10-tunnist väljatöötatud süsteemiga treenimist luua roboteid, mis liiguvad autonoomselt, navigeerivad siseruumides , juhendavad inimesi takistusi vältides ja tõlgendavad samaaegselt rihma otsas sikutamist arusaadavate juhistena. See kujutab endast märkimisväärset kiirendust võrreldes juhtkoera tüüpilise kahe-kolmeaastase koolitusega.
Projekt on veel kaugel kaubanduslikult kättesaadavaks tooteks saamisest, kuid esialgsed tulemused näitavad, et seda tüüpi robotkoer võiks tavapäraste juhtkoertega võrreldes oluliselt vähendada treeninguaega ja -kulusid . Keskpikas perspektiivis soovib meeskond minna füüsilistest käskudest kaugemale ja lisada loomuliku keele liidese.
DeFazio märgib, et järgmine samm on varustada robot võimega pidada kasutajaga kontekstuaalset vestlust , mõista keerulisi suulisi palveid ja neile asjakohaselt reageerida. Samuti tahavad nad lisada nn intelligentse sõnakuulmatuse: kui nägemispuudega inimene annab robotile käsu liikuda ohtliku liiklusega ala poole, peaks süsteem suutma riski ära tunda ja keelduda sellele käsule kuuletumisest.
Lõppkokkuvõttes on eesmärk, et robotkoer toimiks vastutustundliku autonoomse assistendina , tõlgendades kasutaja kavatsusi, seades samal ajal esikohale ohutuse. See nõuab aastaid uurimistööd ja katsetamist reaalsetes olukordades, kuid nende esialgsete kogemuste põhjal kujunenud tee viitab üha intelligentsemate juhtrobotite poole, mis on igapäevaellu paremini integreeritud.
Samal ajal tugevdab kontrast bioloogilise juhtkoera koolitamiseks kuluva aja ja kulude – umbes 30 000 eurot või rohkem ja kaks või kolm aastat, mille edukuse määr on vaid pool – ning Binghamtoni roboti ja selle tugevdusõppesüsteemi jaoks vajalike väheste koolitustundide vahel ideed, et robotkoerad saavad demokratiseerida miljonite inimeste juurdepääsu abistatavale liikuvusele.
Kogu see juhtrobotite ja robotjuhtkoerte ökosüsteem, alates Brasiilia Lysast kuni prototüüpideni Hiinas, Hispaanias ja Ameerika Ühendriikides, viitab tulevikule, kus nägemispuudega inimesed saavad valida väga erinevate võimaluste vahel: neljajalgsed lihast ja verest kaaslased tohutu emotsionaalse väärtusega, siseruumidesse mõeldud ratastel robotid, keerulisel maastikul liikumiseks võimelised täiustatud neljajalgsed ja hübriidsüsteemid, mis ühendavad endas mõlema maailma parimad küljed, et pakkuda suuremat autonoomiat, ohutust ja elukvaliteeti.