- Uudet tekoälyllä toimivat bioniset kädet yhdistävät läheisyys- ja paineanturit neuroverkkoihin säätääkseen asentoa ja otteen voimaa automaattisesti.
- Jaettu ihmisen ja koneen välinen ohjaus vähentää käyttäjän kognitiivista kuormitusta ja parantaa tarkkuutta herkissä arkipäivän tehtävissä.
- Hybridi-, modulaarisia ja pelillistettyjä malleja sekä neuroverkkopohjaisia käyttöliittymiä kehitetään parhaillaan, jotta proteesin hallinta ja tuntuma olisivat lähempänä oikean käden hallintaa.
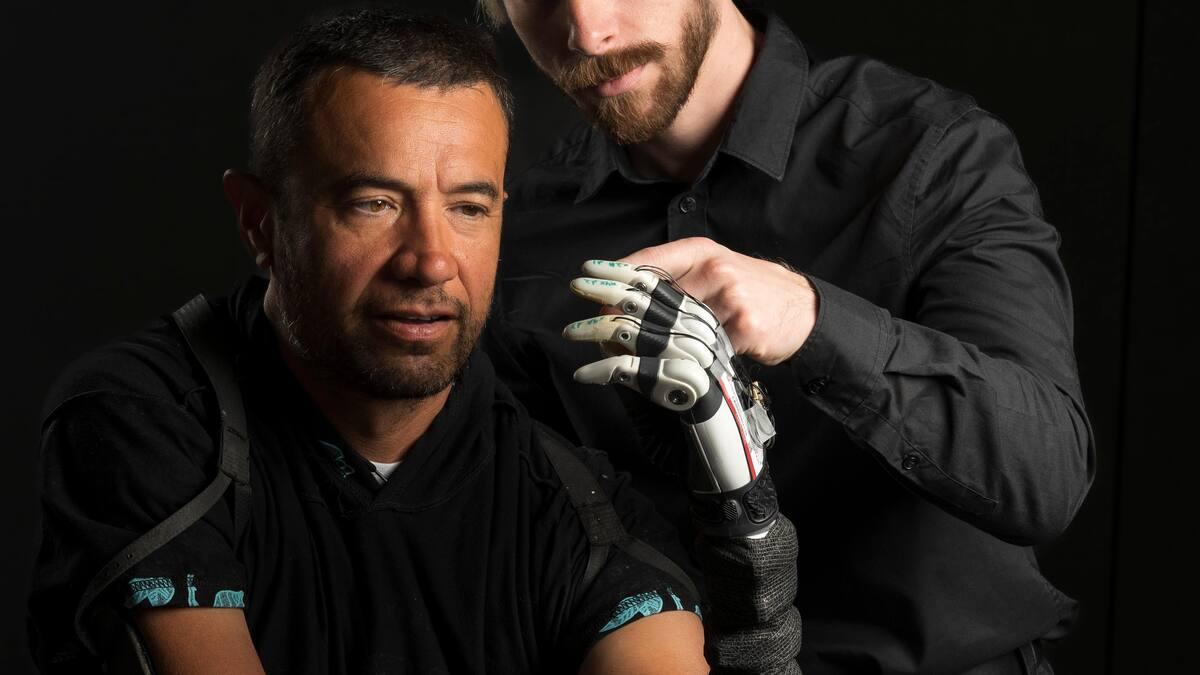
Tekoälyllä varustetut bioniset kädet ottavat valtavan harppauksen eteenpäin perinteisiin proteeseihin verrattuna: kyse ei ole enää vain sormien mekaanisesta liikuttamisesta, vaan ihmiskäden luonnollista kätevyyttä hyvin samankaltaisen toiminnon palauttamisesta, vähemmällä henkisellä vaivalla ja suuremmalla itsevarmuudella arjessa.
Tämän uuden sukupolven proteesien todella mullistavaa on se, että ne yhdistävät edistyneitä antureita, tekoälymalleja , jäykkiä ja pehmeitä robottirakenteita sekä jaettuja ihmisen ja koneen välisiä ohjausjärjestelmiä, jolloin käsi "ajattelee" osan liikkeestä, kun taas käyttäjä jatkaa päätöstä siitä, mitä hän haluaa tehdä milläkin hetkellä.
Ensimmäisistä proteeseista älykkäisiin bionisiin käsiin
Ajatus kadonneen raajan korvaamisesta on pitkä historia : proteeseja oli olemassa jo antiikin aikaan, kuten kuuluisa "Capuan käsi", joka on peräisin noin vuodelta 300 eaa. ja joka oli valmistettu raudasta, pronssista ja puusta. Sen uskotaan kuuluneen roomalaiselle sotilaalle, joka käytti sitä kilpensä pitämiseen menetettyään osan käsivarrestaan.
Vuosisatojen ajan proteesit olivat lähinnä esteettisiä laitteita , yksinkertaisia muotteja, jotka jäljittelivät raajan muotoa, mutta eivät tarjonneet todellista toiminnallisuutta. Niiden tarkoitus oli pohjimmiltaan kosmeettinen, "peittää" raajan puuttuminen tarjoamatta mitään hyödyllistä liikettä.
1800- ja 1900-lukujen lääketieteen ja mekaanisen kehityksen myötä ilmestyivät ensimmäiset nivelproteesit, jotka kykenivät toistamaan joitakin perusliikkeitä yksinkertaisten mekanismien ansiosta. Myöhemmin ilmestyivät "robotti"- tai "bioniset" proteesit, joissa oli moottorit, erilaisia tarttujia ja jonkinasteinen lihas- tai sähköinen ohjaus.
Silti edistyneimmätkin kaupallisesti saatavilla olevat bioniset kädet kärsivät edelleen ratkaisevasta rajoituksesta: niiden hallinta on edelleen monimutkaista, epäintuitiivista ja henkisesti uuvuttavaa. Tehtävät, joita henkilö, jolla on ehjät kädet, suorittaa lähes ajattelematta – mukin nostaminen, muovikupin pitäminen, ohuen paperinpalan tarttuminen – asettavat valtavan haasteen monille proteesien käyttäjille.
Kognitiivinen ponnistus on niin suuri, että lähes puolet käyttäjistä hylkää bionisen kätensä vedoten käyttövaikeuksiin, luonnottomiin hallintalaitteisiin ja jatkuvaan henkiseen rasitukseen. Suurin ongelma on, että useimmat näistä laitteista eivät jäljittele tarkasti tuntoaistia tai aivojen tiedostamatta suorittamaa automaattista koordinaatiota.
Utahin yliopiston lähestymistapa: jaettu ihmisen ja koneen ohjaus
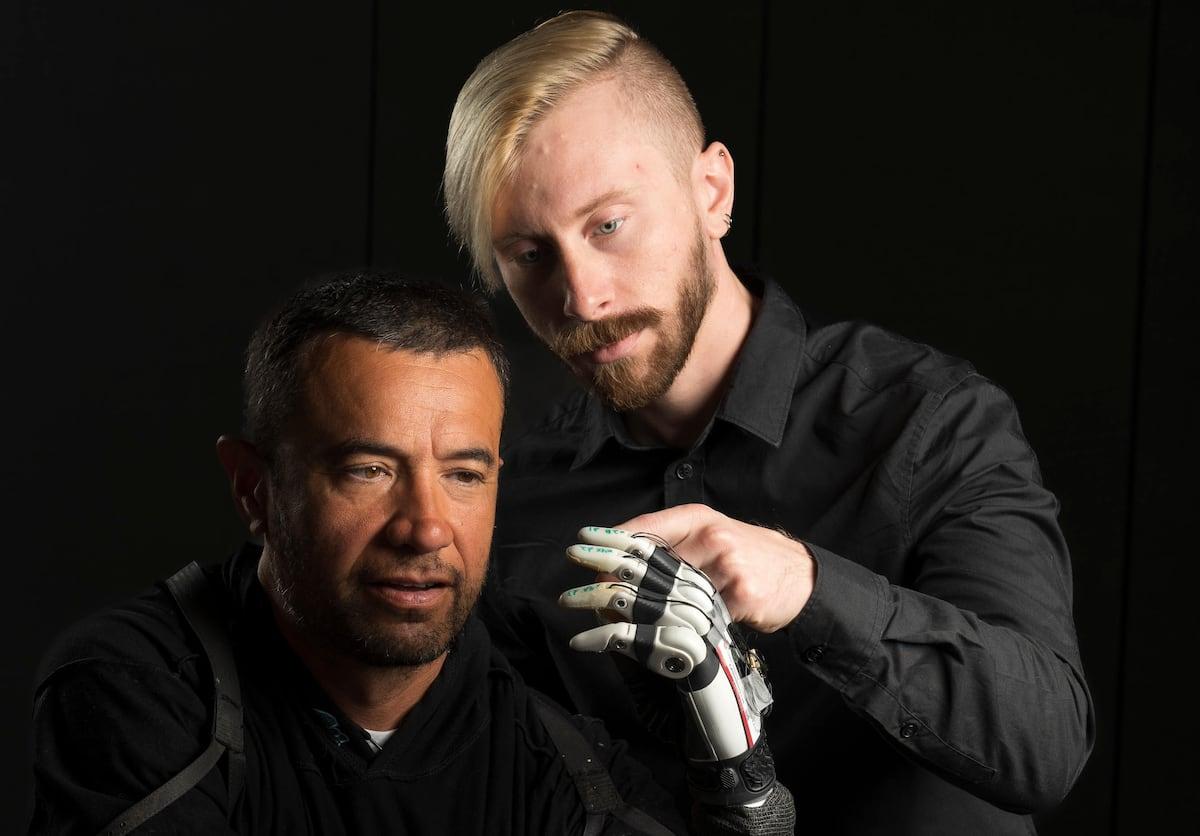
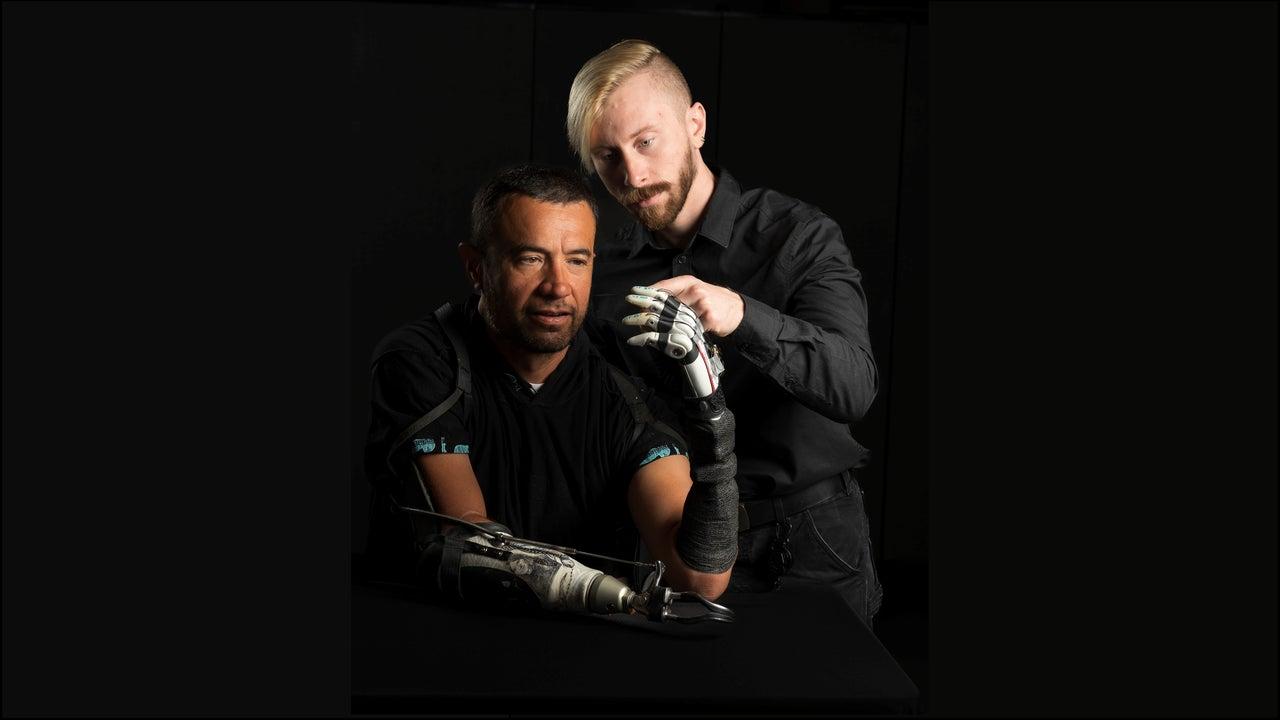
Utahin yliopiston NeuroRobotics-laboratorion tutkimusryhmä , jota johtavat tutkijat, kuten Marshall Trout ja Jacob A. George, on kehittänyt jaetun ohjausjärjestelmän, joka mullistaa täysin alan. Heidän Nature Communications -lehdessä julkaistu ehdotuksensa perustuu kaupallisesti saatavilla olevaan proteesikäsiin (kuten TASKA-käsi), joka on varustettu antureilla ja erityisesti koulutetulla tekoälyllä.
Tämän työn ydin on jatkuva yhteistyö ihmisen ja proteesin välillä : käyttäjä ilmaisee toiminnan yleisen tarkoituksen (tarttuminen, vapauttaminen, lähentäminen, pitäminen…), kun taas tekoälymalli vastaa sormien asennon ja otteen voiman itsenäisestä säätämisestä hienovaraisesti, mikä on erittäin vaikea saavuttaa pelkästään suoralla ihmisen ohjauksella.
Tämän saavuttamiseksi tiedemiehet ovat lisänneet bionisen käden sormenpäihin läheisyys- ja paineanturit. Nämä optiset anturit pystyvät jopa "näkemään" kohteen ennen sen koskettamista, arvioimaan sen etäisyyden ja havaitsemaan kosketuksen ja paineen pienetkin vaihtelut, kun ote alkaa.
Kaikki tämä tieto syötetään järjestelmään, joka on koulutettu tuhansille oteasennoille. Tekoälymalli "oppii", mikä sormien levityksen ja voiman yhdistelmä sopii parhaiten kullekin esinetyypille, joten kun käsi lähestyy kuppia, munaa tai paperiarkkia, se säätää sormet automaattisesti optimaaliseen asentoon.
Samaan aikaan proteesi vastaanottaa ihmisen keholta tulevia signaaleja , kuten kyynärvarren lihasten tai ihon sähköistä toimintaa, jotka osoittavat aiotun liikkeen. Järjestelmä yhdistää käyttäjän signaalit ja tekoälyn päätökset reaaliajassa luodakseen hybridiohjauksen: kone ei ohjaa kaikkea, eikä henkilön tarvitse mikromanageerata jokaista sormea.
Hienot kosketus- ja läheisyysanturit: kohti proteettista "kuudennesta aistista"
Yksi tämän tekoälyllä toimivan bionisen käden merkittävimmistä edistysaskeleista on sen keinotekoiset sormenpäät , jotka on suunniteltu matkimaan ihmisen hienovaraista kosketusta. Ne eivät ainoastaan mittaa kohteen pintaan kohdistuvaa painetta, vaan niihin on integroitu myös optisia lähestymisantureita, jotka pystyvät havaitsemaan esineet ennen fyysistä kosketusta.
Näiden antureiden ansiosta sormet pystyvät havaitsemaan jopa käytännössä painottoman vanupallon sen pudotessa niiden päälle, mikä on mahdotonta kuvitella monien nykyisten kaupallisten proteesien kanssa. Tämä mahdollistaa kohteen massan, tilavuuden ja herkkyyden arvioimisen ja siten otteen voimakkuuden säätämisen erittäin tarkasti.
Jokaisella sormella on oma lähestymisanturinsa, jonka avulla se "näkee" edessään , mikä tarkoittaa, että kaikki sormet toimivat rinnakkain vakaan otteen saavuttamiseksi. Sen sijaan, että käyttäjän tarvitsisi ajatella: "Nyt suljen etusormeani hieman enemmän, nyt rentoutan peukaloani", tekoäly laskee tarkan asennon, jossa koko käsi pitää esinettä kiinni sitä murskaamatta tai pudottamatta.
Läheisyys- ja painetiedot syötetään jatkuvasti neuroverkkoon , joka säätää sormien liikkeitä reaaliajassa. Jos esine alkaa luistaa, anturit havaitsevat sen ja järjestelmä lisää painetta hieman; jos se huomaa, että esine muuttaa muotoaan (esimerkiksi muovimuki), se vähentää voimaa välttääkseen sen rikkoutumisen.
Tämä aistiintegraatio tekee bionisesta kädestä paljon itsenäisemmän järjestelmän otteen säätelyssä, mikä vapauttaa käyttäjän aivot merkittävästä osasta jatkuvan valvonnan tehtävää, joka aiemmin piti tehdä tietoisesti.
Kognitiivinen kuormitus: miksi bioniset kädet väsyttävät aivoja niin paljon
Arkielämässämme käden liikuttaminen on lähes automaattista : emme tietoisesti laske kunkin sormen asentoa tai käyttämäämme voimaa. Aivot luottavat sisäisiin malleihin ja tuntoaistiin otteen mukauttamisessa, ja ne tekevät niin valtavalla nopeudella ja tiedostamattamme.
Perinteisissä robottiproteeseissa tämä automaatio käytännössä katoaa . Käyttäjän on mietittävä huolellisesti, minkä eleen hän tekee, kuinka paljon voimaa käyttää, milloin avata ja milloin sulkea, ja usein hän tekee sen lähes ilman minkäänlaisia tunto-ohjeita.
Tuloksena on valtava henkinen rasitus : epäintuitiiviset säätimet, tarve harjoitella yksinkertaisia eleitä toistuvasti ja tunne, että keskittymisen herpaantuminen voi johtaa lasin särkymiseen tai esineen putoamiseen lattialle. Tämä skenaario selittää, miksi niin monet käyttäjät päätyvät hylkäämään proteesin sen edistyneestä teknologiasta huolimatta.
Utahin tiimin ehdottama järjestelmä pyrkii lievittämään juuri tätä kognitiivista kuormitusta . Delegoimalla otteen hienosäädön tekoälylle ja hyödyntämällä kosketusta simuloivia antureita käyttäjä voi keskittyä liikkeen yleiseen tarkoitukseen (tarttuminen, pitäminen, irrottaminen) sen sijaan, että hän kontrolloisi jokaista mikro-yksityiskohtaa.
Tutkimuksen tekijät korostavat, etteivät he halua henkilön "taistelevan" koneen kanssa kätensä hallinnasta. Tavoitteena on, että tekoäly toimii käyttäjän luonnollisen hallinnan vahvistajana, ei autopilottina, joka ottaa vallan ilman lupaa. Tällä tavoin potilaan toiveita kunnioitetaan ja samalla he keventävät heidän henkistä taakkaansa.
Todelliset testitulokset: suurempi tarkkuus, vähemmän vaivaa
Älykästä bionista käsijärjestelmää on testattu erityyppisillä käyttäjillä : yhdeksällä henkilöllä, joilta ei ole amputoitu raajaa (ohjauksen ja käyttöliittymän validointia varten), ja neljällä henkilöllä, joilta on amputoitu raaja kyynärpään ja ranteen välillä eli joilla on kyynärvarsiproteesit.
Näihin testeihin sisältyi hyvin yleisiä mutta herkkiä tehtäviä , kuten kananmunan pitäminen rikkomatta sitä, paperiarkin nostaminen repimättä sitä, juominen mukista, pienten esineiden käsittely tai kupin nostaminen sen kahvasta. Nämä ovat esimerkkejä tilanteista, joissa otteen voiman ja asennon on oltava erittäin tarkkoja.
Osallistujat osoittivat selkeää parannusta otteen turvallisuudessa ja tarkkuudessa tekoälypohjaista järjestelmää käytettäessä verrattuna perinteisiin, puhtaasti ihmisillä suoritettaviin tai täysin automatisoituihin ohjausmenetelmiin. Lisäksi tutkijat mittasivat merkittävää kognitiivisen kuormituksen vähenemistä tehtävien aikana.
Silmiinpistävintä on, että monet näistä liikkeistä tehtiin ilman aiempaa intensiivistä harjoittelua . Toisin sanoen antureiden ja neuroverkon yhdistelmä mahdollisti käyttäjän käyttää erilaisia otetyylejä luonnollisemmin jo hyvin varhaisessa vaiheessa ilman, että käyttäjän tarvitsi opetella monimutkaisia lihasaktivaatiomalleja ulkoa.
Amputoituneilla potilailla havaittiin myös parannusta niin sanotussa "hienmotoriikassa " eli kyvyssä suorittaa tarkkoja ja koordinoituja liikkeitä käden ja sormien pienillä lihaksilla, jotka ovat välttämättömiä esimerkiksi kirjoittamisessa, ruokailuvälineiden käsittelyssä, vaatteiden kiinnittämisessä tai särkyvien esineiden käsittelyssä.
Onko tekoälyllä varustetulla bionisella kädellä "oma mieli"?
Utahin yliopiston omassa lehdistötiedotteessa puhuttiin käden "oman mielen " antamisesta. Tämä silmiinpistävä ilmaus on herättänyt filosofista ja mediassa käytyä keskustelua. Ajatuksena ei ole, että proteesi olisi tietoinen, vaan pikemminkin, että sillä on riittävästi autonomiaa hallita osaa liikkeistään itse.
Käytännössä bioninen käsi vastaanottaa tietoa ympäristöstä, käsittelee sitä ja toimii ilman, että käyttäjän tarvitsee seurata jokaista mikrosäätöä. Ulkopuolelta se saattaa näyttää "päättävän" itse, mutta todellisuudessa se suorittaa käyttäjän yleisiä komentoja erittäin hienostuneella tavalla luottaen siihen, mitä se on oppinut neuroverkon koulutuksen aikana.
Jotkut kognitiivisen neurotieteen asiantuntijat, kuten Tamar Makin , ovat osoittaneet, että aivojen ja proteesien välinen suhde on monimutkaisempi kuin aiemmin on ajateltu. Heidän neurokuvantamistutkimuksensa viittaavat siihen, että proteesit eivät ole aivoissa täsmälleen käsinä tai työkaluina, vaan ne luovat oman hermostollisen allekirjoituksensa, eräänlaisen "uuden kategorian".
Muut tutkijat, kuten Dani Clode Cambridgen yliopistosta , tutkivat proteeseja, jotka paitsi korvaavat myös laajentavat kykyjä – esimerkiksi lisäämällä toisen peukalon – hyödyntäen aivojen plastisuutta integroidakseen lisäelementtejä kehon rakenteeseen ilman, että alkuperäistä anatomiaa tarvitsee jäljitellä 100-prosenttisesti.
Kaikki tämä herättää mielenkiintoisia kysymyksiä siitä, miten yhdistämme koneisiin ja laitteisiin tietoisuuden ja toimijuuden. Tällä hetkellä meillä ei ole mitään keinoa todistaa, että tekoäly on tietoinen, ja proteesien tapauksessa puhumme enemmän erittäin kehittyneistä sensomotorisista ohjausjärjestelmistä kuin "mielestä" sanan varsinaisessa merkityksessä.
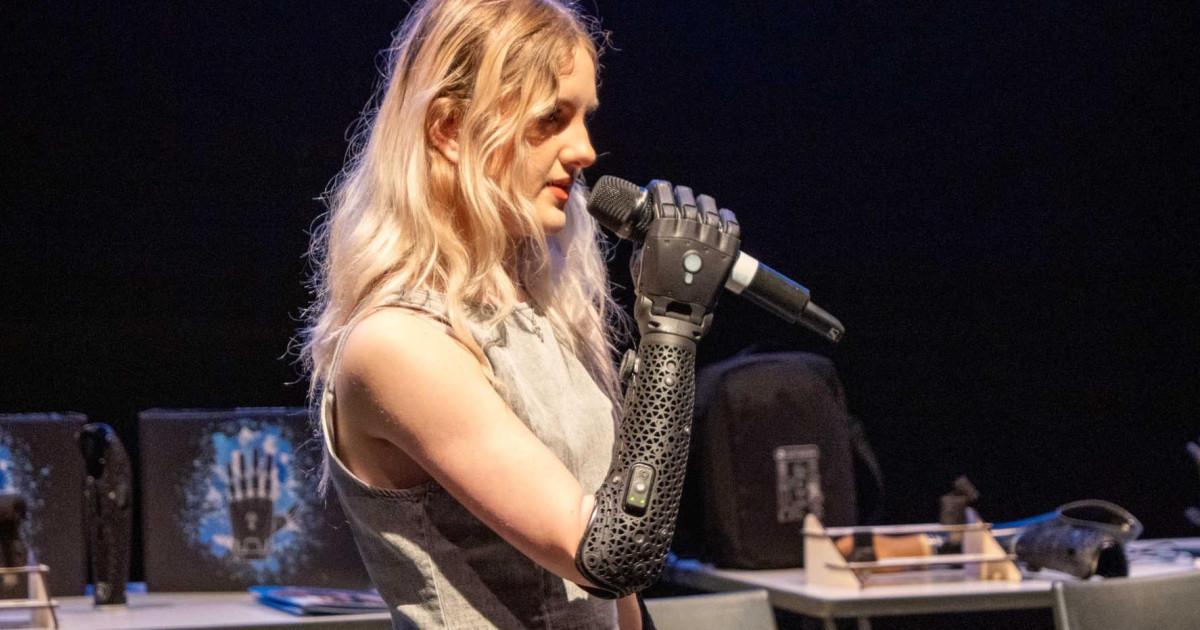
Muita innovaatiolinjoja: hybridikädet, modulaarisuus ja pelillistäminen
Utahin älykäs käsi ei ole ainoa merkittävä edistysaskel tällä alalla . Muut tutkimusryhmät, kuten Johns Hopkinsin yliopiston ryhmä, työskentelevät hybridirobottikäsien parissa, jotka yhdistävät jäykkiä ja pehmeitä rakenteita jäljitelläkseen paremmin ihmisen anatomiaa ja käsitelläkseen sekä herkkiä että raskaita esineitä.
Näissä hybridikäsissä on tyypillisesti sisäinen 3D-tulostettu rakenne, joka on valmistettu kumin kaltaisista polymeereistä ja joustavista nivelistä. Tämä mahdollistaa proteesin paremman mukautumisen epäsäännöllisiin muotoihin, erilaisiin tekstuureihin ja vaihteleviin paineisiin, mikä tarjoaa paljon monipuolisemman otteen.
Niissä on myös useita kerroksia kosketusantureita, jotka ovat saaneet inspiraationsa ihmisen ihosta ja pystyvät havaitsemaan kosketuksen, paineen muutokset ja liukumisen. Tämä "elektroninen iho" antaa käden aistia, jos esine alkaa liukua, ja lisää automaattisesti voimaa estääkseen sitä putoamasta.
Kaikkea tätä täydentävät lihassignaaleihin perustuvat ohjausjärjestelmät , joissa kyynärvarren lihakset lähettävät komentoja tekosormille, ja tekoäly ja koneoppimisalgoritmit kääntävät nämä signaalit luonnollisiksi liikkeiksi. Proteesin "aivot" tulkitsevat, onko jokin kova vai pehmeä, kuuma vai kylmä, vakaa vai liukastumassa.
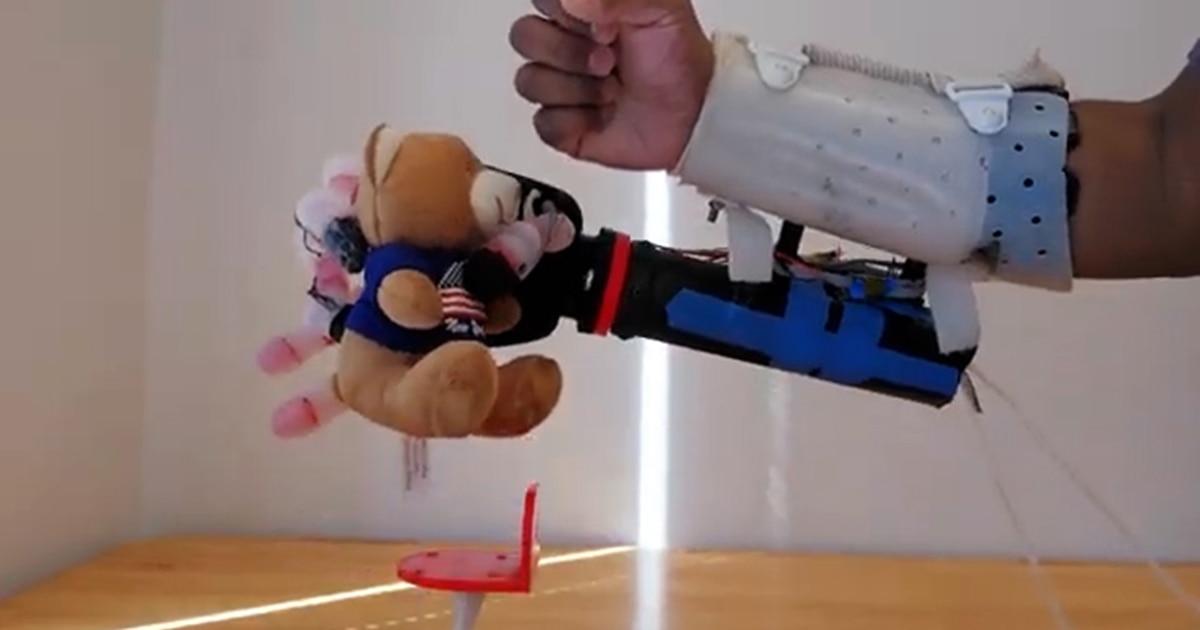
Arkipäivän esineillä – pehmoleluilla, sienillä, pulloilla, käpyillä tai muovimukeilla – tehdyissä testeissä jotkut näistä käsistä ovat saavuttaneet lähes 100 %:n onnistumisprosentin niiden käsittelyssä ilman, että ne vääntyivät tai rikkoutuivat. Yksi erityisen havainnollistava koe sisälsi ohuen, vedellä täytetyn muovimukin nostamisen vain kolmella sormella ja paineen säätämisen huomattavan tarkasti.
Samaan aikaan yritykset, kuten Open Bionics, ovat keskittyneet käyttäjälähtöisiin ratkaisuihin , kuten Hero Arm -tuotelinjaan, joka tarjoaa täysin langattomia, vedenkestäviä ja mukautettavia bionisia käsiä, jotka on suunniteltu integroitumaan lasten, teini-ikäisten ja aikuisten arkeen paljon mukavammin.
Näitä proteeseja ohjataan langattomilla EMG-elektrodeilla (MyoPod) , jotka asetetaan raajaan tai kyynärvarteen. Ne havaitsevat lihasaktiivisuutta ja muuntavat sen bionisten sormien liikkeiksi. Langattomuutensa ansiosta käden voi irrottaa fyysisesti kehosta ja liittää uudelleen, ja jopa urheiluvälineitä voi kiinnittää samalla standardikiinnitysjärjestelmällä.
Myös emotionaalinen ja motivoiva komponentti on keskeinen . Jotkut startup-yritykset ovat kehittäneet modulaarisia ja suhteellisen edullisia käsiä, jotka on suunniteltu ensisijaisesti lapsille ja jotka kasvavat heidän mukanaan: osat voidaan korvata suuremmilla lapsen kehon muuttuessa, mikä vähentää kokonaisten proteesien vaihtamisen kustannuksia muutaman vuoden välein.
Jotta proteesin käytön oppiminen olisi vähemmän työlästä , on luotu virtuaalitodellisuusympäristöjä, kuten VREHAB, joissa lapset harjoittelevat bionisen käden liikkeitä pelien, kuten "kiipeä rakennuksia kuin supersankari", avulla. Kehittyessään he ansaitsevat pisteitä, ja terapeutit voivat seurata heidän edistymistään etänä.
Mukautettava estetiikka auttaa käyttäjää myös tuntemaan omistajuuden proteesia kohtaan : 3D-tulostuksen ansiosta saatavilla on supersankareista, futuristisista tyyleistä tai nuorten muotiin sopivista viimeistelyistä inspiroituneita malleja. Tämä muuttaa bionisen käden muuksikin kuin vain lääkinnälliseksi laitteeksi, tehden siitä myös identiteetin elementin.
Kohti ajatusten hallintaa ja kosketusta "takaisin" aivoihin
Lähitulevaisuudessa johtavat tutkimusryhmät suunnittelevat yhdistävänsä nämä älykkäät kädet istutettuihin hermoliitäntöihin, jotta proteesia voidaan ohjata suoraan aivotoiminnan avulla sen sijaan, että se luottaisi pelkästään pintalihassignaaleihin.
Tavoitteena on, että bioninen käsi reagoisi lähes yhtä nopeasti ja luonnollisesti kuin biologinen käsi, mikä vähentäisi entisestään kognitiivista kuormitusta. Jos käyttäjä harkitsee käden sulkemista, proteesin tulisi aloittaa liike ilman, että käyttäjän tarvitsee tahallisesti supistaa lihasta tai suorittaa opittuja toimintamalleja.
Samaan aikaan työskennellään kosketusaistin palauttamiseksi käyttäjän hermostoon : proteesin paine- ja läheisyysanturit voisivat lähettää koodattuja signaaleja, jotka muuntuvat aivoissa havaituiksi kosketus-, rakenne- tai voima-aistimuksiksi, lähestyen todellista aistipalautetta.
Tutkijat, kuten Jacob A. George, korostavat, että tämä tutkimuslinja on osa laajempaa visiota amputoitujen ihmisten elämänlaadun parantamiseksi integroimalla älykkäät proteesit, hermorajapinnat ja edistyneet aistijärjestelmät yhtenäiseksi ekosysteemiksi.
Vaikka kehitystyötä ja kliinisiä tutkimuksia on vielä edessä , nykyiset tulokset osoittavat, että jo nyt on mahdollista, että niin yksinkertaiset tehtävät kuin muovimukista juominen lakkaavat olemasta uuvuttavia haasteita ja tuntuvat vähitellen yhtä luonnollisilta kuin ennen amputaatiota.
Kaikki viittaa siihen, että bioniset kädet ja tekoäly lakkaavat olemasta tieteiskirjallisuutta ja niistä tulee käytännöllisiä työkaluja, jotka vähentävät henkistä ponnistelua, palauttavat hienomotoriikkaa ja laajentavat vuorovaikutusmahdollisuuksia ympäristön kanssa, kupin tai munan turvallisesta pitämisestä jonkun halaamiseen ilman pelkoa satuttaa häntä.
