- Exosuit-puvut syntyvät jäykkien eksoskeletonien pehmeänä ja joustavana kehitysaskeleena, joka pyrkii parempaan mukavuuteen ja sopeutumiseen ihmiskehoon.
- Suurin tekninen haaste on kevyiden toimilaitteiden ja anturien integrointi tekstiilirakenteisiin hyvän ankkuroinnin ja voimansiirron varmistamiseksi.
- Marsi Bionicsin pediatrinen tukiranka on esimerkki robotiikan siirtämisestä klinikoille CE-merkinnällä ja kansainvälisellä laajentumisella.
- Tulevaisuus ja nykyisyys viittaavat robotiikan parempaan sopeutumiskykyyn, käyttöön jokapäiväisessä elämässä ja sosiaaliseen demystifikaatioon terveyden ja avun liittolaisena.
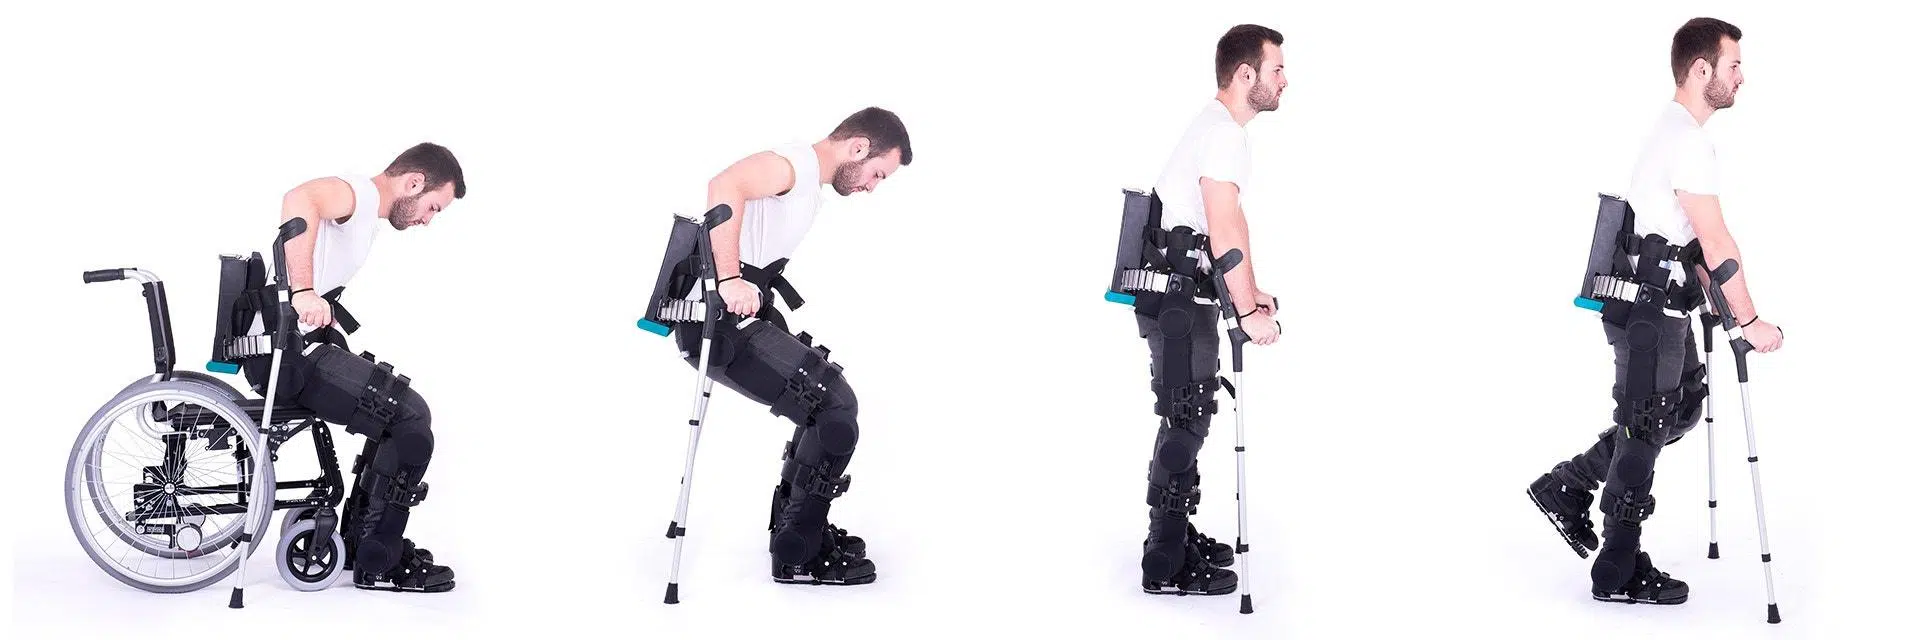
Exosuits ja robottieksoskeletonit ovat siirtyneet tieteiskirjallisuudesta todelliseksi työkaluksi neuromuskulaarisessa kuntoutuksessa ja liikkumisen tukemisessa. Viime vuosina robotiikka on poistunut tehtaista ja saapunut sairaaloihin ja tutkimuskeskuksiin, muuttaen täysin käsitystämme liikuntakyvyn palautumisesta ja liikuntarajoitteisten ihmisten tukemisesta.
Kun puhumme kuntoutukseen, haasteisiin ja ensiaskeliin tarkoitetuista exo-puvuista , emme ajattele vain futuristisia koneita, vaan laitteita, joita käytetään vaatteiden tavoin ja joiden on toimittava rinnakkain ihmiskehon kanssa mukavasti, turvallisesti ja tehokkaasti. Jokaisen prototyypin takana on vuosien työ mekaniikan, elektroniikan, pehmeiden materiaalien, terveyssäännösten ja kliinisten kokeiden parissa, mutta silti teknologiaa pidetään edelleen kehittymättömänä ja se kohtaa monia haasteita.
Jäykistä eksoskeletoneista pehmeisiin eksosuihin
Kuntoutusrobotiikka on kehittynyt raskaista ja jäykistä rakenteista paljon kevyemmiksi ja joustavammiksi konsepteiksi, jotka mukautuvat paremmin ihmisen anatomiaan. Kahden vuosikymmenen ajan lukuisat tutkimusryhmät ja yritykset ovat suunnitelleet sekä terapiaan että motoristen puutteiden toiminnalliseen kompensointiin tarkoitettuja tukirankoja. Ne ovat onnistuneet tuomaan joitakin malleja markkinoille, mutta eivät ole vielä ratkaisseet kaikkia kysymyksiä niiden todellisesta kliinisestä hyödyllisyydestä.
Eksoskeletonien tapauksessa suunnitteluvaatimukset sanelee suora vuorovaikutus ihmiskehon kanssa . Nämä eivät ole etänä toimivia robotteja, vaan pikemminkin puettavia järjestelmiä, jotka omaksuvat raajat, ja siksi niiden on pidettävä ihmistä ja robottia yhtenä yksikkönä. Tämä kokonaisvaltainen näkemys on avainasemassa mekatronisen suunnittelun, sensoroinnin ja ohjauksen haasteiden ymmärtämisessä, joita syntyy, kun laitteen on liikuttava yhdessä ihmisen kanssa.
Yksi perustavanlaatuisista haasteista on varmistaa, että mekaaninen rakenne sopii käyttäjälle hyvin, ei ainoastaan kävelyyn tai käsivarren liikuttamiseen tarvittavien voimien tehokkaan siirtämisen, vaan myös mukavuuden ja turvallisuuden takaamiseksi. Tässä kohtaa kinematiikka tulee mukaan kuvaan: monilla ihmisen nivelillä ei ole kiinteää pyörimisakselia, joka olisi helposti toistettavissa tavallisessa robottinivelessä, mikä johtaa virheasentoon tukirangan akselin ja potilaan nivelakselin välillä.
Nämä mekaaniset virheasennot johtavat voimansiirron heikkenemiseen, epämukavuuteen, ei-toivottuihin painepisteisiin ja vaikeuksiin luonnollisten liikeratojen seuraamisessa. Lisäksi jokainen keho on erilainen: luun pituuden, kudoksen paksuuden ja patologioista johtuvien luu- tai lihasepämuodostumien vaihtelut vaikeuttavat entisestään jäykän rakenteen mukauttamista hyvin monimuotoiselle potilasryhmälle.
Siksi sopeutumiskelpoisuudesta ja helppokäyttöisyydestä on tullut keskeisiä tavoitteita. Ajatuksena on luoda "puettava robotti", jota voidaan helposti säätää erilaisille potilaille ja terapioille, joka voidaan nopeasti pukea kliinisten istuntojen aikana ja joka ei vaadi erinomaista fyysistä kuntoa järjestelmän painon tai epämukavuuden kantamiseksi.
Mikä on eksopuku ja miksi se edustaa näkökulman muutosta?
Perinteisten eksoskeletonien rajoitusten vuoksi on syntynyt niin kutsuttuja eksosuitteja eli aktiivipukuja. Niiden filosofia on selkeä: jäykistä osista pyritään poistamaan mahdollisimman paljon ja korvaamaan ne tekstiileillä tai pehmeillä materiaaleilla, jotka mukautuvat kehon muotoon ja luonnolliseen liikkeeseen pehmeän robotiikan periaatteita noudattaen.
Näissä eksoskeletoneissa pehmeä, biomimeettinen rakenne pyrkii jäljittelemään orgaanisten kudosten käyttäytymistä. Niissä käytetään muotoaan muuttavia materiaaleja, jotka voivat venyä, taipua tai kiertyä samalla tavalla kuin lihakset, jänteet tai iho. Tavoitteena on siirtyä kömpelöistä, jäykistä ja kömpelöistä laitteista kevyisiin, joustaviin ja mukaviin moottoroituihin ratkaisuihin jokapäiväiseen kliiniseen käyttöön.
Ensi silmäyksellä tukiranka vaikuttaa ihanteelliselta ratkaisulta kuntoutukseen : se istuu kuin vaate, painaa vähän ja mahdollistaa enemmän liikkumisvapautta kuin jäykkä rakenne, joka peittää koko jalan tai vartalon. Muutamista olemassa olevista kuntoutustukirankaprojekteista saadut kokemukset osoittavat kuitenkin, että todella tehokkaan järjestelmän suunnittelu on paljon monimutkaisempaa kuin miltä se näyttää.
Yhdessä laitteessa pehmeän robotiikan tekniset vaikeudet (materiaalien epälineaarinen käyttäytyminen, suuret muodonmuutokset, geometrian vakaus kuormituksen aikana) kohtaavat eksoskeletonien tunnettujen ongelmien kanssa: miten ihmisen ja robotin vuorovaikutuksesta tehdään mahdollisimman luonnollinen, miten varmistetaan hyvä kliininen käytettävyys ja miten sen terapeuttinen arvo todella osoitetaan vankalla tieteellisellä näytöllä.
Lisäksi, jotta eksoskeleton olisi todella kevyt, joustava ja mukava, ei riitä, että "rakenne" on pehmeä; myös anturit, toimilaitteet ja johdotus on integroitava tähän joustavaan ympäristöön vaarantamatta liikkuvuutta. Ja juuri tässä syntyvät jotkut nykyajan suurimmista teknologisista pullonkauloista.
Exosuit-toimilaitteet: klassisista moottoreista muistimetalliseoksiin
Eksoskeletonin suunnitteluun eniten vaikuttava komponentti on toimilaite eli elementti, joka tuottaa liikettä tai avustavaa voimaa. Perinteiset teknologiat, kuten tasavirtasähkömoottorit tai pneumaattiset toimilaitteet, tarjoavat hyvän hallinnan ja voiman, mutta niiden paino ja koko selvästi haittaavat niiden integrointia joustavaan vaatteeseen.
Melko yleinen ratkaisu on ollut käyttää joustavia pneumaattisia toimilaitteita , jotka täyttyvät ja tyhjenevät liikettä aikaansaaden. Niiden tärkein etu on, että ne ovat luonteeltaan kevyitä ja joustavia, mutta ne vaativat kompressoreita tai paineilmasäiliöitä, mikä lisää järjestelmän kokoa, melua ja logistista monimutkaisuutta. Tämä ei aina sovi hyvin kliiniseen ympäristöön, jossa yksinkertaisuus on avainasemassa.
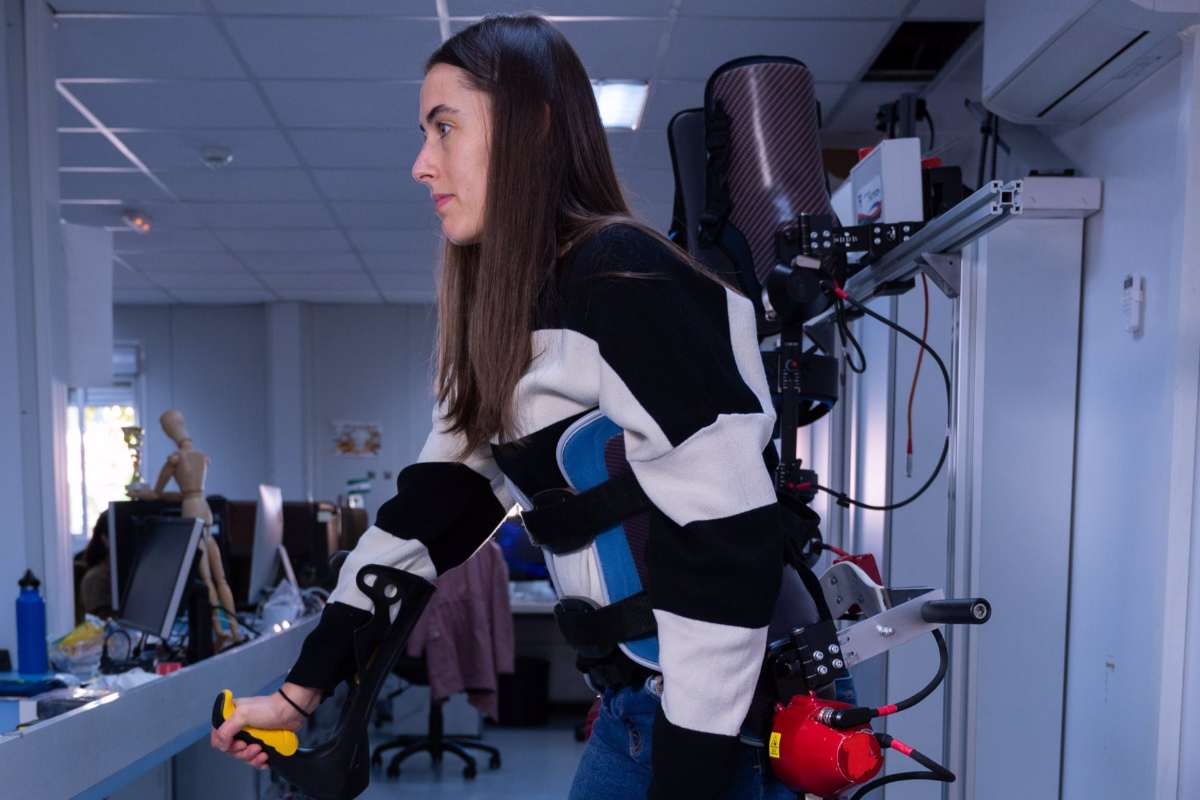
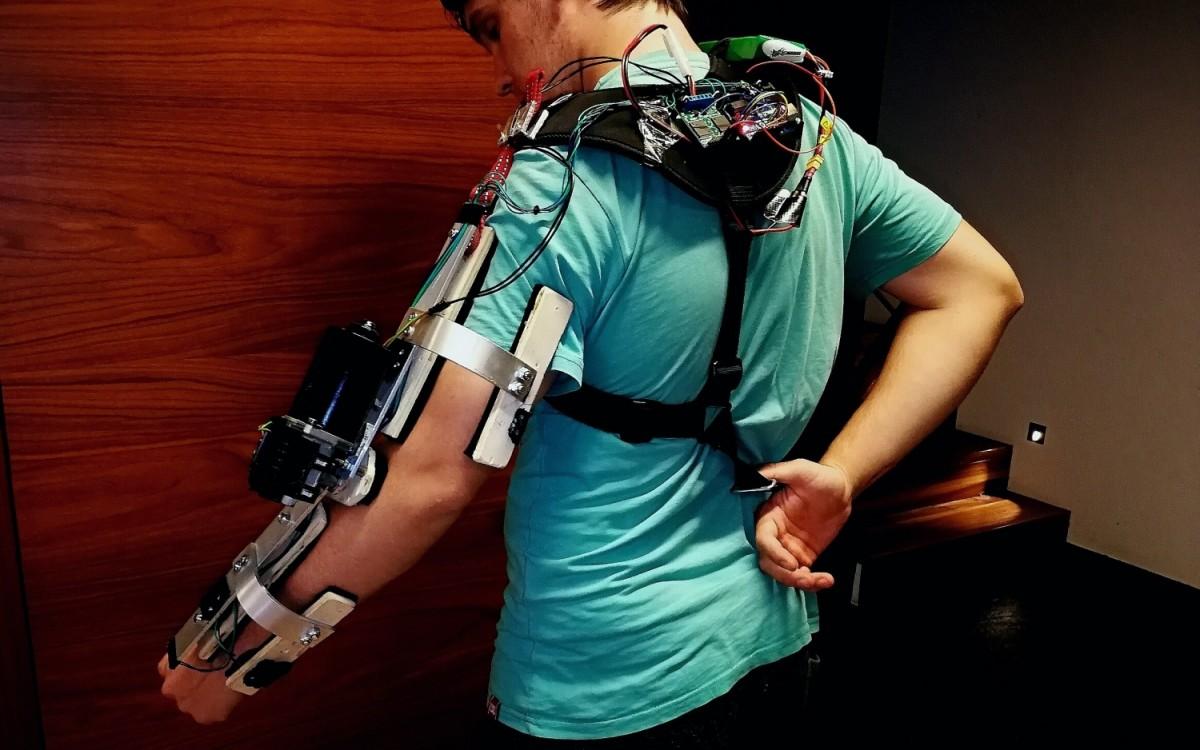
Toinen laajalti käytetty lähestymistapa on sähkömoottoreilla toimivat kaapelikäyttöiset järjestelmät . Tässä tapauksessa tukiranka sisältää kaapeleita tai vöitä, jotka välittävät tehoa "repusta" tai kotelosta, joka sijaitsee yleensä potilaan selässä ja sisältää moottorit, akut ja elektroniikan. Tämä yksikkö voi painaa yli 3,5 kg, joten käyttäjän on oltava suhteellisen hyvässä fyysisessä kunnossa kantaakseen sitä ilman, että se on kohtuuton taakka.
Viime vuosina muistimetalliseokset (SMA) ovat nousseet näkyvyyteen erityisen mielenkiintoisena vaihtoehtona pehmeille roboteille ja erityisesti eksopukuille. Näillä materiaaleilla on kyky muuttaa muotoaan kuumennettaessa ja palata alkuperäiseen muotoonsa jäähdytettäessä, mikä mahdollistaa liikkeen luomisen erittäin ahtaissa tiloissa.
Lihaskivet tarjoavat etuja, kuten korkean lujuus-painosuhteen , erittäin pienen tilavuuden ja luonnollisen joustavuuden, joka integroituu hyvin tekstiileihin. Lisäksi ne toimivat äänettömästi, mikä on erittäin arvostettu ominaisuus kliinisissä ympäristöissä, ja niiden kustannukset voivat olla suhteellisen alhaiset verrattuna muihin edistyneisiin järjestelmiin. Kaikista näistä syistä niitä tutkitaan parhaillaan ihanteellisina ehdokkaina toimimaan "keinotekoisina lihaksina", jotka integroidaan kuntoutuksen eksoskeletoneihin.
Suuri mekaaninen haaste: ankkurointi kehoon ja voimien välittäminen
Kun jäykät komponentit jätetään pois ja valitaan tekstiilirakenne, syntyy toinen keskeinen haaste: tukirangan ankkuroiminen ihmiskehoon . Klassisissa tukirangoissa jäykät tangot ja nivelet kanavoivat voimaa suhteellisen ennustettavalla tavalla. Tukirangoissa apua tarjotaan kohdistamalla vetovoimia kehoon hihnojen, nauhojen ja pehmytkudosten avulla.
Ongelmana on, että tekstiilimateriaalin joustavuus aiheuttaa osan voimasta menetyksen itse kankaan muodonmuutoksen vuoksi. Toisin sanoen, kun toimilaitetta kiristetään, potilaan nivel ei ainoastaan liiku, vaan myös tekninen vaatetus venyy, tukipisteet siirtyvät ja syntyy asentovirheitä, joita on vaikea mallintaa matemaattisesti, mikä vaikeuttaa huomattavasti ohjausalgoritmien suunnittelua.
Samaan aikaan tukirangan on kyettävä välittämään riittävästi voimaa raajojen vakauttamiseksi tai mobilisoimiseksi tai käyttäjän voimakapasiteetin lisäämiseksi, vaikka käyttäjällä olisi vielä jonkin verran liikkuvuutta. Kyse on herkästä tasapainosta mukavuuden ja tehokkuuden välillä: liika jäykkyys heikentää mukavuutta, mutta liika joustavuus tekee avustuksesta tehotonta.
Lisäksi ihmisen ja robotin väliset kosketuspisteet eivät voi toimia kiinteinä ankkureina kehoon; niiden on sallittava ihon luonnollinen liike ja mukauduttava asennon muutoksiin, mutta samalla niiden on pysyttävä riittävän kiinteinä, jotta toimilaitteiden voima ulottuu tarvittavaan paikkaan. Näitä vaatimuksia täyttävien materiaalien, solkien, kiinnittimien ja geometrioiden löytäminen on yksi monimutkaisimmista ja aktiivisimmista tutkimusalueista.
Lisäksi on otettava huomioon potilaiden anatominen vaihtelevuus : CP-vammaisen lapsen suunnittelu ei ole sama asia kuin polvileikkauksen jälkeisen kuntoutuksen aikuisen tai sarkopeniaa sairastavan iäkkään henkilön suunnittelu. Epämuodostumat, spastisuus, kontraktuurat tai skolioosi vaikuttavat suuresti siihen, mihin ja miten kiinnityspisteet voidaan sijoittaa aiheuttamatta kipua tai häiritsemättä hoitoa.
Tekstiilianturit ja reaaliaikainen liikkeenohjaus
Robottisten kuntoutusjärjestelmien on mitattava jatkuvasti tapahtuvaa: nivelkulmia, voimia, kävelymalleja , väsymystä jne. Perinteisesti on käytetty kaupallisia asentoantureita (lineaaripotentiometrejä, Hall-ilmiöantureita) ja voima-antureita, jotka sijaitsevat nivelten lähellä tai robotin jäykissä rakenteissa.
Eksoskeletonien yhteydessä nämä perinteiset anturit aiheuttavat haasteen, koska ne ovat yleensä jäykkiä tai puolijäykkiä ja vaativat koteloita ja tukia, mikä on pehmeän ja joustavan suunnittelufilosofian vastaista. Koska ne on sijoitettava potilaan varsinaisen nivelen ulkopuolelle, ne lisäävät järjestelmän tilavuutta, vähentävät sen kompaktiutta ja vaikeuttavat kudosintegraatiota.
Tästä syystä kiinnostus uusiin aistiominaisuuksilla varustettuihin materiaaleihin , jotka voidaan ommella tai kutoa suoraan tukirangan tekstiiliin , kasvaa . Teknologiat, kuten hiilinanokuidut, hopeapäällysteiset nailonlangat ja jopa muistimetalliseoslangat, erottuvat tällä alueella; nämä materiaalit voivat aistiominaisuuksiensa lisäksi myös "aistia".
Nämä materiaalit muuttavat sähköisiä ominaisuuksiaan kestämänsä muodonmuutoksen tai voiman mukaan, minkä ansiosta niitä voidaan käyttää vaatteeseen integroituina asento- tai kuormitusantureina. Tutkimus keskittyy niiden sähköisen vasteen, kestävyyden taitettaessa, pestessä tai hikoillessa ja kitkalle altistettaessa karakterisointiin sekä siihen, miten ne voidaan sisällyttää tekstiilisuunnitteluun vaarantamatta käyttömukavuutta.
Perimmäisenä tavoitteena on täysin joustava aistijärjestelmä , jossa eksosuitin takki, housut tai valjaat toimivat "elektronisena ihona", joka pystyy raportoimaan reaaliajassa kuntoutussession aikana tapahtuvasta, mikä helpottaa fysioterapeutin automaattista ohjausta ja päätöksentekoa.
Ohjaus, muuttuva avustus ja harjoittelun seuranta
Laitteiston lisäksi hyvän tukirangan avain piilee siinä, miten sen tarjoamaa avustusta ohjataan. Kehittyneimmät järjestelmät tarjoavat mahdollisuuden muokata kullekin nivelelle annettavan avustuksen tasoa reaaliajassa joko automaattisesti tai terapeutille helppokäyttöisten käyttöliittymien kautta.
Joissakin laitteissa käytetään tabletteja ja ääniohjausta , jotta fysioterapeutti voi säätää parametreja keskeyttämättä istuntoa tai manipuloimatta robottia liikaa. Tämä yksinkertaistaa kliinistä työtä ja mahdollistaa hoidon nopean mukauttamisen, jos potilas paranee, väsyy tai kokee odottamattomia muutoksia harjoittelun aikana.
Näitä eksoskeletoneja täydentää tyypillisesti työpöytäohjelmisto , joka kerää kaikki harjoitteluun liittyvät tiedot reaaliajassa: harjoituksen keston, askelten määrän, avustustasot, kävelymallit, tapahtumat jne. ja joissakin tapauksissa integroituu kuntoutuksen virtuaalitodellisuusjärjestelmiin . Tämä tarjoaa ammattilaiselle yksityiskohtaisen tallenteen, jota voidaan analysoida kuntoutuksen personoimiseksi.
Näistä tiedoista tulee keskeinen työkalu istuntojen räätälöimiseksi jokaisen henkilön todellisiin tarpeisiin. Esimerkiksi intensiteettiä voidaan lisätä vähitellen aktiivisen toipumisen edistämiseksi, hauraiden potilaiden ylikuormituksen välttämiseksi tai sen havaitsemiseksi, onko paranemisessa tasaantumispiste, joka vaatii terapeuttisten tavoitteiden uudelleenarviointia.
Marsi Bionicsin pediatrinen tukiranka: maailmanlaajuinen virstanpylväs
Yksi silmiinpistävimmistä esimerkeistä robotiikan siirrosta laboratoriosta sairaalaan on maailman ensimmäinen lasten eksoskeletoni , jonka kehitti Espanjassa CSIC-insinööri Elena García Armada ja jota markkinoi Marsi Bionics -yritys.
Tämä laite on moottoroitu, säädettävä runko, joka on kytketty akkuun ja pienten moottoreiden, anturien ja ohjausohjelmistojen verkkoon. Se toimii mekaanisten nivelten joukkona, jotka asettuvat tyypillisesti 3–10-vuotiaiden lasten jalkojen ja vartalon suuntaisesti vahvistaen heidän sujuvia liikkeitään ja mukautuen asteittain heidän kehitykseensä kuntoutuksen aikana.
Järjestelmä voidaan säätää lapsen kehoon alle kahdeksassa minuutissa , mikä on ratkaisevan tärkeää kliinisissä ympäristöissä, joissa on rajoitetusti aikaa, ja potilaille, jotka saattavat väsyä tai ahdistua, jos sovitusprosessi on liian hidas. Sovituksen jälkeen lapset voivat kävellä neuromuskulaarisen kuntoutuksen aikana, mikä monille perheille merkitsee radikaalia muutosta heidän jokapäiväisessä elämässään.
Tästä pediatrisesta tukirangasta on tullut menestystarina teknologiansiirrossa . Se on siirtynyt Center for Automation and Robotics (CSIC-UPM) älykkään robotiikan osastolta johtaviin sairaaloihin. Yli kolmen vuosikymmenen kokemuksella palvelu- ja teollisuusroboteista on nyt García Armadan joukosta Euroopan patenttiviraston vuoden 2022 Euroopan keksijäpalkinnon finalisti.
Käännekohta koitti vuonna 2009, kun perhe, jonka neliraajahalvaantuneella tyttärellä , Danielalla, oli yhteyksiä tutkimusryhmään etsien ratkaisua, jota markkinoilla ei ollut tarjolla: lapsille erityisesti suunniteltuja eksoskeletoneja. Vaikka halvaantuneille aikuisille tarkoitettuja laitteita oli jo olemassa, yritykset, joihin he konsultoivat, eivät harkinneet lasten versioiden kehittämistä, mikä jätti valtavan aukon erityisen haavoittuvalle ryhmälle.
Ideasta CE-merkintään: sääntely ja merkintöjen laajentaminen
Tapauksen perusteella tutkimusryhmä päätti suunnata suuren osan työstään terveydenhuollon alalle suuntautuneisiin eksoskeletoneihin , jotka keskittyvät biomimeettiseen toimintaan: niveljärjestelmiin, jotka kykenevät sopeutumaan lapsuuden neurologisten tilojen monimutkaisuuteen, jossa esiintyy samanaikaisesti spastisuutta, lihasheikkoutta, koordinaatio-ongelmia ja luuston epämuodostumia.
Vuonna 2013 Danielan kanssa tehtiin ensimmäinen konseptitestaus , mikä merkitsi pitkän kokeilu- ja parannusprosessin alkua. Siitä lähtien on jatkuvasti pyritty laajentamaan niiden tilojen määrää, joissa eksoskeletonia voidaan käyttää, aina lääkinnällisten laitteiden sääntelykehyksen puitteissa.
Näitä laitteita säätelevät tiukat kansainväliset määräykset , joita Euroopassa valvovat esimerkiksi Euroopan lääkevirasto. Tämä tarkoittaa, että niiden tehokkuus ja turvallisuus on osoitettava kunkin yksittäisen sairauden osalta, aivan kuten minkä tahansa muun lääkkeen kohdalla. Vain tällä tavoin on mahdollista asteittain laajentaa virallisessa dokumentaatiossa näkyviä "käyttöaiheita".
Vuonna 2021 saavutettiin ratkaiseva virstanpylväs: lasten eksoskeletoni sai CE-merkinnän kliiniseen käyttöön lapsuusiän lihasatrofian ja CP-vamman hoidossa, jotka ovat kaksi patologiaryhmää, jotka muodostavat yli 90 % lapsuusiän motorisista vammoista. Tämä on mahdollistanut laitteen rutiininomaisen käytön Espanjan johtavissa keskuksissa.
Samanaikaisesti on käynnissä teknologian teollistamis- ja skaalausprosessi . Aluksi harkittiin keksinnön lisensointia ulkopuoliselle valmistajalle, mutta itse kehitysprosessi osoitti, että tutkijan perustama yritys Marsi Bionics pystyisi hoitamaan kaupallistamisen suoraan ja siten nopeuttamaan tuotteen tuloa markkinoille.
Kliininen laajentuminen, aikuiset ja uudet sovellukset
Näiden kehitysten patentit ovat olleet ratkaisevan tärkeitä investointien houkuttelemisessa ja prototyyppien muuntamiseksi täysin toimiviksi tuotteiksi tarvittavien kykyjen palkkaamisessa. Tämän ansiosta Marsi Bionics on kasvanut noin 25 työntekijään, ja sen pediatrinen selkäydinlihasatrofian hoitoon tarkoitettu tukiranka on jo käytössä useissa johtavissa keskuksissa eri puolilla Espanjaa.
Tämän tyyppisen teknologian odotetaan leviävän muihin maihin , kuten Meksikoon, Italiaan, Isoon-Britanniaan, Kolumbiaan ja Unkariin, laajentaen niiden saatavuutta lapsille, joilla aiemmin ei ollut pääsyä näihin edistyneisiin robottihoitoihin.
Työ ei rajoitu pelkästään lasten hoitoon. Laitteita on kehitetty myös aikuisille , esimerkiksi polvileikkauksen jälkeiseen kuntoutukseen, ja niitä käytetään jo sairaaloissa, jotka ovat sidoksissa sairausvakuutusyhtiöihin, kuten Sanitasiin. Samaan aikaan näiden järjestelmien potentiaalia tutkitaan aivohalvauksen ja multippeliskleroosin kaltaisten sairauksien hoidossa.
Yleisenä ajatuksena on hoitaa mahdollisimman monia motorisia häiriöitä samankaltaisella lähestymistavalla kuin lapsilla: osoittaa systemaattisesti hyödyllisyys ja turvallisuus, kerätä kliinistä näyttöä ja mukauttaa ohjausalgoritmeja ja mekaanisia rakenteita kunkin patologian erityispiirteisiin.
Yksi tulevaisuuden suurimmista haasteista on, että nämä laitteet siirtyvät puhtaasti sairaalaympäristöistä osaksi ihmisten jokapäiväistä elämää sekä aktiivisen ikääntymisen yhteydessä että vaativissa työtehtävissä avustaen, vähentäen lihasväsymystä ja loukkaantumisriskiä teollisuudessa.
Vaikka edistys on huomattavaa, kehitystyöstä vastaavat ovat yhtä mieltä siitä, että paljon on vielä tehtävää . Ensisijaisena tavoitteena on saavuttaa maksimaalinen sopeutumiskyky laajalle käyttäjäkunnalle, CP-vammaisista lapsista vanhuksiin tai työntekijöihin, jotka tarvitsevat fyysistä tukea tehtävissään.
Toinen merkittävä haaste on varmistaa, että nämä tukirangat ja puvut integroituvat saumattomasti ei-kliinisiin ympäristöihin , kuten sairaalasta kotiin, kouluun, työpaikalle tai yhteisöön. Tämän saavuttamiseksi niiden on oltava mukavia, helppokäyttöisiä, suhteellisen edullisia, eivätkä ne saa vaatia jatkuvaa asiantuntijatiimin valvontaa.
Samaan aikaan robotiikka yleensä käsittelee tehtäviä, jotka vaikuttavat ihmisille triviaalilta, kuten astioiden pesu, perunan kuoriminen tai paidan napittaminen . Kaikki nämä vaativat hienomotorisia taitoja, tuntoaistia ja sensomotorista integraatiota, jotka ovat koneille edelleen erittäin monimutkaisia, kuten myös tasainen kävely tai tasapainon ylläpitäminen epätasaisessa maastossa.
Muilla älykkyyden osa-alueilla, kuten kinestesiassa, intuitiossa ja tunteiden säätelyssä , roboteilla on myös paljon tehtävää. Tämä vaikuttaa siihen, miten näitä teknologioita sosiaalisesti pidetään: innostuksen ja usein fiktioon perustuvan pelon välillä siitä, että ne kääntyvät meitä vastaan tai syrjäyttävät ihmiset massiivisesti.
Näiden myyttien torjumiseksi on julkaistu populaaritieteellisiä teoksia, kuten essee "Robotit ja niiden kyvyt", jotka selittävät ymmärrettävällä kielellä, mikä robotti oikeastaan on, miten se toimii ja mitkä ovat sen rajoitukset . Ajatuksena on vähentää irrationaalisia pelkoja antamalla yhteiskunnalle paremman käsityksen siitä, miten kone "ajattelee" ja mitä voimme siltä odottaa esimerkiksi robotiikan, digitalisaation ja tekoälyn aloilla.
Tarkasteltaessa jäykkien ja pehmeiden eksoskeletonien kehitystä on selvää, että tämä teknologia on valmiina parantamaan monien ihmisten elämänlaatua , erityisesti niiden, jotka iän tai terveydentilan vuoksi eivät voi käyttää perinteisiä robottihoitoja. Varhaisessa kuntoutusvaiheessa, pediatriassa tai monimutkaisissa tapauksissa eksoskeletonit tarjoavat mukavuutta ja sopeutumiskykyä, jota muiden järjestelmien on erittäin vaikea saavuttaa, ja kaikki viittaa siihen, että nykyisten teknologisten haasteiden voittaessa niistä tulee keskeinen työkalu sekä kuntoutuksessa että päivittäisessä hoidossa.