- Az új, mesterséges intelligenciával vezérelt bionikus kezek közelség- és nyomásérzékelőket kombinálnak neurális hálózatokkal, hogy automatikusan beállítsák a testtartást és a fogás erejét.
- A megosztott ember-gép vezérlés csökkenti a felhasználó kognitív terhelését és javítja a pontosságot a mindennapi, kényes feladatokban.
- Hibrid, moduláris és játékosított kialakításokat, valamint neurális interfészeket fejlesztenek, hogy a protézis irányítását és érzetét közelebb hozzák a valódi kézéhez.
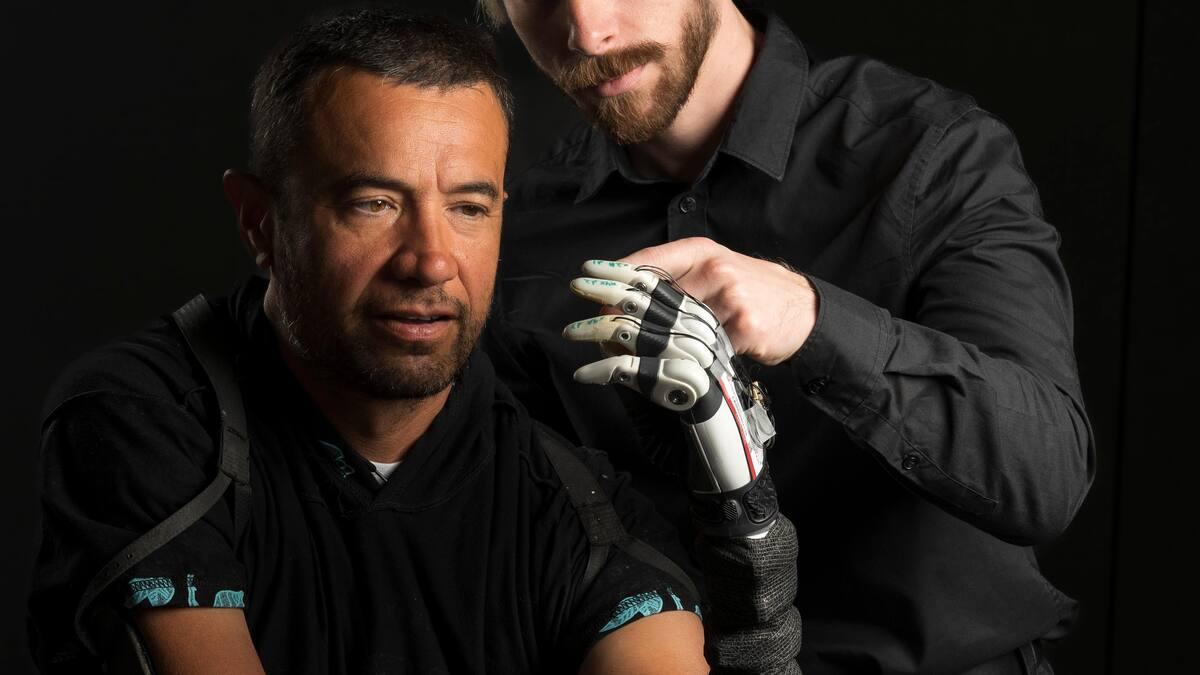
A mesterséges intelligenciával ellátott bionikus kezek hatalmas előrelépést tesznek a hagyományos protézisekhez képest: már nem csak az ujjak mechanikus mozgatásáról van szó, hanem az emberi kéz természetes ügyességéhez nagyon hasonló dolog visszaállításáról, kevesebb szellemi erőfeszítéssel és nagyobb magabiztossággal a mindennapi életben.
Ami igazán forradalmi ebben az új generációs protézisben, az az, hogy fejlett érzékelőket, mesterséges intelligencia modelleket , merev és lágy robotszerkezeteket, valamint megosztott ember-gép vezérlőrendszereket ötvöz , így a kéz „gondolkodik” a mozgás egy részén, miközben a felhasználó továbbra is eldönti, hogy mit akar tenni az adott pillanatban.
Az első protézisektől az intelligens bionikus kezekig
Az elveszett végtag pótlásának ötlete hosszú múltra tekint vissza : már az ókorban is léteztek protézisek, mint például a híres „Capua keze”, amely Kr. e. 300 körülről származik, vasból, bronzból és fából készült. Úgy tartják, hogy egy római katonáé volt, aki a karja egy részének elvesztése után a pajzsának megtartására használta.
Évszázadokon át a protézisek nem voltak többek esztétikai eszközöknél , egyszerű formáknál, amelyek utánozták a végtag formáját, de nem rendelkeztek valódi funkcióval. Céljuk lényegében kozmetikai volt, hogy "elfedjék" a végtag hiányát anélkül, hogy bármilyen hasznos mozgást biztosítanának.
A 19. és 20. századi orvosi és gépészeti fejlődéssel jelentek meg az első ízületi protézisek, amelyek egyszerű mechanizmusoknak köszönhetően képesek voltak néhány alapvető mozgás reprodukálására. Később megjelentek a „robotizált” vagy „bionikus” protézisek, motorokkal, különféle megfogókkal és bizonyos fokú izom- vagy elektromos vezérléssel.
Ennek ellenére a legfejlettebb, kereskedelmi forgalomban kapható bionikus kezek továbbra is egy lényeges korlátozással küzdenek: irányításuk továbbra is összetett, nem intuitív és szellemileg kimerítő. Azok a feladatok, amelyeket egy ép kezű személy szinte gondolkodás nélkül végez – például egy bögre felvétele, egy műanyag pohár tartása, egy vékony papírdarab megfogása –, hatalmas kihívást jelentenek sok protézishasználó számára.
A kognitív erőfeszítés olyan nagy, hogy a felhasználók közel fele végül elhagyja bionikus kezét, a használat nehézségeire, a természetellenes irányításra és az állandó mentális megterhelésre hivatkozva. A fő probléma az, hogy ezeknek az eszközöknek a többsége nem reprodukálja pontosan a tapintásérzetet vagy az agy által tudattalanul végzett automatikus koordinációt.
A Utah-i Egyetem megközelítése: megosztott ember-gép irányítás
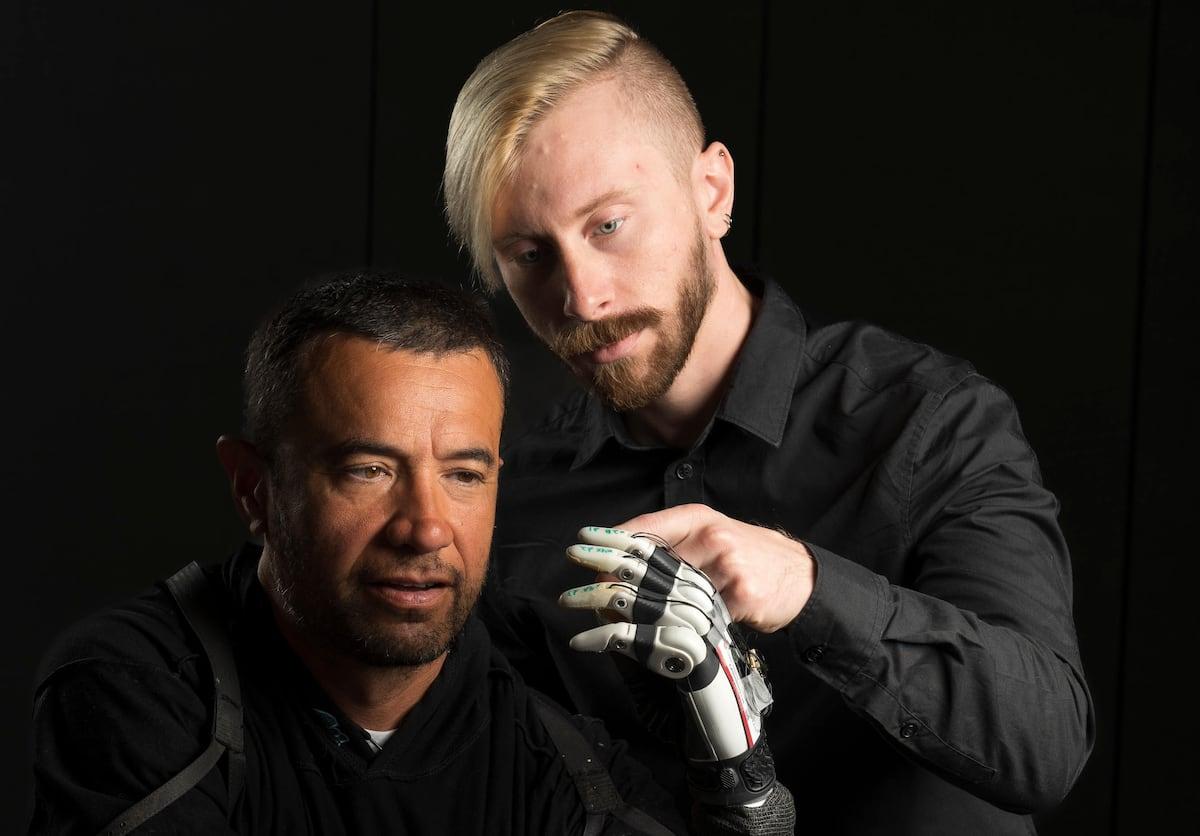
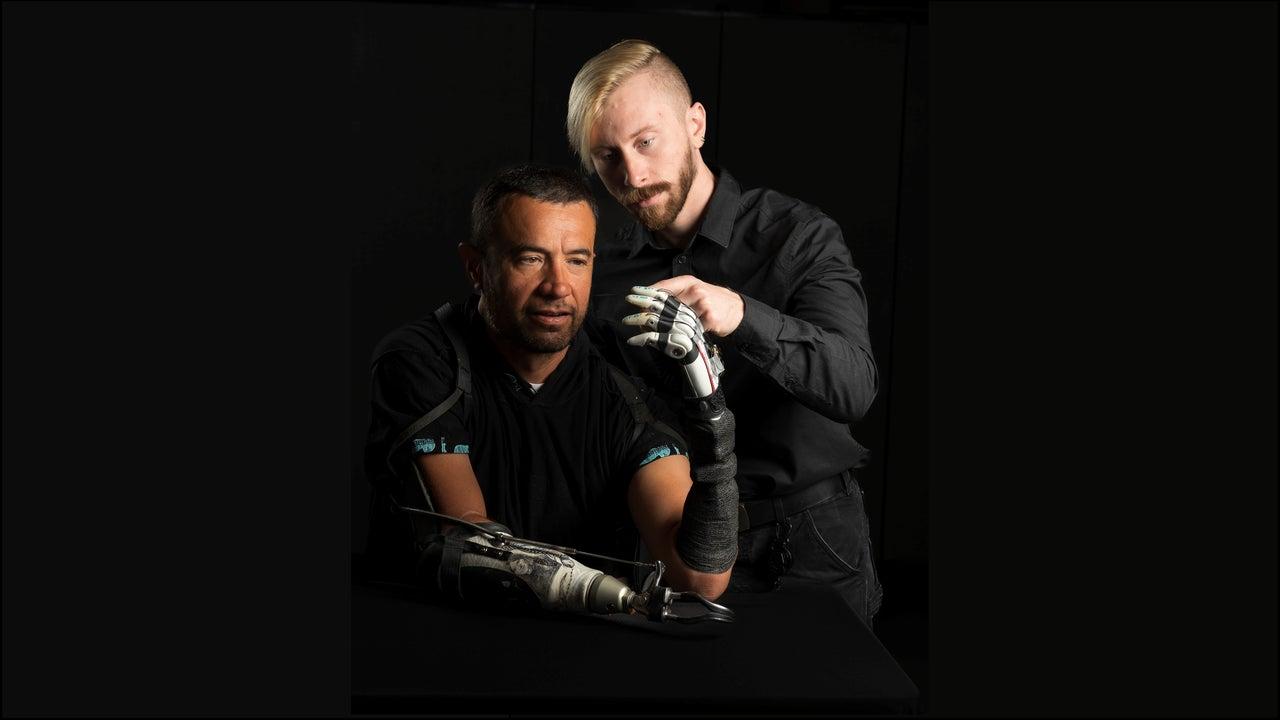
A Utah-i Egyetem NeuroRobotikai Laboratóriumának csapata , olyan kutatók vezetésével, mint Marshall Trout és Jacob A. George, egy olyan megosztott vezérlőrendszert fejlesztett ki, amely teljesen megváltoztatja a helyzetet. A Nature Communications folyóiratban megjelent javaslatuk egy kereskedelmi forgalomban kapható, szenzorokkal és egy speciálisan képzett mesterséges intelligenciával felszerelt protézis kézen (például a TASKA kézen) alapul.
A munka kulcsa a személy és a protézis közötti folyamatos együttműködés : a felhasználó jelzi a cselekvés általános szándékát (megragad, elenged, közelebb hoz, tart…), míg egy mesterséges intelligencia modell felelős az ujjak helyzetének és a fogás erősségének autonóm beállításáért olyan finomsággal, amelyet közvetlen emberi irányítással nagyon nehéz elérni.
Ennek elérése érdekében a tudósok közelség- és nyomásérzékelőket helyeztek el a bionikus kéz ujjbegyein. Ezek az optikai érzékelők még az érintés előtt is képesek „látni” a tárgyat, megbecsülni a távolságát, és a fogás megkezdésekor érzékelni az érintkezés és a nyomás apró változásait.
Mindez az információ egy több ezer fogási pozícióval betanított rendszerbe kerül . A mesterséges intelligencia modellje „megtanulja”, hogy az ujjak szétterülésének és erőkifejtésének melyik kombinációja a legmegfelelőbb az egyes tárgytípusokhoz, így amikor a kéz egy csészéhez, egy tojáshoz vagy egy papírlaphoz közeledik, automatikusan az optimális pozícióba állítja az ujjakat.
Ezzel egy időben a protézis jeleket fogad az emberi testtől , például az alkarok vagy a bőr elektromos aktivitását, amelyek a kívánt mozgást jelzik. A rendszer valós időben egyesíti a felhasználó jeleit és a mesterséges intelligencia döntéseit, hogy hibrid vezérlést generáljon: a gép nem irányít mindent, és a személynek nem kell minden egyes ujját mikroszinten kezelnie.
Finom tapintás- és közelségérzékelők: egy protézis „hatodik érzék” felé
Ennek a mesterséges intelligenciával vezérelt bionikus kéznek az egyik legnagyobb előrelépése a mesterséges ujjbegyeiben rejlik , amelyeket az emberi finom érintés utánzására terveztek. Nemcsak a tárgy felületére gyakorolt nyomást mérik, hanem optikai közelségérzékelőket is tartalmaznak, amelyek képesek a tárgyak fizikai érintkezése előtti érzékelésére.
Ezeknek az érzékelőknek köszönhetően az ujjak akár egy gyakorlatilag súlytalan vattacsomót is képesek érzékelni , amint az rájuk esik, ami sok jelenlegi kereskedelmi forgalomban kapható protézis esetében elképzelhetetlen. Ez lehetővé teszi a tárgy tömegének, térfogatának és finomságának becslését, és ezáltal a fogás erősségének ultrapontos beállítását.
Minden ujjnak saját közelségérzékelője van, amely lehetővé teszi, hogy „lásson” maga előtt , ami azt jelenti, hogy az összes ujj párhuzamosan működik a stabil fogás érdekében. Ahelyett, hogy a felhasználónak azt kellene gondolnia: „Most kicsit jobban összezárom a mutatóujjamat, most ellazítom a hüvelykujjamat”, a mesterséges intelligencia kiszámítja a tárgy megtartásához szükséges pontos pozíciót az egész kéz számára anélkül, hogy az összenyomódna vagy leejtené.
A közelségi és nyomásadatok folyamatosan beépülnek a neurális hálózatba , amely valós időben állítja be az ujjmozgásokat. Ha a tárgy csúszni kezd, az érzékelők érzékelik ezt, és a rendszer kissé megnöveli a nyomást; ha azt észleli, hogy a tárgy deformálódik (például egy műanyag pohár), csökkenti az erőt, hogy elkerülje a törést.
Ez az érzékszervi integráció sokkal autonómabb rendszerré teszi a bionikus kezet a fogás szabályozásában, jelentősen tehermentesítve a felhasználó agyát az állandó monitorozás feladatának jelentős részétől, amelyet korábban tudatosan kellett volna elvégeznie.
Kognitív terhelés: miért fárasztják annyira az agyat a bionikus kezek?
A mindennapi életünkben a kezünk mozgatása szinte automatikus : nem számoljuk tudatosan az egyes ujjaink helyzetét vagy az alkalmazott erőt. Az agy belső modellekre és a tapintásérzékelésre támaszkodik a fogásunk adaptálásához, és ezt hatalmas sebességgel és tudattalanul teszi.
A hagyományos robotprotézisekben ez az automatizálás gyakorlatilag eltűnik . A felhasználónak alaposan át kell gondolnia, milyen mozdulatot tegyen, mekkora erőt fejtsen ki, mikor nyissa és mikor zárja a protézist, és gyakran mindezt anélkül teszi, hogy bármilyen tapintható információval eligazodna.
Az eredmény hatalmas mentális megterhelés : nem intuitív vezérlés, az egyszerű gesztusok ismételt gyakorlásának szükségessége, és az az érzés, hogy a koncentráció bármilyen csökkenése egy üvegtörést vagy egy tárgy padlóra kerülését eredményezheti. Ez a forgatókönyv magyarázza, hogy miért hagyják fel oly sokan a protézist a fejlett technológiája ellenére.
A utahi csapat által javasolt rendszer pontosan ezt a kognitív terhelést kívánja enyhíteni . A fogás finomhangolásának mesterséges intelligenciára bízásával és az érintést szimuláló érzékelők kihasználásával a felhasználó a mozdulat általános szándékára (megfogás, tartás, elengedés) koncentrálhat ahelyett, hogy minden apró részletet kontrollálna.
A tanulmány szerzői hangsúlyozzák, hogy nem szeretnék, ha a személy „harcolna” a géppel a keze feletti irányításért. A cél az, hogy a mesterséges intelligencia a felhasználó természetes kontrolljának megerősítéseként működjön, ne pedig engedély nélkül átvegye az irányítást egy robotpilótaként. Ily módon tiszteletben tartják a beteg kívánságait, miközben mentesítik őket a mentális terhek egy részéről.
Valós teszteredmények: nagyobb pontosság, kevesebb erőfeszítés
Az intelligens bionikus kézrendszert különböző típusú felhasználókkal tesztelték : kilenc amputáció nélküli személlyel (a vezérlés és a felhasználói felület validálására) és négy amputált személlyel, akik könyök és csukló között végtagvesztéssel, azaz alkarprotézissel rendelkeztek.
Ezek a tesztek nagyon gyakori, de kényes feladatokat tartalmaztak , mint például egy tojás megfogása törés nélkül, egy papírlap felvétele szakadás nélkül, pohárból ivás, apró tárgyak kezelése vagy egy pohár felemelése a fülénél fogva. Ezek olyan példák, ahol a fogás erejének és a testtartásnak nagyon pontosnak kell lennie.
A résztvevők a mesterséges intelligencia által vezérelt rendszer használatakor egyértelmű javulást mutattak a fogásbiztonság és a pontosság terén a hagyományos, tisztán emberi vagy tisztán automatizált vezérlési módszerekhez képest. Továbbá a kutatók a feladatok során észlelt kognitív terhelés jelentős csökkenését mérték.
A legszembetűnőbb az, hogy ezek közül a mozdulatok közül sokat előzetes intenzív képzés nélkül végeztek . Más szóval, az érzékelők és a neurális hálózat kombinációja lehetővé tette a felhasználó számára, hogy már egészen korai szakaszban természetesebben alkalmazzon különböző fogási stílusokat anélkül, hogy bonyolult izomaktivációs mintákat kellett volna megjegyeznie.
Amputált betegeknél javulást figyeltek meg az úgynevezett „finommotoros kontrollban ” is, azaz a kéz és az ujjak kis izmaival történő precíz és összehangolt mozgások végrehajtásának képességében, ami elengedhetetlen olyan tevékenységekhez, mint az írás, az evőeszközök kezelése, a ruhák rögzítése vagy a törékeny tárgyak kezelése.
Vajon egy mesterséges intelligenciával ellátott bionikus kéznek van-e „saját elméje”?
A Utah-i Egyetem saját sajtóközleménye arról beszélt, hogy a kéznek „saját elmét ” adnak – ez a feltűnő kifejezés némi filozófiai és médiavitát váltott ki. A lényeg nem az, hogy a protézis tudatos, hanem inkább az, hogy elegendő autonómiával rendelkezik ahhoz, hogy mozgásának egy részét önállóan végezze.
A gyakorlatban a bionikus kéz információkat fogad a környezetből, feldolgozza azokat, és anélkül cselekszik, hogy a felhasználónak minden apró beállítást figyelnie kellene. Kívülről úgy tűnhet, hogy önállóan „dönt”, de valójában a felhasználó általános parancsait hajtja végre egy rendkívül kifinomult módon, arra támaszkodva, amit a neurális hálózat betanítása során tanult.
A kognitív idegtudomány néhány szakértője, mint például Tamar Makin , kimutatta, hogy az agy és a protézisek közötti kapcsolat összetettebb, mint azt korábban gondolták. Neuroképalkotó vizsgálataik arra utalnak, hogy a protézisek az agyban nem pontosan kézként vagy eszközként jelennek meg, hanem saját idegi jellegzetességeket generálnak, egyfajta „új kategóriát”.
Más kutatók, mint például Dani Clode a Cambridge-i Egyetemen , olyan protéziseket vizsgálnak, amelyek nemcsak helyettesítik, hanem kiterjesztik is a képességeket – például egy második hüvelykujj hozzáadásával –, kihasználva az agy plaszticitását, hogy további elemeket integráljanak a test sémájába anélkül, hogy 100%-ban utánozniuk kellene az eredeti anatómiát.
Mindez érdekes kérdéseket vet fel azzal kapcsolatban, hogyan tulajdonítunk tudatosságot és cselekvőképességet gépeknek és eszközöknek. Jelenleg nincs módunkban bizonyítani, hogy egy mesterséges intelligencia tudatos, és a protézisek esetében inkább a kifinomult szenzorimotoros vezérlőrendszerekről beszélünk, mint a szigorú értelemben vett „elmékről”.
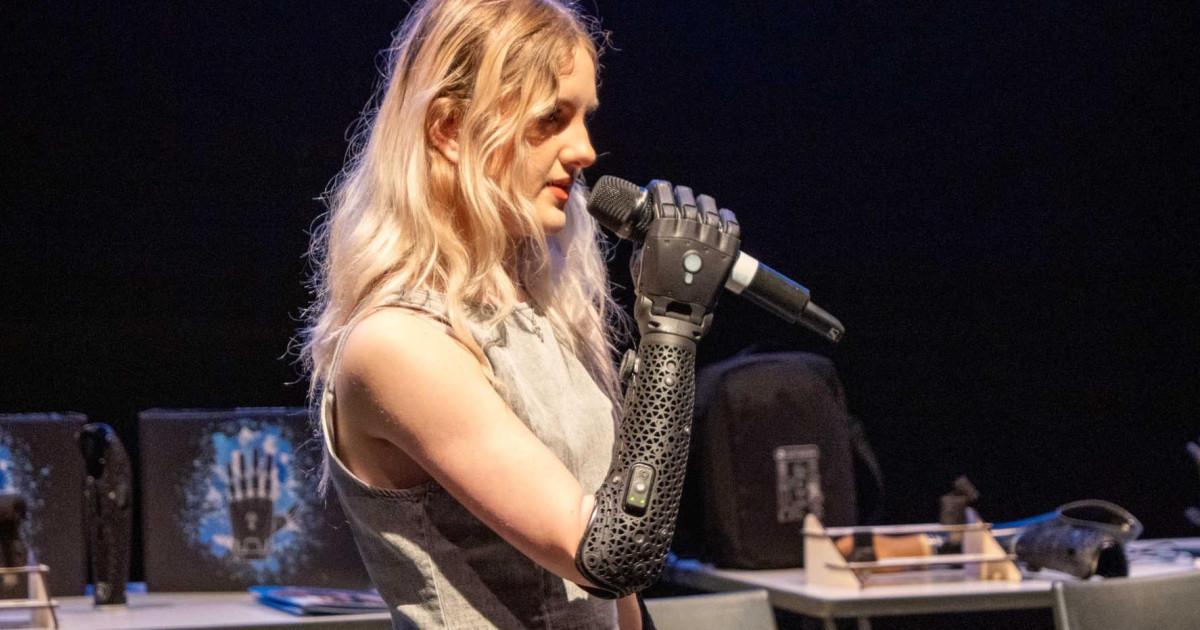
További innovációs irányok: hibrid kezek, modularitás és játékosítás
Utah okoskeze nem az egyetlen jelentős előrelépés ezen a területen . Más kutatócsoportok, mint például a Johns Hopkins Egyetemé, hibrid robotkezeken dolgoznak, amelyek merev és puha szerkezeteket kombinálnak az emberi anatómia jobb utánzása és mind a kényes, mind a nehéz tárgyak kezelése érdekében.
Ezek a hibrid kezek jellemzően egy belső, 3D nyomtatással készült szerkezetet tartalmaznak, amely gumiszerű polimerekből és rugalmas ízületekből áll. Ez lehetővé teszi, hogy a protézis jobban alkalmazkodjon a szabálytalan formákhoz, a különböző textúrákhoz és a változó nyomásokhoz, így sokkal sokoldalúbb fogást biztosít.
Több réteg, az emberi bőr ihlette érintésérzékelőt is tartalmaznak , amelyek képesek érzékelni az érintést, a nyomásváltozásokat és a csúszást. Ez az „elektronikus bőr” lehetővé teszi a kéz számára, hogy érzékelje, ha egy tárgy csúszni kezd, és automatikusan növelje az alkalmazott erőt, hogy megakadályozza az esését.
Mindezt izomjeleken alapuló vezérlőrendszerek egészítik ki , ahol az alkarok izmai parancsokat küldenek a mesterséges ujjaknak, a mesterséges intelligencia és a gépi tanulási algoritmusok pedig ezeket a jeleket természetes mozgásokká alakítják. A protézis „agya” értelmezi, hogy valami kemény vagy puha, meleg vagy hideg, stabil vagy megcsúszás szélén áll.
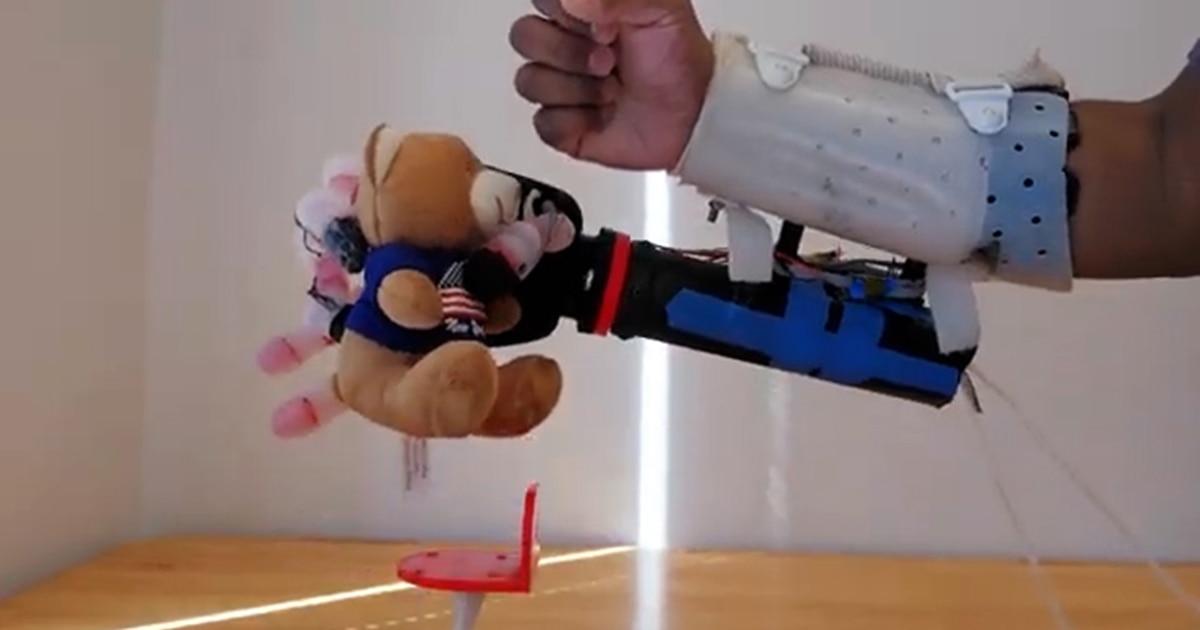
Mindennapi tárgyakkal – plüssállatokkal, szivacsokkal, üvegekkel, tobozokkal vagy műanyag poharakkal – végzett tesztek során ezek a kezek közel 100%-os sikerarányt értek el a deformálódás vagy törés nélküli manipulálásukban. Egy különösen szemléletes kísérlet során egy vízzel teli vékony műanyag pohárat emeltek fel mindössze három ujjal, és figyelemre méltó pontossággal állították be a nyomást.
Eközben olyan cégek, mint az Open Bionics, a felhasználóorientált megoldásokra összpontosítottak , mint például a Hero Arm termékcsalád, amely teljesen vezeték nélküli, vízálló és testreszabható bionikus kezeket kínál, amelyeket úgy terveztek, hogy sokkal kényelmesebben integrálódjanak a gyermekek, tinédzserek és felnőttek mindennapi életébe.
Ezeket a protéziseket vezeték nélküli EMG elektródák (MyoPodok) vezérlik, amelyeket a maradék végtagra vagy az alkarra helyeznek, és amelyek érzékelik az izomtevékenységet, és azt a bionikus ujjak mozgásává alakítják. Mivel vezeték nélküliek, lehetővé teszik a kéz fizikai leválasztását a testről és újra csatlakoztatását, sőt, sportfelszerelések rögzítését is ugyanazzal a szabványos rögzítőrendszerrel.
Az érzelmi és motivációs összetevő is kulcsfontosságú . Néhány startup moduláris és viszonylag megfizethető kezeket fejlesztett ki, amelyeket elsősorban gyermekek számára terveztek, és amelyek velük együtt nőnek: a darabok nagyobbakra cserélhetők a gyermek testének változásával, csökkentve ezzel a teljes protézisek néhány évente történő cseréjének költségeit.
Hogy a protézis használatának elsajátítása kevésbé legyen nyűg , virtuális valóság környezeteket hoztak létre, mint például a VREHAB, ahol a gyerekek bionikus kezükkel gyakorolják a mozgásokat olyan játékokon keresztül, mint az „épületekre mászás, mint egy szuperhős”. Ahogy fejlődnek, pontokat szereznek, és a terapeuták távolról is nyomon követhetik a haladásukat.
A testreszabható esztétika segít a felhasználónak abban is, hogy a protézis a tulajdonosa legyen : a 3D nyomtatásnak köszönhetően szuperhősök, futurisztikus stílusok vagy a fiatalok divatjához illő kidolgozások ihlette dizájnok érhetők el. Ezáltal a bionikus kéz többé válik, mint pusztán orvostechnikai eszköz, és az identitás elemévé is válik.
A gondolatok irányítása és az agyhoz való „vissza”érintés felé
A közeljövőre tekintve a vezető kutatócsoportok azt tervezik, hogy ezeket az intelligens kezeket beültetett neurális interfészekkel kombinálják, így a protézist közvetlenül az agyi aktivitás vezérelheti, ahelyett, hogy kizárólag a felszíni izomjelekre hagyatkozna.
A cél az, hogy a bionikus kéz majdnem olyan gyorsan és természetesen reagáljon, mint egy biológiai kéz, tovább csökkentve a kognitív terhelést. Ha a felhasználó a kéz becsukásán gondolkodik, a protézisnek el kell indítania a mozgást anélkül, hogy szándékosan meg kellene feszítenie az izmot, vagy tanult mintákat kellene végrehajtania.
Ezzel egyidejűleg folyamatban van a munka azon, hogy visszahozzák az érintést a felhasználó idegrendszerébe: a protézis nyomás- és közelségérzékelői kódolt jeleket küldhetnek, amelyek az agyban érzékelt érintés-, textúra- vagy erőérzetekké alakulnak, megközelítve a valódi érzékszervi visszajelzést.
Jacob A. George-hoz hasonló kutatók hangsúlyozzák, hogy ez a kutatási irány egy tágabb vízió része, amelynek célja az amputált emberek életminőségének javítása az intelligens protézisek, neurális interfészek és fejlett érzékszervi rendszerek koherens ökoszisztémába integrálásával.
Bár még évekig tartó fejlesztés és klinikai vizsgálatok állnak előttünk , a jelenlegi eredmények azt mutatják, hogy már most is lehetséges, hogy az olyan egyszerű feladatok, mint a műanyag pohárból ivás, ne legyenek kimerítő kihívások, és fokozatosan ugyanolyan természetesnek érezzék magukat, mint az amputáció előtt.
Minden arra utal, hogy a mesterséges intelligenciával rendelkező bionikus kezek már nem sci-fi, hanem gyakorlati eszközökké válnak, amelyek csökkentik a szellemi erőfeszítést, helyreállítják a finommotoros készségeket és bővítik a környezettel való interakció lehetőségeit, a pohár vagy a tojás biztonságos tartásától kezdve egészen addig, hogy félelem nélkül ölelhetünk valakit anélkül, hogy megbántanánk.
