- Tangan bionik bertenaga AI terbaru ini menggabungkan sensor jarak dan tekanan dengan jaringan saraf untuk secara otomatis menyesuaikan postur dan kekuatan genggaman.
- Kontrol bersama antara manusia dan mesin mengurangi beban kognitif pengguna dan meningkatkan akurasi dalam tugas-tugas sehari-hari yang rumit.
- Desain hibrida, modular, dan gamifikasi, serta antarmuka neural, sedang dikembangkan untuk mendekatkan kontrol dan nuansa prostesis dengan tangan asli.
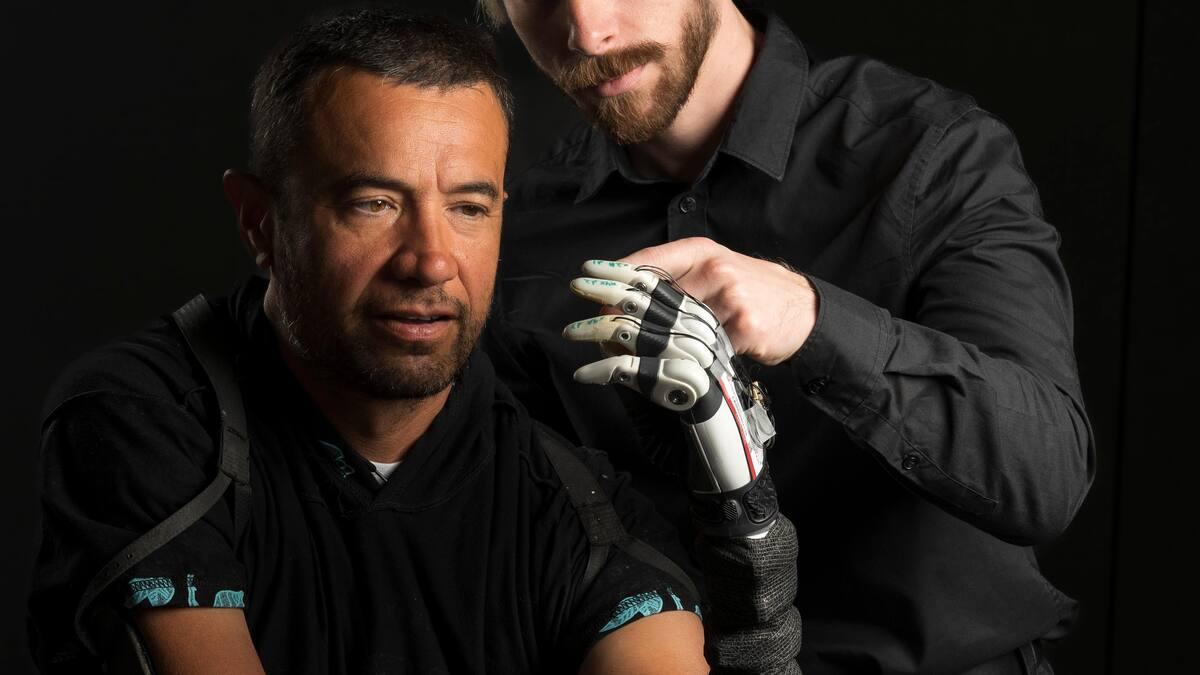
Tangan bionik dengan kecerdasan buatan mengalami lompatan besar dibandingkan prostesis tradisional: ini bukan lagi hanya tentang menggerakkan jari secara mekanis, tetapi tentang memulihkan sesuatu yang sangat mirip dengan ketangkasan alami tangan manusia, dengan upaya mental yang lebih sedikit dan kepercayaan diri yang lebih besar dalam kehidupan sehari-hari.
Yang benar-benar revolusioner dari generasi prostesis baru ini adalah bahwa mereka menggabungkan sensor canggih, model AI , struktur robotik kaku dan lunak, serta sistem kontrol manusia-mesin bersama, sehingga tangan "memikirkan" sebagian gerakan sementara pengguna terus memutuskan apa yang ingin mereka lakukan pada saat tertentu.
Dari prostesis pertama hingga tangan bionik cerdas.
Gagasan untuk mengganti anggota tubuh yang hilang memiliki sejarah panjang : lengan dan tangan prostetik telah ada sejak zaman kuno, seperti "Tangan Capua" yang terkenal, yang berasal dari sekitar tahun 300 SM, terbuat dari besi, perunggu, dan kayu. Diyakini bahwa benda itu milik seorang prajurit Romawi yang menggunakannya untuk memegang perisainya setelah kehilangan sebagian lengannya.
Selama berabad-abad, prostesis hanyalah alat estetika , cetakan sederhana yang meniru bentuk anggota tubuh tetapi tidak menawarkan fungsi nyata. Tujuannya pada dasarnya kosmetik, untuk "menutupi" ketiadaan anggota tubuh tanpa memberikan gerakan yang berguna.
Seiring dengan kemajuan medis dan mekanis pada abad ke-19 dan ke-20, muncul prostesis artikulasi pertama, yang mampu mereproduksi beberapa gerakan dasar berkat mekanisme sederhana. Kemudian, muncul prostesis "robotik" atau "bionik", dengan motor, berbagai jenis penjepit, dan beberapa tingkat kontrol otot atau listrik.
Meskipun demikian, tangan bionik tercanggih yang tersedia secara komersial masih memiliki keterbatasan penting: kontrolnya tetap kompleks, tidak intuitif, dan melelahkan secara mental. Tugas-tugas yang dilakukan seseorang dengan tangan utuh hampir tanpa berpikir—mengambil cangkir, memegang gelas plastik, menggenggam selembar kertas tipis—menjadi tantangan besar bagi banyak pengguna prostesis.
Upaya kognitif yang dibutuhkan sangat tinggi sehingga hampir setengah dari pengguna akhirnya meninggalkan tangan bionik mereka, dengan alasan kesulitan penggunaan, kontrol yang tidak alami, dan tekanan mental yang terus-menerus. Masalah utamanya adalah sebagian besar perangkat ini tidak secara akurat mereplikasi indra peraba atau koordinasi otomatis yang dilakukan otak secara tidak sadar.
Pendekatan Universitas Utah: kendali bersama antara manusia dan mesin.
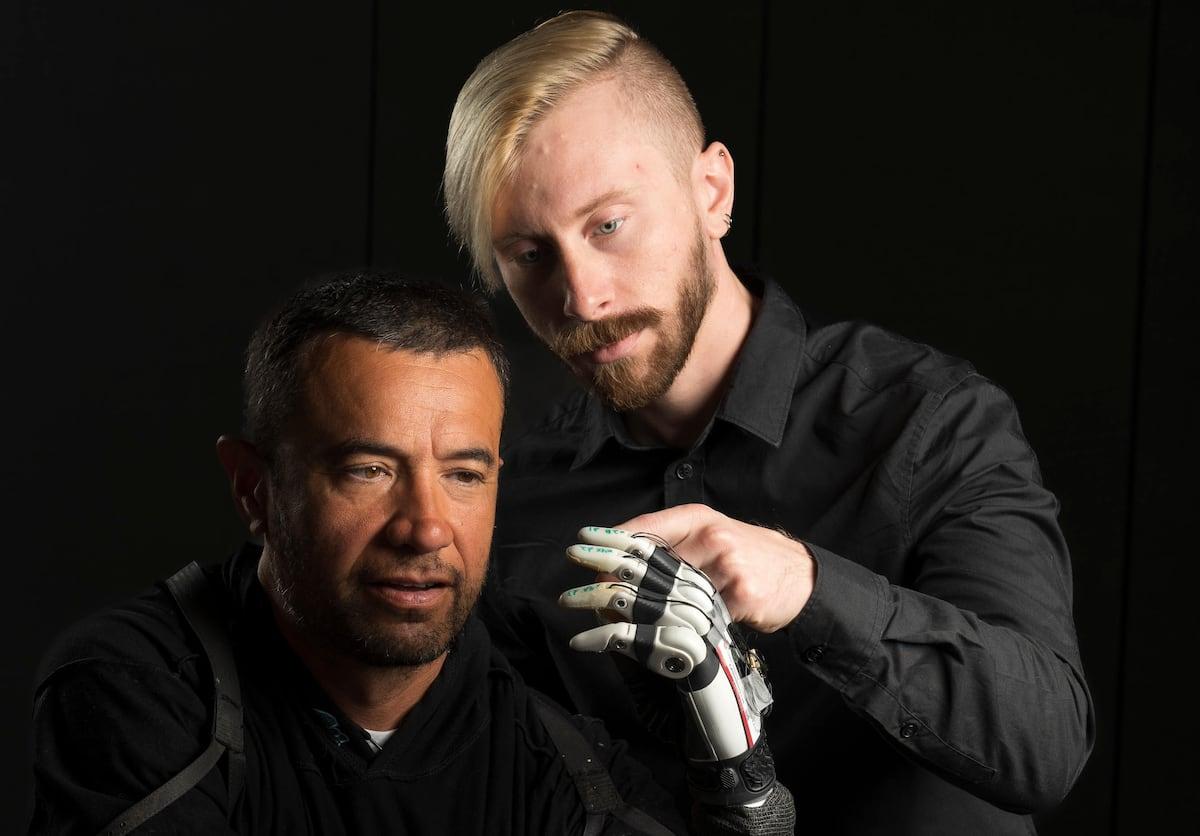
Sebuah tim dari Laboratorium NeuroRobotika di Universitas Utah , yang dipimpin oleh para peneliti seperti Marshall Trout dan Jacob A. George, telah mengembangkan sistem kendali bersama yang sepenuhnya mengubah lanskap. Proposal mereka, yang diterbitkan dalam jurnal Nature Communications, didasarkan pada tangan prostetik yang tersedia secara komersial (seperti TASKA Hand) yang dilengkapi dengan sensor dan AI yang dilatih secara khusus.
Inti dari karya ini adalah kerja sama berkelanjutan antara manusia dan prostesis : pengguna menunjukkan maksud umum dari tindakan tersebut (mengambil, melepaskan, mendekatkan, memegang…), sementara model kecerdasan buatan bertugas untuk secara otomatis menyesuaikan posisi jari dan kekuatan genggaman dengan ketelitian yang sangat sulit dicapai hanya dengan kendali manusia secara langsung.
Untuk mencapai hal ini, para ilmuwan telah menambahkan sensor jarak dan tekanan ke ujung jari tangan bionik. Sensor optik ini bahkan mampu "melihat" objek sebelum menyentuhnya, memperkirakan jaraknya, dan mendeteksi variasi kecil dalam kontak dan tekanan begitu genggaman dimulai.
Semua informasi ini dimasukkan ke dalam sistem yang dilatih dengan ribuan posisi genggaman. Model AI "mempelajari" kombinasi rentang jari dan gaya mana yang paling sesuai untuk setiap jenis objek, sehingga ketika tangan mendekati cangkir, telur, atau selembar kertas, ia secara otomatis menyesuaikan jari-jari ke posisi optimal.
Pada saat yang sama, prostesis menerima sinyal manusia dari tubuh , seperti aktivitas listrik otot lengan bawah atau kulit, yang menunjukkan gerakan yang diinginkan. Sistem ini menggabungkan sinyal pengguna dan keputusan AI secara real-time untuk menghasilkan kontrol hibrida: mesin tidak mengontrol semuanya, dan orang tersebut tidak perlu mengelola setiap jari secara mikro.
Sensor sentuh dan jarak dekat yang presisi: menuju "indera keenam" prostetik
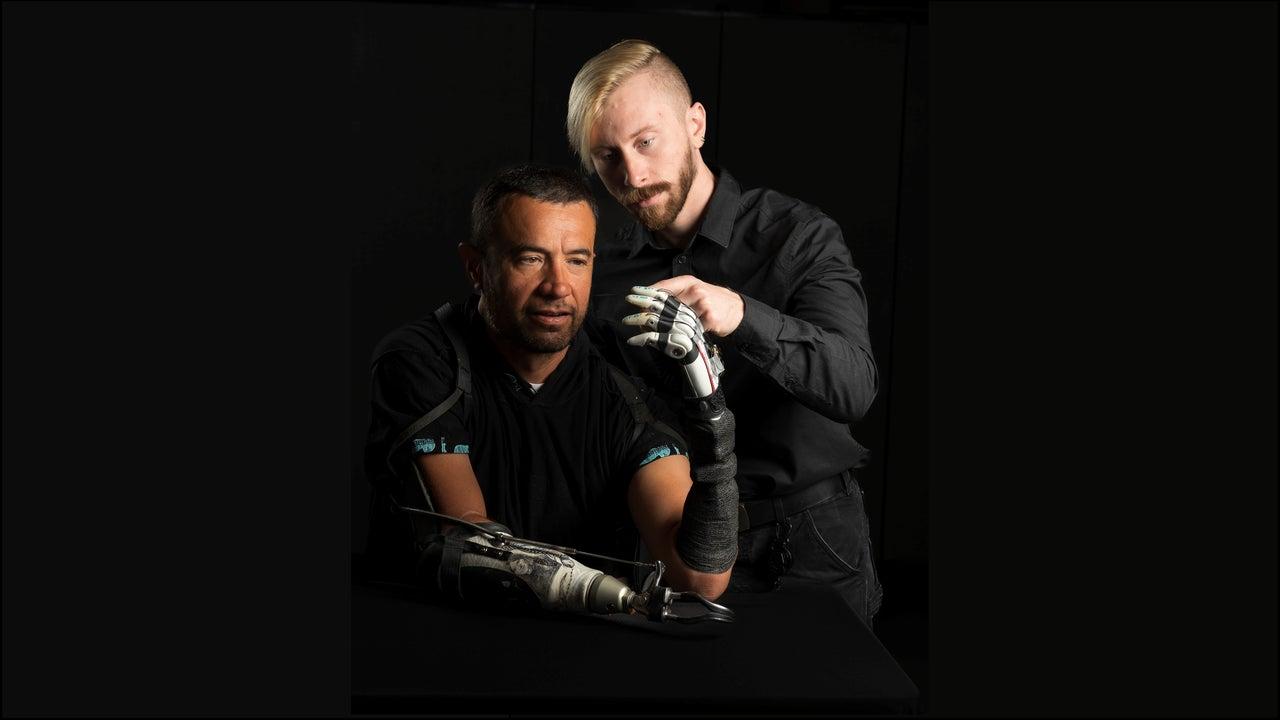
Salah satu kemajuan utama dari tangan bionik bertenaga AI ini terletak pada ujung jari buatan yang dirancang untuk meniru sentuhan manusia yang halus. Ujung jari ini tidak hanya mengukur tekanan yang diberikan pada permukaan suatu objek, tetapi juga mengintegrasikan sensor jarak optik yang mampu mendeteksi objek sebelum terjadi kontak fisik.
Berkat sensor-sensor ini, jari-jari dapat mendeteksi bahkan bola kapas yang hampir tanpa bobot saat jatuh ke atasnya, sesuatu yang tidak mungkin dilakukan dengan banyak prostesis komersial saat ini. Hal ini memungkinkan untuk memperkirakan massa, volume, dan kehalusan objek, dan oleh karena itu, menyesuaikan kekuatan genggaman dengan presisi ultra-tinggi.
Setiap jari memiliki sensor jaraknya sendiri yang memungkinkan jari tersebut untuk "melihat" di depannya , artinya semua jari bekerja secara paralel untuk mencapai genggaman yang stabil. Alih-alih pengguna harus berpikir, "Sekarang saya rapatkan jari telunjuk saya sedikit lagi, sekarang saya rilekskan ibu jari saya," AI menghitung posisi tepat yang dibutuhkan agar seluruh tangan dapat memegang objek tanpa meremukkannya atau menjatuhkannya.
Data kedekatan dan tekanan terus-menerus dimasukkan ke dalam jaringan saraf , yang menyesuaikan gerakan jari secara real-time. Jika objek mulai tergelincir, sensor mendeteksinya dan sistem sedikit meningkatkan tekanan; jika sistem mendeteksi bahwa objek tersebut berubah bentuk (misalnya, gelas plastik), sistem mengurangi gaya untuk menghindari pecahnya objek tersebut.
Integrasi sensorik ini menjadikan tangan bionik sebagai sistem yang jauh lebih otonom dalam mengatur genggaman, mengurangi sebagian besar tugas pemantauan konstan yang sebelumnya harus dilakukan secara sadar oleh otak pengguna.
Beban kognitif: mengapa tangan bionik sangat melelahkan otak?
Dalam kehidupan sehari-hari, menggerakkan tangan kita hampir otomatis : kita tidak secara sadar menghitung posisi setiap jari atau kekuatan yang kita terapkan. Otak mengandalkan model internal dan indra peraba untuk menyesuaikan genggaman kita, dan hal itu dilakukan dengan kecepatan luar biasa dan tanpa disadari.
Pada prostesis robotik konvensional, otomatisasi ini praktis menghilang . Pengguna harus berpikir dengan cermat tentang gerakan apa yang harus dilakukan, seberapa besar gaya yang harus diterapkan, kapan harus membuka dan kapan harus menutup, dan seringkali melakukannya tanpa informasi taktil yang dapat memandu mereka.
Akibatnya adalah tekanan mental yang sangat besar : kontrol yang tidak intuitif, kebutuhan untuk berulang kali melatih gerakan sederhana, dan perasaan bahwa setiap kelengahan konsentrasi dapat mengakibatkan gelas pecah atau benda jatuh ke lantai. Skenario ini menjelaskan mengapa begitu banyak pengguna akhirnya meninggalkan prostesis meskipun teknologinya canggih.
Sistem yang diusulkan oleh tim Utah bertujuan untuk mengurangi beban kognitif ini . Dengan mendelegasikan penyempurnaan genggaman kepada AI dan memanfaatkan sensor yang mensimulasikan sentuhan, pengguna dapat fokus pada tujuan keseluruhan gerakan (menggenggam, memegang, melepaskan) alih-alih mengontrol setiap detail mikro.
Para penulis studi menekankan bahwa mereka tidak ingin orang tersebut "berperang" dengan mesin untuk mengendalikan tangannya. Tujuannya adalah agar AI bertindak sebagai penguat kendali alami pengguna, bukan sebagai autopilot yang mengambil alih tanpa izin. Dengan cara ini, keinginan pasien dihormati sekaligus meringankan sebagian beban mental mereka.
Hasil uji di dunia nyata: akurasi lebih tinggi, upaya lebih sedikit.
Sistem tangan bionik cerdas telah diuji dengan berbagai jenis pengguna : sembilan orang tanpa amputasi (untuk memvalidasi kontrol dan antarmuka) dan empat orang penyandang amputasi dengan kehilangan anggota tubuh antara siku dan pergelangan tangan, yaitu, dengan prostesis lengan bawah.
Tes-tes ini melibatkan tugas-tugas yang sangat umum tetapi rumit , seperti memegang telur tanpa memecahkannya, mengambil selembar kertas tanpa merobeknya, minum dari cangkir, memanipulasi benda-benda kecil, atau mengangkat cangkir dengan pegangannya. Ini adalah contoh di mana kekuatan genggaman dan postur tubuh harus sangat tepat.
Para peserta menunjukkan peningkatan yang jelas dalam keamanan dan akurasi genggaman saat menggunakan sistem berbasis AI dibandingkan dengan metode kontrol konvensional, yang sepenuhnya dikendalikan manusia, atau yang sepenuhnya otomatis. Selain itu, para peneliti mengukur pengurangan yang signifikan dalam beban kognitif yang dirasakan selama tugas-tugas tersebut.
Aspek yang paling mencolok adalah bahwa banyak dari gerakan ini dilakukan tanpa pelatihan intensif sebelumnya . Dengan kata lain, kombinasi sensor dan jaringan saraf memungkinkan pengguna untuk menggunakan berbagai gaya genggaman secara lebih alami sejak tahap awal, tanpa harus menghafal pola aktivasi otot yang rumit.
Pada pasien amputasi, peningkatan juga diamati pada apa yang disebut "kontrol motorik halus ," yaitu kemampuan untuk melakukan gerakan yang tepat dan terkoordinasi dengan otot-otot kecil tangan dan jari, yang penting untuk aktivitas seperti menulis, memanipulasi peralatan, mengancingkan pakaian, atau menangani benda-benda yang rapuh.
Apakah tangan bionik dengan AI memiliki "pikiran sendiri"?
Siaran pers Universitas Utah sendiri berbicara tentang memberikan tangan prostetik "pikiran sendiri ," sebuah ungkapan mencolok yang telah memicu beberapa perdebatan filosofis dan media. Idenya bukanlah bahwa prostesis itu sadar, melainkan bahwa prostesis tersebut memiliki otonomi yang cukup untuk mengatur sebagian gerakannya sendiri.
Dalam praktiknya, tangan bionik menerima informasi dari lingkungan, memprosesnya, dan bertindak tanpa pengguna harus memantau setiap penyesuaian mikro. Dari luar, mungkin tampak seolah-olah tangan tersebut "memutuskan" sendiri, tetapi yang sebenarnya dilakukannya adalah mengeksekusi perintah umum pengguna dengan cara yang sangat canggih, mengandalkan apa yang telah dipelajarinya selama pelatihan jaringan saraf.
Beberapa ahli dalam ilmu saraf kognitif, seperti Tamar Makin , telah menunjukkan bahwa hubungan antara otak dan prostesis lebih kompleks daripada yang diperkirakan sebelumnya. Studi pencitraan saraf mereka menunjukkan bahwa prostesis tidak direpresentasikan di otak persis seperti tangan atau alat, melainkan menghasilkan tanda sarafnya sendiri, semacam "kategori baru."
Peneliti lain, seperti Dani Clode di Universitas Cambridge , sedang mengeksplorasi prostesis yang tidak hanya menggantikan tetapi juga memperluas kemampuan—misalnya, dengan menambahkan ibu jari kedua—dengan memanfaatkan plastisitas otak untuk mengintegrasikan elemen tambahan ke dalam skema tubuh tanpa perlu meniru anatomi asli 100%.
Semua ini menimbulkan pertanyaan menarik tentang bagaimana kita mengaitkan kesadaran dan kemampuan bertindak pada mesin dan perangkat. Saat ini, kita tidak memiliki cara untuk membuktikan bahwa AI itu sadar, dan dalam kasus prostetik, kita lebih berbicara tentang sistem kontrol sensorimotor yang sangat canggih daripada tentang "pikiran" dalam arti yang sebenarnya.
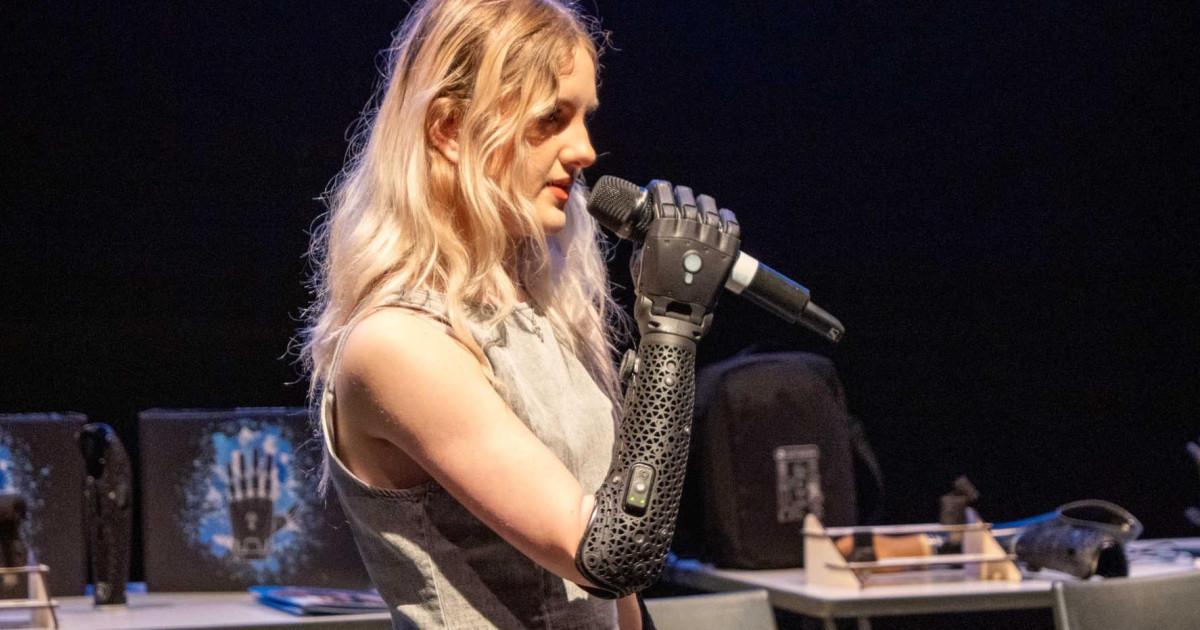
Inovasi lainnya: tangan hibrida, modularitas, dan gamifikasi.
Tangan pintar Utah bukanlah satu-satunya kemajuan penting di bidang ini . Tim peneliti lain, seperti yang ada di Universitas Johns Hopkins, sedang mengerjakan tangan robot hibrida yang menggabungkan struktur kaku dan lunak untuk meniru anatomi manusia dengan lebih baik dan memanipulasi objek yang halus maupun berat.
Tangan hibrida ini biasanya menggabungkan struktur internal hasil cetak 3D yang terbuat dari polimer mirip karet dan sendi yang fleksibel. Hal ini memungkinkan prostesis untuk beradaptasi lebih baik dengan bentuk yang tidak beraturan, tekstur yang berbeda, dan tekanan yang bervariasi, sehingga memberikan genggaman yang jauh lebih serbaguna.
Mereka juga menggabungkan beberapa lapisan sensor sentuh yang terinspirasi oleh kulit manusia , yang mampu mendeteksi kontak, perubahan tekanan, dan selip. "Kulit elektronik" ini memungkinkan tangan untuk merasakan jika suatu objek mulai tergelincir dan secara otomatis meningkatkan gaya yang diterapkan untuk mencegahnya jatuh.
Semua ini dilengkapi dengan sistem kontrol berbasis sinyal otot , di mana otot lengan bawah mengirimkan perintah ke jari-jari buatan, dan algoritma kecerdasan buatan dan pembelajaran mesin menerjemahkan sinyal-sinyal tersebut menjadi gerakan alami. "Otak" prostesis menafsirkan apakah sesuatu itu keras atau lunak, panas atau dingin, stabil atau akan tergelincir.
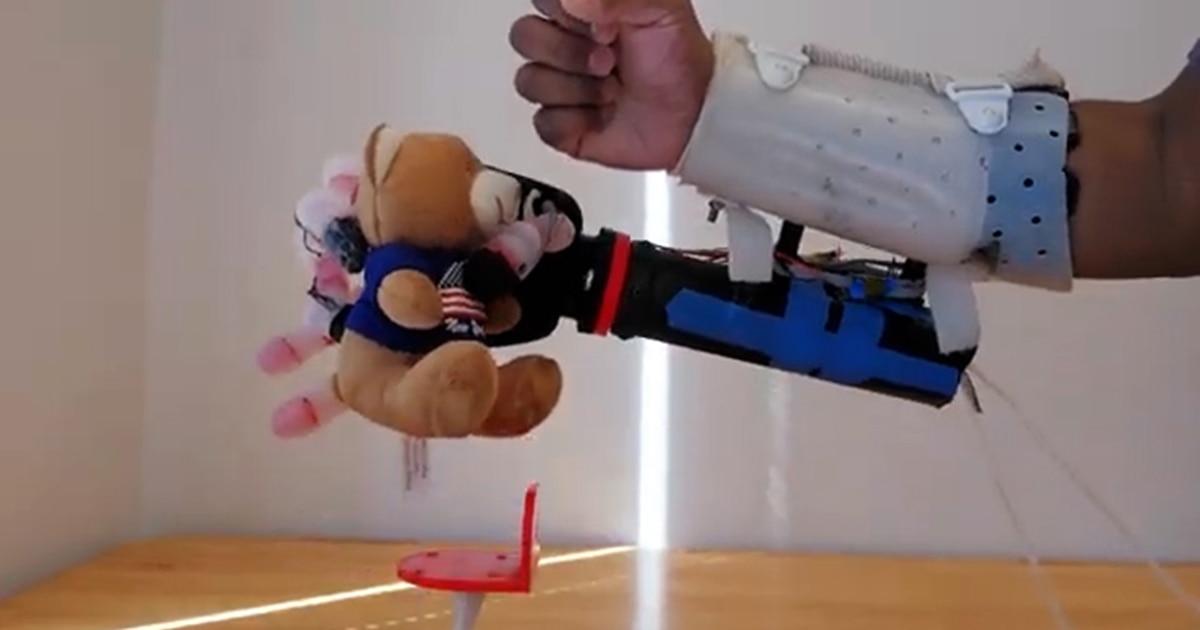
Dalam pengujian dengan benda-benda sehari-hari—boneka binatang, spons, botol, buah pinus, atau gelas plastik —beberapa tangan ini telah mencapai tingkat keberhasilan hampir 100% dalam memanipulasinya tanpa mengubah bentuk atau memecahkannya. Salah satu percobaan yang sangat menggambarkan hal ini melibatkan mengangkat gelas plastik tipis berisi air hanya dengan menggunakan tiga jari, menyesuaikan tekanan dengan presisi yang luar biasa.
Sementara itu, perusahaan seperti Open Bionics telah berfokus pada solusi yang berorientasi pada pengguna , seperti lini Hero Arm, yang menawarkan tangan bionik yang sepenuhnya nirkabel, tahan air, dan dapat disesuaikan, yang dirancang untuk berintegrasi ke dalam kehidupan sehari-hari anak-anak, remaja, dan orang dewasa dengan lebih nyaman.
Prostesis ini dikendalikan oleh elektroda EMG nirkabel (MyoPods) yang ditempatkan pada tungkai sisa atau lengan bawah, yang mendeteksi aktivitas otot dan menerjemahkannya menjadi gerakan jari-jari bionik. Karena nirkabel, prostesis ini memungkinkan tangan dilepas secara fisik dari tubuh dan disambungkan kembali, bahkan memungkinkan pemasangan aksesori olahraga menggunakan sistem pengait standar yang sama.
Komponen emosional dan motivasi juga sangat penting . Beberapa perusahaan rintisan telah mengembangkan tangan palsu modular dan relatif terjangkau, yang dirancang terutama untuk anak-anak, dan dapat tumbuh bersama mereka: bagian-bagiannya dapat diganti dengan yang lebih besar seiring perubahan tubuh anak, sehingga mengurangi biaya penggantian prostesis lengkap setiap beberapa tahun.
Untuk membuat proses belajar menggunakan prostesis menjadi lebih mudah , lingkungan realitas virtual seperti VREHAB telah diciptakan, di mana anak-anak berlatih gerakan dengan tangan bionik mereka melalui permainan seperti "mendaki gedung seperti pahlawan super." Seiring kemajuan mereka, mereka mendapatkan poin, dan terapis dapat memantau perkembangan mereka dari jarak jauh.
Estetika yang dapat disesuaikan juga membantu pengguna merasa memiliki prostesis tersebut : berkat pencetakan 3D, tersedia desain yang terinspirasi oleh pahlawan super, gaya futuristik, atau sentuhan akhir yang sesuai dengan mode anak muda. Hal ini mengubah tangan bionik menjadi lebih dari sekadar alat medis, menjadikannya elemen identitas juga.
Menuju pengendalian pikiran dan sentuhan "kembali" ke otak
Ke depan, tim peneliti terkemuka berencana untuk menggabungkan tangan pintar ini dengan antarmuka saraf yang ditanamkan, sehingga prostesis dapat dikendalikan langsung oleh aktivitas otak dan tidak hanya bergantung pada sinyal otot permukaan.
Tujuannya adalah agar tangan bionik merespons hampir secepat dan senatural tangan biologis, sehingga semakin mengurangi beban kognitif. Jika pengguna berpikir untuk menutup tangan mereka, prostesis harus memulai gerakan tersebut tanpa mengharuskan mereka untuk sengaja mengontraksikan otot atau menjalankan pola yang telah dipelajari.
Pada saat yang sama, upaya sedang dilakukan untuk mengembalikan kemampuan sentuhan ke sistem saraf pengguna: sensor tekanan dan jarak pada prostesis dapat mengirimkan sinyal berkode yang diterjemahkan menjadi sensasi kontak, tekstur, atau gaya yang dirasakan di otak, mendekati umpan balik sensorik yang sebenarnya.
Para peneliti seperti Jacob A. George menekankan bahwa jalur penelitian ini merupakan bagian dari visi yang lebih luas untuk meningkatkan kualitas hidup bagi orang-orang dengan amputasi dengan mengintegrasikan prostesis cerdas, antarmuka saraf, dan sistem sensor canggih ke dalam ekosistem yang koheren.
Meskipun masih dibutuhkan pengembangan dan uji klinis selama bertahun-tahun ke depan , hasil saat ini menunjukkan bahwa tugas sesederhana minum dari gelas plastik sudah tidak lagi menjadi tantangan yang melelahkan dan secara bertahap terasa senatural seperti sebelum amputasi.
Semua indikasi menunjukkan bahwa tangan bionik dengan kecerdasan buatan akan berhenti menjadi fiksi ilmiah dan menjadi alat praktis yang mengurangi upaya mental, mengembalikan keterampilan motorik halus, dan memperluas kemungkinan interaksi dengan lingkungan, mulai dari memegang cangkir atau telur dengan aman hingga memeluk seseorang tanpa takut menyakiti mereka.
