- 従来の盲導犬は数が少なく、高価で、訓練にも時間がかかるため、世界中の何百万人もの視覚障害者が支援を受けられない状況にある。
- 新しいガイドロボットプロジェクトは、センサー、人工知能、GPSを組み合わせて、ユーザーの誘導、環境描写、および自律性の向上を実現する。
- ブラジルの「リサ」をはじめ、中国、スペイン、アメリカで開発中のプロトタイプなど、ロボット犬は盲導犬の代替または補完として検討されている。
- 大量生産と強化学習は、常にユーザーの安全性を最優先事項としつつ、よりアクセスしやすく拡張性の高いソリューションへとつながる可能性を示唆している。
長年にわたり、視覚障害者は安全な移動手段として白杖や従来の盲導犬に頼ってきたが、テクノロジーの進歩により状況は急速に変化している。ロボット犬やロボット盲導犬の開発プロジェクトが世界中で立ち上がり、介助動物に代わる、より利用しやすく、拡張性が高く、場合によってはより精密な選択肢となる可能性を秘めている。
この新世代の視覚障害者向けアシスタントロボットは、高度なセンサー、人工知能、GPS、音声認識を組み合わせ、利用者を誘導し、障害物を検知し、周囲の環境を解釈し、さらには同行者と「会話」することさえ可能にする。ブラジルから中国、スペイン、アメリカ、オーストラリアに至るまで、非常に多様なプロトタイプがテストされている。車輪が付いてスーツケースのような形状のものもあれば、本物の四足歩行ロボット犬に似たもの、安定性を高めるために六足歩行のものもある。
視覚障害者の案内役としてロボット犬が必要とされるのはなぜか?
この傾向の主な要因の一つは、盲導犬を必要とする人の数に比べて、盲導犬の数が圧倒的に不足していることである。スペインだけでも、何らかの視覚障害を持つ人は100万人近くいるにもかかわらず、彼らの日常生活を支える現役の盲導犬は約957頭しかいない。
世界保健機関(WHO)の推計によると、世界中で約3億1400万人が重度の視覚障害を抱えており、そのうち約4500万人が失明している。こうした数字を踏まえると、訓練された犬だけに頼るモデルは、たとえ確立された補助金制度のある国であっても、明らかに不十分である。
問題は単に数だけではなく、費用と訓練時間にも及ぶ。盲導犬の訓練には約2~3年の専門的な訓練が必要で、訓練を開始した犬のうち、訓練を完了できるのは約半数に過ぎない。スペインのような国では、盲導犬1頭あたりの総費用は約3万ユーロだが、ONCE(スペイン盲人協会)などの団体が費用を負担することが多い。他の国では、盲導犬1頭あたり約5万ドルかかる。
ブラジルでも状況は芳しくなく、視覚障害者約6,5万人に対し、現役の盲導犬は約200頭しかいないと推定されている。中国ではその不均衡はさらに顕著で、盲人17万人以上に対し、盲導犬は約400頭にとどまっている。しかも中国では、介助動物の飼育は比較的新しい習慣であり、多くの職場、レストラン、公共スペースは必ずしも動物に優しい環境とは言えない。
こうした状況を踏まえ、多くの研究者や起業家は、非常に直接的な疑問を自らに投げかけてきた。盲導犬の訓練と維持にこれほど時間がかかり、費用も高額で、利用できる範囲も限られているのであれば、大量生産が可能で、時間とともに価格が下がり、より多くの人々に利用してもらえるロボットによる代替手段を開発してみてはどうだろうか?
LYSA:ブラジルで生まれた車輪型ガイドロボット
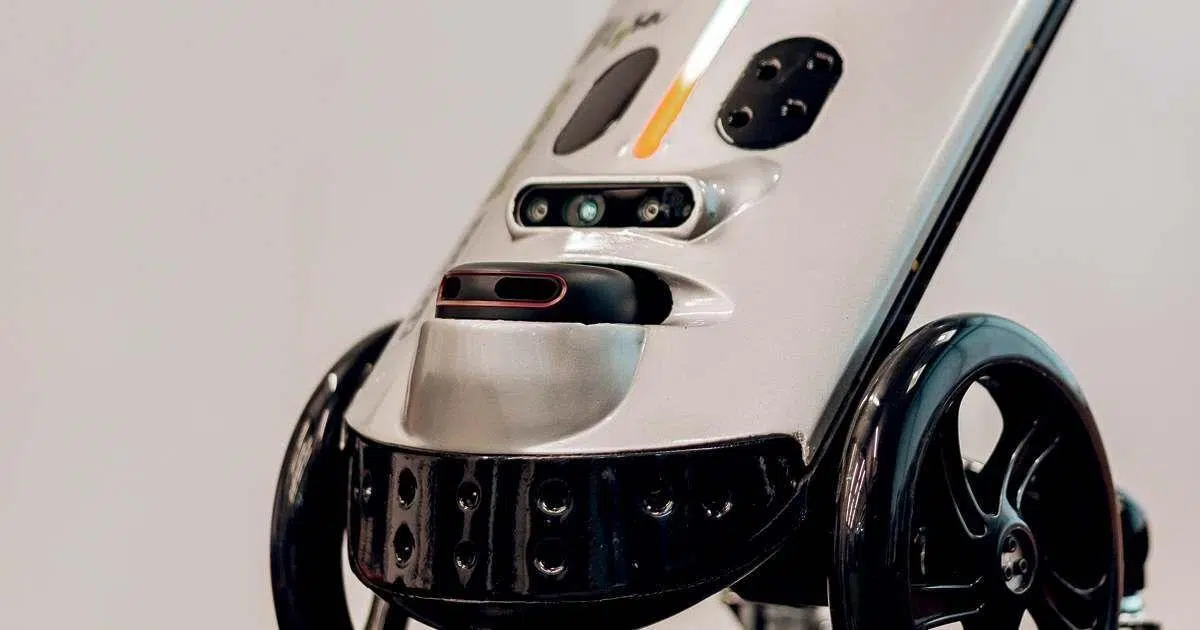
最も先進的で具体的なプロジェクトの一つが、ブラジルのスタートアップ企業Vixsystemが開発したガイドロボット「Lysa」です。犬のような形ではなく、伸縮式のハンドルと車輪が付いた小型スーツケースのような形状をしています。重さは約4キロ、高さは約40センチです。視覚障害者がハンドルを握って、まるで軽量のトロリーを引くように移動できるように設計されています。
Lysaは当初、ショッピングモール、店舗、空港などの屋内環境向けに設計されており、すでにエスピリトサント州、リオデジャネイロ州、サンパウロ州などで試験運用を開始している。このロボットは、専用ソフトウェア、モバイルアプリ、人工知能、センサーネットワーク、カメラ、そして光を検知して高精度で距離を測定できるLidarレーザーシステムを組み合わせて動作する。
この一連の技術のおかげで、ロボットは周囲の状況をマッピングし、経路を計算し、ユーザーを目的地まで誘導することができます。移動中、Lysaは音響と運動の両方の合図を提供し、ユーザーはロボットの動きを感知し、進むべき経路に関する明確な指示を聞くことができます。
開発者であるコンピューター科学者のネディナルバ・デ・アラウージョ・セリン氏によると、Lysaは地面レベルの障害物だけでなく、木の枝や吊り下げられた植木鉢など、ユーザーの頭上や中層階にある障害物も検知して回避できるという。これらの障害物は、従来の杖では多くの事故の原因となっている。さらに、ロボットは目の前に人が一人なのか、それとも複数人なのかを識別し、それに応じて動作を調整する。
セリン氏は、リサを既に市場に出回っているいわゆるスマート杖と比較し、このロボットはより正確な誘導とより高いレベルの「知能」を提供すると指摘している。杖は障害物を検出することに限られているのに対し、ロボットは周囲の環境を理解し、経路を計画し、他の要素の存在を解釈し、それらの情報をすべて整理された形でユーザーに伝える。
現在の段階では、このロボットは屋内での使用を想定して約15.000レアルで販売されており、同社は販売済みユニットと、試験運用のために顧客に貸し出しているユニットの両方の注文を受け始めている。これは新しい技術であるため、多くの組織は大量購入の前に徹底的なテストを行うことを好む。そのため、Vixsystemは直接販売と評価契約を組み合わせて提供している。
リサの物語は、2011年にセリンがヴィトーリア都市圏のセラ市にある公立高校でロボット工学を教えていた頃、もっとささやかな形で始まった。視覚障害者のための移動手段の必要性が現実的かつ緊急であることに気づいた彼女は、生徒たちと共に他のロボットの部品を使って最初の自作プロトタイプを組み立て、約20人の視覚障害者に試用してもらい、フィードバックを集めた。
最初の試作品は完成品とは程遠いものでしたが、多くの参加者がそのまま購入を希望したことから、強い未充足需要が存在するという確信が強まりました。そこから、起業家は様々な資金源を確保し、2014年にはブラジル国家科学技術開発評議会(CNPq)のプロジェクトからスタートしました。このプロジェクトにより、電子工学とコンピュータサイエンスの修士号を持つ研究者2名を雇用し、設計をさらに発展させることができました。
その後数年間で、複数のプロトタイプが製造され、200人以上の視覚障害者を対象に複数回の検証が行われ、彼らのフィードバックが最終的なLysaのコンセプトに反映された。2017年、セリンはテレビ番組「シャーク・タンク」のブラジル版に出演し、200.000万レアルを獲得しただけでなく、おそらくそれ以上に重要なこととして、メディアの注目を集め、さらなる支援の獲得に繋がった。
Vixsystemは、研究・プロジェクト資金提供機関(Finep)とエスピリトサント州科学研究・イノベーション支援財団(Fapes)からも資金提供を受けました。2021年には、科学技術イノベーション省(MCTI)、通信省(MCom)、ブラジルインターネット運営委員会(CGI.br)との連携によるインターネット関連の戦略的公募の一環として、FAPESPの中小企業向け革新的研究プログラム(PIPE)に選定され、プロジェクトは大きく前進しました。
この後押しを受けて、同社はGPSを搭載し、公道での使用を想定した屋外版Lysaの開発に取り組んでいる。しかし、歩道がない場所、交差点、起伏のある地形、そして多様な都市環境など、ロボットが対処しなければならないため、技術的な課題はより深刻だ。セリン氏は、歩道が整備されていないことが、このシステムが実際に路上で実用化される前に克服すべき主要な課題の一つであることを認めている。
従来の盲導犬と比較した場合の利点と懸念点
Lysaのようなガイドロボットの登場は、視覚障害者支援の分野で興味深い議論を巻き起こしている。サンパウロにあるドリーナ・ノウィル盲人財団の弁護士、マルセロ・パニコ氏は、ロボットガイドのアイデアは非常に有望だと考えているものの、費用と社会的影響の両面から慎重に評価する必要があると主張している。
盲導犬は現在、社会的に高い認知度を誇り、多くの国で交通機関、商店、公共施設など様々な環境へのアクセスが法律で保障されています。さらに、視覚障害者と盲導犬の間に築かれる感情的な絆は、利用者の精神的な幸福感や自尊心に直接的な影響を与え、機械では再現しがたいものです。
パニコ氏は、盲導犬は単なる移動補助具以上の存在だと強調する。盲導犬は常に寄り添う仲間であり、心の支えであり、社会的な交流を促進する存在なのだ。人々が盲導犬について尋ねたり、盲導犬を連れた人に興味を示したりするために近づくという単純な行為そのものが、どんなに高度なロボットでも同じようには提供できない人間同士の交流を生み出すのである。
同時に、弁護士は、ブラジルや中国のような国々では盲導犬の入手が極めて限られているため、盲導犬を必要とする大多数の人々が利用できないことを認めている。訓練費用、長い待機リスト、そして適切な動物を見つけることの難しさから、多くの人々は実際に盲導犬を手に入れることができないのだ。
そのため、多くの盲導ロボットプロジェクトは、犬を完全に置き換えるのではなく、動物を利用できない人々のための補完的または代替的なものとして、あるいは盲導犬が割り当てられるまでの暫定的な解決策として構想されています。また、特定の状況(例えば、複雑な屋内空間や視覚情報の認識を伴う作業など)においては、ロボットが犬にはできない機能を提供できるという意見もあります。
四足歩行ロボット犬:ボストン・ダイナミクスから低価格版まで
犬型ロボットの分野で世界をリードする存在は、アメリカのボストン・ダイナミクス社が開発した四足歩行ロボット「Spot」です。このロボットは、技術見本市で華々しいデモンストレーションを披露し、建設や鉱業などの分野で、困難な地形や危険な地形での点検や偵察作業に既に活用されています。
Spotは驚異的な機動性で際立っています。階段を上り下りし、凹凸のある路面を移動し、押されてもバランスを保ち、カメラやセンサーを搭載してデータを収集することもできます。しかし、米国での価格は70.000万ドルを超え、ほとんどのユーザーや視覚障害者支援機関にとって手の届かない価格となっています。
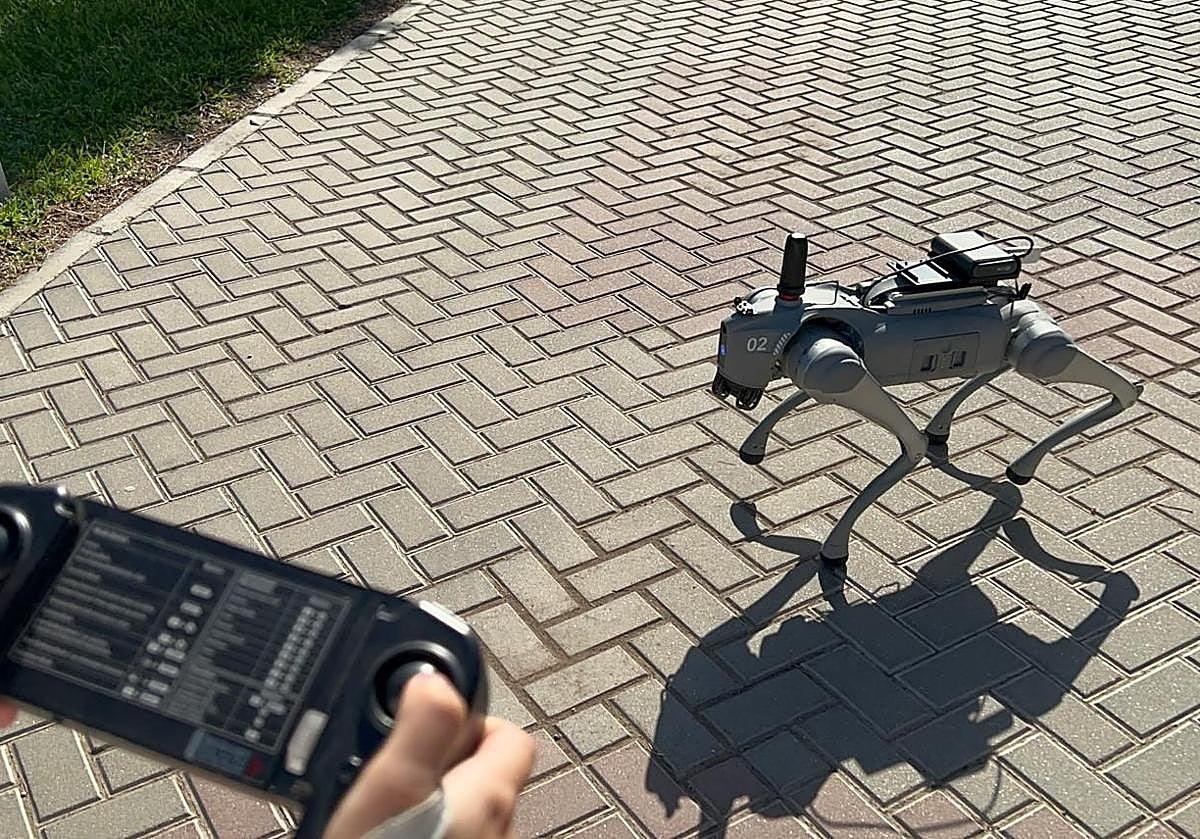
このモデルに触発され、中国、日本、ドイツの複数の企業が独自の四足歩行ロボットを開発しており、中には産業用途に特化したものもあれば、高度な玩具に近いものもある。中国製の安価なバージョンも市場に登場しており、例えばUnitre Robotics社は6種類のロボット犬を販売しており、最も基本的なモデルでも約2.700ドルからとなっている。
とはいえ、これらの機器は視覚障害者のためのガイドとして設計されたものではありません。主な用途は監視、トンネルや地下空間の点検、爆発物の探知、その他のセキュリティやメンテナンス機能です。これらを真のガイドにするには、ソフトウェアとユーザーインターフェースの両方を再設計するとともに、視覚障害者の特定のニーズに合わせて動作を調整する必要があります。
ブラジルでは、サンパウロ大学モバイルロボティクス研究所(ICMC-USP)の研究者、ディエゴ・レナン・ブルーノ氏が、自身のロボット盲導犬プロジェクトの参考としてSpotを活用している。彼は元教え子のマルセロ・アシス氏と共に、2017年にサンパウロ州内陸部のカタンドゥヴァ市でプロトタイプの開発に着手し、時間をかけて改良を重ねてきた。
彼らが最初に作ったバージョンは、古い掃除機の部品を再利用した、非常にDIY的な方法で作られたものでした。その後、レッドブル・ベースメントのハッカー・レジデンシー・プログラムの中で、2019年に2番目のプロトタイプを開発し、現在は脚を持つロボットという、ロボット犬という古典的なアイデアにさらに近づいた3番目のバージョンを計画しています。
ブルーノは、「ロボット盲導犬」について語るのであれば、実際の盲導犬と同様に、スロープや完全に滑らかな路面に頼ることなく、階段、縁石、凹凸のある地形を移動できるべきだと主張する。彼の意見では、車輪付きロボットは車椅子と同程度のアクセス範囲に限定されるが、適切に設計された四足歩行ロボットはより多くの環境に対応できるという。
中国の六本足ロボット盲導犬:安定性と音声認識
中国では、上海交通大学機械工学部の研究チームが、非常に珍しいロボット盲導犬を開発している。見た目はイングリッシュブルドッグに似ているが、やや幅広で、脚が4本ではなく6本あるのが特徴だ。これは、安定性と滑らかな動きを最大限に高めるための設計上の選択である。
開発者のガオ・フェン氏によると、ロボットが前進するために3本の脚を上げると、残りの3本が非常に安定した三脚を形成し、ストラップで繋がれた視覚障害者が感じる衝撃を軽減するという。目標は、利用者が不安感を引き起こすような急な揺れを感じることなく、滑らかで快適な動きを体験できるようにすることだ。
このロボット犬は、周囲の状況を認識し、交通標識を識別し、信号機を解釈し、さまざまな種類の障害物を検出できる多数のセンサーとカメラを搭載しています。さらに、90%以上の精度と1秒未満の応答時間を誇る音声認識システムも統合されているため、ユーザーの音声コマンドに迅速に対応できます。
ロボットを制御する人工知能は、経路計画、音声コマンドの解釈、歩行者横断歩道から危険な交差点まで、周囲の状況に関するリアルタイムの音声アラートを提供します。また、このシステムには、実際の犬に使われるものと同様の、リードで操作するインターフェースが組み込まれており、歩行速度の調整や方向転換の指示を行うことができます。
このプロジェクトは現在、屋外での実地試験を実施しており、視覚障害者の方々が積極的に参加し、ロボットの移動動作と音声コマンド(現在は中国語に重点が置かれている)の自然さを微調整している。高峰氏の構想は、実験段階が完了すれば、この装置を量産化し、徐々にコストを削減していくというものだ。
ガオ自身はこの構想を自動車産業になぞらえている。生まれつきの盲導犬は長年の個別訓練が必要で、その数は必然的に限られる。一方、ロボットは標準的な工業製品として生産できるため、視覚障害者向けの盲導犬に対する世界的な需要を満たす数千万台規模の市場が生まれる可能性がある。
アリカンテ大学のPaws 2.0:コンパニオンとしての使命を持つロボット盲導犬
スペインでもこの分野で進展が見られ、例えば「Paws 2.0」という小型四足歩行ロボットがアリカンテ大学のキャンパス内を学生や訪問者とともに歩き回っている。その名前は英語で「小さな足」を意味し、障がい者向け技術の経験を持つ研究チームによる長年の努力を反映している。
Pawsは、ルンバタイプの掃除機に使われているものと同様のレーザーセンサー(ただし、はるかに高性能)と、高精度GPS技術、そしてAIによる映像処理を組み合わせて使用しています。このシステムのおかげで、キャンパス内の経路をマッピングしたり、障害物をリアルタイムで回避したり、その動作を見た人を大いに驚かせるようなちょっとした「トリック」を披露したりすることができます。
研究者たちは、自分たちの目標は従来の盲導犬を「置き換える」ことではなく、本物の盲導犬が割り当てられるまでの間や、動物が最適な選択肢ではない環境で使用できる、技術的な補完手段を提供することだと説明している。理論的には、Pawsが完全に開発されれば、視覚障害者は何年も待つことなく、数日でロボットアシスタントを利用できるようになるだろう。
このロボットは、単に道案内をするだけでなく、レストランでメニューを読み上げたり、スーパーマーケットで商品を識別したり、店の入り口を探したり、部屋にいる人数を伝えたりするなど、さまざまなサービスを提供できるように設計されています。これらの情報はすべて内蔵スピーカーを通して送信され、まさに移動式の音声アシスタントとして機能します。
プロジェクトリーダーたちが強調する利点の1つは、GPS位置情報の精度が高いことです。これにより、ユーザーは特定の座標(例えば、建物内の特定のドア)まで誘導されることが可能になり、これは従来の盲導犬では不可能なレベルの精度です。さらに、このロボットは、信号機、物体、床の種類、経路上の障害物などのパターンを認識できるニューラルネットワークを通して学習します。
アリカンテ大学の研究チームはこれまで、視覚障害者向けのコンピュータビジョンソリューションに取り組んできました。例えば、写真や動画に基づいて周囲の環境を説明し、物体の位置を特定したり、視覚的な特徴(例えば、衣服の色)を識別したりするアプリケーションなどです。今回、その技術がスピーカーとともにPawsに統合され、より包括的なアシスタントとして活用できるようになりました。
計画通りに進めば、数年以内に完全な機能を持つプロトタイプが完成する見込みだが、認証プロセス、実地試験、そして産業規模での展開といった課題があるため、家庭用商用製品の登場は10年近く遅れる可能性がある。このプロジェクトは、アリカンテ大学コンピュータ科学研究所と、Paws 2.0をはじめとする同様の機能を備えたロボットを製造するSynergy Tech社によって資金提供されている。
ニューヨーク州ビンガムトンのロボット盲導犬:強化学習と「スマートリード」
米国では、ニューヨーク州立大学ビンガムトン校コンピュータサイエンス学部のエンジニアグループが、より低コストで効率的、かつ利用しやすい代替手段として設計されたロボット盲導犬の開発に取り組んでいる。
張世奇助教授が率いるこのチームは、博士課程のデイビッド・デファジオ氏と3年生の廣田英介氏もメンバーに含まれており、視覚的な「目」を備えた四足歩行ロボットを約1年間訓練してきた。大学の研究室で行われたデモンストレーションでは、このロボットは音声指示とリードを引っ張る動作の両方に反応し、廊下を歩く人を誘導することができた。
そのアプローチは、独自のベルトインターフェースと強化学習を組み合わせたものです。ロボットは、引っ張る際の張力と方向を指令信号として解釈するように訓練されており、視覚システムとナビゲーションシステムによって障害物を回避し、安全な経路を維持し、歩行パターンを調整することができます。
張氏によると、開発したシステムで約10時間の訓練を行った後、自律的に移動し、屋内環境をナビゲートし、障害物を避けながら人々を誘導し、同時にリードを引っ張る動作を理解可能な指示として解釈するロボットを作成できるようになったという。これは、盲導犬の訓練に通常2~3年かかるのと比較すると、大幅な進歩と言える。
このプロジェクトはまだ市販製品化には程遠いものの、初期の結果から、このタイプのロボット犬は従来の盲導犬に比べて訓練時間とコストを大幅に削減できる可能性が示唆されている。中期的には、チームは物理的な指示だけでなく、自然言語インターフェースの追加を目指している。
デファジオ氏によると、次のステップは、ロボットにユーザーと状況に応じた会話ができる能力を持たせることだという。複雑な口頭での要求を理解し、適切に応答できるようにするのだ。また、彼らは「知的な不服従」と呼ぶ機能も組み込みたいと考えている。例えば、視覚障害者がロボットに危険な交通量の多い場所へ移動するよう指示した場合、システムはその危険性を認識し、指示に従うことを拒否できるようにすべきだという。
最終的な目標は、ロボット犬が責任ある自律型アシスタントとして機能し、安全性を最優先しながらユーザーの意図を解釈することです。そのためには、実世界でのさらなる研究とテストが必要となりますが、これらの初期経験から示された方向性は、日常生活にさらに溶け込む、より高度な知能を持つガイドロボットの実現を示唆しています。
一方、生物的な盲導犬の訓練にかかる費用と時間(約3万ユーロ以上、2~3年、成功率は半分程度)と、強化学習システムを備えたビンガムトンのロボットに必要な訓練時間の数時間との対比は、ロボット犬が何百万人もの人々に移動補助へのアクセスを民主化できるという考えを裏付けている。
ブラジルのLysaから中国、スペイン、米国における試作品に至るまで、ガイドロボットとロボット盲導犬からなるこのエコシステム全体は、視覚障害を持つ人々が非常に多様な選択肢から選べる未来を示唆している。それは、計り知れないほどの感情的な価値を持つ生身の四足歩行の仲間、屋内用に設計された車輪付きロボット、複雑な地形を移動できる高度な四足歩行ロボット、そしてそれぞれの長所を組み合わせてより高い自律性、安全性、生活の質を提供するハイブリッドシステムなどである。