- Tradiciniai vedliai šunys yra reti, brangūs ir lėtai dresuojami, todėl milijonai silpnaregių visame pasaulyje lieka be paramos.
- Nauji robotų vedlių projektai apjungia jutiklius, dirbtinį intelektą ir GPS, kad vestų, apibūdintų aplinką ir pagerintų naudotojo autonomiją.
- Nuo „Lysa“ Brazilijoje iki prototipų Kinijoje, Ispanijoje ir Jungtinėse Amerikos Valstijose – robotiniai šunys laikomi alternatyva arba papildymu šunims vedliams.
- Masinė gamyba ir sustiprintas mokymasis skatina prieinamesnius ir pritaikomesnius sprendimus, visada išlaikant prioritetą naudotojų saugumui.
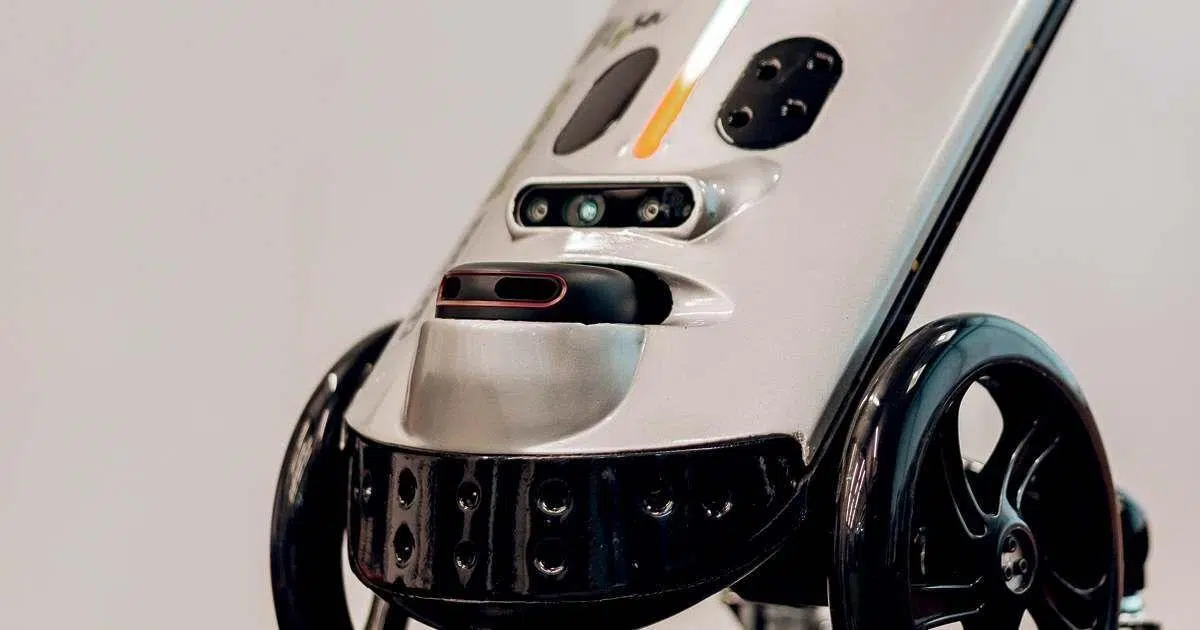
Dešimtmečius regos sutrikimų turintys žmonės saugiai navigavo naudodamiesi baltosiomis lazdelėmis ir tradiciniais vedliais šunimis , tačiau technologijos sparčiai keičia šią situaciją. Visame pasaulyje atsiranda robotų šunų ir vedlių robotų projektų, kurie žada prieinamesnę, keičiamo dydžio ir kai kuriais atvejais tikslesnę alternatyvą pagalbiniams gyvūnams.
Šie naujos kartos akliesiems skirti pagalbiniai robotai sujungia pažangius jutiklius, dirbtinį intelektą , GPS ir balso atpažinimo sistemas, kad padėtų vartotojams, aptiktų kliūtis, interpretuotų aplinką ir net „bendrauti“ su lydinčiu asmeniu. Nuo Brazilijos iki Kinijos, įskaitant Ispaniją, Jungtines Valstijas ir Australiją, bandomi labai skirtingi prototipai: vieni turi ratus ir atrodo kaip lagaminai, kiti primena autentiškus keturkojus robotinius šunis, o yra ir šešiakojų, kad būtų užtikrintas didesnis stabilumas.
Kodėl robotiniai šunys reikalingi kaip vedliai akliesiems?
Vienas iš pagrindinių šios tendencijos veiksnių yra didžiulis vedlių šunų trūkumas , palyginti su žmonių, kuriems jų reikia, skaičiumi. Vien Ispanijoje yra beveik milijonas žmonių, turinčių tam tikrų regėjimo sutrikimų, tačiau tik apie 957 aktyvių vedlių šunų lydi juos kasdieniame gyvenime.
Pasaulio sveikatos organizacija apskaičiavo , kad visame pasaulyje apie 314 milijonų žmonių turi rimtų regėjimo sutrikimų, iš kurių maždaug 45 milijonai yra akli. Atsižvelgiant į šiuos skaičius, modelis, pagrįstas vien dresuotais šunimis, akivaizdžiai yra nepakankamas net ir šalyse, kuriose yra gerai žinomos ir subsidijuojamos programos.
Problema yra ne tik kiekybė, bet ir kaina bei dresūros laikas . Vedlio šuns dresavimas reikalauja maždaug dvejų trejų metų specializuoto darbo, ir tik maždaug pusė gyvūnų, kurie pradeda šį procesą, jį sėkmingai užbaigia. Tokiose šalyse kaip Ispanija bendra vieno šuns kaina gali siekti apie 30 000 eurų, nors ją dažnai padengia tokios organizacijos kaip ONCE (Ispanijos nacionalinė aklųjų organizacija); kitur ši suma siekia apie 50 000 JAV dolerių už vieną vedlį šunį.
Brazilijoje padėtis ne ką geresnė: manoma, kad maždaug 6,5 milijono regos sutrikimų turinčių žmonių tenka tik apie 200 aktyvių vedlių šunų . Kinijoje disbalansas dar ryškesnis: apie 400 vedlių šunų daugiau nei 17 milijonų aklųjų, o tai reiškia, kad gyvūnai pagalbininkai atsirado palyginti neseniai, o daugelis darboviečių, restoranų ir viešųjų erdvių nėra visiškai draugiškos gyvūnams.
Atsižvelgiant į šią situaciją, daugelis tyrėjų ir verslininkų uždavė sau labai tiesioginį klausimą: jei vedlio šuns dresavimas ir priežiūra yra tokia lėta, brangi ir ribota , kodėl gi nesukūrus robotinės alternatyvos, kurią būtų galima gaminti masiškai, laikui bėgant ji pigtų ir pasiektų daug daugiau žmonių?
LYSA: Brazilijoje gimęs ratinis robotas vedlys
Vienas pažangiausių ir konkretiausių projektų yra „Lysa“ – Brazilijos startuolio „Vixsystem“ sukurtas robotas vedlys. Jis nepanašus į šunį, o veikiau į nedidelį lagaminą su ištraukiama rankena ir ratukais. Jis sveria apie 4 kilogramus ir yra maždaug 40 centimetrų aukščio. Jo konstrukcija sukurta taip, kad silpnaregis galėtų suimti rankeną ir judėti su ja tarsi trauktų lengvą vežimėlį.
Iš pradžių „Lysa“ buvo sukurtas naudoti patalpose, tokiose kaip prekybos centrai, parduotuvės ir oro uostai, o bandymai jau pradėti tokiose valstijose kaip Espirito Santo, Rio de Žaneiras ir San Paulas. Robotas veikia naudodamas specializuotą programinę įrangą, mobiliąją programėlę, dirbtinį intelektą, jutiklių tinklą, kamerą ir „Lidar“ lazerinę sistemą, kuri leidžia jam aptikti šviesą ir labai tiksliai išmatuoti atstumus.
Dėl šio technologijų rinkinio robotas gali sudaryti aplinkos žemėlapį, apskaičiuoti maršrutus ir nukreipti vartotoją į nurodytą kelionės tikslą. Kelionės metu „Lysa“ teikia tiek akustinius, tiek kinetinius signalus, leisdama vartotojui suvokti roboto judėjimą ir išgirsti aiškias instrukcijas dėl kelio, kuriuo reikia sekti.
Pasak jo kūrėjo, kompiuterių mokslininko Nedinalvos de Araújo Sellino, „Lysa“ aptinka ir išvengia kliūčių ne tik žemės lygyje, bet ir vidutinio aukščio arba virš naudotojo galvos, pavyzdžiui, medžių šakų ar kabančių gėlių vazonų, kurie dažnai yra daugelio nelaimingų atsitikimų su įprastomis lazdomis priežastis . Be to, robotas atpažįsta, ar priešais jį yra žmogus, ar žmonių grupė, ir atitinkamai pakoreguoja savo elgesį.
Sellinas lygina „Lysa“ su jau rinkoje esančiomis vadinamosiomis išmaniosiomis lazdelėmis , pažymėdamas, kad robotas siūlo tikslesnį valdymą ir aukštesnį „intelekto“ lygį. Nors lazdelė apsiriboja kliūčių aptikimu, robotas supranta aplinkos išdėstymą, braižo maršrutus, interpretuoja kitų elementų buvimą ir visą šią informaciją perduoda vartotojui organizuotu būdu.
Dabartiniame etape robotas parduodamas naudoti patalpose, jo kaina siekia apie 15 000 realų , o bendrovė jau pradėjo gauti užsakymus tiek parduotiems, tiek klientams bandomiesiems bandymams paskolintiems robotams. Kadangi tai nauja technologija, daugelis organizacijų, prieš pirkdamos didelius kiekius, renkasi ją kruopščiai išbandyti, todėl „Vixsystem“ derina tiesioginius pardavimus su vertinimo sutartimis.
Lysos istorija prasidėjo daug kukliau 2011 m., kai Sellin dėstė robotiką valstybinėje vidurinėje mokykloje Seros savivaldybėje, Vitória metropolinėje zonoje. Supratusi, kad regėjimo negalią turinčių žmonių mobilumo sprendimų poreikis yra realus ir neatidėliotinas, ji su savo mokiniais surinko pirmąjį savadarbį prototipą, naudodama kitų robotų dalis, ir išbandė jį su maždaug 20 aklųjų, kad surinktų jų atsiliepimus.
Nors pirmasis modelis toli gražu nebuvo baigtas produktas, daugelis dalyvių norėjo jį pirkti tokį, koks yra, taip sustiprindami įsitikinimą, kad yra didelė, nepatenkinta paklausa . Vėliau verslininkė užsitikrino įvairių finansavimo šaltinių, pradėdama 2014 m. Nacionalinės mokslo ir technologijų plėtros tarybos (CNPq) projektą, kuris leido jai pasamdyti du tyrėjus su magistro laipsniais – vieną elektronikos inžinerijos, o kitą – informatikos – toliau tobulinti dizainą.
Per ateinančius metus buvo pagaminta keletas prototipų ir atlikta daug patvirtinimo etapų, kuriuose dalyvavo daugiau nei 200 silpnaregių , o jų atsiliepimai buvo integruoti į galutinę „Lysa“ koncepciją. 2017 m. Sellin dalyvavimas Brazilijos televizijos programos „Shark Tank“ versijoje uždirbo jai 200 000 realų ir, ko gero, dar svarbiau, žiniasklaidos žinomumą, kuris palengvino tolesnės paramos paieškas.
„Vixsystem“ taip pat gavo finansavimą iš Studijų ir projektų finansavimo agentūros („Finep“) ir Espírito Santo mokslinių tyrimų ir inovacijų rėmimo fondo („Fapes“). 2021 m. projektas žengė didelį žingsnį į priekį, kai buvo atrinktas į FAPESP inovatyvią mokslinių tyrimų programą mažose įmonėse (PIPE) pagal strateginį kvietimą teikti paraiškas internetui, bendradarbiaujant su Mokslo, technologijų ir inovacijų ministerija (MCTI), Susisiekimo ministerija (MCom) ir Brazilijos interneto valdymo komitetu (CGI.br).
Dėl šio postūmio bendrovė kuria lauko „Lysa“ versiją su GPS sistema, skirtą naudoti viešuosiuose keliuose. Čia techninis iššūkis yra didesnis, nes robotas turi susidoroti su neegzistuojančiais šaligatviais, sankryžomis, nelygiu reljefu ir įvairiomis miesto situacijomis. Sellinas pripažįsta, kad apibrėžtų šaligatvių trūkumas yra vienas iš pagrindinių iššūkių, kuriuos reikia įveikti, kad sistema būtų tikrai perspektyvi gatvėse.
Privalumai ir abejonės, palyginti su tradiciniais vedliais šunimis
Vedlių robotų, tokių kaip „Lysa“, atsiradimas sukėlė įdomią diskusiją regėjimo sutrikimų srityje. San Paulo Dorinos Nowill aklųjų fondo advokatas Marcelo Panico mano, kad robotinio vadovo idėja yra labai perspektyvi , tačiau tvirtina, kad ją reikia atidžiai įvertinti tiek atsižvelgiant į kainą, tiek į socialines pasekmes.
Vedliai šunys šiuo metu yra labai socialiai pripažinti , o jų patekimas į įvairią aplinką (transportą, parduotuves, viešuosius pastatus ir kt.) daugelyje šalių yra įstatymų užtikrinamas. Be to, emocinis ryšys, užsimezgantis tarp aklo žmogaus ir jo vedlio šuns, daro tiesioginę įtaką naudotojo psichologinei gerovei ir savigarbai – tai sunku atkartoti su mašina.
Panico pabrėžia, kad šuo vedlys yra daug daugiau nei judėjimo pagalbinė priemonė: tai nuolatinis kompanionas , emocinė parama ir socialinės sąveikos palengvintojas. Paprastas faktas, kad žmonės prieina prie šuns, norėdami paklausti apie jį ar parodyti susidomėjimą asmeniu, sukuria žmogiškąją sąveiką, kurios robotas, kad ir koks sudėtingas jis būtų, negali pasiūlyti tokiu pačiu būdu.
Tuo pačiu metu teisininkas pripažįsta, kad itin ribotas šunų vedlių prieinamumas tokiose šalyse kaip Brazilija ir Kinija neleidžia jų gauti daugumai žmonių. Dėl mokymo išlaidų, ilgų laukiančiųjų sąrašų ir sunkumų ieškant tinkamų gyvūnų daugelis žmonių niekada neturi galimybės turėti tikro šuns vedlio.
Todėl daugelis vedlių robotų projektų yra suprantami ne kaip šunų visiškas pakeitimas, o kaip papildymas ar alternatyva tiems, kurie negali prieiti prie gyvūno, arba kaip pereinamasis sprendimas, kol jiems bus paskirtas gyvūnas. Kai kurie taip pat teigia, kad tam tikrais atvejais (pavyzdžiui, sudėtinguose interjeruose arba atliekant užduotis, susijusias su vizualinės informacijos atpažinimu) robotas gali atlikti funkcijas, kurių šuo negali atlikti.
Keturkojiniai robotiniai šunys: nuo „Boston Dynamics“ iki pigių versijų
Šunų tipo robotų srityje pirmaujantis pasaulyje pavyzdys yra amerikiečių bendrovės „Boston Dynamics“ sukurtas keturkojis robotas „Spot“ . Šis robotas suvaidino įspūdingas demonstracijas technologijų parodose ir jau naudojamas tokiuose sektoriuose kaip statyba ir kasyba atliekant apžiūros ir žvalgybos užduotis sudėtingoje ar pavojingoje vietovėje.
„Spot“ išsiskiria savo stulbinančiu mobilumu : jis lipa laiptais, kerta nelygius paviršius, išlaiko pusiausvyrą stumiamas ir gali būti aprūpintas kameromis bei jutikliais duomenims rinkti. Tačiau jo kaina, viršijanti 70 000 JAV dolerių Jungtinėse Valstijose, yra visiškai nepasiekiama daugumai vartotojų ir įstaigų, dirbančių su aklaisiais.
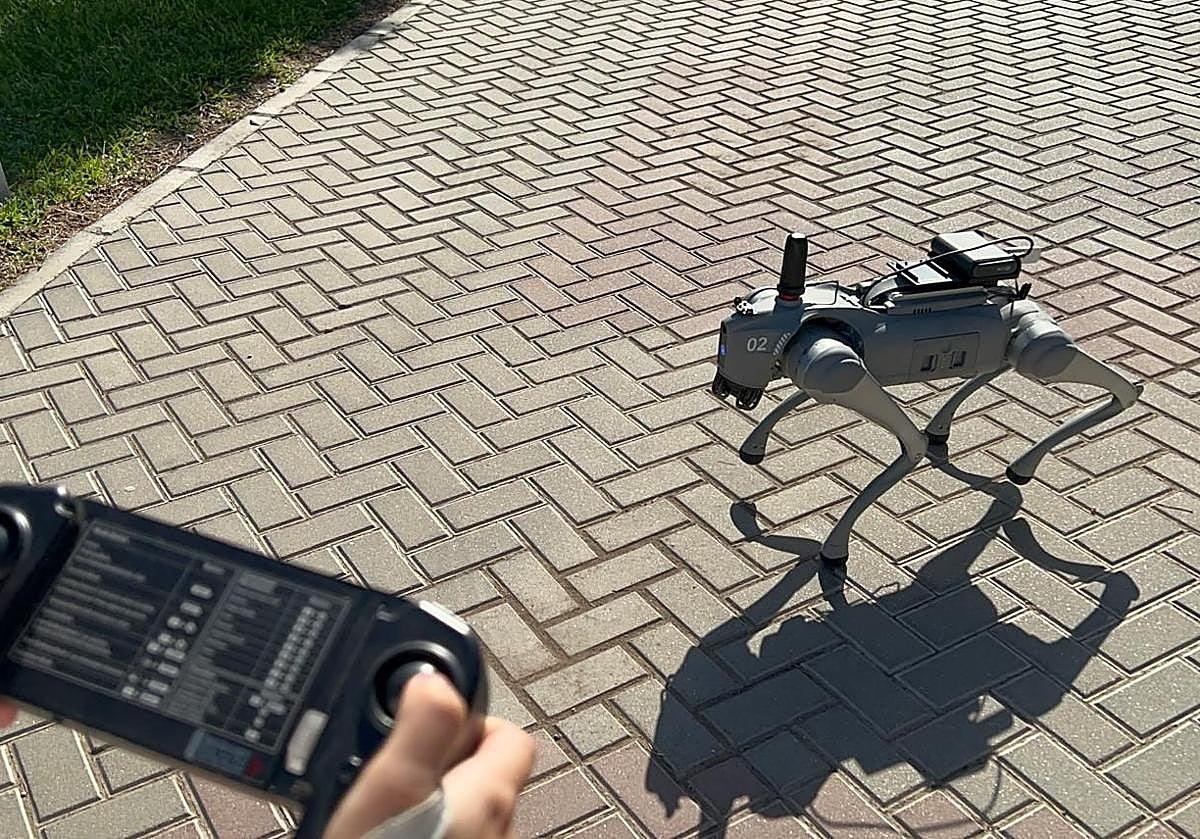
Įkvėptos šio modelio, kelios Kinijos, Japonijos ir Vokietijos įmonės sukūrė savo keturkojus robotus , kai kurie labiau orientuoti į pramonę, o kiti – beveik kaip pažangūs žaislai. Rinkoje pasirodė daug pigesnės kiniškos versijos; pavyzdžiui, „Unitre Robotics“ parduoda šešis robotinių šunų modelius, o paprasčiausio modelio pradinė kaina yra apie 2.700 USD.
Nepaisant to, šie įrenginiai nėra sukurti kaip gidai žmonėms su regos negalia . Jų pagrindinė paskirtis – stebėjimas, tunelių ir požeminių erdvių apžiūra, sprogmenų aptikimas ir kitos saugumo ar priežiūros funkcijos. Norint juos paversti tikrais gidais, reikėtų perkurti tiek jų programinę įrangą, tiek vartotojo sąsają, o jų veikimą pritaikyti prie specifinių aklųjų poreikių.
Brazilijoje San Paulo universiteto (ICMC-USP) Mobiliųjų robotų laboratorijos tyrėjas Diego Renanas Bruno naudoja „Spot“ kaip etaloną savo paties robotinio vedlio šuns projektui . Kartu su savo buvusiu studentu Marcelo Assisu jis pradėjo dirbti 2017 m. San Paulo valstijos gilumoje, Katanduvos savivaldybėje, kurdamas prototipus, kurie laikui bėgant vystėsi.
Pirmoji jų versija buvo sukurta labai „pasidaryk pats“ principu, panaudojant seno dulkių siurblio dalis. Vėliau, 2019 m., pagal „Red Bull Basement“ įsilaužėlių rezidentūros programą, jie sukūrė antrąjį prototipą, o dabar planuoja trečiąją versiją – robotą su kojomis, artėjantį prie klasikinės robotinio šuns idėjos.
Bruno teigia, kad jei kalbėtume apie „ robotinį vedlį šunį “, jis turėtų elgtis panašiai kaip tikras vedlys šuo, t. y. sugebėti įveikti laiptus, bordiūrus ir nelygų reljefą, nesiremdamas rampomis ar visiškai lygiais paviršiais. Jo nuomone, ratuoti robotai gali pasiekti tik tas vietas, kurių prieinamumas panašus į neįgaliojo vežimėlio, o gerai suprojektuotas keturkojis galėtų pasiekti daug daugiau aplinkų.
Kinų šešiakojis robotas vedlys šuo: stabilumas ir balso atpažinimas
Kinijoje Šanchajaus Jiao Tong universiteto Mechanikos inžinerijos mokyklos komanda kuria labai neįprastą robotinį vedlį šunį. Jis primena anglų buldogą, nors ir šiek tiek platesnis, ir pasižymi šešiomis, o ne keturiomis kojomis – šis dizaino sprendimas skirtas maksimaliam stabilumui ir sklandiems judesiams.
Jo kūrėjas Gao Fengas aiškina, kad kai robotas pakelia tris kojas, kad judėtų į priekį, kitos trys suformuoja labai stabilų trikojį , sumažindamos prie diržo pritvirtinto aklo žmogaus jaučiamus smūgius. Tikslas – kad naudotojas judėtų sklandžiai ir patogiai, be staigių trūkčiojimų, kurie galėtų sukelti nesaugumo jausmą.
Šis robotinis šuo aprūpintas jutiklių ir kamerų baterija , kuri leidžia jam atpažinti aplinką, kelio ženklus, interpretuoti šviesoforus ir aptikti įvairių tipų kliūtis. Be to, jame integruota balso atpažinimo sistema, kurios tikslumas viršija 90 %, o reakcijos laikas – mažesnis nei viena sekundė, todėl jis gali greitai reaguoti į naudotojo žodines komandas.
Dirbtinis intelektas, valdantis robotą, tvarko maršruto planavimą , interpretuoja balso komandas ir teikia realaus laiko garso įspėjimus apie aplinką – nuo pėsčiųjų perėjų iki artėjančių pavojingų sankryžų. Sistemoje taip pat yra pavadėliu valdoma sąsaja, panaši į naudojamą su tikru šunimi, skirta reguliuoti ėjimo greitį arba nurodyti krypties pokyčius.
Šiuo metu projektas yra testuojamas lauke , aktyviai dalyvaujant neregiams, kurie padeda tiksliai suderinti roboto judėjimo elgseną ir jo balso komandų natūralumą (šiuo metu daugiausia dėmesio skiriama kinų kalbai). Gao Fengo vizija yra ta, kad baigus eksperimentinį etapą, įrenginį bus galima gaminti masiškai, palaipsniui mažinant jo kainą.
Pats Gao šią viziją lygina su automobilių pramone: natūraliam šuniui vedliui reikia ilgų individualizuotų dresūros metų, o jo skaičius neišvengiamai ribotas, o robotas galėtų būti gaminamas kaip standartinė pramonės prekė, todėl atsirastų potenciali dešimčių milijonų vienetų rinka, kuri patenkintų pasaulinę aklųjų vedlių paklausą.
Alikantės universiteto „Paws 2.0“: robotinis vedlys šuo, pašauktas būti draugija
Ispanijoje šioje srityje taip pat daroma pažanga, įgyvendinant tokius projektus kaip „Paws 2.0“ – mažas keturkojis robotas, šiuo metu vaikštinėjantis po Alikantės universiteto miestelį kartu su studentais ir kitais lankytojais. Jo pavadinimas, angliškai reiškiantis „mažos letenėlės“, atspindi ilgametį tyrėjų komandos, turinčios patirties technologijų, skirtų neįgaliesiems, srityje, darbą.
„Paws“ naudoja lazerinius jutiklius, panašius į tuos, kurie yra „Roomba“ tipo dulkių siurbliuose, bet daug galingesni, kartu su didelio tikslumo GPS technologija ir dirbtinio intelekto valdomu vaizdo apdorojimu. Dėl šios sistemos jis gali sudaryti maršrutus universiteto miestelyje, realiuoju laiku išvengti kliūčių ir atlikti mažus „triukus“, kurie daro didelį įspūdį tiems, kurie jį mato veikiant.
Tyrėjai aiškina, kad jų tikslas nėra „pakeisti“ tradicinius vedlius šunis, o pasiūlyti technologinį papildymą , kurį būtų galima naudoti, kol žmogus laukia, kol jam bus paskirtas tikras vedlys šuo, arba aplinkoje, kur gyvūnas nėra geriausias pasirinkimas. Teoriškai, kai „Paws“ bus visiškai išvystytas, aklas žmogus galėtų turėti robotinį asistentą per kelias dienas, o ne laukti metų metus.
Be paprasto nurodymų pateikimo, robotas sukurtas teikti ir papildomas paslaugas : skaityti meniu restorane, atpažinti produktus prekybos centre, rasti parduotuvės įėjimą arba apibūdinti žmonių skaičių kambaryje ir kt. Visą šią informaciją jis perduos per integruotą garsiakalbį, iš esmės tapdamas mobiliuoju klausos asistentu.
Vienas iš projekto vadovų pabrėžtų privalumų yra didelis GPS vietos nustatymo tikslumas , leidžiantis vartotojui būti nukreiptam į konkrečias koordinates (pvz., konkrečias duris pastate), ko tradicinis vedlys šuo negali padaryti tokiu tikslumu. Be to, robotas mokosi per neuroninį tinklą, gebantį atpažinti tokius modelius kaip šviesoforai, objektai, grindų tipai ar kliūtys jo kelyje.
Alikantės universiteto komanda anksčiau dirbo su kompiuterinio matymo sprendimais akliesiems, pavyzdžiui, programa, kuri, remdamasi nuotrauka ar vaizdo įrašu, apibūdina aplinką, kad padėtų surasti objektus arba nustatyti vaizdines charakteristikas (pavyzdžiui, drabužio spalvą). Dabar ši technologija kartu su garsiakalbiu integruota į „Paws“, kad būtų galima pasiūlyti visapusiškesnį asistentą.
Jei viskas vyks pagal planą, visiškai funkcionalus prototipas turėtų būti sukurtas per kelerius metus , nors komercinio produkto, skirto naudoti namuose, pasirodymas gali būti atidėtas beveik dešimtmečiu dėl sertifikavimo procesų, bandymų realiomis sąlygomis ir pramoninio mastelio keitimo. Projektą finansuoja Alikantės universiteto Kompiuterių mokslo tyrimų institutas ir „Synergy Tech“ – bendrovė, gaminanti „Paws 2.0“ ir kitus robotus su panašiomis funkcijomis.
Bingamtono (Niujorkas) robotas vedlys šuo: sustiprintas mokymasis ir „išmanusis pavadėlis“
Jungtinėse Valstijose Bingamtono universiteto , Niujorko valstijos universiteto, Kompiuterių mokslo katedros inžinierių grupė taip pat dirba su robotiniu vedliu šunimi, kuris yra pigesnė, efektyvesnė ir prieinamesnė alternatyva.
Komanda, vadovaujama docento Shiqi Zhango, kurioje taip pat yra doktoranto kandidatas Davidas DeFazio ir trečio kurso studentas Eisuke Hirota, maždaug metus treniravo keturkojį robotą su regos „akimi“ . Demonstracijos universiteto laboratorijose metu mašina sugebėjo vesti žmogų koridoriumi, reaguodama tiek į žodines komandas, tiek į pavadėlio truktelėjimus.
Jo metodas pagrįstas unikalia diržo sąsaja, derinama su sustiprinto mokymosi principu. Robotas yra apmokytas interpretuoti tempimo įtempimą ir kryptį kaip komandos signalus, o jo regėjimo ir navigacijos sistemos leidžia jam išvengti kliūčių, išlaikyti saugų kelią ir pritaikyti eiseną.
Pasak Zhango, po maždaug 10 valandų mokymo su sukurta sistema jie gali sukurti robotus, kurie juda savarankiškai, orientuojasi patalpose , veda žmones vengdami kliūčių ir tuo pačiu metu interpretuoja pavadėlio truktelėjimus kaip suprantamas instrukcijas. Tai yra didelis pagreitis, palyginti su įprastu dvejų ar trejų metų vedlio šuns dresūros procesu.
Projektas dar toli gražu netapo komerciškai prieinamu produktu, tačiau pirminiai rezultatai rodo, kad tokio tipo robotinis šuo galėtų gerokai sumažinti dresūros laiką ir išlaidas, palyginti su įprastais vedliais šunimis. Vidutinės trukmės laikotarpiu komanda nori peržengti fizinių komandų ribas ir pridėti natūralios kalbos sąsają.
DeFazio pažymi, kad kitas žingsnis bus aprūpinti robotą galimybe palaikyti kontekstinį pokalbį su vartotoju, suprasti sudėtingus žodinius prašymus ir tinkamai į juos reaguoti. Jie taip pat nori įdiegti vadinamąjį „protingą nepaklusnumą“: jei silpnaregis įsako robotui judėti link pavojingo eismo zonos, sistema turėtų gebėti atpažinti riziką ir atsisakyti paklusti šiam nurodymui.
Galiausiai siekiama, kad robotinis šuo veiktų kaip atsakingas autonominis asistentas , interpretuojantis naudotojo ketinimus ir teikiantis pirmenybę saugumui. Tam reikės daugiau metų tyrimų ir bandymų realiose situacijose, tačiau ši pradinė patirtis rodo kelią į vis išmanesnius vedlius robotus, kurie labiau integruoti į kasdienį gyvenimą.
Tuo tarpu biologinio šuns vedlio dresūros išlaidų ir laiko skirtumas – apie 30 000 eurų ar daugiau ir dveji ar treji metai, kai sėkmės rodiklis yra tik perpus mažesnis, – ir kelių valandų dresūra, reikalinga Binghamtono robotui su jo sustiprinto mokymosi sistema, sustiprina mintį, kad robotiniai šunys gali demokratizuoti prieigą prie pagalbinio mobilumo milijonams žmonių.
Visa ši vedlių robotų ir robotinių vedlių šunų ekosistema – nuo „Lysa“ Brazilijoje iki prototipų Kinijoje, Ispanijoje ir Jungtinėse Valstijose – rodo ateitį, kurioje regėjimo negalią turintys žmonės galės rinktis iš labai skirtingų variantų: keturkojų kompanionų iš kūno ir kraujo, turinčių didžiulę emocinę vertę, ratuotų robotų, skirtų naudoti patalpose, pažangių keturkojų, galinčių judėti sudėtingu reljefu, ir hibridinių sistemų, kurios sujungia geriausias abiejų pasaulių savybes, kad pasiūlytų daugiau autonomijos, saugumo ir gyvenimo kokybės.