- Anjing pemandu tradisional adalah terhad, mahal, dan lambat dilatih, menyebabkan berjuta-juta orang cacat penglihatan di seluruh dunia tanpa sokongan.
- Projek robot panduan baharu menggabungkan sensor, kecerdasan buatan dan GPS untuk membimbing, menerangkan persekitaran dan meningkatkan autonomi pengguna.
- Daripada Lysa di Brazil hinggalah prototaip di China, Sepanyol dan Amerika Syarikat, anjing robot sedang dipertimbangkan sebagai alternatif atau pelengkap kepada anjing pemandu.
- Pengeluaran besar-besaran dan pembelajaran pengukuhan menunjukkan penyelesaian yang lebih mudah diakses dan boleh diskala, sentiasa mengutamakan keselamatan pengguna.
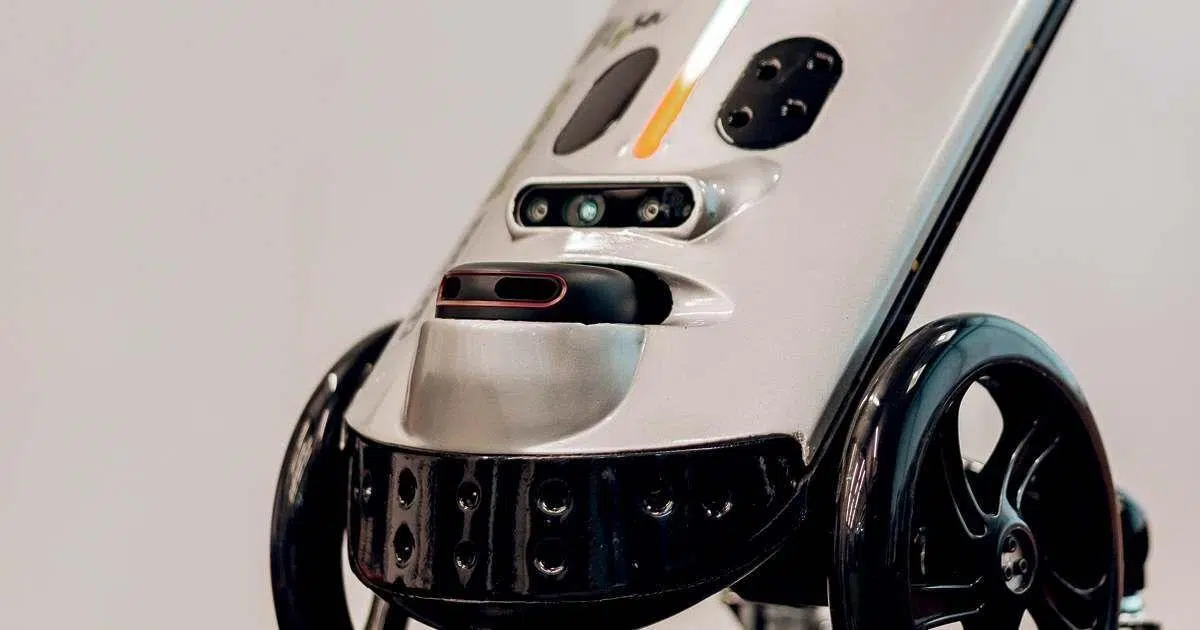
Selama beberapa dekad, orang yang mengalami masalah penglihatan telah bergantung pada tongkat putih dan anjing pemandu tradisional untuk mengemudi dengan selamat, tetapi teknologi sedang mengubah landskap ini dengan pantas. Projek robot anjing dan robot pemandu sedang muncul di seluruh dunia, menjanjikan alternatif yang lebih mudah diakses, boleh diskalakan, dan dalam beberapa kes, lebih tepat untuk haiwan bantuan.
Robot pembantu generasi baharu untuk orang buta ini menggabungkan sensor canggih, kecerdasan buatan , GPS dan pengecaman suara untuk membimbing pengguna, mengesan halangan, mentafsir persekitaran dan juga "berbual" dengan orang yang mereka temani. Dari Brazil ke China, termasuk Sepanyol, Amerika Syarikat dan Australia, prototaip yang sangat berbeza sedang diuji: ada yang mempunyai roda dan kelihatan seperti beg pakaian, ada yang menyerupai anjing robot berkaki empat yang asli, dan terdapat juga yang berkaki enam untuk kestabilan tambahan.
Mengapakah anjing robot diperlukan sebagai pemandu pelancong untuk orang buta?
Salah satu pemacu utama trend ini ialah kekurangan anjing pemandu yang sangat besar berbanding bilangan orang yang memerlukannya. Di Sepanyol sahaja, terdapat hampir satu juta orang yang mengalami beberapa jenis gangguan penglihatan, namun hanya terdapat kira-kira 957 anjing pemandu aktif yang menemani mereka dalam kehidupan seharian mereka.
Di peringkat global, Pertubuhan Kesihatan Sedunia menganggarkan bahawa sekitar 314 juta orang mengalami masalah penglihatan yang ketara, di mana kira-kira 45 juta daripadanya buta. Berdasarkan angka ini, model yang hanya berdasarkan anjing terlatih jelas tidak mencukupi, walaupun di negara-negara yang mempunyai program yang mantap dan bersubsidi.
Masalahnya bukan sahaja berkaitan kuantiti, tetapi juga kos dan masa latihan . Melatih anjing pemandu memerlukan sekitar dua hingga tiga tahun kerja khusus, dan hanya kira-kira separuh daripada haiwan yang memulakan proses tersebut berjaya menyelesaikannya. Di negara seperti Sepanyol, jumlah kos setiap anjing boleh mencecah sekitar €30.000, walaupun ia sering ditanggung oleh organisasi seperti ONCE (Pertubuhan Kebangsaan Orang Buta Sepanyol); di tempat lain, angkanya sekitar $50.000 setiap anjing pemandu.
Di Brazil, keadaannya tidak begitu menggalakkan: dianggarkan hanya terdapat kira-kira 200 anjing pemandu aktif untuk kira-kira 6,5 juta orang yang mengalami masalah penglihatan. Di China, ketidakseimbangan ini lebih ketara: kira-kira 400 anjing pemandu untuk lebih daripada 17 juta orang buta, dalam konteks di mana pemilikan haiwan perkhidmatan agak baru dan di mana banyak tempat kerja, restoran dan ruang awam tidak begitu mesra haiwan.
Dalam situasi ini, ramai penyelidik dan usahawan telah bertanya kepada diri sendiri satu soalan yang sangat langsung: jika latihan dan penyelenggaraan anjing pemandu begitu perlahan, mahal dan terhad , mengapa tidak membangunkan alternatif robot yang boleh dihasilkan secara besar-besaran, menjadi lebih murah dari semasa ke semasa dan menjangkau lebih ramai orang?
LYSA: robot panduan beroda yang dilahirkan di Brazil
Salah satu projek yang paling canggih dan konkrit ialah Lysa , sebuah robot panduan yang dibangunkan oleh syarikat baharu Brazil, Vixsystem. Ia tidak menyerupai anjing, tetapi sebaliknya sebuah beg pakaian kecil dengan pemegang dan roda yang boleh ditarik balik. Beratnya kira-kira 4 kilogram dan tingginya sekitar 40 sentimeter. Reka bentuknya bertujuan untuk membolehkan orang cacat penglihatan memegang pemegang dan bergerak dengannya seolah-olah menarik troli yang ringan.
Lysa pada mulanya direka untuk persekitaran dalaman seperti pusat membeli-belah, kedai dan lapangan terbang, dan telah pun mula diuji di negeri-negeri seperti Espírito Santo, Rio de Janeiro dan São Paulo. Untuk beroperasi, robot ini menggabungkan perisian khusus, aplikasi mudah alih, kecerdasan buatan, rangkaian sensor, kamera dan sistem laser Lidar, yang membolehkannya mengesan cahaya dan mengukur jarak dengan ketepatan yang tinggi.
Hasil daripada rangkaian teknologi ini, robot ini dapat memetakan persekitarannya, mengira laluan dan membimbing pengguna ke destinasi yang ditentukan. Semasa perjalanan, Lysa menyediakan isyarat akustik dan kinetik, yang membolehkan pengguna melihat pergerakan robot dan mendengar arahan yang jelas tentang laluan yang perlu diikuti.
Menurut penciptanya, saintis komputer Nedinalva de Araújo Sellin, Lysa bukan sahaja mengesan dan mengelakkan halangan di aras tanah, tetapi juga halangan di pertengahan ketinggian atau di atas kepala pengguna, seperti dahan pokok atau pasu bunga yang tergantung, yang sering menjadi punca banyak kemalangan dengan tongkat berjalan konvensional . Tambahan pula, robot itu mengenal pasti sama ada terdapat seseorang atau sekumpulan orang di hadapannya dan menyesuaikan tingkah lakunya dengan sewajarnya.
Sellin membandingkan Lysa dengan apa yang dipanggil tongkat pintar yang sudah ada di pasaran, dengan menyatakan bahawa robot itu menawarkan panduan yang lebih tepat dan tahap "kecerdasan" yang lebih tinggi. Walaupun tongkat itu terhad kepada mengesan halangan, robot memahami susun atur persekitaran, merancang laluan, mentafsir kehadiran elemen lain, dan menghantar semua maklumat itu kepada pengguna dengan cara yang teratur.
Dalam fasa semasa, robot ini dipasarkan untuk kegunaan dalaman pada harga sekitar 15.000 reais , dan syarikat itu telah mula menerima pesanan untuk kedua-dua unit yang dijual dan yang dipinjamkan kepada pelanggan untuk ujian rintis. Memandangkan ia merupakan teknologi baharu, banyak organisasi lebih suka mengujinya secara menyeluruh sebelum membuat pembelian besar, jadi Vixsystem menggabungkan jualan langsung dengan perjanjian penilaian.
Kisah Lysa bermula dengan lebih sederhana pada tahun 2011, ketika Sellin mengajar robotik di sebuah sekolah menengah awam di perbandaran Serra, di kawasan metropolitan Vitória. Setelah menyedari bahawa keperluan untuk penyelesaian mobiliti untuk orang kurang upaya penglihatan adalah nyata dan mendesak, beliau dan pelajarnya telah memasang prototaip buatan sendiri yang pertama menggunakan bahagian daripada robot lain dan mengujinya dengan kira-kira 20 orang buta untuk mengumpulkan maklum balas mereka.
Walaupun model pertama itu jauh daripada produk siap, ramai peserta sanggup membelinya begitu sahaja, mengukuhkan keyakinan bahawa terdapat permintaan yang kukuh dan belum dipenuhi . Dari situ, usahawan itu memperoleh pelbagai sumber pembiayaan, bermula pada tahun 2014 dengan projek daripada Majlis Kebangsaan untuk Pembangunan Saintifik dan Teknologi (CNPq), yang membolehkannya mengupah dua penyelidik dengan ijazah sarjana—satu dalam bidang kejuruteraan elektronik dan satu lagi dalam sains komputer—untuk membangunkan lagi reka bentuk tersebut.
Sepanjang tahun-tahun berikutnya, beberapa prototaip telah dihasilkan dan pelbagai pusingan pengesahan telah dijalankan dengan lebih 200 orang cacat penglihatan , mengintegrasikan maklum balas mereka ke dalam konsep Lysa yang muktamad. Pada tahun 2017, penyertaan Sellin dalam versi Brazil bagi program televisyen Shark Tank telah memperoleh 200.000 reais dan, mungkin yang lebih penting, keterlihatan media yang memudahkan pencarian sokongan selanjutnya.
Vixsystem juga memperoleh pembiayaan daripada Agensi Pembiayaan untuk Pengajian dan Projek (Finep) dan Yayasan untuk Sokongan Penyelidikan Saintifik dan Inovasi Espírito Santo (Fapes). Pada tahun 2021, projek ini telah melangkah ke hadapan dengan ketara apabila ia dipilih untuk Program Penyelidikan Inovatif FAPESP dalam Perniagaan Kecil (PIPE) , dalam rangka kerja panggilan strategik berkaitan internet dengan kerjasama Kementerian Sains, Teknologi dan Inovasi (MCTI), Kementerian Komunikasi (MCom), dan Jawatankuasa Pemandu Internet Brazil (CGI.br).
Hasil daripada rangsangan ini, syarikat itu sedang mengusahakan versi luar Lysa , yang dilengkapi dengan GPS dan direka bentuk untuk kegunaan di jalan awam. Di sini, cabaran teknikalnya lebih besar, kerana robot itu mesti berhadapan dengan laluan pejalan kaki yang tidak wujud, persimpangan, rupa bumi yang tidak rata dan pelbagai situasi bandar. Sellin mengakui bahawa kekurangan laluan pejalan kaki yang jelas adalah salah satu cabaran utama yang perlu diatasi sebelum sistem itu benar-benar berdaya maju di jalanan.
Kelebihan dan keraguan berbanding anjing pemandu tradisional
Kemunculan robot pemandu seperti Lysa telah mencetuskan perdebatan yang menarik dalam bidang kecacatan penglihatan. Dari Yayasan Dorina Nowill untuk Orang Buta di São Paulo, peguam Marcelo Panico percaya idea pemandu robot sangat menjanjikan , tetapi menegaskan ia mesti dinilai dengan teliti, baik dari segi kosnya mahupun implikasi sosialnya.
Anjing pemandu kini menikmati tahap pengiktirafan sosial yang tinggi , dan akses mereka ke pelbagai persekitaran (pengangkutan, kedai, bangunan awam, dll.) disokong oleh undang-undang di banyak negara. Tambahan pula, ikatan emosi yang terjalin antara orang buta dan anjing pemandu mereka mempunyai kesan langsung terhadap kesejahteraan psikologi dan harga diri pengguna—sesuatu yang sukar ditiru dengan mesin.
Panico menekankan bahawa anjing pemandu adalah lebih daripada sekadar alat bantuan mobiliti: ia merupakan teman tetap , sokongan emosi dan pemudah cara interaksi sosial. Hakikat mudah bahawa orang ramai mendekati untuk bertanya tentang anjing atau menunjukkan minat terhadap orang itu menghasilkan interaksi manusia yang tidak dapat ditawarkan oleh robot, walau betapa canggihnya, dengan cara yang sama.
Pada masa yang sama, peguam itu mengakui bahawa ketersediaan anjing pemandu yang sangat terhad di negara-negara seperti Brazil dan China mengecualikan sebahagian besar orang yang memerlukannya. Kos latihan, senarai menunggu yang panjang, dan kesukaran mencari haiwan yang sesuai bermakna ramai orang tidak pernah mempunyai akses kepada anjing pemandu sebenar.
Oleh itu, daripada menggantikan anjing sepenuhnya, banyak projek robot pemandu difikirkan sebagai pelengkap atau alternatif bagi mereka yang tidak dapat mengakses haiwan, atau sebagai penyelesaian peralihan sementara mereka menunggu untuk ditugaskan. Ada juga yang mencadangkan bahawa, dalam konteks tertentu (contohnya, dalam bahagian dalaman yang kompleks atau dalam tugas yang melibatkan pengecaman maklumat visual), robot boleh menyediakan fungsi yang tidak dapat dilakukan oleh anjing.
Anjing robot berkaki empat: dari Boston Dynamics hingga versi kos rendah
Dalam bidang robot seperti anjing, contoh utama dunia ialah Spot , robot berkaki empat yang dibangunkan oleh syarikat Amerika Boston Dynamics. Robot ini telah membintangi demonstrasi hebat di pameran teknologi dan telah pun digunakan dalam sektor seperti pembinaan dan perlombongan untuk tugas pemeriksaan dan peninjauan di kawasan yang sukar atau berbahaya.
Spot menonjol kerana mobilitinya yang menakjubkan : ia boleh memanjat tangga, merentasi permukaan yang tidak rata, mengekalkan keseimbangannya apabila ditolak, dan boleh dilengkapi dengan kamera dan sensor untuk mengumpul data. Walau bagaimanapun, harganya yang melebihi $70.000 di Amerika Syarikat, menjadikannya jauh daripada jangkauan kebanyakan pengguna dan institusi yang bekerja dengan orang buta.
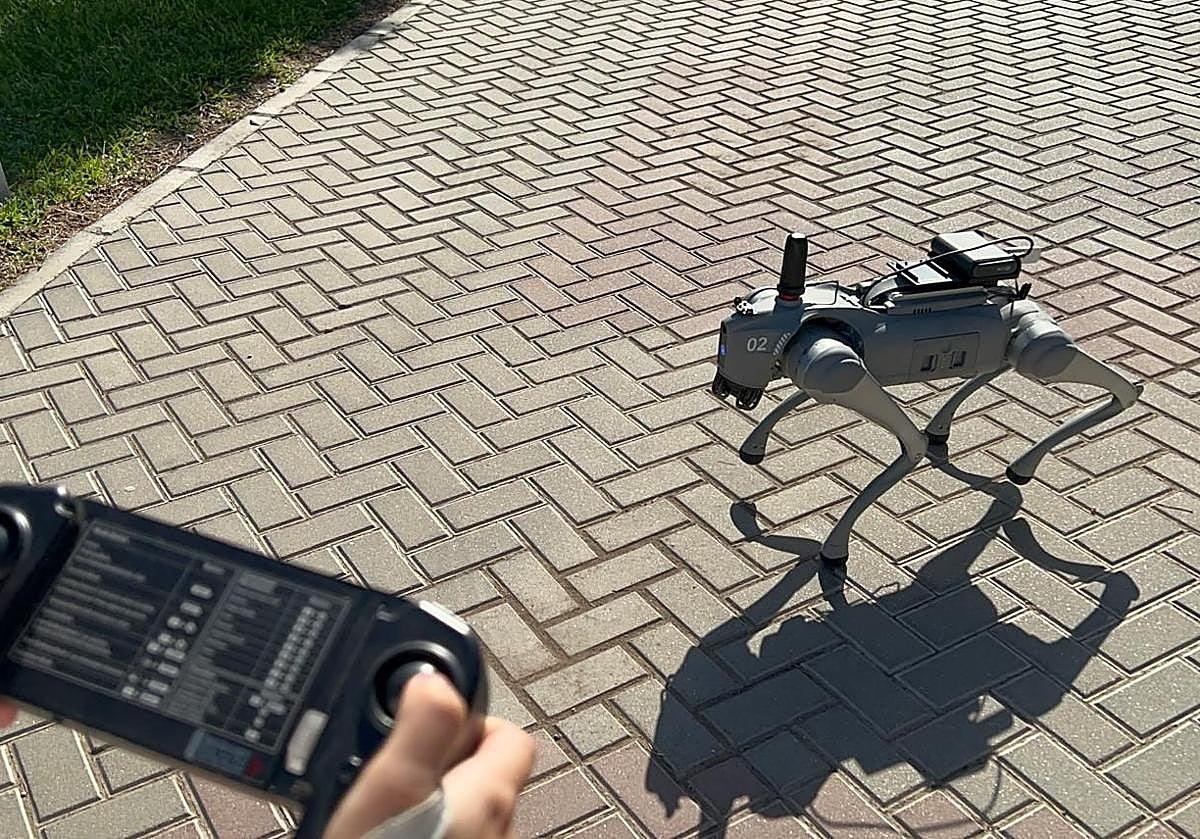
Diinspirasikan oleh model ini, beberapa syarikat di China, Jepun dan Jerman telah membangunkan robot berkaki empat mereka sendiri , ada yang lebih tertumpu kepada perindustrian dan ada yang hampir seperti mainan canggih. Versi Cina yang jauh lebih murah telah muncul di pasaran; contohnya, Unitre Robotics menjual enam model anjing robotik, dengan harga permulaan sekitar $2.700 untuk yang paling asas.
Walaupun begitu, peranti ini tidak direka bentuk sebagai panduan untuk orang kurang upaya penglihatan . Kegunaan utamanya adalah pengawasan, pemeriksaan terowong dan ruang bawah tanah, pengesanan bahan letupan dan fungsi keselamatan atau penyelenggaraan yang lain. Untuk mengubahnya menjadi panduan sebenar, kedua-dua perisian dan antara muka penggunanya perlu direka bentuk semula, serta kelakuannya disesuaikan dengan keperluan khusus orang buta.
Di Brazil, penyelidik Diego Renan Bruno, dari Makmal Robotik Bergerak di Universiti São Paulo (ICMC-USP), menggunakan Spot sebagai rujukan untuk projek anjing pemandu robotnya sendiri . Bersama bekas pelajarnya Marcelo Assis, beliau mula bekerja pada tahun 2017 di pedalaman negeri São Paulo, di perbandaran Catanduva, membangunkan prototaip yang telah berkembang dari semasa ke semasa.
Versi pertama mereka dibina dengan cara DIY, menggunakan semula bahagian daripada pembersih vakum lama. Kemudian, dalam program residensi penggodam Red Bull Basement, mereka membangunkan prototaip kedua pada tahun 2019, dan kini mereka merancang lelaran ketiga yang akan menjadi robot berkaki, lebih mendekati idea klasik anjing robotik.
Bruno berhujah bahawa jika kita akan bercakap tentang " anjing pemandu robotik ," ia sepatutnya berkelakuan serupa dengan anjing pemandu sebenar, di mana ia sepatutnya dapat menavigasi anak tangga, tepi jalan, dan rupa bumi yang tidak rata tanpa bergantung pada tanjakan atau permukaan yang licin sepenuhnya. Pada pendapatnya, robot beroda terhad kepada kawasan yang mempunyai aksesibiliti yang setanding dengan kerusi roda, manakala robot berkaki empat yang direka bentuk dengan baik boleh mengakses lebih banyak persekitaran.
Anjing pemandu robot berkaki enam Cina: kestabilan dan pengecaman suara
Di China, satu pasukan dari Sekolah Kejuruteraan Mekanikal di Universiti Shanghai Jiao Tong sedang membangunkan anjing pemandu robot yang sangat luar biasa. Ia menyerupai bulldog Inggeris, walaupun agak lebih lebar, dan terkenal kerana mempunyai enam kaki dan bukannya empat—pilihan reka bentuk yang bertujuan untuk memaksimumkan kestabilan dan pergerakan yang lancar.
Penciptanya, Gao Feng, menjelaskan bahawa apabila robot mengangkat tiga kakinya untuk bergerak ke hadapan, tiga kaki yang lain membentuk tripod yang sangat stabil , sekali gus mengurangkan sentakan yang dirasai oleh orang buta yang dipasang pada tali. Matlamatnya adalah untuk pengguna mengalami pergerakan yang lancar dan selesa, tanpa sentakan tiba-tiba yang boleh menyebabkan rasa tidak selamat.
Robot anjing ini dilengkapi dengan bateri sensor dan kamera yang membolehkannya mengenali persekitarannya, mengenal pasti papan tanda lalu lintas, mentafsir lampu isyarat dan mengesan pelbagai jenis halangan. Di samping itu, ia mengintegrasikan sistem pengecaman suara dengan ketepatan lebih 90% dan masa tindak balas kurang daripada satu saat, jadi ia boleh bertindak balas dengan cepat terhadap arahan lisan pengguna.
Kecerdasan buatan yang mengawal robot mengendalikan perancangan laluan , mentafsir arahan suara dan menyediakan amaran audio masa nyata tentang persekitarannya, daripada lintasan pejalan kaki hingga persimpangan berbahaya yang akan datang. Sistem ini juga menggabungkan antara muka kawalan tali, serupa dengan yang digunakan dengan anjing sebenar, untuk melaraskan kelajuan berjalan atau menunjukkan perubahan arah.
Projek ini sedang menjalani ujian lapangan luar , dengan penyertaan aktif individu buta yang membantu memperhalusi kedua-dua tingkah laku lokomotor robot dan keaslian arahan suaranya (kini tertumpu pada bahasa Cina). Visi Gao Feng ialah, sebaik sahaja fasa eksperimen selesai, peranti ini boleh dihasilkan secara besar-besaran, sekali gus mengurangkan kosnya secara progresif.
Gao sendiri membandingkan visi ini dengan industri automotif: seekor anjing pemandu semula jadi memerlukan latihan individu selama bertahun-tahun dan bilangannya semestinya terhad, manakala robot boleh dihasilkan sebagai barangan perindustrian standard, menghasilkan pasaran berpotensi berpuluh-puluh juta unit untuk memenuhi permintaan global untuk pemandu untuk orang buta.
Paws 2.0 di Universiti Alicante: anjing pemandu robot dengan panggilan untuk persahabatan
Di Sepanyol, kemajuan juga sedang dicapai dalam bidang ini dengan projek seperti Paws 2.0 , sebuah robot kecil berkaki empat yang kini berjalan-jalan di sekitar kampus Universiti Alicante bersama pelajar dan pelawat lain. Namanya, yang bermaksud "kaki kecil" dalam bahasa Inggeris, mencerminkan kerja bertahun-tahun oleh pasukan penyelidikan yang berpengalaman dalam teknologi untuk orang kurang upaya.
Paws menggunakan sensor laser, serupa dengan yang terdapat dalam pembersih vakum jenis Roomba tetapi jauh lebih berkuasa, digabungkan dengan teknologi GPS berketepatan tinggi dan pemprosesan video berkuasa AI. Terima kasih kepada persediaan ini, ia boleh memetakan laluan dalam kampus, mengelakkan halangan dalam masa nyata dan melakukan "helah" kecil yang sangat menarik perhatian mereka yang melihatnya dalam tindakan.
Para penyelidik menjelaskan bahawa matlamat mereka bukanlah untuk "menggantikan" anjing pemandu tradisional, tetapi sebaliknya untuk menawarkan pelengkap teknologi yang boleh digunakan sementara seseorang menunggu untuk diberikan anjing pemandu sebenar atau dalam persekitaran di mana haiwan bukanlah pilihan terbaik. Secara teorinya, apabila Paws telah berkembang sepenuhnya, orang buta boleh mempunyai pembantu robot dalam beberapa hari, dan bukannya perlu menunggu bertahun-tahun.
Selain sekadar memberikan arahan, robot ini direka bentuk untuk menawarkan perkhidmatan tambahan : membaca menu di restoran, mengenal pasti produk di pasar raya, mencari pintu masuk kedai atau menerangkan bilangan orang di dalam bilik, antara contoh lain. Ia akan menghantar semua maklumat ini melalui pembesar suara bersepadu, dan secara efektifnya menjadi pembantu auditori mudah alih.
Salah satu kelebihan yang diketengahkan oleh ketua projek ialah ketepatan lokasi GPS yang tinggi , yang membolehkan pengguna dipandu ke koordinat tertentu (seperti pintu tertentu dalam bangunan), sesuatu yang tidak boleh dilakukan oleh anjing pemandu tradisional dengan tahap ketepatan itu. Tambahan pula, robot ini belajar melalui rangkaian saraf yang mampu mengenali corak seperti lampu isyarat, objek, jenis lantai atau halangan di laluannya.
Pasukan di Universiti Alicante sebelum ini telah bekerjasama dengan penyelesaian penglihatan komputer untuk orang buta, seperti aplikasi yang, berdasarkan foto atau video, menerangkan persekitaran untuk membantu mencari objek atau mengenal pasti ciri visual (contohnya, warna pakaian). Kini, teknologi tersebut disepadukan ke dalam Paws bersama-sama dengan pembesar suara untuk menawarkan pembantu yang lebih lengkap.
Jika semuanya berjalan seperti yang dirancang, prototaip yang berfungsi sepenuhnya dijangka dalam masa beberapa tahun , walaupun ketibaan produk komersial untuk kegunaan rumah mungkin ditangguhkan hampir sedekad disebabkan oleh proses pensijilan, ujian dunia sebenar dan penskalaan industri. Projek ini dibiayai oleh Institut Penyelidikan Sains Komputer dan Synergy Tech, Universiti Alicante, syarikat yang mengeluarkan Paws 2.0 dan robot lain dengan ciri yang serupa.
Anjing pemandu robot Binghamton (New York): pembelajaran tetulang dan "tali pintar"
Di Amerika Syarikat, sekumpulan jurutera dari Jabatan Sains Komputer di Universiti Binghamton , Universiti Negeri New York, juga sedang mengusahakan anjing pemandu robot yang direka bentuk sebagai alternatif yang lebih murah, lebih cekap dan lebih mudah diakses.
Pasukan yang diketuai oleh penolong profesor Shiqi Zhang dan juga termasuk calon kedoktoran David DeFazio dan pelajar tahun ketiga Eisuke Hirota, telah melatih robot berkaki empat yang dilengkapi dengan "mata" visual selama kira-kira setahun . Semasa demonstrasi di makmal universiti, mesin itu dapat membimbing seseorang melalui koridor, bertindak balas terhadap arahan lisan dan tarikan pada talinya.
Pendekatannya adalah berdasarkan antara muka tali pinggang unik yang digabungkan dengan pembelajaran peneguhan. Robot dilatih untuk mentafsir ketegangan dan arah tarikan sebagai isyarat arahan, manakala sistem penglihatan dan navigasinya membolehkannya mengelakkan halangan, mengekalkan laluan yang selamat dan menyesuaikan gaya berjalannya.
Menurut Zhang, selepas kira-kira 10 jam latihan dengan sistem yang dibangunkan, mereka berupaya mencipta robot yang bergerak secara autonomi, menavigasi persekitaran dalaman , membimbing orang ramai sambil mengelakkan halangan, dan pada masa yang sama mentafsirkan tali tunda sebagai arahan yang boleh difahami. Ini mewakili pecutan yang ketara berbanding latihan dua hingga tiga tahun biasa untuk anjing pemandu.
Projek ini masih jauh daripada menjadi produk yang tersedia secara komersial, tetapi keputusan awal menunjukkan bahawa anjing robot jenis ini boleh mengurangkan masa dan kos latihan secara drastik berbanding anjing pemandu konvensional. Dalam jangka masa sederhana, pasukan ini ingin melangkaui arahan fizikal dan menambah antara muka bahasa semula jadi.
DeFazio menyatakan bahawa langkah seterusnya adalah melengkapkan robot dengan keupayaan untuk mengadakan perbualan kontekstual dengan pengguna, memahami permintaan lisan yang kompleks dan memberi respons yang sewajarnya. Mereka juga ingin menggabungkan apa yang mereka panggil "ketidakpatuhan pintar": jika orang cacat penglihatan mengarahkan robot untuk bergerak ke arah kawasan yang mempunyai lalu lintas berbahaya, sistem tersebut sepatutnya dapat mengenali risiko tersebut dan enggan mematuhi arahan tersebut.
Akhirnya, matlamatnya adalah untuk anjing robot bertindak sebagai pembantu autonomi yang bertanggungjawab , mentafsir niat pengguna sambil mengutamakan keselamatan. Ini memerlukan lebih banyak tahun penyelidikan dan pengujian dalam situasi dunia sebenar, tetapi laluan yang digariskan oleh pengalaman awal ini menunjukkan ke arah robot panduan yang semakin pintar yang lebih bersepadu ke dalam kehidupan seharian.
Sementara itu, perbezaan antara kos dan masa yang diperlukan untuk melatih anjing pemandu biologi—sekitar 30.000 euro atau lebih dan dua atau tiga tahun, dengan hanya separuh kadar kejayaan—dan beberapa jam latihan yang diperlukan oleh robot Binghamton dengan sistem pembelajaran tetulangnya mengukuhkan idea bahawa anjing robot boleh mendemokrasikan akses kepada mobiliti berbantu untuk berjuta-juta orang.
Keseluruhan ekosistem robot pemandu dan anjing pemandu robotik ini, dari Lysa di Brazil hingga prototaip di China, Sepanyol dan Amerika Syarikat, menunjukkan masa depan di mana orang kurang upaya penglihatan akan dapat memilih daripada pilihan yang sangat berbeza: sahabat darah daging berkaki empat dengan nilai emosi yang sangat besar, robot beroda yang direka untuk di dalam rumah, haiwan berkaki empat canggih yang mampu bergerak melalui rupa bumi yang rumit dan sistem hibrid yang menggabungkan yang terbaik dari setiap dunia untuk menawarkan lebih banyak autonomi, keselamatan dan kualiti hidup.