- Exosuit muncul sebagai evolusi eksoskeleton tegar yang lembut dan fleksibel, mencari keselesaan dan penyesuaian yang lebih besar kepada tubuh manusia.
- Cabaran teknikal utama terletak pada penyepaduan penggerak dan sensor ringan ke dalam struktur tekstil, memastikan penambatan dan penghantaran daya yang baik.
- Eksoskeleton pediatrik Marsi Bionics mencontohi pemindahan robotik ke klinik, dengan penandaan CE dan pengembangan antarabangsa.
- Masa depan dan masa kini menunjukkan kebolehsuaian yang lebih besar, penggunaannya dalam kehidupan seharian, dan penyahmistikan sosial robotik sebagai sekutu dalam kesihatan dan bantuan.
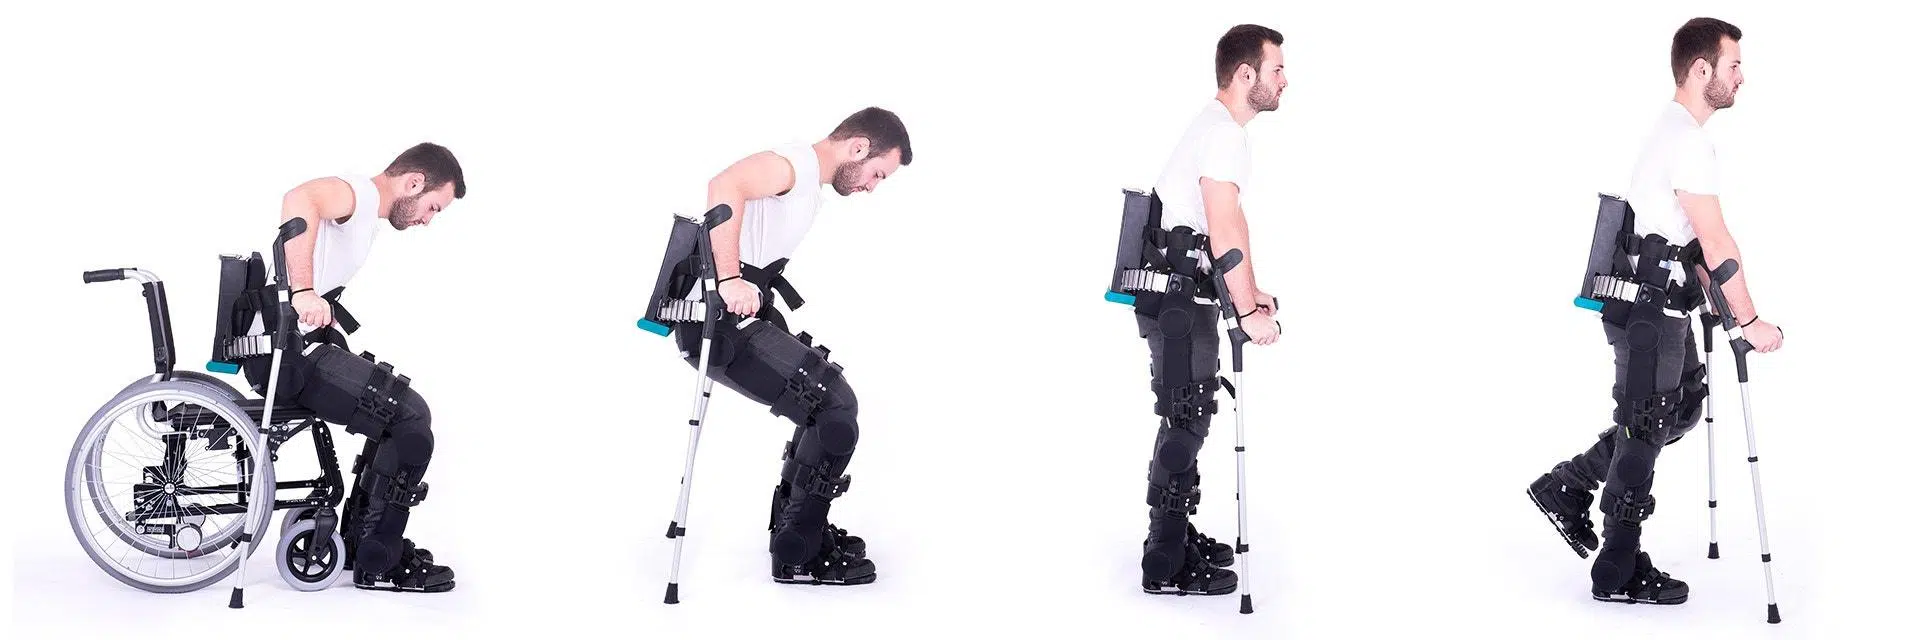
Exosuit dan eksoskeleton robotik telah berkembang melangkaui fiksyen sains untuk menjadi alat sebenar dalam pemulihan neuromuskular dan bantuan pergerakan. Dalam beberapa tahun kebelakangan ini, robotik telah meninggalkan kilang dan memasuki hospital dan pusat penyelidikan, mengubah sepenuhnya cara kita memahami pemulihan mobiliti dan sokongan untuk orang kurang upaya motor.
Apabila kita bercakap tentang exosuit untuk pemulihan, cabaran dan langkah pertama , kita bukan sahaja memikirkan tentang mesin futuristik, tetapi tentang peranti yang dipakai seperti pakaian yang mesti wujud bersama tubuh manusia dengan selesa, selamat dan berkesan. Di sebalik setiap prototaip terletaknya kerja bertahun-tahun dalam mekanik, elektronik, bahan lembut, peraturan kesihatan dan ujian klinikal, namun teknologi ini masih dianggap belum matang dan menghadapi banyak cabaran.
Daripada rangka luar yang tegar kepada sut luar yang lembut
Robotik pemulihan telah berkembang daripada struktur yang berat dan tegar kepada konsep yang lebih ringan dan lebih fleksibel, lebih mampu menyesuaikan diri dengan anatomi manusia. Selama dua dekad, banyak kumpulan penyelidikan dan syarikat telah mereka bentuk eksoskeleton yang bertujuan untuk terapi dan pampasan fungsi defisit motor, berjaya membawa beberapa model ke pasaran, tetapi belum menyelesaikan semua persoalan tentang utiliti klinikal sebenar mereka.
Dalam kes eksoskeleton, keperluan reka bentuk ditentukan oleh interaksi langsung dengan tubuh manusia . Ini bukanlah robot yang beroperasi dari jauh, tetapi sistem yang boleh dipakai yang merangkumi anggota badan dan, oleh itu, mesti menganggap manusia dan robot sebagai satu unit. Pandangan holistik ini adalah kunci untuk memahami reka bentuk mekatronik, sensorisasi dan cabaran kawalan yang timbul apabila peranti perlu bergerak serentak dengan orang tersebut.
Salah satu cabaran asas adalah memastikan struktur mekanikal sesuai dengan pengguna, bukan sahaja untuk menghantar daya yang diperlukan untuk berjalan atau menggerakkan lengan dengan cekap, tetapi juga untuk menjamin keselesaan dan keselamatan. Di sinilah kinematik memainkan peranan: banyak sendi manusia tidak mempunyai paksi putaran tetap yang mudah ditiru dalam sendi robot standard, yang membawa kepada ketidaksejajaran antara paksi eksoskeleton dan paksi sendi pesakit.
Ketidaksejajaran mekanikal ini mengakibatkan kehilangan dalam penghantaran daya, ketidakselesaan, titik tekanan yang tidak diingini dan kesukaran mengikuti laluan pergerakan semula jadi. Tambahan pula, setiap badan adalah berbeza: variasi dalam panjang tulang, ketebalan tisu dan kecacatan tulang atau otot akibat patologi merumitkan lagi penyesuaian struktur tegar kepada populasi pesakit yang sangat pelbagai.
Oleh itu, kebolehsuaian dan kemudahan penggunaan telah menjadi objektif utama. Ideanya adalah untuk mencipta "robot boleh pakai" yang boleh dilaraskan dengan mudah kepada pesakit dan terapi yang berbeza, yang boleh dipakai dengan cepat semasa sesi klinikal, dan yang tidak memerlukan keadaan fizikal yang sangat baik untuk menanggung berat atau ketidakselesaan sistem.
Apakah itu exosuit dan mengapa ia mewakili perubahan fokus?
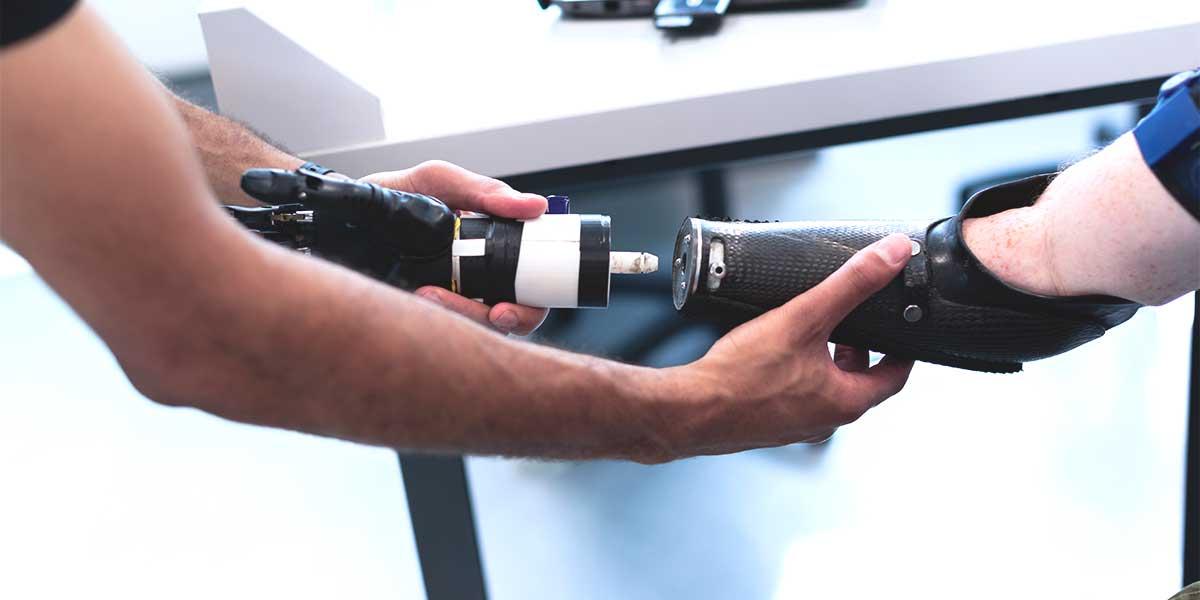
Memandangkan batasan rangka luar tradisional, apa yang dipanggil sut luar , juga dikenali sebagai sut aktif, telah muncul. Falsafah mereka jelas: untuk menghapuskan bahagian tegar sebanyak mungkin dan menggantikannya dengan tekstil atau bahan lembut yang menyesuaikan diri dengan bentuk dan pergerakan semula jadi badan, mengikut prinsip robotik lembut.
Dalam eksoskeleton ini, reka bentuk biomimetik yang lembut bertujuan untuk meniru tingkah laku tisu organik. Bahan yang boleh diubah bentuk digunakan yang boleh meregang, membengkok atau memutar sama seperti otot, tendon atau kulit, dengan tujuan untuk beralih daripada peranti yang besar, tegar dan rumit kepada penyelesaian bermotor yang ringan, fleksibel dan selesa untuk kegunaan klinikal setiap hari.
Pada pandangan pertama, rangka luar kelihatan seperti penyelesaian ideal untuk pemulihan : ia muat seperti pakaian, beratnya kecil, dan membolehkan lebih banyak kebebasan pergerakan berbanding struktur tegar yang meliputi seluruh kaki atau badan. Walau bagaimanapun, pengalaman yang diperoleh daripada beberapa projek rangka luar pemulihan sedia ada menunjukkan bahawa mereka bentuk sistem yang benar-benar berkesan adalah jauh lebih kompleks daripada yang kelihatan.
Dalam satu peranti, kesukaran teknikal robotik lembut (tingkah laku tak linear bahan, ubah bentuk besar, kestabilan geometri di bawah beban) bertemu dengan masalah eksoskeleton yang terkenal: cara menjadikan interaksi manusia-robot sealami mungkin, cara memastikan kebolehgunaan klinikal yang baik, dan cara benar-benar menunjukkan nilai terapeutiknya dengan bukti saintifik yang kukuh.
Tambahan pula, agar eksoskeleton benar-benar ringan, fleksibel dan selesa, "struktur" itu tidak mencukupi; sensor, penggerak dan pendawaian juga mesti disepadukan ke dalam persekitaran fleksibel itu tanpa menjejaskan mobiliti. Dan di situlah timbulnya beberapa kesesakan teknologi terbesar hari ini.
Penggerak Exosuit: daripada motor klasik kepada aloi memori bentuk
Komponen yang paling mempengaruhi reka bentuk eksoskeleton ialah penggerak , iaitu elemen yang menghasilkan pergerakan atau daya bantuan. Teknologi tradisional, seperti motor elektrik DC atau penggerak pneumatik, menawarkan kawalan dan daya yang baik, tetapi berat dan saiznya jelas menghalang integrasinya ke dalam pakaian fleksibel.
Satu penyelesaian yang agak biasa adalah dengan menggunakan penggerak pneumatik fleksibel , yang mengembang dan mengempis untuk menghasilkan pergerakan. Kelebihan utamanya ialah ia ringan dan fleksibel secara semula jadi, tetapi ia memerlukan pemampat atau tangki udara termampat, yang menambahkan pukal, bunyi bising dan kerumitan logistik kepada sistem, sesuatu yang tidak selalunya sesuai dengan persekitaran klinikal di mana kesederhanaan adalah kunci.
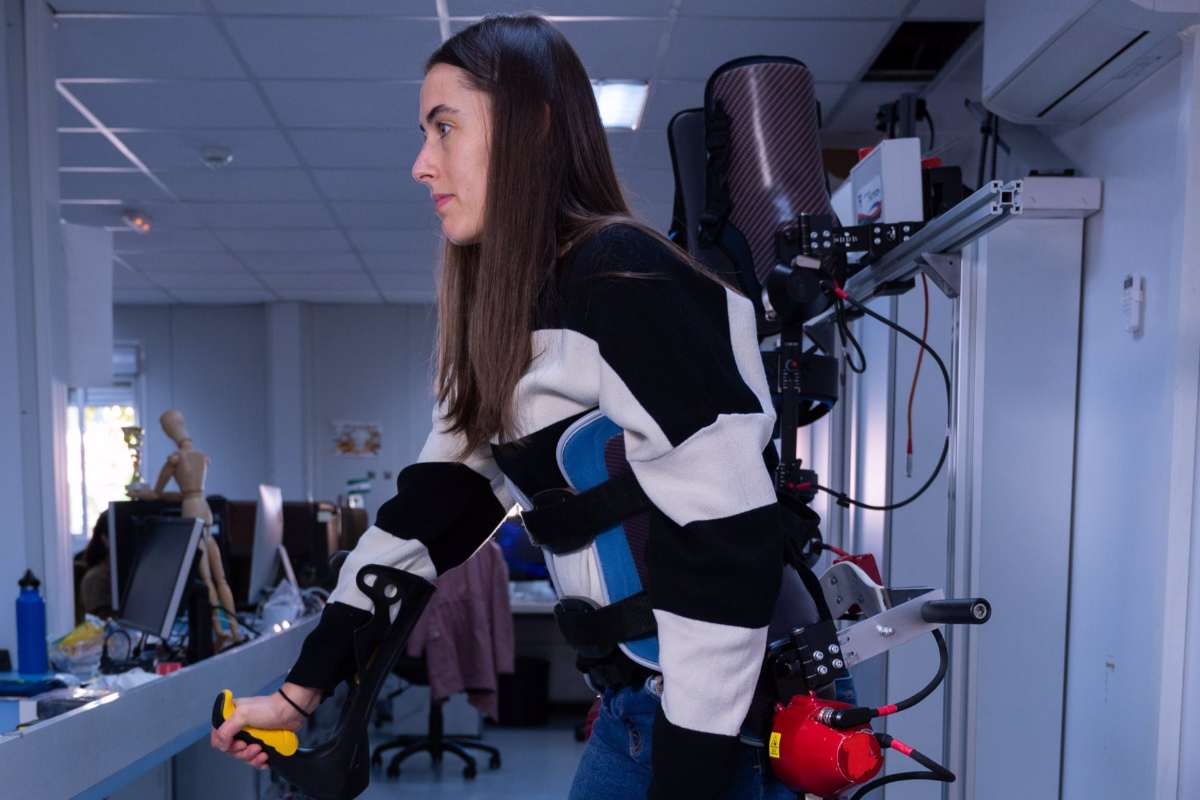
Satu lagi pendekatan yang digunakan secara meluas melibatkan sistem pacuan kabel yang dikuasakan oleh motor elektrik. Dalam kes ini, rangka luar menggabungkan kabel atau tali pinggang yang menghantar kuasa dari "beg galas" atau perumah, biasanya terletak di belakang pesakit, yang mengandungi motor, bateri dan elektronik. Unit ini boleh menimbang lebih daripada 3,5 kg, memerlukan pemakai berada dalam keadaan fizikal yang agak baik untuk membawanya tanpa menjadi beban yang berlebihan.
Dalam beberapa tahun kebelakangan ini, aloi memori bentuk (SMA) telah menjadi terkenal sebagai alternatif yang sangat menarik untuk robotik lembut dan, khususnya, untuk exosuit. Bahan-bahan ini mempunyai keupayaan untuk berubah bentuk apabila dipanaskan dan kembali kepada bentuk asalnya apabila disejukkan, membolehkan pergerakan dijana di ruang yang sangat terhad.
SMA menawarkan kelebihan seperti nisbah kekuatan-kepada-berat yang tinggi , isipadu yang sangat kecil, dan fleksibiliti semula jadi yang berintegrasi dengan baik dengan tekstil. Tambahan pula, ia beroperasi secara senyap, ciri yang sangat bernilai dalam persekitaran klinikal, dan kosnya boleh menjadi agak rendah berbanding sistem canggih lain. Atas semua sebab ini, ia sedang diterokai sebagai calon ideal untuk bertindak sebagai "otot buatan" yang diintegrasikan ke dalam rangka luar pemulihan.
Cabaran mekanikal yang hebat: penambatan pada badan dan penghantaran daya
Apabila komponen tegar dihapuskan dan reka bentuk tekstil dipilih, satu lagi cabaran utama timbul: menambat eksoskeleton pada tubuh manusia . Dalam eksoskeleton klasik, bar dan sendi tegar menyalurkan daya dengan cara yang agak boleh diramal. Walau bagaimanapun, dalam eksoskeleton, bantuan diberikan dengan mengenakan daya tarikan pada badan melalui tali, gelang, dan tisu lembut.
Masalahnya ialah fleksibiliti bahan tekstil menyebabkan sebahagian daya hilang sebagai ubah bentuk fabrik itu sendiri. Dalam erti kata lain, apabila penggerak diketatkan, bukan sahaja sendi pesakit bergerak, tetapi pakaian teknikal juga meregang, titik sokongan beralih, dan ralat kedudukan dijana yang sukar dimodelkan secara matematik, sekali gus merumitkan reka bentuk algoritma kawalan.
Pada masa yang sama, eksoskeleton mesti berupaya menghantar daya yang mencukupi untuk menstabilkan atau menggerakkan anggota badan, atau untuk meningkatkan kapasiti kekuatan pengguna yang masih mengekalkan sedikit mobiliti. Ia merupakan keseimbangan yang halus antara keselesaan dan keberkesanan: terlalu banyak ketegaran menjejaskan keselesaan, tetapi terlalu banyak fleksibiliti menjadikan bantuan tidak berkesan.
Tambahan pula, titik sentuhan manusia-robot tidak boleh berfungsi sebagai sauh tetap pada badan; ia mesti membenarkan pergerakan kulit semula jadi dan menyesuaikan diri dengan perubahan postur, sambil kekal cukup teguh untuk daya penggerak sampai ke tempat yang diperlukan. Mencari bahan, gesper, pengikat dan geometri yang memenuhi keperluan ini merupakan salah satu bidang penyelidikan yang paling kompleks dan aktif.
Tambahan pula, kepelbagaian anatomi pesakit mesti diambil kira : mereka bentuk untuk kanak-kanak yang menghidap cerebral palsy tidak sama dengan mereka bentuk untuk orang dewasa dalam pemulihan selepas pembedahan lutut atau untuk warga emas yang menghidap sarkopenia. Kecacatan, spastik, kontraktur atau skoliosis sangat mempengaruhi di mana dan bagaimana titik fiksasi boleh diletakkan tanpa menyebabkan kesakitan atau mengganggu terapi.
Sensor tekstil dan kawalan gerakan masa nyata
Sistem pemulihan robot perlu mengukur apa yang berlaku pada setiap masa: sudut sendi, daya, corak gaya berjalan , keletihan, dan sebagainya. Secara tradisinya, sensor kedudukan komersial (potensiometer linear, sensor kesan Hall) dan sensor daya yang terletak berhampiran sendi atau pada struktur tegar robot telah digunakan.
Dalam konteks eksoskeleton, sensor konvensional ini menimbulkan halangan kerana ia biasanya tegar atau separa tegar dan memerlukan perumah dan sokongan, yang bertentangan dengan falsafah reka bentuk lembut dan fleksibel. Memandangkan ia perlu ditempatkan di luar sendi sebenar pesakit, ia meningkatkan isipadu sistem, mengurangkan kekompakannya dan menimbulkan kesukaran dalam integrasi tisu.
Atas sebab ini, terdapat minat yang semakin meningkat terhadap bahan baharu dengan keupayaan deria yang boleh dijahit atau ditenun terus ke dalam tekstil eksoskeleton. Teknologi seperti gentian nano karbon, benang nilon bersalut perak, dan juga benang aloi memori bentuk menonjol dalam bidang ini; bahan-bahan ini, selain sifat deria, juga boleh "mendera".
Bahan-bahan ini mengubah sifat elektriknya bergantung pada ubah bentuk atau daya yang ditahannya, membolehkannya digunakan sebagai sensor kedudukan atau beban yang disepadukan ke dalam pakaian itu sendiri. Penyelidikan ini memberi tumpuan kepada pencirian tindak balas elektriknya, ketahanannya apabila dilipat, dibasuh atau terdedah kepada peluh dan geseran, dan cara menggabungkannya ke dalam reka bentuk tekstil tanpa menjejaskan keselesaan pengguna.
Matlamat utama adalah untuk mempunyai sistem deria yang fleksibel sepenuhnya , di mana jaket, seluar atau abah-abah exosuit bertindak sebagai "kulit elektronik" yang mampu melaporkan dalam masa nyata apa yang berlaku semasa sesi pemulihan, sekali gus memudahkan kawalan automatik dan membuat keputusan oleh ahli fisioterapi.
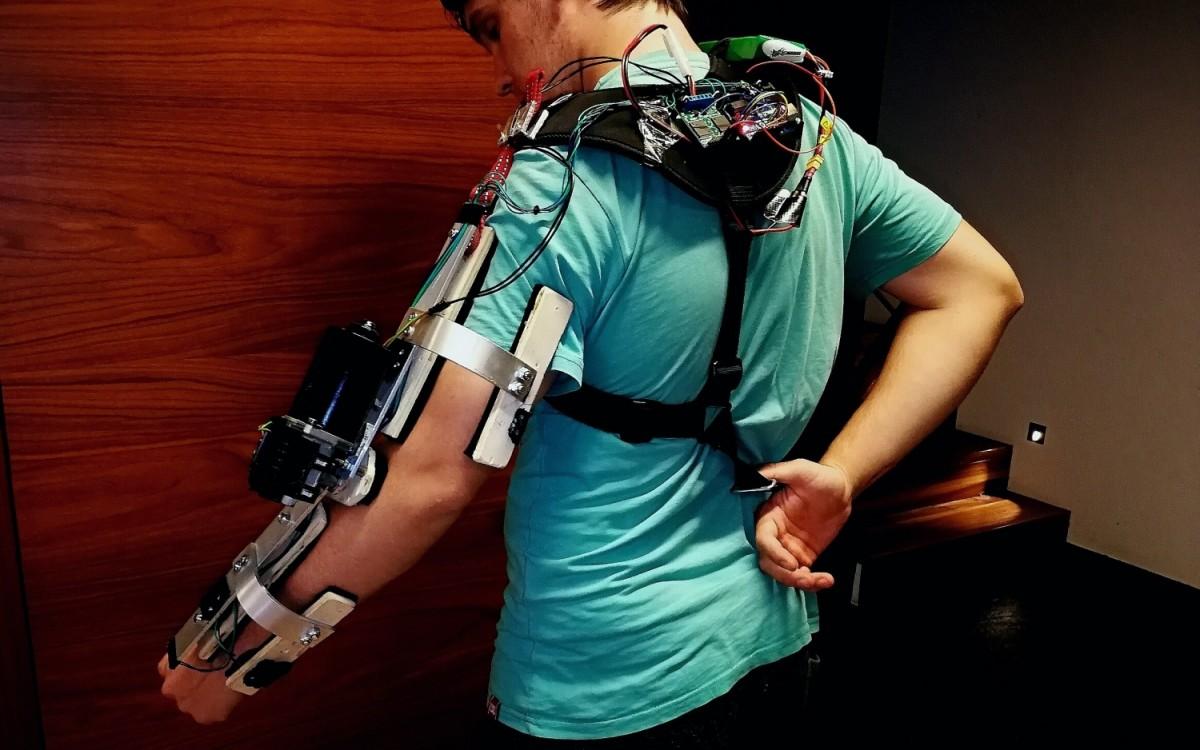
Kawalan, bantuan berubah-ubah dan pemantauan latihan
Selain perkakasan, kunci kepada eksoskeleton yang baik terletak pada cara bantuan yang diberikannya dikawal. Sistem paling canggih menawarkan keupayaan untuk mengubah suai tahap bantuan yang dikenakan pada setiap sendi dalam masa nyata, sama ada secara automatik atau melalui antara muka mesra pengguna untuk ahli terapi.
Sesetengah peranti menggunakan tablet dan kawalan suara supaya ahli fisioterapi boleh melaraskan parameter tanpa mengganggu sesi atau memanipulasi robot secara berlebihan. Ini memudahkan kerja klinikal dan membolehkan penyesuaian terapi yang pantas jika pesakit bertambah baik, menjadi letih atau mengalami perubahan yang tidak dijangka semasa latihan.
Eksoskeleton ini biasanya dilengkapi dengan perisian desktop yang mengumpul semua data berkaitan latihan dalam masa nyata: tempoh sesi, bilangan langkah, tahap bantuan, corak gaya berjalan, insiden, dsb., dan, dalam beberapa kes, berintegrasi dengan sistem realiti maya untuk pemulihan . Ini menyediakan rekod terperinci kepada profesional yang boleh dianalisis untuk memperibadikan pemulihan.
Maklumat ini menjadi alat utama untuk menyesuaikan sesi dengan keperluan sebenar setiap orang. Contohnya, keamatan boleh ditingkatkan secara beransur-ansur untuk menggalakkan pemulihan aktif, mengelakkan pesakit yang lemah daripada terlalu banyak bekerja, atau mengesan jika terdapat peningkatan yang mendatar yang memerlukan penilaian semula matlamat terapeutik.
Eksoskeleton pediatrik Marsi Bionics: satu pencapaian global
Salah satu contoh pemindahan robotik dari makmal ke hospital yang paling menarik ialah eksoskeleton pediatrik pertama di dunia , yang dibangunkan di Sepanyol oleh jurutera CSIC Elena García Armada dan dipasarkan melalui syarikat Marsi Bionics.
Peranti ini merupakan rangka bermotor yang boleh dilaraskan yang disambungkan kepada bateri dan rangkaian motor kecil, sensor dan perisian kawalan. Ia berfungsi sebagai satu set sendi mekanikal yang sejajar dengan kaki dan badan kanak-kanak, biasanya berumur antara 3 dan 10 tahun, menguatkan pergerakan lancar mereka dan secara progresif menyesuaikan diri dengan perkembangan mereka semasa pemulihan.
Sistem ini boleh dilaraskan mengikut badan kanak-kanak dalam masa kurang daripada 8 minit , yang penting dalam persekitaran klinikal dengan masa yang terhad dan untuk pesakit yang mungkin letih atau menjadi cemas jika proses pemasangan terlalu perlahan. Setelah dipasang, ia membolehkan kanak-kanak berjalan semasa sesi pemulihan neuromuskular, sesuatu yang, bagi kebanyakan keluarga, mewakili perubahan radikal dalam kehidupan seharian mereka.
Eksoskeleton pediatrik ini telah menjadi kisah kejayaan dalam pemindahan teknologi , beralih daripada Jabatan Robotik Pintar Pusat Automasi dan Robotik (CSIC-UPM), dengan lebih tiga dekad pengalaman dalam perkhidmatan dan robotik perindustrian, kepada hospital-hospital terkemuka. Pencapaian ini telah membawa García Armada menjadi finalis untuk Anugerah Pencipta Eropah 2022 daripada Pejabat Paten Eropah.
Titik perubahan berlaku pada tahun 2009 apabila sebuah keluarga dengan anak perempuan quadriplegic , Daniela, menghubungi kumpulan penyelidikan untuk mencari penyelesaian yang tidak ditawarkan oleh pasaran: eksoskeleton yang direka khusus untuk kanak-kanak. Walaupun peranti untuk orang dewasa yang menghidap paraplegia sudah wujud, syarikat yang mereka rujuk tidak mempertimbangkan untuk membangunkan versi pediatrik, meninggalkan jurang yang besar untuk kumpulan yang sangat terdedah.
Dari idea kepada penandaan CE: peraturan dan pengembangan petunjuk
Dari kes itu, pasukan penyelidikan memutuskan untuk mengalihkan sebahagian besar kerja mereka ke arah eksoskeleton yang berorientasikan kepada bidang kesihatan , yang memberi tumpuan kepada tindakan biomimetik: sistem sendi yang mampu menyesuaikan diri dengan kerumitan keadaan neurologi pada zaman kanak-kanak, di mana spastik, kelemahan otot, masalah koordinasi dan kecacatan rangka wujud bersama.
Pada tahun 2013, pembuktian konsep pertama telah dijalankan dengan Daniela, menandakan permulaan proses percubaan dan penambahbaikan yang panjang. Sejak itu, usaha berterusan telah dilakukan untuk mengembangkan bilangan keadaan yang mana eksoskeleton berguna, sentiasa dalam rangka kerja kawal selia untuk peranti perubatan.
Peranti ini dikawal oleh peraturan antarabangsa yang ketat , yang diselia di Eropah oleh badan-badan seperti Agensi Ubat-ubatan Eropah. Ini bermakna keberkesanan dan keselamatannya mesti ditunjukkan untuk setiap keadaan tertentu, sama seperti ubat-ubatan lain. Hanya dengan cara ini sahaja "petunjuk penggunaan" yang terdapat dalam dokumentasi rasmi dapat dikembangkan secara progresif.
Pada tahun 2021, satu peristiwa penting telah dicapai: eksoskeleton pediatrik memperoleh penandaan CE untuk kegunaan klinikal dalam atrofi otot kanak-kanak dan cerebral palsy, dua kumpulan patologi yang menyumbang lebih daripada 90% kecacatan motor pada zaman kanak-kanak. Ini telah membolehkan peranti ini digunakan secara rutin di pusat-pusat terkemuka di Sepanyol.
Pada masa yang sama, proses perindustrian dan penskalaan teknologi telah dijalankan . Pada mulanya, pelesenan ciptaan tersebut kepada pengeluar luaran telah dipertimbangkan, tetapi proses pembangunan itu sendiri menunjukkan bahawa syarikat yang diasaskan oleh penyelidik, Marsi Bionics, boleh mengendalikan pengkomersialan secara langsung dan dengan itu mempercepatkan ketibaan produk di pasaran.
Pengembangan klinikal, orang dewasa dan aplikasi baharu
Paten untuk perkembangan ini adalah penting dalam menarik pelaburan dan menggaji bakat yang diperlukan untuk mengubah prototaip menjadi produk yang berfungsi sepenuhnya. Hasil daripada ini, Marsi Bionics telah berkembang kepada sekitar 25 pekerja, dan eksoskeleton pediatriknya untuk atrofi otot tulang belakang sudah digunakan di beberapa pusat terkemuka di seluruh Sepanyol.
Teknologi jenis ini dijangka akan merebak ke negara lain seperti Mexico, Itali, United Kingdom, Colombia dan Hungary, sekali gus meluaskan akses kepada kanak-kanak yang sebelum ini tidak mempunyai akses kepada rawatan robotik canggih ini.
Kerja ini tidak terhad kepada bidang pediatrik. Peranti juga telah dibangunkan untuk orang dewasa , contohnya, untuk pemulihan selepas pembedahan lutut, yang telah digunakan di hospital yang bergabung dengan syarikat insurans kesihatan seperti Sanitas. Pada masa yang sama, potensi sistem ini sedang dikaji untuk patologi seperti strok dan sklerosis berbilang.
Idea umum adalah untuk menangani seberapa banyak gangguan motor yang mungkin dengan pendekatan yang serupa dengan yang digunakan pada kanak-kanak: menunjukkan kegunaan dan keselamatan secara sistematik, mengumpulkan bukti klinikal, dan menyesuaikan algoritma kawalan dan reka bentuk mekanikal dengan ciri-ciri khusus setiap patologi.
Menjelang masa hadapan, salah satu cabaran utama adalah untuk peranti ini bergerak melangkaui persekitaran hospital semata-mata dan disepadukan ke dalam kehidupan seharian orang ramai , baik dalam konteks penuaan aktif mahupun dalam membantu tugasan kerja yang mencabar, mengurangkan keletihan otot dan risiko kecederaan dalam industri.
Walaupun kemajuannya luar biasa, mereka yang bertanggungjawab atas perkembangan ini bersetuju bahawa masih banyak yang perlu dilakukan . Keutamaan adalah mencapai kebolehsuaian maksimum untuk pelbagai pengguna, daripada kanak-kanak yang menghidap cerebral palsy kepada warga emas atau pekerja yang memerlukan sokongan fizikal untuk tugas mereka.
Satu lagi cabaran utama adalah memastikan eksoskeleton dan eksosuit ini disepadukan dengan lancar ke dalam persekitaran bukan klinikal , beralih dari hospital ke rumah, sekolah, tempat kerja atau komuniti. Untuk mencapai matlamat ini, ia mestilah selesa, intuitif untuk digunakan, agak berpatutan dan tidak memerlukan penyeliaan berterusan oleh pasukan pakar.
Sementara itu, robotik secara amnya menghadapi tugas-tugas yang kelihatan remeh kepada manusia, seperti membasuh pinggan, mengupas kentang atau mengancingkan baju . Semua ini melibatkan kemahiran motor halus, persepsi sentuhan dan integrasi deria motor yang kekal sangat kompleks untuk mesin, begitu juga dengan berjalan dengan stabil atau mengekalkan keseimbangan di kawasan yang tidak rata.
Dalam domain kecerdasan lain, seperti kinesthesia, intuisi dan pengawalaturan emosi , robot juga masih perlu menempuh perjalanan yang panjang. Ini mempengaruhi bagaimana teknologi ini dilihat secara sosial: antara semangat untuk potensi manfaatnya dan ketakutan, yang sering didorong oleh fiksyen, bahawa ia akan berbalik menentang kita atau menggantikan manusia secara besar-besaran.
Untuk memerangi mitos-mitos ini, karya sains popular seperti esei "Robot dan Keupayaan Mereka" telah diterbitkan, yang menjelaskan dalam bahasa yang mudah difahami apa itu robot sebenarnya, bagaimana ia berfungsi dan apakah batasannya . Ideanya adalah untuk mengurangkan ketakutan yang tidak rasional dengan membolehkan masyarakat lebih memahami bagaimana mesin "berfikir" dan apa yang boleh kita harapkan daripadanya dalam bidang seperti robotik, pendigitalan dan kecerdasan buatan.
Melihat kemajuan yang dicapai dalam eksoskeleton tegar dan eksoskeleton lembut, jelas bahawa teknologi ini bersedia untuk meningkatkan kualiti hidup ramai orang, terutamanya mereka yang, disebabkan oleh usia atau keadaan, tidak dapat mengakses terapi robot konvensional. Dalam fasa pemulihan awal, dalam pediatrik, atau dalam kes yang kompleks, eksoskeleton menawarkan tahap keselesaan dan kebolehsuaian yang sangat sukar untuk ditandingi oleh sistem lain, dan semuanya menunjukkan bahawa, apabila cabaran teknologi semasa diatasi, ia akan menjadi alat asas untuk pemulihan dan penjagaan harian.