- De nye AI-drevne bioniske hendene kombinerer nærhets- og trykksensorer med nevrale nettverk for å autonomt justere holdning og grepstyrke.
- Delt menneske-maskin-kontroll reduserer brukerens kognitive belastning og forbedrer nøyaktigheten i delikate hverdagsoppgaver.
- Hybride, modulære og spillbaserte design, samt nevrale grensesnitt, utvikles for å bringe kontrollen og følelsen av protesen nærmere den i en ekte hånd.
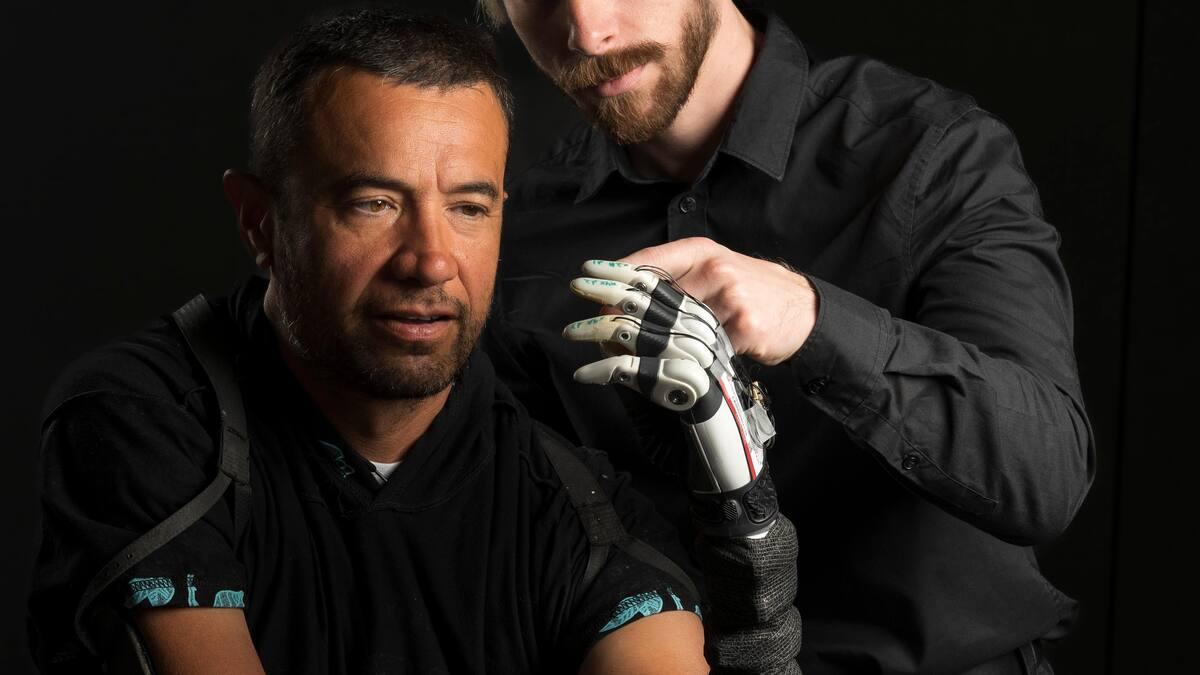
Bioniske hender med kunstig intelligens tar et stort sprang fremover sammenlignet med tradisjonelle proteser: det handler ikke lenger bare om å bevege fingrene mekanisk, men om å gjenvinne noe som ligner veldig på den naturlige fingerferdigheten til en menneskehånd, med mindre mental anstrengelse og mer selvtillit i hverdagen.
Det som virkelig er revolusjonerende med denne nye generasjonen proteser, er at de kombinerer avanserte sensorer, AI-modeller , stive og myke robotstrukturer og delte menneske-maskin-kontrollsystemer, slik at hånden «tenker» på deler av bevegelsen mens brukeren fortsetter å bestemme hva de vil gjøre til enhver tid.
Fra de første protesene til intelligente bioniske hender
Ideen om å erstatte en mistet lem har en lang historie : proteser av armer og hender eksisterte i antikken, som den berømte «Capuas hånd», som dateres tilbake til rundt 300 f.Kr., laget av jern, bronse og tre. Den antas å ha tilhørt en romersk soldat som brukte den til å holde skjoldet sitt etter å ha mistet en del av armen.
I århundrer var proteser lite mer enn estetiske innretninger , enkle former som etterlignet formen på lemmet, men ikke tilbød noen reell funksjonalitet. Hensikten deres var i hovedsak kosmetisk, å "dekke over" fraværet av lemmet uten å gi noen nyttig bevegelse.
Med de medisinske og mekaniske fremskrittene på 1800- og 1900-tallet kom de første artikulerte protesene, som var i stand til å gjengi noen grunnleggende bevegelser takket være enkle mekanismer. Senere dukket det opp «robot»- eller «bioniske» proteser, med motorer, ulike typer gripere og en viss grad av muskulær eller elektrisk kontroll.
Likevel lider de mest avanserte kommersielt tilgjengelige bioniske hendene fortsatt av en avgjørende begrensning: kontrollen deres er fortsatt kompleks, uintuitiv og mentalt utmattende. Oppgaver som en person med intakte hender utfører nesten uten å tenke – å plukke opp et krus, holde en plastkopp, gripe et tynt ark – utgjør en enorm utfordring for mange protesebrukere.
Den kognitive innsatsen er så høy at nesten halvparten av brukerne ender opp med å forlate sin bioniske hånd, på grunn av vanskeligheter med bruk, unaturlige kontroller og en konstant mental belastning. Hovedproblemet er at de fleste av disse enhetene ikke nøyaktig gjengir berøringssansen eller den automatiske koordinasjonen som hjernen utfører ubevisst.
University of Utahs tilnærming: delt menneske-maskin-kontroll
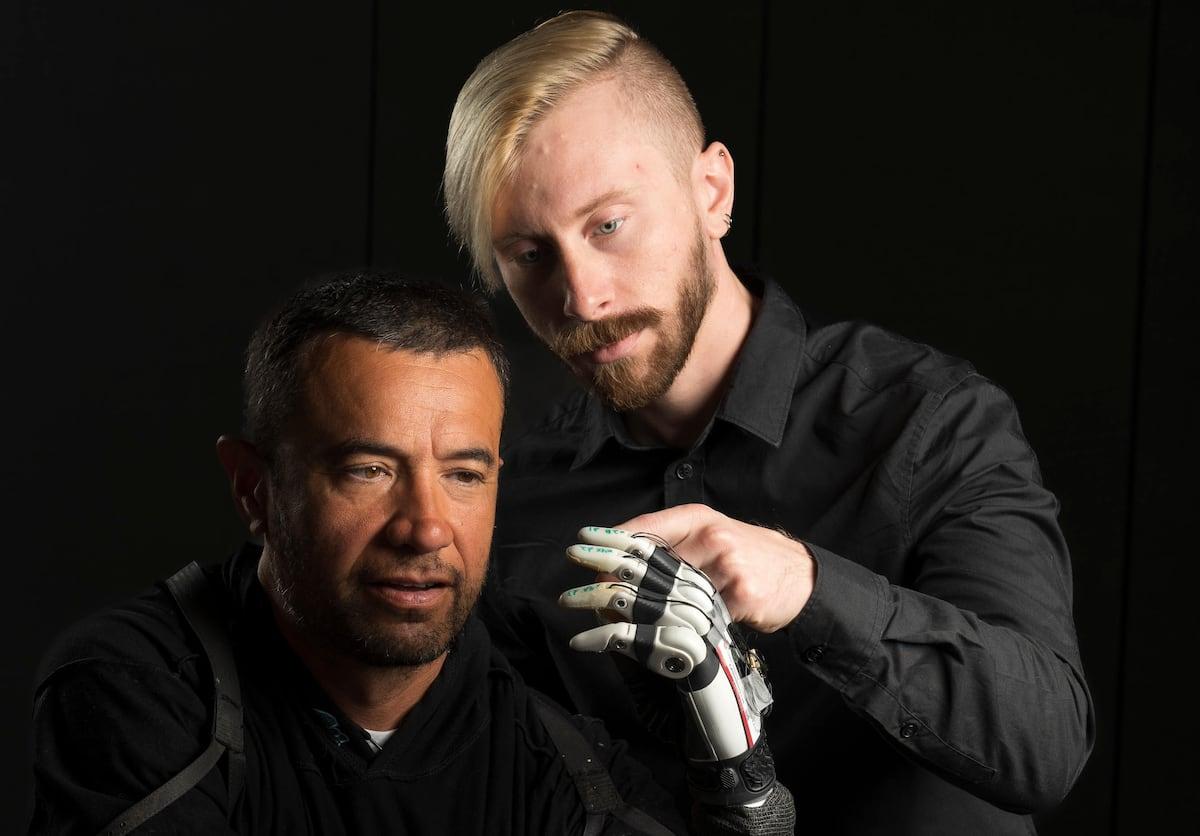
Et team fra NeuroRobotics Laboratory ved University of Utah , ledet av forskere som Marshall Trout og Jacob A. George, har utviklet et delt kontrollsystem som fullstendig endrer landskapet. Forslaget deres, publisert i tidsskriftet Nature Communications, er basert på en kommersielt tilgjengelig protesehånd (som TASKA-hånden) utstyrt med sensorer og en spesialtrent AI.
Hovedpoenget i dette arbeidet er det kontinuerlige samarbeidet mellom person og protese : brukeren angir den generelle intensjonen med handlingen (gripe, slippe, bringe nærmere, holde…), mens en kunstig intelligensmodell har ansvaret for autonomt å justere fingrenes posisjon og gripestyrken med en finesse som er svært vanskelig å oppnå med direkte menneskelig kontroll alene.
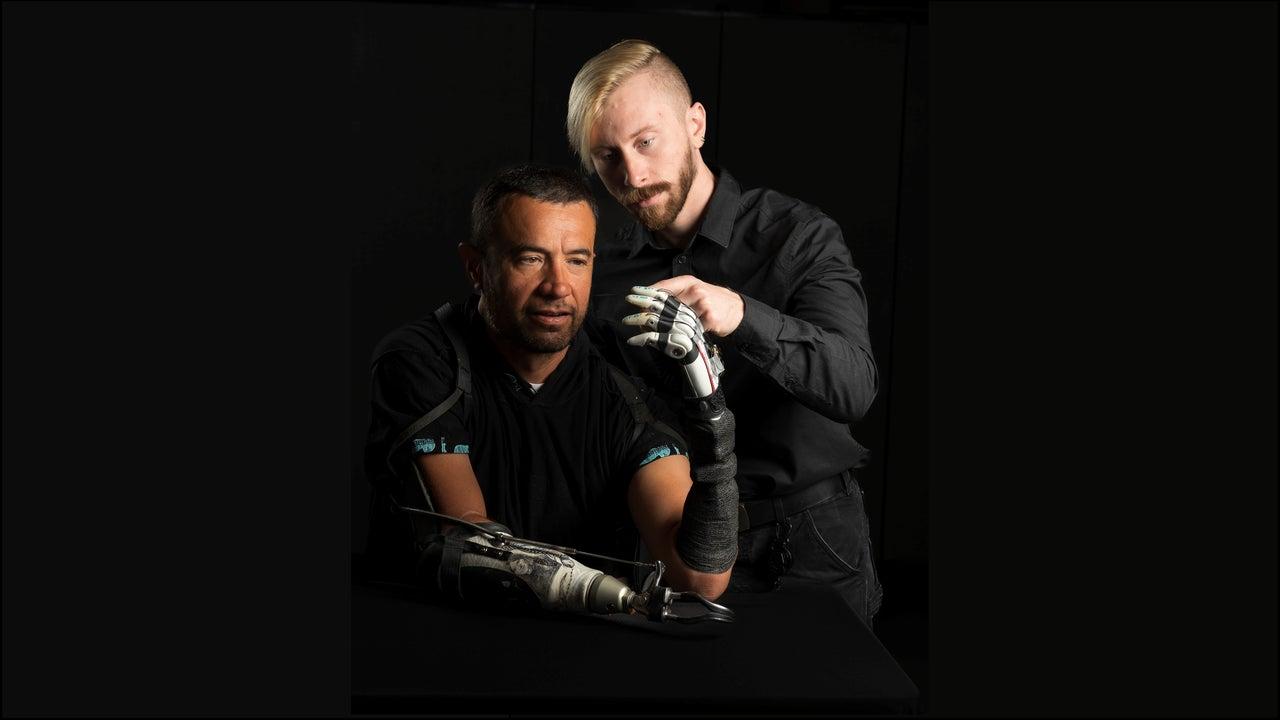
For å oppnå dette har forskere lagt til nærhets- og trykksensorer på fingertuppene til den bioniske hånden. Disse optiske sensorene er til og med i stand til å «se» objektet før de berører det, anslå avstanden og oppdage små variasjoner i kontakt og trykk når grepet begynner.
All denne informasjonen mates inn i et system som er trent med tusenvis av gripeposisjoner. AI-modellen «lærer» hvilken kombinasjon av fingerspredning og kraft som er mest egnet for hver type objekt, slik at når hånden nærmer seg en kopp, et egg eller et ark, justerer den automatisk fingrene til optimal posisjon.
Samtidig mottar protesen menneskelige signaler fra kroppen , som for eksempel den elektriske aktiviteten i underarmsmusklene eller huden, som indikerer den tiltenkte bevegelsen. Systemet slår sammen brukerens signaler og AI-ens beslutninger i sanntid for å generere hybridkontroll: maskinen kontrollerer ikke alt, og personen trenger ikke å mikromanage hver finger.
Finfølings- og nærhetssensorer: mot en protetisk «sjette sans»
En av de største fremskrittene med denne AI-drevne bioniske hånden ligger i dens kunstige fingertupper , designet for å etterligne fin menneskelig berøring. De måler ikke bare trykket som utøves på en objekts overflate, men integrerer også optiske nærhetssensorer som er i stand til å oppdage objekter før fysisk kontakt.
Takket være disse sensorene kan fingrene oppdage til og med en tilnærmet vektløs bomullsdott når den faller på dem, noe som er utenkelig med mange nåværende kommersielle proteser. Dette gjør det mulig å estimere massen, volumet og delikatessen til objektet, og dermed justere gripestyrken med ultrapresis presisjon.
Hver finger har sin egen nærhetssensor som lar den «se» foran seg , noe som betyr at alle fingrene jobber parallelt for å oppnå et stabilt grep. I stedet for at brukeren må tenke: «Nå lukker jeg pekefingeren litt mer, nå slapper jeg av tommelen», beregner AI-en den nøyaktige posisjonen som trengs for at hele hånden skal holde objektet uten å knuse det eller miste det.
Nærhets- og trykkdata mates kontinuerlig inn i det nevrale nettverket , som justerer fingerbevegelsene i sanntid. Hvis objektet begynner å gli, oppdager sensorene det, og systemet øker trykket litt. Hvis det oppdager at objektet deformeres (for eksempel en plastkopp), reduserer det kraften for å unngå at det ødelegges.
Denne sensoriske integrasjonen gjør den bioniske hånden til et mye mer autonomt system når det gjelder å regulere grepet, og fritar brukerens hjerne fra en betydelig del av oppgaven med konstant overvåking som den tidligere måtte gjøre bevisst.
Kognitiv belastning: hvorfor bioniske hender sliter hjernen så mye
I hverdagen vår er det nesten automatisk å bevege hånden vår : vi beregner ikke bevisst posisjonen til hver finger eller kraften vi bruker. Hjernen er avhengig av interne modeller og berøringssansen for å tilpasse grepet vårt, og den gjør det med enorm hastighet og ubevisst.
I konvensjonelle robotproteser forsvinner praktisk talt denne automatiseringen . Brukeren må tenke nøye gjennom hvilken gest som skal gjøres, hvor mye kraft som skal brukes, når den skal åpnes og når den skal lukkes, og gjør det ofte uten knapt noen taktil informasjon som veileder dem.
Resultatet er enorm mental belastning : uintuitiv kontroll, behovet for å gjentatte ganger øve på enkle gester, og en følelse av at ethvert konsentrasjonssvikt kan føre til knust glass eller en gjenstand på gulvet. Dette scenariet forklarer hvorfor så mange brukere ender opp med å forlate protesen til tross for dens avanserte teknologi.
Systemet som er foreslått av Utah-teamet, søker å lindre nettopp denne kognitive belastningen . Ved å delegere finjusteringen av grepet til AI og utnytte sensorer som simulerer berøring, kan brukeren fokusere på den overordnede intensjonen med bevegelsen (gripe, holde, slippe) i stedet for å kontrollere hver eneste mikrodetalj.
Studiens forfattere understreker at de ikke ønsker at personen skal «slåss» med maskinen om kontroll over hånden sin. Målet er at AI-en skal fungere som en forsterkning av brukerens naturlige kontroll, ikke som en autopilot som tar over uten tillatelse. På denne måten respekteres pasientens ønsker samtidig som de lindres for noe av den mentale byrden.
Resultater fra den virkelige verden: større nøyaktighet, mindre innsats
Det intelligente bioniske håndsystemet har blitt testet med forskjellige typer brukere : ni personer uten amputasjon (for å validere kontrollen og grensesnittet) og fire amputerte personer med tap av lem mellom albue og håndledd, dvs. med underarmsproteser.
Disse testene involverte svært vanlige, men delikate oppgaver , som å holde et egg uten å knuse det, plukke opp et ark uten å rive det, drikke fra en kopp, manipulere små gjenstander eller løfte en kopp etter håndtaket. Dette er eksempler der grepstyrke og holdning må være svært presis.
Deltakerne viste en klar forbedring i gripesikkerhet og nøyaktighet ved bruk av det AI-drevne systemet sammenlignet med konvensjonelle, rent menneskelige eller rent automatiserte kontrollmetoder. Videre målte forskerne en betydelig reduksjon i opplevd kognitiv belastning under oppgavene.
Det mest slående aspektet er at mange av disse bevegelsene ble utført uten intensiv trening på forhånd . Med andre ord, kombinasjonen av sensorer og et nevralt nettverk tillot brukeren å bruke forskjellige grepsstiler mer naturlig fra et veldig tidlig stadium, uten å måtte memorere kompliserte muskelaktiveringsmønstre.
Hos amputerte pasienter ble det også observert en forbedring i det som kalles «finmotorikk », den såkalte evnen til å utføre presise og koordinerte bevegelser med de små musklene i hånden og fingrene, noe som er essensielt for aktiviteter som skriving, håndtering av redskaper, festing av klær eller håndtering av skjøre gjenstander.
Har en bionisk hånd med AI et «eget sinn»?
I sin egen pressemelding fra University of Utah ble det snakket om å gi hånden «sitt eget sinn », et slående uttrykk som har skapt en del filosofisk og mediedebatt. Ideen er ikke at protesen er bevisst, men snarere at den har nok autonomi til å håndtere deler av bevegelsen sin på egenhånd.
I praksis mottar den bioniske hånden informasjon fra omgivelsene, behandler den og handler uten at brukeren trenger å overvåke hver mikrojustering. Sett utenfra kan det virke som om den «bestemmer» seg selv, men det den faktisk gjør er å utføre brukerens generelle kommandoer på en svært sofistikert måte, basert på det den lærte under treningen av det nevrale nettverket.
Enkelte eksperter innen kognitiv nevrovitenskap, som Tamar Makin , har vist at forholdet mellom hjernen og proteser er mer komplekst enn man tidligere har trodd. Deres nevroavbildningsstudier tyder på at proteser ikke er representert i hjernen nøyaktig som hender eller verktøy, men snarere genererer sin egen nevrale signatur, en slags «ny kategori».
Andre forskere, som Dani Clode ved University of Cambridge , utforsker proteser som ikke bare erstatter, men også utvider funksjoner – for eksempel ved å legge til en andre tommel – og utnytter hjernens plastisitet til å integrere flere elementer i kroppsskjemaet uten å måtte etterligne den opprinnelige anatomien 100 %.
Alt dette reiser interessante spørsmål om hvordan vi tilskriver bevissthet og handlingskraft til maskiner og enheter. For øyeblikket har vi ingen måte å bevise at en AI er bevisst, og når det gjelder proteser snakker vi mer om svært sofistikerte sensorimotoriske kontrollsystemer enn om «sinn» i streng forstand.
Andre innovasjonslinjer: hybridhender, modularitet og spillifisering
Utahs smarte hånd er ikke det eneste kraftige fremskrittet på dette feltet . Andre forskerteam, som det ved Johns Hopkins University, jobber med hybride robothender som kombinerer stive og myke strukturer for bedre å etterligne menneskelig anatomi og manipulere både delikate og tunge gjenstander.
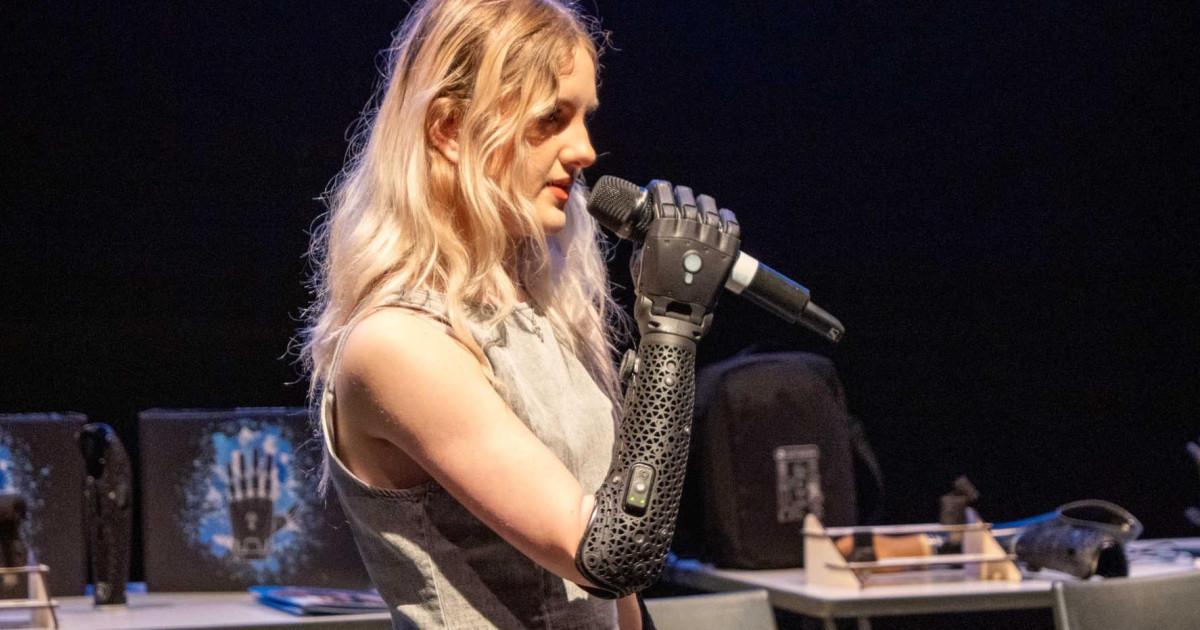
Disse hybridhendene har vanligvis en intern 3D-printet struktur laget av gummilignende polymerer og fleksible ledd. Dette gjør at protesen bedre kan tilpasse seg uregelmessige former, forskjellige teksturer og varierende trykk, noe som gir et mye mer allsidig grep.
De har også flere lag med berøringssensorer inspirert av menneskelig hud , som er i stand til å oppdage kontakt, endringer i trykk og glidning. Denne «elektroniske huden» lar hånden føle om en gjenstand begynner å gli og automatisk øke kraften som påføres for å forhindre at den faller.
Alt dette kompletteres av kontrollsystemer basert på muskelsignaler , der underarmsmusklene sender kommandoer til kunstige fingre, og kunstig intelligens og maskinlæringsalgoritmer oversetter disse signalene til naturlige bevegelser. Protesens «hjerne» tolker om noe er hardt eller mykt, varmt eller kaldt, stabilt eller i ferd med å gli.
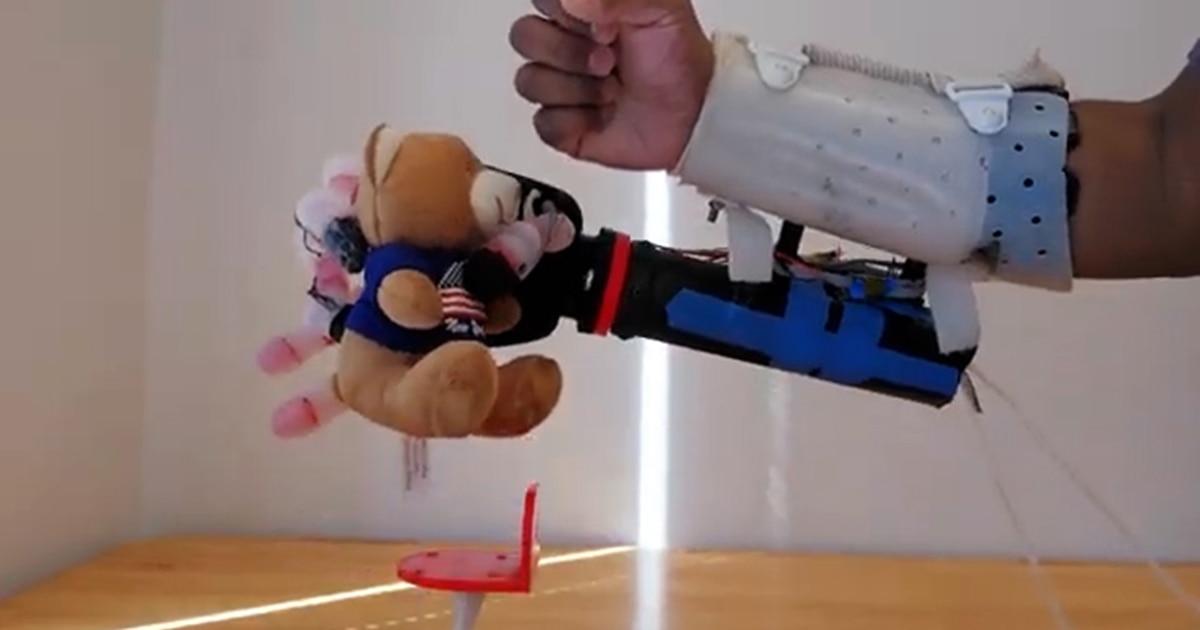
I tester med hverdagsgjenstander – kosedyr, svamper, flasker, kongler eller plastkopper – har noen av disse hendene oppnådd nesten 100 % suksessrate med å manipulere dem uten å deformere eller ødelegge dem. Et spesielt illustrerende eksperiment involverte å løfte en tynn plastkopp full av vann med bare tre fingre, og justere trykket med bemerkelsesverdig presisjon.
I mellomtiden har selskaper som Open Bionics fokusert på brukerorienterte løsninger , som Hero Arm-serien, som tilbyr helt trådløse, vannavstøtende og tilpassbare bioniske hender, designet for å integreres mye mer komfortabelt i barns, tenårings og voksnes hverdag.
Disse protesene styres av trådløse EMG-elektroder (MyoPods) plassert på den gjenværende lemmen eller underarmen, som registrerer muskelaktivitet og oversetter den til bevegelser av de bioniske fingrene. Siden de er trådløse, kan hånden fysisk løsnes fra kroppen og kobles til igjen, og til og med festes til sportsutstyr ved hjelp av det samme standard forankringssystemet.
Den emosjonelle og motivasjonsmessige komponenten er også viktig . Noen oppstartsbedrifter har utviklet modulære og relativt rimelige hender, primært designet for barn, som vokser med dem: delene kan byttes ut med større etter hvert som barnets kropp endrer seg, noe som reduserer kostnadene ved å bytte ut komplette proteser med noen års mellomrom.
For å gjøre det enklere å lære å bruke protese, har man laget virtuelle virkelighetsmiljøer som VREHAB, der barn øver på bevegelser med sin bioniske hånd gjennom spill som «å klatre i bygninger som en superhelt». Etter hvert som de forbedrer seg, tjener de poeng, og terapeuter kan overvåke fremgangen deres eksternt.
Den tilpassbare estetikken hjelper også brukeren med å føle eierskap til protesen : takket være 3D-printing er design inspirert av superhelter, futuristiske stiler eller finisher som matcher ungdomsmote tilgjengelige. Dette forvandler den bioniske hånden til mer enn bare et medisinsk utstyr, noe som også gjør den til et element av identitet.
Mot tankekontroll og berøring «tilbake» til hjernen
Med blikket rettet mot den nærmeste fremtiden planlegger ledende forskerteam å kombinere disse smarte hendene med implanterte nevrale grensesnitt, slik at protesen kan styres direkte av hjerneaktivitet i stedet for utelukkende å stole på overflatemuskelsignaler.
Målet er at den bioniske hånden skal reagere nesten like raskt og naturlig som en biologisk hånd, noe som ytterligere reduserer den kognitive belastningen. Hvis brukeren tenker på å lukke hånden, skal protesen starte bevegelsen uten at de bevisst må trekke sammen muskelen eller utføre lærte mønstre.
Samtidig pågår det arbeid for å bringe berøring tilbake til brukerens nervesystem: trykk- og nærhetssensorene i protesen kan sende kodede signaler som oversettes til følelser av kontakt, tekstur eller kraft som oppfattes i hjernen, og som nærmer seg ekte sensorisk tilbakemelding.
Forskere som Jacob A. George understreker at denne forskningslinjen er en del av en bredere visjon om å forbedre livskvaliteten for personer med amputasjoner ved å integrere intelligente proteser, nevrale grensesnitt og avanserte sensoriske systemer i et sammenhengende økosystem.
Selv om det fortsatt er år med utvikling og kliniske studier som gjenstår , viser nåværende resultater at det allerede er mulig for oppgaver så enkle som å drikke fra en plastkopp å slutte å være en utmattende utfordring og gradvis føles like naturlige som de gjorde før amputasjonen.
Alt peker mot at bioniske hender med kunstig intelligens slutter å være science fiction og blir praktiske verktøy som reduserer mental anstrengelse, gjenoppretter finmotorikk og utvider mulighetene for samhandling med omgivelsene, fra å holde en kopp eller et egg trygt til å klemme noen uten frykt for å skade dem.
