- Tradisjonelle førerhunder er sjeldne, dyre og trege å trene, noe som etterlater millioner av synshemmede mennesker rundt om i verden uten støtte.
- Nye prosjekter for guideroboter kombinerer sensorer, kunstig intelligens og GPS for å veilede, beskrive omgivelsene og forbedre brukerens autonomi.
- Fra Lysa i Brasil til prototyper i Kina, Spania og USA, vurderes robothunder som et alternativ eller supplement til førerhunder.
- Masseproduksjon og forsterkningslæring peker mot mer tilgjengelige og skalerbare løsninger, med brukersikkerhet som en prioritet.
I flere tiår har personer med synshemming vært avhengige av hvite stokker og tradisjonelle førerhunder for å navigere trygt, men teknologien endrer dette landskapet raskt. Robothund- og førerrobotprosjekter dukker opp over hele verden, og lover et mer tilgjengelig, skalerbart og i noen tilfeller mer presist alternativ til assistansedyr.
Denne nye generasjonen av assistentroboter for blinde kombinerer avanserte sensorer, kunstig intelligens , GPS og stemmegjenkjenning for å veilede brukere, oppdage hindringer, tolke omgivelsene og til og med «samtale» med personen de ledsager. Fra Brasil til Kina, og inkludert Spania, USA og Australia, testes svært forskjellige prototyper: noen har hjul og ser ut som kofferter, andre ligner autentiske firbeinte robothunder, og det finnes også seksbeinte for ekstra stabilitet.
Hvorfor trengs robothunder som guider for blinde?
En av hovedårsakene til denne trenden er den enorme mangelen på førerhunder sammenlignet med antallet personer som trenger en. Bare i Spania er det nesten én million mennesker med en eller annen form for synshemming, men det er bare rundt 957 aktive førerhunder som følger dem i hverdagen.
Verdens helseorganisasjon anslår at rundt 314 millioner mennesker globalt har betydelig synshemming, hvorav omtrent 45 millioner er blinde. Gitt disse tallene, er en modell basert utelukkende på trente hunder tydeligvis ikke tilstrekkelig, selv i land med veletablerte og subsidierte programmer.
Problemet er ikke bare kvantitet, men også kostnader og treningstid . Å trene en førerhund krever rundt to til tre år med spesialisert arbeid, og bare omtrent halvparten av dyrene som starter prosessen fullfører den. I land som Spania kan den totale kostnaden per hund være rundt €30 000, selv om den ofte dekkes av organisasjoner som ONCE (den spanske nasjonale organisasjonen for blinde); andre steder ligger tallene på rundt $50 000 per førerhund.
I Brasil er situasjonen ikke mer oppmuntrende: det anslås at det bare finnes rundt 200 aktive førerhunder for omtrent 6,5 millioner mennesker med synshemming. I Kina er ubalansen enda mer slående: rundt 400 førerhunder for mer enn 17 millioner blinde, i en kontekst der det er relativt nytt å eie tjenestedyr og der mange arbeidsplasser, restauranter og offentlige rom ikke akkurat er dyrevennlige.
Gitt denne situasjonen har mange forskere og gründere stilt seg selv et veldig direkte spørsmål: Hvis trening og vedlikehold av en førerhund er så tregt, dyrt og begrenset , hvorfor ikke utvikle et robotalternativ som kan masseproduseres, bli billigere over tid og nå mange flere mennesker?
LYSA: den hjulstyrte roboten som ble født i Brasil
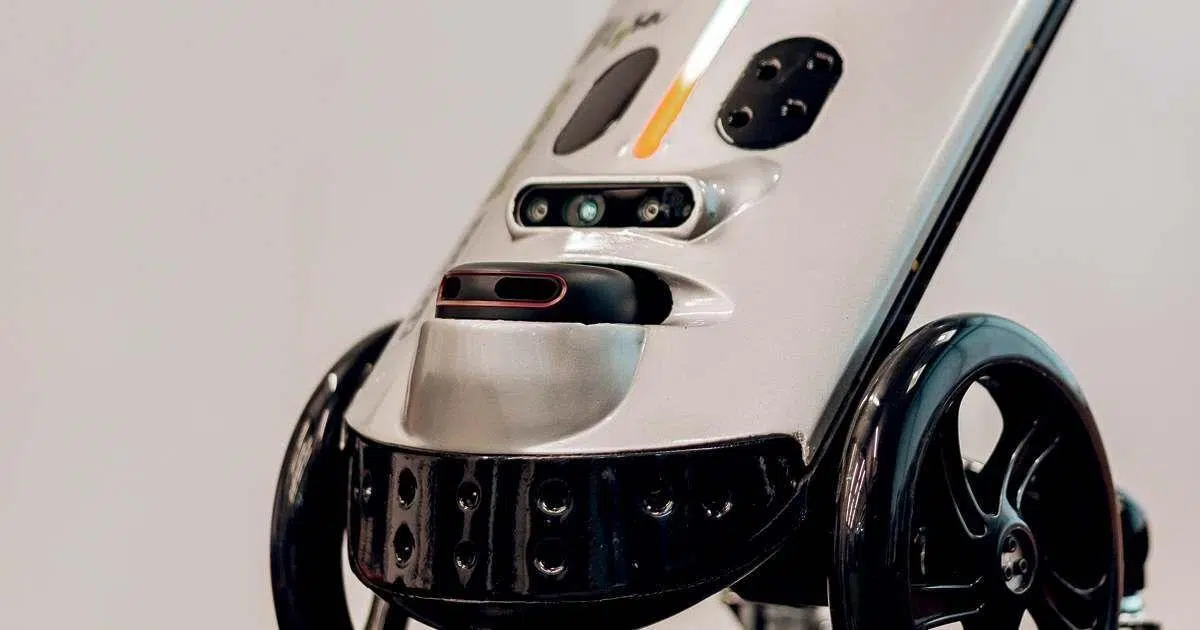
Et av de mest avanserte og konkrete prosjektene er Lysa , en guiderobot utviklet av den brasilianske oppstartsbedriften Vixsystem. Den ligner ikke en hund, men snarere en liten koffert med et uttrekkbart håndtak og hjul. Den veier omtrent 4 kilo og er rundt 40 centimeter høy. Designet er ment å tillate en synshemmede å gripe håndtaket og bevege seg rundt med det som om de drar en lett tralle.
Lysa er i utgangspunktet designet for innendørsmiljøer som kjøpesentre, butikker og flyplasser, og har allerede begynt testing i stater som Espírito Santo, Rio de Janeiro og São Paulo. For å operere kombinerer roboten spesialisert programvare, en mobilapp, kunstig intelligens, et nettverk av sensorer, et kamera og et Lidar-lasersystem, som lar den oppdage lys og måle avstander med stor presisjon.
Takket være denne teknologipakken kan roboten kartlegge omgivelsene sine, beregne ruter og veilede brukeren til den angitte destinasjonen. Under reisen gir Lysa både akustiske og kinetiske signaler, slik at brukeren kan oppfatte robotens bevegelse og høre tydelige instruksjoner om veien den skal følge.
Ifølge skaperen, informatikeren Nedinalva de Araújo Sellin, oppdager og unngår Lysa ikke bare hindringer på bakkenivå, men også de som er i middels høyde eller over brukerens hode, for eksempel tregrener eller hengende blomsterpotter, som ofte er ansvarlige for mange ulykker med konvensjonelle spaserstokker . Videre identifiserer roboten om det er en person eller en gruppe mennesker foran den og justerer oppførselen deretter.
Sellin sammenligner Lysa med de såkalte smarte stokkene som allerede er på markedet, og bemerker at roboten tilbyr mer presis veiledning og et høyere nivå av «intelligens». Mens stokken er begrenset til å oppdage hindringer, forstår roboten miljøets utforming, plotter ruter, tolker tilstedeværelsen av andre elementer og overfører all denne informasjonen til brukeren på en organisert måte.
I sin nåværende fase markedsføres roboten for innendørs bruk til en pris på rundt 15 000 reais , og selskapet har begynt å motta bestillinger på både solgte enheter og enheter som er lånt ut til kunder for pilottesting. Siden det er en ny teknologi, foretrekker mange organisasjoner å teste den grundig før de foretar store kjøp, så Vixsystem kombinerer direkte salg med evalueringsavtaler.
Lysas historie begynte mye mer ydmykt i 2011, da Sellin underviste i robotikk på en offentlig videregående skole i kommunen Serra, i storbyområdet Vitória. Etter å ha innsett at behovet for mobilitetsløsninger for synshemmede var reelt og presserende, satte hun og elevene hennes sammen en første hjemmelaget prototype ved hjelp av deler fra andre roboter og testet den med omtrent 20 blinde personer for å samle tilbakemeldinger.
Selv om den første modellen langt fra var et ferdig produkt, var mange deltakere villige til å kjøpe den som den var, noe som forsterket overbevisningen om at det var en sterk, udekket etterspørsel . Derfra sikret gründeren seg ulike finansieringskilder, og startet i 2014 med et prosjekt fra National Council for Scientific and Technological Development (CNPq), som tillot henne å ansette to forskere med mastergrader – en i elektronikkteknikk og den andre i informatikk – for å videreutvikle designet.
I løpet av de påfølgende årene ble det produsert flere prototyper, og det ble gjennomført flere runder med validering med mer enn 200 synshemmede , der tilbakemeldingene deres ble integrert i det endelige Lysa-konseptet. I 2017 ga Sellins deltakelse i den brasilianske versjonen av TV-programmet Shark Tank henne 200 000 reais, og kanskje enda viktigere, mediesynlighet som gjorde det lettere å finne ytterligere støtte.
Vixsystem sikret seg også finansiering fra Finansieringsbyrået for studier og prosjekter (Finep) og Stiftelsen for vitenskapelig forskning og innovasjonsstøtte til Espírito Santo (Fapes). I 2021 tok prosjektet et betydelig sprang fremover da det ble valgt ut til FAPESPs innovative forskningsprogram for små bedrifter (PIPE) , innenfor rammen av en strategisk utlysning knyttet til internett i samarbeid med departementet for vitenskap, teknologi og innovasjon (MCTI), kommunikasjonsdepartementet (MCom) og den brasilianske styringskomiteen for internett (CGI.br).
Takket være denne oppgraderingen jobber selskapet med en utendørsversjon av Lysa , utstyrt med GPS og designet for bruk på offentlige veier. Her er den tekniske utfordringen større, fordi roboten må takle ikke-eksisterende fortau, kryss, ujevnt terreng og en rekke bymessige situasjoner. Sellin erkjenner at mangelen på definerte fortau er en av hovedutfordringene som må overvinnes før systemet virkelig er levedyktig på gaten.
Fordeler og tvil sammenlignet med tradisjonelle førerhunder
Fremveksten av guideroboter som Lysa har utløst en interessant debatt innen synshemming. Advokat Marcelo Panico fra Dorina Nowill Foundation for the Blind i São Paulo mener ideen om en robotguide er svært lovende , men insisterer på at den må vurderes nøye, både med tanke på kostnader og sosiale implikasjoner.
Førerhunder nyter i dag høy grad av sosial anerkjennelse , og tilgangen deres til ulike miljøer (transport, butikker, offentlige bygninger osv.) er lovfestet i mange land. Dessuten har det emosjonelle båndet som etableres mellom en blind person og førerhunden deres en direkte innvirkning på brukerens psykologiske velvære og selvfølelse – noe som er vanskelig å gjenskape med en maskin.
Panico understreker at en førerhund er mye mer enn et mobilitetshjelpemiddel: den er en konstant følgesvenn , en emosjonell støtte og en tilrettelegger for sosial interaksjon. Det enkle faktum at folk kommer bort for å spørre om hunden eller vise interesse for personen, genererer menneskelige interaksjoner som en robot, uansett hvor sofistikert, ikke kan tilby på samme måte.
Samtidig erkjenner advokaten at den ekstremt begrensede tilgjengeligheten av førerhunder i land som Brasil og Kina ekskluderer de aller fleste som trenger dem. Kostnadene for trening, lange ventelister og vanskeligheten med å finne passende dyr betyr at mange aldri får tilgang til en ekte førerhund.
Derfor, i stedet for å erstatte hunder fullstendig, er mange guiderobotprosjekter tenkt som et supplement eller alternativ for de som ikke har tilgang til et dyr, eller som en overgangsløsning mens de venter på å få tildelt et. Noen antyder også at roboten i visse sammenhenger (for eksempel i komplekse interiører eller i oppgaver som involverer visuell informasjonsgjenkjenning) kan tilby funksjoner som en hund ikke er utstyrt for å utføre.
Firbeinte robothunder: fra Boston Dynamics til rimelige versjoner
Innen hundelignende roboter er verdens ledende eksempel Spot , den firbente roboten utviklet av det amerikanske selskapet Boston Dynamics. Denne roboten har hatt spektakulære demonstrasjoner på teknologimesser og brukes allerede i sektorer som bygg og anlegg og gruvedrift til inspeksjons- og rekognoseringsoppgaver i vanskelig eller farlig terreng.
Spot skiller seg ut med sin forbløffende mobilitet : den klatrer trapper, beveger seg over ujevne overflater, opprettholder balansen når den dyttes, og kan utstyres med kameraer og sensorer for å samle inn data. Prisen, som overstiger 70 000 dollar i USA, setter den imidlertid helt utenfor rekkevidde for de fleste brukere og institusjoner som jobber med blinde.
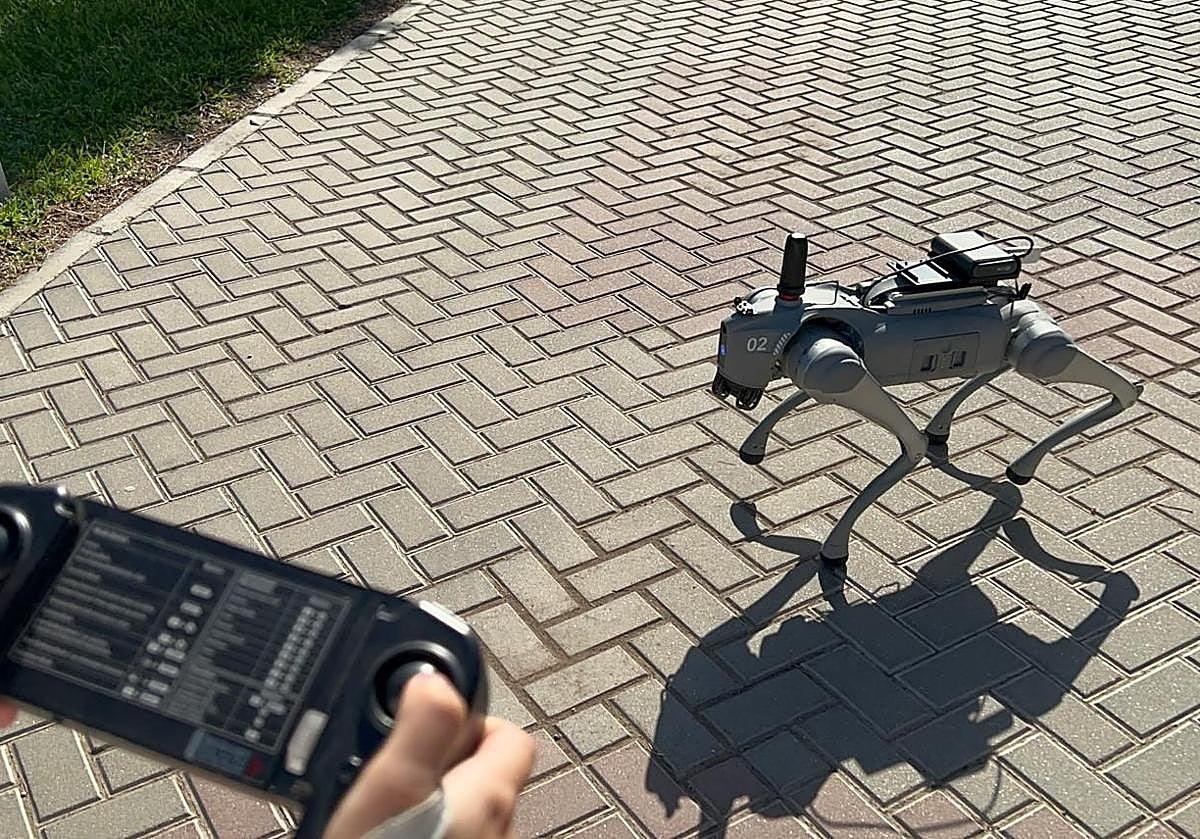
Inspirert av denne modellen har flere selskaper i Kina, Japan og Tyskland utviklet sine egne firbente roboter , noen med et mer industrielt fokus og andre nesten som avanserte leker. Mye billigere kinesiske versjoner har dukket opp på markedet; for eksempel selger Unitre Robotics seks modeller av robothunder, med en startpris på rundt 2.700 dollar for den mest grunnleggende.
Likevel er ikke disse enhetene utformet som guider for personer med synshemming . Hovedbruksområder er overvåking, inspeksjon av tunneler og underjordiske rom, deteksjon av eksplosiver og andre sikkerhets- eller vedlikeholdsfunksjoner. For å omdanne dem til ekte guider, må både programvaren og brukergrensesnittet redesignes, samt at oppførselen deres må tilpasses de spesifikke behovene til blinde.
I Brasil bruker forskeren Diego Renan Bruno fra Mobile Robotics Laboratory ved Universitetet i São Paulo (ICMC-USP) Spot som referanse for sitt eget robotførerhundprosjekt . Sammen med sin tidligere student Marcelo Assis begynte han å jobbe i 2017 i det indre av São Paulo-staten, i Catanduva kommune, med å utvikle prototyper som har utviklet seg over tid.
Den første versjonen deres ble bygget på en veldig gjør-det-selv-måte, med gjenbruk av deler fra en gammel støvsuger. Senere, innenfor Red Bull Basement hacker residency-programmet, utviklet de en andre prototype i 2019, og nå planlegger de en tredje iterasjon som vil være en robot med bein, noe som beveger seg nærmere den klassiske ideen om en robothund.
Bruno argumenterer for at hvis vi skal snakke om en « robotførerhund », bør den oppføre seg på samme måte som en ekte førerhund, ved at den bør kunne navigere trapper, fortauskanter og ujevnt terreng uten å være avhengig av ramper eller helt glatte overflater. Etter hans mening er hjulroboter begrenset til områder med tilgjengelighet som kan sammenlignes med en rullestol, mens en veldesignet firbent hund kan få tilgang til mange flere miljøer.
Den kinesiske seksbeinte robotførerhunden: stabilitet og stemmegjenkjenning
I Kina utvikler et team fra School of Mechanical Engineering ved Shanghai Jiao Tong University en svært uvanlig robotførerhund. Den ligner en engelsk bulldog, om enn noe bredere, og er kjent for å ha seks bein i stedet for fire – et designvalg som er ment å maksimere stabilitet og jevne bevegelser.
Skaperen, Gao Feng, forklarer at når roboten løfter tre av beina for å bevege seg fremover, danner de tre andre et veldig stabilt stativ , noe som reduserer rykkene som den blinde personen føler når den er festet til stroppen. Målet er at brukeren skal oppleve en jevn og komfortabel bevegelse, uten plutselige rykk som kan forårsake usikkerhet.
Denne robothunden er utstyrt med et batteri av sensorer og kameraer som lar den gjenkjenne omgivelsene, identifisere trafikkskilt, tolke trafikklys og oppdage ulike typer hindringer. I tillegg integrerer den et stemmegjenkjenningssystem med over 90 % nøyaktighet og en responstid på under ett sekund, slik at den kan reagere raskt på brukerens verbale kommandoer.
Den kunstige intelligensen som styrer roboten håndterer ruteplanlegging , tolker stemmekommandoer og gir lydvarsler i sanntid om omgivelsene, fra fotgjengeroverganger til kommende farlige kryss. Systemet har også et båndstyrt grensesnitt, likt det som brukes med en ekte hund, for å justere ganghastigheten eller indikere retningsendringer.
Prosjektet er for tiden under utendørs felttesting , med aktiv deltakelse fra blinde personer som hjelper til med å finjustere både robotens bevegelsesadferd og naturligheten i stemmekommandoene (for tiden fokusert på kinesisk). Gao Fengs visjon er at når den eksperimentelle fasen er fullført, kan enheten masseproduseres, noe som gradvis reduserer kostnadene.
Gao sammenligner selv denne visjonen med bilindustrien: en naturlig førerhund krever årevis med individuell trening, og antallet er nødvendigvis begrenset, mens en robot kan produseres som et standard industrivare, noe som resulterer i et potensielt marked på titalls millioner enheter for å dekke den globale etterspørselen etter førerhunder for blinde.
Paws 2.0 ved Universitetet i Alicante: en robotstyrt førerhund med et kall for selskap
I Spania gjøres det også fremskritt på dette området med prosjekter som Paws 2.0 , en liten firbent robot som for tiden rusler rundt på universitetsområdet i Alicante sammen med studenter og andre besøkende. Navnet, som betyr «små poter» på engelsk, gjenspeiler årelangt arbeid av et forskerteam med erfaring innen teknologi for funksjonshemmede.
Paws bruker lasersensorer, lik de i en Roomba-lignende støvsuger, men mye kraftigere, kombinert med høypresisjons GPS-teknologi og AI-drevet videobehandling. Takket være dette oppsettet kan den kartlegge ruter innenfor campus, unngå hindringer i sanntid og utføre små «triks» som imponerer stort på de som ser den i aksjon.
Forskerne forklarer at målet deres ikke er å «erstatte» tradisjonelle førerhunder, men snarere å tilby et teknologisk supplement som kan brukes mens en person venter på å få tildelt en ekte førerhund eller i miljøer der et dyr ikke er det beste alternativet. I teorien, når Paws er fullt utviklet, kan en blind person ha en robotassistent i løpet av få dager, i stedet for å måtte vente i årevis.
Utover å bare gi veibeskrivelser, er roboten designet for å tilby tilleggstjenester : å lese en meny på en restaurant, identifisere produkter i et supermarked, finne en butikks inngang eller beskrive antall personer i et rom, blant andre eksempler. Den vil overføre all denne informasjonen gjennom en integrert høyttaler, og dermed effektivt bli en mobil auditiv assistent.
En av fordelene som prosjektlederne fremhevet er den høye presisjonen til GPS-posisjonen , som lar brukeren bli veiledet til spesifikke koordinater (for eksempel en bestemt dør i en bygning), noe en tradisjonell førerhund ikke kan gjøre med den nøyaktigheten. Videre lærer roboten gjennom et nevralt nettverk som er i stand til å gjenkjenne mønstre som trafikklys, objekter, typer gulv eller hindringer i veien.
Teamet ved Universitetet i Alicante har tidligere jobbet med datasynsløsninger for blinde, for eksempel en applikasjon som, basert på et bilde eller en video, beskriver omgivelsene for å hjelpe med å finne objekter eller identifisere visuelle egenskaper (for eksempel fargen på et klesplagg). Nå er denne teknologien integrert i Paws sammen med en høyttaler for å tilby en mer komplett assistent.
Hvis alt går som planlagt, forventes en fullt funksjonell prototype innen få år , selv om ankomsten av et kommersielt produkt for hjemmebruk kan bli forsinket med nesten et tiår på grunn av sertifiseringsprosesser, testing i den virkelige verden og industriell skalering. Prosjektet er finansiert av Institutt for informatikkforskning ved Universitetet i Alicante og Synergy Tech, selskapet som produserer Paws 2.0 og andre roboter med lignende funksjoner.
Robotførerhunden fra Binghamton (New York): forsterkningslæring og en «smart bånd»
I USA jobber en gruppe ingeniører fra Institutt for informatikk ved Binghamton University , State University of New York, også med en robotførerhund designet som et rimeligere, mer effektivt og mer tilgjengelig alternativ.
Teamet, ledet av førsteamanuensis Shiqi Zhang, og som også inkluderer doktorgradskandidat David DeFazio og tredjeårsstudent Eisuke Hirota, har trent en firbent robot utstyrt med et visuelt «øye» i omtrent et år . Under en demonstrasjon i universitetets laboratorier var maskinen i stand til å lede en person gjennom en korridor, og responderte på både verbale kommandoer og rykk i båndet.
Tilnærmingen er basert på et unikt beltegrensesnitt kombinert med forsterkningslæring. Roboten er trent til å tolke spenningen og retningen på dragningene som kommandosignaler, mens syns- og navigasjonssystemene lar den unngå hindringer, opprettholde en trygg bane og tilpasse gangen sin.
Ifølge Zhang er de etter omtrent 10 timers trening med det utviklede systemet i stand til å lage roboter som beveger seg autonomt, navigerer i innemiljøer , veileder folk mens de unngår hindringer, og samtidig tolker bånddrag som forståelige instruksjoner. Dette representerer en betydelig akselerasjon sammenlignet med den typiske to til tre årene med trening for en førerhund.
Prosjektet er fortsatt langt fra å bli et kommersielt tilgjengelig produkt, men de første resultatene tyder på at en robothund av denne typen kan redusere treningstid og -kostnader drastisk sammenlignet med konvensjonelle førerhunder. På mellomlang sikt ønsker teamet å gå utover fysiske kommandoer og legge til et naturlig språkgrensesnitt.
DeFazio bemerker at neste steg vil være å utstyre roboten med evnen til å føre en kontekstuell samtale med brukeren, forstå komplekse verbale forespørsler og svare passende. De ønsker også å innlemme det de kaller «intelligent ulydighet»: hvis en synshemmet person beordrer roboten til å bevege seg mot et område med farlig trafikk, skal systemet kunne gjenkjenne risikoen og nekte å adlyde ordren.
Til syvende og sist er målet at robothunden skal fungere som en ansvarlig, autonom assistent , som tolker brukerens intensjoner samtidig som sikkerhet prioriteres. Dette vil kreve flere år med forskning og testing i virkelige situasjoner, men veien som er skissert av disse innledende erfaringene peker mot stadig mer intelligente guideroboter som er mer integrert i dagliglivet.
Samtidig forsterker kontrasten mellom kostnadene og tiden som kreves for å trene en biologisk førerhund – rundt 30 000 euro eller mer og to eller tre år, med bare halvparten av suksessraten – og de få timene med trening som Binghamton-roboten trenger med sitt forsterkningslæringssystem, ideen om at robothunder kan demokratisere tilgangen til assistert mobilitet for millioner av mennesker.
Hele dette økosystemet av førerroboter og robotførerhunder, fra Lysa i Brasil til prototyper i Kina, Spania og USA, peker mot en fremtid der mennesker med synshemming vil kunne velge mellom svært forskjellige alternativer: firbente følgesvenner av kjøtt og blod med enorm emosjonell verdi, hjulroboter designet for innendørs bruk, avanserte firbente som er i stand til å bevege seg gjennom komplisert terreng, og hybridsystemer som kombinerer det beste fra begge verdener for å tilby mer autonomi, sikkerhet og livskvalitet.