- Nowe bioniczne dłonie wspomagane sztuczną inteligencją łączą czujniki zbliżeniowe i nacisku z sieciami neuronowymi, aby autonomicznie dostosowywać postawę i siłę chwytu.
- Wspólna kontrola człowieka i maszyny zmniejsza obciążenie poznawcze użytkownika i zwiększa dokładność wykonywania delikatnych codziennych zadań.
- Opracowywane są projekty hybrydowe, modułowe i z elementami gier, a także interfejsy neuronowe, które mają przybliżyć sterowanie protezą i jej odczucia do tych, jakie daje prawdziwa dłoń.
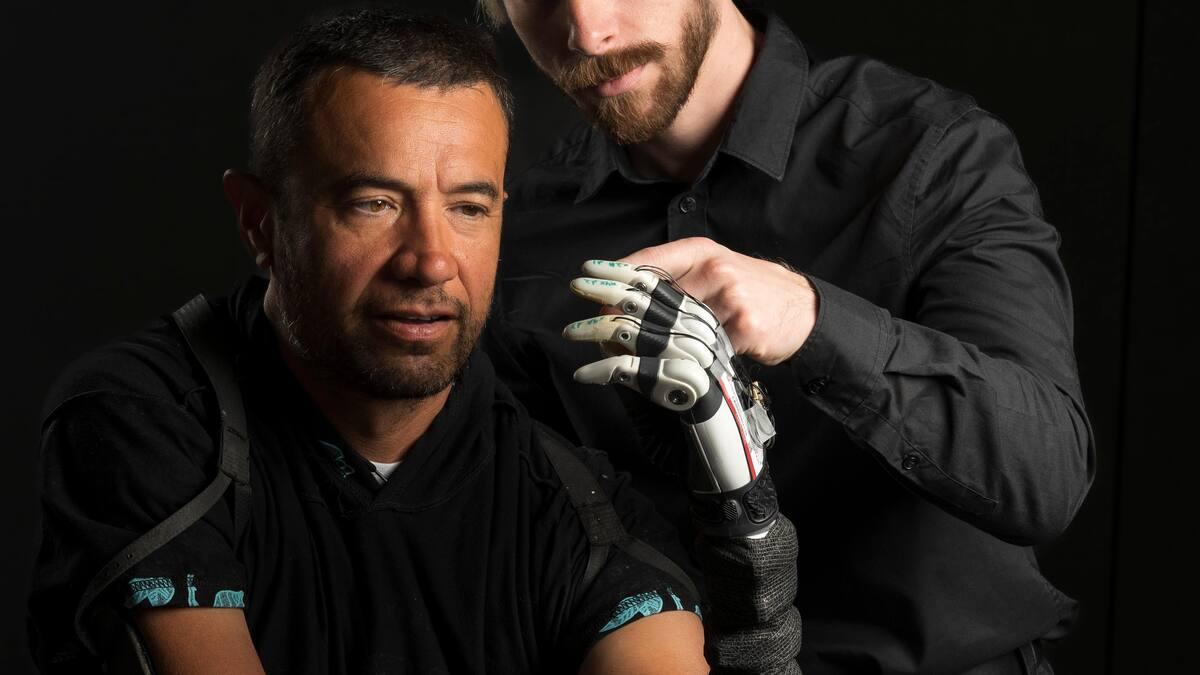
Bioniczne dłonie wyposażone w sztuczną inteligencję to ogromny krok naprzód w porównaniu z tradycyjnymi protezami: nie chodzi już tylko o mechaniczne poruszanie palcami, ale o odzyskanie czegoś bardzo zbliżonego do naturalnej zręczności ludzkiej dłoni, przy mniejszym wysiłku umysłowym i większej pewności siebie w codziennym życiu.
Prawdziwą rewolucją tej nowej generacji protez jest to, że łączą one zaawansowane czujniki, modele sztucznej inteligencji , sztywne i miękkie struktury robotyczne oraz współdzielone systemy sterowania człowiek-maszyna, dzięki czemu ręka „myśli” o części ruchu, podczas gdy użytkownik nadal decyduje, co chce zrobić w danym momencie.
Od pierwszych protez do inteligentnych bionicznych dłoni
Pomysł zastąpienia utraconej kończyny ma długą historię : protezy rąk i dłoni istniały już w starożytności, jak na przykład słynna „Ręka Kapui”, pochodząca z około 300 r. p.n.e., wykonana z żelaza, brązu i drewna. Uważa się, że należała do rzymskiego żołnierza, który używał jej do trzymania tarczy po utracie części ręki.
Przez wieki protezy były niewiele więcej niż tylko elementami estetycznymi – prostymi formami, które naśladowały kształt kończyny, ale nie zapewniały żadnej rzeczywistej funkcjonalności. Ich cel był zasadniczo kosmetyczny, polegający na „zamaskowaniu” braku kończyny bez zapewnienia jej użytecznego ruchu.
Wraz z postępem medycyny i mechaniki XIX i XX wieku pojawiły się pierwsze protezy stawowe, zdolne do odtwarzania podstawowych ruchów dzięki prostym mechanizmom. Później pojawiły się protezy „robotyczne” lub „bioniczne”, z silnikami, różnego rodzaju chwytakami i pewnym stopniem sterowania mięśniowego lub elektrycznego.
Mimo to, najbardziej zaawansowane, dostępne komercyjnie bioniczne dłonie wciąż borykają się z istotnym ograniczeniem: ich sterowanie pozostaje skomplikowane, nieintuicyjne i wyczerpujące psychicznie. Czynności, które osoba z nienaruszonymi dłońmi wykonuje niemal bezmyślnie – podniesienie kubka, trzymanie plastikowego kubka, trzymanie cienkiej kartki papieru – stanowią ogromne wyzwanie dla wielu użytkowników protez.
Wysiłek poznawczy jest tak duży, że prawie połowa użytkowników rezygnuje z bionicznej ręki, powołując się na trudności w jej obsłudze, nienaturalne sterowanie i ciągłe obciążenie psychiczne. Głównym problemem jest to, że większość tych urządzeń nie odzwierciedla dokładnie zmysłu dotyku ani automatycznej koordynacji, którą mózg wykonuje nieświadomie.
Podejście Uniwersytetu Utah: wspólna kontrola człowieka i maszyny
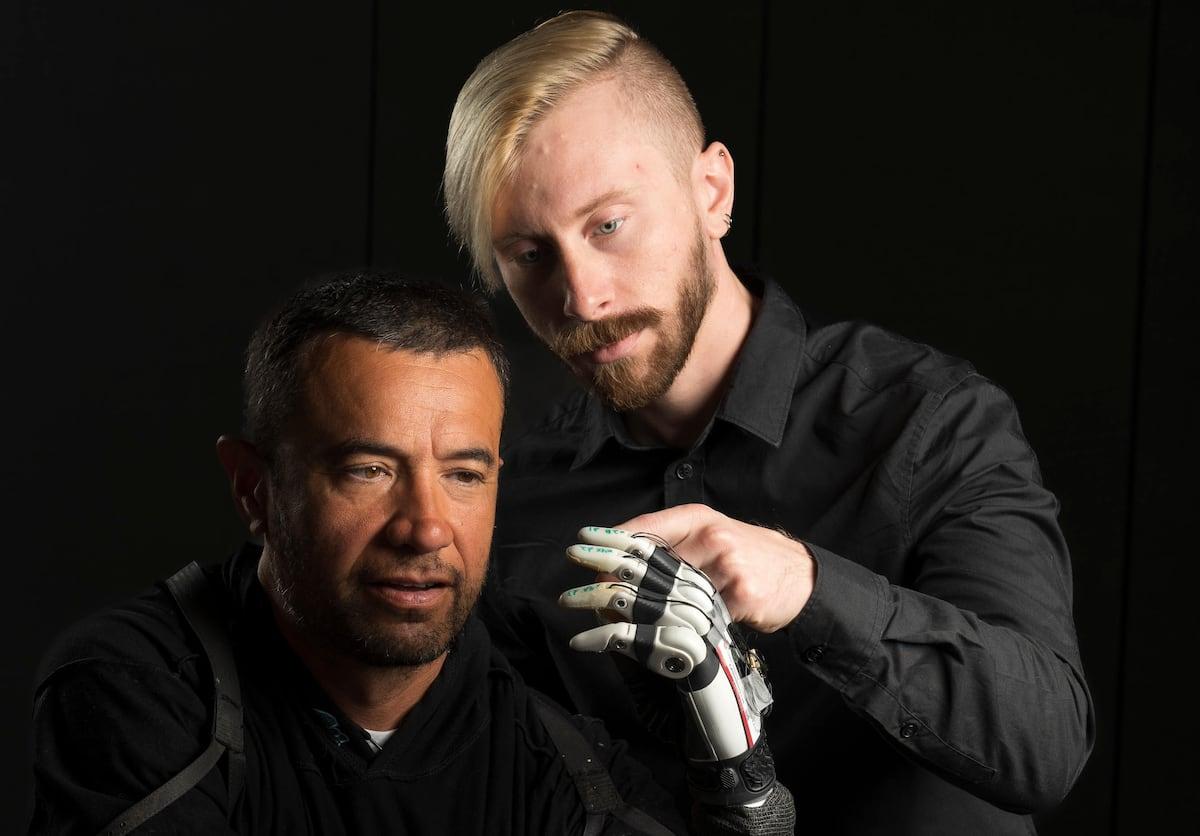
Zespół z NeuroRobotics Laboratory na Uniwersytecie Utah , kierowany przez takich naukowców jak Marshall Trout i Jacob A. George, opracował system współdzielonego sterowania, który całkowicie zmienia oblicze nauki. Ich propozycja, opublikowana w czasopiśmie Nature Communications, opiera się na dostępnej komercyjnie protezie ręki (takiej jak TASKA Hand) wyposażonej w czujniki i specjalnie wyszkoloną sztuczną inteligencję.
Kluczowym punktem tej pracy jest ciągła współpraca między człowiekiem a protezą : użytkownik wskazuje ogólny cel działania (chwytanie, puszczanie, przybliżanie, przytrzymywanie...), podczas gdy model sztucznej inteligencji odpowiada za autonomiczne dostosowywanie położenia palców i siły chwytu z finezją, którą bardzo trudno osiągnąć wyłącznie przy bezpośredniej kontroli człowieka.
Aby to osiągnąć, naukowcy umieścili czujniki zbliżeniowe i nacisku na opuszkach palców bionicznej dłoni. Te czujniki optyczne są w stanie „zobaczyć” obiekt przed dotknięciem go, oszacować odległość i wykryć drobne zmiany w kontakcie i nacisku po rozpoczęciu chwytania.
Wszystkie te informacje trafiają do systemu wytrenowanego na tysiącach pozycji chwytu. Model sztucznej inteligencji „uczy się”, jaka kombinacja rozstawienia palców i siły jest najodpowiedniejsza dla danego rodzaju przedmiotu, dzięki czemu, gdy dłoń zbliża się do kubka, jajka lub kartki papieru, automatycznie ustawia palce w optymalnej pozycji.
Jednocześnie proteza odbiera ludzkie sygnały z ciała , takie jak aktywność elektryczna mięśni przedramienia lub skóry, które wskazują na zamierzony ruch. System łączy sygnały użytkownika z decyzjami sztucznej inteligencji w czasie rzeczywistym, aby zapewnić hybrydową kontrolę: maszyna nie kontroluje wszystkiego, a użytkownik nie musi kontrolować każdego palca z osobna.
Czujniki dotyku i zbliżeniowe: w stronę protetycznego „szóstego zmysłu”
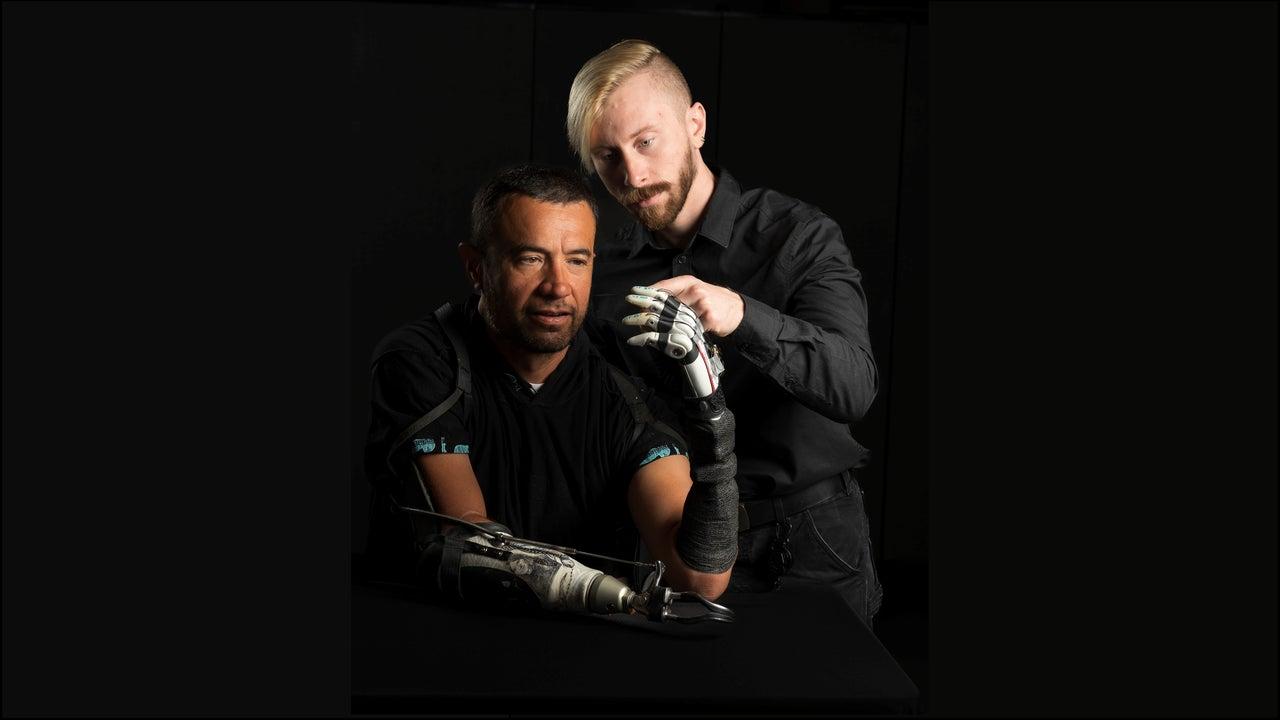
Jednym z głównych osiągnięć tej bionicznej dłoni, opartej na sztucznej inteligencji, są jej sztuczne opuszki palców , zaprojektowane tak, aby naśladować delikatny ludzki dotyk. Nie tylko mierzą one nacisk wywierany na powierzchnię obiektu, ale także integrują optyczne czujniki zbliżeniowe, które wykrywają obiekty przed kontaktem fizycznym.
Dzięki tym czujnikom palce potrafią wykryć nawet praktycznie nieważki wacik, gdy na nie spadnie, co jest nie do pomyślenia w przypadku wielu dostępnych obecnie protez. Pozwala to oszacować masę, objętość i delikatność przedmiotu, a tym samym dostosować siłę chwytu z ultraprecyzyjną precyzją.
Każdy palec ma własny czujnik zbliżeniowy, który pozwala mu „widzieć” przed sobą , co oznacza, że wszystkie palce pracują równolegle, aby zapewnić stabilny chwyt. Zamiast myśleć: „Teraz zaciskam palec wskazujący trochę mocniej, a teraz rozluźniam kciuk”, sztuczna inteligencja oblicza dokładną pozycję potrzebną całej dłoni do utrzymania przedmiotu bez jego zgniecenia lub upuszczenia.
Dane dotyczące bliskości i nacisku są stale przesyłane do sieci neuronowej , która w czasie rzeczywistym dostosowuje ruchy palców. Jeśli obiekt zaczyna się ślizgać, czujniki wykrywają to, a system nieznacznie zwiększa nacisk; jeśli zauważy, że obiekt się odkształca (na przykład plastikowy kubek), zmniejsza siłę nacisku, aby go nie uszkodzić.
Dzięki integracji sensorycznej bioniczna dłoń staje się znacznie bardziej autonomicznym systemem w zakresie regulacji chwytu, zwalniając mózg użytkownika z konieczności wykonywania dużej części zadania ciągłego monitorowania, które wcześniej musiał wykonywać świadomie.
Obciążenie poznawcze: dlaczego bioniczne dłonie tak bardzo męczą mózg
W naszym codziennym życiu ruchy dłoni są niemal automatyczne : nie obliczamy świadomie położenia każdego palca ani siły, jaką przykładamy. Mózg opiera się na modelach wewnętrznych i zmyśle dotyku, aby dostosować nasz chwyt, i robi to z ogromną prędkością i nieświadomie.
W konwencjonalnych protezach robotycznych ta automatyzacja praktycznie zanika . Użytkownik musi dokładnie przemyśleć, jaki gest wykonać, z jaką siłą, kiedy otworzyć, a kiedy zamknąć, i często robi to niemal bez żadnych wskazówek dotykowych.
Rezultatem jest ogromne obciążenie psychiczne : nieintuicyjne sterowanie, konieczność wielokrotnego ćwiczenia prostych gestów i poczucie, że każda chwila nieuwagi może skończyć się stłuczeniem szklanki lub przedmiotu na podłodze. Ten scenariusz wyjaśnia, dlaczego tak wielu użytkowników rezygnuje z protezy, pomimo jej zaawansowanej technologii.
System zaproponowany przez zespół z Utah ma na celu właśnie zmniejszenie tego obciążenia poznawczego . Delegując precyzyjne dostrajanie chwytu do sztucznej inteligencji i wykorzystując czujniki symulujące dotyk, użytkownik może skupić się na ogólnym celu ruchu (chwytaniu, trzymaniu, puszczaniu), zamiast kontrolować każdy mikroszczegół.
Autorzy badania podkreślają, że nie chcą, aby pacjent „walczył” z maszyną o kontrolę nad ręką. Celem jest, aby sztuczna inteligencja wzmacniała naturalną kontrolę użytkownika, a nie działała jak autopilot przejmujący kontrolę bez jego zgody. W ten sposób życzenia pacjenta są respektowane, a jednocześnie odciążane od części obciążenia psychicznego.
Wyniki testów w warunkach rzeczywistych: większa dokładność, mniejszy wysiłek
Inteligentny system bionicznej dłoni został przetestowany na różnych typach użytkowników : dziewięciu osobach bez amputacji (aby sprawdzić sterowanie i interfejs) oraz czterech osobach po amputacji, ale z utratą kończyny pomiędzy łokciem a nadgarstkiem, tj. z protezami przedramienia.
Testy te obejmowały bardzo powszechne, ale delikatne zadania , takie jak trzymanie jajka bez rozbicia, podnoszenie kartki papieru bez jej rozrywania, picie z kubka, manipulowanie małymi przedmiotami czy podnoszenie kubka za uchwyt. To przykłady, w których siła chwytu i postawa muszą być bardzo precyzyjne.
Uczestnicy zaobserwowali wyraźną poprawę bezpieczeństwa i precyzji chwytu podczas korzystania z systemu opartego na sztucznej inteligencji w porównaniu z konwencjonalnymi, w pełni ludzkimi lub w pełni zautomatyzowanymi metodami sterowania. Co więcej, badacze zaobserwowali znaczną redukcję odczuwanego obciążenia poznawczego podczas wykonywania zadań.
Najbardziej uderzającym aspektem jest to, że wiele z tych ruchów zostało wykonanych bez wcześniejszego intensywnego treningu . Innymi słowy, połączenie czujników i sieci neuronowej pozwoliło użytkownikowi na bardziej naturalne stosowanie różnych stylów chwytu już od bardzo wczesnego etapu, bez konieczności zapamiętywania skomplikowanych wzorców aktywacji mięśni.
U pacjentów po amputacji zaobserwowano również poprawę w zakresie tzw. „kontroli motoryki małej ”, czyli zdolności wykonywania precyzyjnych i skoordynowanych ruchów małymi mięśniami dłoni i palców, co jest istotne przy takich czynnościach, jak pisanie, posługiwanie się sztućcami, zapinanie ubrań czy obchodzenie się z delikatnymi przedmiotami.
Czy bioniczna ręka wyposażona w sztuczną inteligencję ma „własny umysł”?
W komunikacie prasowym Uniwersytetu Utah mowa była o nadaniu dłoni „własnego umysłu ”, co stanowiło uderzające sformułowanie, które wywołało debatę filozoficzną i medialną. Chodzi nie o to, że proteza jest świadoma, ale o to, że ma wystarczającą autonomię, aby samodzielnie zarządzać częścią swoich ruchów.
W praktyce bioniczna ręka odbiera informacje z otoczenia, przetwarza je i działa bez konieczności monitorowania przez użytkownika każdej mikroregulacji. Z zewnątrz może się wydawać, że „podejmuje decyzje” samodzielnie, ale w rzeczywistości wykonuje ogólne polecenia użytkownika w bardzo wyrafinowany sposób, opierając się na tym, czego nauczyła się podczas treningu sieci neuronowej.
Niektórzy eksperci z dziedziny neuronauki poznawczej, tacy jak Tamar Makin , wykazali, że relacja między mózgiem a protezami jest bardziej złożona, niż wcześniej sądzono. Ich badania neuroobrazowe sugerują, że protezy nie są reprezentowane w mózgu dokładnie tak, jak ręce czy narzędzia, lecz generują własny podpis neuronowy, rodzaj „nowej kategorii”.
Inni badacze, tacy jak Dani Clode z Uniwersytetu Cambridge , badają protezy, które nie tylko zastępują, ale także rozszerzają możliwości – na przykład poprzez dodanie drugiego kciuka – wykorzystując plastyczność mózgu do integrowania dodatkowych elementów ze schematem ciała bez konieczności stuprocentowego naśladowania oryginalnej anatomii.
Wszystko to rodzi interesujące pytania o to, jak przypisujemy maszynom i urządzeniom świadomość i sprawczość. Obecnie nie mamy sposobu na udowodnienie, że sztuczna inteligencja jest świadoma, a w przypadku protez mówimy raczej o wysoce zaawansowanych systemach kontroli sensomotorycznej niż o „umysłach” w ścisłym tego słowa znaczeniu.
Inne linie innowacji: ręce hybrydowe, modułowość i grywalizacja
Inteligentna ręka z Utah to nie jedyny znaczący postęp w tej dziedzinie . Inne zespoły badawcze, takie jak ten z Uniwersytetu Johnsa Hopkinsa, pracują nad hybrydowymi dłońmi robotów, które łączą sztywne i miękkie struktury, aby lepiej naśladować anatomię człowieka i manipulować zarówno delikatnymi, jak i ciężkimi przedmiotami.
Te hybrydowe dłonie zazwyczaj zawierają wewnętrzną strukturę drukowaną w technologii 3D, wykonaną z polimerów gumopodobnych i elastycznych stawów. Dzięki temu proteza lepiej dopasowuje się do nieregularnych kształtów, różnych tekstur i zmiennego nacisku, zapewniając znacznie bardziej wszechstronny chwyt.
Zawierają również kilka warstw czujników dotykowych inspirowanych ludzką skórą , zdolnych do wykrywania kontaktu, zmian nacisku i poślizgu. Ta „elektroniczna skóra” pozwala dłoni wyczuć, gdy obiekt zaczyna się ślizgać, i automatycznie zwiększyć siłę nacisku, aby zapobiec jego upadkowi.
Całość uzupełniają systemy sterowania oparte na sygnałach mięśniowych , w których mięśnie przedramienia wysyłają polecenia do sztucznych palców, a algorytmy sztucznej inteligencji i uczenia maszynowego tłumaczą te sygnały na naturalne ruchy. „Mózg” protezy interpretuje, czy coś jest twarde czy miękkie, gorące czy zimne, stabilne czy może się ześlizgnąć.
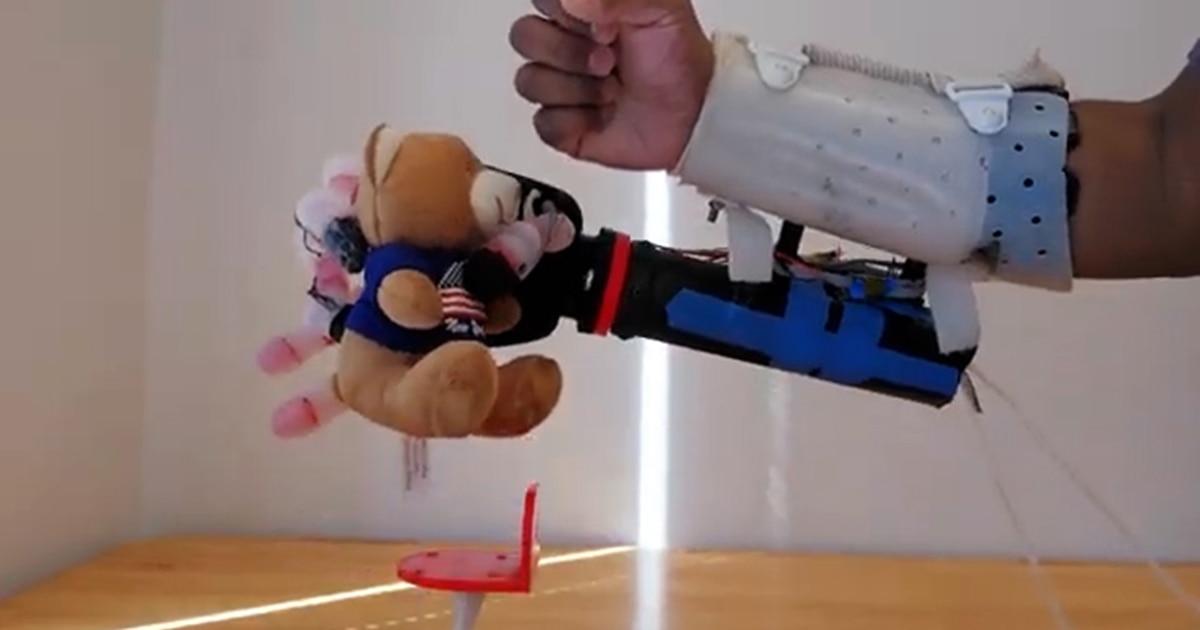
W testach z przedmiotami codziennego użytku – pluszakami, gąbkami, butelkami, szyszkami czy plastikowymi kubkami – niektóre z tych dłoni osiągnęły niemal 100% skuteczność w manipulowaniu nimi bez ich odkształcania lub łamania. Jeden szczególnie obrazowy eksperyment polegał na podniesieniu cienkiego plastikowego kubka wypełnionego wodą za pomocą zaledwie trzech palców, regulując ciśnienie z niezwykłą precyzją.
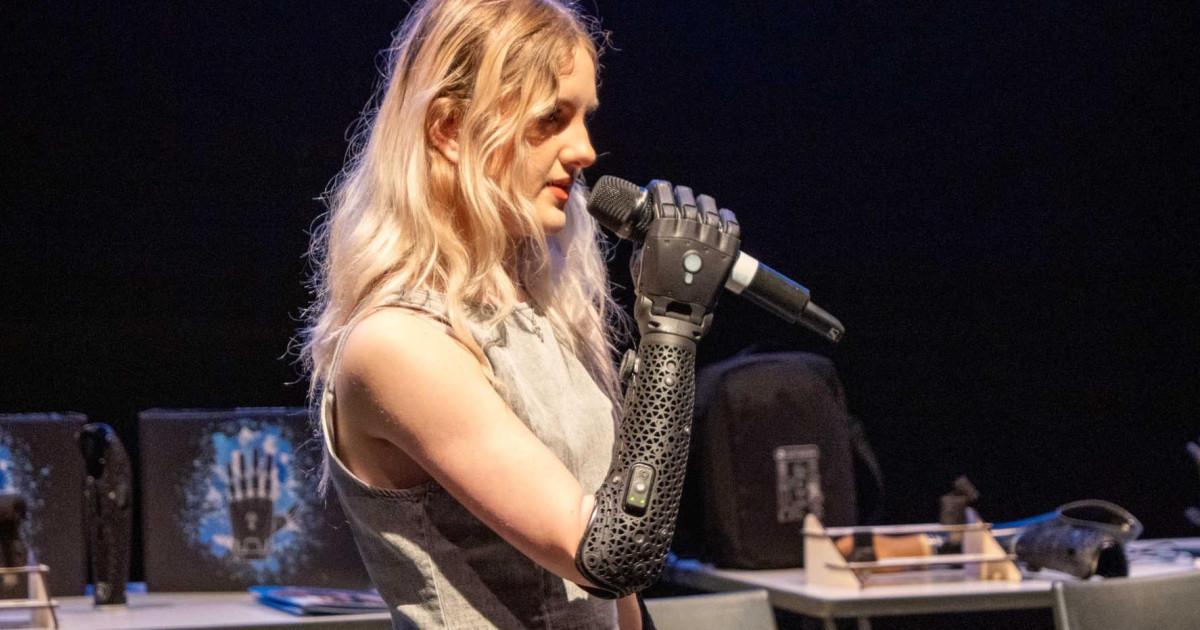
Tymczasem firmy takie jak Open Bionics skupiły się na rozwiązaniach zorientowanych na użytkownika , takich jak linia Hero Arm, która oferuje całkowicie bezprzewodowe, wodoodporne i konfigurowalne bioniczne dłonie, zaprojektowane tak, aby znacznie wygodniej dostosować je do codziennego życia dzieci, nastolatków i dorosłych.
Te protezy są sterowane za pomocą bezprzewodowych elektrod EMG (MyoPods) umieszczonych na kończynie kikutowej lub przedramieniu, które wykrywają aktywność mięśni i przekładają ją na ruchy bionicznych palców. Dzięki swojej bezprzewodowości pozwalają na fizyczne odłączenie i ponowne połączenie dłoni z ciałem, a nawet na mocowanie akcesoriów sportowych za pomocą tego samego standardowego systemu mocowania.
Kluczowy jest również komponent emocjonalny i motywacyjny . Niektóre startupy opracowały modułowe i stosunkowo niedrogie dłonie, zaprojektowane głównie dla dzieci, które rosną wraz z nimi: poszczególne elementy można wymieniać na większe w miarę zmian w ciele dziecka, co zmniejsza koszty wymiany kompletnych protez co kilka lat.
Aby nauka korzystania z protezy stała się łatwiejsza , stworzono środowiska rzeczywistości wirtualnej, takie jak VREHAB, w których dzieci ćwiczą ruchy bionicznej ręki poprzez gry takie jak „wspinaczka po budynkach jak superbohater”. W miarę postępów zdobywają punkty, a terapeuci mogą zdalnie monitorować ich postępy.
Estetyka, którą można dostosować, pomaga użytkownikowi poczuć się właścicielem protezy : dzięki drukowi 3D dostępne są wzory inspirowane superbohaterami, futurystycznymi stylami lub wykończeniami nawiązującymi do młodzieżowej mody. To sprawia, że bioniczna dłoń staje się czymś więcej niż tylko urządzeniem medycznym, stając się również elementem tożsamości.
W stronę kontroli myśli i powrotu do mózgu
Myśląc o najbliższej przyszłości, wiodące zespoły badawcze planują połączenie tych inteligentnych dłoni z wszczepianymi interfejsami neuronowymi, dzięki czemu protezą będzie można sterować bezpośrednio za pomocą aktywności mózgu, a nie wyłącznie za pomocą sygnałów mięśni powierzchniowych.
Celem jest, aby bioniczna dłoń reagowała niemal tak szybko i naturalnie, jak dłoń biologiczna, co dodatkowo zmniejsza obciążenie poznawcze. Jeśli użytkownik pomyśli o zamknięciu dłoni, proteza powinna zainicjować ruch bez konieczności celowego napinania mięśnia lub wykonywania wyuczonych wzorców.
Jednocześnie trwają prace mające na celu przywrócenie dotyku układowi nerwowemu użytkownika: czujniki nacisku i zbliżenia protezy będą mogły wysyłać zakodowane sygnały, które będą przekształcać się w wrażenia kontaktu, faktury lub siły odbierane przez mózg, co będzie zbliżone do prawdziwego sprzężenia zwrotnego.
Naukowcy, tacy jak Jacob A. George, podkreślają, że ten kierunek badań wpisuje się w szerszą wizję mającą na celu poprawę jakości życia osób po amputacjach poprzez integrację inteligentnych protez, interfejsów neuronowych i zaawansowanych systemów sensorycznych w spójny ekosystem.
Choć przed nami jeszcze wiele lat badań i prób klinicznych , obecne wyniki pokazują, że czynności tak proste, jak picie z plastikowego kubka, mogą przestać być wyczerpującym wyzwaniem i stopniowo stawać się tak naturalne, jak przed amputacją.
Wszystko wskazuje na to, że bioniczne dłonie wyposażone w sztuczną inteligencję przestaną być wytworem science fiction , a staną się praktycznymi narzędziami, które zmniejszą wysiłek umysłowy, przywrócą sprawność motoryki małej i rozszerzą możliwości interakcji z otoczeniem – od bezpiecznego trzymania kubka lub jajka po przytulanie kogoś bez obawy, że zrobi mu się krzywdę.
