- Egzoszkielety to miękka i elastyczna ewolucja sztywnych egzoszkieletów, zapewniająca większy komfort i lepsze dopasowanie do ciała człowieka.
- Największe wyzwanie techniczne polega na zintegrowaniu lekkich siłowników i czujników ze strukturami tekstylnymi, zapewniając jednocześnie dobre zakotwiczenie i przenoszenie sił.
- Pediatryczny egzoszkielet firmy Marsi Bionics jest przykładem przeniesienia robotyki do kliniki, posiada oznakowanie CE i jest dostępny na rynkach międzynarodowych.
- Przyszłość i teraźniejszość wskazują na większą zdolność adaptacji, zastosowanie w życiu codziennym i społeczną demistyfikację robotyki jako sojusznika w ochronie zdrowia i świadczeniu pomocy.
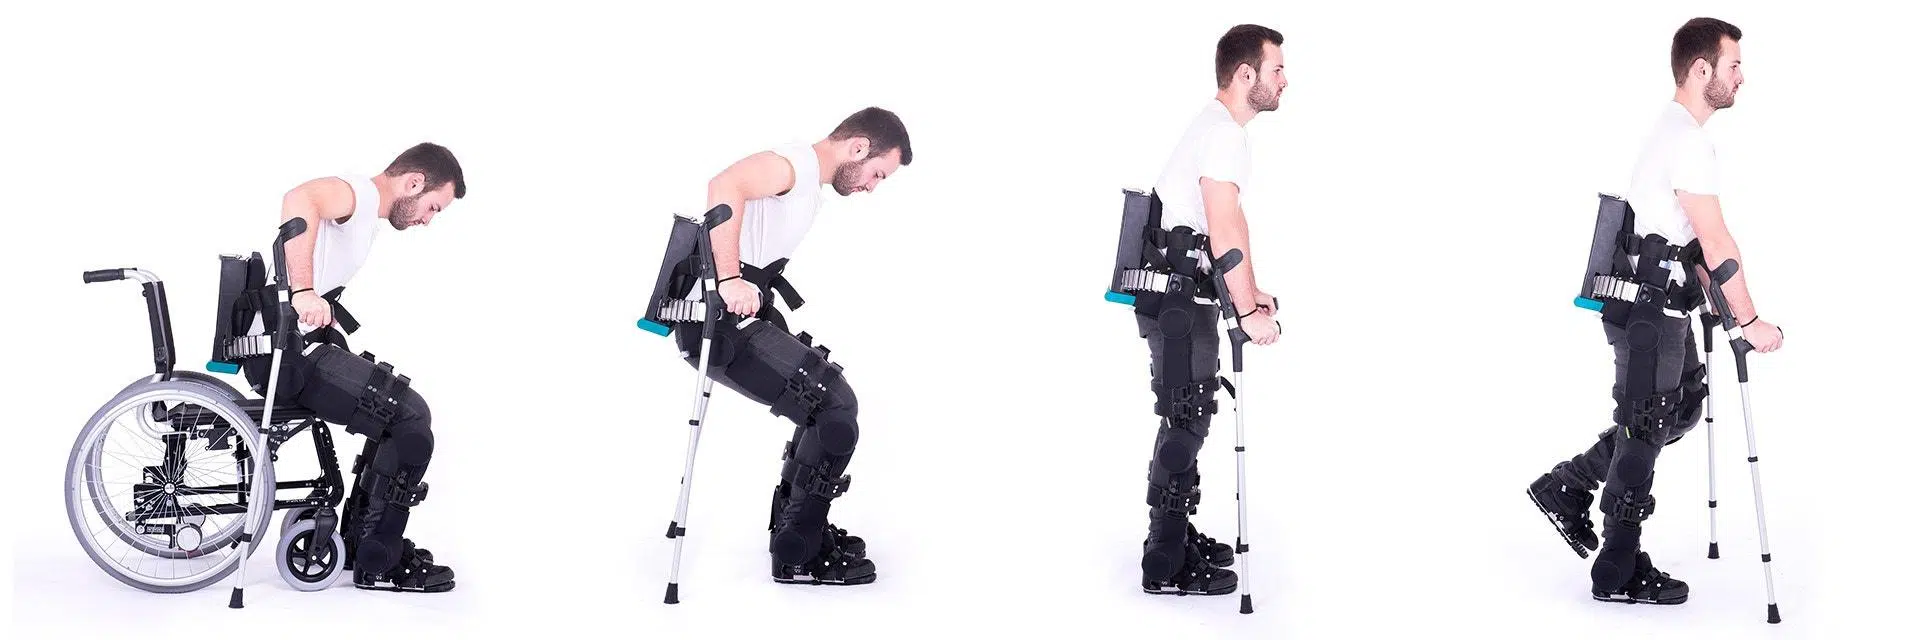
Egzoszkielety i robotyczne egzoszkielety wykroczyły poza ramy science fiction, stając się realnym narzędziem w rehabilitacji nerwowo-mięśniowej i wspomaganiu ruchu. W ostatnich latach robotyka wyszła z fabryk i wkroczyła do szpitali i ośrodków badawczych, całkowicie zmieniając nasze rozumienie odzyskiwania sprawności ruchowej i wsparcia dla osób z niepełnosprawnością ruchową.
Kiedy mówimy o egzoszkieletach do rehabilitacji, stawiania czoła wyzwaniom i stawiania pierwszych kroków , nie myślimy wyłącznie o futurystycznych maszynach, ale o urządzeniach noszonych niczym odzież, które muszą współistnieć z ludzkim ciałem komfortowo, bezpiecznie i skutecznie. Za każdym prototypem stoją lata pracy w dziedzinie mechaniki, elektroniki, materiałów miękkich, przepisów zdrowotnych i badań klinicznych, a mimo to technologia ta jest wciąż uważana za niedojrzałą i stoi przed wieloma wyzwaniami.
Od sztywnych egzoszkieletów do miękkich egzoszkieletów
Robotyka rehabilitacyjna ewoluowała od ciężkich, sztywnych konstrukcji do znacznie lżejszych i bardziej elastycznych koncepcji, lepiej dostosowanych do anatomii człowieka. Przez dwie dekady liczne grupy badawcze i firmy projektowały egzoszkielety, których celem była zarówno terapia, jak i funkcjonalna kompensacja deficytów motorycznych. Udało im się wprowadzić na rynek kilka modeli, ale nie udało się jeszcze rozstrzygnąć wszystkich kwestii dotyczących ich rzeczywistej przydatności klinicznej.
W przypadku egzoszkieletów, wymagania projektowe są dyktowane przez bezpośrednią interakcję z ciałem człowieka . Nie są to roboty działające zdalnie, lecz systemy noszone, obejmujące kończyny, a zatem muszą traktować człowieka i robota jako jedną całość. To holistyczne spojrzenie jest kluczowe dla zrozumienia wyzwań związanych z projektowaniem mechatronicznym, sensoryką i sterowaniem, które pojawiają się, gdy urządzenie musi poruszać się zgodnie z ruchem człowieka.
Jednym z fundamentalnych wyzwań jest zapewnienie odpowiedniego dopasowania konstrukcji mechanicznej do użytkownika, nie tylko po to, by efektywnie przenosić siły potrzebne do chodzenia lub poruszania ramieniem, ale także by zagwarantować komfort i bezpieczeństwo. W tym miejscu do głosu dochodzi kinematyka: wiele ludzkich stawów nie ma stałej osi obrotu, którą można łatwo odtworzyć w standardowym stawie robota, co prowadzi do niewspółosiowości między osią egzoszkieletu a osią stawu pacjenta.
Te mechaniczne odchylenia powodują utratę przenoszenia siły, dyskomfort, niepożądane punkty nacisku i trudności w podążaniu za naturalnymi torami ruchu. Co więcej, każde ciało jest inne: różnice w długości kości, grubości tkanek oraz deformacje kości lub mięśni spowodowane patologiami dodatkowo utrudniają adaptację sztywnej struktury do bardzo zróżnicowanej populacji pacjentów.
Dlatego też adaptowalność i łatwość obsługi stały się kluczowymi celami. Chodzi o stworzenie „robota do noszenia”, którego można łatwo dostosować do różnych pacjentów i terapii, który można szybko wdrożyć podczas sesji klinicznych i który nie wymaga doskonałej kondycji fizycznej, aby udźwignąć ciężar i dyskomfort systemu.
Czym jest egzoszkielet i dlaczego symbolizuje zmianę celu?
Biorąc pod uwagę ograniczenia tradycyjnych egzoszkieletów, pojawiły się tzw. egzoszkielety , znane również jako kombinezony aktywne. Ich filozofia jest jasna: jak największe wyeliminowanie sztywnych elementów i zastąpienie ich tekstyliami lub miękkimi materiałami, które dostosowują się do kształtu i naturalnych ruchów ciała, zgodnie z zasadami miękkiej robotyki.
W tych egzoszkieletach miękka, biomimetyczna konstrukcja ma naśladować zachowanie tkanek organicznych. Zastosowano odkształcalne materiały, które mogą rozciągać się, zginać i skręcać podobnie jak mięśnie, ścięgna czy skóra. Celem jest przejście od masywnych, sztywnych i nieporęcznych urządzeń do lekkich, elastycznych i wygodnych, zmechanizowanych rozwiązań do codziennego użytku klinicznego.
Na pierwszy rzut oka egzoszkielet wydaje się idealnym rozwiązaniem w rehabilitacji : pasuje jak ubranie, waży niewiele i zapewnia większą swobodę ruchów niż sztywna konstrukcja obejmująca całą nogę lub tułów. Jednak doświadczenie zdobyte w ramach nielicznych projektów egzoszkieletów rehabilitacyjnych pokazuje, że zaprojektowanie naprawdę skutecznego systemu jest znacznie bardziej złożone, niż się wydaje.
W jednym urządzeniu trudności techniczne miękkiej robotyki (nieliniowe zachowanie materiałów, duże odkształcenia, stabilność geometrii pod obciążeniem) zbiegają się ze znanymi problemami egzoszkieletów: jak sprawić, by interakcja człowiek-robot była jak najbardziej naturalna, jak zapewnić dobrą użyteczność kliniczną i jak faktycznie udowodnić jej wartość terapeutyczną za pomocą solidnych dowodów naukowych.
Co więcej, aby egzoszkielet był naprawdę lekki, elastyczny i wygodny, nie wystarczy, aby jego „struktura” była miękka; czujniki, siłowniki i okablowanie również muszą być zintegrowane z tym elastycznym środowiskiem, bez ograniczania mobilności. I właśnie tutaj pojawiają się jedne z największych współczesnych wąskich gardeł technologicznych.
Siłowniki egzoszkieletów: od klasycznych silników po stopy z pamięcią kształtu
Elementem, który ma największy wpływ na konstrukcję egzoszkieletu, jest siłownik , czyli element generujący ruch lub siłę wspomagającą. Tradycyjne technologie, takie jak silniki elektryczne prądu stałego czy siłowniki pneumatyczne, zapewniają dobrą kontrolę i siłę, ale ich waga i rozmiar wyraźnie utrudniają ich integrację z elastycznym elementem garderoby.
Dość powszechnym rozwiązaniem jest zastosowanie elastycznych siłowników pneumatycznych , które pompują i opróżniają powietrze, generując ruch. Ich główną zaletą jest lekkość i elastyczność, ale wymagają sprężarek lub zbiorników sprężonego powietrza, co zwiększa ich objętość, hałas i złożoność logistyczną, co nie zawsze sprawdza się w środowisku klinicznym, gdzie prostota jest kluczowa.
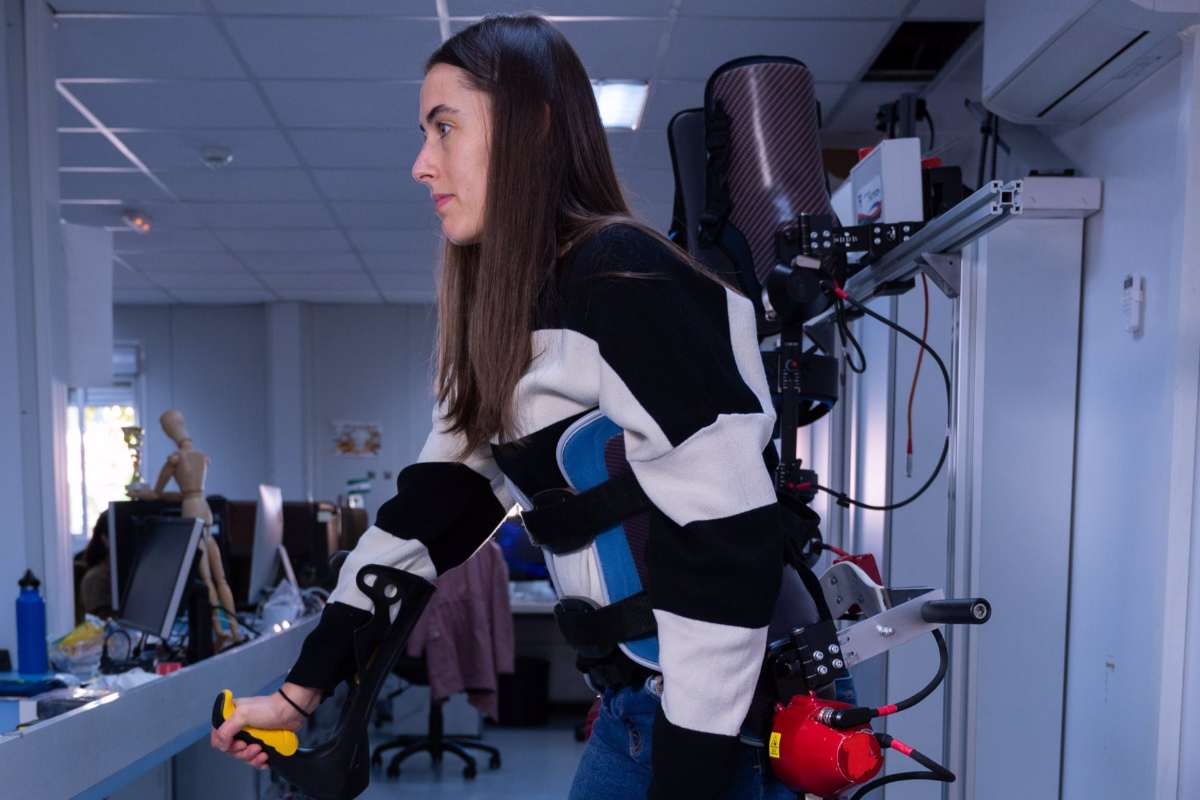
Innym powszechnie stosowanym podejściem są systemy napędzane linkami, napędzane silnikami elektrycznymi. W tym przypadku egzoszkielet wykorzystuje kable lub pasy, które przenoszą energię z „plecaka” lub obudowy, zazwyczaj umieszczonej na plecach pacjenta, w której znajdują się silniki, baterie i elektronika. Urządzenie to może ważyć ponad 3,5 kg, co wymaga od użytkownika stosunkowo dobrej kondycji fizycznej, aby je nieść bez nadmiernego obciążenia.
W ostatnich latach stopy z pamięcią kształtu (SMA) zyskały na znaczeniu jako szczególnie interesująca alternatywa dla miękkiej robotyki, a w szczególności dla egzoszkieletów. Materiały te mają zdolność zmiany kształtu pod wpływem ciepła i powrotu do pierwotnego kształtu po ochłodzeniu, umożliwiając ruch w bardzo ograniczonej przestrzeni.
SMA oferują takie zalety, jak wysoki stosunek wytrzymałości do masy , bardzo mała objętość i naturalna elastyczność, która dobrze integruje się z tekstyliami. Co więcej, działają bezgłośnie, co jest bardzo cenioną cechą w warunkach klinicznych, a ich koszt może być stosunkowo niski w porównaniu z innymi zaawansowanymi systemami. Z tych wszystkich powodów są one badane jako idealne kandydatki do pełnienia funkcji „sztucznych mięśni” zintegrowanych z egzoszkieletami rehabilitacyjnymi.
Wielkie wyzwanie mechaniczne: zakotwiczenie w ciele i przenoszenie sił
Po wyeliminowaniu sztywnych elementów i wyborze konstrukcji tekstylnej pojawia się kolejne kluczowe wyzwanie: zakotwiczenie egzoszkieletu w ciele człowieka . W klasycznych egzoszkieletach sztywne pręty i stawy kierują siły w stosunkowo przewidywalny sposób. W egzoszkieletach natomiast wsparcie jest zapewniane poprzez przyłożenie sił trakcyjnych do ciała za pomocą pasów, taśm i tkanek miękkich.
Problem polega na tym, że elastyczność materiału tekstylnego powoduje utratę części siły poprzez odkształcenie samego materiału. Innymi słowy, gdy siłownik jest dokręcany, nie tylko staw pacjenta się porusza, ale również odzież techniczna się rozciąga, punkty podparcia przesuwają się, a generowane są błędy położenia, które są trudne do matematycznego zamodelowania, co znacznie komplikuje projektowanie algorytmów sterowania.
Jednocześnie egzoszkielet musi przenosić wystarczającą siłę , aby stabilizować lub mobilizować kończyny, lub zwiększać siłę użytkownika, który nadal zachowuje pewną sprawność ruchową. To delikatna równowaga między komfortem a skutecznością: zbyt duża sztywność ogranicza komfort, a zbyt duża elastyczność sprawia, że wspomaganie jest nieskuteczne.
Co więcej, punkty styku człowiek-robot nie mogą pełnić funkcji stałych punktów zaczepienia w ciele; muszą one umożliwiać pewien naturalny ruch skóry i adaptować się do zmian postawy, jednocześnie pozostając wystarczająco stabilne, aby siła siłowników dotarła tam, gdzie jest potrzebna. Znalezienie materiałów, klamer, zapięć i geometrii spełniających te wymagania jest jednym z najbardziej złożonych i aktywnych obszarów badań.
Ponadto należy uwzględnić zmienność anatomiczną pacjentów : projektowanie dla dziecka z mózgowym porażeniem dziecięcym nie jest tym samym, co projektowanie dla osoby dorosłej w trakcie rehabilitacji po operacji kolana lub dla osoby starszej z sarkopenią. Deformacje, spastyczność, przykurcze lub skolioza w znacznym stopniu wpływają na umiejscowienie i sposób umieszczenia punktów fiksacyjnych bez powodowania bólu lub zakłócania terapii.
Czujniki tekstylne i sterowanie ruchem w czasie rzeczywistym
Systemy rehabilitacji robotycznej muszą nieustannie mierzyć to, co dzieje się z robotem: kąty stawów, siły, wzorce chodu , zmęczenie itp. Tradycyjnie stosowano komercyjne czujniki położenia (potencjometry liniowe, czujniki efektu Halla) i czujniki siły umieszczone w pobliżu stawów lub na sztywnych strukturach robota.
W kontekście egzoszkieletów, te konwencjonalne czujniki stanowią przeszkodę, ponieważ są zazwyczaj sztywne lub półsztywne i wymagają obudów i podpór, co jest sprzeczne z filozofią miękkiego i elastycznego projektowania. Ponieważ muszą być umieszczone poza stawem pacjenta, zwiększają objętość systemu, zmniejszają jego zwartość i utrudniają integrację z tkankami.
Z tego powodu rośnie zainteresowanie nowymi materiałami o właściwościach sensorycznych , które można wszyć lub wpleść bezpośrednio w materiał egzoszkieletu. Technologie takie jak nanowłókna węglowe, nici nylonowe pokryte srebrem, a nawet nici ze stopów z pamięcią kształtu wyróżniają się w tym obszarze; materiały te, oprócz właściwości sensorycznych, mogą również „czuć”.
Materiały te zmieniają swoje właściwości elektryczne w zależności od odkształcenia lub siły, jaką wytrzymują, co pozwala na ich wykorzystanie jako czujników położenia lub obciążenia zintegrowanych z samym ubraniem. Badania koncentrują się na charakterystyce ich reakcji elektrycznej, trwałości podczas składania, prania, pocenia się i tarcia oraz na tym, jak wkomponować je w projekt tekstyliów bez uszczerbku dla komfortu użytkownika.
Końcowym celem jest uzyskanie w pełni elastycznego systemu sensorycznego , w którym kurtka, spodnie lub uprząż egzoszkieletu działają jak „elektroniczna skóra” zdolna do raportowania w czasie rzeczywistym tego, co dzieje się podczas sesji rehabilitacyjnej, ułatwiając w ten sposób automatyczną kontrolę i podejmowanie decyzji przez fizjoterapeutę.
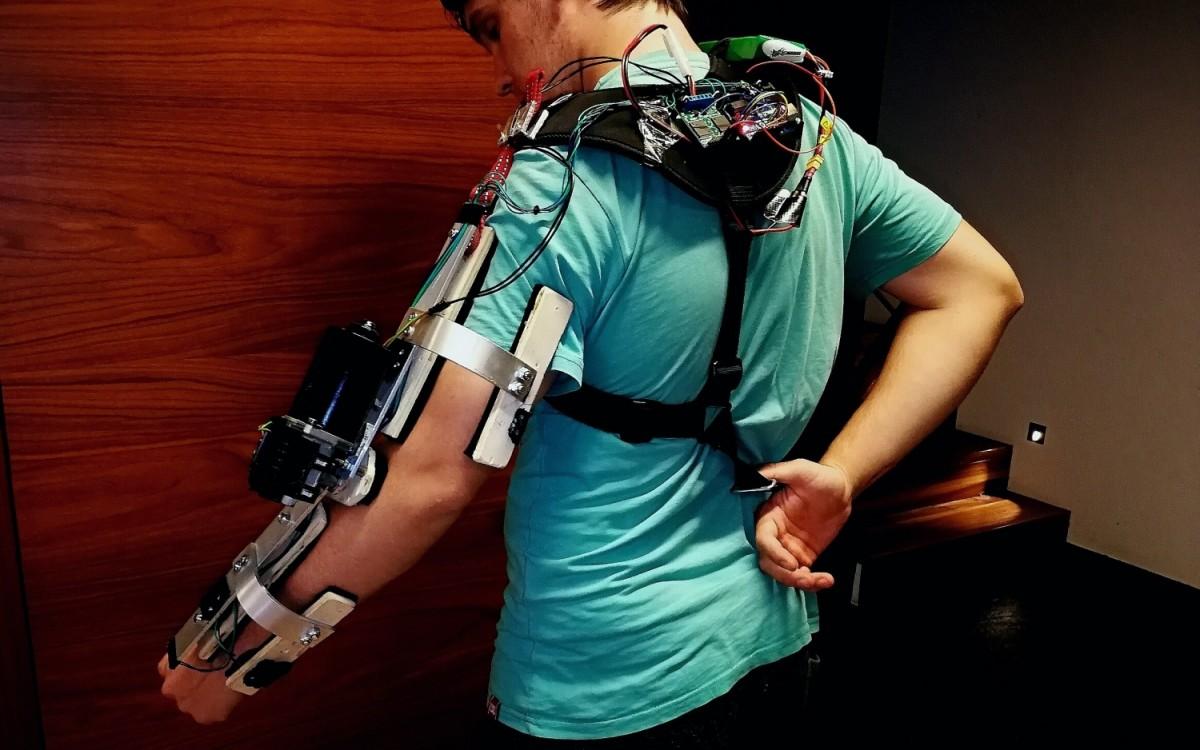
Kontrola, zmienna pomoc i monitorowanie treningu
Oprócz sprzętu, kluczem do dobrego egzoszkieletu jest sposób sterowania wspomaganiem , jakie zapewnia. Najbardziej zaawansowane systemy oferują możliwość modyfikacji poziomu wspomagania każdego stawu w czasie rzeczywistym, automatycznie lub za pośrednictwem przyjaznych dla użytkownika interfejsów dla terapeuty.
Niektóre urządzenia wykorzystują tablety i sterowanie głosowe , dzięki czemu fizjoterapeuta może regulować parametry bez przerywania sesji lub nadmiernej manipulacji robotem. Upraszcza to pracę kliniczną i pozwala na szybką adaptację terapii w przypadku poprawy stanu pacjenta, zmęczenia lub nieoczekiwanych zmian podczas treningu.
Te egzoszkielety są zazwyczaj uzupełniane oprogramowaniem komputerowym , które gromadzi w czasie rzeczywistym wszystkie dane związane z treningiem: czas trwania sesji, liczbę kroków, poziomy pomocy, wzorce chodu, incydenty itp., a w niektórych przypadkach integruje się z systemami wirtualnej rzeczywistości w rehabilitacji . Zapewnia to profesjonaliście szczegółowy rejestr, który można analizować w celu personalizacji rehabilitacji.
Informacje te stają się kluczowym narzędziem do dostosowywania sesji do rzeczywistych potrzeb danej osoby. Na przykład, intensywność można stopniowo zwiększać, aby zachęcić do aktywnej regeneracji, uniknąć nadmiernego wysiłku u słabych pacjentów lub wykryć, czy nastąpił okres stagnacji, który wymaga ponownej oceny celów terapeutycznych.
Pediatryczny egzoszkielet firmy Marsi Bionics: kamień milowy na skalę światową
Jednym z najbardziej jaskrawych przykładów przeniesienia robotyki z laboratorium do szpitala jest pierwszy na świecie dziecięcy egzoszkielet , opracowany w Hiszpanii przez inżynierkę CSIC Elenę García Armada i wprowadzony na rynek za pośrednictwem firmy Marsi Bionics.
To urządzenie to zmotoryzowana, regulowana rama połączona z akumulatorem oraz siecią małych silników, czujników i oprogramowania sterującego. Działa jako zestaw mechanicznych stawów, które dopasowują się do nóg i tułowia dzieci, zazwyczaj w wieku od 3 do 10 lat, wzmacniając ich płynność ruchów i stopniowo dostosowując się do ich rozwoju w trakcie rehabilitacji.
System można dopasować do ciała dziecka w mniej niż 8 minut , co jest kluczowe w warunkach klinicznych z ograniczonym czasem oraz dla pacjentów, którzy mogą się męczyć lub odczuwać niepokój, jeśli proces dopasowania jest zbyt długi. Po dopasowaniu, system pozwala dzieciom chodzić podczas sesji rehabilitacji nerwowo-mięśniowej, co dla wielu rodzin oznacza radykalną zmianę w ich codziennym życiu.
Ten pediatryczny egzoszkielet odniósł sukces w dziedzinie transferu technologii , przechodząc z Wydziału Inteligentnej Robotyki Centrum Automatyki i Robotyki (CSIC-UPM), z ponad trzydziestoletnim doświadczeniem w robotyce usługowej i przemysłowej, do wiodących szpitali. To osiągnięcie sprawiło, że García Armada został finalistą Nagrody Europejskiego Wynalazcy 2022 przyznawanej przez Europejski Urząd Patentowy.
Przełom nastąpił w 2009 roku, kiedy rodzina z tetraplegiczną córką , Danielą, zwróciła się do grupy badawczej z prośbą o rozwiązanie, którego rynek nie oferował: egzoszkielety zaprojektowane specjalnie dla dzieci. Chociaż urządzenia dla dorosłych z paraplegią już istniały, firmy, z którymi się konsultowano, nie rozważały opracowania wersji pediatrycznych, co pozostawiło ogromną lukę dla szczególnie wrażliwej grupy.
Od pomysłu do oznakowania CE: regulacja i rozszerzenie wskazań
W związku z tym zespół badawczy zdecydował się skierować znaczną część swojej pracy w stronę egzoszkieletów ukierunkowanych na obszar zdrowia , skoncentrowanych na działaniu biomimetycznym: układach stawowych zdolnych do adaptacji do złożoności schorzeń neurologicznych w dzieciństwie, w których współistnieją spastyczność, osłabienie mięśni, problemy z koordynacją i deformacje szkieletowe.
W 2013 roku przeprowadzono pierwszy proof of concept z Danielą, co zapoczątkowało długi proces testów i udoskonaleń. Od tego czasu nieustannie podejmowane są wysiłki w celu rozszerzenia zakresu schorzeń, w których egzoszkielet jest przydatny, zawsze w ramach regulacji dotyczących wyrobów medycznych.
Urządzenia te podlegają surowym przepisom międzynarodowym , nadzorowanym w Europie przez takie organy jak Europejska Agencja Leków. Oznacza to, że ich skuteczność i bezpieczeństwo muszą zostać wykazane w przypadku każdego konkretnego schorzenia, tak jak w przypadku każdego innego leku. Tylko w ten sposób możliwe jest stopniowe rozszerzanie „wskazań do stosowania” zawartych w oficjalnej dokumentacji.
W 2021 roku osiągnięto kluczowy kamień milowy: pediatryczny egzoszkielet uzyskał certyfikat CE do użytku klinicznego w leczeniu dziecięcego zaniku mięśni i mózgowego porażenia dziecięcego, dwóch grup patologii, które odpowiadają za ponad 90% niepełnosprawności ruchowych u dzieci. Dzięki temu urządzenie może być rutynowo stosowane w wiodących ośrodkach w Hiszpanii.
Jednocześnie trwał proces industrializacji i skalowania technologii . Początkowo rozważano udzielenie licencji na wynalazek zewnętrznemu producentowi, ale sam proces rozwoju pokazał, że firma założona przez badacza, Marsi Bionics, może zająć się komercjalizacją bezpośrednio, przyspieszając tym samym wprowadzenie produktu na rynek.
Ekspansja kliniczna, dorośli i nowe zastosowania
Patenty na te rozwiązania odegrały kluczową rolę w pozyskiwaniu inwestycji i zatrudnianiu talentów potrzebnych do przekształcania prototypów w w pełni funkcjonalne produkty. Dzięki temu Marsi Bionics rozrosło się do około 25 pracowników, a jego dziecięcy egzoszkielet dla rdzeniowego zaniku mięśni jest już wykorzystywany w kilku wiodących ośrodkach w całej Hiszpanii.
Oczekuje się, że tego typu technologia rozpowszechni się w innych krajach , takich jak Meksyk, Włochy, Wielka Brytania, Kolumbia i Węgry, co umożliwi dostęp do niej dzieciom, które wcześniej nie miały dostępu do tych zaawansowanych metod leczenia z wykorzystaniem robotów.
Prace nie ograniczają się do pediatrii. Opracowano również urządzenia dla dorosłych , na przykład do rehabilitacji po operacji kolana, które są już wykorzystywane w szpitalach współpracujących z firmami ubezpieczeniowymi, takimi jak Sanitas. Jednocześnie badany jest potencjał tych systemów w kontekście takich patologii, jak udar mózgu i stwardnienie rozsiane.
Ogólnym założeniem jest zajęcie się możliwie największą liczbą zaburzeń motorycznych, stosując podejście podobne do tego stosowanego u dzieci: systematycznie wykazując przydatność i bezpieczeństwo, gromadząc dowody kliniczne oraz dostosowując algorytmy sterowania i projekty mechaniczne do specyficznych cech każdej patologii.
Patrząc w przyszłość, jednym z głównych wyzwań jest to, aby urządzenia te wyszły poza ramy wyłącznie szpitalnego otoczenia i stały się częścią codziennego życia ludzi , zarówno w kontekście aktywnego starzenia się, jak i wspomagania wymagających zadań zawodowych, redukując zmęczenie mięśni i ryzyko urazów w pracy.
Chociaż postęp jest imponujący, osoby odpowiedzialne za te zmiany zgadzają się, że wiele pozostaje do zrobienia . Priorytetem jest osiągnięcie maksymalnej adaptacji dla szerokiego grona użytkowników, od dzieci z mózgowym porażeniem dziecięcym po osoby starsze i pracowników potrzebujących wsparcia fizycznego w wykonywaniu swoich zadań.
Kolejnym poważnym wyzwaniem jest zapewnienie, aby te egzoszkielety i egzoszkielety bezproblemowo integrowały się z warunkami pozaklinicznymi , umożliwiając ich przenoszenie ze szpitala do domu, szkoły, miejsca pracy lub społeczności. Aby to osiągnąć, muszą być wygodne, intuicyjne w obsłudze, stosunkowo niedrogie i nie wymagać stałego nadzoru zespołu ekspertów.
Tymczasem robotyka generalnie mierzy się z zadaniami, które wydają się ludziom trywialne, takimi jak zmywanie naczyń, obieranie ziemniaków czy zapinanie guzików koszuli . Wszystkie te czynności wymagają precyzyjnej motoryki, percepcji dotykowej i integracji sensoryczno-motorycznej, które pozostają niezwykle złożone dla maszyn, podobnie jak stabilne chodzenie czy utrzymywanie równowagi na nierównym terenie.
W innych dziedzinach inteligencji, takich jak kinestezja, intuicja i regulacja emocji , roboty również mają przed sobą długą drogę. Wpływa to na to, jak te technologie są postrzegane społecznie: między entuzjazmem wobec ich potencjalnych korzyści a strachem, często podsycanym fikcją, że obrócą się przeciwko nam lub masowo wyprzedzą ludzi.
Aby zwalczać te mity, opublikowano prace popularnonaukowe, takie jak esej „Roboty i ich możliwości”, wyjaśniający przystępnym językiem, czym tak naprawdę jest robot, jak działa i jakie są jego ograniczenia . Celem jest zmniejszenie irracjonalnych obaw poprzez umożliwienie społeczeństwu lepszego zrozumienia, jak „myśli” maszyna i czego możemy się po niej spodziewać w takich dziedzinach jak robotyka, digitalizacja i sztuczna inteligencja.
Patrząc na postęp w dziedzinie sztywnych i miękkich egzoszkieletów, widać wyraźnie, że technologia ta ma potencjał, aby poprawić jakość życia wielu osób, zwłaszcza tych, które ze względu na wiek lub stan zdrowia nie mają dostępu do konwencjonalnych terapii robotycznych. We wczesnych fazach rehabilitacji, w pediatrii lub w skomplikowanych przypadkach, egzoszkielety oferują poziom komfortu i adaptacji, który jest bardzo trudny do osiągnięcia dla innych systemów. Wszystko wskazuje na to, że wraz z pokonaniem obecnych wyzwań technologicznych, staną się one fundamentalnym narzędziem zarówno w rehabilitacji, jak i codziennej opiece.