- Isaac Capture łączy robotyczną teleoperację i egocentryczne przechwytywanie danych w modułowym ekosystemie kompatybilnym z symulacją i środowiskami rzeczywistymi.
- System wykorzystuje oparty na grafie przepływ retargetowania, który tłumaczy ruchy człowieka zarejestrowane przez XR lub rękawice na precyzyjne działania robotyczne.
- Aplikacja jest w pełni integrowalna z Isaac Lab, co pozwala na generowanie ogromnych zbiorów danych do trenowania modeli uczenia naśladowczego i wzmacniającego.

Jeśli interesujesz się robotyką, wiesz, że największym wyzwaniem jest nauczenie robota poruszania się tak jak my, ale bez tracenia czasu. Właśnie tu pojawia się Isaac Capture . To narzędzie, które pozwala w zasadzie „kierować” robotem, zarówno w symulatorze, jak i w rzeczywistości, i rejestrować te ruchy, aby maszyna mogła się ich nauczyć samodzielnie. To jak danie robotowi praktycznego przykładu, aby nie musiał zgadywać, jak wykonać zadanie.
Najmocniejszym aspektem tego systemu jest to, że nie tylko porusza ramieniem robota; łączy on zaawansowaną teleoperację z gromadzeniem danych z perspektywy człowieka, co jest znane jako egocentryczny przepływ. Docelowo celem jest zasilanie algorytmów głębokiego uczenia wysokiej jakości danymi, niwelując frustrującą lukę między tym, co dzieje się na komputerze, a tym, co faktycznie dzieje się, gdy robot dotyka hali fabrycznej.
Serce Isaac Capture i jak to działa
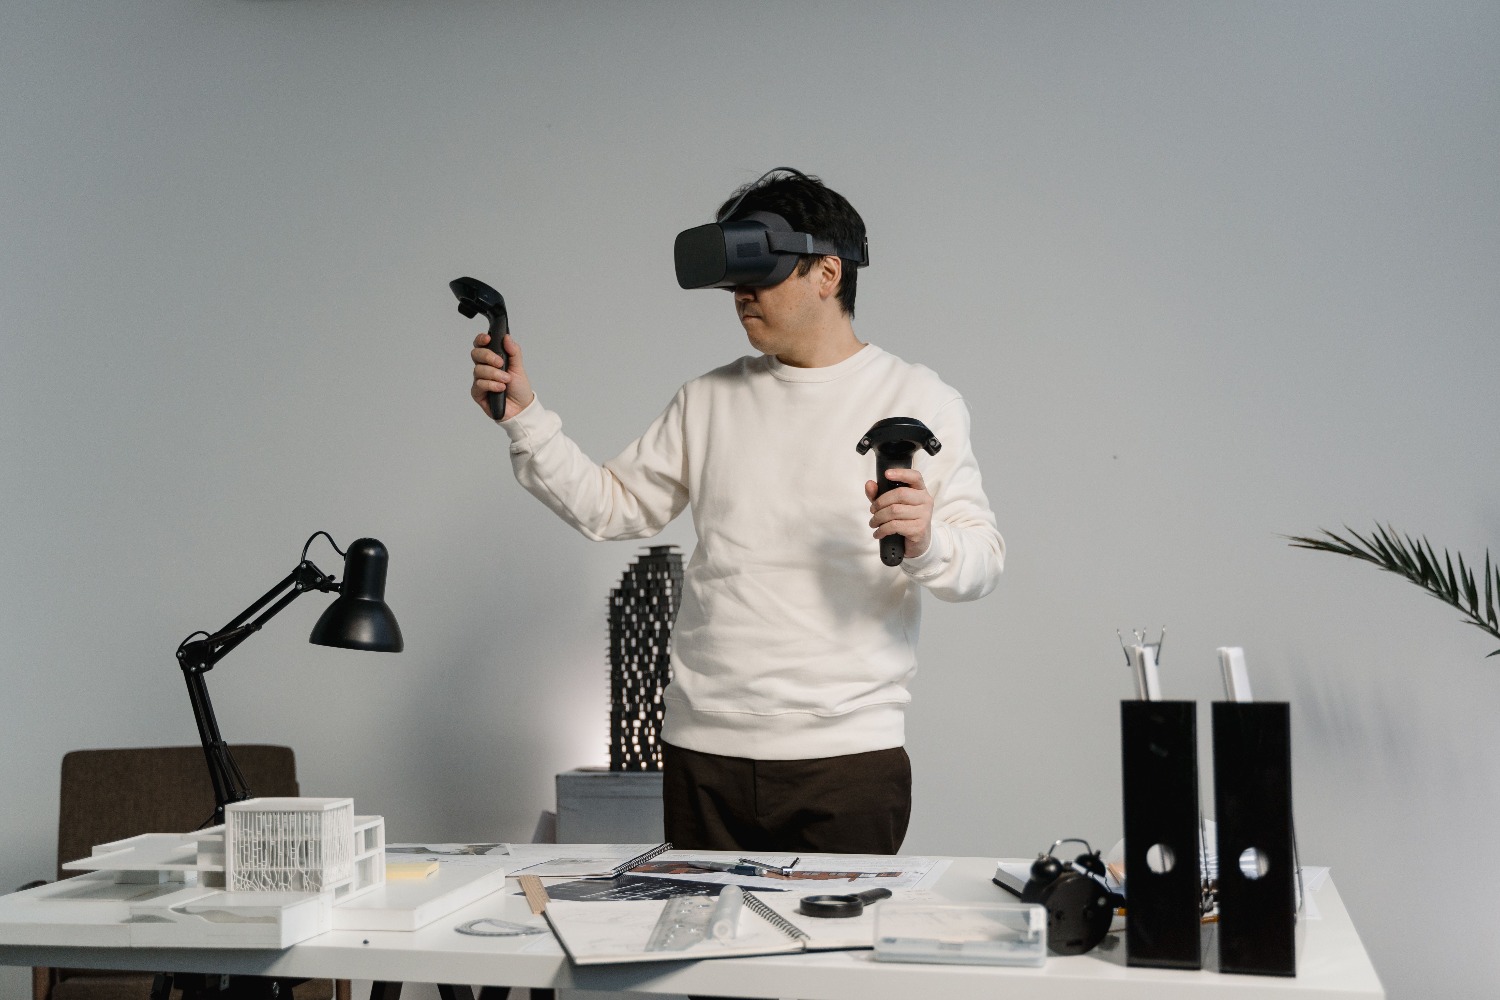
Aby zrozumieć, jak to działa, musimy przyjrzeć się jego dwóm filarom. Z jednej strony mamy Isaac Teleop , który stanowi pomost między naszymi kontrolerami lub zestawami słuchawkowymi a robotem. Ten moduł odpowiada za przechwytywanie danych śledzenia i przekazywanie ich przez „tłumacze” zwane retargeterami , które dostosowują anatomię człowieka do anatomii robota. Z drugiej strony, kanał ego (z narzędziami takimi jak EgoHand i EgoPost) odpowiada za przetwarzanie filmów z perspektywy operatora w celu rekonstrukcji ruchów dłoni.
Cała ta konfiguracja opiera się na wspólnym rdzeniu wtyczek urządzeń i narzędzi do obsługi danych. To fantastyczne, ponieważ pozwala na rozbudowę konfiguracji sprzętowej bez konieczności programowania każdej integracji od podstaw. Zasadniczo system odczytuje dane wejściowe z urządzenia, przetwarza je za pomocą grafu retargetingu i generuje tensor działań, które bot może natychmiast wykonać.
Zgodny sprzęt i tryby sterowania
Wszechstronność jest kompletna. Możesz korzystać z gogli rozszerzonej rzeczywistości (XR), takich jak Apple Vision Pro, który oferuje śledzenie 26 stawów na rękę, lub wybrać bardziej klasyczne rozwiązania, takie jak Meta Quest 3 i PICO 4 Ultra. Ale gogle to nie wszystko; możesz również zintegrować rękawice MANUS lub egzoszkielety Haptikos, aby uzyskać chirurgiczną precyzję palców, niezbędną podczas pracy z rękami robota wymagającymi zręczności.
Jeśli nie masz pod ręką zestawu słuchawkowego, nie ma problemu, ponieważ system obsługuje urządzenia autonomiczne . Możesz sterować robotem za pomocą klawiatury, kontrolera do gier, a nawet myszy SpaceMouse, co zapewnia 6 stopni swobody. Robot obsługuje nawet fizyczne ramiona prowadzące (takie jak SO-101). Polega to na poruszaniu prawdziwym ramieniem, a symulowany robot naśladuje kąty stawów w czasie rzeczywistym, bez konieczności wykonywania skomplikowanych obliczeń kinematyki odwrotnej.
Integracja z Isaac Lab i przepływ szkolenia
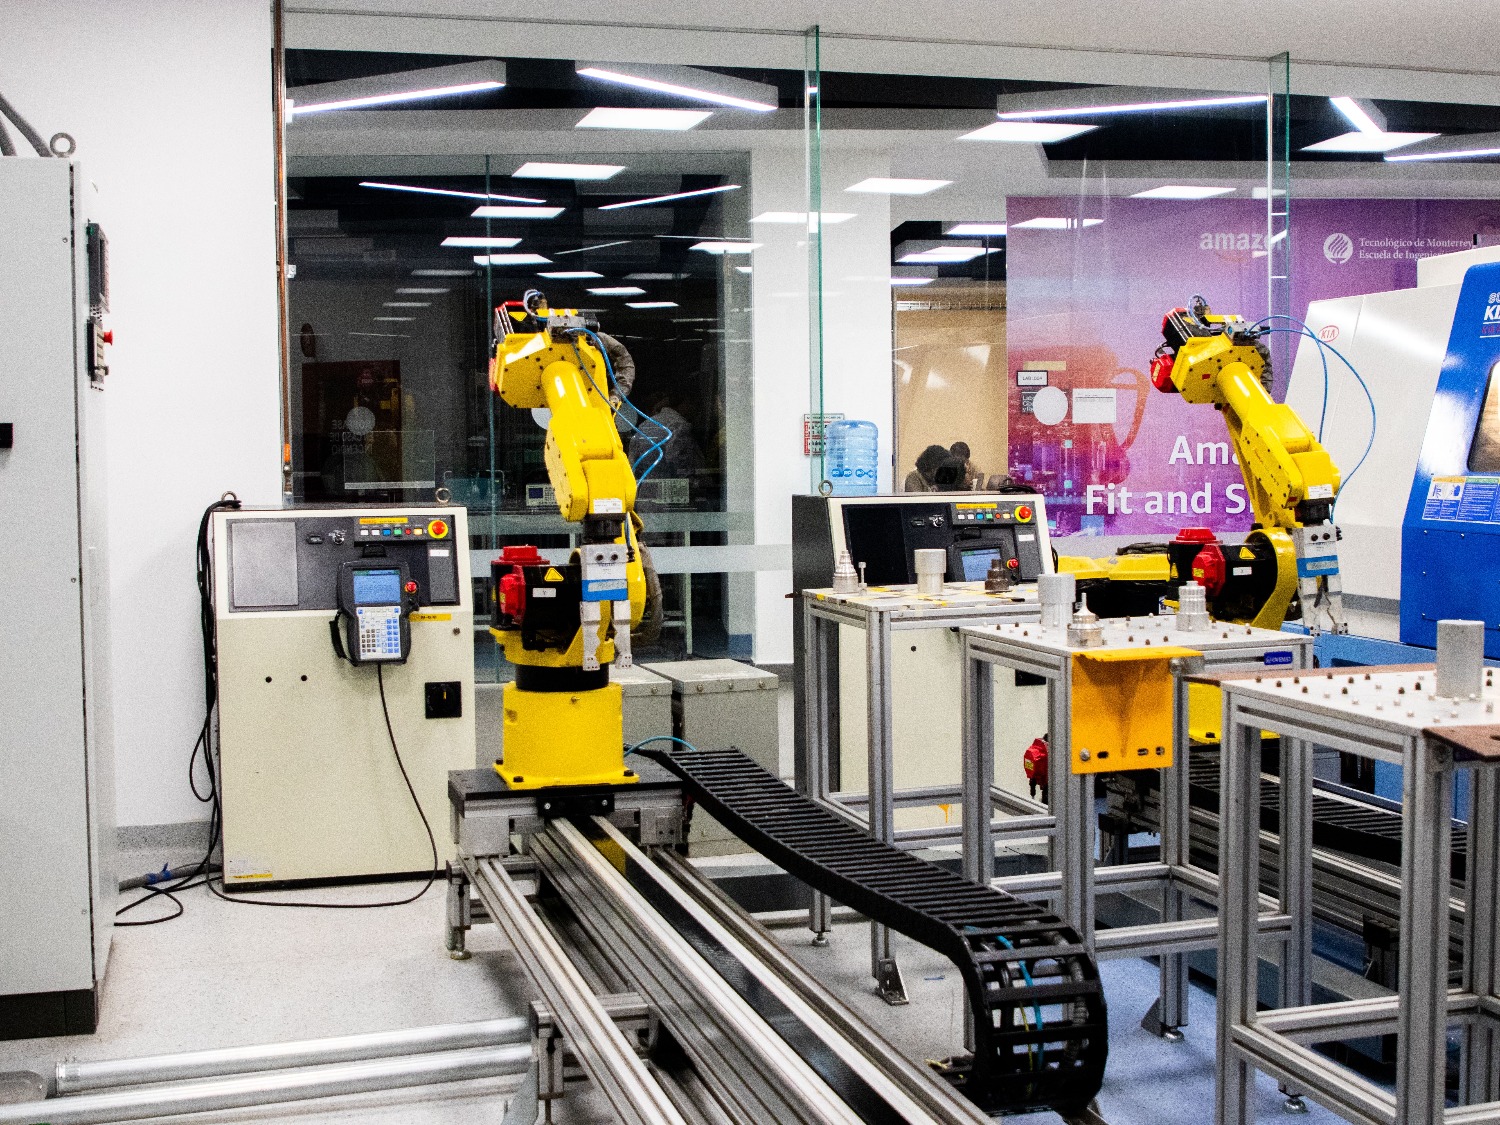
Isaac Capture nie istnieje w izolacji; jest kluczowym komponentem Isaac Lab . To środowisko umożliwia trenowanie strategii robotycznych z wykorzystaniem uczenia przez wzmacnianie lub imitacji. Przepływ pracy jest prosty: zdalnie sterujesz robotem, nagrywasz demonstrację w plikach HDF5, a następnie używasz narzędzi takich jak Isaac Lab Mimic do uczenia modelu na podstawie tych przykładów. Ponadto system umożliwia randomizację domeny , zróżnicowanie tekstur i fizyki, dzięki czemu robot nie gubi się podczas zmian oświetlenia w świecie rzeczywistym.
Kluczowym szczegółem technicznym jest możliwość działania systemu w trybie autonomicznym . Oznacza to, że można przechwytywać dane bez konieczności renderowania całej sceny na hełmie XR, co pozwala zaoszczędzić znaczne zasoby obliczeniowe. Dla osób poszukujących maksymalnego realizmu, integracja z silnikiem fizycznym Newtona umożliwia symulację odkształcalnych obiektów, tkanin i kabli – co stanowiło duże wyzwanie w tradycyjnej symulacji konstrukcji sztywnych.
Znaczenie remarketingu i informacji zwrotnej
Retargeting oparty na grafie to magia, która działa. Nie chodzi tu tylko o kopiowanie pozycji, ale o mapowanie intencji człowieka. Na przykład, ściśnięcie palca na rękawiczce przekłada się na sygnał zamknięcia dla chwytaka robota. Ten proces jest w pełni konfigurowalny; można przełączyć się ze sterowania opartego na kontrolerze ruchu na śledzenie dłoni, po prostu zmieniając funkcję konstruktora w ustawieniach środowiska.
Aby zapobiec „ślepocie” operatora, Isaac Capture wdraża haptyczne sprzężenie zwrotne . Gdy robot dotknie obiektu w symulatorze, kontroler operatora może wibrować proporcjonalnie do siły uderzenia. W przypadku rękawic haptycznych, każdy palec może odebrać wyraźny sygnał, pozwalając operatorowi poczuć, jak mocno ściska obiekt, co znacząco poprawia jakość nagrywanych demonstracji.
Optymalizacja i wdrażanie w świecie rzeczywistym
Aby zapewnić płynne działanie, NVIDIA zoptymalizowała renderowanie z wykorzystaniem technologii RTX i wdrożyła funkcję Deadline Pacing , która organizuje zadania retargetingu, aby zapobiec blokowaniu pętli symulacji. Jest to kluczowe, aby uniknąć odczuwalnych opóźnień dla operatora, co byłoby katastrofalne w skutkach podczas wykonywania zadań wymagających precyzji. Dodatkowo, wizualizację debugowania można skonfigurować tak, aby wyświetlała czerwone kule reprezentujące śledzone połączenia, potwierdzając, że wszystko jest wyrównane.
Docelowo cały ten ekosystem ma służyć do zasilania modeli fundamentalnych, takich jak GR00T. Modele te są wstępnie trenowane z wykorzystaniem ogromnych ilości nagrań wideo z udziałem ludzi, a następnie dostrajane za pomocą precyzyjnych danych uzyskanych za pomocą Isaac Capture. W ten sposób przechodzimy od robota, który potrafi wykonywać tylko jedno zadanie w laboratorium, do maszyn uniwersalnych, zdolnych do adaptacji w warunkach domowych lub przemysłowych z zadziwiającą łatwością.
Obecna architektura Isaac Capture i jej połączenie z Isaac Lab umożliwiają przekształcenie dowolnej przestrzeni fizycznej w jej cyfrowego bliźniaka za pomocą skanowania LiDAR i rozpryskiwania Gaussa, tworząc zamknięty cykl, w którym przechwytywanie danych ludzkich , masowa symulacja i wdrażanie na prawdziwym sprzęcie są stale przetwarzane w celu uzyskania prawdziwej inteligencji przestrzennej.

Najczęściej zadawane pytania
Czym właściwie jest Isaac Capture w kontekście robotyki?
Jest to platforma łącząca teleoperacje i przechwytywanie danych ludzkich w celu szkolenia robotów, umożliwiając przełożenie ruchów ludzi na działania robotyczne poprzez retargeting.
Czy można używać Isaac Capture bez zestawu wirtualnej rzeczywistości?
Tak, system obsługuje tryb autonomiczny, który umożliwia korzystanie z klawiatury, kontrolerów gier, myszy SpaceMouse lub fizycznych ramion wiodących do sterowania robotem.
W jaki sposób Isaac Capture pomaga zmniejszyć różnicę między symulacją a rzeczywistością?
Umożliwia generowanie wysokiej jakości zestawów danych w oparciu o rzeczywiste demonstracje z udziałem ludzi i wykorzystuje randomizację domeny, aby uczynić robota odpornym na zmiany w środowisku fizycznym.
Które urządzenia są kompatybilne ze śledzeniem dłoni?
System jest kompatybilny z Apple Vision Pro, Meta Quest 3, PICO 4 Ultra oraz specjalistycznymi rękawiczkami, np. marki MANUS.
Jaką rolę odgrywa retargeting w tym systemie?
Retargeting działa na zasadzie tłumacza, który dostosowuje anatomię i ruchy operatora-człowieka do struktury i fizycznych ograniczeń robota.
Czy poprzez Isaac Capture można odczuć kontakt fizyczny?
Tak, system obsługuje sprzężenie zwrotne dotykowe, które wysyła wibracje do kontrolerów lub rękawic zależnie od siły nacisku wykrytej podczas symulacji.
W jaki sposób zebrane dane są integrowane z treningiem robota?
Demonstracje są nagrywane w plikach HDF5, które następnie są przetwarzane przez frameworki do nauki imitacji, takie jak Isaac Lab Mimic.