- Isaac Capture unifică teleoperarea robotică și captura egocentrică de date într-un ecosistem modular compatibil cu simularea și mediile din lumea reală.
- Sistemul folosește un flux de retargetare bazat pe grafice care traduce mișcările umane captate de XR sau mănuși în acțiuni robotice precise.
- Se integrează complet cu Isaac Lab, permițând generarea de seturi masive de date pentru antrenarea modelelor de învățare prin imitație și consolidare.

Dacă ești pasionat de robotică, știi că cea mai mare provocare este să faci un robot să învețe să se miște ca noi, fără să dureze o veșnicie. Aici intervine Isaac Capture . Este un instrument care practic îți permite să „ghidezi” robotul, fie într-un simulator, fie în viața reală, și să înregistrezi acele mișcări, astfel încât mașina să le poată învăța singură. Este ca și cum i-ai da robotului un exemplu practic, astfel încât să nu fie nevoit să ghicească cum să îndeplinească o sarcină.
Cel mai puternic aspect al acestui sistem este că nu doar mișcă un braț robotic; combină teleoperarea avansată cu capturarea datelor dintr-o perspectivă umană, cunoscută sub numele de flux egocentric. În cele din urmă, scopul este de a alimenta algoritmii de deep learning cu date de înaltă calitate, eliminând decalajul frustrant dintre ceea ce se întâmplă pe computer și ceea ce se întâmplă de fapt atunci când robotul atinge podeaua fabricii.
Inima lui Isaac Capture și cum funcționează
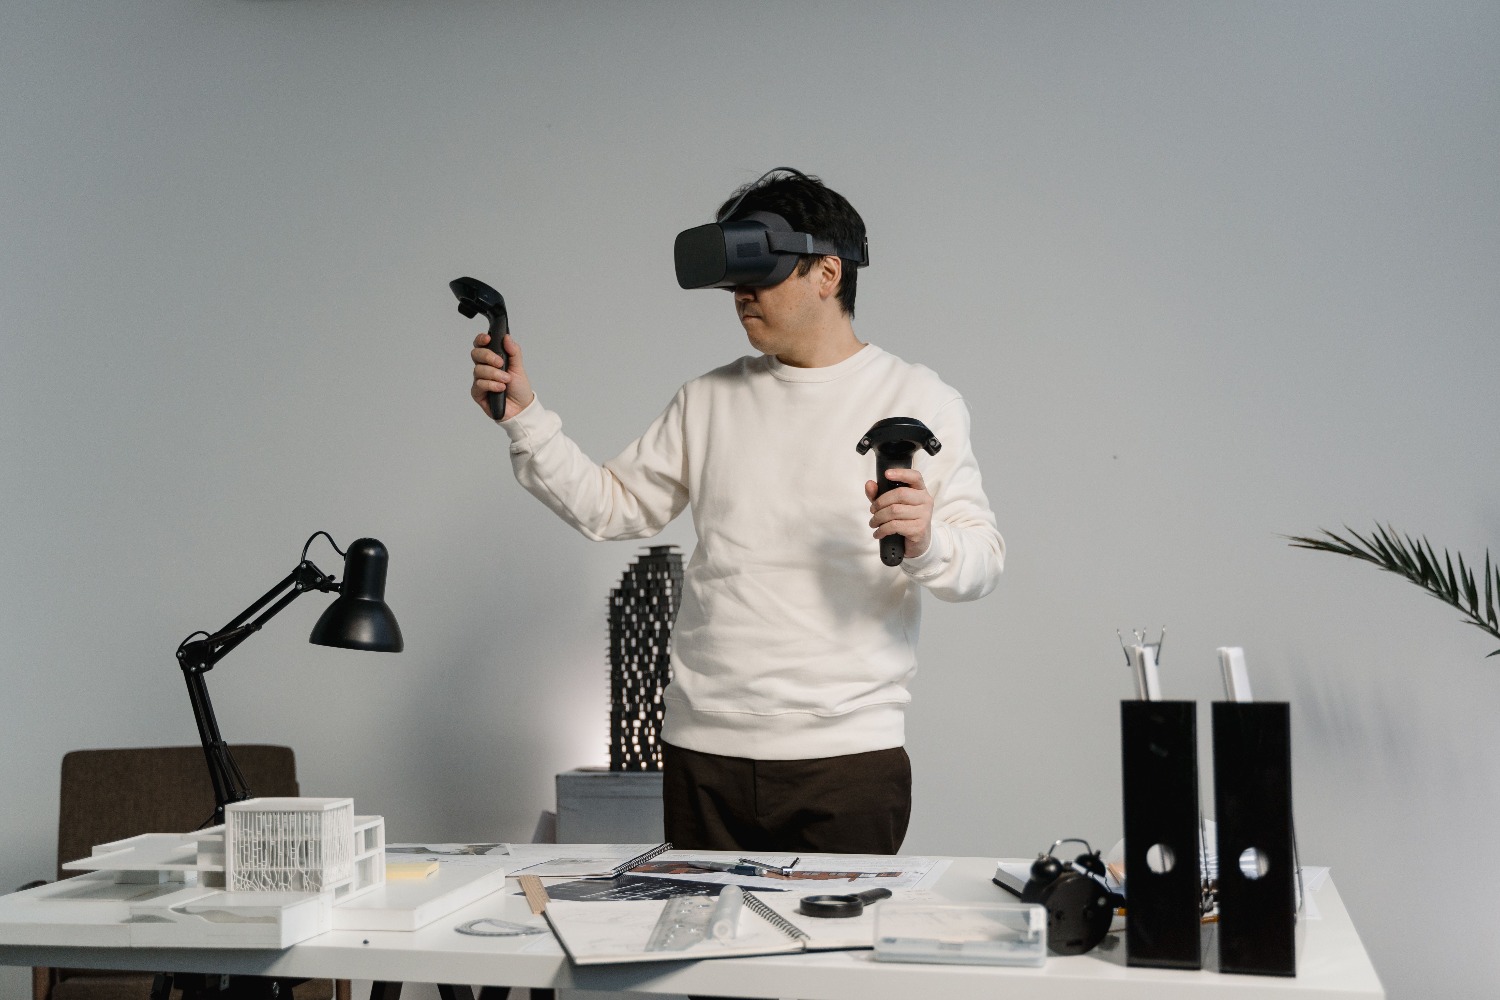
Pentru a înțelege cum funcționează acest lucru, trebuie să analizăm cei doi piloni ai săi. Pe de o parte, avem Isaac Teleop , care este puntea dintre controlerele sau căștile noastre și robot. Acest modul este responsabil pentru captarea datelor de urmărire și transmiterea lor prin „traducători” numiți retargeter , care ajustează anatomia umană la cea a robotului. Pe de altă parte, ego pipeline-ul (cu instrumente precum EgoHand și EgoPost) este responsabil pentru procesarea videoclipurilor din punctul de vedere al operatorului pentru a reconstrui mișcările mâinii.
Întreaga configurație se bazează pe un nucleu comun de plugin-uri pentru dispozitive și utilitare de date. Acest lucru este fantastic deoarece vă permite să extindeți configurația hardware fără a fi nevoie să programați fiecare integrare de la zero. Practic, sistemul citește datele de intrare ale dispozitivului, le procesează folosind graficul de retargetare și generează un tensor de acțiuni pe care botul le poate executa instantaneu.
Hardware și moduri de control compatibile
Versatilitatea este completă. Puteți utiliza căști de realitate extinsă (XR) precum Apple Vision Pro, care oferă urmărirea a 26 de articulații pe mână, sau puteți opta pentru opțiuni mai clasice, precum Meta Quest 3 și PICO 4 Ultra. Dar nu este vorba doar despre căști; puteți integra și mănuși MANUS sau exoschelete Haptikos pentru precizie chirurgicală la nivelul degetelor, vitală dacă lucrați cu mâini robotice care necesită dexteritate.
Dacă nu aveți la îndemână o cască, nicio problemă, deoarece sistemul acceptă dispozitive independente . Puteți controla robotul cu o tastatură, un controller de joc sau chiar un SpaceMouse pentru un control de 6 grade de libertate. Există chiar și suport pentru brațe de ghidare fizice (cum ar fi SO-101), unde mișcați un braț real, iar robotul simulat imită unghiurile articulațiilor în timp real, fără a fi nevoie de calcule complexe de cinematică inversă.
Integrare cu Isaac Lab și fluxul de instruire
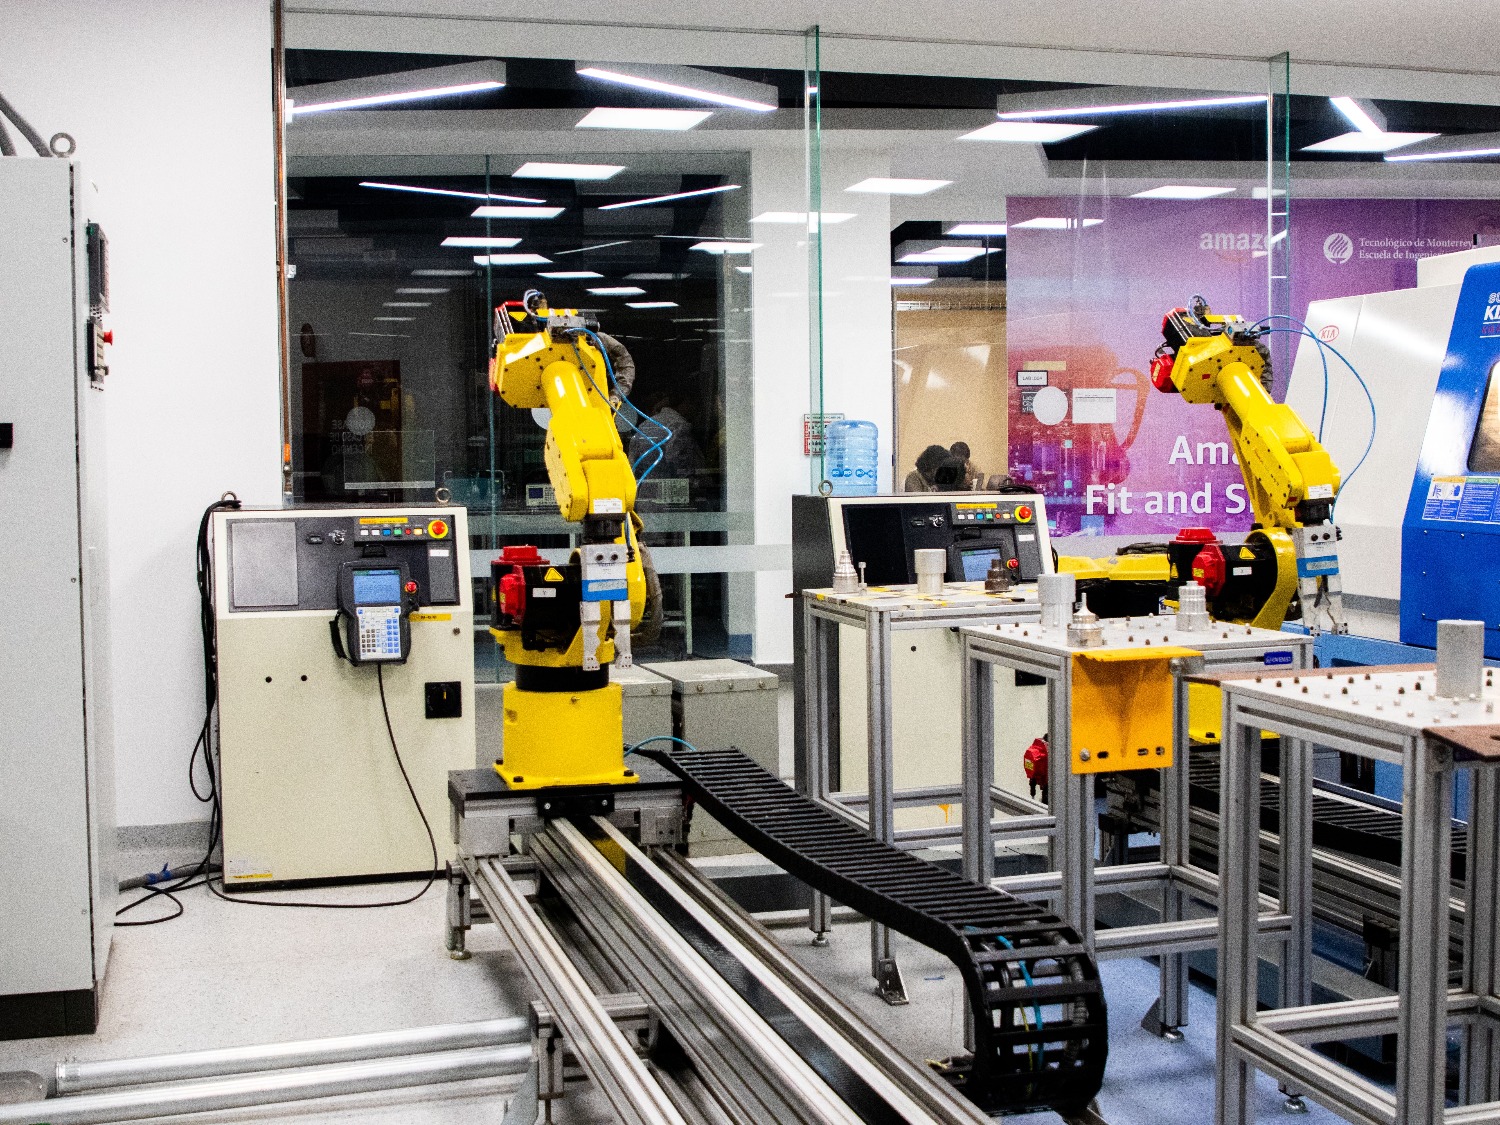
Isaac Capture nu există izolat; este o componentă cheie a Isaac Lab . Acest mediu permite antrenarea politicilor robotice folosind învățarea prin consolidare sau imitație. Fluxul de lucru este simplu: teleoperezi robotul, înregistrezi demonstrația în fișiere HDF5 și apoi folosești instrumente precum Isaac Lab Mimic pentru a preda modelul din acele exemple. În plus, sistemul permite randomizarea domeniilor , variația texturilor și a fizicii, astfel încât robotul să nu se piardă atunci când iluminarea se schimbă în lumea reală.
Un detaliu tehnic cheie este capacitatea sistemului de a rula în mod independent . Aceasta înseamnă că puteți captura date fără a fi nevoie să randați întreaga scenă pe o cască XR, economisind resurse de calcul semnificative. Pentru cei care caută realism maxim, integrarea cu motorul fizic Newton permite simularea obiectelor, materialelor textile și cablurilor deformabile - lucru care a reprezentat o provocare majoră în simulările rigide tradiționale.
Importanța retargetingului și a feedback-ului
Retargetarea bazată pe grafice este cea care face magia să funcționeze. Nu este vorba doar de copierea unei poziții, ci de maparea intenției umane. De exemplu, o apăsare a degetului pe o mănușă se traduce într-un semnal de apropiere pentru dispozitivul de prindere al robotului. Acest proces este complet configurabil; puteți trece de la controlul bazat pe controlerul de mișcare la urmărirea mâinii pur și simplu schimbând funcția constructorului în setările de mediu.
Pentru a preveni „orbirea” operatorului, Isaac Capture implementează feedback haptic . Dacă robotul atinge un obiect din simulator, controlerul operatorului poate vibra proporțional cu forța impactului. În cazul mănușilor haptice, fiecare deget poate primi un semnal distinct, permițând operatorului să simtă cât de strâns prinde un obiect, ceea ce îmbunătățește dramatic calitatea demonstrațiilor înregistrate.
Optimizare și implementare în lumea reală
Pentru a se asigura că totul funcționează fără probleme, NVIDIA a optimizat randarea cu RTX și a implementat Deadline Pacing , care organizează sarcinile de retargetare pentru a împiedica blocarea buclei de simulare. Acest lucru este crucial pentru a evita orice întârziere percepută de operator, care ar fi dezastruoasă atunci când se încearcă executarea unor sarcini de precizie. În plus, vizualizarea de depanare poate fi configurată să afișeze sfere roșii reprezentând articulațiile urmărite, confirmând că totul este aliniat.
În cele din urmă, întregul ecosistem își propune să alimenteze modele fundamentale precum GR00T. Aceste modele sunt pre-antrenate folosind cantități masive de înregistrări video umane și apoi ajustate fin cu date precise obținute prin Isaac Capture. În acest fel, trecem de la a avea un robot care știe doar cum să îndeplinească o singură sarcină într-un laborator la a avea mașini generaliste capabile să se adapteze la medii domestice sau industriale cu o ușurință uimitoare.
Arhitectura actuală a Isaac Capture și uniunea sa cu Isaac Lab permit transformarea oricărui spațiu fizic într-un geamăn digital prin scanări LiDAR și splatting gaussian, creând un ciclu închis în care captura de date umane , simularea masivă și implementarea pe hardware real sunt constant feedback-ate pentru a obține o inteligență spațială reală.

Întrebări frecvente
Ce este mai exact Isaac Capture în contextul roboticii?
Este o platformă care unifică teleoperarea și capturarea datelor umane pentru antrenarea roboților, permițând traducerea mișcărilor oamenilor în acțiuni robotice prin retargetare.
Poate fi folosit Isaac Capture fără o cască de realitate virtuală?
Da, sistemul acceptă modul autonom, care permite utilizarea tastaturilor, controlerelor de jocuri, SpaceMouse-ului sau a brațelor conducătoare fizice pentru a controla robotul.
Cum ajută Isaac Capture la reducerea decalajului dintre simulator și realitate?
Permite generarea de seturi de date de înaltă calitate bazate pe demonstrații umane reale și utilizarea randomizării domeniilor pentru a face robotul robust la schimbările din mediul fizic.
Ce dispozitive sunt compatibile pentru urmărirea mâinilor?
Sistemul este compatibil cu Apple Vision Pro, Meta Quest 3, PICO 4 Ultra și mănuși specializate, cum ar fi cele de la marca MANUS.
Ce rol joacă retargetingul în acest sistem?
Retargetingul acționează ca un traducător care adaptează anatomia și mișcările operatorului uman la structura și limitele fizice ale robotului.
Este posibil să simți contactul fizic prin intermediul lui Isaac Capture?
Da, sistemul acceptă feedback haptic care trimite vibrații către controlere sau mănuși în funcție de forța de contact detectată în simulare.
Cum sunt integrate datele captate în antrenamentul robotului?
Demonstrațiile sunt înregistrate în fișiere HDF5, care sunt apoi procesate de framework-uri de învățare prin imitație, cum ar fi Isaac Lab Mimic.