- Isaac Capture объединяет дистанционное управление роботами и эгоцентрический сбор данных в модульную экосистему, совместимую с моделированием и реальными условиями окружающей среды.
- Система использует алгоритм перенацеливания на основе графов, который преобразует движения человека, зафиксированные с помощью XR-технологий или перчаток, в точные действия робота.
- Он полностью интегрирован с Isaac Lab, что позволяет создавать огромные наборы данных для обучения моделей имитации и обучения с подкреплением.

Если вы увлекаетесь робототехникой, то знаете, что самая большая проблема — это научить робота двигаться подобно нам, не тратя на это целую вечность. Вот тут-то и пригодится Isaac Capture . Это инструмент, который, по сути, позволяет «направлять» робота, будь то в симуляторе или в реальной жизни, и записывать эти движения, чтобы машина могла научиться им самостоятельно. Это как дать роботу практический пример, чтобы ему не приходилось гадать, как выполнить задачу.
Самая мощная особенность этой системы заключается в том, что она не просто перемещает роботизированную руку; она сочетает в себе передовые возможности дистанционного управления с сбором данных с точки зрения человека, известным как эгоцентрический поток. В конечном итоге, цель состоит в том, чтобы обеспечить алгоритмы глубокого обучения высококачественными данными, преодолевая досадный разрыв между тем, что происходит на компьютере, и тем, что происходит на самом деле, когда робот касается производственного цеха.
Суть Isaac Capture и принцип его работы.
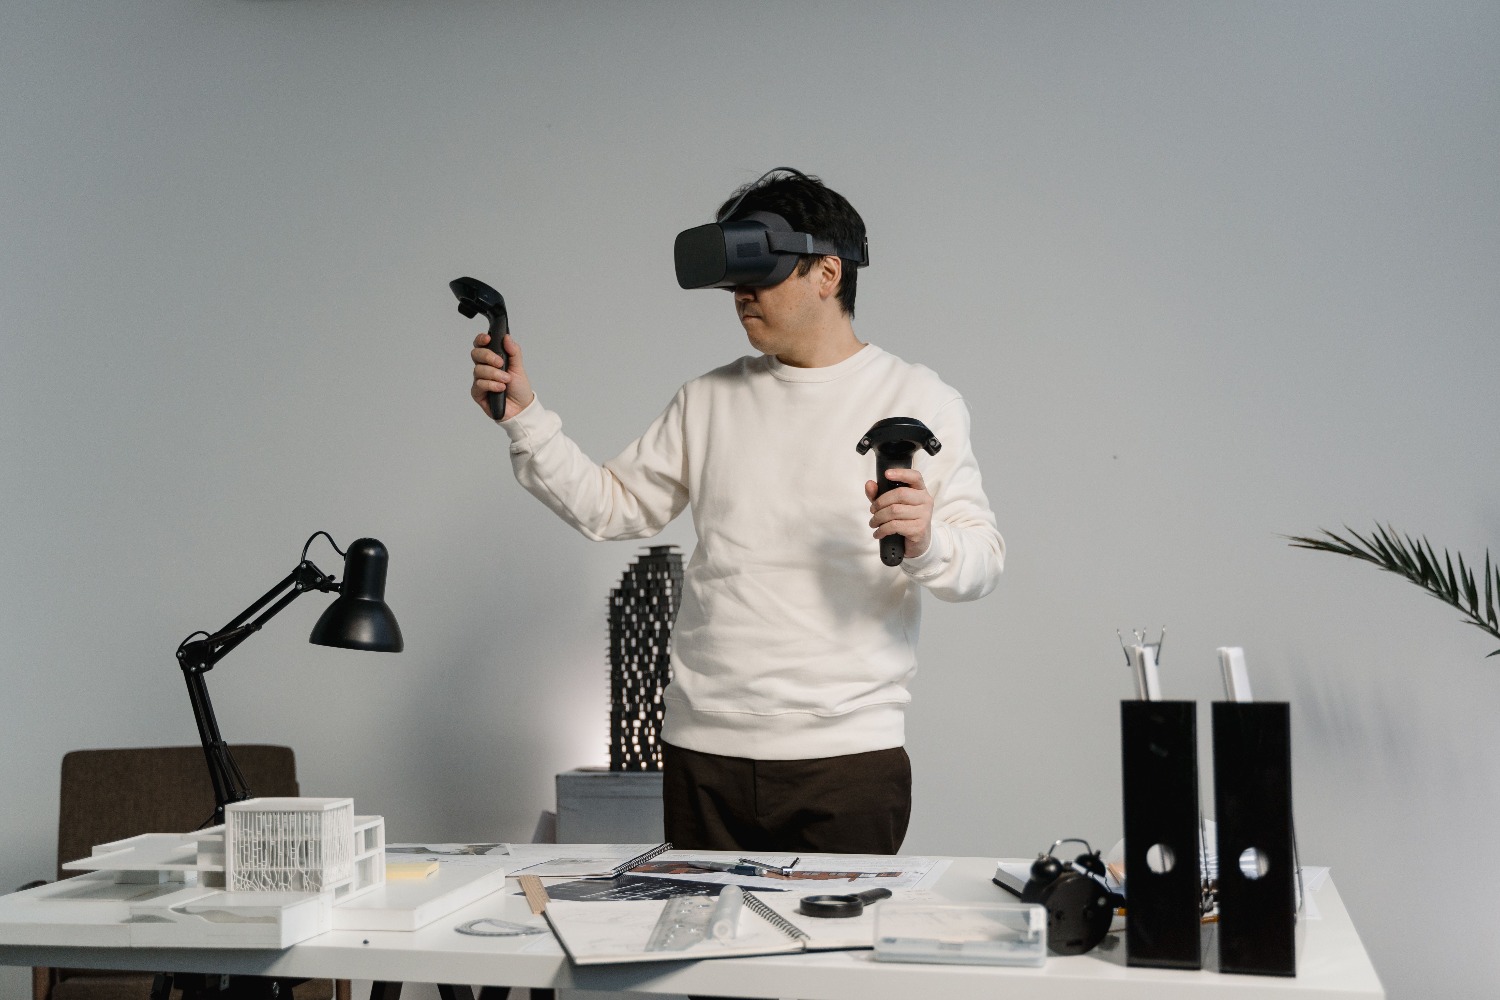
Чтобы понять, как это работает, нам нужно рассмотреть два основных компонента. С одной стороны, у нас есть Isaac Teleop , который является связующим звеном между нашими контроллерами или гарнитурами и роботом. Этот модуль отвечает за захват данных отслеживания и передачу их через «трансляторы», называемые ретаргетерами , которые подстраивают анатомию человека под анатомию робота. С другой стороны, конвейер обработки данных (с такими инструментами, как EgoHand и EgoPost) отвечает за обработку видео с точки зрения оператора для восстановления движений рук.
Вся эта система основана на общем ядре из плагинов для устройств и утилит для работы с данными. Это замечательно, потому что позволяет расширять конфигурацию оборудования без необходимости программировать каждую интеграцию с нуля. По сути, система считывает входные данные с устройства, обрабатывает их с помощью графа ретаргетинга и выдает тензор действий, которые бот может мгновенно выполнить.
Совместимое оборудование и режимы управления
Универсальность очевидна. Вы можете использовать гарнитуры расширенной реальности (XR) , такие как Apple Vision Pro, обеспечивающие отслеживание 26 суставов на каждой руке, или выбрать более классические варианты, такие как Meta Quest 3 и PICO 4 Ultra. Но дело не только в гарнитурах; вы также можете интегрировать перчатки MANUS или экзоскелеты Haptikos для хирургической точности движений пальцев, что крайне важно при работе с роботизированными руками, требующими высокой ловкости.
Если у вас нет под рукой гарнитуры, не беда, поскольку система поддерживает автономные устройства . Вы можете управлять роботом с помощью клавиатуры, игрового контроллера или даже SpaceMouse для управления с 6 степенями свободы. Поддерживаются даже физические манипуляторы (например, SO-101), где вы перемещаете реальный манипулятор, а смоделированный робот имитирует углы суставов в реальном времени, без необходимости сложных вычислений обратной кинематики.
Интеграция с Isaac Lab и процессом обучения.
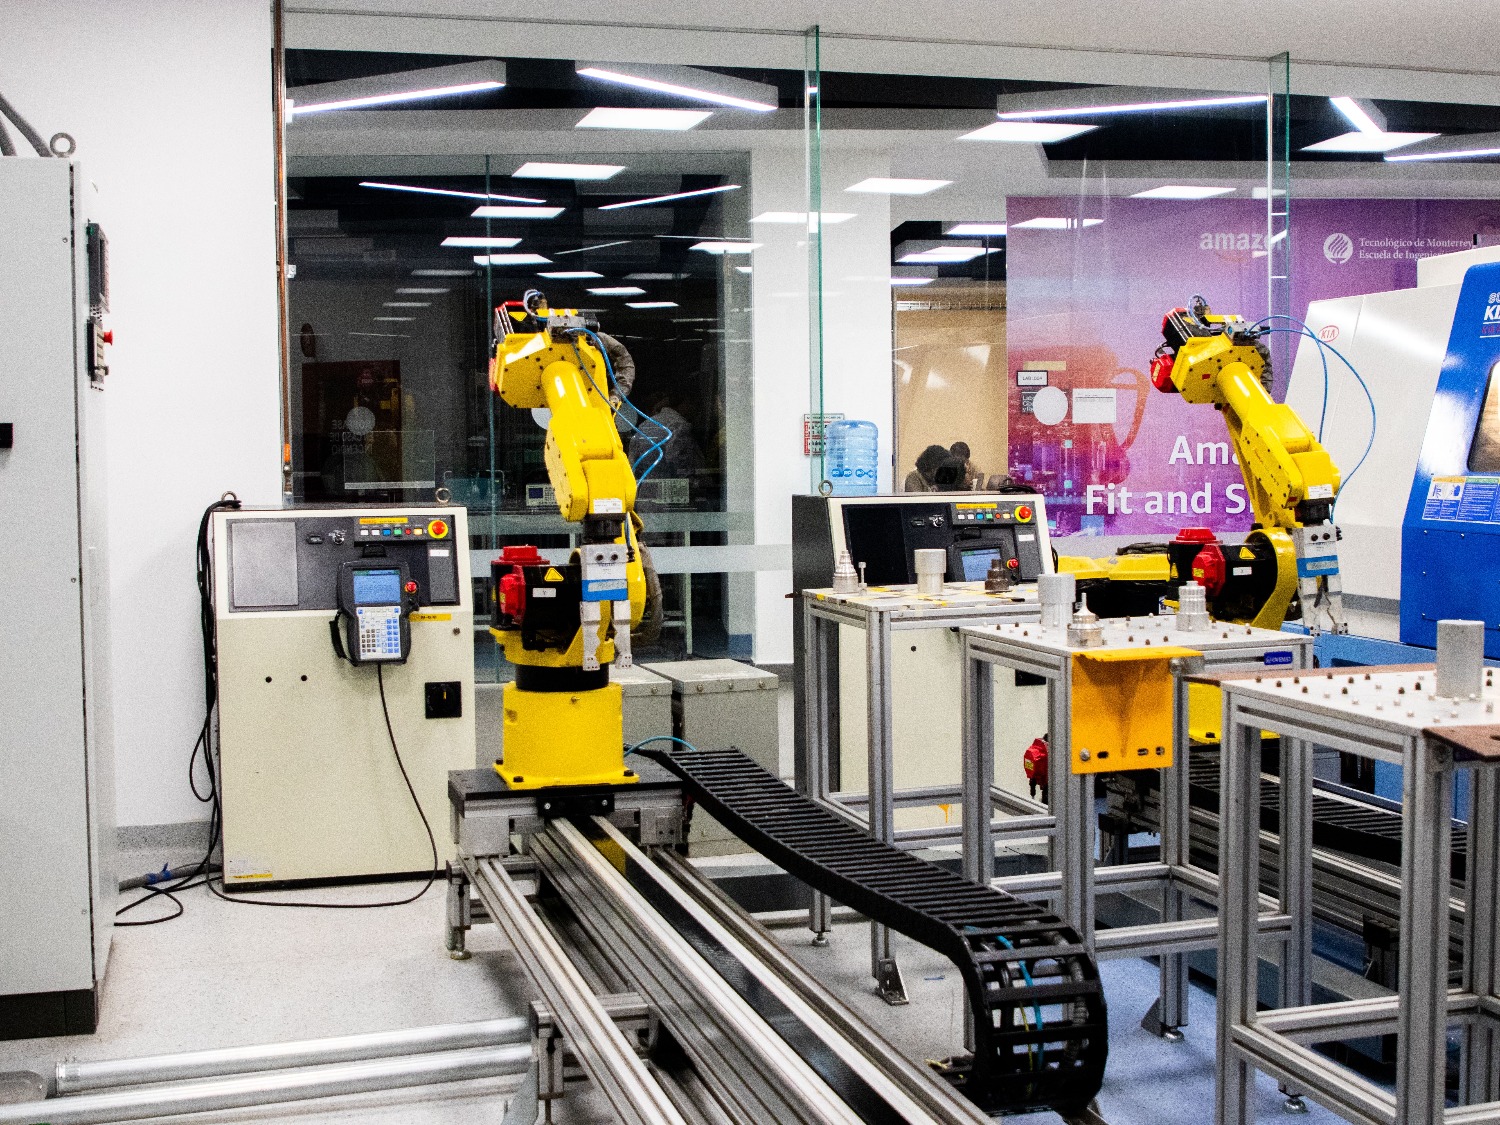
Isaac Capture не существует изолированно; это ключевой компонент Isaac Lab . Эта среда позволяет обучать роботов стратегиям с использованием обучения с подкреплением или имитации. Рабочий процесс прост: вы дистанционно управляете роботом, записываете демонстрацию в файлы HDF5, а затем используете такие инструменты, как Isaac Lab Mimic, для обучения модели на основе этих примеров. Кроме того, система позволяет рандомизировать домен , изменять текстуры и физические параметры, чтобы робот не терялся при изменении освещения в реальном мире.
Ключевой технической деталью является возможность работы системы в автономном режиме . Это означает, что вы можете собирать данные без необходимости рендеринга всей сцены на XR-шлеме, что значительно экономит вычислительные ресурсы. Для тех, кто стремится к максимальной реалистичности, интеграция с физическим движком Newton позволяет моделировать деформируемые объекты, ткани и кабели — задача, которая ранее представляла собой серьезную проблему в традиционных моделях жестких объектов.
Важность ретаргетинга и обратной связи
Ретаргетинг на основе графов — вот что делает этот процесс таким эффективным. Это не просто копирование позиции, а сопоставление с намерениями человека. Например, сжатие пальца на перчатке преобразуется в сигнал закрытия для захвата робота. Этот процесс полностью настраиваемый; вы можете переключиться с управления на основе контроллера движения на отслеживание руки, просто изменив функцию-конструктор в настройках среды.
Чтобы предотвратить «слепоту» оператора, Isaac Capture использует тактильную обратную связь . Если робот касается объекта в симуляторе, контроллер оператора может вибрировать пропорционально силе удара. В случае тактильных перчаток каждый палец может получать отдельный сигнал, позволяя оператору чувствовать, насколько крепко он держит объект, что значительно улучшает качество записанных демонстраций.
Оптимизация и внедрение в реальных условиях.
Для обеспечения бесперебойной работы NVIDIA оптимизировала рендеринг с помощью RTX и внедрила функцию Deadline Pacing , которая организует задачи перенацеливания таким образом, чтобы они не блокировали цикл моделирования. Это крайне важно для предотвращения любых ощутимых задержек для оператора, которые были бы катастрофическими при выполнении задач, требующих высокой точности. Кроме того, визуализацию отладки можно настроить таким образом, чтобы она отображала красные сферы, представляющие отслеживаемые суставы, подтверждая, что все выровнено.
В конечном итоге, вся эта экосистема направлена на подпитку базовых моделей, таких как GR00T. Эти модели предварительно обучаются с использованием огромного количества видеоматериалов с участием людей, а затем дорабатываются с помощью точных данных, полученных через Isaac Capture. Таким образом, мы переходим от робота, умеющего выполнять только одну задачу в лаборатории, к универсальным машинам, способным с удивительной легкостью адаптироваться к бытовым или промышленным условиям.
Современная архитектура Isaac Capture и ее интеграция с Isaac Lab позволяют преобразовать любое физическое пространство в цифровой двойник с помощью сканирования LiDAR и метода Gaussian Splatting, создавая замкнутый цикл, в котором сбор данных человеком , масштабное моделирование и развертывание на реальном оборудовании постоянно обмениваются данными для достижения реального пространственного интеллекта.

Часто задаваемые вопросы
Что именно представляет собой Isaac Capture в контексте робототехники?
Это платформа, которая объединяет дистанционное управление и сбор данных о действиях человека для обучения роботов, позволяя преобразовывать движения людей в действия роботов посредством перенацеливания.
Можно ли использовать Isaac Capture без гарнитуры виртуальной реальности?
Да, система поддерживает автономный режим, который позволяет использовать клавиатуру, игровые контроллеры, SpaceMouse или физические манипуляторы для управления роботом.
Как Isaac Capture помогает сократить разрыв между симуляцией и реальностью?
Это позволяет генерировать высококачественные наборы данных на основе реальных демонстраций людей и использовать рандомизацию предметной области, чтобы сделать робота устойчивым к изменениям физической среды.
Какие устройства совместимы для отслеживания движений рук?
Система совместима с Apple Vision Pro, Meta Quest 3, PICO 4 Ultra и специализированными перчатками, например, от бренда MANUS.
Какова роль ретаргетинга в этой системе?
Функция перенацеливания действует как переводчик, адаптирующий анатомию и движения оператора к структуре и физическим ограничениям робота.
Возможно ли ощутить физический контакт с помощью Isaac Capture?
Да, система поддерживает тактильную обратную связь, которая передает вибрации контроллерам или перчаткам в зависимости от силы контакта, обнаруженной в ходе моделирования.
Каким образом полученные данные интегрируются в процесс обучения робота?
Демонстрации записываются в файлы HDF5, которые затем обрабатываются с помощью фреймворков имитационного обучения, таких как Isaac Lab Mimic.