- Нове бионичке руке са вештачком интелигенцијом комбинују сензоре близине и притиска са неуронским мрежама како би аутономно прилагодиле држање и снагу стиска.
- Дељена контрола човека и машине смањује когнитивно оптерећење корисника и побољшава тачност у деликатним свакодневним задацима.
- Развијају се хибридни, модуларни и гејмифицирани дизајни, као и неуронски интерфејси, како би се контрола и осећај протезе приближили онима код праве руке.
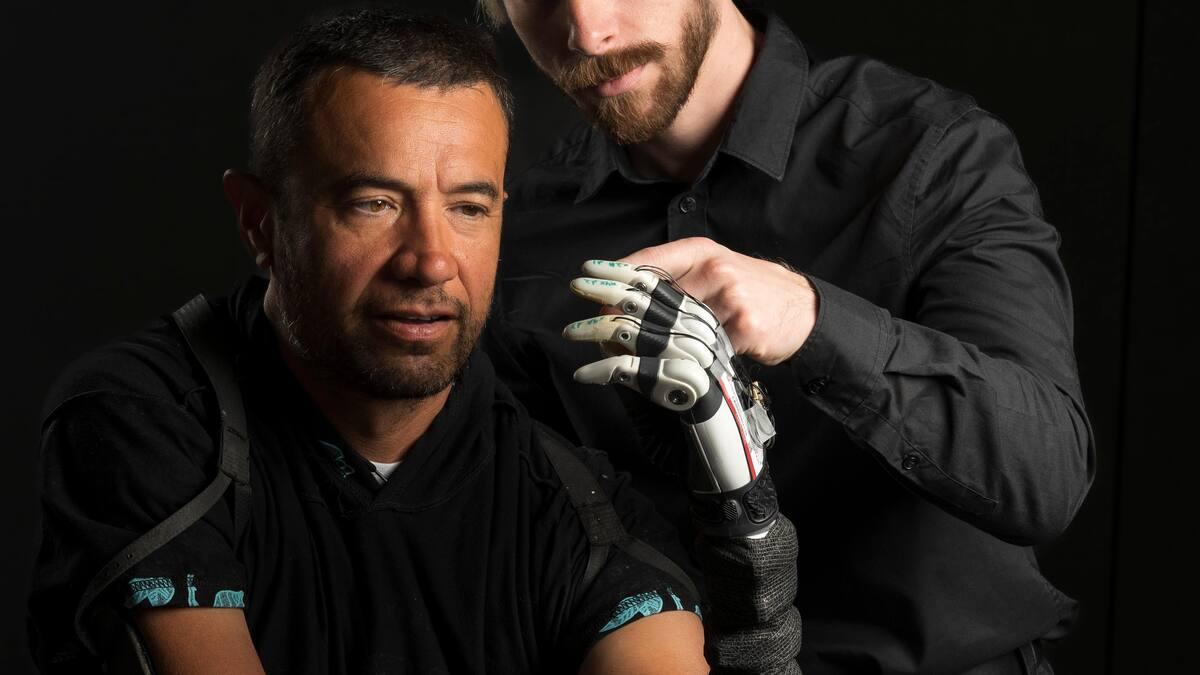
Бионске руке са вештачком интелигенцијом праве огроман корак напред у поређењу са традиционалним протезама: више се не ради само о механичком померању прстију, већ о опоравку нечега веома сличног природној спретности људске руке, уз мање менталног напора и више самопоуздања у свакодневном животу.
Оно што је заиста револуционарно код ове нове генерације протеза јесте то што комбинују напредне сензоре, вештачку интелигенцију (AI) моделе , круте и меке роботске структуре и заједничке системе управљања човек-машина, тако да рука „размишља“ о делу покрета док корисник наставља да одлучује шта жели да ради у датом тренутку.
Од првих протеза до интелигентних бионичких руку
Идеја о замени изгубљеног уда има дугу историју : протетске руке и шаке постојале су у антици, попут чувене „Руке из Капуе“, која датира из око 300. године пре нове ере, направљене од гвожђа, бронзе и дрвета. Верује се да је припадала римском војнику који ју је користио да држи штит након што је изгубио део руке.
Вековима су протезе биле мало више од естетских уређаја , једноставних калупа који су опонашали облик удова, али нису нудили никакву стварну функционалност. Њихова сврха је у суштини била козметичка, да „прикрију“ одсуство удова без обезбеђивања икаквог корисног покрета.
Са медицинским и механичким напретком 19. и 20. века дошле су прве зглобне протезе, способне да репродукују неке основне покрете захваљујући једноставним механизмима. Касније су се појавиле „роботске“ или „бионске“ протезе, са моторима, разним врстама хватаљки и одређеним степеном мишићне или електричне контроле.
Упркос томе, најнапредније комерцијално доступне бионичке руке и даље пате од кључног ограничења: њихова контрола остаје сложена, неинтуитивна и ментално исцрпљујућа. Задаци које особа са нетакнутим рукама обавља готово без размишљања – подизање шоље, држање пластичне шоље, хватање танког комада папира – представљају огроман изазов за многе кориснике протеза.
Когнитивни напор је толико висок да скоро половина корисника на крају одустане од своје бионичке руке, наводећи тешкоће коришћења, неприродне контроле и стални ментални напор. Главни проблем је што већина ових уређаја не реплицира тачно осећај додира или аутоматску координацију коју мозак несвесно обавља.
Приступ Универзитета у Јути: заједничка контрола човека и машине
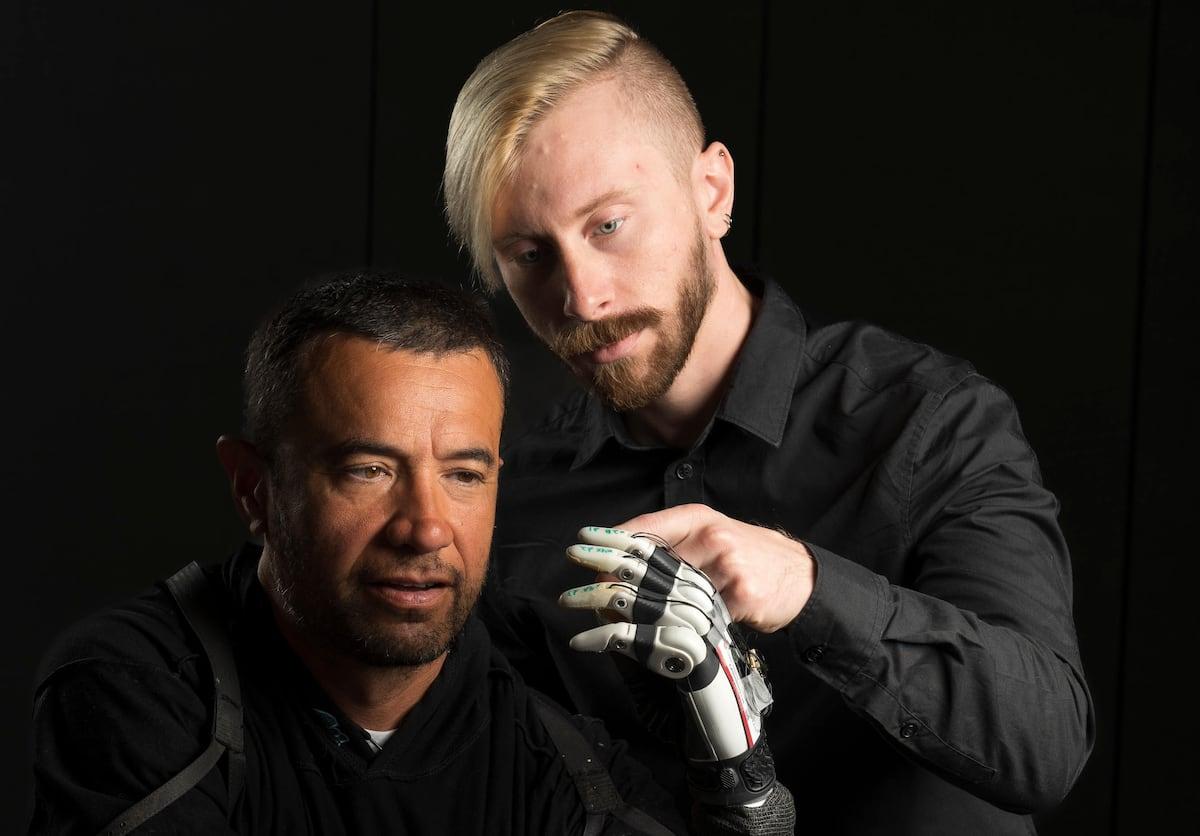
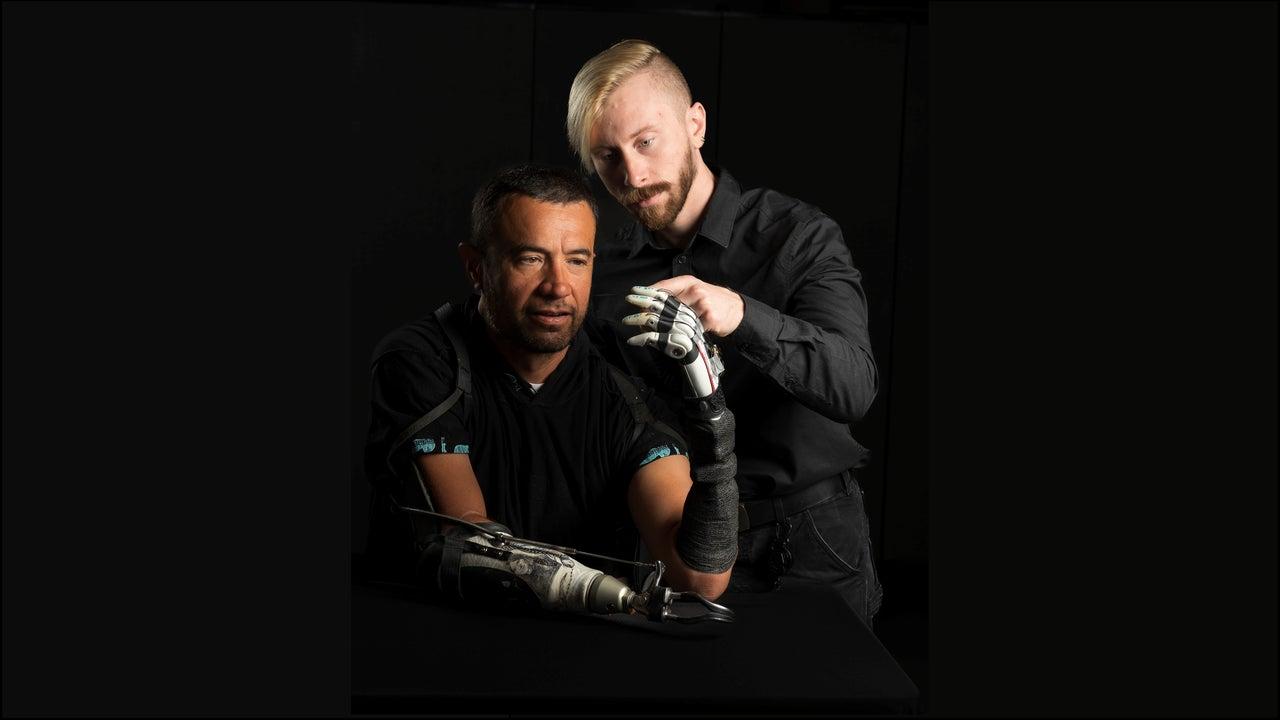
Тим из Лабораторије за неуророботику на Универзитету у Јути , предвођен истраживачима као што су Маршал Траут и Џејкоб А. Џорџ, развио је заједнички систем управљања који потпуно мења свет. Њихов предлог, објављен у часопису Nature Communications, заснован је на комерцијално доступној протетској руци (као што је TASKA Hand) опремљеној сензорима и специјално обученом вештачком интелигенцијом.
Кључна тачка овог рада је континуирана сарадња између особе и протезе : корисник указује на општу намеру радње (зграби, отпусти, приближи, држи...), док је модел вештачке интелигенције задужен за аутономно подешавање положаја прстију и снаге стиска са финесом коју је веома тешко постићи само директном људском контролом.
Да би то постигли, научници су додали сензоре близине и притиска на врхове прстију бионичке руке. Ови оптички сензори су чак у стању да „виде“ објекат пре него што га додирну, процене његову удаљеност и детектују ситне варијације у контакту и притиску када хват почне.
Све ове информације се уносе у систем обучен са хиљадама положаја хвата. Модел вештачке интелигенције „учи“ која комбинација размака прстију и силе је најпогоднија за сваку врсту предмета, тако да када се рука приближи шољи, јајету или листу папира, аутоматски подешава прсте у оптималан положај.
Истовремено, протеза прима људске сигнале из тела , као што је електрична активност мишића подлактице или коже, који указују на намеравано кретање. Систем спаја корисникове сигнале и одлуке вештачке интелигенције у реалном времену како би генерисао хибридну контролу: машина не контролише све, а особа не мора да микроуправља сваким прстом.
Сензори финог додира и близине: ка протетском „шестом чулу“
Један од главних напредака ове бионичке руке покретане вештачком интелигенцијом лежи у њеним вештачким врховима прстију , дизајнираним да имитирају фине људске додире. Они не само да мере притисак који се врши на површину објекта, већ и интегришу оптичке сензоре близине способне да детектују објекте пре физичког контакта.
Захваљујући овим сензорима, прсти могу да детектују чак и практично бестежинску куглицу вате када падне на њих, нешто незамисливо са многим тренутним комерцијалним протезама. Ово омогућава процену масе, запремине и деликатности предмета и, самим тим, подешавање јачине стиска са ултра прецизношћу.
Сваки прст има свој сензор близине који му омогућава да „види“ испред себе , што значи да сви прсти раде паралелно како би постигли стабилан хват. Уместо да корисник мора да размишља: „Сада мало више стиснем кажипрст, сада опустим палац“, вештачка интелигенција израчунава тачан положај потребан целој руци да би држала предмет без његовог згњечења или испуштања.
Подаци о близини и притиску се континуирано уносе у неуронску мрежу , која подешава покрете прстију у реалном времену. Ако објекат почне да клизи, сензори то детектују и систем благо повећава притисак; ако примети да се објекат деформише (на пример, пластична чаша), смањује силу како би се избегло његово ломљење.
Ова сензорна интеграција чини бионичку руку много аутономнијим системом када је у питању регулација хвата, ослобађајући мозак корисника значајног дела задатка сталног праћења који је раније морао свесно да обавља.
Когнитивно оптерећење: зашто бионичке руке толико умарају мозак
У нашем свакодневном животу, померање руке је готово аутоматско : не израчунавамо свесно положај сваког прста или силу коју примењујемо. Мозак се ослања на унутрашње моделе и чуло додира да би прилагодио наш хват, и то чини огромном брзином и несвесно.
Код конвенционалних роботских протеза, ова аутоматизација практично нестаје . Корисник мора пажљиво да размисли о томе који гест да направи, колико силе да примени, када да отвори, а када да затвори, и често то чини готово без икаквих тактилних информација које би га водиле.
Резултат је огроман ментални напор : неинтуитивне контроле, потреба за сталним вежбањем једноставних гестова и осећај да би сваки пад концентрације могао довести до разбијеног стакла или предмета на поду. Овај сценарио објашњава зашто толико корисника на крају напусти протезу упркос њеној напредној технологији.
Систем који је предложио тим из Јуте тежи да ублажи управо ово когнитивно оптерећење . Делегирањем финог подешавања хвата вештачкој интелигенцији и коришћењем сензора који симулирају додир, корисник се може фокусирати на укупну намеру покрета (хватање, држање, отпуштање) уместо да контролише сваки микро-детаљ.
Аутори студије наглашавају да не желе да се особа „бори“ са машином за контролу над својом руком. Циљ је да вештачка интелигенција делује као појачање природне контроле корисника, а не као аутопилот који преузима контролу без дозволе. На овај начин, жеље пацијента се поштују, а истовремено га ослобађају дела менталног терета.
Резултати тестова из стварног света: већа тачност, мање труда
Интелигентни бионички систем руке тестиран је са различитим типовима корисника : девет особа без ампутације (ради валидације контроле и интерфејса) и четири особе са ампутираним удовима са губитком удова између лакта и зглоба, тј. са протезама за подлактицу.
Ови тестови су обухватали веома уобичајене, али деликатне задатке , као што су држање јајета без разбијања, подизање листа папира без цепања, пијење из шоље, манипулисање малим предметима или подизање шоље држећи је за дршку. То су примери где снага стиска и држање морају бити веома прецизни.
Учесници су показали јасно побољшање у безбедности и тачности хватања када су користили систем покретан вештачком интелигенцијом у поређењу са конвенционалним, искључиво људским или искључиво аутоматизованим методама контроле. Штавише, истраживачи су измерили значајно смањење перципираног когнитивног оптерећења током задатака.
Најупечатљивији аспект је то што су многи од ових покрета изведени без претходног интензивног тренинга . Другим речима, комбинација сензора и неуронске мреже омогућила је кориснику да природније користи различите стилове хвата од веома ране фазе, без потребе за памћењем компликованих образаца активације мишића.
Код ампутираних пацијената, примећено је побољшање и у ономе што се назива „фина моторна контрола “, односно способност извођења прецизних и координисаних покрета малим мишићима шаке и прстију, што је неопходно за активности као што су писање, манипулисање прибором за јело, закопчавање одеће или руковање ломљивим предметима.
Да ли бионичка рука са вештачком интелигенцијом има „сопствени ум“?
У саопштењу за штампу Универзитета у Јути говори се о давању руци „сопственог ума “, упечатљивом изразу који је изазвао извесну филозофску и медијску дебату. Идеја није да је протеза свесна, већ да има довољно аутономије да сама управља делом свог покрета.
У пракси, бионичка рука прима информације из околине, обрађује их и делује без потребе да корисник прати свако микро-подешавање. Споља може изгледати као да „одлучује“ сама, али оно што она заправо ради јесте да извршава опште команде корисника на веома софистициран начин, ослањајући се на оно што је научила током обуке неуронске мреже.
Неки стручњаци за когнитивну неуронауку, попут Тамар Макин , показали су да је однос између мозга и протеза сложенији него што се раније мислило. Њихове студије неуроимиџинга сугеришу да протезе у мозгу нису представљене тачно као руке или алати, већ генеришу сопствени неуронски потпис, неку врсту „нове категорије“.
Други истраживачи, попут Дани Клод са Универзитета у Кембриџу , истражују протезе које не само да замењују већ и проширују могућности - на пример, додавањем другог палца - користећи пластичност мозга да интегришу додатне елементе у шему тела без потребе да 100% имитирају оригиналну анатомију.
Све ово покреће занимљива питања о томе како приписујемо свест и агенцију машинама и уређајима. Тренутно немамо начина да докажемо да је вештачка интелигенција свесна, а у случају протеза, више говоримо о високо софистицираним сензомоторним системима контроле него о „умовима“ у строгом смислу.
Друге линије иновација: хибридне руке, модуларност и гејмификација
Паметна рука из Јуте није једини снажан напредак у овој области . Други истраживачки тимови, попут оног на Универзитету Џонс Хопкинс, раде на хибридним роботским рукама које комбинују круте и меке структуре како би боље имитирале људску анатомију и манипулисале и осетљивим и тешким предметима.
Ове хибридне руке обично укључују унутрашњу 3Д штампану структуру направљену од полимера сличних гуми и флексибилних зглобова. Ово омогућава протези да се боље прилагоди неправилним облицима, различитим текстурама и различитим притисцима, пружајући много свестранији хват.
Такође укључују неколико слојева сензора додира инспирисаних људском кожом , способних да детектују контакт, промене притиска и клизање. Ова „електронска кожа“ омогућава руци да осети ако предмет почне да клизи и аутоматски повећа примењену силу како би спречила његов пад.
Све ово је допуњено контролним системима заснованим на мишићним сигналима , где мишићи подлактице шаљу команде вештачким прстима, а вештачка интелигенција и алгоритми машинског учења преводе те сигнале у природне покрете. „Мозак“ протезе тумачи да ли је нешто тврдо или меко, вруће или хладно, стабилно или ће се склизнути.
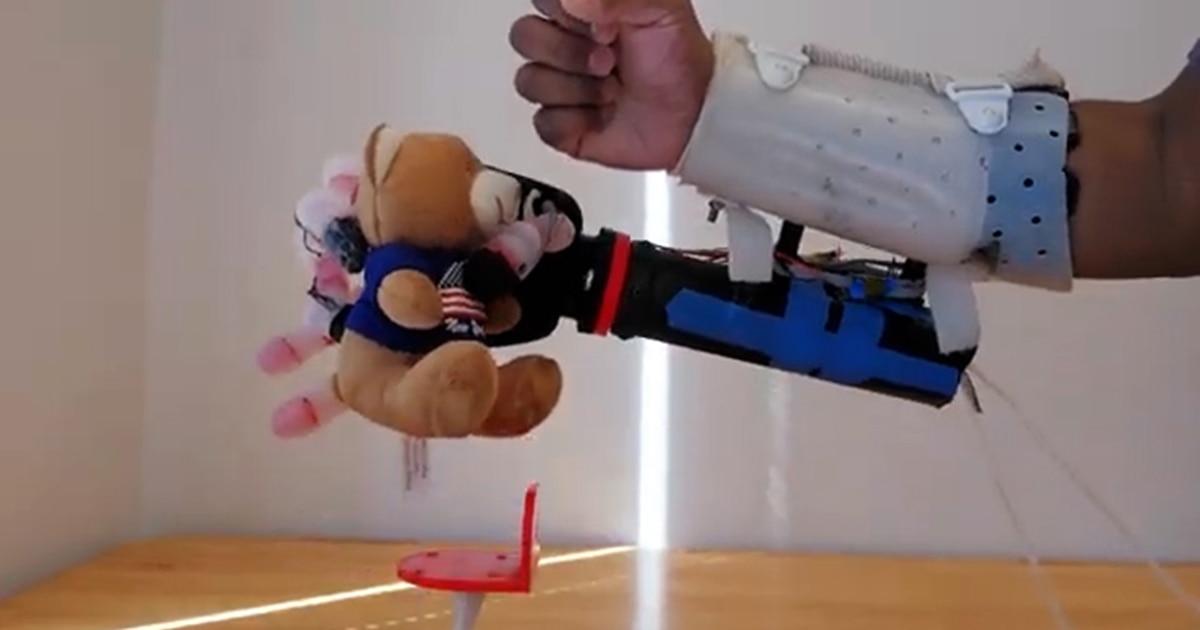
У тестовима са свакодневним предметима – плишаним животињама, сунђерима, флашама, шишаркама или пластичним чашама – неке од ових руку су постигле скоро 100% успеха у манипулисању њима без деформисања или ломљења. Један посебно илустративан експеримент укључивао је подизање танке пластичне чаше пуне воде користећи само три прста, подешавајући притисак са изузетном прецизношћу.
У међувремену, компаније попут Open Bionics-а фокусирале су се на решења оријентисана ка корисницима , као што је линија Hero Arm, која нуди потпуно бежичне, водоотпорне и прилагодљиве бионичке руке, дизајниране да се много удобније интегришу у свакодневни живот деце, тинејџера и одраслих.
Ове протезе контролишу бежичне ЕМГ електроде (МиоПодови) постављене на резидуалну екстремитет или подлактицу, које детектују мишићну активност и преводе је у покрете бионичких прстију. Будући да су бежичне, омогућавају физичко одвајање руке од тела и поновно повезивање, па чак и причвршћивање спортских додатака коришћењем истог стандардног система сидрења.
Емоционална и мотивациона компонента је такође кључна . Неки стартапови су развили модуларне и релативно приступачне руке, дизајниране првенствено за децу, које расту са њима: делови се могу заменити већима како се тело детета мења, смањујући трошкове замене комплетних протеза сваких неколико година.
Да би учење коришћења протезе било мање мучно , створена су окружења виртуелне стварности попут VREHAB-а, где деца вежбају покрете својом бионичком руком кроз игре попут „пењања по зградама као суперхерој“. Како напредују, зарађују поене, а терапеути могу да прате њихов напредак на даљину.
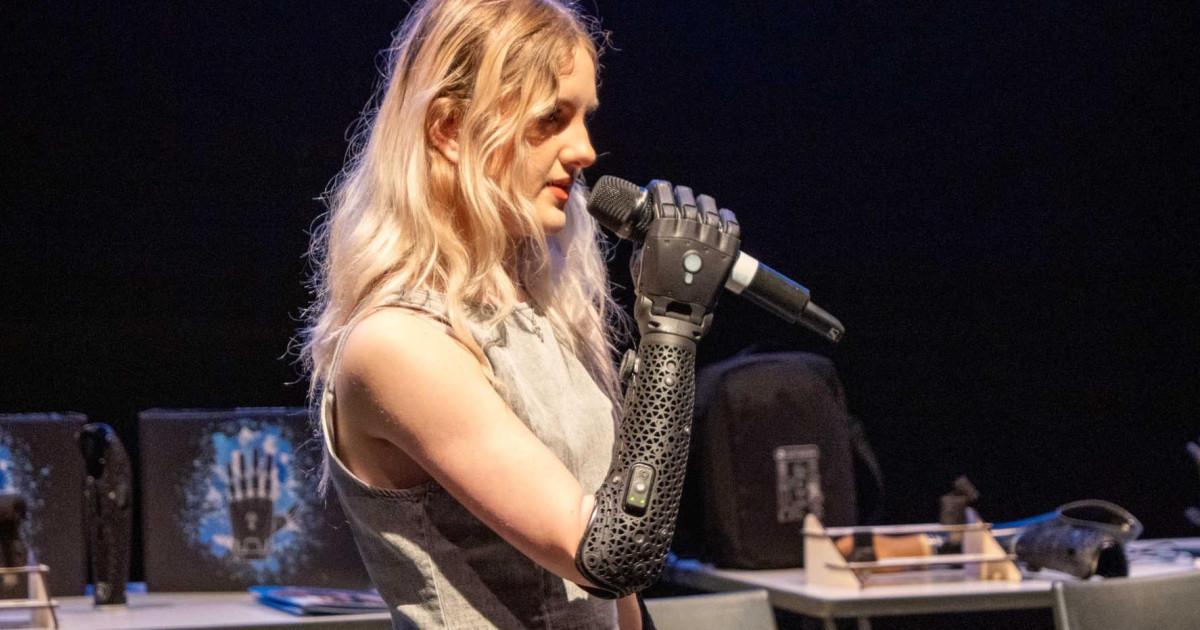
Прилагодљива естетика такође помаже кориснику да осети власништво над протезом : захваљујући 3Д штампању, доступни су дизајни инспирисани суперхеројима, футуристички стилови или завршне обраде које одговарају омладинској моди. Ово трансформише бионичку руку у више од обичног медицинског уређаја, чинећи је и елементом идентитета.
Ка контроли мисли и повратку „додиру“ мозгу
Гледајући у блиску будућност, водећи истраживачки тимови планирају да комбинују ове паметне руке са имплантираним неуронским интерфејсима, тако да се протеза може директно контролисати активношћу мозга, уместо да се ослања искључиво на сигнале површинских мишића.
Циљ је да бионичка рука реагује готово једнако брзо и природно као биолошка рука, додатно смањујући когнитивно оптерећење. Ако корисник помисли да затвори руку, протеза би требало да покрене покрет без потребе да намерно контрахује мишић или извршава научене обрасце.
Истовремено, у току је рад на враћању додира у нервни систем корисника: сензори притиска и близине протезе могли би да шаљу кодиране сигнале који се преводе у сензације контакта, текстуре или силе које се перципирају у мозгу, приближавајући се правој сензорној повратној спрези.
Истраживачи попут Џејкоба А. Џорџа наглашавају да је ова линија истраживања део шире визије побољшања квалитета живота људи са ампутацијама интегрисањем интелигентних протеза, неуронских интерфејса и напредних сензорних система у кохерентан екосистем.
Иако предстоје још године развоја и клиничких испитивања , тренутни резултати показују да је већ могуће да задаци једноставни попут пијења из пластичне чаше престану да буду исцрпљујући изазов и да постепено постану природни као што су били пре ампутације.
Све указује на то да бионичке руке са вештачком интелигенцијом престају да буду научна фантастика и постају практични алати који смањују ментални напор, обнављају фину моторику и проширују могућности интеракције са околином, од безбедног држања шоље или јајета до грљења некога без страха да ће га повредити.
