- Традиционални пси водичи су ретки, скупи и спори за дресирање, остављајући милионе слабовидих људи широм света без подршке.
- Нови пројекти робота водича комбинују сензоре, вештачку интелигенцију и ГПС како би водили, описивали окружење и побољшали аутономију корисника.
- Од Лисе у Бразилу до прототипова у Кини, Шпанији и Сједињеним Државама, роботички пси се разматрају као алтернатива или допуна псима водичима.
- Масовна производња и учење са појачањем указују на приступачнија и скалабилнија решења, увек стављајући безбедност корисника на прво место.
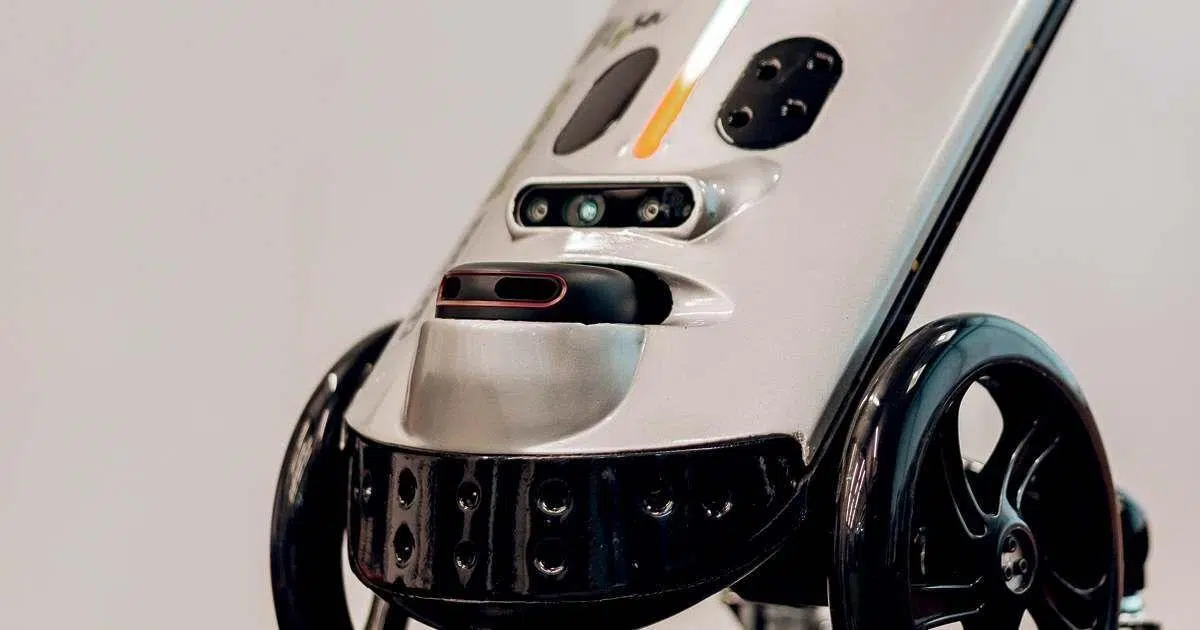
Деценијама су се људи са оштећеним видом ослањали на беле штапове и традиционалне псе водиче како би се безбедно кретали, али технологија брзо мења овај пејзаж. Пројекти роботских паса и робота водича појављују се широм света, обећавајући приступачнију, скалабилнију и, у неким случајевима, прецизнију алтернативу животињама помоћницима.
Ова нова генерација робота асистента за слепе комбинује напредне сензоре, вештачку интелигенцију , GPS и препознавање гласа како би водила кориснике, детектовала препреке, тумачила окружење, па чак и „разговарала“ са особом коју прати. Од Бразила до Кине, укључујући Шпанију, Сједињене Државе и Аустралију, тестирају се веома различити прототипови: неки имају точкове и изгледају као кофери, други подсећају на аутентичне четвороножне роботске псе, а постоје и они са шест ногу за додатну стабилност.
Зашто су пси роботи потребни као водичи за слепе?
Један од главних покретача овог тренда је огроман недостатак паса водича у поређењу са бројем људи којима је потребан. Само у Шпанији постоји скоро милион људи са неком врстом оштећења вида, али постоји само око 957 активних паса водича који их прате у свакодневном животу.
Светска здравствена организација процењује да око 314 милиона људи на глобалном нивоу има значајно оштећење вида, од којих је приближно 45 милиона слепих. С обзиром на ове бројке, модел заснован искључиво на дресираним псима очигледно је недовољан, чак и у земљама са добро успостављеним и субвенционисаним програмима.
Проблем није само у количини, већ и у трошковима и времену обуке . Обука пса водича захтева око две до три године специјализованог рада, а само око половина животиња које започну процес успешно га завршава. У земљама попут Шпаније, укупни трошкови по псу могу бити око 30.000 евра, иако то често покривају организације попут ONCE (Шпанска национална организација слепих); другде се бројке крећу око 50.000 долара по псу водичу.
У Бразилу ситуација није ништа охрабрујућа: процењује се да постоји само око 200 активних паса водича за приближно 6,5 милиона људи са оштећеним видом. У Кини је неравнотежа још упечатљивија: око 400 паса водича за више од 17 милиона слепих особа, у контексту где је власништво над животињама за помоћ релативно скоро и где многа радна места, ресторани и јавни простори нису баш пријатељски настројени према животињама.
С обзиром на ову ситуацију, многи истраживачи и предузетници су себи поставили веома директно питање: ако је дресура и одржавање пса водича тако споро, скупо и ограничено , зашто не развити роботску алтернативу која се може масовно производити, временом постати јефтинија и допрети до много већег броја људи?
LYSA: робот за вођење на точковима који је рођен у Бразилу
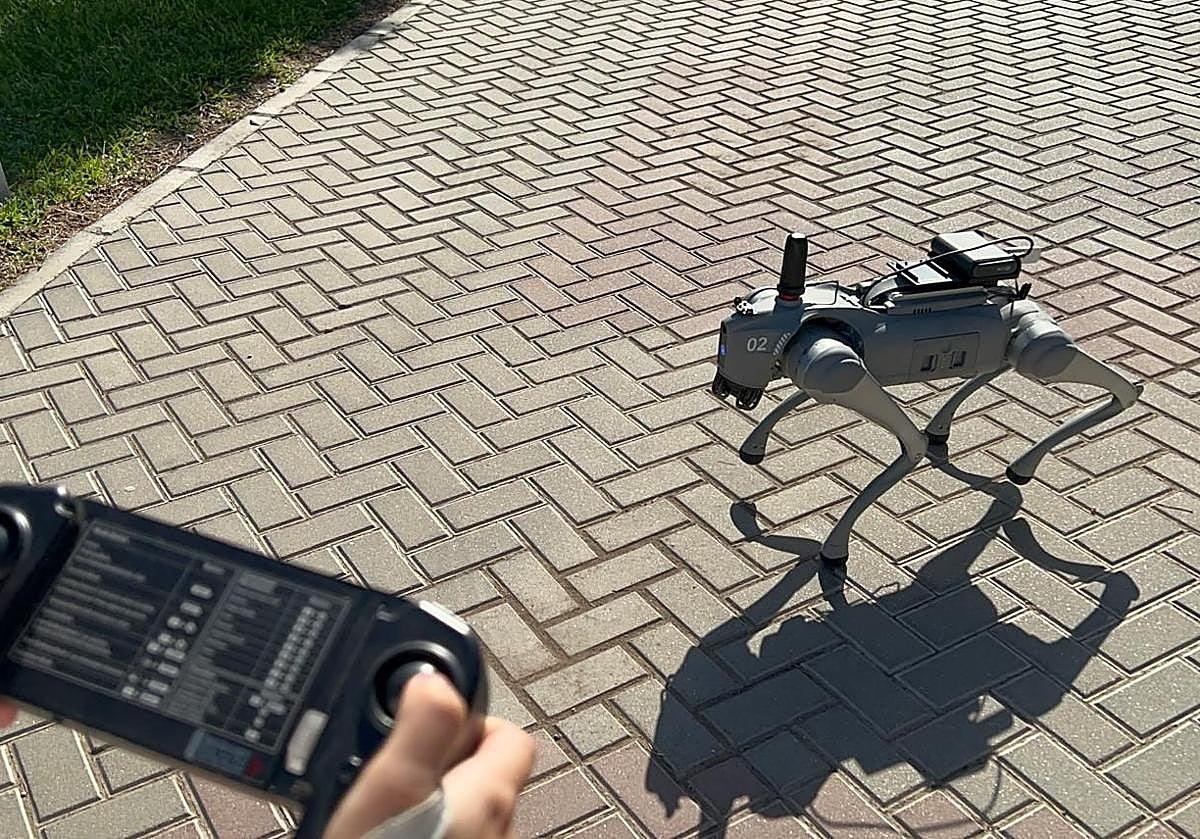
Један од најнапреднијих и најконкретнијих пројеката је Lysa , робот водич који је развио бразилски стартап Vixsystem. Не личи на пса, већ на мали кофер са увлачивом ручком и точковима. Тежак је око 4 килограма и висок око 40 центиметара. Његов дизајн је осмишљен да омогући слабовидим особама да ухвате ручку и крећу се њоме као да вуче лагана колица.
Лиса је првобитно дизајнирана за затворене просторе као што су тржни центри, продавнице и аеродроми, а већ је почела тестирања у државама попут Еспирито Санта, Рио де Жанеира и Сао Паола. Да би функционисао, робот комбинује специјализовани софтвер, мобилну апликацију, вештачку интелигенцију, мрежу сензора, камеру и Лидар ласерски систем, што му омогућава да детектује светлост и мери удаљености са великом прецизношћу.
Захваљујући овом пакету технологија, робот је у стању да мапира своју околину, израчунава руте и води корисника до одређеног одредишта. Током путовања, Лиса пружа и акустичне и кинетичке сигнале, омогућавајући кориснику да перципира кретање робота и чује јасна упутства о путањи којом треба да се креће.
Према речима свог творца, компјутерског научника Нединалве де Араужа Селина, Лиса не само да детектује и избегава препреке на нивоу тла, већ и оне на средњој висини или изнад главе корисника, као што су гране дрвећа или висеће саксије, које су често одговорне за многе несреће са конвенционалним штаповима за ходање . Штавише, робот идентификује да ли се испред њега налази особа или група људи и у складу са тим прилагођава своје понашање.
Селин упоређује Лису са такозваним паметним штаповима који су већ на тржишту, напомињући да робот нуди прецизније вођење и виши ниво „интелигенције“. Док је штап ограничен на откривање препрека, робот разуме распоред окружења, планира руте, тумачи присуство других елемената и преноси све те информације кориснику на организован начин.
У својој тренутној фази, робот се продаје за употребу у затвореном простору по цени од око 15.000 реала , а компанија је почела да прима поруџбине и за продате јединице и за оне позајмљене клијентима за пилот тестирање. Пошто је у питању нова технологија, многе организације више воле да је темељно тестирају пре него што изврше велике куповине, па Vixsystem комбинује директну продају са уговорима о процени.
Лисина прича је почела много скромније 2011. године, када је Селин предавала роботику у јавној средњој школи у општини Сера, у градској области Виторије. Након што је схватила да је потреба за решењима за мобилност особа са оштећеним видом стварна и хитна, она и њени ученици су саставили први домаћи прототип користећи делове других робота и тестирали га са око 20 слепих особа како би прикупили њихове повратне информације.
Иако тај први модел није био ни близу готовог производа, многи учесници су били спремни да га купе таквог какав јесте, што је појачало уверење да постоји јака, незадовољена потражња . Одатле је предузетница обезбедила различите изворе финансирања, почевши од 2014. године са пројектом Националног савета за научни и технолошки развој (CNPq), што јој је омогућило да ангажује два истраживача са мастер дипломама - једног из електронског инжењерства, а другог из рачунарских наука - како би даље развили дизајн.
Током наредних година, произведено је неколико прототипова и спроведено је више кругова валидације са више од 200 слабовидих особа , интегришући њихове повратне информације у коначни концепт Лисе. Године 2017, Селинино учешће у бразилској верзији телевизијске емисије „Shark Tank“ донело јој је 200.000 реала и, можда још важније, медијску видљивост која је олакшала потрагу за даљом подршком.
Викссистем је такође обезбедио финансирање од Агенције за финансирање студија и пројеката (Финеп) и Фондације за научна истраживања и подршку иновацијама Еспирито Санта (Фапес). Пројекат је 2021. године направио значајан корак напред када је изабран за FAPESP-ов Иновативни истраживачки програм у малим предузећима (PIPE) , у оквиру стратешког позива везаног за интернет у сарадњи са Министарством науке, технологије и иновација (MCTI), Министарством комуникација (MCom) и Бразилским управљачким комитетом за интернет (CGI.br).
Захваљујући овом подстицају, компанија ради на спољној верзији Лисе , опремљеној ГПС-ом и дизајнираној за употребу на јавним путевима. Овде је технички изазов већи, јер робот мора да се носи са непостојећим тротоарима, раскрсницама, неравним тереном и широким спектром урбаних ситуација. Селин признаје да је недостатак дефинисаних тротоара један од главних изазова које треба превазићи пре него што систем буде заиста одржив на улици.
Предности и недоумице у поређењу са традиционалним псима водичима
Појава робота водича попут Лисе покренула је занимљиву дебату у области оштећења вида. Из Фондације Дорина Новил за слепе у Сао Паулу, адвокат Марсело Панико сматра да је идеја роботског водича веома обећавајућа , али инсистира да се мора пажљиво проценити, како због трошкова, тако и због друштвених импликација.
Пси водичи тренутно уживају висок ниво друштвеног признања , а њихов приступ различитим окружењима (превоз, продавнице, јавне зграде итд.) је законски подржан у многим земљама. Штавише, емоционална веза која се успоставља између слепе особе и њеног пса водича има директан утицај на психолошко благостање и самопоштовање корисника – нешто што је тешко поновити машином.
Панико наглашава да је пас водич много више од помагала за кретање: он је стални пратилац , емоционална подршка и посредник у друштвеној интеракцији. Једноставна чињеница да људи прилазе да питају за пса или покажу интересовање за особу генерише људске интеракције које робот, ма колико софистициран био, не може да понуди на исти начин.
Истовремено, адвокат признаје да изузетно ограничена доступност паса водича у земљама попут Бразила и Кине искључује велику већину људи којима су потребни. Трошкови обуке, дуге листе чекања и тешкоће у проналажењу одговарајућих животиња значе да многи људи никада немају приступ правом псу водичу.
Стога, уместо да потпуно замене псе, многи пројекти робота водича су замишљени као допуна или алтернатива за оне који не могу да приступе животињи, или као прелазно решење док чекају да им се додели једна. Неки такође сугеришу да, у одређеним контекстима (на пример, у сложеним ентеријерима или у задацима који укључују препознавање визуелних информација), робот може да обавља функције које пас није опремљен да обавља.
Четвороножни роботски пси: од Бостон Дајнамикса до јефтиних верзија
У области робота сличних псима, водећи светски пример је Спот , четвороножац који је развила америчка компанија Бостон Дајнамикс. Овај робот је био звезда спектакуларних демонстрација на технолошким сајмовима и већ се користи у секторима као што су грађевинарство и рударство за задатке инспекције и извиђања на тешком или опасном терену.
Спот се истиче по својој запањујућој мобилности : пење се степеницама, прелази неравне површине, одржава равнотежу када се гура и може бити опремљен камерама и сензорима за прикупљање података. Међутим, његова цена, која у Сједињеним Државама прелази 70.000 долара, чини га потпуно недоступним већини корисника и институција које раде са слепим особама.
Инспирисане овим моделом, неколико компанија у Кини, Јапану и Немачкој развило је сопствене четвороножне роботе , неке са индустријским фокусом, а друге готово као напредне играчке. На тржишту су се појавиле много јефтиније кинеске верзије; на пример, Unitre Robotics продаје шест модела роботског пса, са почетном ценом од око 2.700 долара за најосновнији.
Упркос томе, ови уређаји нису дизајнирани као водичи за особе са оштећеним видом . Њихова главна употреба је надзор, инспекција тунела и подземних простора, откривање експлозива и друге безбедносне или функције одржавања. Да би се трансформисали у праве водиче, требало би редизајнирати и њихов софтвер и кориснички интерфејс, као и њихово понашање прилагодити специфичним потребама слепих особа.
У Бразилу, истраживач Дијего Ренан Бруно, из Лабораторије за мобилну роботику на Универзитету у Сао Паолу (ICMC-USP), користи Спот као референцу за свој пројекат роботског пса водича . Заједно са својим бившим студентом Марселом Асисом, почео је да ради 2017. године у унутрашњости државе Сао Паоло, у општини Катандува, развијајући прототипове који су се временом развијали.
Њихова прва верзија је направљена на веома „уради сам“ начин, поново користећи делове из старог усисивача. Касније, у оквиру програма хакерске резиденције Red Bull Basement, развили су други прототип 2019. године, а сада планирају трећу итерацију која ће бити робот са ногама, приближавајући се класичној идеји роботског пса.
Бруно тврди да ако већ говоримо о „ роботском псу водичу “, он би требало да се понаша слично као прави пас водич, односно да буде у стању да се креће по степеницама, ивичњацима и неравном терену без ослањања на рампе или потпуно глатке површине. По његовом мишљењу, роботи на точковима су ограничени на подручја са приступачношћу упоредивом са инвалидским колицима, док би добро дизајнирани четвороножац могао да приступи много већем броју окружења.
Кинески роботски пас водич са шест ногу: стабилност и препознавање гласа
У Кини, тим са Машинског факултета на Шангајском универзитету Ђао Тонг развија веома необичног роботског пса водича. Подсећа на енглеског булдога, мада је нешто шири, и познат је по томе што има шест ногу уместо четири – дизајнерски избор који има за циљ максимизирање стабилности и глатког кретања.
Његов творац, Гао Фенг, објашњава да када робот подигне три ноге да би се кретао напред, остале три формирају веома стабилан статив , смањујући трзаје које осећа слепа особа причвршћена за каиш. Циљ је да корисник доживи глатко и удобно кретање, без наглих трзаја који би могли изазвати несигурност.
Овај роботски пас је опремљен батеријом сензора и камера које му омогућавају да препозна своју околину, идентификује саобраћајне знакове, тумачи сигнале на семафору и детектује различите врсте препрека. Поред тога, интегрише систем за препознавање гласа са преко 90% тачности и временом одзива мањим од једне секунде, тако да може брзо да реагује на вербалне команде корисника.
Вештачка интелигенција која контролише робота бави се планирањем руте , тумачи гласовне команде и пружа звучна упозорења у реалном времену о својој околини, од пешачких прелаза до предстојећих опасних раскрсница. Систем такође укључује интерфејс који се контролише поводцем, сличан оном који се користи код правог пса, за подешавање брзине ходања или указивање на промене правца.
Пројекат се тренутно тестира на отвореном , уз активно учешће слепих особа које помажу у фином подешавању локомоторног понашања робота и природности његових гласовних команди (тренутно фокусираних на кинески). Гао Фенгова визија је да се, након завршетка експерименталне фазе, уређај може масовно производити, постепено смањујући његове трошкове.
Сам Гао упоређује ову визију са аутомобилском индустријом: природни пас водич захтева године индивидуализоване обуке и његов број је нужно ограничен, док би робот могао бити произведен као стандардна индустријска роба, што би резултирало потенцијалним тржиштем од десетина милиона јединица како би се задовољила глобална потражња за водичима за слепе особе.
Шапе 2.0 на Универзитету у Аликантеу: роботски пас водич са вокацијом за друштво
У Шпанији се такође постиже напредак у овој области пројектима попут Paws 2.0 , малог четвороножног робота који тренутно шета кампусом Универзитета у Аликантеу заједно са студентима и другим посетиоцима. Његово име, које на енглеском значи „мале шапе“, одражава вишегодишњи рад истраживачког тима са искуством у технологијама за особе са инвалидитетом.
Шапе користе ласерске сензоре, сличне онима у усисивачу типа Румба, али много снажније, у комбинацији са високопрецизном ГПС технологијом и обрадом видеа помоћу вештачке интелигенције. Захваљујући овој поставци, могу да мапирају руте унутар кампуса, избегавају препреке у реалном времену и изводе мале „трикове“ који веома импресионирају оне који их виде у акцији.
Истраживачи објашњавају да њихов циљ није да „замене“ традиционалне псе водиче, већ да понуде технолошки додатак који се може користити док особа чека да јој се додели прави пас водич или у окружењима где животиња није најбоља опција. У теорији, када се Paws потпуно развије, слепа особа би могла имати роботског асистента за неколико дана, уместо да мора да чека годинама.
Поред пуког давања упутстава, робот је дизајниран да понуди додатне услуге : читање менија у ресторану, идентификацију производа у супермаркету, лоцирање улаза у продавницу или описивање броја људи у просторији, између осталог. Све ове информације ће преносити путем интегрисаног звучника, ефикасно постајући мобилни аудитивни асистент.
Једна од предности коју су истакли руководиоци пројекта је висока прецизност ГПС локације , која омогућава кориснику да буде вођен до одређених координата (као што су одређена врата унутар зграде), нешто што традиционални пас водич не може да уради са тим нивоом тачности. Штавише, робот учи путем неуронске мреже способне да препозна обрасце као што су семафори, објекти, врсте подних облога или препреке на свом путу.
Тим са Универзитета у Аликантеу је раније радио са решењима за компјутерски вид за слепе особе, као што је апликација која, на основу фотографије или видеа, описује окружење како би помогла у лоцирању објеката или идентификовању визуелних карактеристика (на пример, боје одеће). Сада је та технологија интегрисана у Paws заједно са звучником како би се понудио комплетнији асистент.
Ако све буде ишло по плану, очекује се потпуно функционалан прототип у року од неколико година , иако би долазак комерцијалног производа за кућну употребу могао бити одложен за скоро деценију због процеса сертификације, тестирања у стварним условима и индустријског скалирања. Пројекат финансирају Институт за истраживање рачунарских наука Универзитета у Аликантеу и Synergy Tech, компанија која производи Paws 2.0 и друге роботе са сличним карактеристикама.
Роботски водич паса из Бингемтона (Њујорк): учење са појачањем и „паметни поводац“
У Сједињеним Државама, група инжењера са Одсека за рачунарске науке на Универзитету Бингамтон , Државног универзитета у Њујорку, такође ради на роботском псу водичу дизајнираном као јефтинија, ефикаснија и приступачнија алтернатива.
Тим, који предводи доцент Шићи Жанг, а у којем су и докторски кандидат Дејвид ДеФазио и студент треће године Еисуке Хирота, већ око годину дана обучава четвороножног робота опремљеног визуелним „око“ . Током демонстрације у универзитетским лабораторијама, машина је била у стању да води особу кроз ходник, реагујући и на вербалне команде и на повлачење поводца.
Његов приступ се заснива на јединственом интерфејсу каиша у комбинацији са учењем појачања. Робот је обучен да тумачи затегнутост и смер повлачења као командне сигнале, док му системи вида и навигације омогућавају да избегава препреке, одржава безбедну путању и прилагођава свој ход.
Према речима Жанга, након око 10 сати обуке са развијеним системом, они су у стању да направе роботе који се крећу аутономно, сналазе се у затвореном простору , воде људе избегавајући препреке и истовремено тумаче повлачење поводца као разумљива упутства. Ово представља значајно убрзање у поређењу са типичним две до три године обуке за пса водича.
Пројекат је још увек далеко од тога да постане комерцијално доступан производ, али почетни резултати указују да би роботски пас ове врсте могао драстично да смањи време и трошкове обуке у поређењу са конвенционалним псима водичима. На средњи рок, тим жели да иде даље од физичких команди и да дода интерфејс на природном језику.
ДеФацио напомиње да ће следећи корак бити опремање робота способношћу да води контекстуални разговор са корисником, разумевајући сложене вербалне захтеве и одговарајуће реагујући. Такође желе да укључе оно што називају „интелигентном непослушношћу“: ако особа са оштећеним видом нареди роботу да се креће ка подручју са опасним саобраћајем, систем би требало да буде у стању да препозна ризик и одбије да послуша ту наредбу.
Коначни циљ је да роботски пас делује као одговоран аутономни асистент , тумачећи намере корисника, а дајући приоритет безбедности. Ово ће захтевати још година истраживања и тестирања у стварним ситуацијама, али пут који су зацртала ова почетна искуства указује на све интелигентније роботе водиче који су више интегрисани у свакодневни живот.
У међувремену, контраст између трошкова и времена потребног за обуку биолошког пса водича — око 30.000 евра или више и две или три године, са само половином стопе успеха — и неколико сати обуке потребних роботу Бингамтон са његовим системом учења појачава идеју да роботи пси могу демократизовати приступ асистенцији на мобилност за милионе људи.
Читав овај екосистем робота водича и роботских паса водича, од Лисе у Бразилу до прототипова у Кини, Шпанији и Сједињеним Државама, указује на будућност у којој ће особе са оштећеним видом моћи да бирају између веома различитих опција: четвороножних пратилаца од крви и меса са огромном емоционалном вредношћу, робота на точковима дизајнираног за затворене просторе, напредних четвороножних животиња способних за кретање по компликованом терену и хибридних система који комбинују најбоље из сваког света како би понудили већу аутономију, безбедност и квалитет живота.