- De nya AI-drivna bioniska händerna kombinerar närhets- och trycksensorer med neurala nätverk för att autonomt justera hållning och greppstyrka.
- Delad kontroll mellan människa och maskin minskar användarens kognitiva belastning och förbättrar noggrannheten i känsliga vardagsuppgifter.
- Hybrid-, modulära och spelifierade designer, såväl som neurala gränssnitt, utvecklas för att få protesens kontroll och känsla att likna den i en riktig hand.
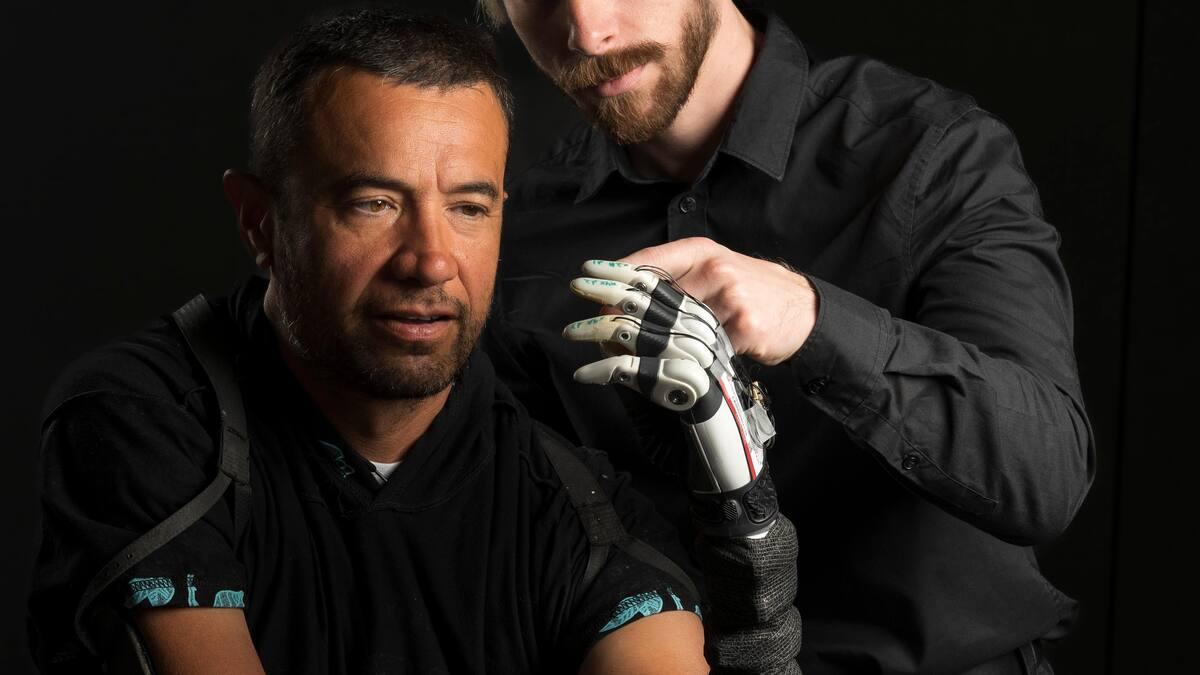
Bioniska händer med artificiell intelligens tar ett stort steg framåt jämfört med traditionella proteser: det handlar inte längre bara om att röra fingrarna mekaniskt, utan om att återfå något som är väldigt likt den naturliga fingerfärdigheten hos en mänsklig hand, med mindre mental ansträngning och mer självförtroende i vardagen.
Det verkligt revolutionerande med den här nya generationen proteser är att de kombinerar avancerade sensorer, AI-modeller , styva och mjuka robotstrukturer och delade styrsystem mellan människa och maskin, så att handen "tänker" på en del av rörelsen medan användaren fortsätter att bestämma vad de vill göra i varje givet ögonblick.
Från de första proteserna till intelligenta bioniska händer
Idén att ersätta en förlorad lem har en lång historia : protesarmar och -händer existerade redan under antiken, såsom den berömda "Capuas hand", som dateras från omkring 300 f.Kr., gjord av järn, brons och trä. Den tros ha tillhört en romersk soldat som använde den för att hålla sin sköld efter att ha förlorat en del av sin arm.
I århundraden var proteser inte mycket mer än estetiska anordningar , enkla formar som härmade lemmens form men inte erbjöd någon egentlig funktionalitet. Deras syfte var i huvudsak kosmetiskt, att "dölja" avsaknaden av lemmen utan att ge någon användbar rörelse.
Med de medicinska och mekaniska framstegen under 1800- och 1900-talen kom de första ledade proteserna, kapabla att reproducera vissa grundläggande rörelser tack vare enkla mekanismer. Senare dök "robot"- eller "bioniska" proteser upp, med motorer, olika typer av gripdon och en viss grad av muskulär eller elektrisk kontroll.
Ändå lider de mest avancerade kommersiellt tillgängliga bioniska händerna fortfarande av en avgörande begränsning: deras kontroll är fortfarande komplex, ointuitiv och mentalt utmattande. Uppgifter som en person med intakta händer utför nästan utan att tänka – att plocka upp en mugg, hålla en plastmugg, greppa ett tunt papper – utgör en enorm utmaning för många protesanvändare.
Den kognitiva ansträngningen är så hög att nästan hälften av användarna överger sin bioniska hand, med hänvisning till svårigheter att använda, onaturliga kontroller och en konstant mental belastning. Det största problemet är att de flesta av dessa enheter inte korrekt replikerar känseln eller den automatiska koordination som hjärnan utför omedvetet.
University of Utahs tillvägagångssätt: delad människa-maskin-kontroll
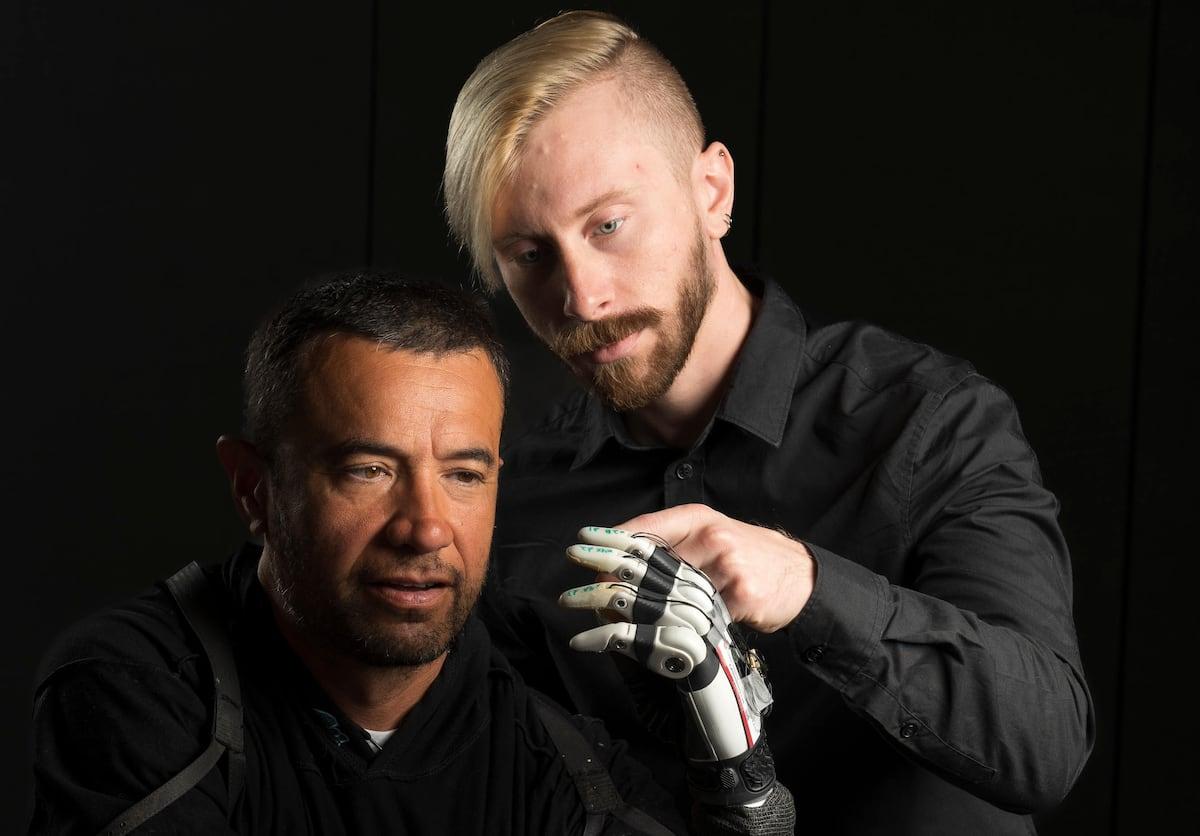
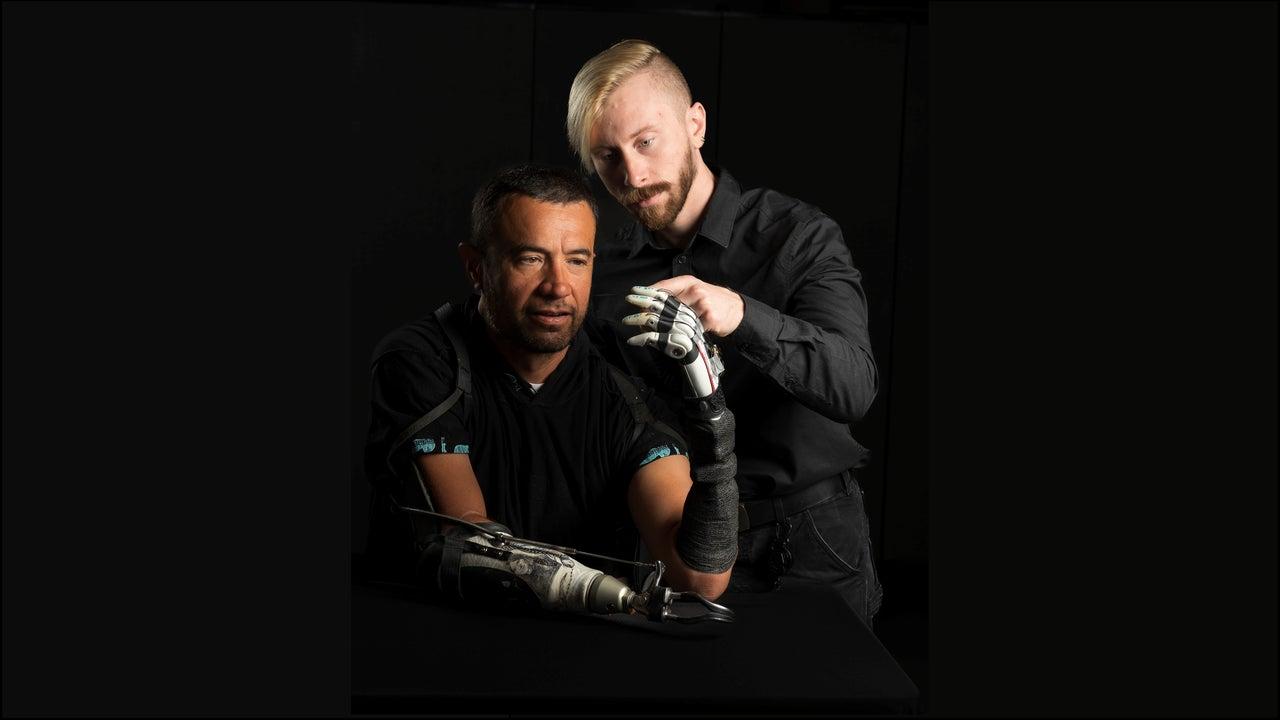
Ett team från NeuroRobotics Laboratory vid University of Utah , lett av forskare som Marshall Trout och Jacob A. George, har utvecklat ett delat kontrollsystem som helt förändrar landskapet. Deras förslag, publicerat i tidskriften Nature Communications, bygger på en kommersiellt tillgänglig proteshand (som TASKA-handen) utrustad med sensorer och en specialutbildad AI.
Kärnpunkten i detta arbete är det kontinuerliga samarbetet mellan person och protes : användaren anger den allmänna avsikten med handlingen (gripa, släppa, föra närmare, hålla…), medan en artificiell intelligensmodell ansvarar för att autonomt justera fingrarnas position och greppstyrkan med en finess som är mycket svår att uppnå enbart med direkt mänsklig kontroll.
För att uppnå detta har forskare installerat närhets- och trycksensorer på fingertopparna på den bioniska handen. Dessa optiska sensorer kan till och med "se" objektet innan de vidrör det, uppskatta avståndet och upptäcka små variationer i kontakt och tryck när greppet börjar.
All denna information matas in i ett system som tränas med tusentals grepppositioner. AI-modellen "lär sig" vilken kombination av fingerspridning och kraft som är mest lämplig för varje typ av objekt, så att när handen närmar sig en kopp, ett ägg eller ett pappersark, justerar den automatiskt fingrarna till optimal position.
Samtidigt tar protesen emot mänskliga signaler från kroppen , såsom den elektriska aktiviteten i underarmsmusklerna eller huden, vilket indikerar den avsedda rörelsen. Systemet sammanfogar användarens signaler och AI:ns beslut i realtid för att generera hybridkontroll: maskinen styr inte allt, och personen behöver inte mikrostyra varje finger.
Finkänslighets- och närhetssensorer: mot ett protesiskt "sjätte sinne"
En av de största framstegen med denna AI-drivna bioniska hand ligger i dess konstgjorda fingertoppar , utformade för att efterlikna fin mänsklig beröring. De mäter inte bara trycket som utövas på ett objekts yta, utan integrerar också optiska närhetssensorer som kan upptäcka objekt före fysisk kontakt.
Tack vare dessa sensorer kan fingrarna upptäcka till och med en praktiskt taget viktlös bomullstuss när den faller på dem, något som är otänkbart med många nuvarande kommersiella proteser. Detta gör det möjligt att uppskatta föremålets massa, volym och ömtålighet och därmed justera greppstyrkan med extrem precision.
Varje finger har sin egen närhetssensor som gör att det kan "se" framför sig , vilket innebär att alla fingrar arbetar parallellt för att uppnå ett stabilt grepp. Istället för att användaren ska behöva tänka "Nu knyter jag pekfingret lite mer, nu slappnar jag av tummen", beräknar AI:n den exakta positionen som behövs för att hela handen ska hålla föremålet utan att krossa eller tappa det.
Närhets- och tryckdata matas kontinuerligt in i det neurala nätverket , som justerar fingerrörelserna i realtid. Om objektet börjar glida detekterar sensorerna det och systemet ökar trycket något; om det märker att objektet deformeras (till exempel en plastmugg) minskar det kraften för att undvika att det går sönder.
Denna sensoriska integration gör den bioniska handen till ett mycket mer autonomt system när det gäller att reglera greppet, vilket befriar användarens hjärna från en betydande del av uppgiften med konstant övervakning som den tidigare var tvungen att göra medvetet.
Kognitiv belastning: varför bioniska händer tröttar hjärnan så mycket
I våra dagliga liv är det nästan automatiskt att röra handen : vi beräknar inte medvetet varje fingers position eller den kraft vi använder. Hjärnan förlitar sig på interna modeller och känseln för att anpassa vårt grepp, och den gör det med enorm hastighet och omedvetet.
I konventionella robotproteser försvinner praktiskt taget denna automatisering . Användaren måste noggrant tänka på vilken gest som ska göras, hur mycket kraft som ska appliceras, när den ska öppnas och när den ska stängas, och gör det ofta utan någon taktil information som vägleder dem.
Resultatet blir enorm mental belastning : ointuitiva kontroller, behovet av att upprepade gånger öva på enkla gester och en känsla av att varje koncentrationssvårighet kan resultera i ett krossat glas eller ett föremål på golvet. Detta scenario förklarar varför så många användare slutar med att överge protesen trots dess avancerade teknik.
Systemet som föreslagits av Utah-teamet syftar till att lindra just denna kognitiva belastning. Genom att delegera finjusteringen av greppet till AI och utnyttja sensorer som simulerar beröring kan användaren fokusera på den övergripande avsikten med rörelsen (gripa, hålla, släppa) istället för att kontrollera varje mikrodetalj.
Studiens författare betonar att de inte vill att personen ska "bråka" med maskinen om kontrollen över sin hand. Målet är att AI:n ska fungera som en förstärkning av användarens naturliga kontroll, inte som en autopilot som tar över utan tillstånd. På så sätt respekteras patientens önskemål samtidigt som de befrias från en del av den mentala bördan.
Resultat från verkliga tester: större noggrannhet, mindre ansträngning
Det intelligenta bioniska handsystemet har testats med olika typer av användare : nio personer utan amputation (för att validera kontrollen och gränssnittet) och fyra amputerade personer med förlust av lem mellan armbåge och handled, dvs. med underarmsproteser.
Dessa tester omfattade mycket vanliga men känsliga uppgifter , som att hålla ett ägg utan att det går sönder, plocka upp ett papper utan att riva det, dricka ur en kopp, manipulera små föremål eller lyfta en kopp i handtaget. Det här är exempel där greppstyrka och hållning måste vara mycket exakta.
Deltagarna uppvisade en tydlig förbättring av greppsäkerhet och precision när de använde det AI-drivna systemet jämfört med konventionella, helt mänskliga eller helt automatiserade kontrollmetoder. Dessutom mätte forskarna en signifikant minskning av upplevd kognitiv belastning under uppgifterna.
Det mest slående är att många av dessa rörelser utfördes utan föregående intensiv träning . Med andra ord, kombinationen av sensorer och ett neuralt nätverk gjorde det möjligt för användaren att använda olika greppstilar mer naturligt från ett mycket tidigt skede, utan att behöva memorera komplicerade muskelaktiveringsmönster.
Hos amputerade patienter observerades även en förbättring av det som kallas "finmotorik ", den förmågan att utföra precisa och koordinerade rörelser med handens och fingrarnas små muskler, vilka är avgörande för aktiviteter som att skriva, hantera redskap, knäppa kläder eller hantera ömtåliga föremål.
Har en bionisk hand med AI ett "eget sinne"?
I University of Utahs eget pressmeddelande talades det om att ge handen ett "eget sinne ", ett slående uttryck som har genererat en del filosofisk och mediedebatt. Tanken är inte att protesen är medveten, utan snarare att den har tillräckligt med autonomi för att hantera en del av sin rörelse på egen hand.
I praktiken tar den bioniska handen emot information från omgivningen, bearbetar den och agerar utan att användaren behöver övervaka varje mikrojustering. Utifrån sett kan den verka som att den "bestämmer" på egen hand, men vad den i själva verket gör är att utföra användarens allmänna kommandon på ett mycket sofistikerat sätt, baserat på vad den lärt sig under det neurala nätverkets träning.
Vissa experter inom kognitiv neurovetenskap, såsom Tamar Makin , har visat att förhållandet mellan hjärnan och proteser är mer komplext än man tidigare trott. Deras neuroavbildningsstudier tyder på att proteser inte representeras i hjärnan exakt som händer eller verktyg, utan snarare genererar sin egen neurala signatur, ett slags "ny kategori".
Andra forskare, som Dani Clode vid University of Cambridge , utforskar proteser som inte bara ersätter utan också utökar förmågor – till exempel genom att lägga till en andra tumme – och utnyttjar hjärnans plasticitet för att integrera ytterligare element i kroppens schema utan att behöva härma den ursprungliga anatomin till 100 %.
Allt detta väcker intressanta frågor om hur vi tillskriver maskiner och apparater medvetande och handlingskraft. För närvarande har vi inget sätt att bevisa att en AI är medveten, och när det gäller proteser talar vi mer om mycket sofistikerade sensomotoriska kontrollsystem än om "sinne" i strikt bemärkelse.
Andra innovationslinjer: hybridhänder, modularitet och gamification
Utahs smarta hand är inte det enda kraftfulla framsteget inom detta område. Andra forskargrupper, som det vid Johns Hopkins University, arbetar med hybridrobothänder som kombinerar styva och mjuka strukturer för att bättre efterlikna mänsklig anatomi och manipulera både ömtåliga och tunga föremål.
Dessa hybridhänder har vanligtvis en intern 3D-printad struktur gjord av gummiliknande polymerer och flexibla leder. Detta gör att protesen bättre kan anpassa sig till oregelbundna former, olika texturer och varierande tryck, vilket ger ett mycket mer mångsidigt grepp.
De har också flera lager av beröringssensorer inspirerade av mänsklig hud , som kan detektera kontakt, tryckförändringar och glidning. Denna "elektroniska hud" gör att handen kan känna av om ett föremål börjar glida och automatiskt öka den kraft som appliceras för att förhindra att det faller.
Allt detta kompletteras av styrsystem baserade på muskelsignaler , där underarmsmusklerna skickar kommandon till de konstgjorda fingrarna, och artificiell intelligens och maskininlärningsalgoritmer översätter dessa signaler till naturliga rörelser. Protesens "hjärna" tolkar om något är hårt eller mjukt, varmt eller kallt, stabilt eller på väg att glida.
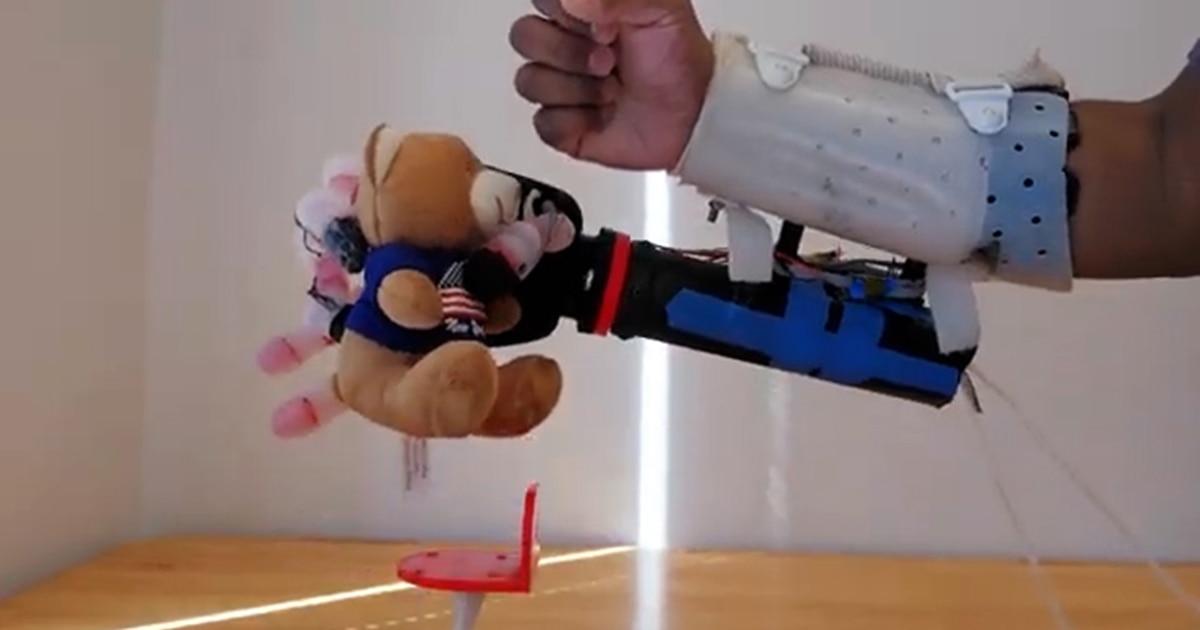
I tester med vardagsföremål – gosedjur, svampar, flaskor, tallkottar eller plastmuggar – har några av dessa händer uppnått nästan 100 % framgång i att manipulera dem utan att de deformeras eller går sönder. Ett särskilt illustrativt experiment innebar att lyfta en tunn plastmugg full med vatten med bara tre fingrar och justera trycket med anmärkningsvärd precision.
Samtidigt har företag som Open Bionics fokuserat på användarorienterade lösningar , såsom Hero Arm-serien, som erbjuder helt trådlösa, vattentåliga och anpassningsbara bioniska händer, utformade för att integreras i barns, tonåringars och vuxnas vardag mycket mer bekvämt.
Dessa proteser styrs av trådlösa EMG-elektroder (MyoPods) placerade på den skadade extremiteten eller underarmen, vilka detekterar muskelaktivitet och översätter den till rörelser hos de bioniska fingrarna. Eftersom de är trådlösa gör de det möjligt att fysiskt lossa handen från kroppen och återansluta den, och till och med att fästa sporttillbehör med samma standardförankringssystem.
Den emotionella och motivationsmässiga komponenten är också viktig . Vissa startups har utvecklat modulära och relativt prisvärda händer, främst utformade för barn, som växer med dem: delarna kan bytas ut mot större allt eftersom barnets kropp förändras, vilket minskar kostnaden för att byta ut kompletta proteser med några års mellanrum.
För att göra det enklare att lära sig använda en protes har virtuella verklighetsmiljöer som VREHAB skapats, där barn övar rörelser med sin bioniska hand genom lekar som att "klättra i byggnader som en superhjälte". Allt eftersom de förbättras tjänar de poäng, och terapeuter kan övervaka deras framsteg på distans.
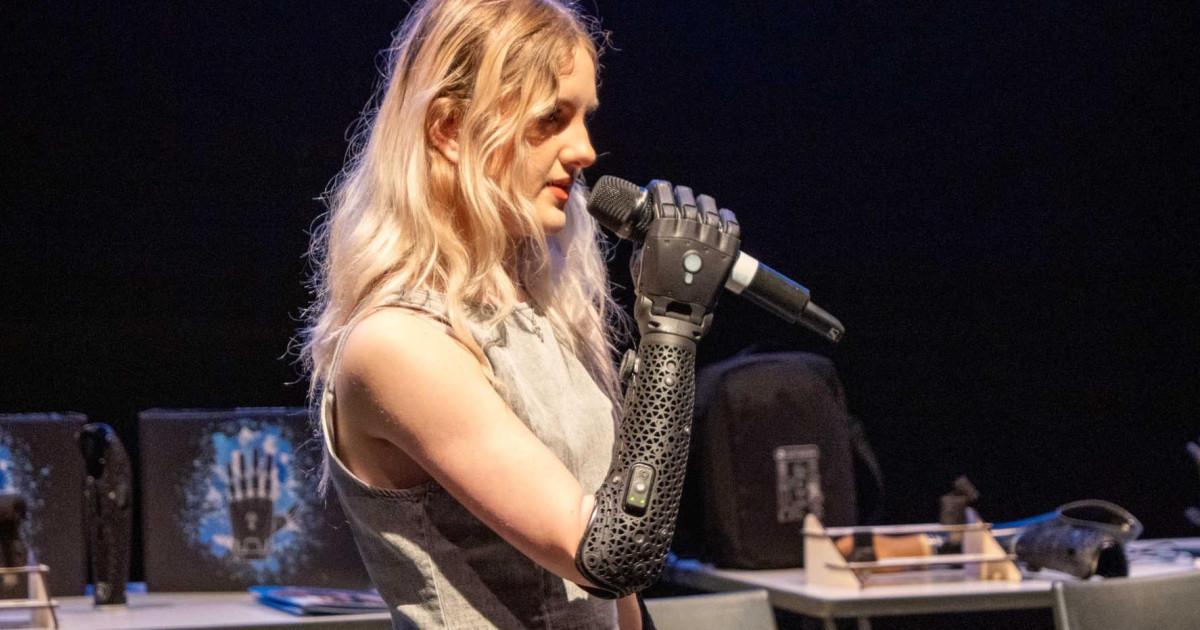
Den anpassningsbara estetiken hjälper också användaren att känna en känsla av ägarskap över protesen : tack vare 3D-utskrift finns design inspirerad av superhjältar, futuristiska stilar eller ytbehandlingar som matchar ungdomsmodet tillgängliga. Detta förvandlar den bioniska handen till mer än bara en medicinteknisk produkt, vilket också gör den till ett element av identitet.
Mot tankekontroll och beröring "tillbaka" till hjärnan
Med blicken framåt planerar ledande forskargrupper att kombinera dessa smarta händer med implanterade neurala gränssnitt, så att protesen kan styras direkt av hjärnaktivitet snarare än att enbart förlita sig på ytliga muskelsignaler.
Målet är att den bioniska handen ska reagera nästan lika snabbt och naturligt som en biologisk hand, vilket ytterligare minskar den kognitiva belastningen. Om användaren funderar på att stänga handen ska protesen initiera rörelsen utan att kräva att de medvetet drar ihop muskeln eller utför inlärda mönster.
Samtidigt pågår arbete med att återföra beröringen till användarens nervsystem: protesens tryck- och närhetssensorer skulle kunna skicka kodade signaler som översätts till förnimmelser av beröring, textur eller kraft som uppfattas i hjärnan, och närma sig sann sensorisk feedback.
Forskare som Jacob A. George betonar att denna forskningslinje är en del av en bredare vision att förbättra livskvaliteten för personer med amputationer genom att integrera intelligenta proteser, neurala gränssnitt och avancerade sensoriska system i ett sammanhängande ekosystem.
Även om det fortfarande återstår år av utveckling och kliniska prövningar , visar aktuella resultat att det redan är möjligt för uppgifter så enkla som att dricka ur en plastmugg att sluta vara en utmattande utmaning och gradvis kännas lika naturliga som de gjorde före amputationen.
Allt pekar på att bioniska händer med artificiell intelligens slutar vara science fiction och blir praktiska verktyg som minskar mental ansträngning, återställer finmotoriken och utökar möjligheterna till interaktion med omgivningen, från att säkert hålla en kopp eller ett ägg till att krama någon utan rädsla för att skada dem.
