- มือเทียมไบโอนิกที่ขับเคลื่อนด้วย AI รุ่นใหม่นี้ ผสานรวมเซ็นเซอร์ตรวจจับระยะใกล้และแรงกดเข้ากับเครือข่ายประสาทเทียม เพื่อปรับท่าทางและความแข็งแรงในการจับยึดได้เองโดยอัตโนมัติ
- การควบคุมร่วมกันระหว่างมนุษย์และเครื่องจักรช่วยลดภาระทางความคิดของผู้ใช้และเพิ่มความแม่นยำในงานประจำวันที่ละเอียดอ่อน
- กำลังมีการพัฒนารูปแบบการออกแบบแบบไฮบริด แบบโมดูลาร์ และแบบเกม รวมถึงอินเทอร์เฟซประสาท เพื่อให้การควบคุมและความรู้สึกของแขนเทียมใกล้เคียงกับมือจริงมากยิ่งขึ้น
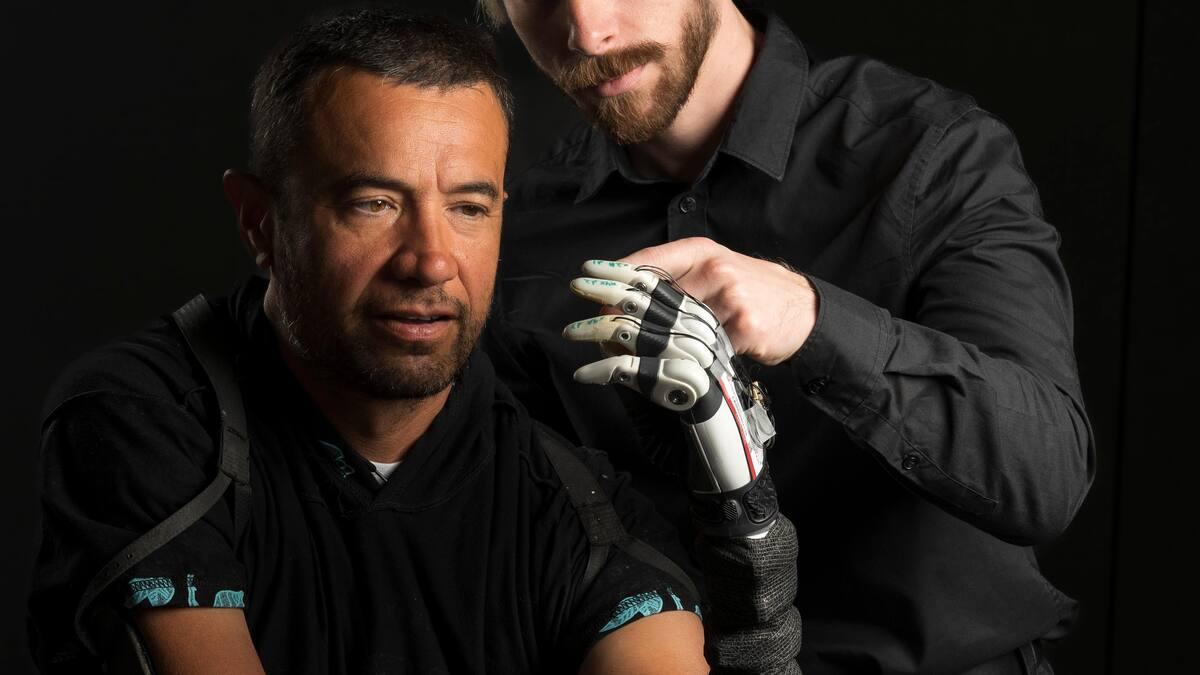
มือเทียมไบโอนิกที่ขับเคลื่อนด้วยปัญญาประดิษฐ์กำลังก้าวหน้าไปอย่างมากเมื่อเทียบกับมือเทียมแบบดั้งเดิม: มันไม่ใช่แค่การขยับนิ้วด้วยกลไกอีกต่อไป แต่เป็นการฟื้นฟูความคล่องแคล่วตามธรรมชาติของมือมนุษย์ โดยใช้ความพยายามทางจิตใจน้อยลงและมีความมั่นใจในชีวิตประจำวันมากขึ้น
สิ่งที่ปฏิวัติวงการอย่างแท้จริงเกี่ยวกับแขนเทียมรุ่นใหม่นี้คือการผสมผสานเซ็นเซอร์ขั้นสูงโมเดลปัญญาประดิษฐ์โครงสร้างหุ่นยนต์แบบแข็งและแบบอ่อน และระบบควบคุมร่วมระหว่างมนุษย์และเครื่องจักร ทำให้แขนเทียมสามารถ "คิด" ส่วนหนึ่งของการเคลื่อนไหว ในขณะที่ผู้ใช้ยังคงตัดสินใจว่าต้องการทำอะไรในแต่ละช่วงเวลา
จากแขนขาเทียมรุ่นแรกจนถึงมือเทียมอัจฉริยะ
แนวคิดเรื่องการทดแทนอวัยวะที่สูญเสียไปนั้นมีประวัติศาสตร์ยาวนานแขนและมือเทียมมีมาตั้งแต่สมัยโบราณ เช่น "มือแห่งคาปัว" ที่มีชื่อเสียง ซึ่งมีอายุราว 300 ปีก่อนคริสตกาล ทำจากเหล็ก สัมฤทธิ์ และไม้ เชื่อกันว่าเป็นของทหารโรมันคนหนึ่งที่ใช้มันถือโล่หลังจากสูญเสียแขนไปบางส่วน
เป็นเวลาหลายศตวรรษที่อวัยวะเทียมเป็นเพียงอุปกรณ์เพื่อความสวยงามเท่านั้นเป็นเพียงแม่พิมพ์ที่เลียนแบบรูปทรงของแขนขา แต่ไม่มีฟังก์ชันการใช้งานที่แท้จริง จุดประสงค์หลักคือเพื่อความสวยงาม เพื่อ "ปกปิด" การขาดหายไปของแขนขาโดยไม่ให้การเคลื่อนไหวที่เป็นประโยชน์ใดๆ
ด้วยความก้าวหน้าทางการแพทย์และวิศวกรรมเครื่องกลในศตวรรษที่ 19 และ 20ทำให้เกิดแขนขาเทียมแบบข้อต่อขึ้นเป็นครั้งแรก ซึ่งสามารถจำลองการเคลื่อนไหวพื้นฐานบางอย่างได้ด้วยกลไกที่เรียบง่าย ต่อมา แขนขาเทียมแบบ "หุ่นยนต์" หรือ "ไบโอนิก" ก็ปรากฏขึ้น โดยมีมอเตอร์ อุปกรณ์จับยึดแบบต่างๆ และการควบคุมด้วยกล้ามเนื้อหรือไฟฟ้าในระดับหนึ่ง
ถึงกระนั้นก็ตาม มือเทียมไบโอนิกที่ทันสมัยที่สุดที่วางจำหน่ายในเชิงพาณิชย์ก็ยังคงมีข้อจำกัดที่สำคัญอยู่ นั่นคือ การควบคุมยังคงซับซ้อน ไม่เป็นไปตามสัญชาตญาณ และต้องใช้ความพยายามทางจิตใจอย่างมาก งานที่คนที่มีมือครบสมบูรณ์สามารถทำได้แทบไม่ต้องคิด เช่น การหยิบแก้ว การถือถ้วยพลาสติก การจับกระดาษแผ่นบางๆ กลับเป็นความท้าทายอย่างมากสำหรับผู้ใช้มือเทียมหลายคน
การใช้งานต้องใช้ความพยายามทางด้านการรับรู้สูงมาก จนเกือบครึ่งหนึ่งของผู้ใช้ต้องเลิกใช้มือเทียม โดยให้เหตุผลว่าใช้งานยาก ควบคุมไม่เป็นธรรมชาติ และทำให้เกิดความเครียดทางจิตใจอย่างต่อเนื่อง ปัญหาหลักคือ อุปกรณ์เหล่านี้ส่วนใหญ่ไม่ได้จำลองความรู้สึกสัมผัสหรือการประสานงานอัตโนมัติที่สมองทำโดยไม่รู้ตัวได้อย่างแม่นยำ
แนวทางของมหาวิทยาลัยยูทาห์: การควบคุมร่วมกันระหว่างมนุษย์และเครื่องจักร
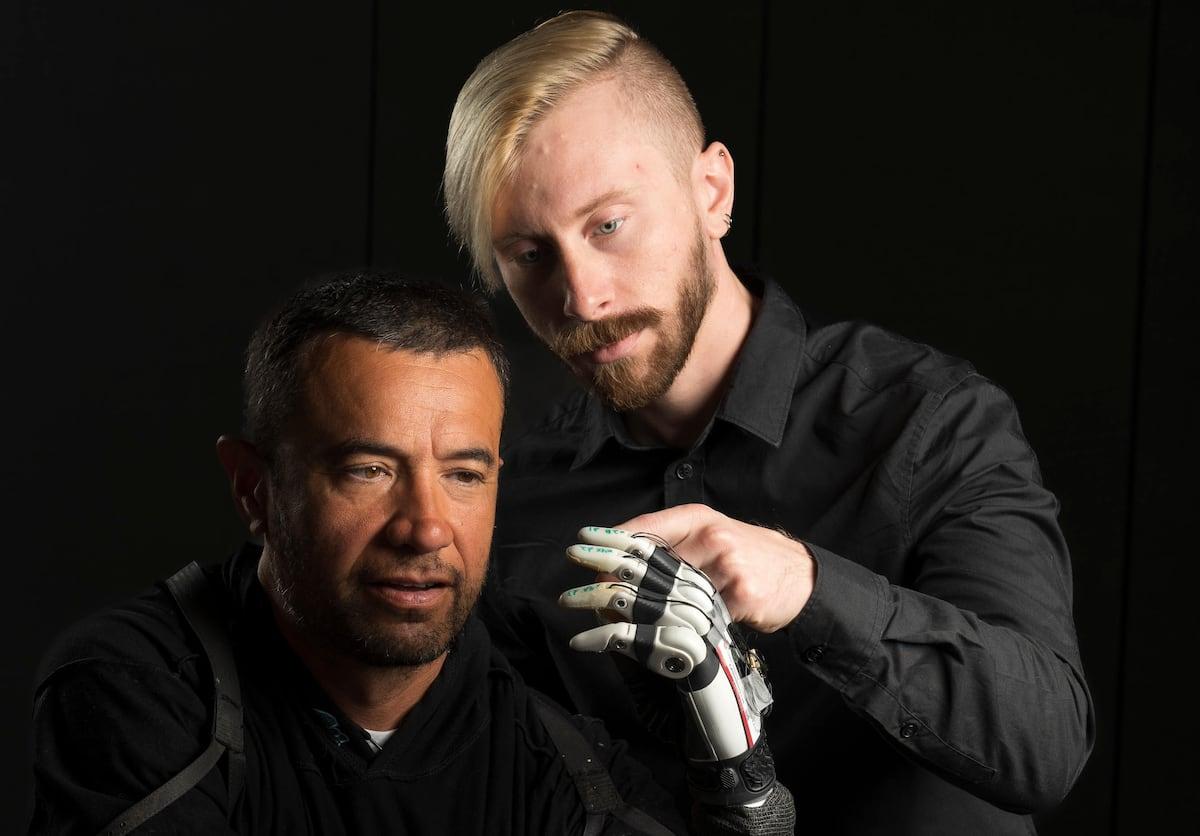
ทีมวิจัยจากห้องปฏิบัติการ NeuroRobotics แห่งมหาวิทยาลัยยูทาห์นำโดยนักวิจัยอย่าง Marshall Trout และ Jacob A. George ได้พัฒนาระบบควบคุมร่วมที่กำลังเปลี่ยนแปลงวงการนี้ไปอย่างสิ้นเชิง ข้อเสนอของพวกเขาซึ่งตีพิมพ์ในวารสาร Nature Communications นั้น อิงจากมือเทียมที่มีจำหน่ายทั่วไป (เช่น TASKA Hand) ที่ติดตั้งเซ็นเซอร์และปัญญาประดิษฐ์ (AI) ที่ได้รับการฝึกฝนมาเป็นพิเศษ
จุดสำคัญของงานนี้คือความร่วมมืออย่างต่อเนื่องระหว่างมนุษย์และแขนเทียม : ผู้ใช้ระบุเจตนาโดยรวมของการกระทำ (จับ ปล่อย ดึงเข้าใกล้ ยึดไว้…) ในขณะที่แบบจำลองปัญญาประดิษฐ์จะทำหน้าที่ปรับตำแหน่งของนิ้วและแรงจับอย่างอิสระด้วยความละเอียดอ่อนที่ยากจะทำได้ด้วยการควบคุมโดยตรงของมนุษย์เพียงอย่างเดียว
เพื่อให้บรรลุเป้าหมายนี้ นักวิทยาศาสตร์ได้เพิ่มเซ็นเซอร์ตรวจจับระยะใกล้และแรงกดไว้ที่ปลายนิ้วของมือเทียม เซ็นเซอร์แสงเหล่านี้สามารถ "มองเห็น" วัตถุได้ก่อนที่จะสัมผัส ประเมินระยะห่าง และตรวจจับความแปรผันเล็กน้อยของการสัมผัสและแรงกดเมื่อเริ่มจับยึด
ข้อมูลทั้งหมดนี้จะถูกป้อนเข้าสู่ระบบที่ได้รับการฝึกฝนด้วยตำแหน่งการจับนับพันแบบ โมเดล AI จะ "เรียนรู้" ว่าการกางนิ้วและแรงกดแบบใดเหมาะสมที่สุดสำหรับวัตถุแต่ละประเภท ดังนั้นเมื่อมือเข้าใกล้ถ้วย ไข่ หรือกระดาษ ระบบจะปรับนิ้วให้อยู่ในตำแหน่งที่เหมาะสมที่สุดโดยอัตโนมัติ
ในขณะเดียวกัน แขนเทียมจะรับสัญญาณจากร่างกายเช่น กิจกรรมทางไฟฟ้าของกล้ามเนื้อปลายแขนหรือผิวหนัง ซึ่งบ่งบอกถึงการเคลื่อนไหวที่ต้องการ ระบบจะผสานสัญญาณของผู้ใช้และการตัดสินใจของ AI แบบเรียลไทม์เพื่อสร้างการควบคุมแบบผสมผสาน: เครื่องจักรไม่ได้ควบคุมทุกอย่าง และบุคคลนั้นไม่จำเป็นต้องควบคุมนิ้วแต่ละนิ้วอย่างละเอียด
เซ็นเซอร์สัมผัสละเอียดและเซ็นเซอร์ตรวจจับระยะใกล้: มุ่งสู่ “สัมผัสที่หก” สำหรับอุปกรณ์เทียม
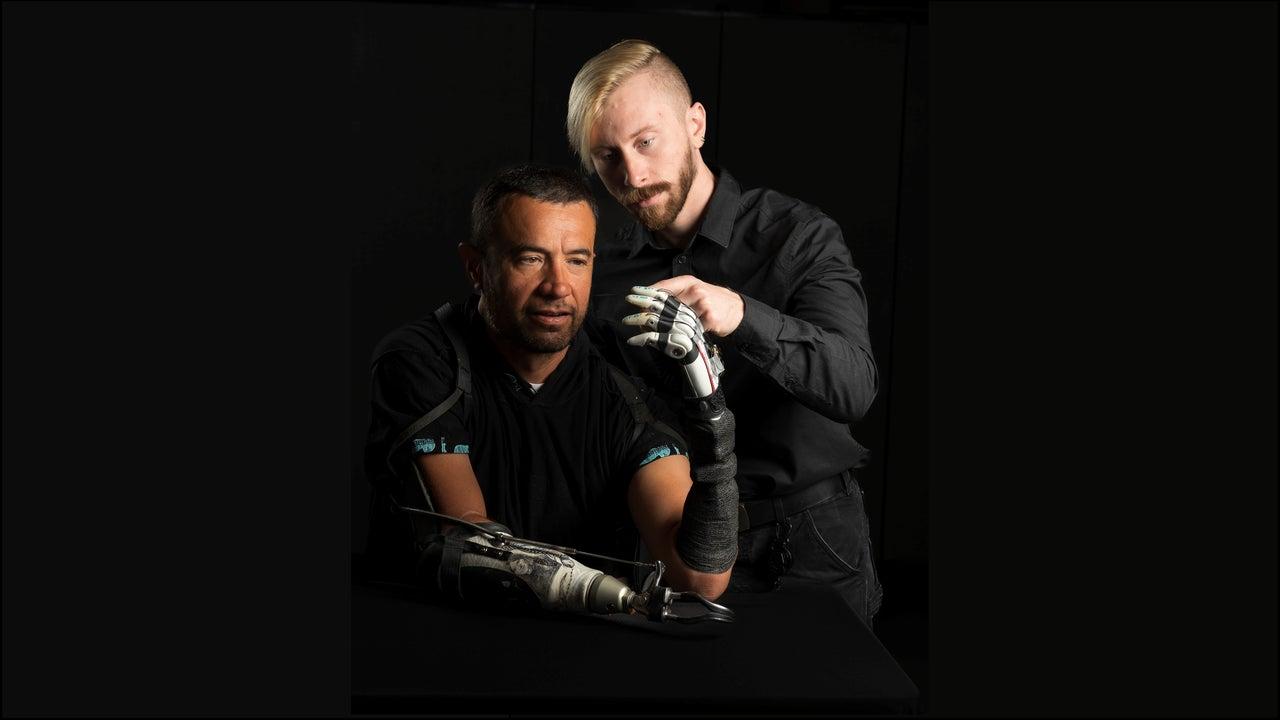
หนึ่งในความก้าวหน้าสำคัญของมือเทียมไบโอนิกที่ขับเคลื่อนด้วย AI นี้อยู่ที่ปลายนิ้วเทียมซึ่งได้รับการออกแบบมาเพื่อเลียนแบบสัมผัสอันละเอียดอ่อนของมนุษย์ ไม่เพียงแต่จะวัดแรงกดที่กระทำต่อพื้นผิวของวัตถุเท่านั้น แต่ยังรวมเอาเซ็นเซอร์ตรวจจับระยะใกล้แบบออปติคอลที่สามารถตรวจจับวัตถุได้ก่อนที่จะมีการสัมผัสทางกายภาพอีกด้วย
ด้วยเซ็นเซอร์เหล่านี้ นิ้วเทียมจึงสามารถตรวจจับแม้กระทั่งก้อนสำลีที่แทบไม่มีน้ำหนักเลยขณะที่มันตกลงมา ซึ่งเป็นสิ่งที่คิดไม่ถึงสำหรับนิ้วเทียมเชิงพาณิชย์ในปัจจุบันหลายรุ่น สิ่งนี้ช่วยให้สามารถประเมินมวล ปริมาตร และความละเอียดอ่อนของวัตถุได้ และด้วยเหตุนี้จึงสามารถปรับความแรงในการจับได้อย่างแม่นยำเป็นพิเศษ
แต่ละนิ้วมีเซ็นเซอร์ตรวจจับระยะใกล้ของตัวเอง ซึ่งช่วยให้มัน "มองเห็น" สิ่งที่อยู่ข้างหน้าได้หมายความว่านิ้วทั้งหมดทำงานไปพร้อมกันเพื่อให้จับวัตถุได้อย่างมั่นคง แทนที่ผู้ใช้จะต้องคิดว่า "ตอนนี้ฉันหุบนิ้วชี้ขึ้นอีกนิด ตอนนี้ฉันผ่อนคลายนิ้วโป้ง" ระบบ AI จะคำนวณตำแหน่งที่แม่นยำที่สุดที่จำเป็นสำหรับมือทั้งหมดในการยึดวัตถุโดยไม่ทำให้วัตถุเสียหายหรือหลุดมือ
ข้อมูลระยะใกล้และแรงกดจะถูกป้อนเข้าสู่เครือข่ายประสาทเทียมอย่างต่อเนื่องซึ่งจะปรับการเคลื่อนไหวของนิ้วมือแบบเรียลไทม์ หากวัตถุเริ่มลื่นไถล เซ็นเซอร์จะตรวจจับได้และระบบจะเพิ่มแรงกดเล็กน้อย หากตรวจพบว่าวัตถุกำลังเสียรูป (เช่น ถ้วยพลาสติก) ระบบจะลดแรงกดลงเพื่อป้องกันไม่ให้แตก
การบูรณาการประสาทสัมผัสนี้ทำให้มือเทียมเป็นระบบที่มีความเป็นอิสระมากขึ้นในการควบคุมการจับยึด ช่วยลดภาระการทำงานของสมองผู้ใช้ในการตรวจสอบอย่างต่อเนื่องซึ่งก่อนหน้านี้ต้องทำอย่างมีสติ
ภาระทางความคิด: เหตุใดแขนเทียมจึงทำให้สมองเหนื่อยล้ามาก
ในชีวิตประจำวัน การขยับมือของเรานั้นแทบจะเป็นไปโดยอัตโนมัติเราไม่ได้คำนวณตำแหน่งของแต่ละนิ้วหรือแรงที่ใช้โดยตั้งใจ สมองอาศัยแบบจำลองภายในและประสาทสัมผัสในการปรับการจับของเรา และมันทำเช่นนั้นด้วยความเร็วสูงและโดยไม่รู้ตัว
ในแขนเทียมหุ่นยนต์แบบดั้งเดิม ระบบอัตโนมัตินี้แทบจะหายไปผู้ใช้ต้องคิดอย่างรอบคอบเกี่ยวกับท่าทางที่จะทำ แรงที่ต้องออก เมื่อไหร่ควรเปิดและเมื่อไหร่ควรปิด และบ่อยครั้งที่ต้องทำเช่นนั้นโดยแทบไม่มีข้อมูลสัมผัสใด ๆ มาช่วยชี้นำ
ผลที่ตามมาคือความเครียดทางจิตใจอย่างมหาศาล : การควบคุมที่ไม่เป็นธรรมชาติ ความจำเป็นในการฝึกฝนท่าทางง่ายๆ ซ้ำแล้วซ้ำเล่า และความรู้สึกว่าการเสียสมาธิเพียงเล็กน้อยอาจทำให้แก้วแตกหรือสิ่งของตกพื้นได้ สถานการณ์นี้อธิบายได้ว่าทำไมผู้ใช้จำนวนมากจึงเลิกใช้แขนเทียมในที่สุด แม้ว่าจะมีเทคโนโลยีที่ล้ำหน้าก็ตาม
ระบบที่ทีมจากยูทาห์เสนอมานั้นมุ่งที่จะลดภาระทางความคิดนี้ลงโดยการมอบหมายการปรับแต่งการจับยึดอย่างละเอียดให้กับ AI และใช้เซ็นเซอร์ที่จำลองการสัมผัส ผู้ใช้จึงสามารถมุ่งเน้นไปที่เจตนาโดยรวมของการเคลื่อนไหว (การจับ การถือ การปล่อย) แทนที่จะควบคุมรายละเอียดเล็กๆ น้อยๆ ทุกอย่าง
ผู้เขียนงานวิจัยเน้นย้ำว่าพวกเขาไม่ต้องการให้ผู้ป่วย "ต่อสู้" กับเครื่องจักรเพื่อควบคุมมือของตนเอง เป้าหมายคือให้ AI ทำหน้าที่เสริมการควบคุมตามธรรมชาติของผู้ใช้ ไม่ใช่ระบบควบคุมอัตโนมัติที่เข้ามาควบคุมโดยไม่ได้รับอนุญาต ด้วยวิธีนี้ ความต้องการของผู้ป่วยจะได้รับการเคารพ ในขณะเดียวกันก็ช่วยลดภาระทางจิตใจของพวกเขาลงได้
ผลการทดสอบในโลกแห่งความเป็นจริง: แม่นยำยิ่งขึ้น ใช้ความพยายามน้อยลง
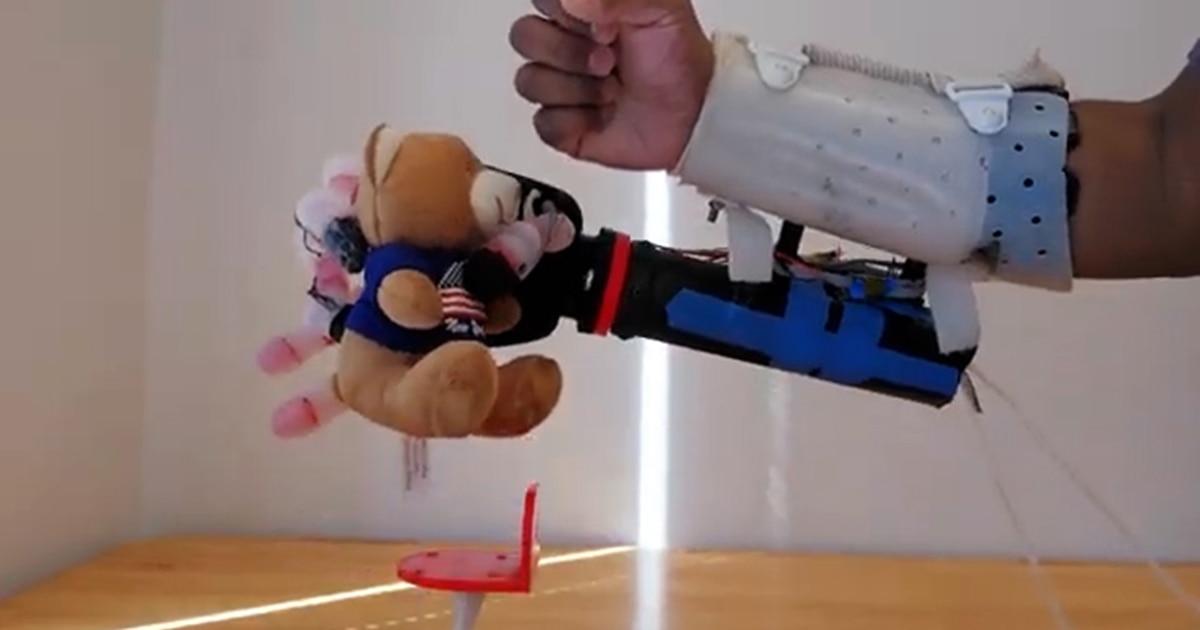
ระบบมือเทียมอัจฉริยะได้รับการทดสอบกับผู้ใช้หลายประเภทได้แก่ ผู้ใช้ที่ไม่มีการตัดแขนขาจำนวน 9 คน (เพื่อตรวจสอบการควบคุมและส่วนต่อประสานผู้ใช้) และผู้ใช้ที่ถูกตัดแขนขาจำนวน 4 คน ซึ่งสูญเสียแขนขาระหว่างข้อศอกและข้อมือ กล่าวคือ ผู้ใช้แขนเทียมส่วนปลายแขน
การทดสอบเหล่านี้เกี่ยวข้องกับงานทั่วไปแต่ละเอียดอ่อนมากเช่น การจับไข่โดยไม่ให้แตก การหยิบกระดาษโดยไม่ให้ฉีกขาด การดื่มน้ำจากแก้ว การหยิบจับสิ่งของขนาดเล็ก หรือการยกแก้วโดยจับที่หูจับ เหล่านี้เป็นตัวอย่างที่ความแข็งแรงของกล้ามเนื้อในการจับและท่าทางต้องแม่นยำมาก
ผู้เข้าร่วมแสดงให้เห็นถึงการพัฒนาที่ชัดเจนในด้านความปลอดภัยและความแม่นยำในการจับยึดเมื่อใช้ระบบที่ขับเคลื่อนด้วย AI เมื่อเทียบกับวิธีการควบคุมแบบดั้งเดิมที่ใช้มนุษย์ล้วนหรือแบบอัตโนมัติล้วน นอกจากนี้ นักวิจัยยังวัดได้ว่าภาระทางความคิดที่รับรู้ได้ลดลงอย่างมีนัยสำคัญในระหว่างการทำภารกิจ
สิ่งที่น่าประทับใจที่สุดคือ การเคลื่อนไหวเหล่านี้หลายอย่างทำได้โดยไม่ต้องผ่านการฝึกฝนอย่างเข้มข้นมาก่อนกล่าวอีกนัยหนึ่ง การผสมผสานระหว่างเซ็นเซอร์และเครือข่ายประสาทเทียมช่วยให้ผู้ใช้สามารถใช้รูปแบบการจับที่แตกต่างกันได้อย่างเป็นธรรมชาติมากขึ้นตั้งแต่เริ่มต้น โดยไม่ต้องจดจำรูปแบบการกระตุ้นกล้ามเนื้อที่ซับซ้อน
ในผู้ป่วยที่ถูกตัดแขนขา พบว่ามีการพัฒนาที่ดีขึ้นในสิ่งที่เรียกว่า "การควบคุมการเคลื่อนไหวของกล้ามเนื้อเล็ก " ซึ่งหมายถึงความสามารถในการเคลื่อนไหวที่แม่นยำและประสานกันด้วยกล้ามเนื้อเล็กๆ ของมือและนิ้ว ซึ่งจำเป็นสำหรับกิจกรรมต่างๆ เช่น การเขียน การใช้เครื่องใช้ การติดกระดุมเสื้อผ้า หรือการหยิบจับสิ่งของที่บอบบาง
มือเทียมที่มีปัญญาประดิษฐ์ (AI) มี "ความคิดเป็นของตัวเอง" หรือไม่?
แถลงการณ์ของมหาวิทยาลัยยูทาห์เองกล่าวถึงการทำให้มือเทียมมี "ความคิดเป็นของตัวเอง " ซึ่งเป็นคำพูดที่น่าสนใจและก่อให้เกิดการถกเถียงทั้งในเชิงปรัชญาและในสื่อ แนวคิดนี้ไม่ได้หมายความว่ามือเทียมมีสติสัมปชัญญะ แต่หมายความว่ามือเทียมมีอิสระมากพอที่จะจัดการการเคลื่อนไหวบางส่วนของมันได้ด้วยตัวเอง
ในทางปฏิบัติ มือเทียมจะรับข้อมูลจากสภาพแวดล้อม ประมวลผล และกระทำการโดยที่ผู้ใช้ไม่ต้องคอยตรวจสอบการปรับแต่งเล็กๆ น้อยๆ ทุกอย่าง จากภายนอกอาจดูเหมือนว่ามัน "ตัดสินใจ" ด้วยตัวเอง แต่สิ่งที่มันทำจริงๆ คือการดำเนินการตามคำสั่งทั่วไปของผู้ใช้ในรูปแบบที่ซับซ้อนมาก โดยอาศัยสิ่งที่มันเรียนรู้ระหว่างการฝึกฝนของเครือข่ายประสาทเทียม
ผู้เชี่ยวชาญด้านประสาทวิทยาศาสตร์เชิงปัญญาบางคน เช่น ทามาร์ มาคินได้แสดงให้เห็นว่าความสัมพันธ์ระหว่างสมองและอวัยวะเทียมนั้นซับซ้อนกว่าที่เคยคิดไว้ การศึกษาทางด้านภาพถ่ายทางประสาทของพวกเขาชี้ให้เห็นว่า อวัยวะเทียมไม่ได้ถูกแสดงในสมองในลักษณะเดียวกับมือหรือเครื่องมือ แต่สร้างลักษณะเฉพาะทางประสาทของตัวเอง ซึ่งเป็นเหมือน "หมวดหมู่ใหม่"
นักวิจัยคนอื่นๆ เช่น ดานี โคลด จากมหาวิทยาลัยเคมบริดจ์กำลังสำรวจอวัยวะเทียมที่ไม่เพียงแต่ทดแทน แต่ยังขยายขีดความสามารถ เช่น การเพิ่มนิ้วหัวแม่มืออีกนิ้ว โดยใช้ประโยชน์จากความยืดหยุ่นของสมองในการบูรณาการองค์ประกอบเพิ่มเติมเข้ากับโครงสร้างร่างกายโดยไม่จำเป็นต้องเลียนแบบกายวิภาคดั้งเดิม 100%
ทั้งหมดนี้ก่อให้เกิดคำถามที่น่าสนใจเกี่ยวกับวิธีที่เรากำหนดความรู้สึกนึกคิดและความสามารถในการกระทำให้กับเครื่องจักรและอุปกรณ์ต่างๆ ปัจจุบัน เรายังไม่มีวิธีพิสูจน์ว่าปัญญาประดิษฐ์มีความรู้สึกนึกคิด และในกรณีของอวัยวะเทียม เรากำลังพูดถึงระบบควบคุมการเคลื่อนไหวและรับรู้ที่ซับซ้อนมากกว่า "จิตใจ" ในความหมายที่แท้จริง
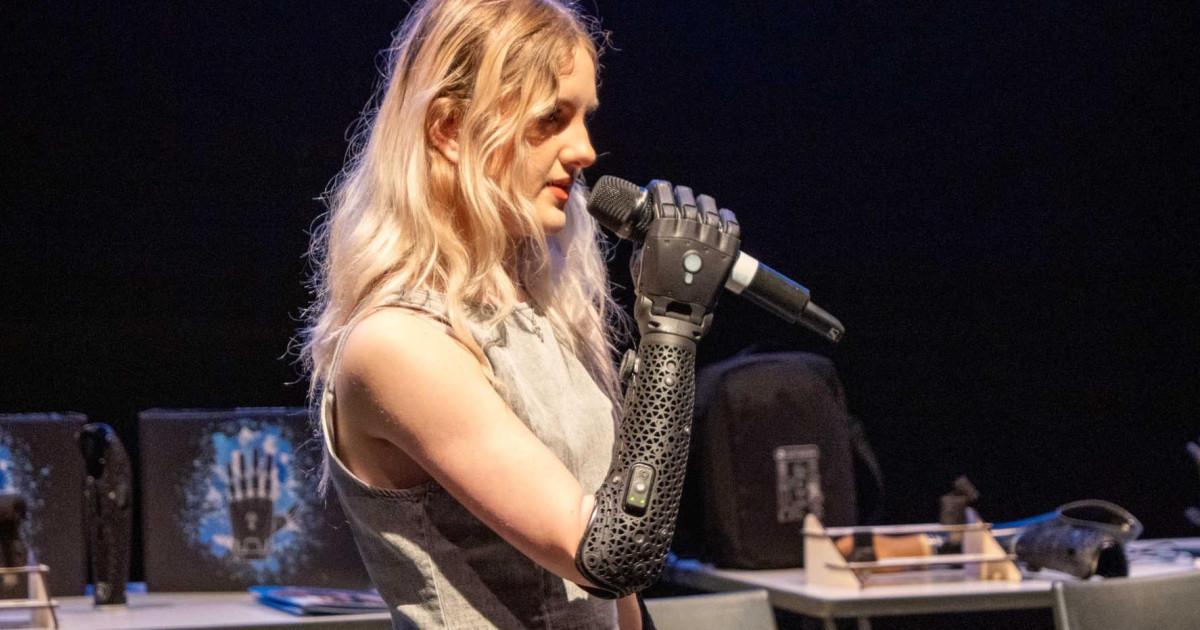
แนวทางการพัฒนานวัตกรรมอื่นๆ ได้แก่ มือเทียมแบบไฮบริด ระบบโมดูลาร์ และการสร้างกลไกเกม
มืออัจฉริยะของยูทาห์ไม่ใช่ความก้าวหน้าเพียงอย่างเดียวที่ทรงพลังในสาขานี้ทีมวิจัยอื่นๆ เช่น ทีมจากมหาวิทยาลัยจอห์นส์ ฮอปกินส์ กำลังพัฒนามือหุ่นยนต์แบบไฮบริดที่ผสมผสานโครงสร้างแข็งและอ่อนเข้าด้วยกัน เพื่อเลียนแบบกายวิภาคของมนุษย์ได้ดียิ่งขึ้น และสามารถจัดการกับวัตถุทั้งที่บอบบางและหนักได้
มือเทียมแบบไฮบริดเหล่านี้มักมีโครงสร้างภายในที่พิมพ์ด้วยเครื่องพิมพ์ 3 มิติทำจากพอลิเมอร์คล้ายยาง และข้อต่อที่ยืดหยุ่นได้ ทำให้มือเทียมสามารถปรับตัวให้เข้ากับรูปทรงที่ไม่สม่ำเสมอ พื้นผิวที่แตกต่างกัน และแรงกดที่แปรผันได้ดีขึ้น ส่งผลให้สามารถจับยึดได้อย่างหลากหลายมากขึ้น
นอกจากนี้ ยังมีการติดตั้งเซ็นเซอร์สัมผัสหลายชั้นที่ได้รับแรงบันดาลใจจากผิวหนังมนุษย์ซึ่งสามารถตรวจจับการสัมผัส การเปลี่ยนแปลงของแรงกด และการลื่นไถลได้ “ผิวหนังอิเล็กทรอนิกส์” นี้ช่วยให้มือรับรู้ได้ว่าวัตถุเริ่มลื่นไถลหรือไม่ และจะเพิ่มแรงที่ใช้โดยอัตโนมัติเพื่อป้องกันไม่ให้วัตถุตก
ทั้งหมดนี้เสริมด้วยระบบควบคุมที่ใช้สัญญาณจากกล้ามเนื้อโดยกล้ามเนื้อปลายแขนจะส่งคำสั่งไปยังนิ้วเทียม และปัญญาประดิษฐ์และอัลกอริธึมการเรียนรู้ของเครื่องจะแปลสัญญาณเหล่านั้นให้เป็นการเคลื่อนไหวที่เป็นธรรมชาติ "สมอง" ของแขนเทียมจะตีความว่าสิ่งนั้นแข็งหรืออ่อน ร้อนหรือเย็น มั่นคงหรือกำลังจะลื่น
ในการทดสอบกับสิ่งของในชีวิตประจำวัน เช่น ตุ๊กตาฟองน้ำ ขวดน้ำ ลูกสน หรือแก้วพลาสติกมือเทียมเหล่านี้บางส่วนสามารถหยิบจับสิ่งของเหล่านั้นได้เกือบ 100% โดยไม่ทำให้สิ่งของเสียรูปทรงหรือแตกหัก การทดลองที่แสดงให้เห็นอย่างชัดเจนอย่างหนึ่งคือการยกแก้วพลาสติกบางๆ ที่บรรจุน้ำเต็มโดยใช้เพียงสามนิ้ว และปรับแรงกดได้อย่างแม่นยำอย่างน่าทึ่ง
ในขณะเดียวกัน บริษัทต่างๆ เช่น Open Bionics ได้มุ่งเน้นไปที่โซลูชันที่เน้นผู้ใช้เป็นหลักเช่น ผลิตภัณฑ์ Hero Arm ซึ่งเป็นมือเทียมแบบไร้สาย กันน้ำ และปรับแต่งได้ ออกแบบมาเพื่อผสานเข้ากับชีวิตประจำวันของเด็ก วัยรุ่น และผู้ใหญ่ได้อย่างสะดวกสบายยิ่งขึ้น
แขนเทียมเหล่านี้ถูกควบคุมด้วยอิเล็กโทรด EMG ไร้สาย (MyoPods)ที่ติดตั้งบนส่วนที่เหลือของแขนหรือปลายแขน ซึ่งจะตรวจจับกิจกรรมของกล้ามเนื้อและแปลงเป็นการเคลื่อนไหวของนิ้วเทียม เนื่องจากเป็นแบบไร้สาย จึงทำให้สามารถถอดและต่อแขนเทียมเข้ากับร่างกายได้ และยังสามารถติดตั้งอุปกรณ์กีฬาโดยใช้ระบบยึดมาตรฐานเดียวกันได้อีกด้วย
องค์ประกอบด้านอารมณ์และแรงจูงใจก็มีความสำคัญเช่นกันสตาร์ทอัพบางแห่งได้พัฒนาแขนเทียมแบบแยกส่วนและราคาไม่แพงมากนัก ซึ่งออกแบบมาสำหรับเด็กเป็นหลัก และสามารถเติบโตไปพร้อมกับเด็กได้ กล่าวคือ สามารถเปลี่ยนชิ้นส่วนเป็นชิ้นส่วนที่ใหญ่ขึ้นได้เมื่อร่างกายของเด็กเปลี่ยนแปลงไป ซึ่งจะช่วยลดต้นทุนในการเปลี่ยนแขนเทียมทั้งชุดทุกๆ สองสามปี
เพื่อลดความยากลำบากในการเรียนรู้การใช้แขนเทียม จึงมีการสร้างสภาพแวดล้อมเสมือนจริง เช่น VREHAB ขึ้นมา ซึ่งเด็กๆ สามารถฝึกฝนการเคลื่อนไหวด้วยมือเทียมผ่านเกมต่างๆ เช่น "ปีนตึกเหมือนซูเปอร์ฮีโร่" เมื่อพวกเขามีพัฒนาการดีขึ้น พวกเขาก็จะได้รับคะแนน และนักบำบัดสามารถติดตามความคืบหน้าของพวกเขาจากระยะไกลได้
รูปลักษณ์ที่ปรับแต่งได้ยังช่วยให้ผู้ใช้รู้สึกเป็นเจ้าของแขนเทียมมากขึ้นด้วยเทคโนโลยีการพิมพ์ 3 มิติ ทำให้สามารถออกแบบได้หลากหลาย ไม่ว่าจะเป็นแรงบันดาลใจจากซูเปอร์ฮีโร่ สไตล์แห่งอนาคต หรือสีสันที่เข้ากับแฟชั่นวัยรุ่น สิ่งนี้เปลี่ยนแขนเทียมให้เป็นมากกว่าอุปกรณ์ทางการแพทย์ แต่ยังเป็นส่วนหนึ่งของอัตลักษณ์อีกด้วย
มุ่งสู่การควบคุมความคิดและการเชื่อมต่อ "กลับ" สู่สมอง
เมื่อมองไปในอนาคตอันใกล้ ทีมวิจัยชั้นนำวางแผนที่จะผสานมืออัจฉริยะเหล่านี้เข้ากับส่วนต่อประสานระบบประสาทที่ฝังไว้ เพื่อให้สามารถควบคุมแขนเทียมได้โดยตรงจากกิจกรรมของสมอง แทนที่จะพึ่งพาสัญญาณจากกล้ามเนื้อบนพื้นผิวเพียงอย่างเดียว
เป้าหมายคือการทำให้มือเทียมสามารถตอบสนองได้รวดเร็วและเป็นธรรมชาติเกือบเท่ากับมือจริง เพื่อลดภาระทางความคิดลง หากผู้ใช้คิดที่จะกำมือ มือเทียมควรจะเริ่มการเคลื่อนไหวโดยไม่ต้องให้ผู้ใช้เกร็งกล้ามเนื้อหรือทำตามรูปแบบที่เรียนรู้มา
ในขณะเดียวกัน ก็กำลังมีการพัฒนาเพื่อนำการสัมผัสกลับคืนสู่ระบบประสาทของผู้ใช้ โดยเซ็นเซอร์วัดแรงกดและระยะใกล้ของแขนเทียมสามารถส่งสัญญาณเข้ารหัสที่แปลงเป็นความรู้สึกของการสัมผัส เนื้อสัมผัส หรือแรงที่รับรู้ได้ในสมอง ซึ่งใกล้เคียงกับการตอบสนองทางประสาทสัมผัสที่แท้จริง
นักวิจัยอย่างเจคอบ เอ. จอร์จ เน้นย้ำว่างานวิจัยด้านนี้เป็นส่วนหนึ่งของวิสัยทัศน์ที่กว้างขึ้นเพื่อปรับปรุงคุณภาพชีวิตของผู้ที่สูญเสียแขนขา โดยการบูรณาการแขนขาเทียมอัจฉริยะ อินเทอร์เฟซประสาท และระบบประสาทสัมผัสขั้นสูงเข้าไว้ในระบบนิเวศที่สอดคล้องกัน
แม้ว่าจะยังต้องใช้เวลาในการพัฒนาและทดลองทางคลินิกอีกหลายปีแต่ผลลัพธ์ในปัจจุบันแสดงให้เห็นว่า เป็นไปได้แล้วที่กิจกรรมง่ายๆ เช่น การดื่มน้ำจากแก้วพลาสติก จะไม่เป็นเรื่องที่เหนื่อยล้าอีกต่อไป และค่อยๆ รู้สึกเป็นธรรมชาติเหมือนก่อนการตัดแขนขา
ทุกอย่างบ่งชี้ว่ามือเทียมไบโอนิกที่ขับเคลื่อนด้วยปัญญาประดิษฐ์กำลังจะไม่ใช่แค่เรื่องนิยายวิทยาศาสตร์อีกต่อไป แต่จะกลายเป็นเครื่องมือที่ใช้งานได้จริง ซึ่งจะช่วยลดภาระทางจิตใจ ฟื้นฟูทักษะการเคลื่อนไหวของกล้ามเนื้อมือ และขยายขอบเขตความเป็นไปได้ในการปฏิสัมพันธ์กับสิ่งแวดล้อม ตั้งแต่การถือแก้วหรือไข่ได้อย่างปลอดภัย ไปจนถึงการกอดใครสักคนโดยไม่ต้องกลัวว่าจะทำร้ายพวกเขา
