- สุนัขนำทางแบบดั้งเดิมนั้นหายาก ราคาแพง และใช้เวลาฝึกนาน ทำให้ผู้พิการทางสายตานับล้านคนทั่วโลกขาดการสนับสนุน
- โครงการหุ่นยนต์นำทางรุ่นใหม่ผสานรวมเซ็นเซอร์ ปัญญาประดิษฐ์ และ GPS เพื่อนำทาง อธิบายสภาพแวดล้อม และเพิ่มความเป็นอิสระของผู้ใช้
- จาก Lysa ในบราซิล ไปจนถึงต้นแบบในจีน สเปน และสหรัฐอเมริกา สุนัขหุ่นยนต์กำลังถูกพิจารณาให้เป็นทางเลือกหรือส่วนเสริมสำหรับสุนัขนำทาง
- การผลิตจำนวนมากและการเรียนรู้แบบเสริมแรงชี้ให้เห็นถึงโซลูชันที่เข้าถึงได้ง่ายและปรับขนาดได้มากขึ้น โดยคำนึงถึงความปลอดภัยของผู้ใช้เป็นสิ่งสำคัญเสมอ
เป็นเวลานานหลายทศวรรษแล้วที่ผู้พิการทางสายตาต้องพึ่งพาไม้เท้าสีขาวและสุนัขนำทางแบบดั้งเดิมเพื่อการเดินทางอย่างปลอดภัย แต่เทคโนโลยีได้เปลี่ยนแปลงสถานการณ์นี้อย่างรวดเร็ว โครงการสุนัขหุ่นยนต์และหุ่นยนต์นำทางกำลังเกิดขึ้นทั่วโลก ซึ่งสัญญาว่าจะมอบทางเลือกที่เข้าถึงได้ง่ายกว่า ปรับขนาดได้ และในบางกรณี แม่นยำกว่าสัตว์ช่วยเหลือ
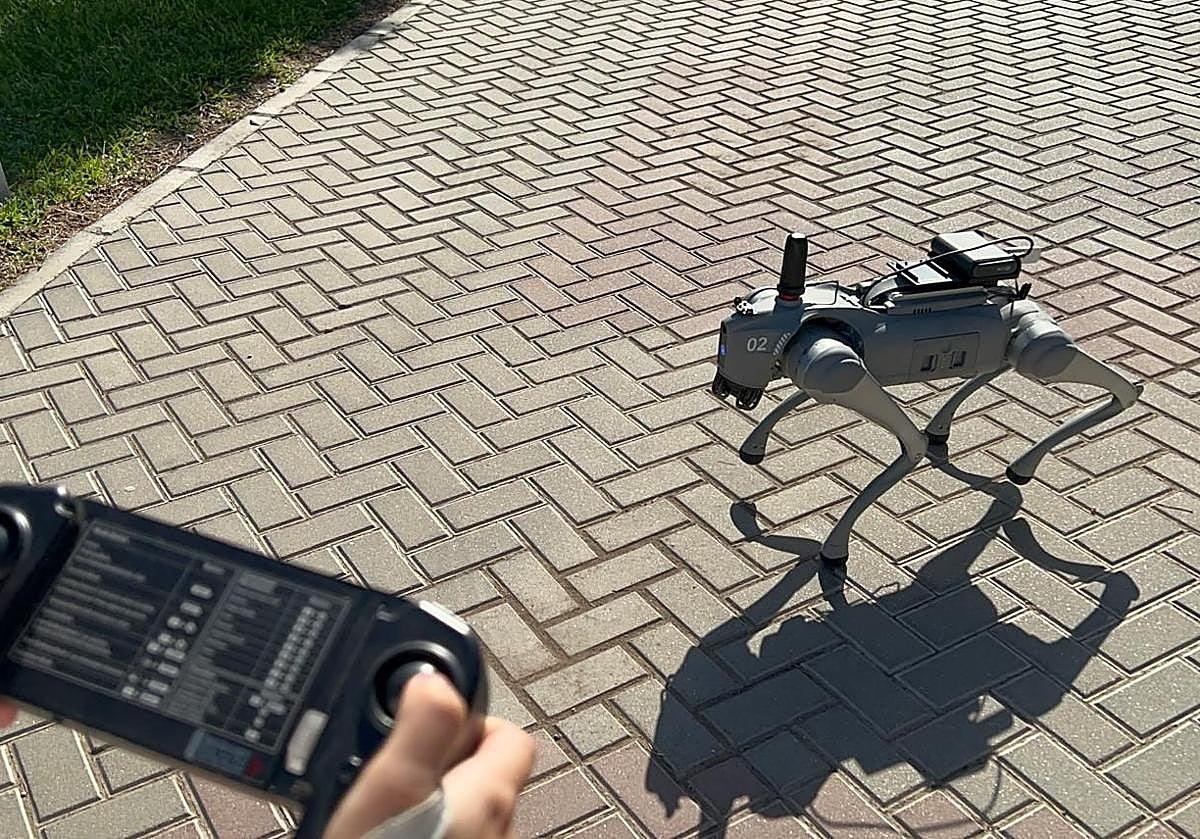
หุ่นยนต์ช่วยเหลือคนตาบอดรุ่นใหม่นี้ผสานรวมเซ็นเซอร์ขั้นสูงปัญญาประดิษฐ์ระบบนำทาง GPS และการจดจำเสียง เพื่อนำทางผู้ใช้ ตรวจจับสิ่งกีดขวาง ตีความสภาพแวดล้อม และแม้กระทั่ง "สนทนา" กับคนที่พวกมันกำลังช่วยเหลืออยู่ มีการทดสอบต้นแบบที่แตกต่างกันอย่างมากในหลายประเทศ ตั้งแต่บราซิลไปจนถึงจีน รวมถึงสเปน สหรัฐอเมริกา และออสเตรเลีย บางรุ่นมีล้อและดูเหมือนกระเป๋าเดินทาง บางรุ่นมีลักษณะคล้ายสุนัขหุ่นยนต์สี่ขา และยังมีรุ่นหกขาเพื่อเพิ่มความเสถียรอีกด้วย
เหตุใดจึงจำเป็นต้องใช้สุนัขหุ่นยนต์เป็นผู้นำทางสำหรับคนตาบอด?
หนึ่งในปัจจัยหลักที่ผลักดันแนวโน้มนี้คือ การขาดแคลนสุนัขนำทางอย่างมากเมื่อเทียบกับจำนวนผู้ที่ต้องการสุนัขนำทาง ในประเทศสเปนเพียงประเทศเดียว มีผู้พิการทางสายตาเกือบหนึ่งล้านคน แต่มีสุนัขนำทางที่ปฏิบัติหน้าที่ช่วยเหลือพวกเขาในชีวิตประจำวันเพียงประมาณ 957 ตัวเท่านั้น
องค์การอนามัยโลก ประมาณการว่า ทั่วโลกมีผู้ที่มีความบกพร่องทางการมองเห็นอย่างรุนแรงประมาณ 314 ล้านคน ในจำนวนนี้ประมาณ 45 ล้านคนตาบอด จากตัวเลขเหล่านี้ โมเดลที่อาศัยเพียงสุนัขฝึกฝนเพียงอย่างเดียวจึงไม่เพียงพออย่างเห็นได้ชัด แม้ในประเทศที่มีโครงการที่จัดตั้งขึ้นอย่างดีและได้รับการสนับสนุนจากภาครัฐแล้วก็ตาม
ปัญหาไม่ได้อยู่ที่ปริมาณเพียงอย่างเดียว แต่ยังรวมถึงค่าใช้จ่ายและเวลาในการฝึกฝนด้วยการฝึกสุนัขนำทางต้องใช้เวลาประมาณสองถึงสามปีในการทำงานเฉพาะทาง และมีเพียงประมาณครึ่งหนึ่งของสัตว์ที่เริ่มต้นกระบวนการเท่านั้นที่สำเร็จลุล่วง ในประเทศอย่างสเปน ค่าใช้จ่ายทั้งหมดต่อสุนัขหนึ่งตัวอาจสูงถึงประมาณ 30.000 ยูโร แม้ว่าองค์กรต่างๆ เช่น ONCE (องค์กรคนตาบอดแห่งชาติของสเปน) มักจะให้การสนับสนุนค่าใช้จ่ายนี้ก็ตาม ในขณะที่ประเทศอื่นๆ ตัวเลขอยู่ที่ประมาณ 50.000 ดอลลาร์สหรัฐต่อสุนัขนำทางหนึ่งตัว
ในบราซิล สถานการณ์ก็ไม่ได้ดีขึ้นเช่นกัน มีการประมาณการว่ามีสุนัขนำทางที่ใช้งานได้จริงเพียงประมาณ 200 ตัวสำหรับผู้พิการทางสายตาประมาณ 6,5 ล้านคน ในประเทศจีน ความไม่สมดุลยิ่งเห็นได้ชัดเจนกว่า คือมีสุนัขนำทางประมาณ 400 ตัว สำหรับผู้ตาบอดมากกว่า 17 ล้านคน ในบริบทที่การเลี้ยงสัตว์ช่วยเหลือเพิ่งเกิดขึ้นไม่นาน และสถานที่ทำงาน ร้านอาหาร และพื้นที่สาธารณะหลายแห่งก็ไม่ได้เป็นมิตรกับสัตว์มากนัก
จากสถานการณ์นี้ นักวิจัยและผู้ประกอบการจำนวนมากจึงตั้งคำถามตรงไปตรงมากับตัวเองว่า หากการฝึกฝนและดูแลสุนัขนำทางนั้นช้า แพง และมีข้อจำกัดทำไมไม่พัฒนาหุ่นยนต์เป็นทางเลือกที่สามารถผลิตได้ในปริมาณมาก มีราคาถูกลงเมื่อเวลาผ่านไป และเข้าถึงผู้คนได้มากขึ้น?
LYSA: หุ่นยนต์นำทางแบบมีล้อที่ถือกำเนิดขึ้นในบราซิล
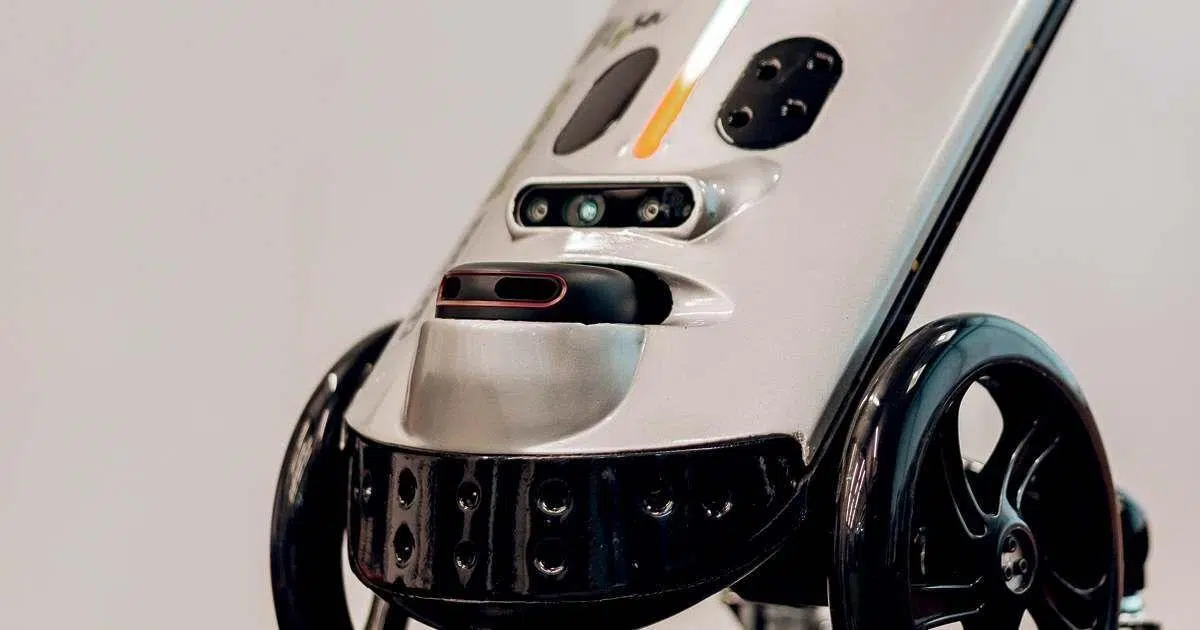
หนึ่งในโครงการที่ล้ำหน้าและเป็นรูปธรรมที่สุดคือLysaหุ่นยนต์นำทางที่พัฒนาโดยบริษัทสตาร์ทอัพ Vixsystem จากประเทศบราซิล มันไม่ได้มีลักษณะเหมือนสุนัข แต่มีลักษณะคล้ายกระเป๋าเดินทางขนาดเล็กที่มีด้ามจับแบบยืดหดได้และล้อ มันมีน้ำหนักประมาณ 4 กิโลกรัมและสูงประมาณ 40 เซนติเมตร การออกแบบมีจุดประสงค์เพื่อให้ผู้พิการทางสายตาสามารถจับด้ามจับและเคลื่อนที่ไปมาได้ราวกับกำลังลากรถเข็นน้ำหนักเบา
Lysa ได้รับการออกแบบมาสำหรับใช้งานในสภาพแวดล้อมภายในอาคารเช่น ห้างสรรพสินค้า ร้านค้า และสนามบิน และได้เริ่มทดสอบใช้งานแล้วในรัฐต่างๆ เช่น เอสปิริโต ซานโต ริโอเดจาเนโร และเซาเปาโล ในการทำงาน หุ่นยนต์นี้ใช้ซอฟต์แวร์เฉพาะทาง แอปพลิเคชันบนมือถือ ปัญญาประดิษฐ์ เครือข่ายเซ็นเซอร์ กล้อง และระบบเลเซอร์ Lidar ซึ่งช่วยให้สามารถตรวจจับแสงและวัดระยะทางได้อย่างแม่นยำสูง
ด้วยชุดเทคโนโลยีเหล่านี้ หุ่นยนต์จึงสามารถสร้างแผนที่สภาพแวดล้อม คำนวณเส้นทางและนำทางผู้ใช้ไปยังจุดหมายปลายทางที่กำหนดได้ ในระหว่างการเดินทาง ไลซ่าจะให้สัญญาณทั้งทางเสียงและการเคลื่อนไหว ทำให้ผู้ใช้สามารถรับรู้การเคลื่อนไหวของหุ่นยนต์และได้ยินคำแนะนำที่ชัดเจนเกี่ยวกับเส้นทางที่จะต้องปฏิบัติตาม
ตามคำกล่าวของเนดินัลวา เดอ อาราอูโจ เซลลิน นักวิทยาศาสตร์คอมพิวเตอร์ผู้สร้างหุ่นยนต์ตัวนี้ ไลซ่าไม่เพียงแต่ตรวจจับและหลีกเลี่ยงสิ่งกีดขวางในระดับพื้นดินเท่านั้น แต่ยังรวมถึงสิ่งกีดขวางที่อยู่ระดับกลางหรือสูงกว่าศีรษะของผู้ใช้ เช่น กิ่งไม้หรือกระถางดอกไม้ที่แขวนอยู่ ซึ่งมักเป็นสาเหตุของอุบัติเหตุมากมายกับไม้เท้าแบบธรรมดานอกจากนี้ หุ่นยนต์ยังสามารถระบุได้ว่ามีคนหรือกลุ่มคนอยู่ข้างหน้าหรือไม่ และปรับพฤติกรรมให้เหมาะสม
เซลลินเปรียบเทียบไลซ่ากับ ไม้เท้าอัจฉริยะที่มีวางจำหน่ายในตลาดอยู่แล้ว โดยระบุว่าหุ่นยนต์ตัวนี้ให้คำแนะนำที่แม่นยำกว่าและมี "ความฉลาด" ในระดับที่สูงกว่า ในขณะที่ไม้เท้าทั่วไปมีข้อจำกัดในการตรวจจับสิ่งกีดขวาง แต่หุ่นยนต์ตัวนี้เข้าใจโครงสร้างของสภาพแวดล้อม วางแผนเส้นทาง ตีความการมีอยู่ขององค์ประกอบอื่นๆ และส่งข้อมูลทั้งหมดนั้นไปยังผู้ใช้ในรูปแบบที่เป็นระเบียบ
ในปัจจุบัน หุ่นยนต์นี้วางจำหน่ายสำหรับใช้ภายในอาคารในราคาประมาณ15.000 เรียลและบริษัทเริ่มได้รับคำสั่งซื้อทั้งจากหน่วยที่ขายไปแล้วและหน่วยที่ให้ลูกค้ายืมไปทดสอบใช้งาน เนื่องจากเป็นเทคโนโลยีใหม่ องค์กรหลายแห่งจึงต้องการทดสอบอย่างละเอียดก่อนที่จะซื้อในปริมาณมาก ดังนั้น Vixsystem จึงผสมผสานการขายตรงเข้ากับข้อตกลงการประเมินผล
เรื่องราวของไลซ่าเริ่มต้นอย่างเรียบง่ายกว่ามากในปี 2011 เมื่อเซลลินสอนวิชาหุ่นยนต์ที่โรงเรียนมัธยมของรัฐในเขตเทศบาลเซร์รา ในเขตมหานครวิโตเรีย หลังจากตระหนักว่าความต้องการวิธีการแก้ปัญหาด้านการเคลื่อนที่สำหรับผู้พิการทางสายตาเป็นเรื่องจริงและเร่งด่วน เธอและนักเรียนจึงประกอบต้นแบบที่ทำขึ้นเองโดยใช้ชิ้นส่วนจากหุ่นยนต์ตัวอื่น ๆ และทดสอบกับคนตาบอดประมาณ 20 คนเพื่อรวบรวมความคิดเห็นของพวกเขา
แม้ว่ารุ่นแรกนั้นจะยังห่างไกลจากผลิตภัณฑ์ที่สมบูรณ์แบบ แต่ผู้เข้าร่วมจำนวนมากก็เต็มใจที่จะซื้อในสภาพนั้น ซึ่งเป็นการตอกย้ำความเชื่อมั่นว่ามีความต้องการที่ยังไม่ได้รับการตอบสนองอย่างมากจากนั้น ผู้ประกอบการจึงได้ระดมทุนจากแหล่งต่างๆ เริ่มต้นในปี 2014 ด้วยโครงการจากสภาแห่งชาติเพื่อการพัฒนาวิทยาศาสตร์และเทคโนโลยี (CNPq) ซึ่งทำให้เธอสามารถจ้างนักวิจัยสองคนที่มีปริญญาโท—คนหนึ่งในสาขาวิศวกรรมอิเล็กทรอนิกส์และอีกคนในสาขาวิทยาการคอมพิวเตอร์—เพื่อพัฒนาการออกแบบต่อไป
ในช่วงหลายปีต่อมา มีการผลิตต้นแบบหลายชิ้นและดำเนินการตรวจสอบความถูกต้องหลายรอบกับผู้พิการทางสายตามากกว่า 200 คนโดยนำข้อเสนอแนะของพวกเขามาบูรณาการเข้ากับแนวคิด Lysa ในที่สุด ในปี 2017 การเข้าร่วมรายการโทรทัศน์ Shark Tank เวอร์ชันบราซิลของ Sellin ทำให้เธอได้รับเงิน 200.000 เรียล และที่สำคัญยิ่งกว่านั้นคือ การได้รับความสนใจจากสื่อ ซึ่งช่วยให้เธอสามารถแสวงหาการสนับสนุนเพิ่มเติมได้
นอกจากนี้ Vixsystem ยังได้รับการสนับสนุนด้านเงินทุนจากหน่วยงานให้ทุนเพื่อการศึกษาและโครงการ (Finep) และมูลนิธิเพื่อการสนับสนุนการวิจัยทางวิทยาศาสตร์และนวัตกรรมแห่งรัฐเอสปิริโตซานโต (Fapes) ในปี 2021 โครงการนี้ได้ก้าวหน้าไปอย่างมากเมื่อได้รับการคัดเลือกเข้าสู่โครงการวิจัยนวัตกรรมสำหรับธุรกิจขนาดเล็ก (PIPE) ของ FAPESP ภายใต้กรอบการเรียกร้องเชิงกลยุทธ์ที่เกี่ยวข้องกับอินเทอร์เน็ต โดยความร่วมมือกับกระทรวงวิทยาศาสตร์ เทคโนโลยี และนวัตกรรม (MCTI) กระทรวงการสื่อสาร (MCom) และคณะกรรมการกำกับดูแลอินเทอร์เน็ตแห่งบราซิล (CGI.br)
ด้วยแรงผลักดันนี้ บริษัทกำลังพัฒนาหุ่นยนต์ Lysa เวอร์ชันสำหรับใช้งานกลางแจ้งซึ่งติดตั้ง GPS และออกแบบมาเพื่อใช้บนถนนสาธารณะ ในส่วนนี้ ความท้าทายทางเทคนิคจะยิ่งใหญ่กว่า เพราะหุ่นยนต์ต้องเผชิญกับทางเท้าที่ไม่มีทางเท้าที่ชัดเจน ทางแยก พื้นที่ขรุขระ และสถานการณ์ในเมืองที่หลากหลาย เซลลินยอมรับว่า การขาดทางเท้าที่กำหนดไว้อย่างชัดเจนเป็นหนึ่งในความท้าทายหลักที่ต้องเอาชนะก่อนที่ระบบจะใช้งานได้จริงบนท้องถนน
ข้อดีและข้อควรระวังเมื่อเปรียบเทียบกับสุนัขนำทางแบบดั้งเดิม
การปรากฏตัวของหุ่นยนต์นำทางอย่างเช่น Lysa ได้จุดประกายการถกเถียงที่น่าสนใจในแวดวงผู้พิการทางสายตา มาร์เซโล ปานิโก ทนายความจากมูลนิธิโดรินา โนวิลล์เพื่อคนตาบอดในเซาเปาโล เชื่อว่าแนวคิดเรื่องหุ่นยนต์นำทางนั้นมีอนาคตที่สดใสแต่ยืนยันว่าต้องมีการประเมินอย่างรอบคอบ ทั้งในด้านต้นทุนและผลกระทบทางสังคม
ปัจจุบัน สุนัขนำทางได้รับการยอมรับในสังคมอย่างสูงและการเข้าถึงสภาพแวดล้อมต่างๆ (การขนส่ง ร้านค้า อาคารสาธารณะ ฯลฯ) ได้รับการสนับสนุนโดยกฎหมายในหลายประเทศ นอกจากนี้ ความผูกพันทางอารมณ์ที่เกิดขึ้นระหว่างคนตาบอดกับสุนัขนำทางส่งผลโดยตรงต่อสุขภาพจิตและความภาคภูมิใจในตนเองของผู้ใช้ ซึ่งเป็นสิ่งที่ยากจะเลียนแบบได้ด้วยเครื่องจักร
ปานิโกเน้นย้ำว่า สุนัขนำทางเป็นมากกว่าแค่เครื่องช่วยในการเคลื่อนที่: มันเป็นเพื่อนคู่ใจเป็นที่พึ่งทางอารมณ์ และเป็นตัวช่วยในการสร้างปฏิสัมพันธ์ทางสังคม เพียงแค่ผู้คนเข้ามาถามเกี่ยวกับสุนัขหรือแสดงความสนใจในตัวบุคคล ก็ก่อให้เกิดปฏิสัมพันธ์ระหว่างมนุษย์ ซึ่งหุ่นยนต์ แม้จะล้ำสมัยแค่ไหน ก็ไม่สามารถมอบให้ได้ในลักษณะเดียวกัน
ในขณะเดียวกัน ทนายความก็ยอมรับว่า การขาดแคลนสุนัขนำทางอย่างมากในประเทศอย่างบราซิลและจีน ทำให้คนส่วนใหญ่ที่ต้องการสุนัขนำทางไม่สามารถเข้าถึงบริการได้ ค่าใช้จ่ายในการฝึกฝน รายชื่อผู้รอคอยที่ยาวนาน และความยากลำบากในการหาสัตว์ที่เหมาะสม หมายความว่าหลายคนไม่เคยได้รับสุนัขนำทางที่แท้จริงเลย
ดังนั้น แทนที่จะทดแทนสุนัขโดยสิ้นเชิง โครงการหุ่นยนต์นำทางหลายโครงการจึงถูกมองว่าเป็นส่วนเสริมหรือทางเลือกสำหรับผู้ที่ไม่สามารถเข้าถึงสัตว์ได้ หรือเป็นทางออกชั่วคราวในระหว่างที่พวกเขารอที่จะได้รับการจัดสรรสัตว์นำทาง นอกจากนี้ บางโครงการยังเสนอแนะว่า ในบางบริบท (เช่น ในพื้นที่ภายในที่ซับซ้อน หรือในงานที่เกี่ยวข้องกับการจดจำข้อมูลภาพ) หุ่นยนต์สามารถทำหน้าที่ที่สุนัขไม่สามารถทำได้
หุ่นยนต์สุนัขสี่ขา: จาก Boston Dynamics ไปจนถึงรุ่นราคาประหยัด
ในด้านหุ่นยนต์รูปร่างคล้ายสุนัข ตัวอย่างที่โดดเด่นที่สุดในโลกคือสปอต หุ่นยนต์สี่ขาที่พัฒนาโดยบริษัทบอสตัน ไดนามิกส์ของสหรัฐอเมริกา หุ่นยนต์ตัวนี้ได้สร้างความตื่นตาตื่นใจในการสาธิตที่งานแสดงเทคโนโลยีต่างๆ และกำลังถูกนำไปใช้ในภาคส่วนต่างๆ เช่น การก่อสร้างและการทำเหมือง สำหรับงานตรวจสอบและลาดตระเวนในพื้นที่ที่ยากลำบากหรืออันตราย
Spot โดดเด่นด้วยความคล่องตัวที่น่าทึ่ง : มันสามารถปีนบันได เดินบนพื้นผิวที่ไม่เรียบ รักษาสมดุลเมื่อถูกผลัก และสามารถติดตั้งกล้องและเซ็นเซอร์เพื่อเก็บข้อมูลได้ อย่างไรก็ตาม ราคาของมันซึ่งสูงกว่า 70.000 ดอลลาร์สหรัฐ ทำให้ผู้ใช้และสถาบันที่ทำงานกับผู้พิการทางสายตาจำนวนมากเข้าไม่ถึง
ด้วยแรงบันดาลใจจากโมเดลนี้ บริษัทหลายแห่งในจีน ญี่ปุ่น และเยอรมนี ได้พัฒนาหุ่นยนต์สี่ขา ของตนเองขึ้น มา บางรุ่นเน้นการใช้งานในอุตสาหกรรม ในขณะที่บางรุ่นก็ดูเหมือนของเล่นขั้นสูง หุ่นยนต์รุ่นราคาถูกจากจีนก็ปรากฏสู่ตลาดแล้ว ตัวอย่างเช่น บริษัท Unitre Robotics จำหน่ายหุ่นยนต์สุนัข 6 รุ่น โดยมีราคาเริ่มต้นประมาณ 2.700 ดอลลาร์สหรัฐสำหรับรุ่นพื้นฐานที่สุด
ถึงกระนั้น อุปกรณ์เหล่านี้ก็ไม่ได้ถูกออกแบบมาเพื่อเป็นเครื่องนำทางสำหรับผู้ที่มีความบกพร่องทางสายตาการใช้งานหลักๆ คือการเฝ้าระวัง การตรวจสอบอุโมงค์และพื้นที่ใต้ดิน การตรวจจับวัตถุระเบิด และหน้าที่ด้านความปลอดภัยหรือการบำรุงรักษาอื่นๆ หากต้องการเปลี่ยนอุปกรณ์เหล่านี้ให้เป็นเครื่องนำทางที่แท้จริง จำเป็นต้องออกแบบซอฟต์แวร์และส่วนติดต่อผู้ใช้ใหม่ทั้งหมด รวมถึงปรับพฤติกรรมให้เหมาะสมกับความต้องการเฉพาะของผู้พิการทางสายตาด้วย
ในประเทศบราซิล นักวิจัย Diego Renan Bruno จากห้องปฏิบัติการหุ่นยนต์เคลื่อนที่ มหาวิทยาลัยเซาเปาโล (ICMC-USP) ใช้ Spot เป็นต้นแบบสำหรับ โครงการ หุ่นยนต์สุนัขนำทาง ของเขาเอง โดยเขาและอดีตนักศึกษา Marcelo Assis เริ่มทำงานในปี 2017 ในพื้นที่ห่างไกลของรัฐเซาเปาโล ในเทศบาลเมือง Catanduva เพื่อพัฒนาต้นแบบที่ได้รับการปรับปรุงมาเรื่อยๆ
หุ่นยนต์รุ่นแรกของพวกเขาถูกสร้างขึ้นด้วยวิธีการทำเองแบบง่ายๆ โดยนำชิ้นส่วนจากเครื่องดูดฝุ่นเก่ามาใช้ใหม่ ต่อมาในปี 2019 พวกเขาได้พัฒนาต้นแบบที่สองในโครงการ Red Bull Basement hacker residency และตอนนี้พวกเขากำลังวางแผนรุ่นที่สามซึ่งจะเป็นหุ่นยนต์ที่มีขา ใกล้เคียงกับแนวคิดคลาสสิกของหุ่นยนต์สุนัขมากขึ้น
บรูโน่แย้งว่า หากเราจะพูดถึง " สุนัขนำทางหุ่นยนต์ " มันควรมีพฤติกรรมคล้ายกับสุนัขนำทางจริงๆ กล่าวคือ มันควรจะสามารถเดินขึ้นบันได ข้ามทางเท้า และบนพื้นผิวที่ไม่เรียบได้โดยไม่ต้องพึ่งทางลาดหรือพื้นผิวเรียบสนิท ในความคิดของเขา หุ่นยนต์ที่มีล้อจะจำกัดอยู่เฉพาะพื้นที่ที่มีการเข้าถึงได้สะดวกเทียบเท่ากับรถเข็นคนพิการ ในขณะที่หุ่นยนต์สี่ขาที่ออกแบบมาอย่างดีสามารถเข้าถึงสภาพแวดล้อมได้หลากหลายกว่ามาก
หุ่นยนต์สุนัขนำทางหกขาจากจีน: ความเสถียรและการจดจำเสียง
ในประเทศจีน ทีมวิจัยจากคณะวิศวกรรมเครื่องกลมหาวิทยาลัยเซี่ยงไฮ้เจียวตงกำลังพัฒนาหุ่นยนต์สุนัขนำทางที่มีลักษณะพิเศษไม่เหมือนใคร มันมีลักษณะคล้ายสุนัขบูลด็อกอังกฤษ แต่กว้างกว่าเล็กน้อย และโดดเด่นตรงที่มีหกขาแทนที่จะเป็นสี่ขา ซึ่งเป็นการออกแบบที่ตั้งใจเพื่อเพิ่มเสถียรภาพและการเคลื่อนไหวที่ราบรื่น
ผู้สร้างหุ่นยนต์อย่างเกา เฟิง อธิบายว่า เมื่อหุ่นยนต์ยกขาขึ้นสามขาเพื่อเคลื่อนที่ไปข้างหน้า ขาอีกสามขาจะก่อตัวเป็นขาตั้งสามขาที่มั่นคงมากช่วยลดแรงกระแทกที่ผู้พิการทางสายตาที่ติดอยู่กับสายรัดรู้สึกได้ เป้าหมายคือเพื่อให้ผู้ใช้ได้สัมผัสกับการเคลื่อนไหวที่ราบรื่นและสะดวกสบาย โดยปราศจากการกระตุกอย่างกะทันหันที่อาจทำให้รู้สึกไม่ปลอดภัย
หุ่นยนต์สุนัขตัวนี้ติดตั้งเซ็นเซอร์และกล้องจำนวนมาก ทำให้มันสามารถจดจำสภาพแวดล้อม ระบุป้ายจราจร ตีความสัญญาณไฟจราจร และตรวจจับสิ่งกีดขวางประเภทต่างๆ ได้ นอกจากนี้ยังผสานรวมระบบจดจำเสียงที่มีความแม่นยำมากกว่า 90% และเวลาตอบสนองน้อยกว่าหนึ่งวินาที ทำให้มันสามารถตอบสนองต่อคำสั่งด้วยเสียงของผู้ใช้ได้อย่างรวดเร็ว
ปัญญาประดิษฐ์ที่ควบคุมหุ่นยนต์จะวางแผนเส้นทางตีความคำสั่งเสียง และแจ้งเตือนด้วยเสียงแบบเรียลไทม์เกี่ยวกับสภาพแวดล้อมโดยรอบ ตั้งแต่ทางข้ามคนเดินถนนไปจนถึงทางแยกอันตรายที่กำลังจะมาถึง ระบบนี้ยังรวมถึงอินเทอร์เฟซควบคุมด้วยสายจูง คล้ายกับที่ใช้กับสุนัขจริง เพื่อปรับความเร็วในการเดินหรือบ่งบอกการเปลี่ยนทิศทาง
ขณะนี้โครงการกำลังอยู่ระหว่างการทดสอบภาคสนามกลางแจ้งโดยมีผู้พิการทางสายตาเข้าร่วมอย่างแข็งขันเพื่อช่วยปรับแต่งทั้งพฤติกรรมการเคลื่อนที่ของหุ่นยนต์และความเป็นธรรมชาติของคำสั่งเสียง (ปัจจุบันเน้นที่ภาษาจีน) วิสัยทัศน์ของเกา เฟิง คือ เมื่อขั้นตอนการทดลองเสร็จสิ้น อุปกรณ์นี้สามารถผลิตได้ในปริมาณมาก ซึ่งจะช่วยลดต้นทุนลงเรื่อยๆ
เกาเองเปรียบเทียบวิสัยทัศน์นี้กับอุตสาหกรรมยานยนต์: สุนัขนำทางตามธรรมชาติจำเป็นต้องได้รับการฝึกฝนเฉพาะบุคคลเป็นเวลาหลายปี และจำนวนของมันก็มีจำกัด ในขณะที่หุ่นยนต์สามารถผลิตได้ในฐานะสินค้าอุตสาหกรรมมาตรฐาน ส่งผลให้มีตลาดที่มีศักยภาพหลายสิบล้านหน่วยเพื่อตอบสนองความต้องการทั่วโลกสำหรับผู้ช่วยเหลือคนตาบอด
Paws 2.0 ที่มหาวิทยาลัยอาลิกันเต: สุนัขนำทางหุ่นยนต์ที่พร้อมมอบมิตรภาพ
ในสเปนก็มีความก้าวหน้าในด้านนี้เช่นกัน ด้วยโครงการต่างๆ เช่นPaws 2.0หุ่นยนต์สี่ขาขนาดเล็กที่กำลังเดินเล่นอยู่รอบๆ วิทยาเขตของมหาวิทยาลัยอาลิกันเต้ร่วมกับนักศึกษาและผู้มาเยือนคนอื่นๆ ชื่อของมันซึ่งแปลว่า "อุ้งเท้าเล็กๆ" ในภาษาอังกฤษ สะท้อนให้เห็นถึงการทำงานหลายปีของทีมวิจัยที่มีประสบการณ์ด้านเทคโนโลยีสำหรับผู้พิการ
Paws ใช้เซ็นเซอร์เลเซอร์ คล้ายกับที่ใช้ในเครื่องดูดฝุ่นแบบ Roomba แต่มีประสิทธิภาพมากกว่ามาก ผสานกับเทคโนโลยี GPS ความแม่นยำสูงและการประมวลผลวิดีโอด้วย AI ด้วยระบบนี้ ทำให้มันสามารถสร้างแผนที่เส้นทางภายในมหาวิทยาลัย หลีกเลี่ยงสิ่งกีดขวางแบบเรียลไทม์ และแสดง "ลูกเล่น" เล็กๆ น้อยๆ ที่สร้างความประทับใจให้กับผู้ที่ได้เห็นมันทำงานเป็นอย่างมาก
นักวิจัยอธิบายว่าเป้าหมายของพวกเขาไม่ใช่การ "ทดแทน" สุนัขนำทางแบบดั้งเดิม แต่เป็นการนำเสนอเทคโนโลยีเสริมที่สามารถใช้ได้ในขณะที่บุคคลนั้นรอที่จะได้รับสุนัขนำทางตัวจริง หรือในสภาพแวดล้อมที่สัตว์ไม่ใช่ตัวเลือกที่ดีที่สุด ในทางทฤษฎี เมื่อ Paws พัฒนาเสร็จสมบูรณ์แล้ว ผู้พิการทางสายตาอาจมีผู้ช่วยหุ่นยนต์ได้ภายในไม่กี่วัน แทนที่จะต้องรอเป็นปีๆ
นอกเหนือจากการบอกเส้นทางแล้ว หุ่นยนต์ตัวนี้ยังได้รับการออกแบบมาเพื่อให้บริการเพิ่มเติมเช่น การอ่านเมนูในร้านอาหาร การระบุสินค้าในซูเปอร์มาร์เก็ต การหาทางเข้าของร้านค้า หรือการบอกจำนวนคนในห้อง เป็นต้น โดยจะส่งข้อมูลทั้งหมดนี้ผ่านลำโพงในตัว ทำให้มันกลายเป็นผู้ช่วยด้านการฟังแบบเคลื่อนที่ได้อย่างมีประสิทธิภาพ
หนึ่งในข้อดีที่ผู้นำโครงการเน้นย้ำคือความแม่นยำสูงของระบบระบุตำแหน่ง GPSซึ่งช่วยให้ผู้ใช้ได้รับการนำทางไปยังพิกัดที่เฉพาะเจาะจง (เช่น ประตูบานใดบานหนึ่งภายในอาคาร) ซึ่งสุนัขนำทางแบบดั้งเดิมไม่สามารถทำได้ด้วยความแม่นยำระดับนั้น นอกจากนี้ หุ่นยนต์ยังเรียนรู้ผ่านเครือข่ายประสาทเทียมที่สามารถจดจำรูปแบบต่างๆ เช่น สัญญาณไฟจราจร วัตถุ ประเภทของพื้น หรือสิ่งกีดขวางในเส้นทางของมัน
ทีมงานจากมหาวิทยาลัยอาลิกันเตเคยทำงานเกี่ยวกับโซลูชันด้านคอมพิวเตอร์วิชั่นสำหรับคนตาบอดมาก่อน เช่น แอปพลิเคชันที่ใช้ภาพถ่ายหรือวิดีโอในการอธิบายสภาพแวดล้อมเพื่อช่วยระบุตำแหน่งของวัตถุหรือระบุลักษณะทางสายตา (ตัวอย่างเช่น สีของเสื้อผ้า) ขณะนี้ เทคโนโลยีดังกล่าวได้ถูกนำมาผสานรวมเข้ากับ Paws พร้อมกับลำโพง เพื่อมอบความช่วยเหลือที่สมบูรณ์ยิ่งขึ้น
หากทุกอย่างดำเนินไปตามแผนที่วางไว้ คาดว่าจะ ได้ต้นแบบที่ใช้งานได้อย่างสมบูรณ์ ภายในไม่กี่ปี ข้างหน้า แม้ว่าการวางจำหน่ายผลิตภัณฑ์เชิงพาณิชย์สำหรับใช้ในบ้านอาจล่าช้าไปเกือบสิบปีเนื่องจากกระบวนการรับรอง การทดสอบในสภาพแวดล้อมจริง และการขยายขนาดในระดับอุตสาหกรรม โครงการนี้ได้รับการสนับสนุนทางการเงินจากสถาบันวิจัยวิทยาการคอมพิวเตอร์ มหาวิทยาลัยอาลิกันเต และบริษัท Synergy Tech ซึ่งเป็นบริษัทผู้ผลิต Paws 2.0 และหุ่นยนต์อื่นๆ ที่มีคุณสมบัติคล้ายคลึงกัน
หุ่นยนต์สุนัขนำทางแห่งเมืองบิงแฮมตัน (รัฐนิวยอร์ก): การเรียนรู้แบบเสริมแรงและ "สายจูงอัจฉริยะ"
ในสหรัฐอเมริกา กลุ่มวิศวกรจากภาควิชาวิทยาการคอมพิวเตอร์มหาวิทยาลัยบิงแฮมตันมหาวิทยาลัยแห่งรัฐนิวยอร์ก กำลังพัฒนาหุ่นยนต์สุนัขนำทางที่ออกแบบมาเพื่อเป็นทางเลือกที่มีต้นทุนต่ำกว่า มีประสิทธิภาพมากกว่า และเข้าถึงได้ง่ายกว่า
ทีมวิจัยนำโดยผู้ช่วยศาสตราจารย์ชิฉี จาง และประกอบด้วยนักศึกษาปริญญาเอก เดวิด เดฟาซิโอ และนักศึกษาปี 3 ไอสุเกะ ฮิโรตะ ได้ฝึกหุ่นยนต์สี่ขาที่ติดตั้ง "ดวงตา" สำหรับการมองเห็น มาเป็นเวลาประมาณหนึ่งปี แล้ว ในระหว่างการสาธิตในห้องปฏิบัติการของมหาวิทยาลัย หุ่นยนต์ดังกล่าวสามารถนำทางบุคคลผ่านทางเดินได้ โดยตอบสนองทั้งคำสั่งด้วยวาจาและการดึงสายจูง
แนวทางการทำงานของหุ่นยนต์นี้ basé อยู่บนอินเทอร์เฟซสายพานที่เป็นเอกลักษณ์ผสานกับการเรียนรู้แบบเสริมแรง หุ่นยนต์ได้รับการฝึกฝนให้ตีความแรงตึงและทิศทางการดึงเป็นสัญญาณคำสั่ง ในขณะที่ระบบการมองเห็นและการนำทางช่วยให้มันหลีกเลี่ยงสิ่งกีดขวาง รักษาเส้นทางที่ปลอดภัย และปรับการเคลื่อนไหวได้
จากข้อมูลของจาง หลังจากฝึกฝนด้วยระบบที่พัฒนาขึ้นประมาณ 10 ชั่วโมง พวกเขาสามารถสร้างหุ่นยนต์ที่เคลื่อนที่ได้เอง นำทางในสภาพแวดล้อมภายในอาคาร นำทางผู้คนพร้อมทั้งหลีกเลี่ยงสิ่งกีดขวาง และในขณะเดียวกันก็ตีความการดึงสายจูงเป็นคำสั่งที่เข้าใจได้ ซึ่งถือเป็นความก้าวหน้าอย่างมากเมื่อเทียบกับการฝึกสุนัขนำทางทั่วไปที่ใช้เวลาสองถึงสามปี
โครงการนี้ยังห่างไกลจากการเป็นผลิตภัณฑ์เชิงพาณิชย์ แต่ผลลัพธ์เบื้องต้นบ่งชี้ว่าสุนัขหุ่นยนต์ประเภทนี้สามารถลดเวลาและค่าใช้จ่ายในการฝึกฝนได้อย่างมากเมื่อเทียบกับสุนัขนำทางแบบดั้งเดิม ในระยะกลาง ทีมงานต้องการพัฒนาให้มากกว่าแค่คำสั่งทางกายภาพ และเพิ่มอินเทอร์เฟซภาษาธรรมชาติเข้าไปด้วย
เดฟาซิโอระบุว่า ขั้นตอนต่อไปคือการพัฒนาระบบให้หุ่นยนต์สามารถสนทนาโต้ตอบกับผู้ใช้ได้อย่างเหมาะสม เข้าใจคำขอที่ซับซ้อน และตอบสนองได้อย่างถูกต้อง นอกจากนี้ พวกเขายังต้องการเพิ่มสิ่งที่เรียกว่า "การไม่เชื่อฟังอย่างชาญฉลาด" กล่าวคือ หากผู้พิการทางสายตาสั่งให้หุ่นยนต์เคลื่อนที่ไปยังบริเวณที่มีการจราจรอันตราย ระบบควรจะสามารถรับรู้ถึงความเสี่ยงและปฏิเสธที่จะปฏิบัติตามคำสั่งนั้นได้
ท้ายที่สุดแล้ว เป้าหมายคือการพัฒนาหุ่นยนต์สุนัขให้ทำหน้าที่เป็นผู้ช่วยอัตโนมัติที่มีความรับผิดชอบสามารถตีความเจตนาของผู้ใช้พร้อมทั้งให้ความสำคัญกับความปลอดภัยเป็นอันดับแรก ซึ่งจะต้องใช้เวลาหลายปีในการวิจัยและทดสอบในสถานการณ์จริง แต่เส้นทางที่ได้จากประสบการณ์เบื้องต้นเหล่านี้ชี้ให้เห็นถึงหุ่นยนต์นำทางที่ชาญฉลาดขึ้นและบูรณาการเข้ากับชีวิตประจำวันได้มากขึ้น
ในขณะเดียวกัน ความแตกต่างระหว่างค่าใช้จ่ายและเวลาที่ต้องใช้ในการฝึกสุนัขนำทางทางชีวภาพ ซึ่งอยู่ที่ประมาณ 30.000 ยูโรขึ้นไป และใช้เวลาสองถึงสามปี โดยมีอัตราความสำเร็จเพียงครึ่งเดียว กับเวลาฝึกฝนเพียงไม่กี่ชั่วโมงที่จำเป็นสำหรับหุ่นยนต์บิงแฮมตันด้วยระบบการเรียนรู้แบบเสริมแรง ยิ่งตอกย้ำแนวคิดที่ว่าหุ่นยนต์สุนัขสามารถทำให้การเข้าถึงการช่วยเหลือด้านการเคลื่อนไหวเป็นไปได้อย่างเท่าเทียมกันสำหรับผู้คนนับล้าน
ระบบนิเวศทั้งหมดของหุ่นยนต์นำทางและสุนัขนำทางหุ่นยนต์ ตั้งแต่ Lysa ในบราซิล ไปจนถึงต้นแบบในจีน สเปน และสหรัฐอเมริกา ชี้ให้เห็นถึงอนาคตที่ผู้พิการทางสายตาจะสามารถเลือกจากตัวเลือกที่หลากหลายได้ ไม่ว่าจะเป็นเพื่อนสี่ขาที่มีเลือดเนื้อและมีคุณค่าทางอารมณ์อย่างมหาศาล หุ่นยนต์มีล้อที่ออกแบบมาสำหรับใช้ในอาคาร หุ่นยนต์สี่ขาขั้นสูงที่สามารถเคลื่อนที่ผ่านภูมิประเทศที่ซับซ้อน และระบบไฮบริดที่ผสมผสานสิ่งที่ดีที่สุดจากแต่ละโลกเพื่อมอบความเป็นอิสระ ความปลอดภัย และคุณภาพชีวิตที่ดียิ่งขึ้น