- Pinagsasama ng mga bagong AI-powered bionic hands ang mga proximity at pressure sensor sa mga neural network upang awtomatikong isaayos ang postura at lakas ng pagkakahawak.
- Ang pinagsasaluhang kontrol ng tao at makina ay nakakabawas sa cognitive load ng gumagamit at nagpapabuti ng katumpakan sa mga maselang pang-araw-araw na gawain.
- Ang mga hybrid, modular, at gamified na disenyo, pati na rin ang mga neural interface, ay binubuo upang mailapit ang kontrol at pakiramdam ng prosthesis sa isang totoong kamay.
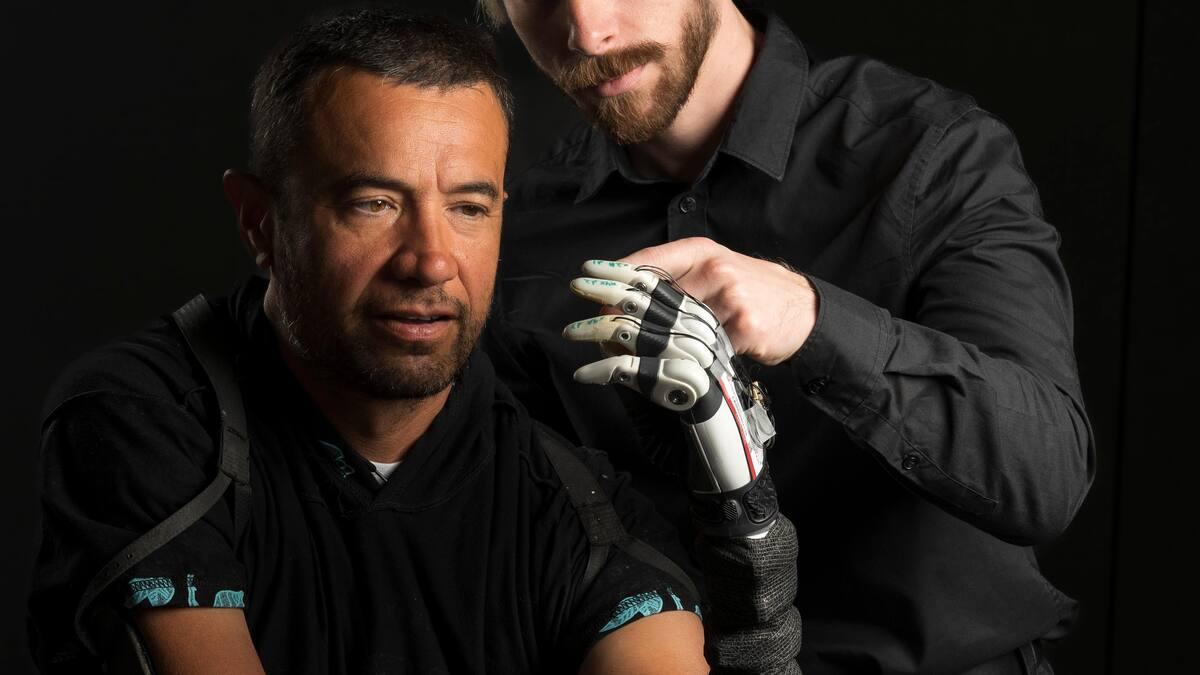
Ang mga bionic na kamay na may artificial intelligence ay sumusulong nang malaki kumpara sa mga tradisyonal na prosthesis: hindi na lamang ito tungkol sa paggalaw ng mga daliri nang mekanikal, kundi tungkol sa pagbawi ng isang bagay na halos kapareho ng natural na kahusayan ng isang kamay ng tao, na may mas kaunting pagsisikap sa pag-iisip at higit na kumpiyansa sa pang-araw-araw na buhay.
Ang tunay na rebolusyonaryo sa bagong henerasyong ito ng mga prosthesis ay ang pagsasama-sama ng mga advanced na sensor, mga modelo ng AI , matibay at malambot na istrukturang robotic, at mga pinagsasaluhang sistema ng pagkontrol ng tao-makina, kung kaya't ang kamay ay "naiisip" ang bahagi ng paggalaw habang ang gumagamit ay patuloy na nagpapasya kung ano ang gusto nilang gawin sa anumang sandali.
Mula sa mga unang prosthesis hanggang sa matatalinong bionic na kamay
Ang ideya ng pagpapalit ng isang nawalang paa ay may mahabang kasaysayan : ang mga prostetikong braso at kamay ay umiral na noong unang panahon, tulad ng sikat na "Kamay ni Capua," na mula pa noong mga 300 BC, na gawa sa bakal, tanso, at kahoy. Pinaniniwalaang pagmamay-ari ito ng isang sundalong Romano na ginamit ito upang hawakan ang kanyang kalasag matapos mawala ang isang bahagi ng kanyang braso.
Sa loob ng maraming siglo, ang mga prosthesis ay mga kagamitang pang-esthetic lamang , mga simpleng hulmahan na ginagaya ang hugis ng paa ngunit walang tunay na gamit. Ang kanilang layunin ay kosmetiko lamang, upang "takpan" ang kawalan ng paa nang hindi nagbibigay ng anumang kapaki-pakinabang na paggalaw.
Kasabay ng mga pagsulong sa medisina at mekanikal noong ika-19 at ika-20 siglo, dumating ang mga unang articulated prostheses, na may kakayahang magsagawa ng ilang pangunahing galaw gamit ang mga simpleng mekanismo. Kalaunan, lumitaw ang mga "robotic" o "bionic" prostheses, na may mga motor, iba't ibang uri ng gripper, at ilang antas ng kontrol sa kalamnan o elektrikal.
Gayunpaman, ang pinaka-modernong makukuhang bionic na mga kamay na komersyal ay mayroon pa ring mahalagang limitasyon: ang kanilang kontrol ay nananatiling kumplikado, hindi madaling maunawaan, at nakakapagod sa pag-iisip. Ang mga gawaing halos hindi pinag-iisipan ng isang taong may buo pang mga kamay—pagkuha ng tasa, paghawak ng plastik na tasa, paghawak sa manipis na papel—ay nagdudulot ng napakalaking hamon para sa maraming gumagamit ng prosthesis.
Napakataas ng pagsisikap sa pag-iisip kaya halos kalahati ng mga gumagamit ay nauuwi sa pag-iwan sa kanilang bionic na kamay, dahil sa hirap ng paggamit, hindi natural na mga kontrol, at patuloy na pagkapagod ng isip. Ang pangunahing problema ay karamihan sa mga aparatong ito ay hindi tumpak na ginagaya ang pandama ng paghipo o ang awtomatikong koordinasyon na ginagawa ng utak nang hindi namamalayan.
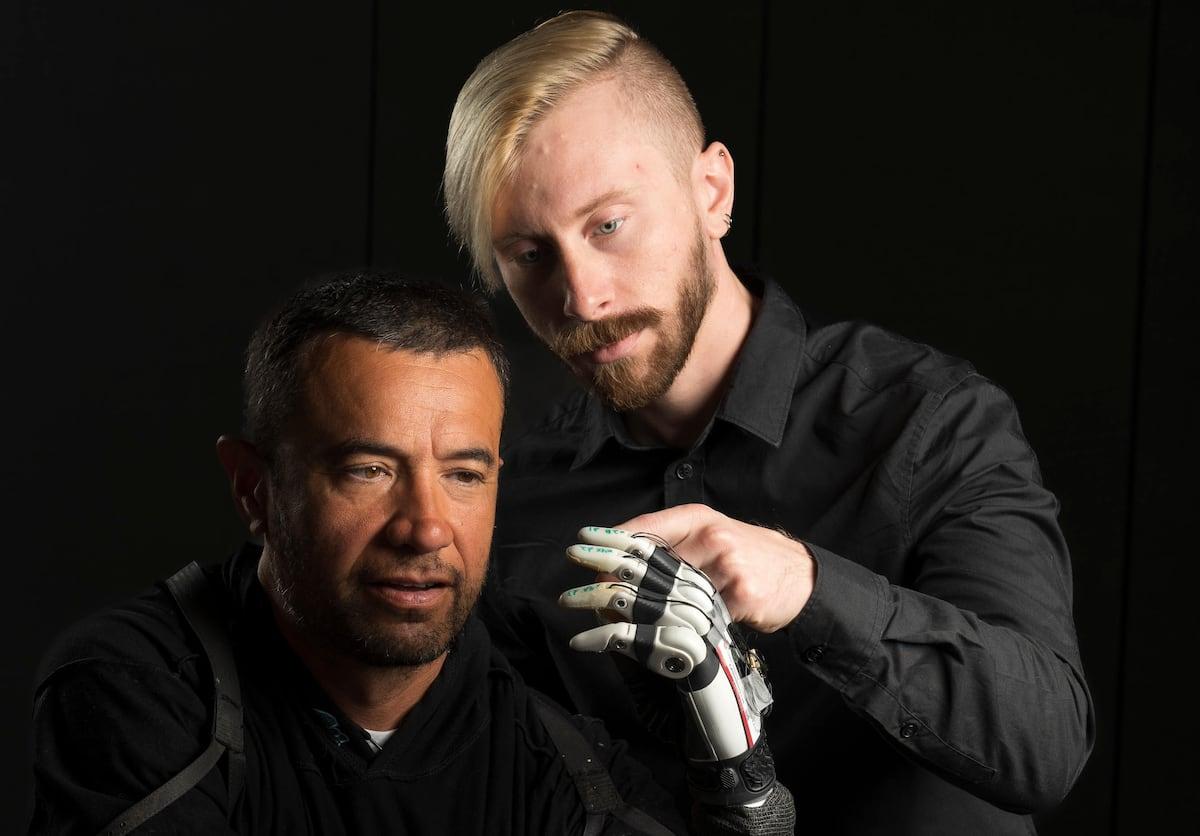
Ang pamamaraan ng Unibersidad ng Utah: pinagsasaluhang kontrol ng tao-makina
Isang pangkat mula sa NeuroRobotics Laboratory sa University of Utah , sa pangunguna ng mga mananaliksik tulad nina Marshall Trout at Jacob A. George, ang nakabuo ng isang shared control system na lubos na nagpapabago sa kalagayan ng mundo. Ang kanilang panukala, na inilathala sa journal na Nature Communications, ay batay sa isang komersyal na makukuhang prosthetic hand (tulad ng TASKA Hand) na may mga sensor at espesyal na sinanay na AI.
Ang pangunahing punto ng gawaing ito ay ang patuloy na kooperasyon sa pagitan ng tao at ng prosthesis : ipinapahiwatig ng gumagamit ang pangkalahatang layunin ng aksyon (hawakan, bitawan, ilapit, hawakan…), habang ang isang modelo ng artificial intelligence ay namamahala sa awtomatikong pagsasaayos ng posisyon ng mga daliri at ang lakas ng pagkakahawak nang may kahusayan na napakahirap makamit sa pamamagitan lamang ng direktang kontrol ng tao.
Upang makamit ito, nagdagdag ang mga siyentipiko ng mga proximity at pressure sensor sa mga dulo ng kamay ng bionic na kamay. Nagagawa pa nga ng mga optical sensor na ito na "makita" ang bagay bago ito hawakan, tantyahin ang distansya nito, at matukoy ang maliliit na pagkakaiba-iba sa pagkakadikit at presyon kapag nagsimula na ang paghawak.
Ang lahat ng impormasyong ito ay ipinapasok sa isang sistemang sinanay gamit ang libu-libong posisyon ng paghawak. "Natututo" ang modelo ng AI kung aling kombinasyon ng pagbuka at puwersa ng daliri ang pinakaangkop para sa bawat uri ng bagay, nang sa gayon kapag ang kamay ay lumapit sa isang tasa, itlog, o isang papel, awtomatiko nitong inaayos ang mga daliri sa pinakamainam na posisyon.
Kasabay nito, ang prosthesis ay tumatanggap ng mga signal ng tao mula sa katawan , tulad ng electrical activity ng mga kalamnan ng bisig o ng balat, na nagpapahiwatig ng nilalayong paggalaw. Pinagsasama ng sistema ang mga signal ng gumagamit at ang mga desisyon ng AI sa totoong oras upang makabuo ng hybrid control: hindi kontrolado ng makina ang lahat, at hindi kailangang kontrolin ng tao ang bawat daliri.
Mga sensor ng pinong paghawak at proximity: tungo sa isang prosthetic na "sixth sense"
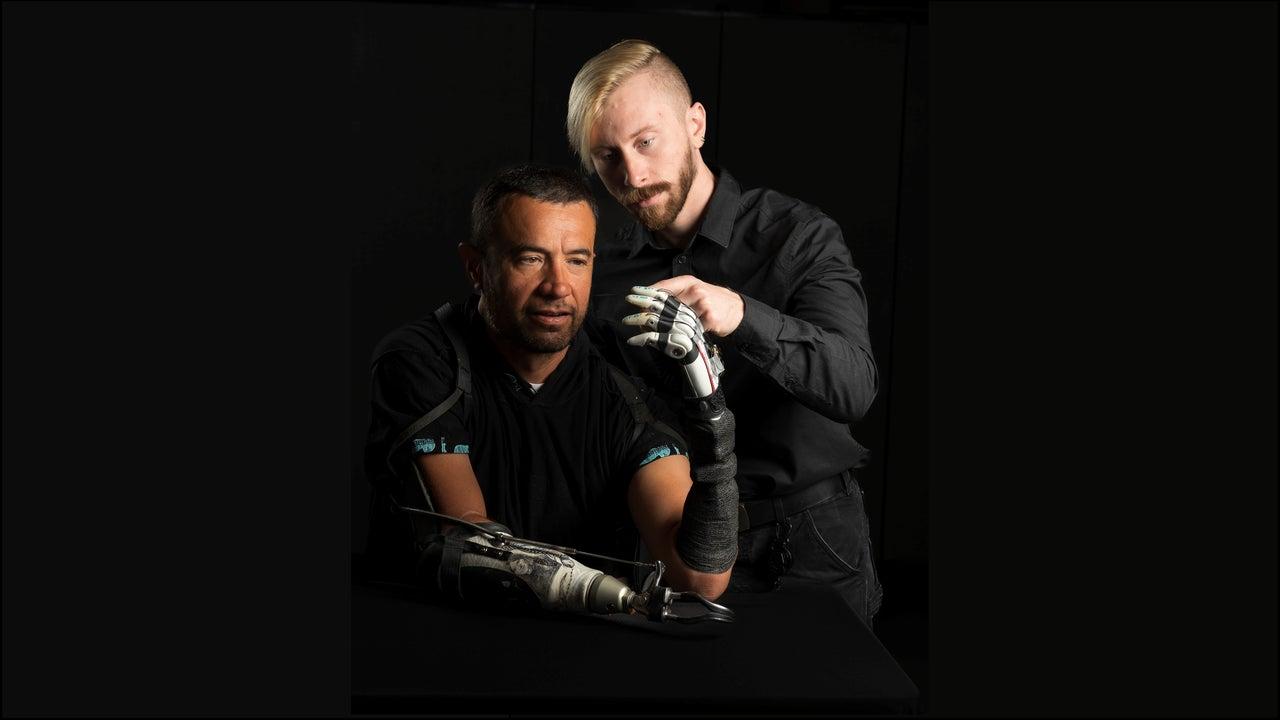
Isa sa mga pangunahing pagsulong ng bionic hand na pinapagana ng AI na ito ay ang artipisyal nitong mga dulo ng daliri , na idinisenyo upang gayahin ang pinong paghawak ng tao. Hindi lamang nito sinusukat ang presyon na ipinapataw sa ibabaw ng isang bagay, kundi isinasama rin nito ang mga optical proximity sensor na may kakayahang matukoy ang mga bagay bago ang pisikal na pakikipag-ugnayan.
Dahil sa mga sensor na ito, kayang matukoy ng mga daliri kahit ang halos walang bigat na bulak kapag nahuhulog ito sa mga ito, isang bagay na hindi kayang gawin ng maraming kasalukuyang komersyal na prosthesis. Nagbibigay-daan ito para matantya ang masa, dami, at kaselanan ng bagay at, samakatuwid, maisasaayos ang lakas ng pagkakahawak nang may napakatumpak na katumpakan.
Ang bawat daliri ay may kanya-kanyang proximity sensor na nagbibigay-daan dito na "makita" ang nasa harap nito , ibig sabihin lahat ng daliri ay gumagana nang magkasabay upang makamit ang matatag na pagkakahawak. Sa halip na isipin ng gumagamit na, "Ngayon ay mas isinasara ko ang aking hintuturo, ngayon ay nirerelaks ko ang aking hinlalaki," kinakalkula ng AI ang eksaktong posisyon na kailangan para mahawakan ng buong kamay ang bagay nang hindi ito dinudurog o nabibitawan.
Ang datos ng kalapitan at presyon ay patuloy na pumapasok sa neural network , na siyang nag-aayos ng mga galaw ng daliri sa totoong oras. Kung ang bagay ay nagsimulang dumulas, ito ay matutukoy ng mga sensor at bahagyang pinapataas ng sistema ang presyon; kung mapapansin nito na ang bagay ay nababago ang hugis (halimbawa, isang plastik na tasa), binabawasan nito ang puwersa upang maiwasan ang pagkabasag nito.
Ang sensory integration na ito ay ginagawang mas autonomous system ang bionic hand pagdating sa pag-regulate ng grip, na nagpapagaan sa utak ng gumagamit ng isang mahalagang bahagi ng gawain ng patuloy na pagsubaybay na dati nitong sinasadyang gawin.
Cognitive load: bakit labis na napapagod ang utak ng mga bionic na kamay
Sa ating pang-araw-araw na buhay, ang paggalaw ng ating kamay ay halos awtomatiko : hindi natin sinasadyang kinakalkula ang posisyon ng bawat daliri o ang puwersang inilalapat natin. Ang utak ay umaasa sa mga panloob na modelo at sa pandama ng paghipo upang iakma ang ating pagkakahawak, at ginagawa nito ito sa napakalaking bilis at hindi namamalayan.
Sa mga kumbensyonal na robotic prosthesis, halos nawawala ang automation na ito . Kailangang maingat na pag-isipan ng gumagamit kung anong kilos ang gagawin, kung gaano kalaking puwersa ang ilalapat, kung kailan bubuksan at kailan isasara, at kadalasan ay ginagawa ito nang halos walang anumang impormasyong pandama na gagabay sa kanila.
Ang resulta ay napakalaking pilay sa pag-iisip : mga hindi makatwirang kontrol, ang pangangailangang paulit-ulit na magsanay ng mga simpleng kilos, at ang pakiramdam na ang anumang pagkawala ng konsentrasyon ay maaaring magresulta sa pagbasag ng salamin o isang bagay sa sahig. Ipinapaliwanag ng sitwasyong ito kung bakit napakaraming gumagamit ang nauuwi sa pag-abandona sa prosthesis sa kabila ng makabagong teknolohiya nito.
Ang sistemang iminungkahi ng pangkat ng Utah ay naglalayong maibsan nang eksakto ang ganitong karga ng kognitibo . Sa pamamagitan ng pagtatalaga ng AI sa pagpipino ng pagkakahawak at paggamit ng mga sensor na gayahin ang paghawak, maaaring tumuon ang gumagamit sa pangkalahatang layunin ng paggalaw (paghawak, paghawak, pagbitaw) sa halip na kontrolin ang bawat maliit na detalye.
Binigyang-diin ng mga may-akda ng pag-aaral na ayaw nilang "makipag-away" ang tao sa makina para sa kontrol ng kanilang kamay. Ang layunin ay ang AI ay kumilos bilang pampalakas ng natural na kontrol ng gumagamit, hindi bilang isang autopilot na kumukuha nang walang pahintulot. Sa ganitong paraan, nirerespeto ang mga kagustuhan ng pasyente habang pinapagaan ang ilang pasanin sa pag-iisip.
Mga resulta ng pagsubok sa totoong mundo: mas mataas na katumpakan, mas kaunting pagsisikap
Ang intelligent bionic hand system ay nasubukan na sa iba't ibang uri ng mga gumagamit : siyam na tao na walang amputation (upang mapatunayan ang control at interface) at apat na taong amputatee na may nawalan ng paa sa pagitan ng siko at pulso, ibig sabihin, may mga prosthesis sa bisig.
Ang mga pagsubok na ito ay kinasasangkutan ng mga karaniwan ngunit maselang gawain , tulad ng paghawak ng itlog nang hindi ito nababasag, pagdampot ng isang papel nang hindi ito pinupunit, pag-inom mula sa isang tasa, paghawak sa maliliit na bagay, o pagbubuhat ng tasa gamit ang hawakan nito. Ito ang mga halimbawa kung saan ang lakas ng pagkakahawak at postura ay dapat na napakatumpak.
Nagpakita ang mga kalahok ng malinaw na pagbuti sa kaligtasan at katumpakan ng paghawak gamit ang AI-powered system kumpara sa mga kumbensyonal, purong tao, o purong automated na pamamaraan ng pagkontrol. Bukod pa rito, sinukat ng mga mananaliksik ang isang makabuluhang pagbawas sa nakikitang cognitive load habang isinasagawa ang mga gawain.
Ang pinakakapansin-pansing aspeto ay marami sa mga paggalaw na ito ay isinagawa nang walang paunang masinsinang pagsasanay . Sa madaling salita, ang kombinasyon ng mga sensor at isang neural network ay nagbigay-daan sa gumagamit na gumamit ng iba't ibang istilo ng paghawak nang mas natural mula pa sa maagang yugto, nang hindi kinakailangang kabisaduhin ang mga kumplikadong pattern ng pag-activate ng kalamnan.
Sa mga pasyenteng amputee, naobserbahan din ang isang pagbuti sa tinatawag na "fine motor control ," ang kakayahang magsagawa ng tumpak at koordinado na mga paggalaw gamit ang maliliit na kalamnan ng kamay at mga daliri, na mahalaga para sa mga aktibidad tulad ng pagsusulat, pagmamanipula ng mga kagamitan, pagtatali ng mga damit, o paghawak ng mga marupok na bagay.
May "sariling isip" ba ang isang bionic na kamay na may AI?
Ang sariling press release ng University of Utah ay nagbanggit tungkol sa pagbibigay sa kamay ng "sariling isip ," isang kapansin-pansing ekspresyon na lumikha ng ilang debate sa pilosopiya at media. Ang ideya ay hindi na ang prosthesis ay may malay, kundi sa halip ay mayroon itong sapat na awtonomiya upang pamahalaan ang bahagi ng paggalaw nito nang mag-isa.
Sa pagsasagawa, ang bionic na kamay ay tumatanggap ng impormasyon mula sa kapaligiran, pinoproseso ito, at kumikilos nang hindi kinakailangang subaybayan ng gumagamit ang bawat micro-adjustment. Mula sa labas, maaaring mukhang "nagpapasya" ito nang mag-isa, ngunit ang talagang ginagawa nito ay isinasagawa ang mga pangkalahatang utos ng gumagamit sa isang napaka-sopistikadong paraan, umaasa sa natutunan nito sa panahon ng pagsasanay ng neural network.
Ipinakita ng ilang eksperto sa cognitive neuroscience, tulad ni Tamar Makin , na ang ugnayan sa pagitan ng utak at mga prostheses ay mas kumplikado kaysa sa inaakala noon. Ang kanilang mga pag-aaral sa neuroimaging ay nagmumungkahi na ang mga prostheses ay hindi kinakatawan sa utak nang eksakto bilang mga kamay o kagamitan, kundi bumubuo ng sarili nilang neural signature, isang uri ng "bagong kategorya."
Ang iba pang mga mananaliksik, tulad nina Dani Clode sa University of Cambridge , ay nagsasaliksik ng mga prosthesis na hindi lamang pumapalit kundi nagpapalawak din ng mga kakayahan—halimbawa, sa pamamagitan ng pagdaragdag ng pangalawang hinlalaki—sinasamantala ang plasticity ng utak upang maisama ang mga karagdagang elemento sa iskema ng katawan nang hindi kinakailangang 100% gayahin ang orihinal na anatomiya.
Ang lahat ng ito ay nagbabangon ng mga kawili-wiling tanong tungkol sa kung paano natin iniuugnay ang kamalayan at kakayahang umangkop sa mga makina at aparato. Sa kasalukuyan, wala tayong paraan upang patunayan na ang isang AI ay may kamalayan, at sa kaso ng mga prosthetics, mas pinag-uusapan natin ang mga sopistikadong sistema ng kontrol ng sensorimotor kaysa sa mga "isip" sa mahigpit na kahulugan.
Iba pang linya ng inobasyon: hybrid hands, modularity, at gamification
Hindi lamang ang matalinong kamay ng Utah ang tanging makapangyarihang pagsulong sa larangang ito . Ang iba pang mga pangkat ng pananaliksik, tulad ng nasa Johns Hopkins University, ay nagtatrabaho sa mga hybrid na robotic na kamay na pinagsasama ang matibay at malambot na istruktura upang mas mahusay na gayahin ang anatomiya ng tao at manipulahin ang parehong maselang at mabibigat na bagay.
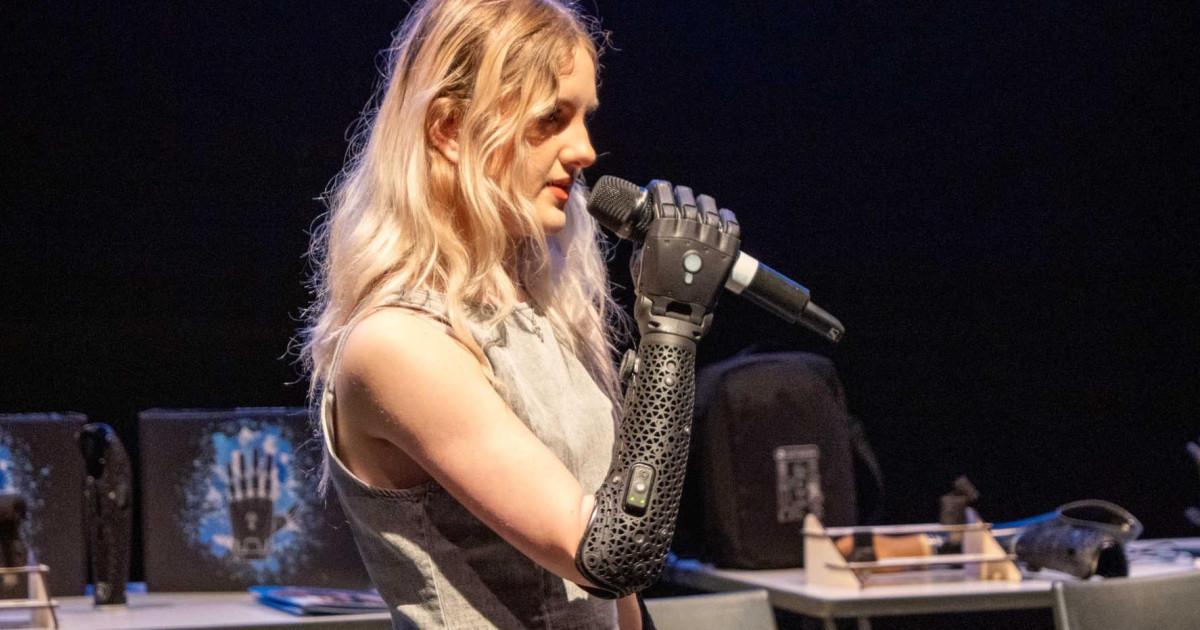
Ang mga hybrid na kamay na ito ay karaniwang may panloob na 3D-printed na istraktura na gawa sa mga polymer na parang goma at mga flexible na joint. Nagbibigay-daan ito sa prosthesis na mas mahusay na umangkop sa mga irregular na hugis, iba't ibang tekstura, at iba't ibang presyon, na nagbibigay ng mas maraming gamit na kapit.
Isinasama rin nila ang ilang patong ng mga touch sensor na hango sa balat ng tao , na may kakayahang matukoy ang pagkakadikit, mga pagbabago sa presyon, at pagdulas. Ang "elektronikong balat" na ito ay nagbibigay-daan sa kamay na maramdaman kung ang isang bagay ay nagsisimulang madulas at awtomatikong pinapataas ang puwersang inilalapat upang maiwasan itong mahulog.
Ang lahat ng ito ay kinukumpleto ng mga sistema ng kontrol batay sa mga senyales ng kalamnan , kung saan ang mga kalamnan ng bisig ay nagpapadala ng mga utos sa mga artipisyal na daliri, at isinasalin ng mga algorithm ng artificial intelligence at machine learning ang mga senyales na iyon sa mga natural na paggalaw. Ang "utak" ng prosthesis ang nagbibigay-kahulugan kung ang isang bagay ay matigas o malambot, mainit o malamig, matatag o malapit nang madulas.
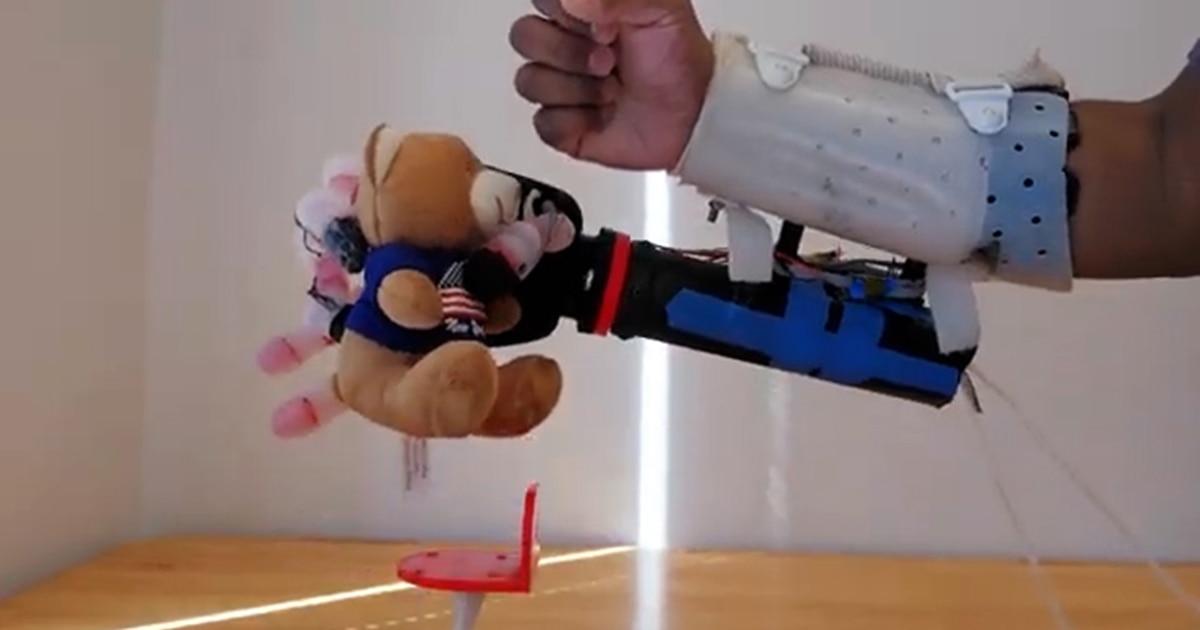
Sa mga pagsubok gamit ang mga pang-araw-araw na bagay—mga stuffed animal, espongha, bote, pinecone, o plastik na tasa —ang ilan sa mga kamay na ito ay nakamit ang halos 100% na rate ng tagumpay sa pagmamanipula sa mga ito nang hindi binabago ang hugis o nababasag. Ang isang partikular na naglalarawang eksperimento ay kinabibilangan ng pag-angat ng isang manipis na plastik na tasa na puno ng tubig gamit lamang ang tatlong daliri, inaayos ang presyon nang may kahanga-hangang katumpakan.
Samantala, ang mga kumpanyang tulad ng Open Bionics ay nakatuon sa mga solusyong nakatuon sa gumagamit , tulad ng linya ng Hero Arm, na nag-aalok ng ganap na wireless, water-resistant, at napapasadyang bionic na mga kamay, na idinisenyo upang mas komportableng maisama sa pang-araw-araw na buhay ng mga bata, tinedyer, at matatanda.
Ang mga prosthesis na ito ay kinokontrol ng mga wireless EMG electrodes (MyoPods) na nakalagay sa natitirang bahagi ng paa o bisig, na nakakakita ng aktibidad ng kalamnan at isinasalin ito sa mga galaw ng mga bionic na daliri. Dahil wireless, pinapayagan nito ang kamay na pisikal na mahiwalay sa katawan at muling maikonekta, at maging ang pagkabit ng mga aksesorya sa palakasan gamit ang parehong karaniwang sistema ng pag-angkla.
Mahalaga rin ang emosyonal at motibasyon . Ang ilang mga startup ay nakabuo ng mga modular at medyo abot-kayang mga kamay, na pangunahing idinisenyo para sa mga bata, na kasabay ng kanilang paglaki: ang mga piraso ay maaaring palitan ng mas malaki habang nagbabago ang katawan ng bata, na binabawasan ang gastos sa pagpapalit ng kumpletong prosthesis bawat ilang taon.
Para mabawasan ang pagiging mahirap sa pag-aaral ng paggamit ng prosthesis , lumikha ng mga virtual reality environment tulad ng VREHAB, kung saan nagsasanay ang mga bata ng mga galaw gamit ang kanilang bionic na kamay sa pamamagitan ng mga laro tulad ng "pag-akyat sa mga gusali na parang superhero." Habang umuunlad sila, kumikita sila ng mga puntos, at maaaring masubaybayan ng mga therapist ang kanilang pag-unlad nang malayuan.
Ang mga napapasadyang estetika ay nakakatulong din sa gumagamit na makaramdam ng pagmamay-ari sa prosthesis : salamat sa 3D printing, magagamit ang mga disenyong inspirasyon ng mga superhero, mga futuristic na istilo, o mga finish na tumutugma sa moda ng kabataan. Binabago nito ang bionic na kamay bilang higit pa sa isang medikal na aparato, na ginagawa itong isang elemento ng pagkakakilanlan.
Patungo sa pagkontrol ng pag-iisip at paghawak "pabalik" sa utak
Sa pagtingin sa malapit na hinaharap, plano ng mga nangungunang pangkat ng pananaliksik na pagsamahin ang mga matatalinong kamay na ito sa mga itinanim na neural interface, upang ang prosthesis ay direktang makontrol ng aktibidad ng utak sa halip na umasa lamang sa mga signal ng kalamnan sa ibabaw.
Ang layunin ay para sa bionic na kamay na tumugon halos kasing bilis at natural ng isang biological na kamay, na lalong nakakabawas sa cognitive load. Kung iniisip ng gumagamit na isara ang kanilang kamay, dapat simulan ng prosthesis ang paggalaw nang hindi kinakailangang sadyang ikontrata ang kalamnan o isagawa ang mga natutunang pattern.
Kasabay nito, isinasagawa ang trabaho upang maibalik ang paghawak sa sistema ng nerbiyos ng gumagamit: ang mga sensor ng presyon at proximity ng prosthesis ay maaaring magpadala ng mga naka-code na signal na isinasalin sa mga sensasyon ng kontak, tekstura o puwersa na nararamdaman sa utak, na papalapit sa totoong sensory feedback.
Binibigyang-diin ng mga mananaliksik tulad ni Jacob A. George na ang linyang ito ng pananaliksik ay bahagi ng mas malawak na pananaw upang mapabuti ang kalidad ng buhay para sa mga taong may amputasyon sa pamamagitan ng pagsasama ng matatalinong prostheses, neural interfaces, at mga advanced sensory system sa isang magkakaugnay na ecosystem.
Bagama't mayroon pa ring mga taon ng pag-unlad at mga klinikal na pagsubok na darating , ipinapakita ng kasalukuyang mga resulta na posible na para sa mga gawaing kasing simple ng pag-inom mula sa isang plastik na tasa na tumigil sa pagiging isang nakakapagod na hamon at unti-unting maging natural tulad ng dati bago ang pagputol ng bahagi ng katawan.
Ang lahat ay tumutukoy sa mga bionic na kamay na may artificial intelligence na hindi na science fiction at nagiging praktikal na kagamitan na nagbabawas ng mental na pagsisikap, nagpapanumbalik ng pinong mga kasanayan sa motor at nagpapalawak ng mga posibilidad ng pakikipag-ugnayan sa kapaligiran, mula sa ligtas na paghawak ng tasa o itlog hanggang sa pagyakap sa isang tao nang walang takot na saktan sila.
