- Bihira, mahal, at mabagal sanayin ang mga tradisyunal na asong gabay, kaya milyun-milyong taong may kapansanan sa paningin sa buong mundo ang nawalan ng suporta.
- Pinagsasama ng mga bagong proyekto ng robot na gabay ang mga sensor, artificial intelligence, at GPS upang gabayan, ilarawan ang kapaligiran, at pahusayin ang awtonomiya ng gumagamit.
- Mula sa Lysa sa Brazil hanggang sa mga prototype sa Tsina, Espanya at Estados Unidos, ang mga robot dog ay isinasaalang-alang bilang alternatibo o pandagdag sa mga guide dog.
- Ang malawakang produksyon at reinforcement learning ay nagtuturo sa mas madaling ma-access at masusukat na mga solusyon, na palaging pinapanatili ang kaligtasan ng gumagamit bilang prayoridad.
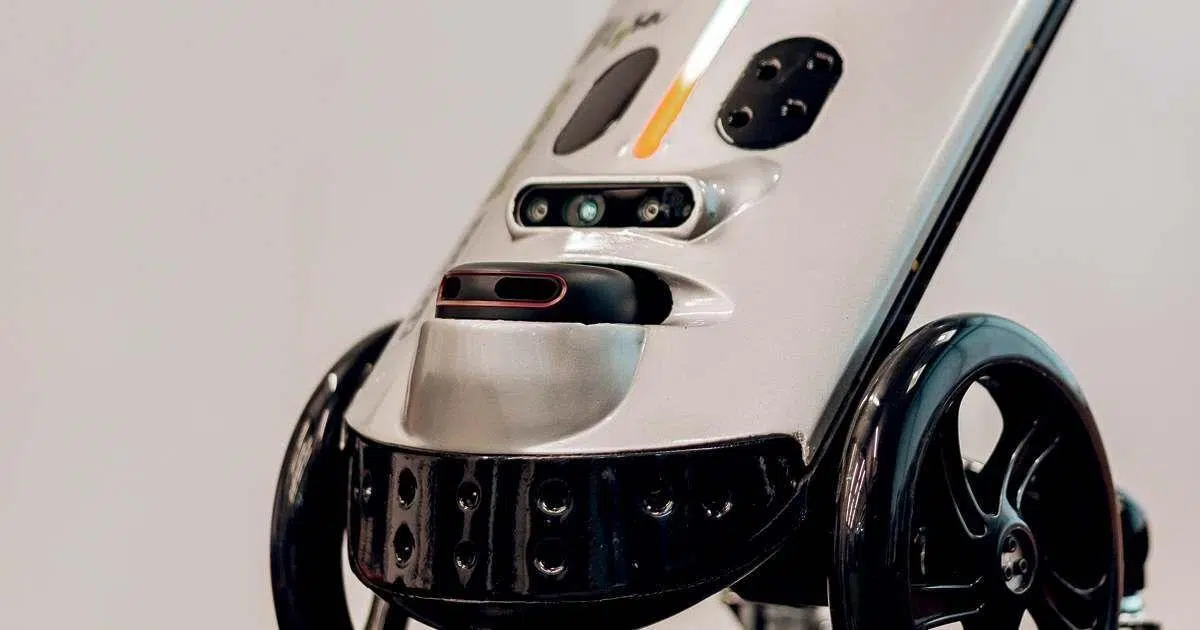
Sa loob ng mga dekada, ang mga taong may kapansanan sa paningin ay umaasa sa mga puting tungkod at tradisyonal na mga asong gabay upang ligtas na makapaglayag, ngunit mabilis na binabago ng teknolohiya ang sitwasyong ito. Ang mga proyekto sa robot na aso at robot na gabay ay umuusbong sa buong mundo, na nangangako ng mas madaling ma-access, mas malawak, at, sa ilang mga kaso, mas tumpak na alternatibo sa mga hayop na pantulong.
Pinagsasama ng bagong henerasyong ito ng mga assistant robot para sa mga bulag ang mga advanced sensor, artificial intelligence , GPS, at voice recognition upang gabayan ang mga gumagamit, matukoy ang mga balakid, bigyang-kahulugan ang kapaligiran, at maging ang "makipag-usap" sa taong kanilang kasama. Mula Brazil hanggang China, at kabilang ang Spain, Estados Unidos, at Australia, iba't ibang prototype ang sinusubukan: ang ilan ay may mga gulong at mukhang mga maleta, ang iba ay kahawig ng mga tunay na robotic dog na may apat na paa, at mayroon ding mga may anim na paa para sa dagdag na katatagan.
Bakit kailangan ang mga robot na aso bilang gabay para sa mga bulag?
Isa sa mga pangunahing dahilan ng trend na ito ay ang napakalaking kakulangan ng mga guide dog kumpara sa bilang ng mga taong nangangailangan nito. Sa Espanya pa lamang, mayroong halos isang milyong tao na may ilang uri ng kapansanan sa paningin, ngunit mayroon lamang humigit-kumulang 957 aktibong guide dog na sumasama sa kanila sa kanilang pang-araw-araw na buhay.
Sa buong mundo, tinatantya ng World Health Organization na humigit-kumulang 314 milyong tao ang may malubhang kapansanan sa paningin, kung saan humigit-kumulang 45 milyon ang bulag. Dahil sa mga bilang na ito, ang isang modelo na nakabatay lamang sa mga sinanay na aso ay malinaw na nagkukulang, kahit na sa mga bansang may mahusay na itinatag at sinusuportahang mga programa.
Ang problema ay hindi lamang sa dami, kundi pati na rin sa gastos at oras ng pagsasanay . Ang pagsasanay sa isang asong gabay ay nangangailangan ng humigit-kumulang dalawa hanggang tatlong taon ng espesyalisadong trabaho, at halos kalahati lamang ng mga hayop na nagsisimula sa proseso ang matagumpay na nakakumpleto nito. Sa mga bansang tulad ng Espanya, ang kabuuang gastos bawat aso ay maaaring humigit-kumulang €30.000, bagaman madalas itong sinasagot ng mga organisasyon tulad ng ONCE (ang Pambansang Organisasyon ng mga Blind ng Espanya); sa ibang lugar, ang mga bilang ay humigit-kumulang $50.000 bawat asong gabay.
Sa Brazil, hindi na nakapagpapatibay ang sitwasyon: tinatayang mayroon lamang humigit-kumulang 200 aktibong asong gabay para sa humigit-kumulang 6,5 milyong taong may kapansanan sa paningin. Sa Tsina, mas kapansin-pansin ang kawalan ng balanse: humigit-kumulang 400 asong gabay para sa mahigit 17 milyong bulag, sa konteksto kung saan ang pagmamay-ari ng service animal ay medyo bago pa lamang at kung saan maraming lugar ng trabaho, restawran, at pampublikong lugar ang hindi talaga angkop para sa mga hayop.
Dahil sa sitwasyong ito, maraming mananaliksik at negosyante ang direktang nagtanong sa kanilang sarili: kung ang pagsasanay at pagpapanatili ng isang asong gabay ay napakabagal , magastos, at limitado , bakit hindi bumuo ng isang alternatibong robotiko na maaaring gawin nang maramihan, maging mas mura sa paglipas ng panahon, at maabot ang mas maraming tao?
LYSA: ang robot na gabay na may gulong na isinilang sa Brazil
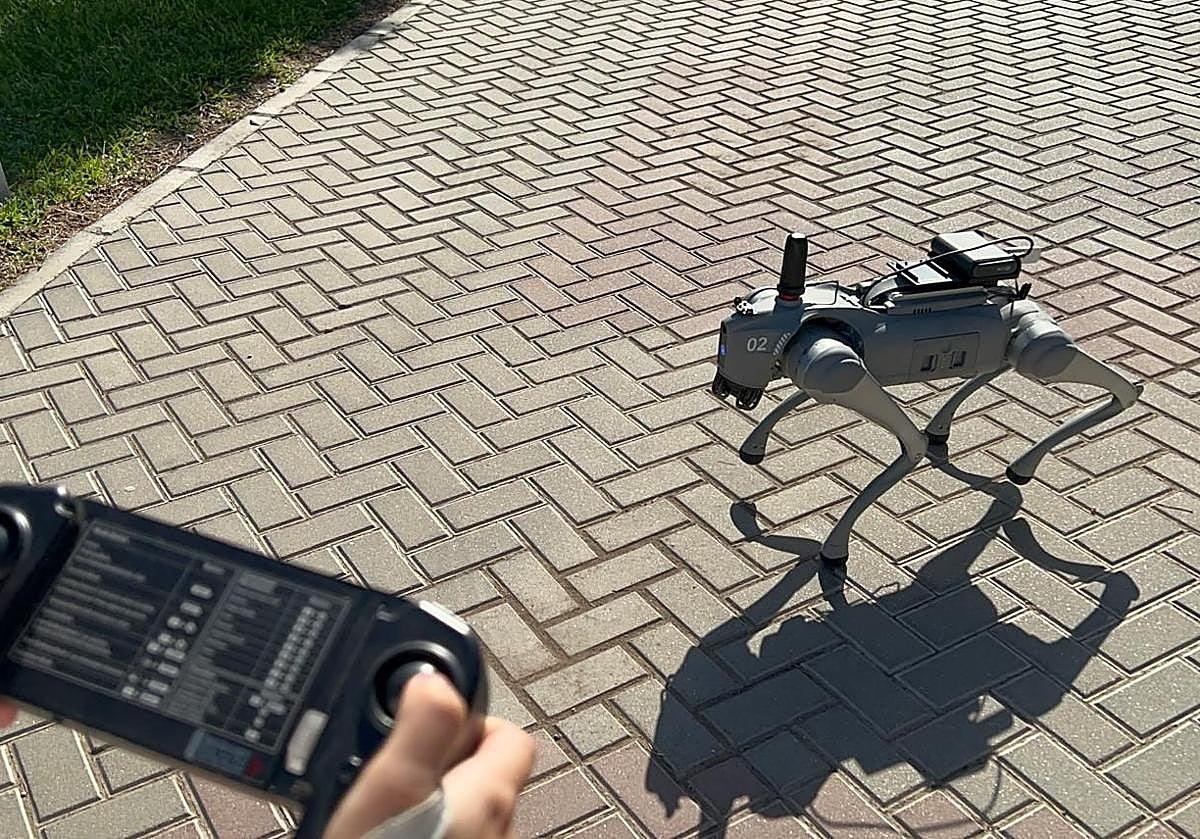
Isa sa mga pinaka-advanced at konkretong proyekto ay ang Lysa , isang guide robot na binuo ng Brazilian startup na Vixsystem. Hindi ito kamukha ng aso, kundi isang maliit na maleta na may retractable handle at mga gulong. Ito ay may bigat na humigit-kumulang 4 na kilo at may taas na humigit-kumulang 40 sentimetro. Ang disenyo nito ay nilayon upang ang isang taong may kapansanan sa paningin ay makahawak sa hawakan at makagalaw gamit ito na parang humihila ng isang magaan na trolley.
Ang Lysa ay orihinal na dinisenyo para sa mga panloob na kapaligiran tulad ng mga shopping mall, tindahan, at paliparan, at sinimulan na ang pagsubok sa mga estado tulad ng Espírito Santo, Rio de Janeiro, at São Paulo. Upang gumana, pinagsasama ng robot ang espesyal na software, isang mobile app, artificial intelligence, isang network ng mga sensor, isang camera, at isang Lidar laser system, na nagbibigay-daan dito upang matukoy ang liwanag at masukat ang mga distansya nang may mahusay na katumpakan.
Dahil sa ganitong mga teknolohiya, nagagawa ng robot na imapa ang mga paligid nito, kalkulahin ang mga ruta , at gabayan ang gumagamit patungo sa kanilang tinukoy na destinasyon. Sa panahon ng paglalakbay, nagbibigay ang Lysa ng parehong acoustic at kinetic cues, na nagbibigay-daan sa gumagamit na madama ang paggalaw ng robot at marinig ang malinaw na mga tagubilin sa landas na tatahakin.
Ayon sa lumikha nito, ang siyentipiko ng kompyuter na si Nedinalva de Araújo Sellin, hindi lamang nakikita at iniiwasan ng Lysa ang mga balakid sa antas ng lupa, kundi pati na rin ang mga nasa katamtamang taas o sa itaas ng ulo ng gumagamit, tulad ng mga sanga ng puno o mga nakasabit na paso ng bulaklak, na kadalasang responsable sa maraming aksidente gamit ang mga kumbensyonal na tungkod . Bukod pa rito, tinutukoy ng robot kung mayroong isang tao o isang grupo ng mga tao sa harap nito at inaayos ang kilos nito nang naaayon.
Inihambing ni Sellin si Lysa sa tinatawag na smart canes na nasa merkado na, na binabanggit na ang robot ay nag-aalok ng mas tumpak na gabay at mas mataas na antas ng "katalinuhan." Bagama't limitado ang tungkod sa pagtukoy ng mga balakid, nauunawaan ng robot ang layout ng kapaligiran, nagbabalangkas ng mga ruta, binibigyang-kahulugan ang presensya ng iba pang mga elemento, at ipinapadala ang lahat ng impormasyong iyon sa gumagamit sa isang organisadong paraan.
Sa kasalukuyang yugto nito, ang robot ay ibinebenta para sa panloob na paggamit sa halagang humigit-kumulang 15.000 reais , at ang kumpanya ay nagsimula nang tumanggap ng mga order para sa parehong mga yunit na naibenta at mga ipinahiram sa mga kliyente para sa pilot testing. Dahil ito ay isang nobelang teknolohiya, mas gusto ng maraming organisasyon na masusing subukan ito bago gumawa ng malalaking pagbili, kaya pinagsasama ng Vixsystem ang direktang benta na may mga kasunduan sa pagsusuri.
Ang kwento ni Lysa ay nagsimula nang mas mapagpakumbaba noong 2011, noong nagtuturo si Sellin ng robotics sa isang pampublikong hayskul sa munisipalidad ng Serra, sa metropolitan area ng Vitória. Matapos mapagtanto na ang pangangailangan para sa mga solusyon sa mobilidad para sa mga taong may kapansanan sa paningin ay tunay at apurahan, siya at ang kanyang mga estudyante ay bumuo ng isang unang gawang-bahay na prototype gamit ang mga bahagi mula sa ibang mga robot at sinubukan ito kasama ang humigit-kumulang 20 bulag upang makuha ang kanilang feedback.
Bagama't malayo pa sa isang tapos na produkto ang unang modelong iyon, maraming kalahok ang handang bilhin ito nang walang pagbabago, na nagpapatibay sa paniniwalang mayroong malakas at hindi pa natutugunan na demand . Mula roon, nakakuha ang negosyante ng iba't ibang mapagkukunan ng pondo, simula noong 2014 sa pamamagitan ng isang proyekto mula sa National Council for Scientific and Technological Development (CNPq), na nagpahintulot sa kanya na kumuha ng dalawang mananaliksik na may master's degree—isa sa electronic engineering at ang isa naman sa computer science—upang higit pang mapaunlad ang disenyo.
Sa mga sumunod na taon, maraming prototype ang ginawa at maraming round ng pagpapatunay ang isinagawa sa mahigit 200 taong may kapansanan sa paningin , na isinama ang kanilang feedback sa pangwakas na konsepto ng Lysa. Noong 2017, ang pakikilahok ni Sellin sa bersyong Brazilian ng programa sa telebisyon na Shark Tank ay nakakuha ng kanyang 200.000 reais at, marahil mas mahalaga, ang pagiging kilala sa media na nagpadali sa paghahanap ng karagdagang suporta.
Nakakuha rin ang Vixsystem ng pondo mula sa Financing Agency for Studies and Projects (Finep) at sa Foundation for Scientific Research and Innovation Support of Espírito Santo (Fapes). Noong 2021, malaki ang naging hakbang ng proyekto nang mapili ito para sa Innovative Research Program in Small Businesses (PIPE) ng FAPESP , sa loob ng balangkas ng isang estratehikong panawagan kaugnay ng internet sa pakikipagtulungan ng Ministry of Science, Technology and Innovation (MCTI), Ministry of Communications (MCom), at Brazilian Internet Steering Committee (CGI.br).
Dahil sa tulong na ito, ang kumpanya ay gumagawa ng isang panlabas na bersyon ng Lysa , na may GPS at idinisenyo para sa paggamit sa mga pampublikong kalsada. Dito, mas malaki ang teknikal na hamon, dahil ang robot ay kailangang harapin ang mga walang umiiral na bangketa, mga interseksyon, hindi pantay na lupain, at iba't ibang sitwasyon sa lungsod. Kinikilala ni Sellin na ang kakulangan ng mga tinukoy na bangketa ay isa sa mga pangunahing hamong kailangang malampasan bago ang sistema ay tunay na maging praktikal sa kalye.
Mga kalamangan at pagdududa kumpara sa mga tradisyonal na asong gabay
Ang paglitaw ng mga robot na gabay tulad ni Lysa ay nagdulot ng isang kawili-wiling debate sa larangan ng kapansanan sa paningin. Mula sa Dorina Nowill Foundation for the Blind sa São Paulo, naniniwala ang abogado na si Marcelo Panico na ang ideya ng isang robotic guide ay lubos na nangangako , ngunit iginiit na dapat itong maingat na suriin, kapwa para sa gastos nito at mga implikasyon nito sa lipunan.
Ang mga asong gabay sa kasalukuyan ay nagtatamasa ng mataas na antas ng pagkilala sa lipunan , at ang kanilang pag-access sa iba't ibang kapaligiran (transportasyon, mga tindahan, mga pampublikong gusali, atbp.) ay sinusuportahan ng batas sa maraming bansa. Bukod pa rito, ang emosyonal na ugnayan na itinatag sa pagitan ng isang bulag at ng kanilang asong gabay ay may direktang epekto sa sikolohikal na kagalingan at pagpapahalaga sa sarili ng gumagamit—isang bagay na mahirap gayahin gamit ang isang makina.
Binigyang-diin ni Panico na ang isang asong gabay ay higit pa sa isang pantulong sa paggalaw: ito ay isang palagiang kasama , isang emosyonal na suporta, at isang tagapagpadaloy ng pakikipag-ugnayang panlipunan. Ang simpleng katotohanan na ang mga tao ay lumalapit upang magtanong tungkol sa aso o magpakita ng interes sa tao ay lumilikha ng mga pakikipag-ugnayang pantao na hindi kayang ialok ng isang robot, gaano man ito kasopistikado, sa parehong paraan.
Kasabay nito, kinikilala ng abogado na ang napakakaunting pagkakaroon ng mga asong gabay sa mga bansang tulad ng Brazil at Tsina ay nagbubukod sa karamihan ng mga taong nangangailangan ng mga ito. Ang gastos sa pagsasanay, mahahabang listahan ng paghihintay, at ang kahirapan sa paghahanap ng mga angkop na hayop ay nangangahulugan na maraming tao ang hindi kailanman nagkakaroon ng access sa isang tunay na asong gabay.
Samakatuwid, sa halip na ganap na palitan ang mga aso, maraming proyekto ng guide robot ang inisip bilang isang pandagdag o alternatibo para sa mga hindi makakalapit sa isang hayop, o bilang isang transisyonal na solusyon habang naghihintay silang mabigyan ng isa. Iminumungkahi rin ng ilan na, sa ilang konteksto (halimbawa, sa mga kumplikadong interior o sa mga gawaing may kinalaman sa pagkilala ng visual na impormasyon), ang robot ay maaaring magbigay ng mga tungkulin na hindi kayang gampanan ng isang aso.
Mga robot na aso na may apat na paa: mula sa Boston Dynamics hanggang sa mga murang bersyon
Sa larangan ng mga robot na parang aso, ang nangungunang halimbawa sa mundo ay ang Spot , ang robot na may apat na paa na binuo ng Amerikanong kumpanyang Boston Dynamics. Ang robot na ito ay naging bida sa mga kahanga-hangang demonstrasyon sa mga technology fair at ginagamit na sa mga sektor tulad ng konstruksyon at pagmimina para sa mga gawain ng inspeksyon at pagmamanman sa mahirap o mapanganib na lupain.
Namumukod-tangi ang Spot dahil sa kahanga-hangang kadaliang kumilos nito : umaakyat ito sa hagdan, tumatawid sa hindi pantay na mga ibabaw, napapanatili ang balanse nito kapag itinutulak, at maaaring may mga camera at sensor upang mangolekta ng datos. Gayunpaman, ang presyo nito, na lumampas sa $70.000 sa Estados Unidos, ay naglalagay dito sa ganap na malayo sa abot ng karamihan sa mga gumagamit at institusyong nagtatrabaho para sa mga bulag.
Dahil sa inspirasyon ng modelong ito, maraming kumpanya sa Tsina, Japan, at Germany ang bumuo ng sarili nilang mga robot na may apat na paa , ang ilan ay mas nakatuon sa industriya at ang iba ay halos parang mga makabagong laruan. Lumitaw sa merkado ang mas murang mga bersyong Tsino; halimbawa, ang Unitre Robotics ay nagbebenta ng anim na modelo ng robotic dog, na may panimulang presyo na humigit-kumulang $2.700 para sa pinakasimpleng isa.
Gayunpaman, ang mga aparatong ito ay hindi idinisenyo bilang gabay para sa mga taong may kapansanan sa paningin . Ang kanilang mga pangunahing gamit ay pagmamatyag, pag-inspeksyon sa mga tunnel at mga espasyo sa ilalim ng lupa, pagtukoy ng mga pampasabog, at iba pang mga tungkulin sa seguridad o pagpapanatili. Upang maging tunay na gabay ang mga ito, ang kanilang software at user interface ay kailangang muling idisenyo, pati na rin ang kanilang pag-uugali na iakma sa mga partikular na pangangailangan ng mga bulag.
Sa Brazil, ginagamit ng mananaliksik na si Diego Renan Bruno, mula sa Mobile Robotics Laboratory sa University of São Paulo (ICMC-USP), ang Spot bilang sanggunian para sa kanyang sariling proyektong robotic guide dog . Kasama ang kanyang dating estudyante na si Marcelo Assis, nagsimula siyang magtrabaho noong 2017 sa loob ng estado ng São Paulo, sa munisipalidad ng Catanduva, upang bumuo ng mga prototype na umunlad sa paglipas ng panahon.
Ang kanilang unang bersyon ay ginawa sa paraang DIY, gamit muli ang mga piyesa mula sa isang lumang vacuum cleaner. Kalaunan, sa loob ng programang residency ng Red Bull Basement hacker, bumuo sila ng pangalawang prototype noong 2019, at ngayon ay nagpaplano sila ng ikatlong bersyon na magiging isang robot na may mga binti, na mas malapit sa klasikong ideya ng isang robotic dog.
Ikinakatuwiran ni Bruno na kung pag-uusapan natin ang isang " robotic guide dog ," dapat itong kumilos nang katulad ng isang tunay na guide dog, dahil dapat itong makagalaw sa mga baitang, gilid ng bangketa, at hindi pantay na lupain nang hindi umaasa sa mga rampa o ganap na makinis na mga ibabaw. Sa kanyang palagay, ang mga robot na may gulong ay limitado sa mga lugar na may accessibility na maihahambing sa isang wheelchair, habang ang isang mahusay na dinisenyong quadruped na hayop ay maaaring makapunta sa mas maraming kapaligiran.
Ang anim na paa na robot na gabay na asong Tsino: katatagan at pagkilala sa boses
Sa Tsina, isang pangkat mula sa School of Mechanical Engineering sa Shanghai Jiao Tong University ang bumubuo ng isang kakaibang robotic guide dog. Ito ay kahawig ng isang English bulldog, bagama't medyo mas malapad, at kapansin-pansin ang pagkakaroon ng anim na paa sa halip na apat—isang disenyo na nilayon upang mapakinabangan ang katatagan at maayos na paggalaw.
Ipinaliwanag ng lumikha nito na si Gao Feng, na kapag itinaas ng robot ang tatlo sa mga binti nito upang sumulong, ang tatlo pa ay bubuo ng isang napakatatag na tripod , na binabawasan ang mga pagyanig na nararamdaman ng bulag na nakakabit sa strap. Ang layunin ay para makaranas ang gumagamit ng maayos at komportableng paggalaw, nang walang biglaang pag-alog na maaaring magdulot ng kawalan ng kapanatagan.
Ang robot na asong ito ay nilagyan ng baterya ng mga sensor at camera na nagbibigay-daan dito upang makilala ang kanyang paligid, matukoy ang mga palatandaan ng trapiko, bigyang-kahulugan ang mga ilaw trapiko, at matukoy ang iba't ibang uri ng mga balakid. Bukod pa rito, isinasama nito ang isang sistema ng pagkilala ng boses na may mahigit 90% na katumpakan at oras ng pagtugon na wala pang isang segundo, kaya mabilis itong makakatugon sa mga pasalitang utos ng gumagamit.
Ang artificial intelligence na kumokontrol sa robot ay humahawak sa pagpaplano ng ruta , nagbibigay-kahulugan sa mga utos gamit ang boses, at nagbibigay ng mga real-time na audio alert tungkol sa kapaligiran nito, mula sa mga tawiran ng pedestrian hanggang sa mga paparating na mapanganib na interseksyon. Isinasama rin ng sistema ang isang interface na kontrolado ng tali, katulad ng ginagamit sa isang totoong aso, upang isaayos ang bilis ng paglalakad o ipahiwatig ang mga pagbabago sa direksyon.
Ang proyekto ay kasalukuyang sumasailalim sa pagsubok sa labas , kasama ang aktibong pakikilahok ng mga bulag na indibidwal na tumutulong upang pinuhin ang parehong pag-uugali ng lokomotor ng robot at ang pagiging natural ng mga utos ng boses nito (kasalukuyang nakatuon sa wikang Tsino). Ang pangitain ni Gao Feng ay, kapag nakumpleto na ang yugto ng eksperimento, ang aparato ay maaaring magawa nang maramihan, na unti-unting binabawasan ang gastos nito.
Inihambing mismo ni Gao ang pangitaing ito sa industriya ng automotive: ang isang natural na asong gabay ay nangangailangan ng mga taon ng indibidwal na pagsasanay at ang bilang nito ay kinakailangang limitado, samantalang ang isang robot ay maaaring gawin bilang isang karaniwang produktong pang-industriya, na magreresulta sa isang potensyal na merkado na sampu-sampung milyong yunit upang matugunan ang pandaigdigang pangangailangan para sa mga gabay para sa mga bulag.
Paws 2.0 sa University of Alicante: isang robotic guide dog na may bokasyon para sa pagiging kasama
Sa Espanya, may mga pag-unlad din na nagagawa sa larangang ito sa pamamagitan ng mga proyektong tulad ng Paws 2.0 , isang maliit na robot na may apat na paa na kasalukuyang naglalakad sa paligid ng kampus ng Unibersidad ng Alicante kasama ang mga estudyante at iba pang mga bisita. Ang pangalan nito, na nangangahulugang "maliliit na paa" sa Ingles, ay sumasalamin sa mga taon ng trabaho ng isang pangkat ng pananaliksik na may karanasan sa mga teknolohiya para sa mga taong may kapansanan.
Gumagamit ang Paws ng mga laser sensor, katulad ng mga nasa isang vacuum cleaner na uri ng Roomba ngunit mas malakas, kasama ang high-precision na teknolohiya ng GPS at AI-powered na pagproseso ng video. Dahil sa setup na ito, maaari nitong imapa ang mga ruta sa loob ng campus, maiwasan ang mga balakid sa totoong oras, at magsagawa ng maliliit na "trick" na lubos na hahangaan ng mga nakakakita nito.
Ipinaliwanag ng mga mananaliksik na ang kanilang layunin ay hindi "palitan" ang mga tradisyonal na asong gabay, kundi mag-alok ng isang pantulong na teknolohikal na maaaring gamitin habang naghihintay ang isang tao na mabigyan ng isang tunay na asong gabay o sa mga kapaligiran kung saan ang isang hayop ay hindi ang pinakamahusay na opsyon. Sa teorya, kapag ang Paws ay ganap nang na-develop, ang isang bulag ay maaaring magkaroon ng robotic assistant sa loob lamang ng ilang araw, sa halip na maghintay ng maraming taon.
Bukod sa pagbibigay lamang ng mga direksyon, ang robot ay dinisenyo upang mag-alok ng mga karagdagang serbisyo : pagbabasa ng menu sa isang restawran, pagtukoy ng mga produkto sa isang supermarket, paghahanap ng pasukan ng isang tindahan, o paglalarawan ng bilang ng mga tao sa isang silid, bukod sa iba pang mga halimbawa. Ipapadala nito ang lahat ng impormasyong ito sa pamamagitan ng isang integrated speaker, na epektibong magiging isang mobile auditory assistant.
Isa sa mga bentahe na itinampok ng mga pinuno ng proyekto ay ang mataas na katumpakan ng lokasyon ng GPS , na nagbibigay-daan sa gumagamit na magabayan patungo sa mga partikular na coordinate (tulad ng isang partikular na pinto sa loob ng isang gusali), isang bagay na hindi magagawa ng isang tradisyonal na asong gabay sa ganitong antas ng katumpakan. Bukod pa rito, natututo ang robot sa pamamagitan ng isang neural network na may kakayahang makilala ang mga pattern tulad ng mga ilaw trapiko, mga bagay, mga uri ng sahig, o mga balakid sa dinaraanan nito.
Ang pangkat sa University of Alicante ay dati nang nakatrabaho ang mga solusyon sa computer vision para sa mga bulag, tulad ng isang application na, batay sa isang larawan o video, ay naglalarawan sa kapaligiran upang makatulong sa paghahanap ng mga bagay o pagtukoy ng mga visual na katangian (halimbawa, ang kulay ng isang damit). Ngayon, ang teknolohiyang iyon ay isinama na sa Paws kasama ang isang speaker upang mag-alok ng mas kumpletong assistant.
Kung ang lahat ay uusad ayon sa plano, inaasahang magkakaroon ng ganap na gumaganang prototype sa loob ng ilang taon , bagama't ang pagdating ng isang komersyal na produkto para sa paggamit sa bahay ay maaaring maantala ng halos isang dekada dahil sa mga proseso ng sertipikasyon, pagsubok sa totoong mundo, at pag-scale ng industriya. Ang proyekto ay pinondohan ng Institute of Computer Science Research and Synergy Tech ng University of Alicante, ang kumpanyang gumagawa ng Paws 2.0 at iba pang mga robot na may katulad na mga tampok.
Ang robot na gabay na aso ng Binghamton (New York): pag-aaral ng reinforcement at isang "matalinong tali"
Sa Estados Unidos, isang grupo ng mga inhinyero mula sa Department of Computer Science sa Binghamton University , State University of New York, ang gumagawa rin ng isang robotic guide dog na idinisenyo bilang mas mura, mas mahusay, at mas madaling gamiting alternatibo.
Ang pangkat, na pinamumunuan ni assistant professor Shiqi Zhang at kabilang din ang kandidato sa pag-aaral ng doktorado na si David DeFazio at ang estudyanteng nasa ikatlong taon na si Eisuke Hirota, ay nagsasanay ng isang robot na may apat na paa na may biswal na "mata" sa loob ng halos isang taon . Sa isang demonstrasyon sa mga laboratoryo ng unibersidad, nagawang gabayan ng makina ang isang tao sa isang koridor, na tumutugon sa parehong mga pasalitang utos at paghila sa tali nito.
Ang pamamaraan nito ay batay sa isang natatanging interface ng sinturon na sinamahan ng reinforcement learning. Ang robot ay sinanay upang bigyang-kahulugan ang tensyon at direksyon ng mga paghila bilang mga senyales ng utos, habang ang mga sistema ng paningin at nabigasyon nito ay nagbibigay-daan dito upang maiwasan ang mga balakid, mapanatili ang isang ligtas na landas, at iakma ang paglakad nito.
Ayon kay Zhang, pagkatapos ng humigit-kumulang 10 oras na pagsasanay gamit ang binuong sistema, nakalikha na sila ng mga robot na kusang gumagalaw, nag-navigate sa mga panloob na kapaligiran , gumagabay sa mga tao habang iniiwasan ang mga balakid, at sabay na binibigyang-kahulugan ang mga tali ng paghila bilang mga nauunawaang tagubilin. Ito ay kumakatawan sa isang makabuluhang pagbilis kumpara sa karaniwang dalawa hanggang tatlong taon ng pagsasanay para sa isang asong gabay.
Malayo pa ang proyekto sa pagiging isang produktong makukuha sa komersyo, ngunit ipinapahiwatig ng mga paunang resulta na ang isang robot na aso ng ganitong uri ay maaaring lubos na makabawas sa oras at gastos sa pagsasanay kumpara sa mga kumbensyonal na asong gabay. Sa katamtamang termino, nais ng pangkat na higitan ang mga pisikal na utos at magdagdag ng natural na interface ng wika.
Binanggit ni DeFazio na ang susunod na hakbang ay ang pagbibigay sa robot ng kakayahang makipag-usap nang kontekstwal sa gumagamit, pag-unawa sa mga kumplikadong pasalitang kahilingan, at pagtugon nang naaangkop. Nais din nilang isama ang tinatawag nilang "matalinong pagsuway": kung ang isang taong may kapansanan sa paningin ay mag-uutos sa robot na lumipat patungo sa isang lugar na may mapanganib na trapiko, dapat makilala ng sistema ang panganib at tumangging sundin ang utos na iyon.
Sa huli, ang layunin ay para sa robotic dog na kumilos bilang isang responsableng autonomous assistant , na binibigyang-kahulugan ang mga intensyon ng gumagamit habang inuuna ang kaligtasan. Mangangailangan ito ng mas maraming taon ng pananaliksik at pagsubok sa mga sitwasyon sa totoong mundo, ngunit ang landas na binalangkas ng mga unang karanasang ito ay tumutukoy sa lalong matatalinong guide robot na mas isinama sa pang-araw-araw na buhay.
Samantala, ang pagkakaiba sa pagitan ng gastos at oras na kinakailangan upang sanayin ang isang biological guide dog —humigit-kumulang 30.000 euro o higit pa sa loob ng dalawa o tatlong taon, na may kalahati lamang ng rate ng tagumpay — at ang ilang oras ng pagsasanay na kailangan ng Binghamton robot kasama ang reinforcement learning system nito ay nagpapatibay sa ideya na ang mga robot dog ay maaaring gawing demokratiko ang access sa assisted mobility para sa milyun-milyong tao.
Ang buong ecosystem na ito ng mga guide robot at robotic guide dog, mula sa Lysa sa Brazil hanggang sa mga prototype sa China, Spain, at Estados Unidos, ay tumutukoy sa isang kinabukasan kung saan ang mga taong may kapansanan sa paningin ay makakapili mula sa iba't ibang opsyon: mga kasama na may apat na paa na may napakalaking emosyonal na halaga, mga robot na may gulong na idinisenyo para sa loob ng bahay, mga advanced na quadruped na may kakayahang gumalaw sa masalimuot na lupain, at mga hybrid system na pinagsasama ang pinakamahusay sa bawat mundo upang mag-alok ng higit na awtonomiya, kaligtasan, at kalidad ng buhay.