- Ekzoskitler, insan vücuduna daha fazla konfor ve uyum sağlamayı amaçlayan, sert dış iskeletlerin yumuşak ve esnek bir evrimi olarak ortaya çıkmıştır.
- En büyük teknik zorluk, hafif aktüatörlerin ve sensörlerin tekstil yapılarına entegre edilmesi, iyi bir sabitleme ve kuvvet iletiminin sağlanmasında yatmaktadır.
- Marsi Bionics'in pediatrik dış iskeleti, CE işaretlemesi ve uluslararası genişlemesiyle robotik teknolojisinin klinik uygulamaya aktarılmasının en iyi örneklerinden birini oluşturuyor.
- Gelecek ve mevcut durum, robotik teknolojisinin sağlık ve yardım alanlarında bir müttefik olarak daha fazla uyarlanabilirliğe, günlük yaşamda kullanıma ve toplumsal olarak gizeminin ortadan kaldırılmasına işaret etmektedir.
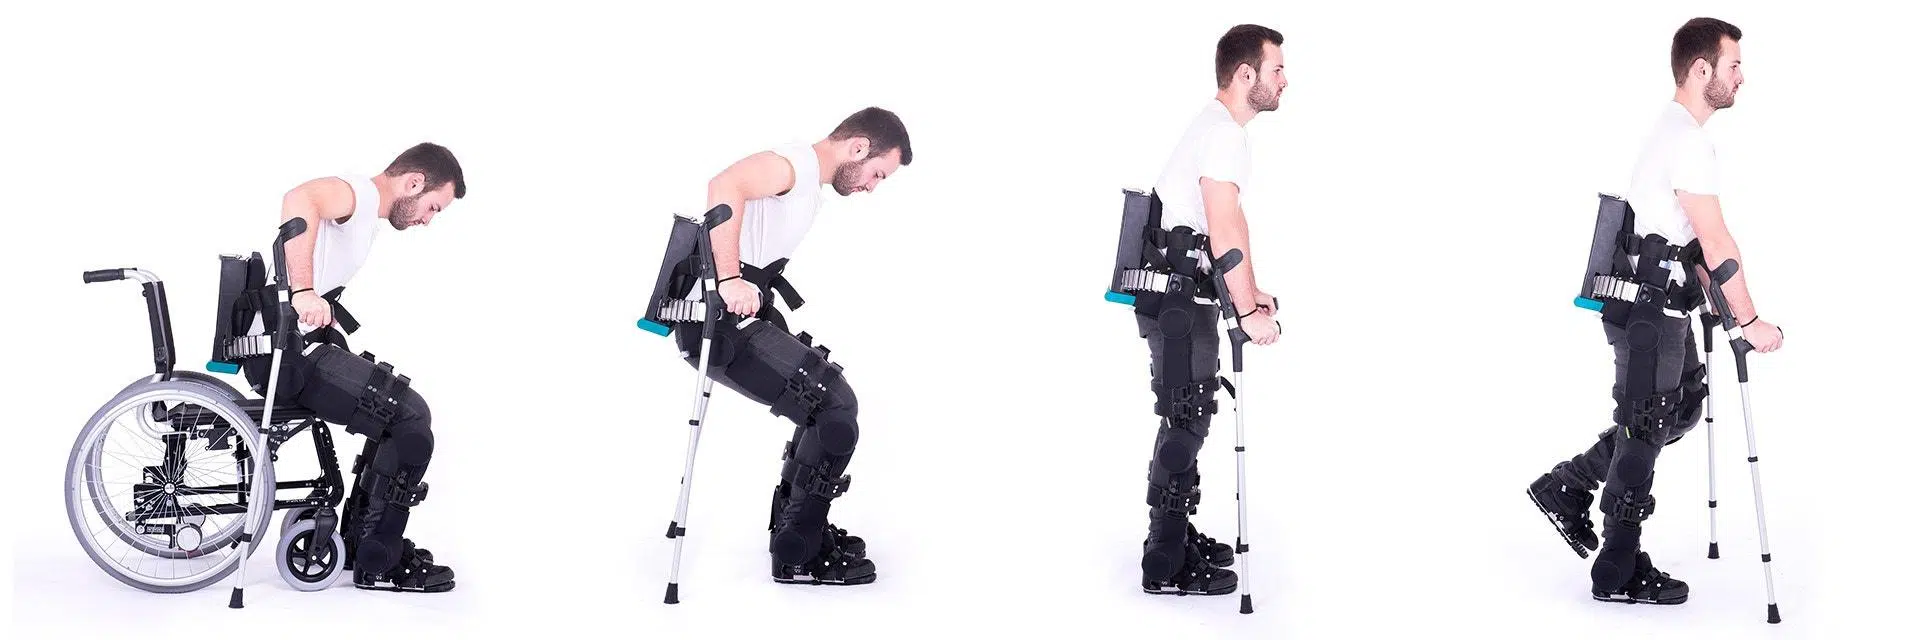
Ekzoskitler ve robotik ekzoskeletler, bilim kurgunun ötesine geçerek nöromüsküler rehabilitasyon ve hareket desteğinde gerçek bir araç haline geldi. Son yıllarda robotik, fabrikalardan çıkıp hastanelere ve araştırma merkezlerine girerek, motor engellilere yönelik hareket kabiliyetinin iyileştirilmesi ve desteklenmesi konusundaki anlayışımızı tamamen değiştirdi.
Rehabilitasyon, zorluklar ve ilk adımlar için kullanılan dış iskeletlerden bahsettiğimizde , sadece fütüristik makineleri değil, insan vücuduyla rahat, güvenli ve etkili bir şekilde bir arada bulunması gereken, giysi gibi giyilen cihazları düşünüyoruz. Her prototipin arkasında mekanik, elektronik, yumuşak malzemeler, sağlık düzenlemeleri ve klinik denemeler alanlarında yıllarca süren çalışmalar yatıyor; ancak teknoloji hala olgunlaşmamış olarak kabul ediliyor ve birçok zorlukla karşı karşıya.
Sert dış iskeletlerden yumuşak dış giysilere
Rehabilitasyon robotları , ağır ve sert yapılardan , insan anatomisine daha iyi uyum sağlayabilen çok daha hafif ve esnek konseptlere doğru evrim geçirmiştir . Son yirmi yıldır, çok sayıda araştırma grubu ve şirket, hem terapi hem de motor yetersizliklerin fonksiyonel telafisi amacıyla dış iskeletler tasarlamış ve bazı modelleri piyasaya sürmeyi başarmıştır; ancak gerçek klinik faydaları hakkındaki tüm sorular henüz çözüme kavuşturulmamıştır.
Ekzoskeletlerde tasarım gereksinimleri, insan vücuduyla doğrudan etkileşime bağlıdır . Bunlar uzaktan kumanda edilen robotlar değil, uzuvları saran giyilebilir sistemlerdir ve bu nedenle insan ve robotu tek bir birim olarak ele almak zorundadırlar. Bu bütünsel bakış açısı, cihazın kişiyle birlikte hareket etmesi gerektiğinde ortaya çıkan mekatronik tasarım, sensörleştirme ve kontrol zorluklarını anlamanın anahtarıdır.
Temel zorluklardan biri, mekanik yapının kullanıcıya iyi uyum sağlamasını sağlamaktır; bu sadece yürüme veya kol hareket ettirme için gereken kuvvetleri verimli bir şekilde iletmekle kalmaz, aynı zamanda konfor ve güvenliği de garanti eder. İşte burada kinematik devreye giriyor: birçok insan ekleminin, standart bir robotik eklemde kolayca kopyalanabilen sabit bir dönme ekseni yoktur; bu da dış iskeletin ekseni ile hastanın eklem ekseni arasında hizalama sorunlarına yol açar.
Bu mekanik hizalama bozuklukları , kuvvet iletiminde kayıplara, rahatsızlığa, istenmeyen basınç noktalarına ve doğal hareket yollarını izlemede zorluğa neden olur. Dahası, her vücut farklıdır: kemik uzunluğundaki, doku kalınlığındaki ve patolojilere bağlı kemik veya kas deformitelerindeki farklılıklar, sert bir yapının çok çeşitli hasta popülasyonuna uyarlanmasını daha da karmaşık hale getirir.
Bu nedenle, uyarlanabilirlik ve kullanım kolaylığı temel hedefler haline gelmiştir. Amaç, farklı hastalara ve tedavilere kolayca uyarlanabilen, klinik seanslar sırasında hızlıca takılabilen ve sistemin ağırlığını veya rahatsızlığını taşımak için mükemmel fiziksel kondisyon gerektirmeyen bir "giyilebilir robot" oluşturmaktır.
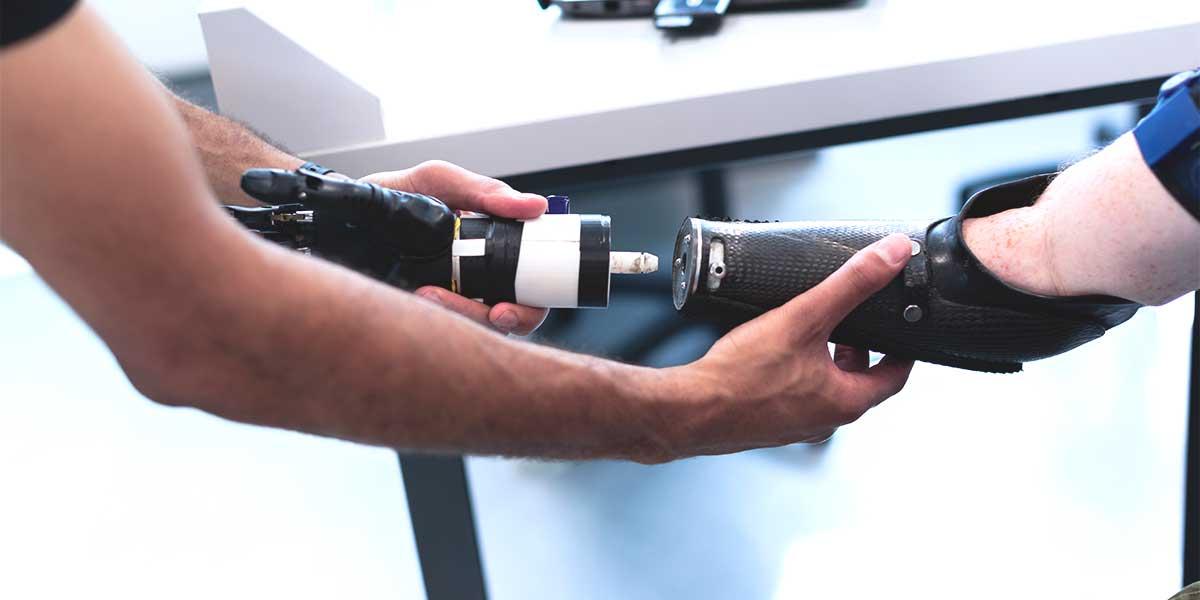
Ekzosuit nedir ve neden odak noktasında bir değişikliği temsil eder?
Geleneksel dış iskeletlerin sınırlamaları göz önüne alındığında, aktif giysiler olarak da bilinen dış giysiler ortaya çıkmıştır. Felsefeleri açıktır: mümkün olduğunca sert parçaları ortadan kaldırmak ve bunların yerine yumuşak robotik prensiplerini izleyerek vücudun şekline ve doğal hareketine uyum sağlayan tekstil veya yumuşak malzemeler kullanmak.
Bu dış iskeletlerde, yumuşak, biyomimetik tasarım, organik dokuların davranışını taklit etmeyi amaçlamaktadır. Kaslara, tendonlara veya cilde benzer şekilde esneyebilen, bükülebilen veya kıvrılabilen deforme olabilen malzemeler kullanılarak, hantal, sert ve kullanışsız cihazlardan, günlük klinik kullanım için hafif, esnek ve konforlu motorlu çözümlere geçilmesi hedeflenmektedir.
İlk bakışta, bir dış iskelet rehabilitasyon için ideal çözüm gibi görünüyor : giysi gibi oturuyor, hafif ve tüm bacağı veya gövdeyi kaplayan sert bir yapıya göre daha fazla hareket özgürlüğü sağlıyor. Bununla birlikte, mevcut birkaç rehabilitasyon dış iskelet projesinden elde edilen deneyim, gerçekten etkili bir sistem tasarlamanın göründüğünden çok daha karmaşık olduğunu göstermektedir.
Tek bir cihazda, yumuşak robotik alanındaki teknik zorluklar (malzemelerin doğrusal olmayan davranışı, büyük deformasyonlar, yük altında geometrinin stabilitesi) dış iskeletlerin iyi bilinen sorunlarıyla birleşiyor: insan-robot etkileşimini mümkün olduğunca doğal hale getirmek, iyi bir klinik kullanılabilirliği sağlamak ve terapötik değerini sağlam bilimsel kanıtlarla gerçekten göstermek.
Dahası, bir dış iskeletin gerçekten hafif, esnek ve konforlu olması için "yapının" yumuşak olması yeterli değildir; sensörler, aktüatörler ve kablolama da hareketliliği tehlikeye atmadan bu esnek ortama entegre edilmelidir. İşte günümüzün en büyük teknolojik darboğazlarından bazıları da burada ortaya çıkıyor.
Exosuit aktüatörleri: klasik motorlardan şekil hafızalı alaşımlara
Bir dış iskeletin tasarımını en çok etkileyen bileşen , hareket veya destekleyici kuvvet üreten eleman olan aktüatördür . DC elektrik motorları veya pnömatik aktüatörler gibi geleneksel teknolojiler iyi kontrol ve kuvvet sağlasa da, ağırlıkları ve boyutları esnek bir giysiye entegrasyonlarını açıkça engellemektedir.
Oldukça yaygın bir çözüm, hareket oluşturmak için şişip inen esnek pnömatik aktüatörler kullanmaktır . Başlıca avantajları, doğaları gereği hafif ve esnek olmalarıdır, ancak kompresörlere veya basınçlı hava tanklarına ihtiyaç duyarlar; bu da sisteme hacim, gürültü ve lojistik karmaşıklık katar; bu da sadeliğin önemli olduğu klinik bir ortamla her zaman iyi uyuşmaz.
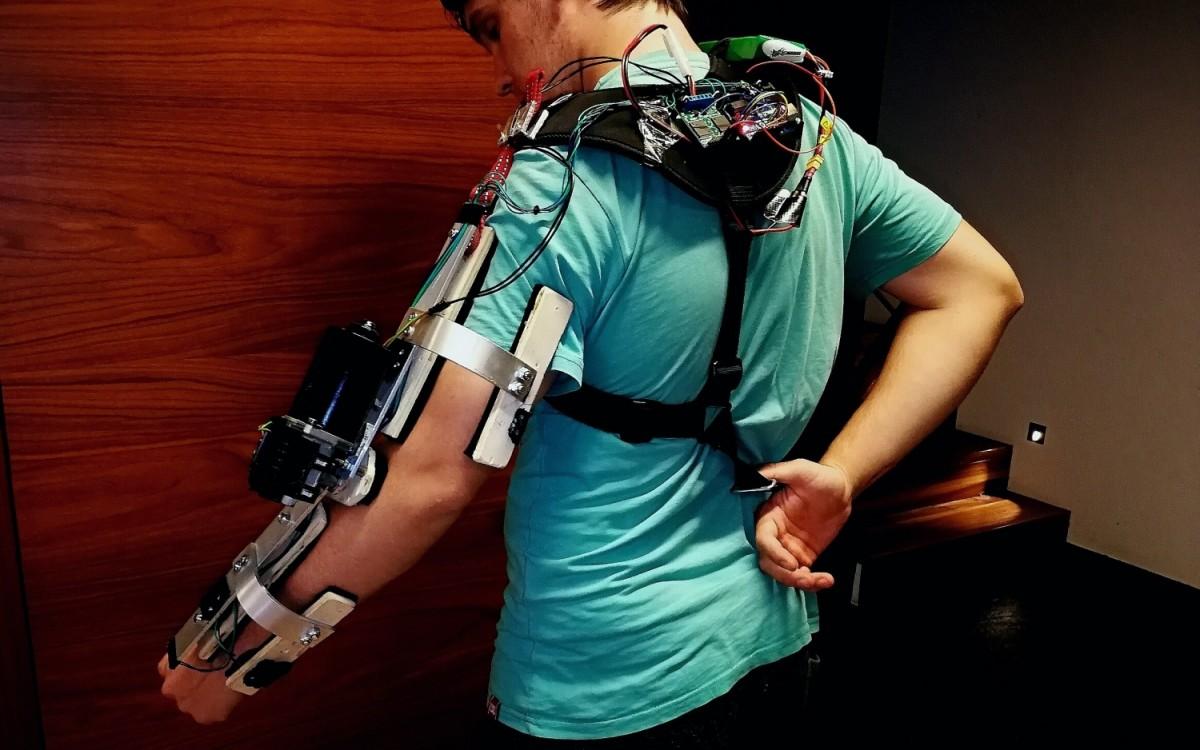
Yaygın olarak kullanılan bir diğer yaklaşım ise elektrik motorlarıyla çalışan kablo tahrikli sistemleri içerir . Bu durumda, dış iskelet, genellikle hastanın sırtında bulunan ve motorları, pilleri ve elektronik aksamları içeren bir "sırt çantası" veya muhafazadan güç ileten kablolar veya kayışlar içerir. Bu ünite 3,5 kg'dan fazla ağırlığa sahip olabilir ve kullanıcının aşırı yük oluşturmadan taşıyabilmesi için nispeten iyi bir fiziksel durumda olması gerekir.
Son yıllarda, şekil hafızalı alaşımlar (SMA'lar), özellikle yumuşak robotik ve özellikle de dış iskeletler için son derece ilgi çekici bir alternatif olarak öne çıkmıştır. Bu malzemeler, ısıtıldığında şekil değiştirebilme ve soğutulduğunda orijinal şekline geri dönebilme özelliğine sahiptir; bu da çok dar alanlarda hareket üretilmesine olanak tanır.
SMA'lar , yüksek mukavemet-ağırlık oranı , çok küçük hacim ve tekstillerle iyi bütünleşen doğal esneklik gibi avantajlar sunmaktadır . Ayrıca, klinik ortamlarda oldukça değerli bir özellik olan sessiz çalışırlar ve diğer gelişmiş sistemlere kıyasla maliyetleri nispeten düşük olabilir. Tüm bu nedenlerden dolayı, rehabilitasyon dış iskeletlerine entegre edilecek "yapay kaslar" olarak ideal adaylar olarak araştırılmaktadırlar.
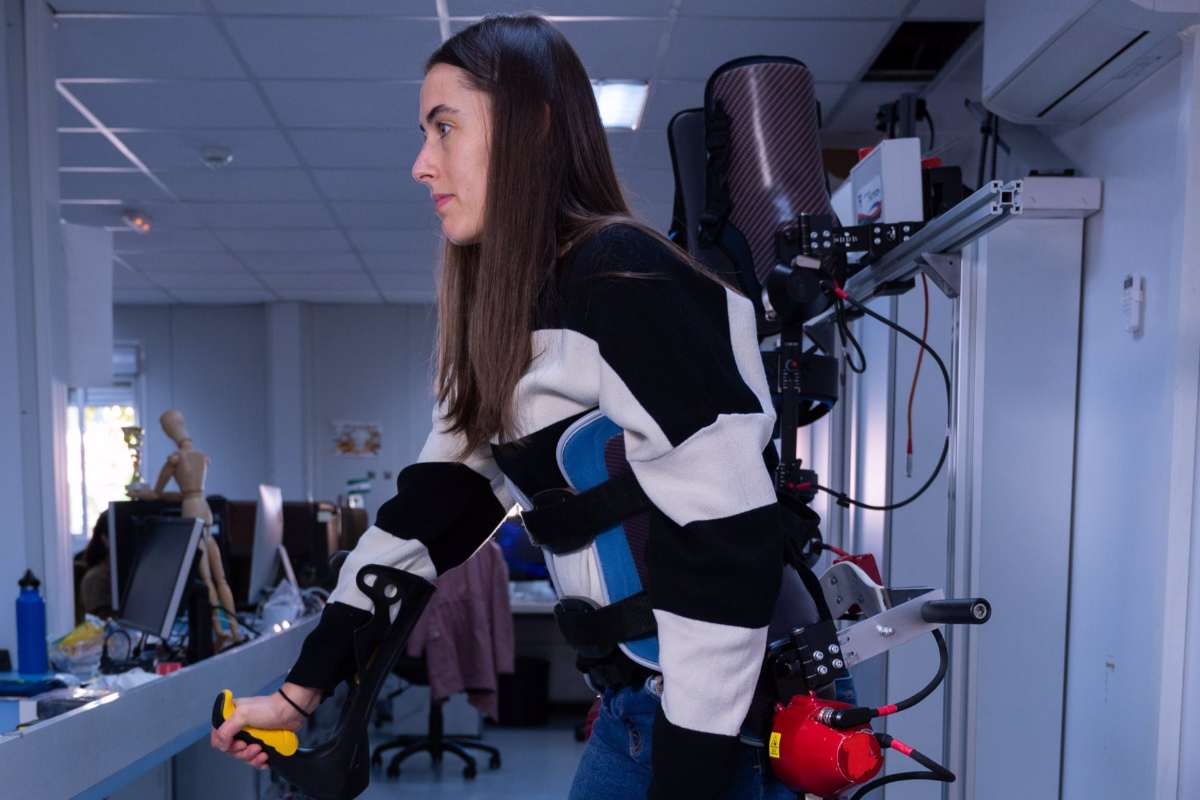
En büyük mekanik zorluk: gövdeye sabitleme ve kuvvetleri iletme.
Sert bileşenler ortadan kaldırıldığında ve tekstil tasarımı seçildiğinde, bir diğer önemli zorluk ortaya çıkar: dış iskeleti insan vücuduna sabitlemek . Klasik dış iskeletlerde, sert çubuklar ve eklemler kuvveti nispeten tahmin edilebilir bir şekilde iletir. Ancak dış iskeletlerde, kayışlar, bantlar ve yumuşak dokular aracılığıyla vücuda çekme kuvvetleri uygulanarak destek sağlanır.
Sorun şu ki, tekstil malzemesinin esnekliği, kuvvetin bir kısmının kumaşın kendisinde deformasyon olarak kaybolmasına neden oluyor. Başka bir deyişle, bir aktüatör sıkıldığında, sadece hastanın eklemi hareket etmekle kalmaz, aynı zamanda teknik giysi de gerilir, destek noktaları kayar ve matematiksel olarak modellenmesi zor olan konum hataları oluşur; bu da kontrol algoritmalarının tasarımını büyük ölçüde karmaşıklaştırır.
Aynı zamanda, dış iskeletin uzuvları stabilize etmek veya hareket ettirmek için yeterli kuvveti iletebilmesi veya hareket kabiliyetini koruyan bir kullanıcının güç kapasitesini artırabilmesi gerekir. Konfor ve etkinlik arasında hassas bir denge söz konusudur: çok fazla sertlik konforu tehlikeye atar, ancak çok fazla esneklik yardımı etkisiz hale getirir.
Dahası, insan-robot temas noktaları vücuda sabit birer ankraj görevi göremez ; doğal cilt hareketine izin vermeli ve duruş değişikliklerine uyum sağlamalı, aynı zamanda aktüatörlerin kuvvetinin ihtiyaç duyulan yere ulaşması için yeterince sağlam kalmalıdır. Bu gereksinimleri karşılayan malzemeler, tokalar, bağlantı elemanları ve geometriler bulmak, en karmaşık ve aktif araştırma alanlarından biridir.
Ayrıca, hastaların anatomik değişkenliği de dikkate alınmalıdır : serebral palsili bir çocuk için tasarım yapmak, diz ameliyatı sonrası rehabilitasyonda olan bir yetişkin veya sarkopenili yaşlı bir kişi için tasarım yapmaktan farklıdır. Deformiteler, spastisite, kontraktürler veya skolyoz, fiksasyon noktalarının ağrıya neden olmadan veya tedaviye müdahale etmeden nereye ve nasıl yerleştirilebileceğini büyük ölçüde etkiler.
Tekstil sensörleri ve gerçek zamanlı hareket kontrolü
Robotik rehabilitasyon sistemlerinin her an neler olup bittiğini ölçmesi gerekir: eklem açıları, kuvvetler, yürüyüş şekilleri , yorgunluk vb. Geleneksel olarak, eklemlerin yakınında veya robotun rijit yapılarında bulunan ticari konum sensörleri (lineer potansiyometreler, Hall etkisi sensörleri) ve kuvvet sensörleri kullanılmıştır.
Ekzoskeletler bağlamında, bu geleneksel sensörler genellikle sert veya yarı sert oldukları ve yumuşak ve esnek tasarım felsefesine aykırı olarak muhafaza ve desteklere ihtiyaç duydukları için bir engel teşkil etmektedir. Hastanın gerçek ekleminin dışında muhafaza edilmeleri gerektiğinden, sistemin hacmini artırır, kompaktlığını azaltır ve doku entegrasyonunda zorluklar yaratırlar.
Bu nedenle, dış iskeletin kumaşına doğrudan dikilebilen veya dokunabilen duyusal yeteneklere sahip yeni malzemelere olan ilgi giderek artmaktadır . Karbon nanofiberler, gümüş kaplı naylon iplikler ve hatta şekil hafızalı alaşım iplikler gibi teknolojiler bu alanda öne çıkmaktadır; bu malzemeler, duyusal özelliklerine ek olarak, "algılama" yeteneğine de sahiptir.
Bu malzemeler, maruz kaldıkları deformasyona veya kuvvete bağlı olarak elektriksel özelliklerini değiştirerek , giysinin içine entegre edilmiş konum veya yük sensörleri olarak kullanılmalarına olanak tanır. Araştırma, bu malzemelerin elektriksel tepkilerini, katlandığında, yıkandığında veya terleme ve sürtünmeye maruz kaldığında gösterdikleri dayanıklılığı ve kullanıcı konforundan ödün vermeden tekstil tasarımına nasıl entegre edilebileceğini karakterize etmeye odaklanmaktadır.
Nihai hedef , dış iskeletin ceketi, pantolonu veya koşum takımının, rehabilitasyon seansı sırasında neler olup bittiğini gerçek zamanlı olarak bildirebilen ve böylece fizyoterapist tarafından otomatik kontrol ve karar vermeyi kolaylaştıran bir "elektronik deri" görevi gördüğü, tamamen esnek bir duyusal sisteme sahip olmaktır.
Kontrol, değişken destek ve eğitim izleme
Donanımın yanı sıra, iyi bir dış iskeletin anahtarı, sağladığı desteğin nasıl kontrol edildiğinde yatmaktadır. En gelişmiş sistemler, her bir ekleme uygulanan destek seviyesini gerçek zamanlı olarak, otomatik olarak veya terapist için kullanıcı dostu arayüzler aracılığıyla değiştirme olanağı sunar.
Bazı cihazlar, fizyoterapistin seansı kesintiye uğratmadan veya robotu aşırı derecede manipüle etmeden parametreleri ayarlayabilmesi için tablet ve ses kontrolü kullanır . Bu, klinik çalışmayı kolaylaştırır ve hastanın iyileşmesi, yorulması veya eğitim sırasında beklenmedik değişiklikler yaşaması durumunda terapinin hızlı bir şekilde uyarlanmasına olanak tanır.
Bu dış iskeletler genellikle , antrenmanla ilgili tüm verileri gerçek zamanlı olarak toplayan masaüstü yazılımlarla desteklenir : seans süresi, adım sayısı, destek seviyeleri, yürüyüş şekilleri, olaylar vb. ve bazı durumlarda rehabilitasyon için sanal gerçeklik sistemleriyle entegre olur . Bu, uzmana rehabilitasyonu kişiselleştirmek için analiz edilebilecek ayrıntılı bir kayıt sağlar.
Bu bilgiler, seansları her kişinin gerçek ihtiyaçlarına göre uyarlamak için önemli bir araç haline gelir. Örneğin, aktif iyileşmeyi teşvik etmek, hassas hastaları aşırı yormaktan kaçınmak veya tedavi hedeflerinin yeniden değerlendirilmesini gerektiren bir iyileşme duraksaması olup olmadığını tespit etmek için yoğunluk kademeli olarak artırılabilir.
Marsi Bionics'in çocuklara yönelik dış iskeleti: küresel bir dönüm noktası
Robotik teknolojisinin laboratuvardan hastaneye aktarılmasının en çarpıcı örneklerinden biri, İspanya'da CSIC mühendisi Elena García Armada tarafından geliştirilen ve Marsi Bionics şirketi aracılığıyla piyasaya sürülen dünyanın ilk pediatrik dış iskeletidir .
Bu cihaz, bir bataryaya ve küçük motorlar, sensörler ve kontrol yazılımından oluşan bir ağa bağlı , motorlu ve ayarlanabilir bir çerçevedir . Genellikle 3 ila 10 yaş arasındaki çocukların bacakları ve gövdeleriyle hizalanan, hareketlerini kolaylaştıran ve rehabilitasyon sürecinde gelişimlerine kademeli olarak uyum sağlayan mekanik eklemler gibi işlev görür.
Sistem, çocuğun vücuduna 8 dakikadan kısa sürede ayarlanabiliyor ; bu da kısıtlı zamanın olduğu klinik ortamlarda ve ayarlama süreci çok yavaş olursa yorulabilecek veya endişelenebilecek hastalar için çok önemli. Ayarlandıktan sonra, çocukların nöromüsküler rehabilitasyon seansları sırasında yürüyebilmelerini sağlıyor; bu da birçok aile için günlük yaşamlarında radikal bir değişiklik anlamına geliyor.
Bu pediatrik dış iskelet , hizmet ve endüstriyel robotik alanında otuz yılı aşkın deneyime sahip Otomasyon ve Robotik Merkezi'nin (CSIC-UPM) Akıllı Robotik Bölümü'nden önde gelen hastanelere teknoloji transferinde bir başarı öyküsü haline geldi . Bu başarı, García Armada'nın Avrupa Patent Ofisi'nin 2022 Avrupa Mucit Ödülü'nde finalist olmasına yol açtı.
Dönüm noktası 2009 yılında, dört uzvu felçli bir kızı olan Daniela'nın ailesinin, piyasada bulunmayan bir çözüm arayışıyla araştırma grubuna başvurmasıyla yaşandı: çocuklar için özel olarak tasarlanmış dış iskeletler. Her ne kadar paraplejili yetişkinler için cihazlar zaten mevcut olsa da, danıştıkları şirketler pediatrik versiyonlar geliştirmeyi düşünmüyordu; bu da özellikle savunmasız bir grup için büyük bir boşluk bırakıyordu.
Fikir aşamasından CE işaretine: düzenlemeler ve endikasyonların genişletilmesi
Bu olaydan yola çıkarak, araştırma ekibi çalışmalarının büyük bir bölümünü sağlık alanına yönelik , biyomimetik etkiye odaklanan dış iskeletlere yönlendirmeye karar verdi: Çocukluk çağındaki nörolojik rahatsızlıkların karmaşıklığına uyum sağlayabilen, spastisite, kas güçsüzlüğü, koordinasyon sorunları ve iskelet deformitelerinin bir arada bulunduğu eklem sistemleri.
2013 yılında Daniela ile ilk kavram kanıtı çalışması gerçekleştirildi ve bu, uzun bir deneme ve geliştirme sürecinin başlangıcı oldu. O zamandan beri, tıbbi cihazlar için geçerli olan düzenleyici çerçeve dahilinde, dış iskeletin faydalı olduğu durumların sayısını genişletmek için sürekli çaba sarf edilmektedir.
Bu cihazlar, Avrupa'da Avrupa İlaç Ajansı gibi kuruluşlar tarafından denetlenen sıkı uluslararası düzenlemelere tabidir . Bu, diğer tüm ilaçlarda olduğu gibi, her bir özel durum için etkinlik ve güvenliklerinin kanıtlanması gerektiği anlamına gelir. Ancak bu şekilde, resmi belgelerde yer alan "kullanım endikasyonları" kademeli olarak genişletilebilir.
2021 yılında çok önemli bir dönüm noktasına ulaşıldı: Çocuklarda görülen kas atrofisi ve serebral palsi gibi, çocukluk çağı motor engelliliklerinin %90'ından fazlasını oluşturan iki hastalık grubunda klinik kullanım için pediatrik dış iskelet CE işaretini aldı . Bu sayede cihaz, İspanya'daki önde gelen merkezlerde rutin olarak kullanılmaya başlandı.
Aynı zamanda, teknolojinin sanayileştirilmesi ve ölçeklendirilmesi süreci de devam etmektedir . Başlangıçta, buluşun harici bir üreticiye lisanslanması düşünülmüştü, ancak geliştirme süreci, araştırmacı tarafından kurulan Marsi Bionics şirketinin ticarileştirmeyi doğrudan üstlenebileceğini ve böylece ürünün piyasaya sürülmesini hızlandırabileceğini göstermiştir.
Klinik genişleme, yetişkinler ve yeni uygulamalar
Bu gelişmeler için alınan patentler , prototipleri tamamen işlevsel ürünlere dönüştürmek için gereken yatırımı çekmede ve yetenekli personeli işe almada çok önemli olmuştur. Bu sayede Marsi Bionics yaklaşık 25 çalışana ulaşmış ve spinal müsküler atrofi için geliştirdiği pediatrik dış iskelet sistemi İspanya'daki birçok önde gelen merkezde halihazırda kullanılmaktadır.
Bu tür teknolojinin Meksika, İtalya, Birleşik Krallık, Kolombiya ve Macaristan gibi diğer ülkelere de yayılması ve daha önce bu gelişmiş robotik tedavilere erişimi olmayan çocukların da bu tedavilere ulaşabilmesi bekleniyor.
Bu çalışmalar sadece pediatrik alanla sınırlı değil. Örneğin, diz ameliyatı sonrası rehabilitasyon için yetişkinlere yönelik cihazlar da geliştirildi ve bunlar halihazırda Sanitas gibi sağlık sigorta şirketlerine bağlı hastanelerde kullanılıyor. Aynı zamanda, bu sistemlerin felç ve multipl skleroz gibi hastalıklar için potansiyeli de araştırılıyor.
Genel fikir, çocuklarda kullanılan yaklaşıma benzer bir yöntemle mümkün olduğunca çok motor bozukluğu ele almaktır : faydalılığı ve güvenliği sistematik olarak göstermek, klinik kanıtlar toplamak ve kontrol algoritmalarını ve mekanik tasarımları her bir patolojinin spesifik özelliklerine uyarlamak.
İleriye baktığımızda, en büyük zorluklardan biri, bu cihazların yalnızca hastane ortamının ötesine geçerek, hem aktif yaşlanma bağlamında hem de zorlu iş görevlerinde yardımcı olarak, kas yorgunluğunu ve endüstrideki yaralanma riskini azaltmada insanların günlük yaşamlarına entegre olmasıdır.
Kaydedilen ilerleme dikkat çekici olsa da, bu gelişmelerden sorumlu olanlar yapılacak çok şeyin kaldığı konusunda hemfikir . Öncelik, serebral palsili çocuklardan yaşlılara veya görevlerini yerine getirmek için fiziksel desteğe ihtiyaç duyan işçilere kadar geniş bir kullanıcı yelpazesi için maksimum uyarlanabilirliği sağlamaktır.
Bir diğer önemli zorluk ise bu dış iskeletlerin ve dış giysilerin klinik dışı ortamlara sorunsuz bir şekilde entegre olmasını , hastaneden eve, okula, iş yerine veya topluma geçişini sağlamaktır. Bunu başarmak için, rahat, kullanımı sezgisel, nispeten uygun fiyatlı olmaları ve uzman bir ekip tarafından sürekli gözetim gerektirmemeleri gerekir.
Bu arada, robotik genel olarak bulaşık yıkamak, patates soymak veya gömlek düğmesi iliklemek gibi insanlar için önemsiz görünen görevlerle karşı karşıya kalıyor . Bunların hepsi, makineler için son derece karmaşık olan ince motor becerileri, dokunsal algı ve sensörimotor entegrasyonu içeriyor; tıpkı düzgün yürümek veya engebeli arazide dengeyi korumak gibi.
Kinestezi, sezgi ve duygusal düzenleme gibi zekanın diğer alanlarında da robotların kat etmesi gereken uzun bir yol var. Bu durum, bu teknolojilerin sosyal olarak nasıl algılandığını etkiliyor: potansiyel faydalarına duyulan coşku ile, genellikle kurguyla beslenen, bize karşı dönecekleri veya insanlığın yerini büyük ölçüde alacakları korkusu arasında gidip geliyorlar.
Bu mitlerle mücadele etmek için, "Robotlar ve Yetenekleri" gibi popüler bilim çalışmaları yayınlandı; bu çalışmalar, bir robotun gerçekte ne olduğunu, nasıl çalıştığını ve sınırlamalarının neler olduğunu anlaşılır bir dilde açıklıyor . Amaç, toplumun bir makinenin nasıl "düşündüğünü" ve robotik, dijitalleşme ve yapay zeka gibi alanlarda ondan neler bekleyebileceğimizi daha iyi anlamasını sağlayarak mantıksız korkuları azaltmaktır.
Sert ve yumuşak dış iskeletlerdeki genel ilerlemeye bakıldığında, bu teknolojinin birçok insanın, özellikle de yaş veya rahatsızlık nedeniyle geleneksel robotik terapilere erişemeyenlerin yaşam kalitesini iyileştirmeye hazır olduğu açıktır . Erken rehabilitasyon aşamalarında, pediatrik vakalarda veya karmaşık vakalarda, dış iskeletler diğer sistemlerin eşleşmesi çok zor olan bir konfor ve uyarlanabilirlik düzeyi sunmaktadır ve her şey, mevcut teknolojik zorlukların üstesinden gelindiğinde, hem rehabilitasyon hem de günlük bakım için temel bir araç haline geleceklerini göstermektedir.