- Нові біонічні руки на базі штучного інтелекту поєднують датчики наближення та тиску з нейронними мережами для автономного регулювання постави та сили хвата.
- Спільне керування людиною та машиною зменшує когнітивне навантаження на користувача та підвищує точність у виконанні делікатних повсякденних завдань.
- Розробляються гібридні, модульні та гейміфіковані конструкції, а також нейронні інтерфейси, щоб наблизити керування та відчуття протеза до керування справжньою рукою.
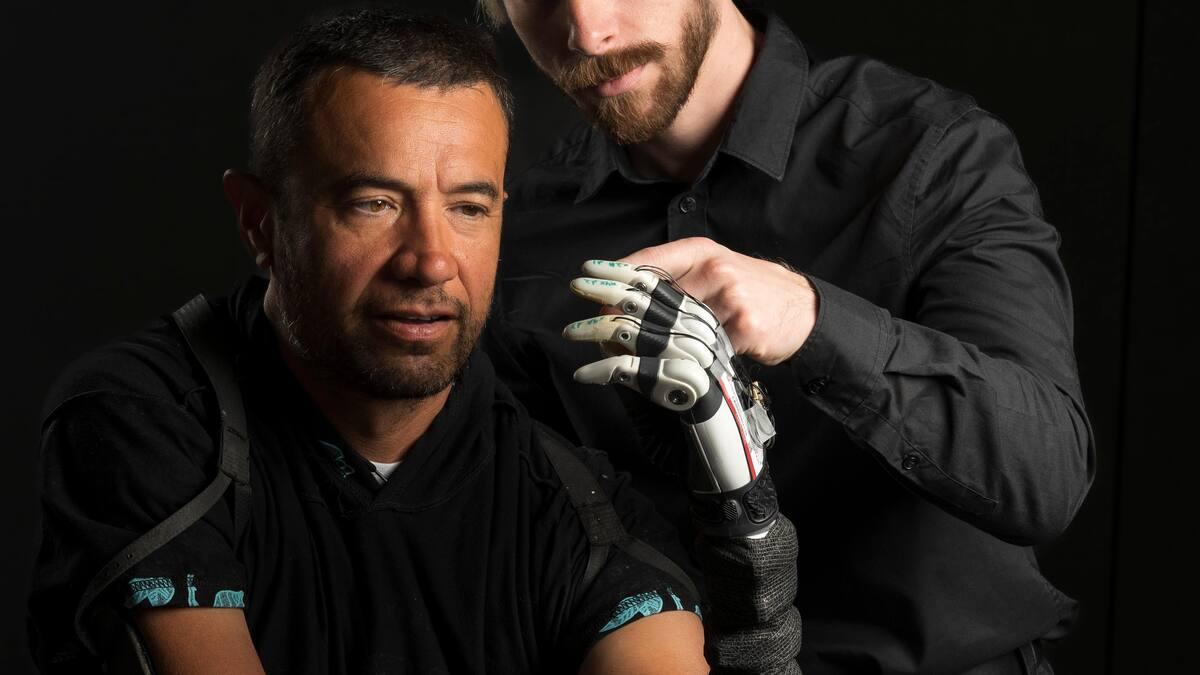
Біонічні руки зі штучним інтелектом роблять величезний крок вперед порівняно з традиційними протезами: йдеться вже не лише про механічне переміщення пальців, а про відновлення чогось дуже схожого на природну спритність людської руки, з меншими розумовими зусиллями та більшою впевненістю у повсякденному житті.
Що справді революційно в цьому новому поколінні протезів, так це те, що вони поєднують у собі передові датчики, моделі штучного інтелекту , жорсткі та м’які роботизовані структури, а також спільні системи керування людиною та машиною, завдяки чому рука «думає» про частину руху, поки користувач продовжує вирішувати, що він хоче робити в будь-який момент.
Від перших протезів до розумних біонічних рук
Ідея заміни втраченої кінцівки має довгу історію : протези рук і кистей існували ще в давнину, як-от знаменита «Рука Капуї», що датується приблизно 300 роком до нашої ери, виготовлена з заліза, бронзи та дерева. Вважається, що вона належала римському солдату, який використовував її для утримання щита після втрати частини руки.
Протягом століть протези були не більше ніж естетичними пристроями , простими формами, що імітували форму кінцівки, але не мали жодної реальної функціональності. Їхнє призначення було, по суті, косметичним, «приховувати» відсутність кінцівки, не забезпечуючи жодного корисного руху.
З медичним та механічним прогресом 19-го та 20-го століть з'явилися перші шарнірні протези, здатні відтворювати деякі основні рухи завдяки простим механізмам. Пізніше з'явилися «робототехнічні» або «біонічні» протези з двигунами, різними типами захоплень та певним ступенем м'язового або електричного керування.
Навіть попри це, найсучасніші комерційно доступні біонічні руки все ще страждають від одного вирішального обмеження: їхнє керування залишається складним, неінтуїтивним та розумово виснажливим. Завдання, які людина з неушкодженими руками виконує майже не замислюючись — підняти кухоль, тримати пластиковий стаканчик, схопити тонкий аркуш паперу — створюють величезні труднощі для багатьох користувачів протезів.
Когнітивні зусилля настільки високі, що майже половина користувачів зрештою відмовляються від своєї біонічної руки, посилаючись на складність використання, неприродне керування та постійне розумове напруження. Основна проблема полягає в тому, що більшість цих пристроїв неточно відтворюють відчуття дотику чи автоматичну координацію, яку мозок виконує несвідомо.
Підхід Університету Юти: спільне управління людиною та машиною
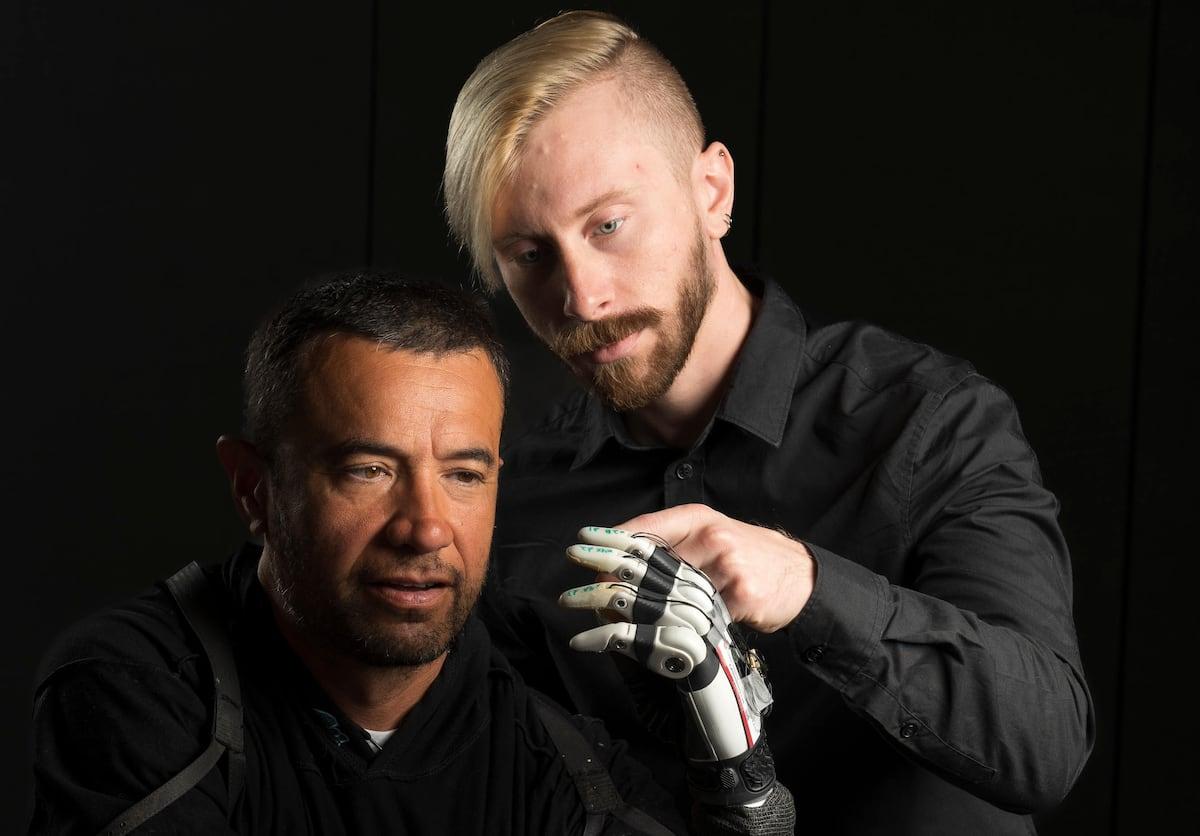
Команда з Лабораторії нейророботики Університету Юти під керівництвом таких дослідників, як Маршалл Траут та Джейкоб А. Джордж, розробила спільну систему керування, яка повністю змінює ландшафт. Їхня пропозиція, опублікована в журналі Nature Communications, базується на комерційно доступному протезі руки (наприклад, TASKA Hand), оснащеному датчиками та спеціально навченим штучним інтелектом.
Ключовим моментом цієї роботи є безперервна співпраця між людиною та протезом : користувач вказує загальний намір дії (схопити, відпустити, наблизити, утримати…), тоді як модель штучного інтелекту відповідає за автономне регулювання положення пальців та сили стискання з такою витонченістю, якої дуже важко досягти лише за допомогою безпосереднього людського контролю.
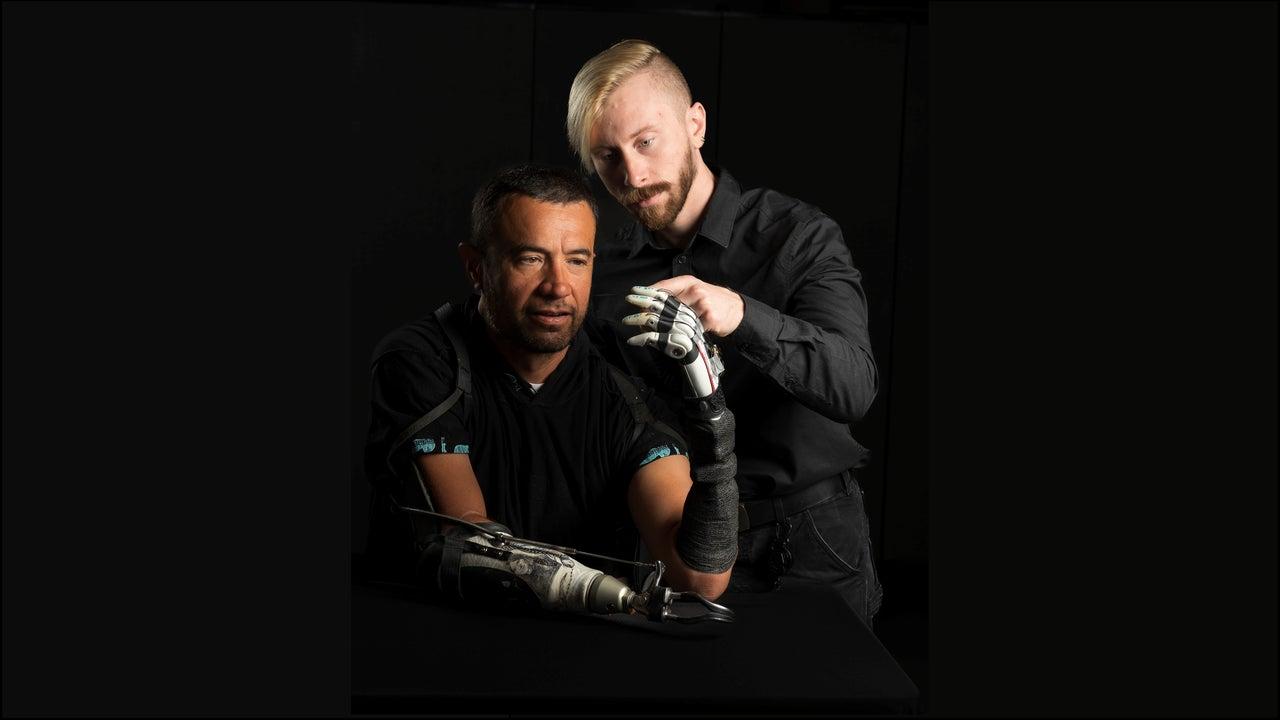
Щоб досягти цього, вчені додали датчики наближення та тиску до кінчиків пальців біонічної руки. Ці оптичні датчики навіть здатні «бачити» об’єкт, перш ніж торкнутися його, оцінювати відстань до нього та виявляти незначні коливання контакту та тиску, як тільки починається захоплення.
Вся ця інформація надходить у систему, навчену тисячам положень хвата. Модель штучного інтелекту «вивчає», яка комбінація розведення пальців та сили найкраще підходить для кожного типу об’єкта, тому, коли рука наближається до чашки, яйця чи аркуша паперу, вона автоматично налаштовує пальці в оптимальне положення.
Водночас протез отримує сигнали від людського тіла , такі як електрична активність м’язів передпліччя або шкіри, які вказують на запланований рух. Система об’єднує сигнали користувача та рішення штучного інтелекту в режимі реального часу для створення гібридного керування: машина не контролює все, і людині не потрібно ретельно керувати кожним пальцем.
Датчики тонкого дотику та наближення: на шляху до протезного «шостого чуття»
Одним з головних досягнень цієї біонічної руки на базі штучного інтелекту є її штучні кінчики пальців , розроблені для імітації тонкого людського дотику. Вони не лише вимірюють тиск, що чиниться на поверхню об'єкта, але й інтегрують оптичні датчики наближення, здатні виявляти об'єкти до фізичного контакту.
Завдяки цим датчикам пальці можуть виявити навіть практично невагому ватну кульку, коли вона падає на них, що немислимо для багатьох сучасних комерційних протезів. Це дозволяє оцінити масу, об'єм та делікатність об'єкта і, отже, регулювати силу стискання з надвисокою точністю.
Кожен палець має власний датчик наближення, який дозволяє йому «бачити» те, що перед ним , а це означає, що всі пальці працюють паралельно для досягнення стабільного захоплення. Замість того, щоб користувачеві доводилося думати: «Тепер я трохи більше стисну вказівний палець, а тепер розслаблю великий», штучний інтелект розраховує точне положення, необхідне для всієї руки, щоб утримувати об’єкт, не розчавлюючи його та не впускаючи.
Дані про близькість і тиск безперервно надходять до нейронної мережі , яка коригує рухи пальців у режимі реального часу. Якщо об'єкт починає ковзати, датчики це виявляють, і система трохи збільшує тиск; якщо вона помічає, що об'єкт деформується (наприклад, пластиковий стаканчик), вона зменшує силу, щоб уникнути його розбиття.
Ця сенсорна інтеграція робить біонічну руку набагато автономнішою системою, коли справа доходить до регулювання хвата, звільняючи мозок користувача від значної частини завдання постійного моніторингу, яке раніше йому доводилося виконувати свідомо.
Когнітивне навантаження: чому біонічні руки так сильно втомлюють мозок
У нашому повсякденному житті рухи руки відбуваються майже автоматично : ми не свідомо розраховуємо положення кожного пальця чи силу, яку ми застосовуємо. Мозок покладається на внутрішні моделі та дотик, щоб адаптувати наш хват, і робить це з величезною швидкістю та несвідомо.
У звичайних роботизованих протезах ця автоматизація практично зникає . Користувач повинен ретельно продумати, який жест зробити, яку силу застосувати, коли відкривати і коли закривати, і часто робить це майже без тактильної інформації, яка б його підказувала.
Результатом є величезне розумове навантаження : неінтуїтивне керування, необхідність багаторазово відпрацьовувати прості жести та відчуття, що будь-яка втрата концентрації може призвести до розбитого скла або падіння предмета на підлогу. Цей сценарій пояснює, чому так багато користувачів зрештою відмовляються від протеза, незважаючи на його передові технології.
Система, запропонована командою з Юти, прагне полегшити саме це когнітивне навантаження . Делегуючи точне налаштування хвата штучному інтелекту та використовуючи датчики, що імітують дотик, користувач може зосередитися на загальному намірі руху (захоплення, утримання, відпускання), а не контролювати кожну мікродеталь.
Автори дослідження наголошують, що вони не хочуть, щоб людина «боролася» з машиною за контроль над своєю рукою. Мета полягає в тому, щоб штучний інтелект діяв як підкріплення природного контролю користувача, а не як автопілот, який бере на себе управління без дозволу. Таким чином, бажання пацієнта поважаються, одночасно знімаючи з нього частину психічного навантаження.
Результати реальних випробувань: більша точність, менше зусиль
Інтелектуальну біонічну систему руки було протестовано з різними типами користувачів : дев'ятьма людьми без ампутації (для перевірки керування та інтерфейсу) та чотирма людьми з ампутованими кінцівками між ліктем та зап'ястям, тобто з протезами передпліччя.
Ці тести включали дуже поширені, але делікатні завдання , такі як утримання яйця без розбиття, підняття аркуша паперу без розриву, пиття з чашки, маніпулювання дрібними предметами або підняття чашки за ручку. Це приклади, де сила хвата та постава повинні бути дуже точними.
Учасники продемонстрували явне покращення безпеки та точності хвата під час використання системи на базі штучного інтелекту порівняно зі звичайними, виключно людськими або повністю автоматизованими методами керування. Крім того, дослідники виміряли значне зниження сприйнятого когнітивного навантаження під час виконання завдань.
Найбільш вражаючим аспектом є те, що багато з цих рухів виконувалися без попереднього інтенсивного тренування . Іншими словами, поєднання датчиків та нейронної мережі дозволило користувачеві використовувати різні стилі хвата більш природно з самого раннього етапу, без необхідності запам'ятовувати складні патерни активації м'язів.
У пацієнтів з ампутованими кінцівками також спостерігалося покращення так званого «тонкого моторного контролю », тобто здатності виконувати точні та скоординовані рухи дрібними м’язами кисті та пальців, що необхідно для таких дій, як письмо, маніпулювання посудом, застібання одягу або поводження з крихкими предметами.
Чи має біонічна рука зі штучним інтелектом «власний розум»?
У прес-релізі Університету Юти йшлося про надання руці «власного розуму » – вражаючий вислів, який викликав певні філософські та медійні дискусії. Ідея полягає не в тому, що протез свідомий, а в тому, що він має достатню автономію, щоб самостійно керувати частиною своїх рухів.
На практиці біонічна рука отримує інформацію з навколишнього середовища, обробляє її та діє без необхідності для користувача стежити за кожною мікронастройкою. Ззовні може здаватися, що вона «вирішує» самостійно, але насправді вона виконує загальні команди користувача дуже складним способом, спираючись на те, що вона вивчила під час навчання нейронної мережі.
Деякі експерти з когнітивної нейронауки, такі як Тамар Макін , показали, що зв'язок між мозком і протезами є складнішим, ніж вважалося раніше. Їхні нейровізуалізаційні дослідження показують, що протези не представлені в мозку саме як руки чи інструменти, а радше генерують власну нейронну сигнатуру, свого роду «нову категорію».
Інші дослідники, такі як Дані Клод з Кембриджського університету , досліджують протези, які не лише замінюють, але й розширюють можливості, наприклад, додаючи другий великий палець, використовуючи пластичність мозку для інтеграції додаткових елементів у схему тіла без необхідності 100% імітації оригінальної анатомії.
Все це піднімає цікаві питання про те, як ми приписуємо свідомість та діяльність машинам і пристроям. Наразі ми не маємо можливості довести, що штучний інтелект є свідомим, а у випадку протезів ми говоримо радше про високорозвинені сенсомоторні системи керування, ніж про «розум» у строгому сенсі.
Інші напрямки інновацій: гібридні руки, модульність та гейміфікація
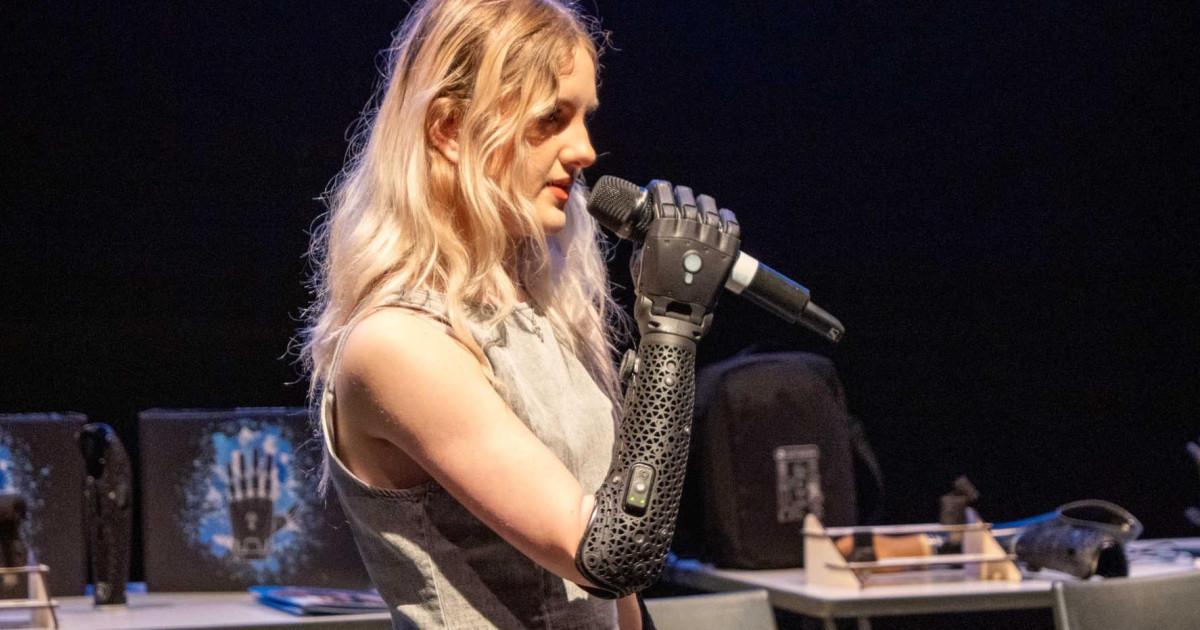
Розумна рука Юти — не єдиний потужний прогрес у цій галузі . Інші дослідницькі групи, такі як група з Університету Джонса Гопкінса, працюють над гібридними роботизованими руками, які поєднують жорсткі та м’які структури, щоб краще імітувати анатомію людини та маніпулювати як делікатними, так і важкими предметами.
Ці гібридні руки зазвичай містять внутрішню структуру, надруковану на 3D-принтері, виготовлену з гумоподібних полімерів та гнучких шарнірів. Це дозволяє протезу краще адаптуватися до неправильних форм, різних текстур та різного тиску, забезпечуючи набагато універсальніший хват.
Вони також містять кілька шарів сенсорних датчиків, натхненних людською шкірою , здатних виявляти контакт, зміни тиску та ковзання. Ця «електронна шкіра» дозволяє руці відчувати, якщо об’єкт починає ковзати, і автоматично збільшувати прикладену силу, щоб запобігти його падінню.
Все це доповнюється системами керування на основі м’язових сигналів , де м’язи передпліччя надсилають команди штучним пальцям, а штучний інтелект та алгоритми машинного навчання перетворюють ці сигнали на природні рухи. «Мозок» протеза інтерпретує, чи є щось твердим чи м’яким, гарячим чи холодним, стабільним чи ось-ось зісковзне.
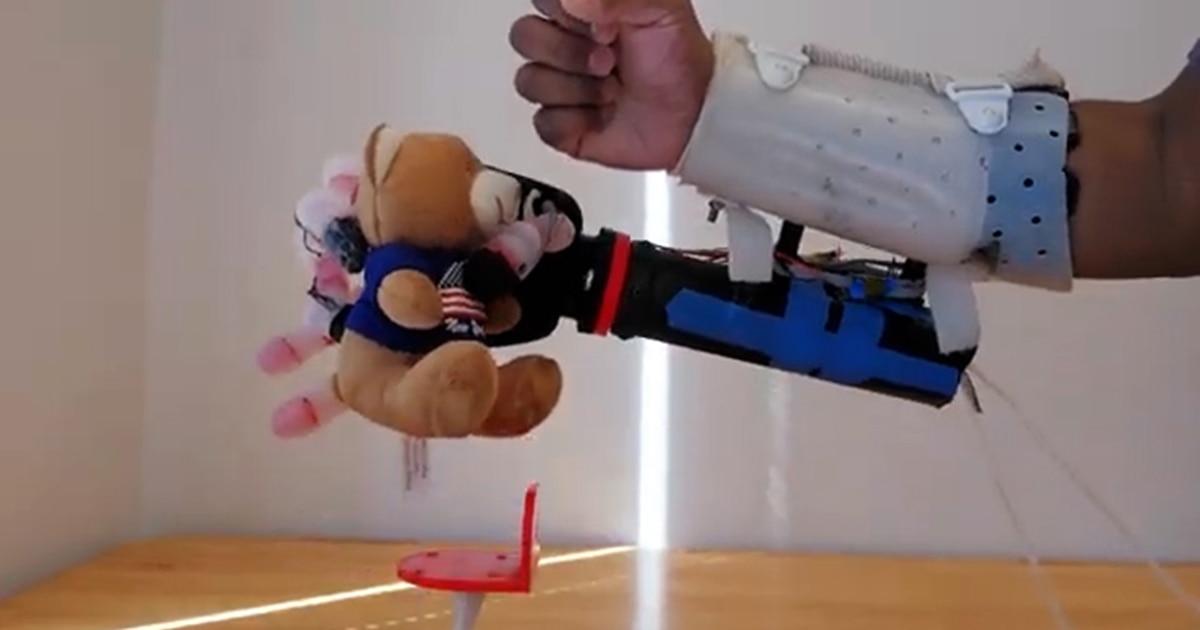
У тестах з предметами повсякденного вжитку — м’якими іграшками, губками, пляшками, шишками або пластиковими стаканчиками — деякі з цих рук досягли майже 100% успіху в маніпулюванні з ними, не деформуючи та не ламаючи їх. Один особливо показовий експеримент полягав у піднятті тонкої пластикової чашки, повної води, лише трьома пальцями, регулюючи тиск з надзвичайною точністю.
Тим часом, такі компанії, як Open Bionics, зосередилися на рішеннях, орієнтованих на користувача , таких як лінійка Hero Arm, яка пропонує повністю бездротові, водонепроникні та настроювані біонічні руки, розроблені для набагато комфортнішої інтеграції в повсякденне життя дітей, підлітків та дорослих.
Ці протези контролюються бездротовими ЕМГ-електродами (MyoPods), розміщеними на усамітненій кінцівці або передпліччі, які виявляють м’язову активність і перетворюють її на рухи біонічних пальців. Будучи бездротовими, вони дозволяють фізично відокремлювати руку від тіла та повторно підключати її, і навіть прикріплювати спортивні аксесуари за допомогою тієї ж стандартної системи кріплення.
Емоційний та мотиваційний компонент також є ключовим . Деякі стартапи розробили модульні та відносно доступні кисті рук, призначені переважно для дітей, які ростуть разом з ними: деталі можна замінювати більшими, коли змінюється тіло дитини, що зменшує вартість заміни повних протезів кожні кілька років.
Щоб зробити навчання користуванню протезом менш складним , були створені середовища віртуальної реальності, такі як VREHAB, де діти практикують рухи своєю біонічною рукою за допомогою ігор на кшталт «лазіння по будівлях, як супергерой». У міру вдосконалення вони заробляють бали, а терапевти можуть дистанційно стежити за їхнім прогресом.
Налаштовувана естетика також допомагає користувачеві відчути почуття власності над протезом : завдяки 3D-друку доступні дизайни, натхненні супергероями, футуристичні стилі або оздоблення, що відповідають молодіжній моді. Це перетворює біонічну руку на більше, ніж просто медичний пристрій, роблячи її також елементом ідентичності.
До контролю думок та зворотного зв'язку з мозком
Заглядаючи в найближче майбутнє, провідні дослідницькі групи планують поєднати ці розумні руки з імплантованими нейронними інтерфейсами, щоб протезом можна було керувати безпосередньо за допомогою активності мозку, а не покладатися виключно на сигнали поверхневих м'язів.
Мета полягає в тому, щоб біонічна рука реагувала майже так само швидко та природно, як і біологічна, що ще більше зменшить когнітивне навантаження. Якщо користувач думає про закриття руки, протез повинен ініціювати рух, не вимагаючи від нього навмисного скорочення м’яза чи виконання вивчених шаблонів.
Водночас триває робота над поверненням дотику до нервової системи користувача: датчики тиску та наближення протеза можуть надсилати закодовані сигнали, які перетворюються на відчуття контакту, текстури чи сили, що сприймаються в мозку, наближаючись до справжнього сенсорного зворотного зв'язку.
Такі дослідники, як Джейкоб А. Джордж, наголошують, що цей напрямок досліджень є частиною ширшого бачення покращення якості життя людей з ампутаціями шляхом інтеграції інтелектуальних протезів, нейронних інтерфейсів та передових сенсорних систем у цілісну екосистему.
Хоча попереду ще роки розробок та клінічних випробувань , поточні результати показують, що вже можливо, щоб такі прості завдання, як пиття з пластикової чашки, перестали бути виснажливим випробуванням і поступово стали такими ж природними, як і до ампутації.
Все вказує на те, що біонічні руки зі штучним інтелектом перестануть бути науковою фантастикою та стануть практичними інструментами, що зменшують розумові зусилля, відновлюють дрібну моторику та розширюють можливості взаємодії з навколишнім середовищем, від безпечного тримання чашки чи яйця до обіймів когось без страху заподіяти йому біль.
