- Đôi tay giả sinh học tích hợp trí tuệ nhân tạo mới kết hợp cảm biến tiệm cận và áp lực với mạng lưới thần kinh để tự động điều chỉnh tư thế và lực cầm nắm.
- Việc điều khiển chung giữa người và máy giúp giảm tải nhận thức cho người dùng và cải thiện độ chính xác trong các tác vụ hàng ngày đòi hỏi sự tỉ mỉ.
- Các thiết kế lai, dạng mô-đun và tích hợp yếu tố trò chơi, cũng như các giao diện thần kinh, đang được phát triển để mang lại cảm giác điều khiển và trải nghiệm của bộ phận giả gần giống với bàn tay thật hơn.
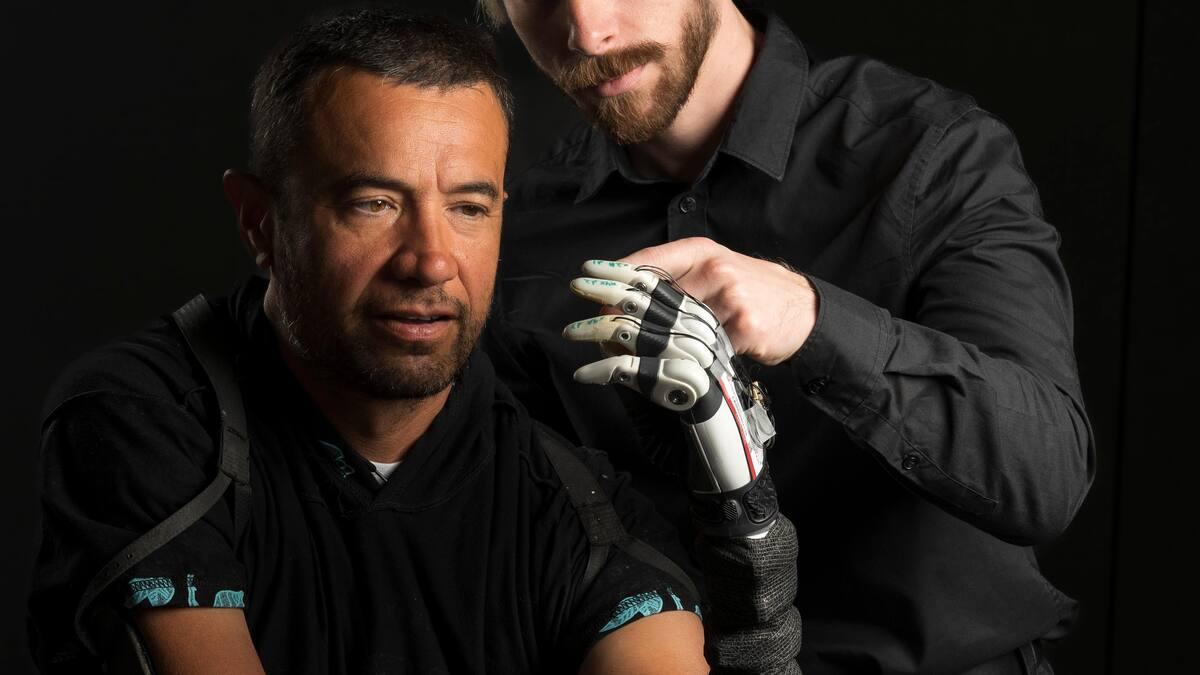
Bàn tay sinh học tích hợp trí tuệ nhân tạo đang tạo ra một bước tiến vượt bậc so với các loại chân tay giả truyền thống: giờ đây không chỉ đơn thuần là việc điều khiển các ngón tay bằng máy móc, mà còn là việc khôi phục lại sự khéo léo tự nhiên gần giống với bàn tay người, với ít nỗ lực tinh thần hơn và tự tin hơn trong cuộc sống hàng ngày.
Điều thực sự mang tính cách mạng ở thế hệ chân tay giả mới này là chúng kết hợp các cảm biến tiên tiến, mô hình trí tuệ nhân tạo , cấu trúc robot cứng và mềm, cùng hệ thống điều khiển chung giữa người và máy, sao cho bàn tay "suy nghĩ" một phần chuyển động trong khi người dùng vẫn tiếp tục quyết định những gì họ muốn làm tại bất kỳ thời điểm nào.
Từ những bộ phận giả đầu tiên đến những bàn tay sinh học thông minh
Ý tưởng thay thế một chi bị mất đã có một lịch sử lâu đời : tay và cánh tay giả đã tồn tại từ thời cổ đại, chẳng hạn như "Bàn tay Capua" nổi tiếng, có niên đại khoảng năm 300 trước Công nguyên, được làm bằng sắt, đồng và gỗ. Người ta tin rằng nó thuộc về một người lính La Mã, người đã sử dụng nó để cầm khiên sau khi bị mất một phần cánh tay.
Trong nhiều thế kỷ, chân tay giả chỉ là những thiết bị thẩm mỹ , những khuôn mẫu đơn giản mô phỏng hình dạng của chi nhưng không mang lại chức năng thực sự nào. Mục đích của chúng về cơ bản là để "che giấu" sự thiếu hụt của chi mà không cung cấp bất kỳ chuyển động hữu ích nào.
Với những tiến bộ về y học và cơ khí trong thế kỷ 19 và 20, các bộ phận giả có khớp nối đầu tiên đã ra đời, có khả năng tái tạo một số chuyển động cơ bản nhờ các cơ chế đơn giản. Sau đó, các bộ phận giả "robot" hay "sinh học" xuất hiện, với động cơ, nhiều loại kẹp khác nhau và một mức độ điều khiển bằng cơ bắp hoặc điện.
Mặc dù vậy, những bàn tay sinh học tiên tiến nhất hiện có trên thị trường vẫn còn một hạn chế quan trọng: việc điều khiển chúng vẫn phức tạp, thiếu trực quan và gây mệt mỏi về mặt tinh thần. Những công việc mà người có đôi tay lành lặn thực hiện gần như không cần suy nghĩ—như cầm cốc, giữ ly nhựa, cầm một mảnh giấy mỏng—lại là một thách thức rất lớn đối với nhiều người sử dụng tay giả.
Việc sử dụng đòi hỏi nỗ lực nhận thức rất cao, đến nỗi gần một nửa số người dùng cuối cùng từ bỏ bàn tay sinh học của họ, với lý do khó sử dụng, điều khiển không tự nhiên và căng thẳng tinh thần liên tục. Vấn đề chính là hầu hết các thiết bị này không tái tạo chính xác cảm giác xúc giác hoặc sự phối hợp tự động mà não bộ thực hiện một cách vô thức.
Cách tiếp cận của Đại học Utah: điều khiển chung giữa con người và máy móc
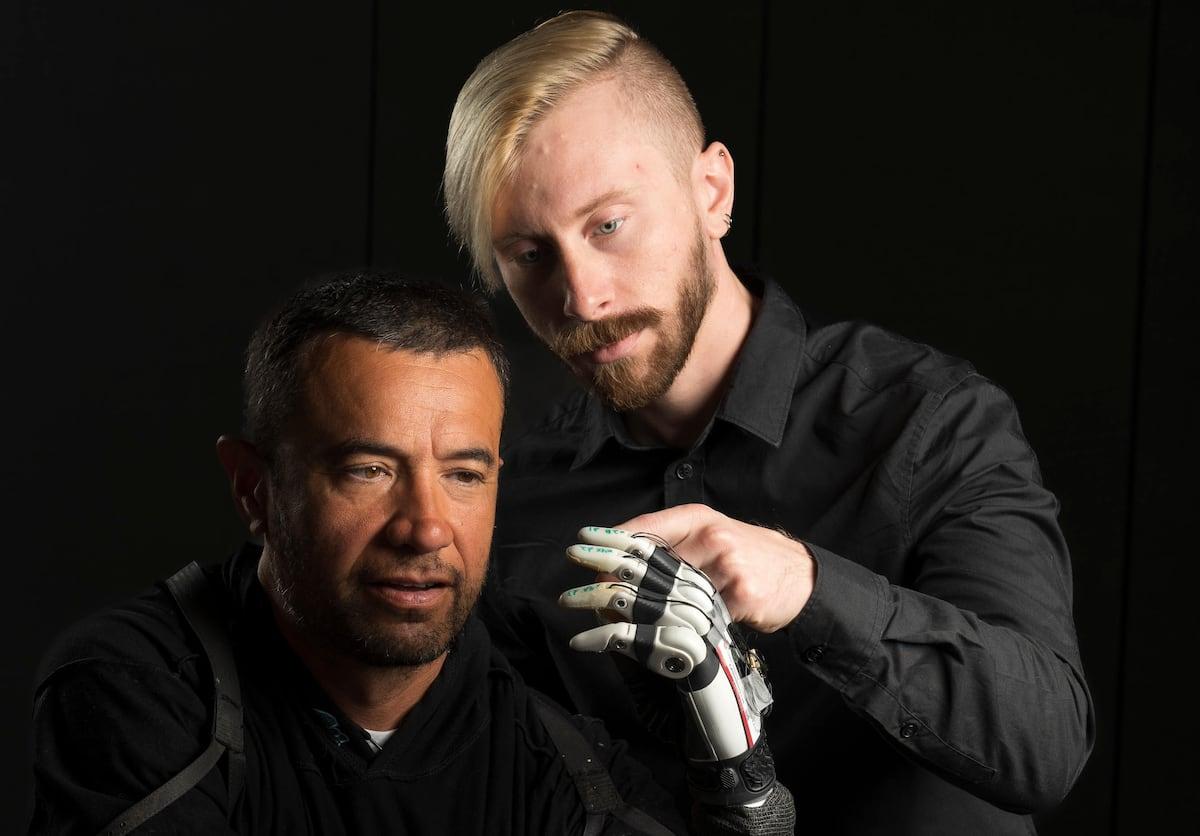
Một nhóm nghiên cứu từ Phòng thí nghiệm Robot thần kinh tại Đại học Utah , do các nhà nghiên cứu như Marshall Trout và Jacob A. George dẫn đầu, đã phát triển một hệ thống điều khiển chung đang làm thay đổi hoàn toàn cục diện. Đề xuất của họ, được công bố trên tạp chí Nature Communications, dựa trên một bàn tay giả có sẵn trên thị trường (như TASKA Hand) được trang bị cảm biến và trí tuệ nhân tạo được đào tạo đặc biệt.
Điểm mấu chốt của công trình này là sự hợp tác liên tục giữa người dùng và bộ phận giả : người dùng chỉ ra ý định tổng quát của hành động (nắm lấy, thả ra, đưa lại gần, giữ…), trong khi mô hình trí tuệ nhân tạo chịu trách nhiệm tự động điều chỉnh vị trí của các ngón tay và lực nắm với độ chính xác rất khó đạt được chỉ bằng sự điều khiển trực tiếp của con người.
Để đạt được điều này, các nhà khoa học đã bổ sung các cảm biến tiệm cận và áp suất vào đầu ngón tay của bàn tay sinh học. Các cảm biến quang học này thậm chí có thể "nhìn thấy" vật thể trước khi chạm vào, ước tính khoảng cách và phát hiện những thay đổi nhỏ về tiếp xúc và áp suất khi bắt đầu cầm nắm.
Tất cả thông tin này được đưa vào một hệ thống được huấn luyện với hàng nghìn vị trí cầm nắm. Mô hình AI "học" cách kết hợp độ xòe ngón tay và lực cầm nắm nào là phù hợp nhất cho từng loại vật thể, sao cho khi bàn tay tiếp cận một chiếc cốc, một quả trứng hoặc một tờ giấy, nó sẽ tự động điều chỉnh các ngón tay đến vị trí tối ưu.
Đồng thời, bộ phận giả nhận tín hiệu từ cơ thể người , chẳng hạn như hoạt động điện của cơ cẳng tay hoặc da, cho biết chuyển động dự định. Hệ thống kết hợp tín hiệu của người dùng và quyết định của trí tuệ nhân tạo trong thời gian thực để tạo ra sự điều khiển kết hợp: máy móc không điều khiển mọi thứ, và người dùng không cần phải điều khiển từng ngón tay một cách tỉ mỉ.
Cảm ứng tinh tế và cảm biến tiệm cận: hướng tới "giác quan thứ sáu" trong thiết bị cấy ghép
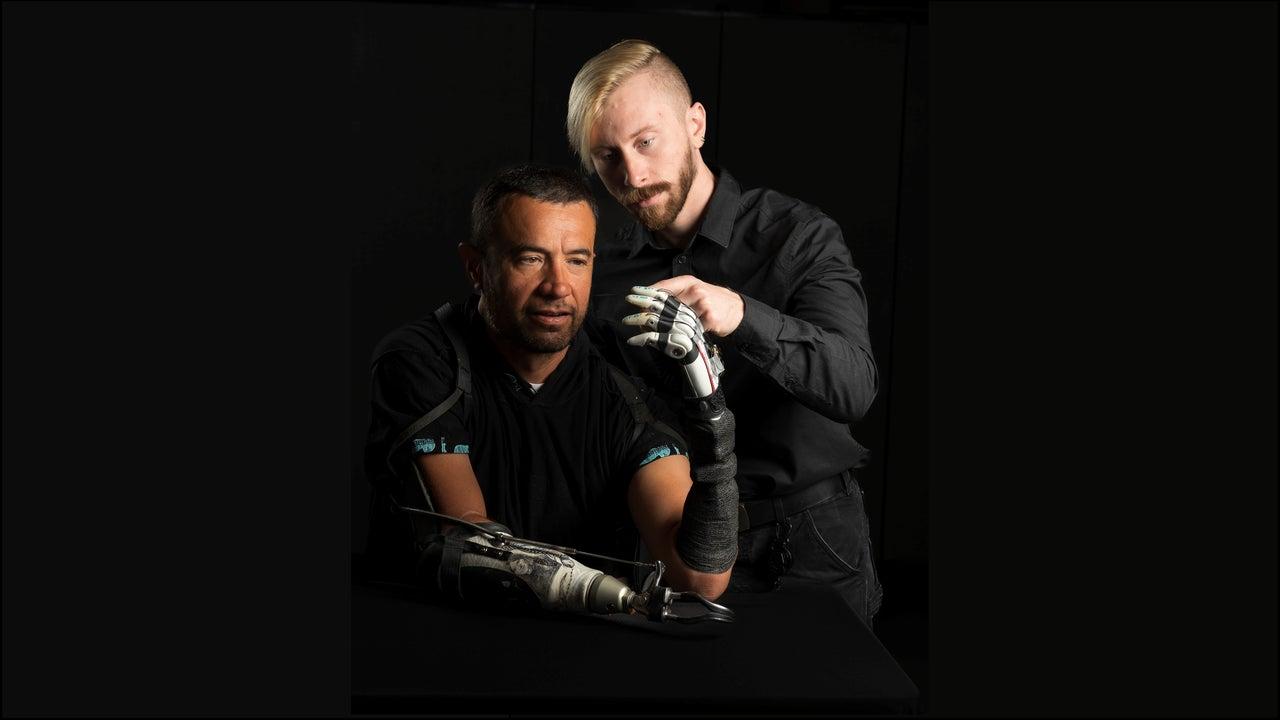
Một trong những tiến bộ quan trọng của bàn tay sinh học tích hợp trí tuệ nhân tạo này nằm ở các đầu ngón tay nhân tạo , được thiết kế để mô phỏng cảm giác chạm tinh tế của con người. Chúng không chỉ đo áp lực tác động lên bề mặt vật thể mà còn tích hợp các cảm biến tiệm cận quang học có khả năng phát hiện vật thể trước khi tiếp xúc vật lý.
Nhờ các cảm biến này, các ngón tay có thể phát hiện ngay cả một quả bông gòn gần như không trọng lượng khi nó rơi xuống, điều không thể tưởng tượng được với nhiều loại tay giả thương mại hiện nay. Điều này cho phép ước tính khối lượng, thể tích và độ mềm của vật thể, từ đó điều chỉnh lực kẹp với độ chính xác cực cao.
Mỗi ngón tay đều có cảm biến tiệm cận riêng cho phép nó "nhìn" phía trước , nghĩa là tất cả các ngón tay hoạt động song song để tạo ra một lực cầm chắc chắn. Thay vì người dùng phải suy nghĩ, "Bây giờ mình khép ngón trỏ lại một chút, bây giờ mình thả lỏng ngón cái", trí tuệ nhân tạo sẽ tính toán vị trí chính xác cần thiết để toàn bộ bàn tay giữ vật thể mà không làm bẹp hoặc làm rơi nó.
Dữ liệu về khoảng cách và áp lực liên tục được đưa vào mạng nơ-ron , giúp điều chỉnh chuyển động của các ngón tay trong thời gian thực. Nếu vật thể bắt đầu trượt, các cảm biến sẽ phát hiện và hệ thống sẽ tăng nhẹ áp lực; nếu nhận thấy vật thể bị biến dạng (ví dụ: một chiếc cốc nhựa), nó sẽ giảm lực để tránh làm vỡ vật thể.
Sự tích hợp cảm giác này giúp bàn tay sinh học trở thành một hệ thống tự chủ hơn nhiều trong việc điều chỉnh lực nắm, giải phóng não bộ người dùng khỏi một phần đáng kể nhiệm vụ giám sát liên tục mà trước đây nó phải thực hiện một cách có ý thức.
Gánh nặng nhận thức: tại sao bàn tay sinh học lại làm não mệt mỏi đến vậy
Trong cuộc sống thường nhật, việc cử động tay gần như diễn ra tự động : chúng ta không chủ động tính toán vị trí của từng ngón tay hay lực tác dụng. Não bộ dựa vào các mô hình nội tại và cảm giác xúc giác để điều chỉnh cách cầm nắm, và nó thực hiện điều này với tốc độ cực nhanh và một cách vô thức.
Trong các bộ phận giả robot thông thường, tính tự động hóa này hầu như biến mất . Người dùng phải suy nghĩ kỹ về cử chỉ cần thực hiện, lực cần tác dụng, thời điểm mở và đóng, và thường làm như vậy mà hầu như không có thông tin xúc giác nào để hướng dẫn.
Kết quả là sự căng thẳng tinh thần vô cùng lớn : các thao tác điều khiển không trực quan, cần phải luyện tập đi luyện tập lại những cử chỉ đơn giản, và cảm giác rằng bất kỳ sự lơ là nào cũng có thể dẫn đến làm vỡ kính hoặc làm rơi đồ vật xuống sàn. Tình huống này giải thích tại sao rất nhiều người dùng cuối cùng lại từ bỏ chân tay giả bất chấp công nghệ tiên tiến của nó.
Hệ thống do nhóm nghiên cứu Utah đề xuất nhằm mục đích giảm bớt chính gánh nặng nhận thức này . Bằng cách giao phó việc tinh chỉnh lực cầm nắm cho trí tuệ nhân tạo và tận dụng các cảm biến mô phỏng xúc giác, người dùng có thể tập trung vào mục đích tổng thể của chuyển động (cầm, giữ, thả) thay vì kiểm soát từng chi tiết nhỏ.
Các tác giả của nghiên cứu nhấn mạnh rằng họ không muốn người bệnh "đấu tranh" với máy móc để giành quyền kiểm soát bàn tay của mình. Mục tiêu là để trí tuệ nhân tạo (AI) hoạt động như một sự hỗ trợ cho khả năng kiểm soát tự nhiên của người dùng, chứ không phải là một chế độ tự động điều khiển mà không được phép. Bằng cách này, nguyện vọng của bệnh nhân được tôn trọng đồng thời giúp họ giảm bớt gánh nặng tinh thần.
Kết quả thử nghiệm thực tế: độ chính xác cao hơn, ít tốn công sức hơn.
Hệ thống bàn tay sinh học thông minh đã được thử nghiệm với nhiều đối tượng người dùng khác nhau : chín người không bị cụt chi (để xác thực khả năng điều khiển và giao diện) và bốn người bị cụt chi từ khuỷu tay đến cổ tay, tức là sử dụng chân tay giả.
Các bài kiểm tra này bao gồm những công việc rất thông thường nhưng đòi hỏi sự khéo léo , chẳng hạn như cầm một quả trứng mà không làm vỡ, nhặt một tờ giấy mà không làm rách, uống nước từ một chiếc cốc, thao tác với các vật nhỏ hoặc nhấc một chiếc cốc bằng quai. Đây là những ví dụ cho thấy sức mạnh cầm nắm và tư thế phải rất chính xác.
Những người tham gia đã cho thấy sự cải thiện rõ rệt về độ an toàn và độ chính xác khi cầm nắm khi sử dụng hệ thống hỗ trợ trí tuệ nhân tạo so với các phương pháp điều khiển thông thường, hoàn toàn do con người thực hiện hoặc hoàn toàn tự động. Hơn nữa, các nhà nghiên cứu đã đo được sự giảm đáng kể về gánh nặng nhận thức trong quá trình thực hiện nhiệm vụ.
Điểm nổi bật nhất là nhiều động tác này được thực hiện mà không cần huấn luyện chuyên sâu trước đó. Nói cách khác, sự kết hợp giữa cảm biến và mạng lưới thần kinh cho phép người dùng sử dụng các kiểu cầm nắm khác nhau một cách tự nhiên hơn ngay từ giai đoạn đầu, mà không cần phải ghi nhớ các mô hình kích hoạt cơ phức tạp.
Ở những bệnh nhân bị cụt chi, người ta cũng quan sát thấy sự cải thiện ở khả năng gọi là "kiểm soát vận động tinh ", tức là khả năng thực hiện các chuyển động chính xác và phối hợp nhịp nhàng với các cơ nhỏ ở bàn tay và ngón tay, rất cần thiết cho các hoạt động như viết, sử dụng dụng cụ, cài khuy quần áo hoặc cầm nắm các vật dễ vỡ.
Liệu một bàn tay sinh học tích hợp trí tuệ nhân tạo có "suy nghĩ riêng" hay không?
Thông cáo báo chí của Đại học Utah đã đề cập đến việc trao cho bàn tay giả "trí tuệ riêng ", một cách diễn đạt ấn tượng đã tạo ra một số cuộc tranh luận triết học và truyền thông. Ý tưởng không phải là bàn tay giả có ý thức, mà là nó có đủ khả năng tự chủ để tự điều khiển một phần chuyển động của mình.
Trên thực tế, bàn tay sinh học nhận thông tin từ môi trường, xử lý thông tin đó và hoạt động mà người dùng không cần phải theo dõi từng điều chỉnh nhỏ. Từ bên ngoài, nó có vẻ như "tự quyết định", nhưng thực chất nó đang thực thi các mệnh lệnh tổng quát của người dùng một cách vô cùng tinh vi, dựa trên những gì nó đã học được trong quá trình huấn luyện mạng lưới thần kinh.
Một số chuyên gia về khoa học thần kinh nhận thức, chẳng hạn như Tamar Makin , đã chỉ ra rằng mối quan hệ giữa não bộ và chân tay giả phức tạp hơn nhiều so với suy nghĩ trước đây. Các nghiên cứu hình ảnh thần kinh của họ cho thấy rằng chân tay giả không được biểu diễn trong não bộ chính xác như bàn tay hay công cụ, mà tạo ra dấu ấn thần kinh riêng của chúng, một loại "danh mục mới".
Các nhà nghiên cứu khác, chẳng hạn như Dani Clode tại Đại học Cambridge , đang nghiên cứu các bộ phận giả không chỉ thay thế mà còn mở rộng khả năng—ví dụ, bằng cách thêm một ngón tay cái thứ hai—tận dụng tính dẻo dai của não bộ để tích hợp các yếu tố bổ sung vào sơ đồ cơ thể mà không cần phải bắt chước 100% cấu trúc giải phẫu ban đầu.
Tất cả những điều này đặt ra những câu hỏi thú vị về cách chúng ta gán ý thức và khả năng hành động cho máy móc và thiết bị. Hiện tại, chúng ta không có cách nào chứng minh được trí tuệ nhân tạo (AI) có ý thức, và trong trường hợp chân tay giả, chúng ta đang nói nhiều hơn về các hệ thống điều khiển cảm giác vận động cực kỳ tinh vi hơn là về "tâm trí" theo nghĩa hẹp.
Các hướng đổi mới khác: tay giả lai, tính mô đun và trò chơi hóa
Cánh tay robot thông minh của Utah không phải là bước tiến mạnh mẽ duy nhất trong lĩnh vực này . Các nhóm nghiên cứu khác, chẳng hạn như nhóm tại Đại học Johns Hopkins, đang nghiên cứu các loại cánh tay robot lai kết hợp cấu trúc cứng và mềm để bắt chước tốt hơn cấu trúc giải phẫu của con người và thao tác được cả những vật thể mỏng manh và nặng.
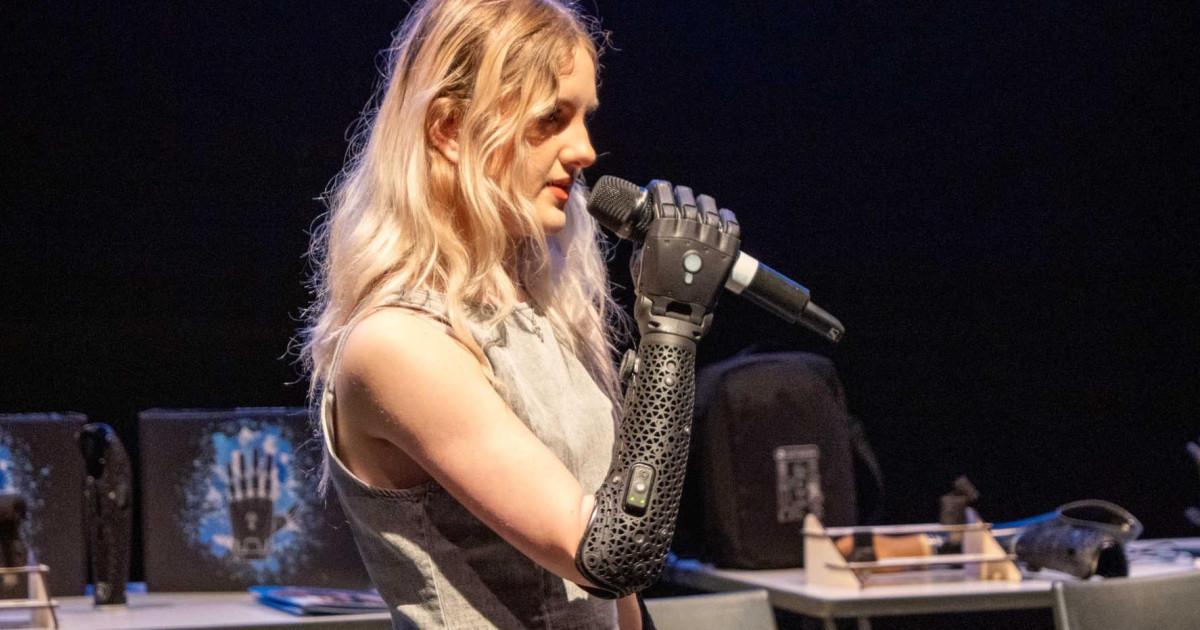
Những bàn tay giả lai này thường kết hợp cấu trúc bên trong được in 3D làm từ các polyme giống cao su và các khớp linh hoạt. Điều này cho phép bộ phận giả thích ứng tốt hơn với các hình dạng bất thường, các kết cấu khác nhau và áp lực thay đổi, mang lại khả năng cầm nắm linh hoạt hơn nhiều.
Chúng cũng tích hợp nhiều lớp cảm biến xúc giác lấy cảm hứng từ da người , có khả năng phát hiện tiếp xúc, thay đổi áp lực và trượt. "Da điện tử" này cho phép bàn tay cảm nhận được nếu một vật bắt đầu trượt và tự động tăng lực tác dụng để ngăn vật đó rơi xuống.
Tất cả những điều này được bổ sung bởi các hệ thống điều khiển dựa trên tín hiệu cơ bắp , trong đó các cơ ở cẳng tay gửi lệnh đến các ngón tay nhân tạo, và trí tuệ nhân tạo cùng các thuật toán học máy sẽ dịch các tín hiệu đó thành các chuyển động tự nhiên. "Bộ não" của bộ phận giả sẽ diễn giải xem vật thể đó cứng hay mềm, nóng hay lạnh, ổn định hay sắp trượt.
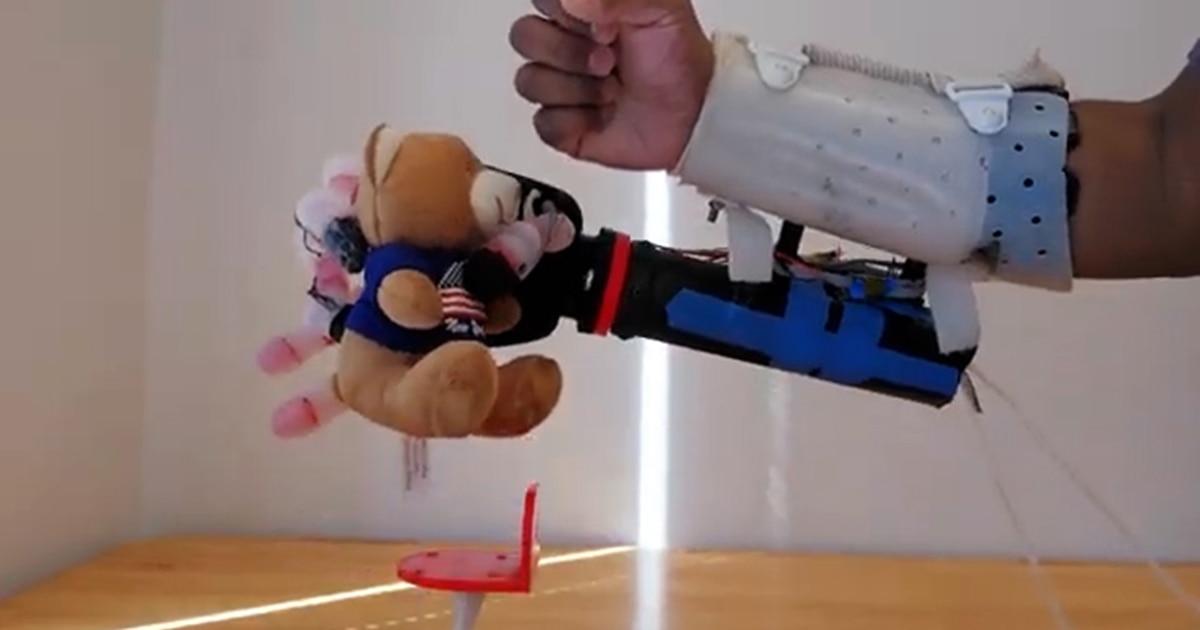
Trong các thử nghiệm với những vật dụng hàng ngày—thú nhồi bông, miếng bọt biển, chai lọ, quả thông hoặc cốc nhựa —một số bàn tay robot này đã đạt được tỷ lệ thành công gần 100% trong việc thao tác chúng mà không làm biến dạng hoặc vỡ. Một thí nghiệm đặc biệt minh họa là việc nâng một chiếc cốc nhựa mỏng chứa đầy nước chỉ bằng ba ngón tay, điều chỉnh lực với độ chính xác đáng kinh ngạc.
Trong khi đó, các công ty như Open Bionics đã tập trung vào các giải pháp hướng đến người dùng , chẳng hạn như dòng sản phẩm Hero Arm, cung cấp các bàn tay sinh học hoàn toàn không dây, chống nước và có thể tùy chỉnh, được thiết kế để tích hợp vào cuộc sống hàng ngày của trẻ em, thanh thiếu niên và người lớn một cách thoải mái hơn nhiều.
Các bộ phận giả này được điều khiển bằng các điện cực EMG không dây (MyoPods) được đặt trên phần chi còn lại hoặc cẳng tay, chúng phát hiện hoạt động cơ và chuyển đổi hoạt động đó thành chuyển động của các ngón tay sinh học. Vì là không dây, chúng cho phép tháo rời bàn tay khỏi cơ thể và kết nối lại, thậm chí còn có thể gắn các phụ kiện thể thao bằng cùng một hệ thống neo tiêu chuẩn.
Yếu tố cảm xúc và động lực cũng rất quan trọng . Một số công ty khởi nghiệp đã phát triển các loại tay giả dạng mô-đun và tương đối giá cả phải chăng, được thiết kế chủ yếu cho trẻ em, có thể phát triển cùng với trẻ: các bộ phận có thể được thay thế bằng các bộ phận lớn hơn khi cơ thể của trẻ thay đổi, giảm chi phí thay thế toàn bộ tay giả sau mỗi vài năm.
Để việc học cách sử dụng chân tay giả trở nên dễ dàng hơn , các môi trường thực tế ảo như VREHAB đã được tạo ra, nơi trẻ em luyện tập các chuyển động với bàn tay sinh học của mình thông qua các trò chơi như "leo lên các tòa nhà như một siêu anh hùng". Khi tiến bộ, chúng sẽ nhận được điểm và các nhà trị liệu có thể theo dõi sự tiến bộ của chúng từ xa.
Tính thẩm mỹ có thể tùy chỉnh cũng giúp người dùng cảm thấy mình là chủ sở hữu của bộ phận giả : nhờ công nghệ in 3D, các thiết kế lấy cảm hứng từ siêu anh hùng, phong cách tương lai hoặc các lớp hoàn thiện phù hợp với thời trang giới trẻ đều có sẵn. Điều này biến bàn tay sinh học không chỉ là một thiết bị y tế mà còn là một yếu tố thể hiện bản sắc cá nhân.
Hướng tới việc kiểm soát suy nghĩ và kết nối "trở lại" với não bộ.
Hướng tới tương lai gần, các nhóm nghiên cứu hàng đầu dự định kết hợp những bàn tay thông minh này với các giao diện thần kinh được cấy ghép, để bộ phận giả có thể được điều khiển trực tiếp bằng hoạt động của não bộ thay vì chỉ dựa vào tín hiệu cơ bề mặt.
Mục tiêu là để bàn tay sinh học phản hồi nhanh chóng và tự nhiên như bàn tay sinh học, từ đó giảm thiểu gánh nặng nhận thức. Nếu người dùng nghĩ đến việc nắm tay lại, bộ phận giả sẽ tự động thực hiện chuyển động mà không cần họ phải chủ động co cơ hoặc thực hiện các thao tác đã học.
Đồng thời, các nghiên cứu đang được tiến hành để khôi phục cảm giác xúc giác cho hệ thần kinh của người dùng: các cảm biến áp lực và khoảng cách của bộ phận giả có thể gửi các tín hiệu được mã hóa, chuyển đổi thành cảm giác tiếp xúc, kết cấu hoặc lực tác động được cảm nhận trong não, tiến gần hơn đến phản hồi cảm giác thực sự.
Các nhà nghiên cứu như Jacob A. George nhấn mạnh rằng hướng nghiên cứu này là một phần của tầm nhìn rộng lớn hơn nhằm cải thiện chất lượng cuộc sống cho những người bị cụt chi bằng cách tích hợp các thiết bị giả thông minh, giao diện thần kinh và hệ thống cảm biến tiên tiến vào một hệ sinh thái mạch lạc.
Mặc dù vẫn còn nhiều năm phát triển và thử nghiệm lâm sàng phía trước , nhưng kết quả hiện tại cho thấy rằng những công việc đơn giản như uống nước từ cốc nhựa đã có thể không còn là thử thách khó khăn và dần trở nên tự nhiên như trước khi bị cắt cụt chi.
Mọi dấu hiệu đều cho thấy bàn tay sinh học với trí tuệ nhân tạo sẽ không còn là khoa học viễn tưởng mà trở thành công cụ thiết thực giúp giảm bớt nỗ lực tinh thần, phục hồi kỹ năng vận động tinh và mở rộng khả năng tương tác với môi trường, từ việc cầm cốc hay quả trứng một cách an toàn đến việc ôm ai đó mà không sợ làm tổn thương họ.
