- 这款新型人工智能仿生手结合了接近传感器、压力传感器和神经网络,能够自主调节姿势和抓握力。
- 人机共享控制可以降低用户的认知负荷,并提高日常精细任务的准确性。
- 为了使假肢的控制和感觉更接近真手,人们正在开发混合式、模块化和游戏化的设计,以及神经接口。
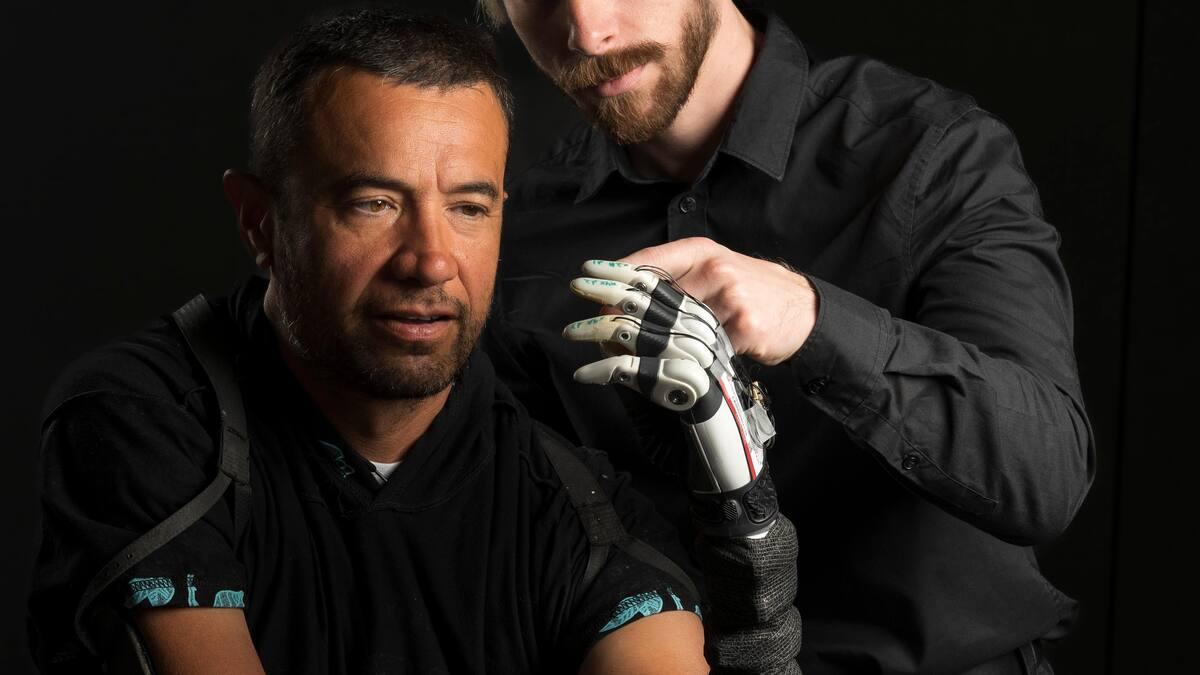
与传统假肢相比,具有人工智能的仿生手取得了巨大的进步:它不再仅仅是机械地移动手指,而是恢复了与人手自然灵巧度非常相似的功能,同时减少了精神负担,并在日常生活中更加自信。
新一代假肢真正具有革命性意义的地方在于,它们结合了先进的传感器、人工智能模型、刚性和柔性机器人结构以及共享的人机控制系统,使假肢能够“思考”部分动作,而用户则可以随时决定自己想要做什么。
从最初的假肢到智能仿生手
肢体替代的想法由来已久:早在古代就出现了假肢,例如著名的“卡普阿之手”,其历史可追溯至公元前300年左右,由铁、青铜和木头制成。据信,它曾属于一位罗马士兵,他在失去部分手臂后用它来握盾。
几个世纪以来,假肢只不过是装饰性的装置,简单的模具模仿肢体的形状,但没有任何实际功能。它们的目的本质上是美化,即“掩盖”肢体的缺失,而无法提供任何有用的活动功能。
随着19世纪和20世纪医学和机械技术的进步,第一批关节式假肢问世,凭借简单的机械装置,它们能够再现一些基本动作。后来,出现了“机器人”或“仿生”假肢,它们配备了电机、各种类型的抓取器,并具备一定程度的肌肉或电子控制功能。
即便如此,目前市面上最先进的仿生手仍然存在一个关键的局限性:它们的控制仍然复杂、不直观,而且非常耗费精力。对于健全人来说几乎无需思考就能完成的任务——例如拿起杯子、握住塑料杯、抓取一张薄纸——对许多假肢使用者来说却是巨大的挑战。
由于认知负荷过高,近一半的用户最终放弃了仿生手,理由是使用困难、操控不自然以及持续的精神压力。主要问题在于,大多数此类设备无法精确复制触觉或大脑无意识执行的自动协调功能。
犹他大学的方法:人机共享控制
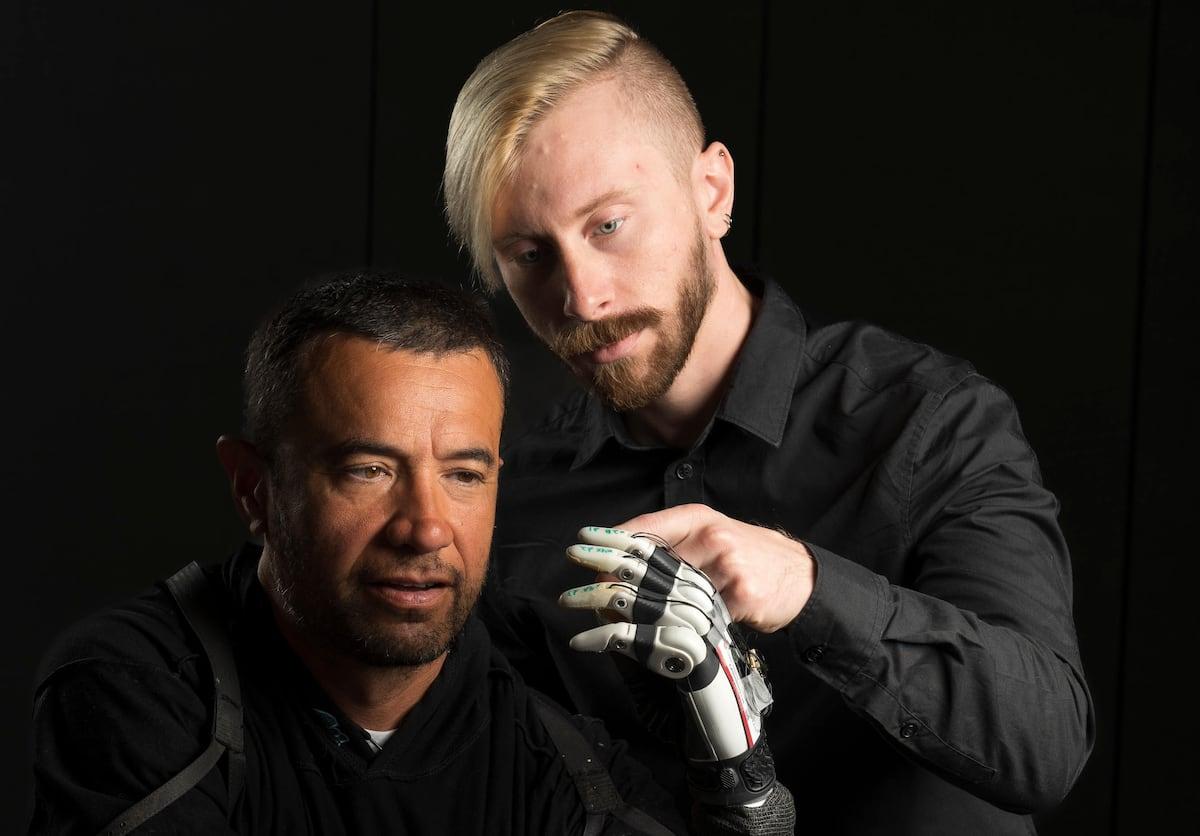
由马歇尔·特劳特和雅各布·A·乔治等研究人员领导的犹他大学神经机器人实验室团队开发了一种共享控制系统,彻底改变了机器人领域的格局。他们的方案发表在《自然通讯》杂志上,该系统基于一款市售的假肢手(例如TASKA手),并配备了传感器和经过专门训练的人工智能。
这项工作的关键在于人与假肢之间的持续协作:用户指示动作的总体意图(抓取、松开、靠近、握住……),而人工智能模型负责自主调整手指的位置和抓握力,其精细程度仅靠人类直接控制很难实现。
为了实现这一目标,科学家们在仿生手的指尖添加了接近传感器和压力传感器。这些光学传感器甚至能够在接触物体之前“看到”它,估算其距离,并在抓握开始后检测到接触和压力的细微变化。
所有这些信息都会被输入到一个经过数千种抓握姿势训练的系统中。人工智能模型会“学习”哪种手指张开角度和力度的组合最适合每种类型的物体,这样,当手接近杯子、鸡蛋或一张纸时,它会自动将手指调整到最佳位置。
同时,假肢会接收来自人体的信号,例如前臂肌肉或皮肤的电活动,这些信号指示着预期的动作。系统实时融合用户的信号和人工智能的决策,生成混合控制:机器并非控制一切,使用者也无需精细控制每一根手指。
精细触觉和接近传感器:迈向假肢“第六感”
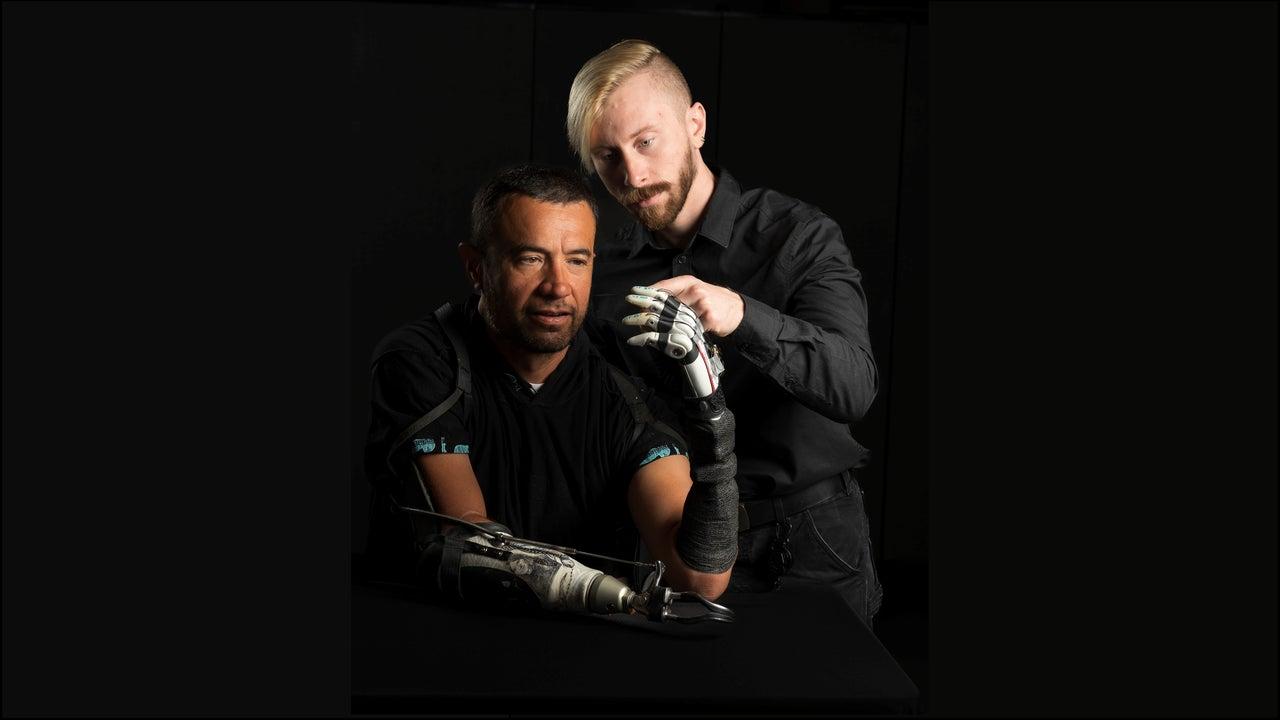
这款人工智能仿生手的一项重大突破在于其人造指尖,旨在模拟人类的精细触感。这些指尖不仅能测量施加在物体表面的压力,还集成了光学接近传感器,能够在物理接触之前检测到物体。
得益于这些传感器,手指甚至可以感知到几乎无重的棉球落在其上,这在目前许多市售假肢中是不可想象的。这使得假肢能够估算物体的质量、体积和脆弱程度,从而实现对抓握力的超高精度调节。
每个手指都配备了独立的距离传感器,使其能够“感知”前方情况,这意味着所有手指协同工作,实现稳定的抓握。用户无需再思考“现在我把食指再合拢一点,现在我放松一下拇指”,人工智能会自动计算出整只手握住物体所需的精确位置,既不会压坏物体,也不会让物体掉落。
接近度和压力数据持续输入神经网络,神经网络实时调整手指的动作。如果物体开始滑动,传感器会检测到,系统会略微增加压力;如果检测到物体发生形变(例如塑料杯),系统会减小压力以避免物体破裂。
这种感觉整合使仿生手在调节抓握方面成为一个更加自主的系统,从而减轻了用户大脑以前必须有意识地进行的持续监控任务的大部分负担。
认知负荷:为什么仿生手会让大脑如此疲惫
在日常生活中,我们移动手几乎是自动的:我们不会刻意计算每根手指的位置或施加的力度。大脑依靠内部模型和触觉来调整我们的抓握方式,而且这个过程速度极快,完全无意识。
在传统的机器人假肢中,这种自动化几乎消失殆尽。使用者必须仔细思考该做出什么手势、施加多大的力、何时打开和何时关闭,而且通常几乎没有任何触觉信息来引导他们。
结果就是巨大的精神压力:操作不直观,需要反复练习简单的动作,而且一时疏忽就可能导致玻璃破碎或物品掉落。这种情况解释了为什么尽管假肢技术先进,但仍有如此多的用户最终放弃使用。
犹他大学团队提出的系统旨在减轻这种认知负担。通过将抓握的微调委托给人工智能,并利用模拟触觉的传感器,用户可以将注意力集中在动作的整体意图(抓握、握持、松开)上,而不是控制每一个细微之处。
该研究的作者强调,他们不希望患者与机器“争夺”手部控制权。他们的目标是让人工智能增强用户自身的控制能力,而不是未经许可就接管控制权。这样既尊重了患者的意愿,又减轻了他们的部分精神负担。
实际测试结果:更准确,更省力
该智能仿生手系统已在不同类型的用户身上进行了测试:9 名未截肢者(用于验证控制和界面)和 4 名肘部至腕部截肢者(即佩戴前臂假肢者)。
这些测试包含一些非常常见但又需要技巧的任务,例如握住鸡蛋而不弄碎、拿起一张纸而不撕破、用杯子喝水、操作小物件或提起杯子的把手。这些例子都要求握力和姿势非常精准。
与传统的人工操作或纯自动化控制方法相比,使用人工智能系统后,参与者的握持安全性和准确性均有显著提升。此外,研究人员还发现,参与者在执行任务过程中的认知负荷也显著降低。
最引人注目的是,许多此类动作都是在未经事先密集训练的情况下完成的。换句话说,传感器和神经网络的结合使用户能够从一开始就更自然地运用不同的握法,而无需记忆复杂的肌肉激活模式。
在截肢患者中,还观察到所谓的“精细运动控制”能力有所改善,即用手和手指的小肌肉进行精确协调运动的能力,这对于书写、操作器具、系衣服或处理易碎物品等活动至关重要。
带有人工智能的仿生手是否具有“自主意识”?
犹他大学的新闻稿中提到要赋予这只手“自主意识”,这一引人注目的表述引发了一些哲学和媒体的讨论。其含义并非指假肢拥有意识,而是指它拥有足够的自主性,能够自行控制部分动作。
实际上,仿生手能够接收环境信息、进行处理并采取行动,而无需用户监控每一个细微调整。从表面上看,它似乎能够自主“决策”,但实际上,它只是以高度复杂的方式执行用户的通用指令,而这依赖于神经网络训练过程中学习到的知识。
认知神经科学领域的一些专家,例如塔玛尔·马金(Tamar Makin),已经证明大脑与假肢之间的关系比之前认为的更为复杂。他们的神经影像学研究表明,假肢在大脑中的表征并非简单地等同于手或工具,而是会产生其独特的神经特征,一种“新的类别”。
剑桥大学的丹尼·克洛德等其他研究人员正在探索假肢,这些假肢不仅可以替代,还可以扩展功能——例如,通过添加第二个拇指——利用大脑的可塑性将其他元素整合到身体结构中,而无需 100% 模仿原始解剖结构。
所有这些都引发了一些有趣的问题,即我们如何将意识和能动性归因于机器和设备。目前,我们无法证明人工智能具有意识,而就假肢而言,我们讨论的更多是高度复杂的感知运动控制系统,而非严格意义上的“心智”。
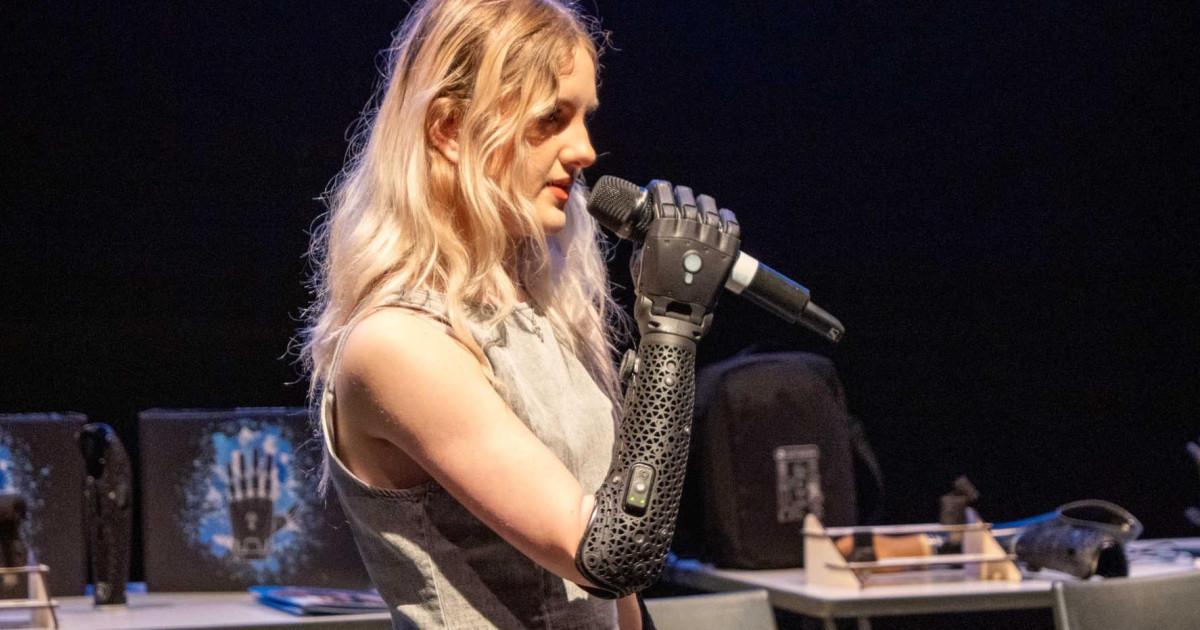
其他创新方向:混合式机械手、模块化设计和游戏化
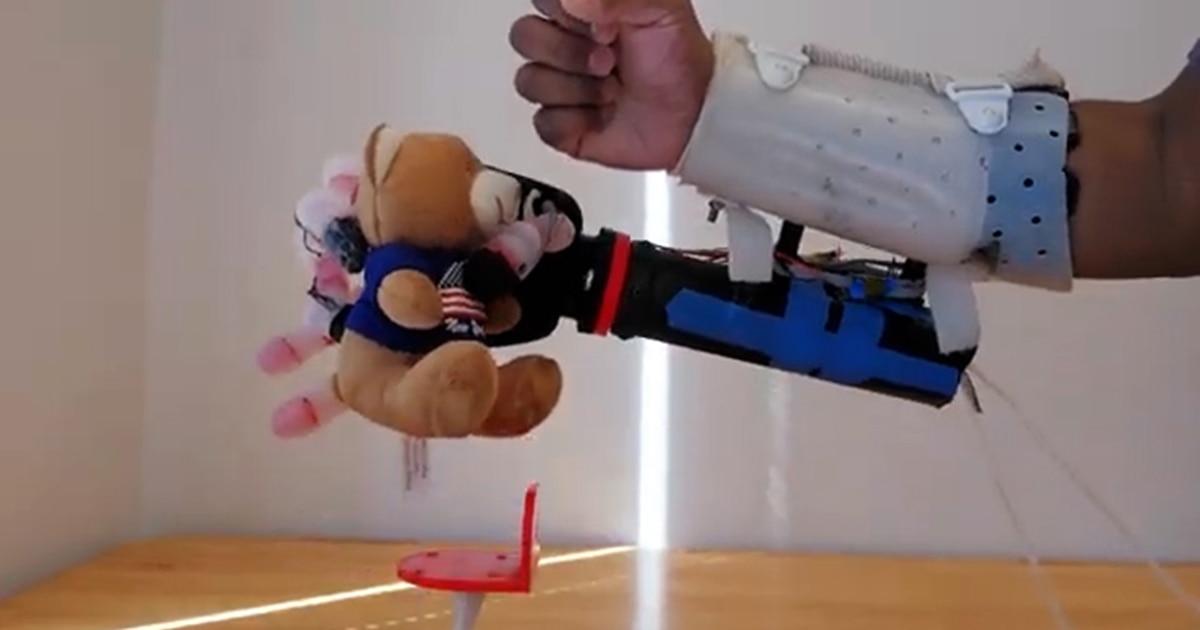
犹他州的智能手并非该领域唯一的重大进展。其他研究团队,例如约翰·霍普金斯大学的研究团队,正在研发混合型机器人手,这种机器人手结合了刚性和柔性结构,以更好地模拟人体解剖结构,并能操控易碎和沉重的物体。
这些混合型假手通常包含一个由橡胶状聚合物制成的3D打印内部结构和柔性关节。这使得假肢能够更好地适应不规则形状、不同纹理和变化的压力,从而提供更加灵活的抓握能力。
它们还集成了多层仿照人体皮肤设计的触觉传感器,能够检测接触、压力变化和滑动。这种“电子皮肤”使手能够感知物体是否开始滑动,并自动增加施加的力以防止物体掉落。
所有这些都由基于肌肉信号的控制系统辅助完成。在该系统中,前臂肌肉向人造手指发送指令,人工智能和机器学习算法则将这些信号转化为自然的动作。假肢的“大脑”能够判断物体是硬是软、热是冷、稳定还是即将滑落。
在对日常物品(如毛绒玩具、海绵、瓶子、松果或塑料杯)的测试中,这些机械手几乎百分之百能够成功操控这些物品而不使其变形或破损。其中一个特别有代表性的实验是,仅用三根手指就能提起一个装满水的薄塑料杯,并且能够极其精准地控制力度。
与此同时,像 Open Bionics 这样的公司专注于以用户为中心的解决方案,例如 Hero Arm 系列,该系列提供完全无线、防水和可定制的仿生手,旨在更舒适地融入儿童、青少年和成人的日常生活。
这些假肢由放置在残肢或前臂上的无线肌电电极(MyoPods)控制,这些电极可以检测肌肉活动并将其转化为仿生手指的运动。由于是无线设计,它们允许将假肢从身体上拆卸下来并重新连接,甚至可以使用相同的标准固定系统连接运动配件。
情感和激励因素也至关重要。一些初创公司开发了模块化且价格相对低廉的假肢,主要面向儿童,可以伴随孩子成长:随着孩子身体的变化,可以更换更大尺寸的部件,从而降低每隔几年更换整套假肢的成本。
为了让学习使用假肢不再那么枯燥乏味,人们开发了像VREHAB这样的虚拟现实环境,孩子们可以在其中通过“像超级英雄一样爬楼”之类的游戏来练习使用仿生手。随着他们的进步,他们会获得积分,治疗师也可以远程监控他们的进展。
可定制的外观设计也有助于用户对假肢产生归属感:得益于3D打印技术,用户可以选择受超级英雄、未来主义风格或符合年轻人时尚潮流的饰面等各种设计。这使得仿生手不仅仅是医疗器械,更成为身份认同的象征。
迈向思维控制和触觉“回归”大脑
展望不久的将来,领先的研究团队计划将这些智能手与植入式神经接口结合起来,以便假肢可以直接通过大脑活动控制,而不是仅仅依靠表面肌肉信号。
目标是使仿生手的反应速度和自然程度几乎与生物手一样,从而进一步降低认知负荷。如果使用者想着握紧拳头,假肢就应该自动启动这个动作,而无需使用者刻意收缩肌肉或执行已学习过的动作模式。
与此同时,人们正在努力将触觉带回用户的神经系统:假肢的压力和接近传感器可以发送编码信号,这些信号可以转化为大脑感知到的接触、纹理或力量的感觉,从而接近真正的感官反馈。
像 Jacob A. George 这样的研究人员强调,这项研究是更广泛的愿景的一部分,即通过将智能假肢、神经接口和先进的感觉系统整合到一个连贯的生态系统中,来改善截肢者的生活质量。
尽管还需要多年的研发和临床试验,但目前的结果表明,像用塑料杯喝水这样简单的任务已经可以不再是一项令人筋疲力竭的挑战,并逐渐感觉像截肢前一样自然。
种种迹象表明,具备人工智能的仿生手不再是科幻小说里的情节,而是会成为实用的工具,它可以减少精神负担,恢复精细运动技能,并扩展与环境互动的可能性,从安全地握住杯子或鸡蛋到拥抱他人而不用担心伤害他们。
