- 這款新型人工智慧仿生手結合了接近感測器、壓力感測器和神經網絡,能夠自主調節姿勢和抓握力。
- 人機共享控制可以降低使用者的認知負荷,並提高日常精細任務的準確性。
- 為了讓義肢的控制和感覺更接近真手,人們正在開發混合式、模組化和遊戲化的設計,以及神經介面。
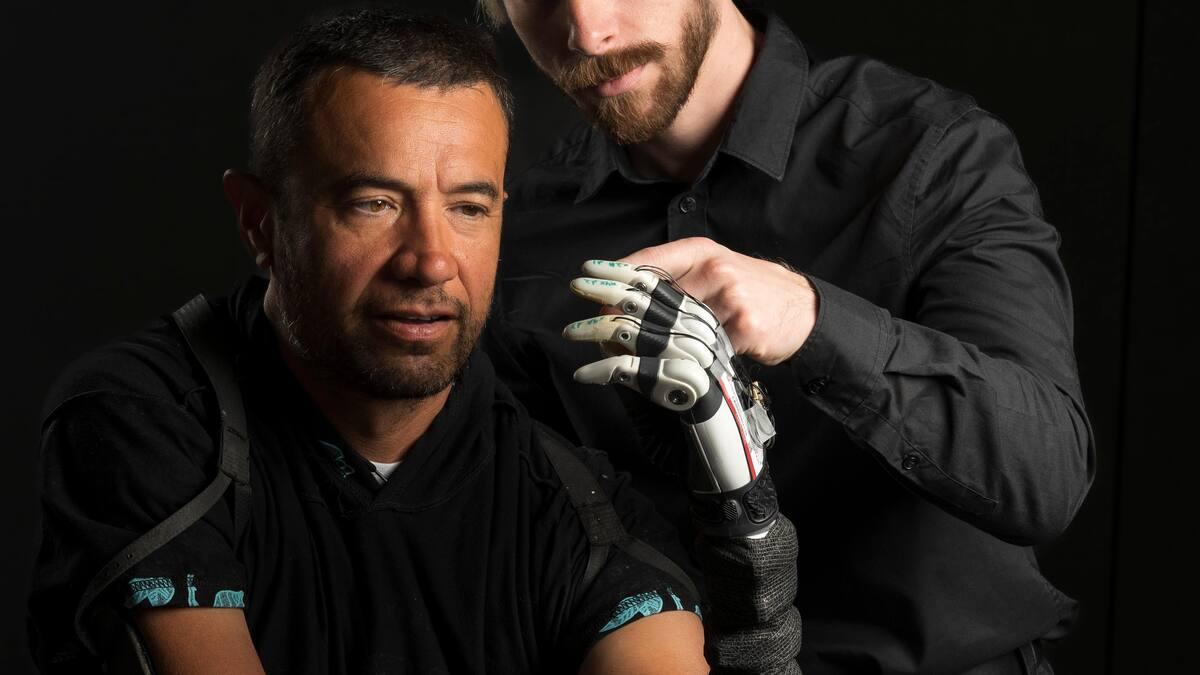
與傳統義肢相比,具有人工智慧的仿生手取得了巨大的進步:它不再僅僅是機械地移動手指,而是恢復了與人手自然靈巧度非常相似的功能,同時減少了精神負擔,並在日常生活中更加自信。
新一代義肢真正具有革命性意義的地方在於,它們結合了先進的感測器、人工智慧模型、剛性和柔性機器人結構以及共享的人機控制系統,使義肢能夠「思考」部分動作,而用戶則可以隨時決定自己想要做什麼。
從最初的義肢到智慧仿生手
肢體替代的想法由來已久:早在古代就出現了假肢,例如著名的“卡普阿之手”,其歷史可追溯至公元前300年左右,由鐵、青銅和木頭製成。據信,它曾經屬於一位羅馬士兵,他在失去部分手臂後用它來握盾。
幾個世紀以來,義肢只不過是裝飾性的裝置,簡單的模具模仿肢體的形狀,但沒有任何實際功能。它們的目的本質上是美化,即「掩蓋」肢體的缺失,而無法提供任何有用的活動功能。
隨著19世紀和20世紀醫學和機械技術的進步,第一批關節式義肢問世,憑藉著簡單的機械裝置,它們能夠再現一些基本動作。後來,出現了「機器人」或「仿生」義肢,它們配備了馬達、各種類型的抓取器,並具備一定程度的肌肉或電子控制功能。
即便如此,目前市面上最先進的仿生手仍然存在一個關鍵的限制:它們的控制仍然複雜、不直觀,而且非常耗費精力。對於健全人來說幾乎無需思考就能完成的任務——例如拿起杯子、握住塑膠杯、抓取一張薄紙——對許多義肢使用者來說卻是巨大的挑戰。
由於認知負荷過高,近一半的使用者最終放棄了仿生手,理由是使用困難、操控不自然以及持續的精神壓力。主要問題在於,大多數此類設備無法精確複製觸覺或大腦無意識執行的自動協調功能。
猶他大學的方法:人機共享控制
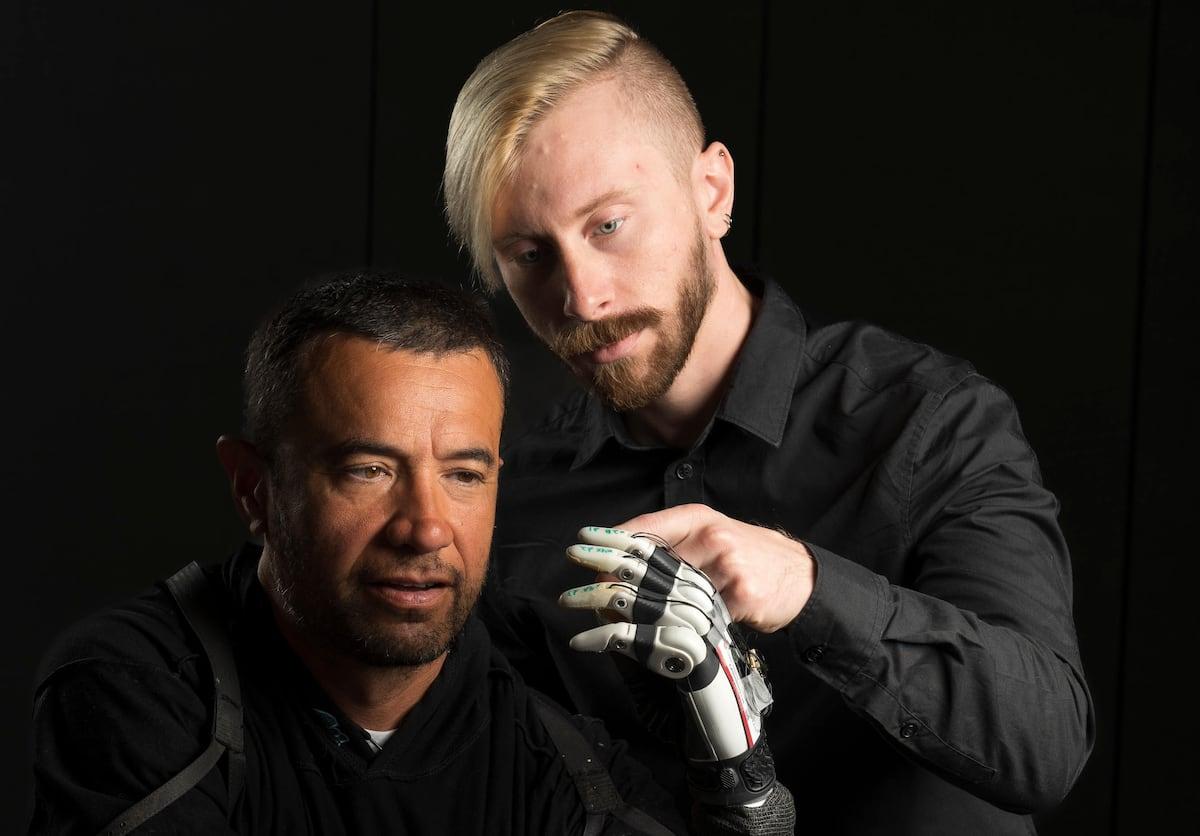
由馬歇爾·特勞特和雅各布·A·喬治等研究人員領導的猶他大學神經機器人實驗室團隊開發了一種共享控制系統,徹底改變了機器人領域的格局。他們的方案發表在《自然通訊》雜誌上,該系統基於一款市售的義肢手(例如TASKA手),並配備了感測器和經過專門訓練的人工智慧。
這項工作的關鍵在於人與義肢之間的持續協作:使用者指示動作的整體意圖(抓取、鬆開、靠近、握住…),而人工智慧模型負責自主調整手指的位置和抓握力,其精細程度僅靠人類直接控制很難實現。
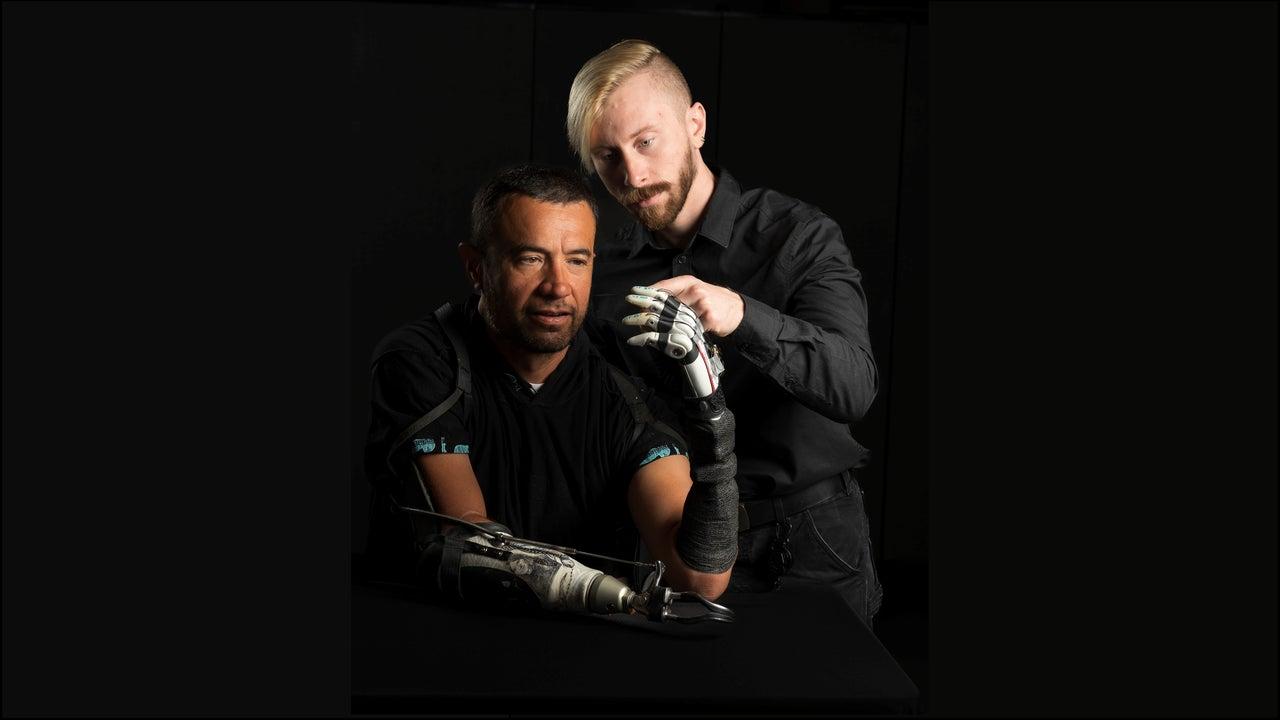
為了實現這一目標,科學家在仿生手的指尖上添加了接近感測器和壓力感測器。這些光學感測器甚至能夠在接觸物體之前「看到」它,估算其距離,並在抓握開始後檢測到接觸和壓力的細微變化。
所有這些資訊都會被輸入到一個經過數千種抓握姿勢訓練的系統中。人工智慧模型會「學習」哪種手指張開角度和力度的組合最適合每種類型的物體,這樣,當手接近杯子、雞蛋或一張紙時,它會自動將手指調整到最佳位置。
同時,義肢會接收來自人體的訊號,例如前臂肌肉或皮膚的電活動,這些訊號指示著預期的動作。系統即時融合使用者的訊號與人工智慧的決策,產生混合控制:機器並非控制一切,使用者也無需精細控制每一根手指。
精細觸覺和接近感應器:邁向義肢“第六感”
這款人工智慧仿生手的一項重大突破在於其人造指尖,旨在模擬人類的精細觸感。這些指尖不僅能測量施加在物體表面的壓力,還整合了光學接近感測器,能夠在物理接觸之前檢測到物體。
由於這些感測器,手指甚至可以感知到幾乎無重的棉球落在其上,這在目前許多市售義肢中是不可想像的。這使得義肢能夠估算物體的質量、體積和脆弱程度,從而實現對抓握力的超高精度調節。
每個手指都配備了獨立的距離感測器,使其能夠「感知」前方情況,這意味著所有手指協同工作,實現穩定的抓握。用戶無需再思考“現在我把食指再合攏一點,現在我放鬆一下拇指”,人工智能會自動計算出整隻手握住物體所需的精確位置,既不會壓壞物體,也不會讓物體掉落。
接近度和壓力資料持續輸入神經網絡,神經網路即時調整手指的動作。如果物體開始滑動,感測器會偵測到,系統會略微增加壓力;如果偵測到物體發生形變(例如塑膠杯),系統會減少壓力以避免物體破裂。
這種感覺整合使仿生手在調節抓握方面成為一個更自主的系統,從而減輕了使用者大腦以前必須有意識地進行的持續監控任務的大部分負擔。
認知負荷:為什麼仿生手會讓大腦如此疲憊
在日常生活中,我們移動手幾乎是自動的:我們不會刻意計算每根手指的位置或施加的力度。大腦依靠內在模型和觸覺來調整我們的抓握方式,而且這個過程速度極快,完全無意識。
在傳統的機器人義肢中,這種自動化幾乎消失殆盡。使用者必須仔細思考該做出什麼手勢、施加多大的力量、何時打開和何時關閉,而且通常幾乎沒有任何觸覺訊息來引導他們。
結果就是巨大的精神壓力:操作不直觀,需要反覆練習簡單的動作,而且一時疏忽就可能導致玻璃破碎或物品掉落。這種情況解釋了為什麼儘管義肢技術先進,但仍有如此多的用戶最終放棄使用。
猶他大學團隊提出的系統旨在減輕這種認知負擔。透過將抓握的微調委託給人工智慧,並利用模擬觸覺的感應器,使用者可以將注意力集中在動作的整體意圖(抓握、握持、鬆開)上,而不是控制每一個細微之處。
研究的作者強調,他們不希望患者與機器「爭奪」手部控制權。他們的目標是讓人工智慧增強使用者自身的控制能力,而不是未經許可就接管控制權。這樣既尊重了患者的意願,也減輕了他們的部分精神負擔。
實際測試結果:更準確,更省力
此智慧仿生手系統已在不同類型的使用者身上進行了測試:9 名未截肢者(用於驗證控制和介面)和 4 名肘部至腕部截肢者(即佩戴前臂義肢者)。
這些測試包含一些非常常見但又需要技巧的任務,例如握住雞蛋而不弄碎、拿起一張紙而不撕破、用杯子喝水、操作小物件或提起杯子的把手。這些例子都要求握力和姿勢非常精準。
與傳統的人工操作或純自動化控制方法相比,使用人工智慧系統後,參與者的握持安全性和準確性均有顯著提升。此外,研究人員也發現,參與者在執行任務過程中的認知負荷也顯著降低。
最引人注目的是,許多此類動作都是在未經事先密集訓練的情況下完成的。換句話說,感測器和神經網路的結合使用戶能夠從一開始就更自然地運用不同的握法,而無需記憶複雜的肌肉激活模式。
在截肢患者中,也觀察到所謂的「精細運動控制」能力有所改善,即用手和手指的小肌肉進行精確協調運動的能力,這對於書寫、操作器具、繫上衣服或處理易碎物品等活動至關重要。
帶有人工智慧的仿生手是否具有「自主意識」?
猶他大學的新聞稿中提到要賦予這隻手“自主意識”,這一引人注目的表述引發了一些哲學和媒體的討論。其意義並非指義肢擁有意識,而是指它擁有足夠的自主性,能夠自行控制部分動作。
實際上,仿生手能夠接收環境資訊、進行處理並採取行動,而無需使用者監控每一個細微調整。從表面上看,它似乎能夠自主“決策”,但實際上,它只是以高度複雜的方式執行用戶的通用指令,而這依賴於神經網路訓練過程中學習到的知識。
認知神經科學領域的一些專家,例如塔瑪爾·馬金(Tamar Makin),已經證明大腦與義肢之間的關係比之前認為的更為複雜。他們的神經影像學研究表明,義肢在大腦中的表徵並非簡單地等同於手或工具,而是產生其獨特的神經特徵,一種「新的類別」。
劍橋大學的丹尼·克洛德等其他研究人員正在探索義肢,這些義肢不僅可以替代,還可以擴展功能——例如,通過添加第二個拇指——利用大腦的可塑性將其他元素整合到身體結構中,而無需 100% 模仿原始解剖結構。
所有這些都引發了一些有趣的問題,即我們如何將意識和能動性歸因於機器和設備。目前,我們無法證明人工智慧具有意識,而就義肢而言,我們討論的更多是高度複雜的感知運動控制系統,而非嚴格意義上的「心智」。
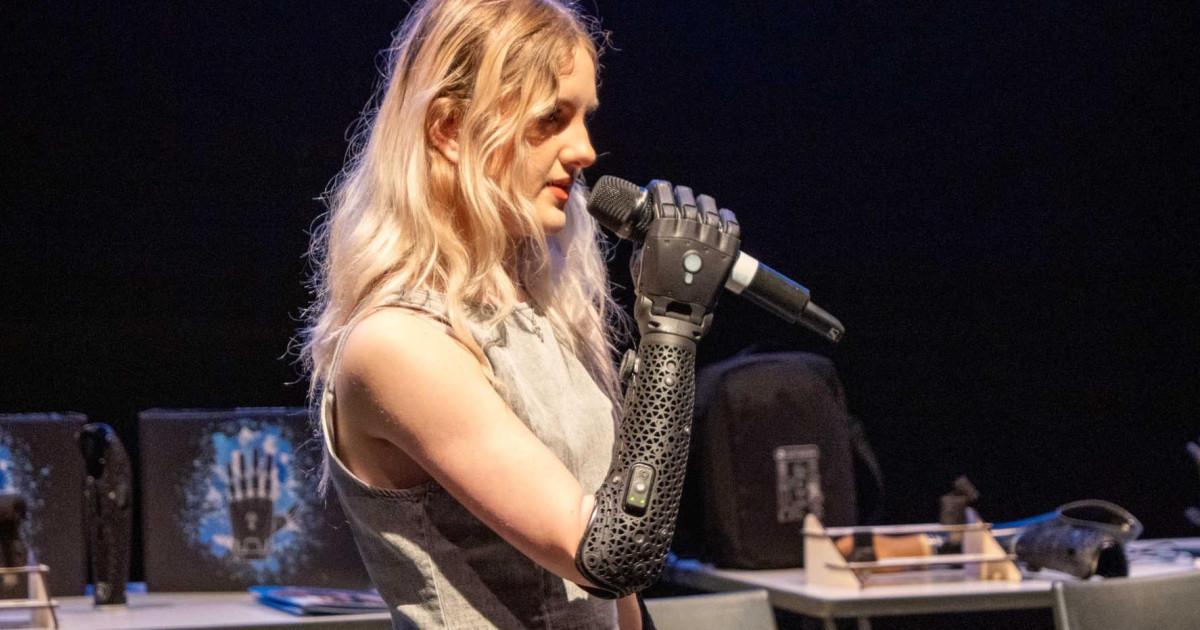
其他創新方向:混合式機械手、模組化設計與遊戲化
猶他州的智慧手並非該領域唯一的重大進展。其他研究團隊,例如約翰霍普金斯大學的研究團隊,正在研發混合型機器人手,這種機器人手結合了剛性和柔性結構,以更好地模擬人體解剖結構,並能操控易碎和沈重的物體。
這些混合型假手通常包含一個由橡膠狀聚合物製成的3D列印內部結構和柔性關節。這使得義肢能夠更好地適應不規則形狀、不同紋理和變化的壓力,從而提供更靈活的抓握能力。
它們還整合了多層仿照人體皮膚設計的觸覺感測器,能夠偵測接觸、壓力變化和滑動。這種「電子皮膚」使手能夠感知物體是否開始滑動,並自動增加施加的力以防止物體掉落。
所有這些都由基於肌肉信號的控制系統輔助完成。在這個系統中,前臂肌肉向人造手指發送指令,人工智慧和機器學習演算法則將這些訊號轉化為自然的動作。義肢的「大腦」能夠判斷物體是硬是軟、熱是冷、穩定還是即將滑落。
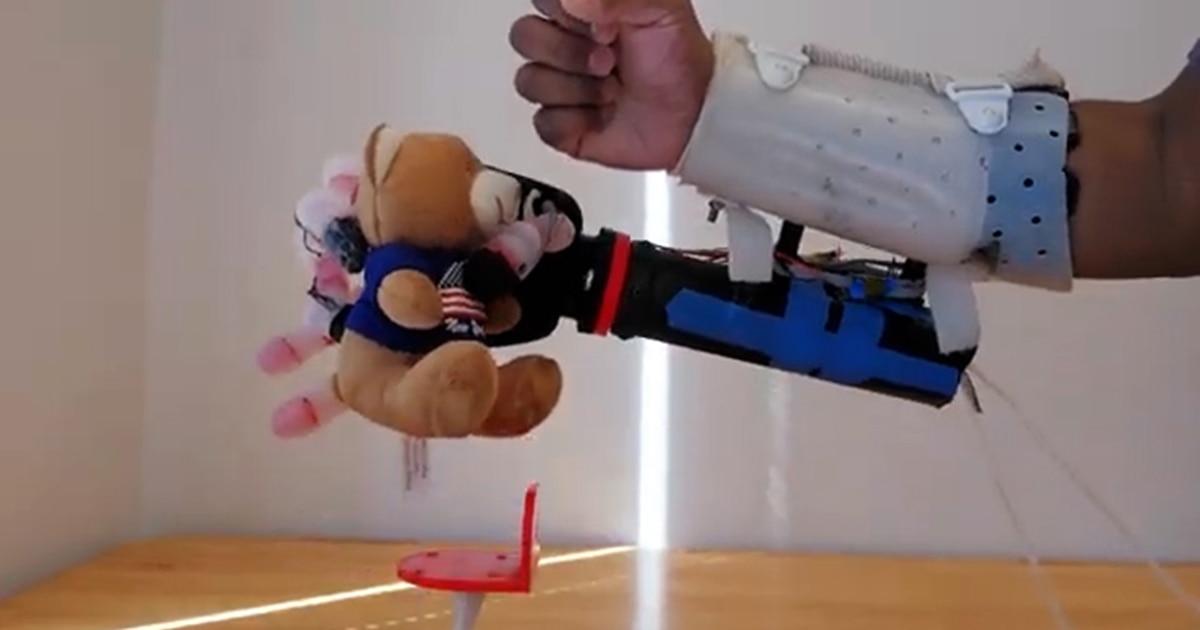
在日常物品(如毛絨玩具、海綿、瓶子、松果或塑膠杯)的測試中,這些機械手幾乎百分之百能夠成功操控這些物品而不使其變形或破損。其中一個特別有代表性的實驗是,僅用三根手指就能提起一個裝滿水的薄塑膠杯,並且能夠極其精準地控制力度。
同時,像 Open Bionics 這樣的公司專注於以用戶為中心的解決方案,例如 Hero Arm 系列,該系列提供完全無線、防水和可自訂的仿生手,旨在更舒適地融入兒童、青少年和成人的日常生活。
這些義肢由放置在殘肢或前臂上的無線肌電電極(MyoPods)控制,這些電極可以偵測肌肉活動並將其轉換為仿生手指的運動。由於是無線設計,它們允許將義肢從身體上拆下並重新連接,甚至可以使用相同的標準固定係統連接運動配件。
情感和激勵因素也至關重要。一些新創公司開發了模組化且價格相對低廉的義肢,主要面向兒童,可以伴隨孩子成長:隨著孩子身體的變化,可以更換更大尺寸的部件,從而降低每隔幾年更換整套義肢的成本。
為了讓學習使用義肢不再那麼枯燥乏味,人們開發了像VREHAB這樣的虛擬實境環境,孩子們可以在其中透過「像超級英雄一樣爬樓」之類的遊戲來練習使用仿生手。隨著他們的進步,他們會獲得積分,治療師也可以遠端監控他們的進展。
可自訂的外觀設計也有助於使用者對義肢產生歸屬感:得益於3D列印技術,使用者可以選擇受超級英雄、未來主義風格或符合年輕人時尚潮流的飾面等各種設計。這使得仿生手不只是醫療器械,更成為身分認同的象徵。
邁向思考控制與觸覺「回歸」大腦
展望不久的將來,領先的研究團隊計劃將這些智慧手與植入式神經介面結合起來,以便義肢可以直接透過大腦活動控制,而不是僅僅依靠表面肌肉訊號。
目標是使仿生手的反應速度和自然程度幾乎與生物手一樣,從而進一步降低認知負荷。如果使用者想著握緊拳頭,義肢就應該自動啟動這個動作,而無需使用者刻意收縮肌肉或執行已學習過的動作模式。
同時,人們正在努力將觸覺帶回使用者的神經系統:義肢的壓力和接近感測器可以發送編碼訊號,這些訊號可以轉化為大腦感知到的接觸、紋理或力量的感覺,從而接近真正的感官回饋。
像 Jacob A. George 這樣的研究人員強調,這項研究是更廣泛的願景的一部分,即透過將智慧義肢、神經介面和先進的感覺系統整合到一個連貫的生態系統中,來改善截肢者的生活品質。
儘管還需要多年的研發和臨床試驗,但目前的結果表明,像用塑膠杯喝水這樣簡單的任務已經可以不再是一項令人筋疲力盡的挑戰,並逐漸感覺像截肢前一樣自然。
種種跡象表明,具備人工智慧的仿生手不再是科幻小說裡的情節,而是會成為實用的工具,它可以減少精神負擔,恢復精細運動技能,並擴展與環境互動的可能性,從安全地握住杯子或雞蛋到擁抱他人而不用擔心傷害他們。
