- Traditionelle Blindenhunde sind selten, teuer und langsam auszubilden, sodass Millionen von sehbehinderten Menschen weltweit ohne Unterstützung bleiben.
- Neue Guide-Robot-Projekte kombinieren Sensoren, künstliche Intelligenz und GPS, um den Benutzer zu führen, die Umgebung zu beschreiben und die Autonomie des Benutzers zu verbessern.
- Von Lysa in Brasilien bis hin zu Prototypen in China, Spanien und den Vereinigten Staaten werden Roboterhunde als Alternative oder Ergänzung zu Blindenhunden in Betracht gezogen.
- Massenproduktion und bestärkendes Lernen deuten auf zugänglichere und skalierbarere Lösungen hin, wobei die Sicherheit der Benutzer stets Priorität hat.
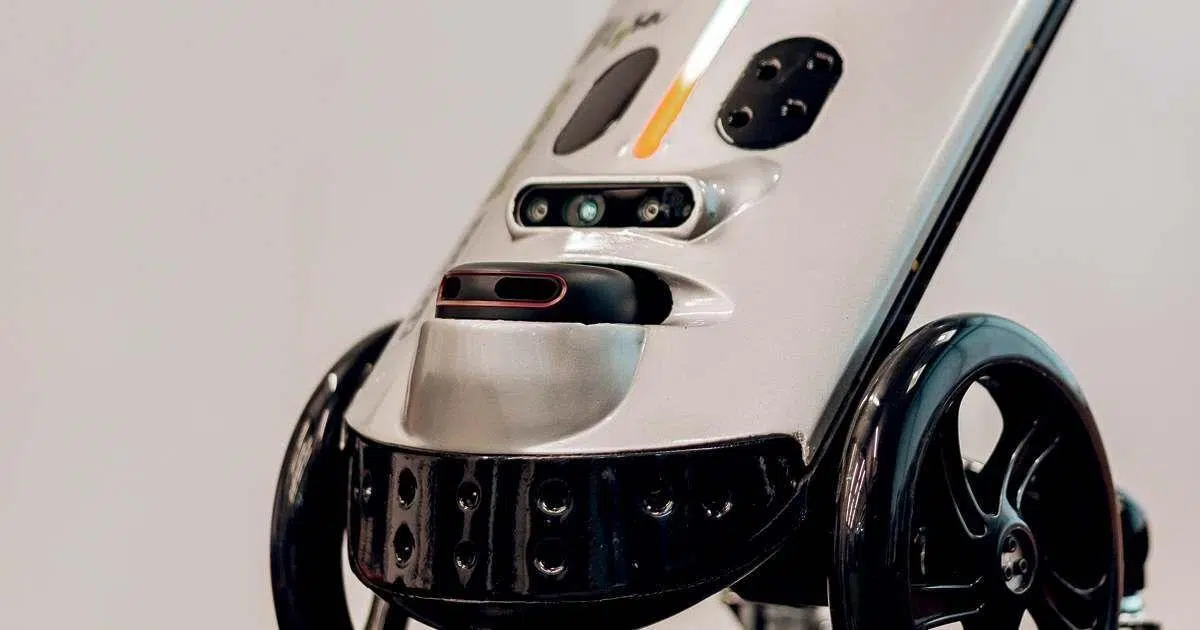
Seit Jahrzehnten sind Menschen mit Sehbehinderung auf Blindenstöcke und traditionelle Blindenhunde angewiesen , um sich sicher fortzubewegen. Doch der technologische Fortschritt verändert diese Situation rasant. Weltweit entstehen Projekte für Roboterhunde und Blindenroboter, die eine zugänglichere, skalierbarere und in manchen Fällen präzisere Alternative zu Assistenzhunden versprechen.
Diese neue Generation von Assistenzrobotern für Blinde kombiniert fortschrittliche Sensoren, künstliche Intelligenz , GPS und Spracherkennung, um Nutzer zu führen, Hindernisse zu erkennen, die Umgebung zu interpretieren und sogar mit der begleiteten Person zu „unterhalten“. Von Brasilien über China bis hin zu Spanien, den USA und Australien werden sehr unterschiedliche Prototypen getestet: Einige haben Räder und sehen aus wie Koffer, andere ähneln echten vierbeinigen Roboterhunden, und es gibt auch sechsbeinige Modelle für zusätzliche Stabilität.
Warum werden Roboterhunde als Blindenführer benötigt?
Einer der Hauptgründe für diesen Trend ist der enorme Mangel an Blindenhunden im Vergleich zur Anzahl der Menschen, die einen benötigen. Allein in Spanien leben fast eine Million Menschen mit einer Sehbehinderung, doch nur etwa 957 aktive Blindenhunde begleiten sie im Alltag.
Weltweit schätzt die Weltgesundheitsorganisation, dass rund 314 Millionen Menschen eine erhebliche Sehbehinderung haben, davon sind etwa 45 Millionen blind. Angesichts dieser Zahlen stößt ein Modell, das ausschließlich auf ausgebildeten Hunden basiert, selbst in Ländern mit etablierten und subventionierten Programmen deutlich an seine Grenzen.
Das Problem liegt nicht nur in der Anzahl, sondern auch in den Kosten und der Ausbildungsdauer . Die Ausbildung eines Blindenhundes erfordert etwa zwei bis drei Jahre spezialisierte Arbeit, und nur etwa die Hälfte der Tiere, die mit der Ausbildung beginnen, schließt sie erfolgreich ab. In Ländern wie Spanien können die Gesamtkosten pro Hund bei rund 30.000 € liegen, wobei diese oft von Organisationen wie ONCE (dem spanischen Nationalverband der Blinden) übernommen werden; andernorts belaufen sich die Kosten auf rund 50.000 $ pro Blindenhund.
In Brasilien ist die Lage nicht ermutigender: Schätzungsweise gibt es dort nur etwa 200 aktive Blindenhunde für rund 6,5 Millionen Menschen mit Sehbehinderung. In China ist das Ungleichgewicht noch eklatanter: Dort stehen etwa 400 Blindenhunde mehr als 17 Millionen blinden Menschen gegenüber – und das in einem Umfeld, in dem die Haltung von Assistenzhunden relativ neu ist und viele Arbeitsplätze, Restaurants und öffentliche Plätze nicht gerade tierfreundlich sind.
Angesichts dieser Situation haben sich viele Forscher und Unternehmer eine sehr direkte Frage gestellt: Wenn die Ausbildung und Haltung eines Blindenhundes so langsam, teuer und begrenzt ist , warum nicht eine robotische Alternative entwickeln, die in Massenproduktion hergestellt werden kann, mit der Zeit billiger wird und viel mehr Menschen erreichen kann?
LYSA: der in Brasilien entwickelte, radgetriebene Führungsroboter
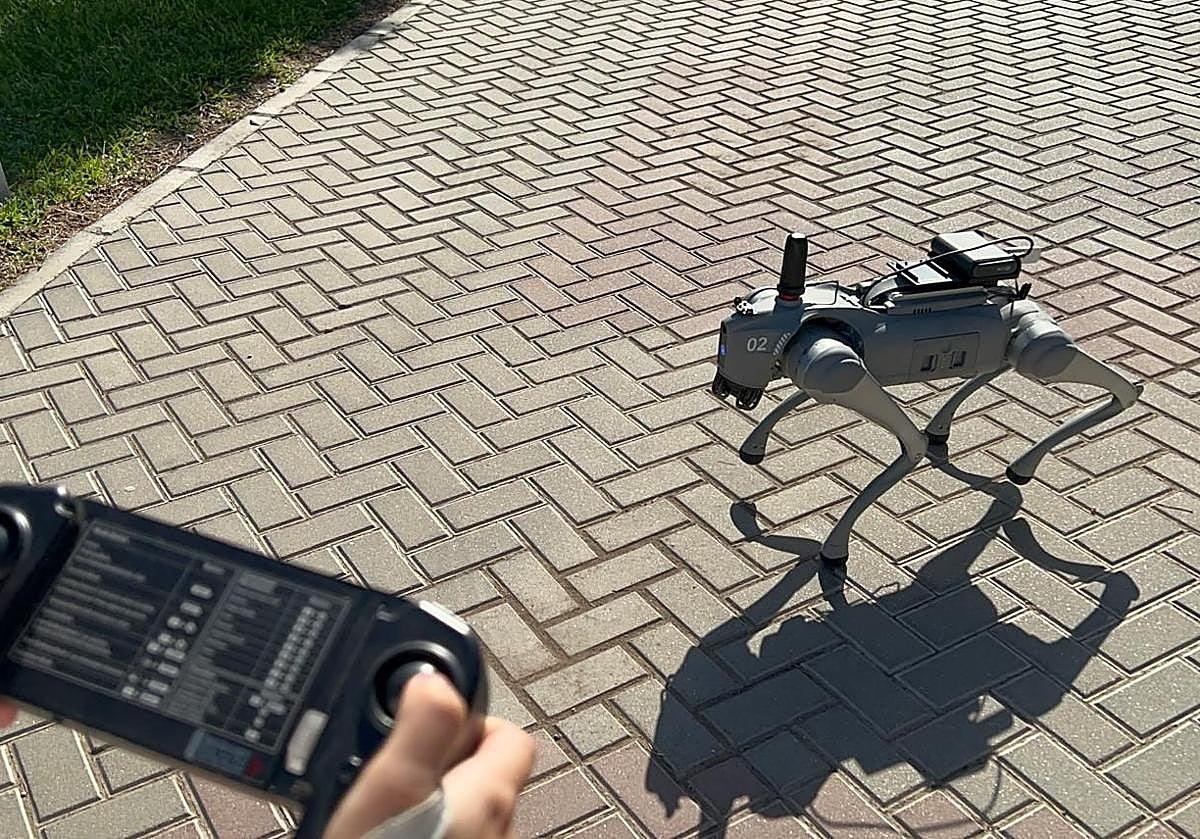
Eines der fortschrittlichsten und konkretsten Projekte ist Lysa , ein von dem brasilianischen Startup Vixsystem entwickelter Navigationsroboter. Er ähnelt keinem Hund, sondern eher einem kleinen Koffer mit ausziehbarem Griff und Rädern. Er wiegt etwa vier Kilogramm und ist rund 40 Zentimeter hoch. Seine Konstruktion ermöglicht es sehbehinderten Menschen, den Griff zu greifen und ihn wie einen leichten Trolley zu ziehen.
Lysa wurde ursprünglich für Innenräume wie Einkaufszentren, Geschäfte und Flughäfen entwickelt und wird bereits in Bundesstaaten wie Espírito Santo, Rio de Janeiro und São Paulo getestet. Der Roboter kombiniert spezielle Software, eine mobile App, künstliche Intelligenz, ein Netzwerk von Sensoren, eine Kamera und ein Lidar-Lasersystem, mit dem er Licht präzise erfassen und Entfernungen messen kann.
Dank dieser Technologien kann der Roboter seine Umgebung erfassen, Routen berechnen und den Nutzer zum gewünschten Ziel führen. Während der Fahrt gibt Lysa sowohl akustische als auch kinetische Signale, sodass der Nutzer die Bewegungen des Roboters wahrnehmen und klare Anweisungen zum weiteren Vorgehen erhalten kann.
Laut ihrem Entwickler, dem Informatiker Nedinalva de Araújo Sellin, erkennt und umfährt Lysa nicht nur Hindernisse am Boden, sondern auch solche in mittlerer Höhe oder über dem Kopf des Benutzers, wie beispielsweise Äste oder hängende Blumentöpfe, die häufig die Ursache für Unfälle mit herkömmlichen Gehstöcken sind . Darüber hinaus erkennt der Roboter, ob sich eine Person oder eine Personengruppe vor ihm befindet, und passt sein Verhalten entsprechend an.
Sellin vergleicht Lysa mit den bereits auf dem Markt befindlichen sogenannten intelligenten Stöcken und merkt an, dass der Roboter eine präzisere Führung und ein höheres Maß an „Intelligenz“ bietet. Während der Stock lediglich Hindernisse erkennen kann, versteht der Roboter die Umgebung, plant Routen, interpretiert das Vorhandensein anderer Elemente und übermittelt all diese Informationen übersichtlich an den Benutzer.
In der aktuellen Phase wird der Roboter für den Innenbereich zu einem Preis von rund 15.000 Reais angeboten . Das Unternehmen erhält bereits Bestellungen sowohl für verkaufte Geräte als auch für solche, die Kunden für Pilotversuche zur Verfügung gestellt werden. Da es sich um eine neuartige Technologie handelt, testen viele Organisationen sie lieber gründlich, bevor sie größere Anschaffungen tätigen. Daher kombiniert Vixsystem Direktvertrieb mit Evaluierungsvereinbarungen.
Lysas Geschichte begann 2011 viel bescheidener, als Sellin an einer öffentlichen High School in Serra, im Großraum Vitória, Robotik unterrichtete. Nachdem sie erkannt hatte, wie dringend der Bedarf an Mobilitätslösungen für Menschen mit Sehbehinderungen war, bauten sie und ihre Schüler einen ersten selbstgebauten Prototyp aus Teilen anderer Roboter und testeten ihn mit etwa 20 blinden Menschen, um deren Feedback zu erhalten.
Obwohl das erste Modell noch weit von einem fertigen Produkt entfernt war, zeigten sich viele Teilnehmer bereit, es in diesem Zustand zu kaufen, was die Überzeugung bestärkte, dass eine starke, ungedeckte Nachfrage bestand . Daraufhin sicherte sich die Unternehmerin verschiedene Finanzierungsquellen, beginnend 2014 mit einem Projekt des Nationalen Rates für wissenschaftliche und technologische Entwicklung (CNPq), das es ihr ermöglichte, zwei Forscher mit Masterabschluss – einen in Elektrotechnik und den anderen in Informatik – einzustellen, um das Design weiterzuentwickeln.
In den folgenden Jahren wurden mehrere Prototypen gefertigt und in mehreren Validierungsrunden mit über 200 sehbehinderten Menschen getestet , deren Feedback in das finale Lysa-Konzept einfloss. Sellins Teilnahme an der brasilianischen Version der Fernsehsendung „Shark Tank“ im Jahr 2017 brachte ihr 200.000 Reais und – vielleicht noch wichtiger – mediale Aufmerksamkeit ein, die die Suche nach weiterer Unterstützung erleichterte.
Vixsystem erhielt zudem Fördermittel von der Finanzierungsagentur für Studien und Projekte (Finep) und der Stiftung zur Förderung wissenschaftlicher Forschung und Innovation von Espírito Santo (Fapes). Im Jahr 2021 machte das Projekt einen bedeutenden Fortschritt, als es im Rahmen einer strategischen Ausschreibung zum Thema Internet in Zusammenarbeit mit dem Ministerium für Wissenschaft, Technologie und Innovation (MCTI), dem Kommunikationsministerium (MCom) und dem brasilianischen Lenkungsausschuss für das Internet (CGI.br) für das Innovationsprogramm für kleine Unternehmen (PIPE) der FAPESP ausgewählt wurde .
Dank dieser Förderung arbeitet das Unternehmen an einer Outdoor-Version von Lysa , die mit GPS ausgestattet und für den Einsatz auf öffentlichen Straßen konzipiert ist. Hier ist die technische Herausforderung größer, da der Roboter mit fehlenden Gehwegen, Kreuzungen, unebenem Gelände und unterschiedlichsten urbanen Situationen zurechtkommen muss. Sellin räumt ein, dass das Fehlen von markierten Gehwegen eine der größten Hürden darstellt, die überwunden werden muss, bevor das System im Straßenverkehr wirklich praktikabel ist.
Vorteile und Nachteile im Vergleich zu traditionellen Blindenhunden
Das Aufkommen von Blindenführrobotern wie Lysa hat eine interessante Debatte im Bereich der Sehbehinderung ausgelöst. Marcelo Panico, Anwalt bei der Dorina-Nowill-Stiftung für Blinde in São Paulo, hält die Idee eines Roboterführers für vielversprechend , betont aber, dass sie sowohl hinsichtlich der Kosten als auch der sozialen Auswirkungen sorgfältig geprüft werden müsse.
Blindenhunde genießen heutzutage hohes gesellschaftliches Ansehen , und ihr Zugang zu verschiedenen Umgebungen (Verkehrsmittel, Geschäfte, öffentliche Gebäude usw.) ist in vielen Ländern gesetzlich verankert. Darüber hinaus hat die emotionale Bindung zwischen einem blinden Menschen und seinem Blindenhund einen direkten Einfluss auf das psychische Wohlbefinden und das Selbstwertgefühl des Nutzers – etwas, das mit einer Maschine nur schwer zu erreichen ist.
Panico betont, dass ein Blindenhund weit mehr ist als nur eine Mobilitätshilfe: Er ist ein ständiger Begleiter , eine emotionale Stütze und ein Wegbereiter sozialer Interaktion. Allein die Tatsache, dass Menschen auf den Hund zugehen, um nach ihm zu fragen oder Interesse an der Person zeigen, schafft menschliche Begegnungen, die ein Roboter, so hochentwickelt er auch sein mag, nicht in gleicher Weise bieten kann.
Gleichzeitig räumt der Anwalt ein, dass die extrem begrenzte Verfügbarkeit von Blindenhunden in Ländern wie Brasilien und China die große Mehrheit der Bedürftigen ausschließt. Die Ausbildungskosten, lange Wartelisten und die Schwierigkeit, geeignete Tiere zu finden, führen dazu, dass viele Menschen nie Zugang zu einem echten Blindenhund erhalten.
Daher sind viele Blindenführroboterprojekte nicht als vollständiger Ersatz für Hunde gedacht, sondern als Ergänzung oder Alternative für diejenigen, die keinen Zugang zu einem Tier haben, oder als Übergangslösung, bis ihnen ein solches Tier zugeteilt wird. Einige gehen auch davon aus, dass der Roboter in bestimmten Kontexten (beispielsweise in komplexen Innenräumen oder bei Aufgaben, die die visuelle Informationserkennung erfordern) Funktionen übernehmen kann, die ein Hund nicht ausführen kann.
Vierbeinige Roboterhunde: von Boston Dynamics bis zu kostengünstigen Versionen
Im Bereich der hundeähnlichen Roboter ist Spot , der vom amerikanischen Unternehmen Boston Dynamics entwickelte Vierbeiner, das weltweit führende Beispiel. Dieser Roboter hat auf Technologiemessen spektakuläre Vorführungen gegeben und wird bereits in Branchen wie dem Bauwesen und dem Bergbau für Inspektions- und Aufklärungsaufgaben in schwierigem oder gefährlichem Gelände eingesetzt.
Spot besticht durch seine erstaunliche Mobilität : Er steigt Treppen, überwindet unebene Flächen, hält beim Anschieben das Gleichgewicht und kann mit Kameras und Sensoren zur Datenerfassung ausgestattet werden. Sein Preis von über 70.000 US-Dollar in den Vereinigten Staaten macht ihn jedoch für die meisten Nutzer und Institutionen, die mit blinden Menschen arbeiten, unerschwinglich.
Inspiriert von diesem Modell haben mehrere Unternehmen in China, Japan und Deutschland eigene vierbeinige Roboter entwickelt , einige mit stärkerem industriellem Fokus, andere fast schon als hochentwickeltes Spielzeug. Deutlich günstigere chinesische Versionen sind auf dem Markt erschienen; beispielsweise bietet Unitre Robotics sechs Roboterhundmodelle an, wobei das einfachste Modell ab etwa 2.700 US-Dollar erhältlich ist.
Dennoch sind diese Geräte nicht als Navigationshilfen für sehbehinderte Menschen konzipiert . Ihre Hauptanwendungen liegen in der Überwachung, der Inspektion von Tunneln und unterirdischen Räumen, der Sprengstoffdetektion sowie anderen Sicherheits- und Wartungsfunktionen. Um sie zu echten Navigationshilfen zu machen, müssten sowohl ihre Software als auch ihre Benutzeroberfläche überarbeitet und ihr Verhalten an die spezifischen Bedürfnisse blinder Menschen angepasst werden.
In Brasilien nutzt der Forscher Diego Renan Bruno vom Labor für Mobile Robotik der Universität São Paulo (ICMC-USP) den Roboter Spot als Referenz für sein eigenes Projekt eines Roboter-Blindenhundes . Zusammen mit seinem ehemaligen Studenten Marcelo Assis begann er 2017 im Landesinneren des Bundesstaates São Paulo, in der Gemeinde Catanduva, mit der Entwicklung von Prototypen, die im Laufe der Zeit weiterentwickelt wurden.
Ihre erste Version entstand in Eigenregie unter Verwendung von Teilen eines alten Staubsaugers. Später, im Rahmen des Red Bull Basement Hacker-Residency-Programms, entwickelten sie 2019 einen zweiten Prototyp und planen nun eine dritte Version – einen Roboter mit Beinen, der der klassischen Idee eines Roboterhundes näherkommt.
Bruno argumentiert, dass ein „ Roboter-Blindenhund “ sich ähnlich wie ein echter Blindenhund verhalten sollte, also Treppen, Bordsteinkanten und unebenes Gelände ohne Rampen oder völlig ebene Flächen bewältigen können sollte. Seiner Meinung nach sind Roboter auf Rädern auf Bereiche mit vergleichbarer Zugänglichkeit wie ein Rollstuhl beschränkt, während ein gut konstruierter Vierbeiner deutlich mehr Umgebungen erschließen könnte.
Der chinesische sechsbeinige Roboter-Blindenhund: Stabilität und Spracherkennung
In China entwickelt ein Team der Fakultät für Maschinenbau der Shanghai Jiao Tong Universität einen ungewöhnlichen Roboter-Blindenhund. Er ähnelt einer Englischen Bulldogge, ist jedoch etwas breiter gebaut und zeichnet sich durch sechs statt vier Beine aus – eine Designentscheidung, die maximale Stabilität und flüssige Bewegungen gewährleisten soll.
Der Entwickler, Gao Feng, erklärt, dass die drei Beine des Roboters beim Vorwärtsbewegen ein sehr stabiles Dreibein bilden und so die Stöße für die blinde Person, die mit dem Gurt verbunden ist, abmildern. Ziel ist es, dem Nutzer eine sanfte und komfortable Bewegung ohne plötzliche Rucke zu ermöglichen, die Unsicherheit hervorrufen könnten.
Dieser Roboterhund ist mit einer Vielzahl von Sensoren und Kameras ausgestattet , die es ihm ermöglichen, seine Umgebung zu erkennen, Verkehrszeichen zu identifizieren, Ampeln zu interpretieren und verschiedene Hindernisse zu erkennen. Darüber hinaus verfügt er über ein Spracherkennungssystem mit einer Genauigkeit von über 90 % und einer Reaktionszeit von unter einer Sekunde, sodass er schnell auf die Sprachbefehle des Nutzers reagieren kann.
Die künstliche Intelligenz, die den Roboter steuert, übernimmt die Routenplanung , interpretiert Sprachbefehle und gibt in Echtzeit akustische Warnungen aus der Umgebung aus, von Fußgängerüberwegen bis hin zu gefährlichen Kreuzungen. Das System verfügt außerdem über eine Leinensteuerung, ähnlich der bei einem echten Hund, um die Gehgeschwindigkeit anzupassen oder Richtungsänderungen anzuzeigen.
Das Projekt wird derzeit im Freien getestet , wobei blinde Menschen aktiv mitwirken und sowohl das Bewegungsverhalten des Roboters als auch die Natürlichkeit seiner Sprachbefehle (derzeit auf Chinesisch konzentriert) optimieren. Gao Fengs Vision ist es, das Gerät nach Abschluss der Testphase in Serie zu produzieren und so die Kosten schrittweise zu senken.
Gao selbst vergleicht diese Vision mit der Automobilindustrie: Ein natürlicher Blindenhund benötigt jahrelanges individuelles Training und seine Anzahl ist zwangsläufig begrenzt, wohingegen ein Roboter als Standard-Industriegut hergestellt werden könnte, was zu einem potenziellen Markt von zig Millionen Einheiten führt, um die weltweite Nachfrage nach Blindenführhunden zu decken.
Paws 2.0 an der Universität Alicante: ein Roboter-Blindenhund mit einer Berufung zur Begleitung
Auch in Spanien werden in diesem Bereich Fortschritte erzielt, beispielsweise mit Projekten wie Paws 2.0 , einem kleinen vierbeinigen Roboter, der derzeit auf dem Campus der Universität Alicante zusammen mit Studierenden und anderen Besuchern unterwegs ist. Sein Name, der übersetzt „kleine Pfoten“ bedeutet, spiegelt die jahrelange Arbeit eines Forschungsteams mit Erfahrung in Technologien für Menschen mit Behinderungen wider.
Paws nutzt Lasersensoren, ähnlich denen eines Roomba-Staubsaugers, aber deutlich leistungsstärker, kombiniert mit hochpräziser GPS-Technologie und KI-gestützter Videoverarbeitung. Dank dieser Ausstattung kann das System Routen auf dem Campus kartieren, Hindernissen in Echtzeit ausweichen und kleine Kunststücke vorführen, die jeden, der es in Aktion sieht, beeindrucken.
Die Forscher erklären, dass ihr Ziel nicht darin besteht, traditionelle Blindenhunde zu „ersetzen“, sondern vielmehr eine technologische Ergänzung anzubieten , die eingesetzt werden kann, während eine Person auf die Zuteilung eines echten Blindenhundes wartet oder in Umgebungen, in denen ein Tier nicht die beste Option ist. Theoretisch könnte ein blinder Mensch, sobald Paws vollständig entwickelt ist, innerhalb weniger Tage einen Roboterassistenten erhalten, anstatt jahrelang warten zu müssen.
Neben der reinen Wegbeschreibung bietet der Roboter zusätzliche Dienste : Er kann beispielsweise Speisekarten in Restaurants vorlesen, Produkte im Supermarkt identifizieren, den Eingang eines Geschäfts finden oder die Anzahl der Personen in einem Raum angeben. All diese Informationen übermittelt er über einen integrierten Lautsprecher und wird so zu einem mobilen Sprachassistenten.
Einer der von den Projektleitern hervorgehobenen Vorteile ist die hohe Präzision der GPS-Ortung . Dadurch kann der Nutzer zu bestimmten Koordinaten (z. B. einer bestimmten Tür in einem Gebäude) geführt werden – etwas, das ein herkömmlicher Blindenhund mit dieser Genauigkeit nicht leisten kann. Darüber hinaus lernt der Roboter mithilfe eines neuronalen Netzes, das Muster wie Ampeln, Objekte, Bodenbeläge oder Hindernisse auf seinem Weg erkennt.
Das Team der Universität Alicante hat bereits an Computer-Vision-Lösungen für blinde Menschen gearbeitet, beispielsweise an einer Anwendung, die anhand von Fotos oder Videos die Umgebung beschreibt, um das Auffinden von Objekten oder die Identifizierung visueller Merkmale (z. B. die Farbe eines Kleidungsstücks) zu erleichtern. Diese Technologie ist nun zusammen mit einem Lautsprecher in Paws integriert und bietet so einen umfassenderen Assistenten.
Wenn alles planmäßig verläuft, wird in wenigen Jahren ein voll funktionsfähiger Prototyp erwartet . Die Markteinführung eines Produkts für den Heimgebrauch könnte sich jedoch aufgrund von Zertifizierungsverfahren, Praxistests und der industriellen Skalierung um fast ein Jahrzehnt verzögern. Das Projekt wird vom Institut für Informatikforschung der Universität Alicante und von Synergy Tech, dem Hersteller von Paws 2.0 und anderen Robotern mit ähnlichen Funktionen, finanziert.
Der Roboter-Blindenhund von Binghamton (New York): Verstärkungslernen und eine „intelligente Leine“
In den Vereinigten Staaten arbeitet eine Gruppe von Ingenieuren des Fachbereichs Informatik der Binghamton University , State University of New York, ebenfalls an einem Roboter-Blindenhund, der als kostengünstigere, effizientere und zugänglichere Alternative konzipiert ist.
Das Team um Assistenzprofessor Shiqi Zhang, dem auch Doktorand David DeFazio und Student Eisuke Hirota angehören, trainiert seit etwa einem Jahr einen vierbeinigen Roboter mit einem visuellen „Auge“ . Bei einer Demonstration in den Laboren der Universität konnte die Maschine eine Person durch einen Korridor führen und reagierte dabei sowohl auf verbale Befehle als auch auf Züge an ihrer Leine.
Der Ansatz basiert auf einer einzigartigen Gurtschnittstelle in Kombination mit bestärkendem Lernen. Der Roboter wird darauf trainiert, die Zugkraft und -richtung als Befehlssignale zu interpretieren, während seine Bildverarbeitungs- und Navigationssysteme es ihm ermöglichen, Hindernissen auszuweichen, einen sicheren Pfad einzuhalten und seinen Gang anzupassen.
Laut Zhang können sie nach etwa zehn Stunden Training mit dem entwickelten System Roboter bauen, die sich autonom bewegen, in Innenräumen navigieren , Menschen führen und dabei Hindernissen ausweichen sowie Züge an der Leine als verständliche Anweisungen interpretieren. Dies stellt eine deutliche Beschleunigung gegenüber den üblicherweise zwei bis drei Jahren Ausbildungszeit für einen Blindenhund dar.
Das Projekt ist noch weit von einem marktreifen Produkt entfernt, doch erste Ergebnisse deuten darauf hin, dass ein Roboterhund dieser Art die Trainingszeit und -kosten im Vergleich zu herkömmlichen Blindenhunden drastisch reduzieren könnte. Mittelfristig plant das Team, über physische Befehle hinauszugehen und eine natürliche Sprachschnittstelle hinzuzufügen.
DeFazio merkt an, dass der nächste Schritt darin besteht, den Roboter mit der Fähigkeit auszustatten, kontextbezogene Gespräche mit dem Nutzer zu führen, komplexe verbale Anweisungen zu verstehen und angemessen zu reagieren. Außerdem soll eine Art „intelligenter Ungehorsam“ integriert werden: Wenn eine sehbehinderte Person den Roboter anweist, sich in einen Bereich mit gefährlichem Verkehr zu begeben, soll das System das Risiko erkennen und die Ausführung des Befehls verweigern.
Letztendlich ist das Ziel, dass der Roboterhund als verantwortungsvoller, autonomer Assistent agiert , die Absichten des Nutzers interpretiert und gleichzeitig die Sicherheit gewährleistet. Dies erfordert weitere Jahre Forschung und Tests in realen Situationen, doch die ersten Erfahrungen weisen auf immer intelligentere Assistenzroboter hin, die stärker in den Alltag integriert werden.
Der Kontrast zwischen den Kosten und dem Zeitaufwand für die Ausbildung eines biologischen Blindenhundes – rund 30.000 Euro oder mehr und zwei bis drei Jahre, bei nur halb so hoher Erfolgsquote – und den wenigen Stunden Training, die der Binghamton-Roboter mit seinem Reinforcement-Learning-System benötigt, bestärkt die Idee, dass Roboterhunde den Zugang zu assistierter Mobilität für Millionen von Menschen demokratisieren können.
Dieses gesamte Ökosystem von Blindenführrobotern und Roboter-Blindenführhunden, von Lysa in Brasilien bis hin zu Prototypen in China, Spanien und den Vereinigten Staaten, deutet auf eine Zukunft hin, in der Menschen mit Sehbehinderungen aus ganz unterschiedlichen Optionen wählen können: vierbeinige Begleiter aus Fleisch und Blut mit enormem emotionalem Wert, für den Innenbereich konzipierte Radroboter, hochentwickelte Vierbeiner, die sich in kompliziertem Gelände fortbewegen können, und Hybridsysteme, die das Beste aus jeder Welt vereinen, um mehr Autonomie, Sicherheit und Lebensqualität zu bieten.