- Câinii ghid tradiționali sunt rari, scumpi și dresajul lor este lent, lăsând milioane de persoane cu deficiențe de vedere din întreaga lume fără sprijin.
- Noi proiecte de roboți ghid combină senzori, inteligență artificială și GPS pentru a ghida, a descrie mediul și a îmbunătăți autonomia utilizatorului.
- De la Lysa în Brazilia până la prototipuri din China, Spania și Statele Unite, câinii roboți sunt luați în considerare ca o alternativă sau un complement al câinilor ghid.
- Producția de masă și învățarea prin consolidare indică soluții mai accesibile și scalabile, având întotdeauna în vedere siguranța utilizatorilor.
Timp de decenii, persoanele cu deficiențe de vedere s-au bazat pe bastoane albe și câini ghid tradiționali pentru a se deplasa în siguranță, dar tehnologia schimbă rapid acest peisaj. Proiecte de câini roboți și roboți ghid apar în întreaga lume, promițând o alternativă mai accesibilă, scalabilă și, în unele cazuri, mai precisă la animalele de asistență.
Această nouă generație de roboți asistenți pentru nevăzători combină senzori avansați, inteligență artificială , GPS și recunoaștere vocală pentru a ghida utilizatorii, a detecta obstacole, a interpreta mediul înconjurător și chiar a „conversa” cu persoana pe care o însoțesc. Din Brazilia până în China, inclusiv Spania, Statele Unite și Australia, sunt testate prototipuri foarte diferite: unele au roți și arată ca niște valize, altele seamănă cu niște câini robotici autentici cu patru picioare și există și unele cu șase picioare pentru o stabilitate sporită.
De ce sunt necesari câinii roboți ca ghizi pentru nevăzători?
Unul dintre principalii factori ai acestei tendințe este lipsa enormă de câini-ghid în comparație cu numărul de persoane care au nevoie de unul. Numai în Spania, există aproape un milion de persoane cu un anumit tip de deficiență de vedere, însă există doar aproximativ 957 de câini-ghid activi care îi însoțesc în viața de zi cu zi.
La nivel global, Organizația Mondială a Sănătății estimează că aproximativ 314 milioane de persoane au deficiențe de vedere semnificative, dintre care aproximativ 45 de milioane sunt nevăzătoare. Având în vedere aceste cifre, un model bazat exclusiv pe câini dresați este în mod clar insuficient, chiar și în țările cu programe bine stabilite și subvenționate.
Problema nu este doar una de cantitate, ci și de cost și de timp de dresaj . Dresajul unui câine-ghid necesită aproximativ doi-trei ani de muncă specializată, iar doar aproximativ jumătate dintre animalele care încep procesul îl finalizează cu succes. În țări precum Spania, costul total per câine poate fi de aproximativ 30.000 de euro, deși este adesea acoperit de organizații precum ONCE (Organizația Națională Spaniolă a Nevăzătorilor); în alte părți, cifrele sunt de aproximativ 50.000 de dolari per câine-ghid.
În Brazilia, situația nu este mai încurajatoare: se estimează că există doar aproximativ 200 de câini-ghid activi pentru aproximativ 6,5 milioane de persoane cu deficiențe de vedere. În China, dezechilibrul este și mai izbitor: aproximativ 400 de câini-ghid pentru peste 17 milioane de persoane nevăzătoare, într-un context în care deținerea de animale de serviciu este relativ recentă și în care multe locuri de muncă, restaurante și spații publice nu sunt tocmai prietenoase cu animalele.
Având în vedere această situație, mulți cercetători și antreprenori și-au pus o întrebare foarte directă: dacă dresajul și întreținerea unui câine-ghid este atât de lentă, costisitoare și limitată , de ce să nu se dezvolte o alternativă robotică care să poată fi produsă în masă, să devină mai ieftină în timp și să ajungă la mult mai mulți oameni?
LYSA: robotul ghidator cu roți care s-a născut în Brazilia
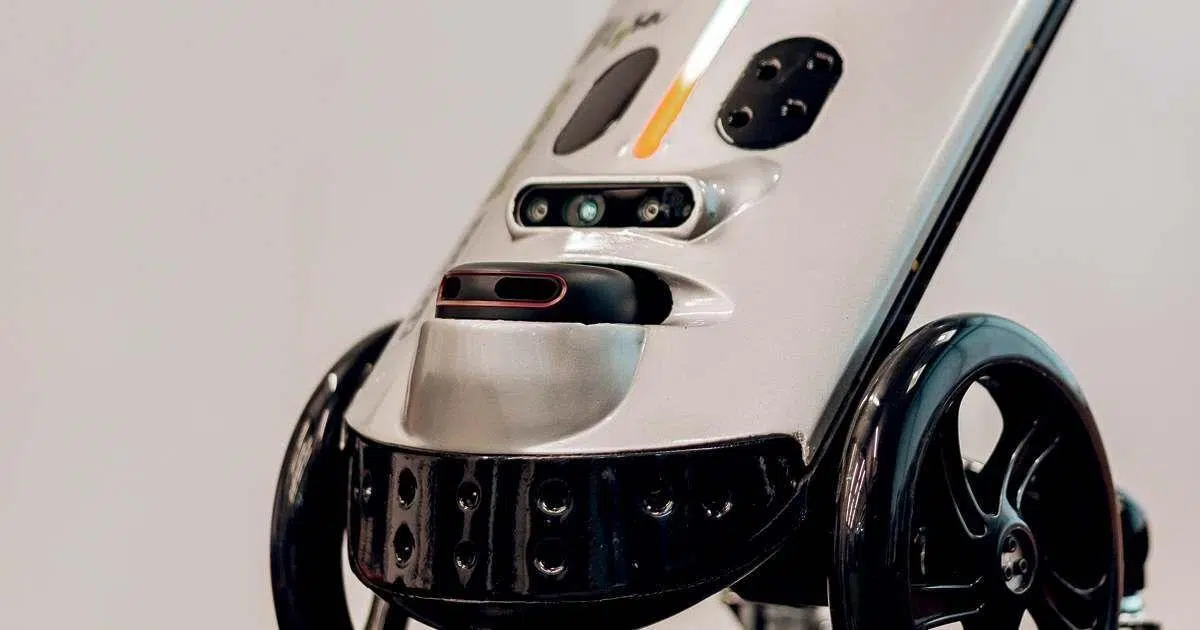
Unul dintre cele mai avansate și concrete proiecte este Lysa , un robot ghid dezvoltat de startup-ul brazilian Vixsystem. Nu seamănă cu un câine, ci mai degrabă cu o valiză mică cu mâner retractabil și roți. Cântărește aproximativ 4 kilograme și are o înălțime de aproximativ 40 de centimetri. Designul său este conceput pentru a permite unei persoane cu deficiențe de vedere să apuce mânerul și să se deplaseze cu el ca și cum ar trage de un cărucior ușor.
Lysa este inițial conceput pentru medii interioare , cum ar fi centre comerciale, magazine și aeroporturi, și a început deja testarea în state precum Espírito Santo, Rio de Janeiro și São Paulo. Pentru a funcționa, robotul combină software specializat, o aplicație mobilă, inteligență artificială, o rețea de senzori, o cameră și un sistem laser Lidar, care îi permite să detecteze lumina și să măsoare distanțele cu mare precizie.
Datorită acestei suite de tehnologii, robotul este capabil să cartografieze împrejurimile, să calculeze rute și să ghideze utilizatorul către destinația specificată. În timpul călătoriei, Lysa oferă atât indicii acustice, cât și cinetice, permițând utilizatorului să perceapă mișcarea robotului și să audă instrucțiuni clare cu privire la calea de urmat.
Potrivit creatorului său, informaticianul Nedinalva de Araújo Sellin, Lysa nu detectează și evită doar obstacolele de la nivelul solului, ci și pe cele de la mijlocul înălțimii sau deasupra capului utilizatorului, cum ar fi crengile copacilor sau ghivecele de flori suspendate, care sunt adesea responsabile pentru numeroase accidente cu bastoane convenționale . În plus, robotul identifică dacă în fața sa se află o persoană sau un grup de persoane și își ajustează comportamentul în consecință.
Sellin compară Lysa cu așa-numitele bastoane inteligente deja existente pe piață, menționând că robotul oferă o ghidare mai precisă și un nivel mai ridicat de „inteligență”. În timp ce bastonul se limitează la detectarea obstacolelor, robotul înțelege configurația mediului, trasează rute, interpretează prezența altor elemente și transmite toate aceste informații utilizatorului într-un mod organizat.
În faza sa actuală, robotul este comercializat pentru utilizare în interior la un preț de aproximativ 15.000 de reali , iar compania a început să primească comenzi atât pentru unitățile vândute, cât și pentru cele împrumutate clienților pentru teste pilot. Deoarece este o tehnologie nouă, multe organizații preferă să o testeze temeinic înainte de a face achiziții mari, așa că Vixsystem combină vânzările directe cu acorduri de evaluare.
Povestea Lysei a început mult mai modest în 2011, când Sellin preda robotică la un liceu public din municipiul Serra, în zona metropolitană Vitória. După ce și-a dat seama că nevoia de soluții de mobilitate pentru persoanele cu deficiențe de vedere era reală și urgentă, ea și elevii ei au asamblat un prim prototip artizanal folosind piese de la alți roboți și l-au testat cu aproximativ 20 de persoane nevăzătoare pentru a le aduna feedback-ul.
Deși primul model era departe de a fi un produs finit, mulți participanți au fost dispuși să îl cumpere așa cum este, întărind convingerea că exista o cerere puternică, nesatisfăcută . De acolo, antreprenoarea a obținut diverse surse de finanțare, începând din 2014 cu un proiect al Consiliului Național pentru Dezvoltare Științifică și Tehnologică (CNPq), care i-a permis să angajeze doi cercetători cu diplome de master - unul în inginerie electronică și celălalt în informatică - pentru a dezvolta în continuare designul.
În anii următori, au fost fabricate mai multe prototipuri și au fost efectuate multiple runde de validare cu peste 200 de persoane cu deficiențe de vedere , integrând feedback-ul lor în conceptul final Lysa. În 2017, participarea lui Sellin la versiunea braziliană a programului de televiziune Shark Tank i-a adus 200.000 de reali și, poate mai important, vizibilitate media care a facilitat căutarea unui sprijin suplimentar.
Vixsystem a obținut, de asemenea, finanțare de la Agenția de Finanțare pentru Studii și Proiecte (Finep) și de la Fundația pentru Sprijinirea Cercetării Științifice și Inovației din Espírito Santo (Fapes). În 2021, proiectul a făcut un salt semnificativ înainte când a fost selectat pentru Programul de Cercetare Inovatoare în Întreprinderile Mici (PIPE) al FAPESP , în cadrul unui apel strategic legat de internet, în colaborare cu Ministerul Științei, Tehnologiei și Inovării (MCTI), Ministerul Comunicațiilor (MCom) și Comitetul Director Brazilian pentru Internet (CGI.br).
Datorită acestui impuls, compania lucrează la o versiune outdoor a sistemului Lysa , echipată cu GPS și concepută pentru utilizare pe drumurile publice. Aici, provocarea tehnică este mai mare, deoarece robotul trebuie să se confrunte cu trotuare inexistente, intersecții, terenuri denivelate și o mare varietate de situații urbane. Sellin recunoaște că lipsa trotuarelor definite este una dintre principalele provocări de depășit înainte ca sistemul să fie cu adevărat viabil pe stradă.
Avantaje și îndoieli în comparație cu câinii ghid tradiționali
Apariția roboților-ghid precum Lysa a stârnit o dezbatere interesantă în domeniul deficiențelor de vedere. De la Fundația Dorina Nowill pentru Nevăzători din São Paulo, avocatul Marcelo Panico consideră că ideea unui ghid robotic este foarte promițătoare , dar insistă că trebuie evaluată cu atenție, atât din punct de vedere al costului, cât și al implicațiilor sociale.
Câinii-ghid se bucură în prezent de un nivel ridicat de recunoaștere socială , iar accesul lor la diverse medii (transport, magazine, clădiri publice etc.) este susținut de lege în multe țări. În plus, legătura emoțională stabilită între o persoană nevăzătoare și câinele său-ghid are un impact direct asupra bunăstării psihologice și a stimei de sine a utilizatorului - lucru dificil de reprodus cu o mașină.
Panico subliniază că un câine-ghid este mult mai mult decât un ajutor pentru mobilitate: este un companion constant , un sprijin emoțional și un facilitator al interacțiunii sociale. Simplul fapt că oamenii se apropie pentru a întreba despre câine sau pentru a arăta interes față de persoană generează interacțiuni umane pe care un robot, oricât de sofisticat ar fi, nu le poate oferi în același mod.
În același timp, avocatul recunoaște că disponibilitatea extrem de limitată a câinilor-ghid în țări precum Brazilia și China exclude marea majoritate a persoanelor care au nevoie de ei. Costul dresajului, listele lungi de așteptare și dificultatea de a găsi animale potrivite înseamnă că mulți oameni nu au niciodată acces la un câine-ghid adevărat.
Prin urmare, în loc să înlocuiască complet câinii, multe proiecte de roboți ghid sunt concepute ca o completare sau o alternativă pentru cei care nu pot accesa un animal sau ca o soluție tranzitorie în timp ce așteaptă să li se atribuie unul. Unii sugerează, de asemenea, că, în anumite contexte (de exemplu, în interioare complexe sau în sarcini care implică recunoașterea vizuală a informațiilor), robotul poate oferi funcții pe care un câine nu este echipat să le îndeplinească.
Câini roboți cu patru picioare: de la Boston Dynamics la versiuni low-cost
În domeniul roboților asemănători câinilor, exemplul principal la nivel mondial este Spot , patrupedul dezvoltat de compania americană Boston Dynamics. Acest robot a jucat în demonstrații spectaculoase la târgurile de tehnologie și este deja utilizat în sectoare precum construcțiile și mineritul pentru sarcini de inspecție și recunoaștere în teren dificil sau periculos.
Spot se remarcă prin mobilitatea sa uimitoare : urcă scări, traversează suprafețe denivelate, își menține echilibrul atunci când este împins și poate fi echipat cu camere și senzori pentru colectarea de date. Cu toate acestea, prețul său, care depășește 70.000 de dolari în Statele Unite, îl face complet inaccesibil pentru majoritatea utilizatorilor și instituțiilor care lucrează cu persoane nevăzătoare.
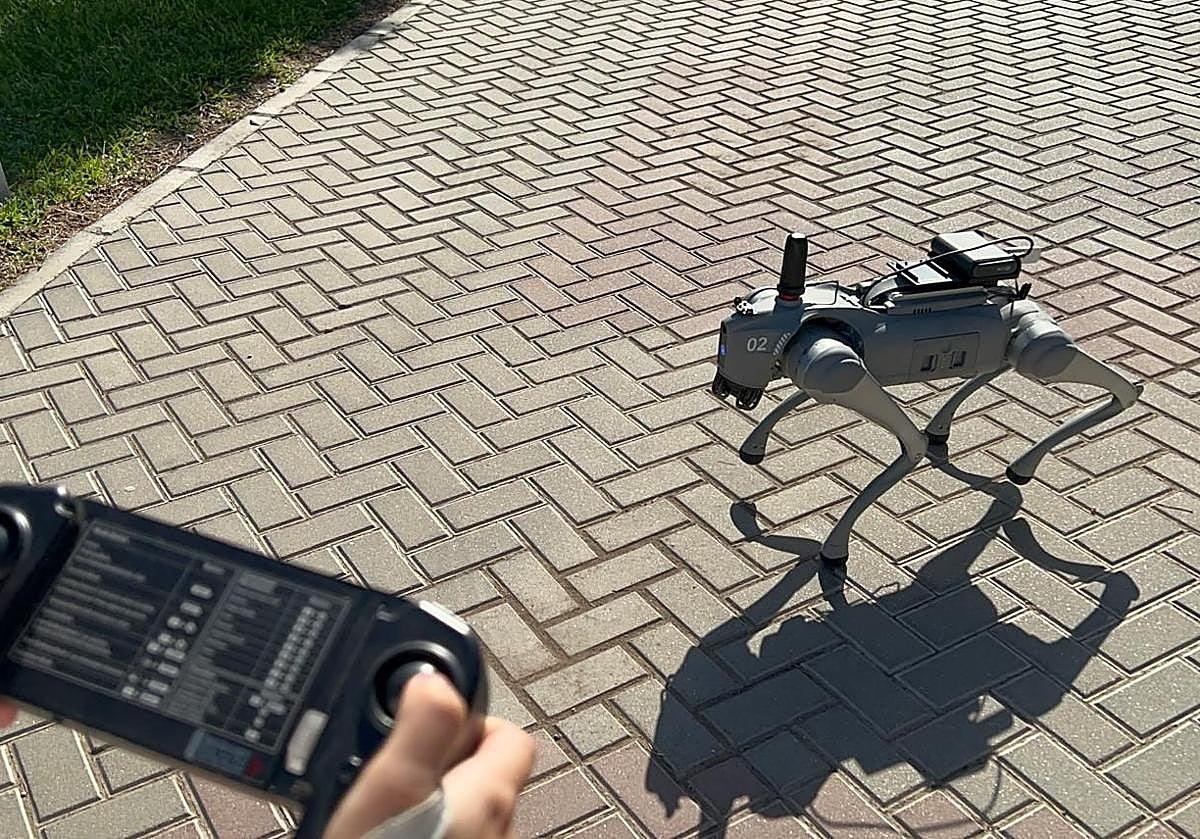
Inspirate de acest model, mai multe companii din China, Japonia și Germania și-au dezvoltat proprii roboți patrupezi , unii cu un accent mai industrial, iar alții aproape ca niște jucării avansate. Versiuni chinezești mult mai ieftine au apărut pe piață; de exemplu, Unitre Robotics vinde șase modele de câini robotici, cu un preț de pornire de aproximativ 2.700 de dolari pentru cel mai simplu.
Chiar și așa, aceste dispozitive nu sunt concepute ca ghizi pentru persoanele cu deficiențe de vedere . Principalele lor utilizări sunt supravegherea, inspecția tunelurilor și a spațiilor subterane, detectarea explozibililor și alte funcții de securitate sau întreținere. Pentru a le transforma în ghizi reali, atât software-ul, cât și interfața cu utilizatorul ar trebui reproiectate, precum și comportamentul lor adaptat nevoilor specifice ale persoanelor nevăzătoare.
În Brazilia, cercetătorul Diego Renan Bruno, de la Laboratorul de Robotică Mobilă al Universității din São Paulo (ICMC-USP), folosește Spot ca referință pentru propriul său proiect de câine-ghid robotic . Împreună cu fostul său student Marcelo Assis, a început să lucreze în 2017 în interiorul statului São Paulo, în municipalitatea Catanduva, dezvoltând prototipuri care au evoluat în timp.
Prima lor versiune a fost construită într-un mod foarte DIY, reutilizând piese dintr-un aspirator vechi. Ulterior, în cadrul programului de rezidență pentru hackeri Red Bull Basement, au dezvoltat un al doilea prototip în 2019, iar acum planifică o a treia iterație, care va fi un robot cu picioare, apropiindu-se de ideea clasică a unui câine robotic.
Bruno susține că, dacă vom vorbi despre un „ câine ghid robotic ”, acesta ar trebui să se comporte similar cu un câine ghid real, în sensul că ar trebui să fie capabil să navigheze pe trepte, borduri și terenuri denivelate fără a se baza pe rampe sau suprafețe complet netede. În opinia sa, roboții cu roți sunt limitați la zone cu accesibilitate comparabilă cu cea a unui scaun cu rotile, în timp ce un patruped bine conceput ar putea accesa mult mai multe medii.
Câinele-ghid robot chinezesc cu șase picioare: stabilitate și recunoaștere vocală
În China, o echipă de la Școala de Inginerie Mecanică a Universității Jiao Tong din Shanghai dezvoltă un câine-ghid robotic foarte neobișnuit. Seamănă cu un buldog englezesc, deși ceva mai lat, și este remarcabil prin faptul că are șase picioare în loc de patru - o alegere de design menită să maximizeze stabilitatea și mișcările line.
Creatorul său, Gao Feng, explică faptul că atunci când robotul ridică trei dintre picioare pentru a se deplasa înainte, celelalte trei formează un trepied foarte stabil , reducând șocurile resimțite de persoana nevăzătoare atașată de curea. Scopul este ca utilizatorul să experimenteze o mișcare lină și confortabilă, fără smucituri bruște care ar putea provoca nesiguranță.
Acest câine robot este echipat cu o baterie de senzori și camere care îi permit să recunoască împrejurimile, să identifice semnele de circulație, să interpreteze semafoarele și să detecteze diferite tipuri de obstacole. În plus, integrează un sistem de recunoaștere vocală cu o precizie de peste 90% și un timp de răspuns mai mic de o secundă, astfel încât poate reacționa rapid la comenzile verbale ale utilizatorului.
Inteligența artificială care controlează robotul se ocupă de planificarea rutelor , interpretează comenzile vocale și oferă alerte audio în timp real despre împrejurimi, de la trecerile de pietoni până la intersecțiile periculoase care urmează. Sistemul încorporează, de asemenea, o interfață controlată prin lesă, similară cu cea utilizată la un câine real, pentru a ajusta viteza de mers sau a indica schimbări de direcție.
Proiectul este în prezent în curs de testare în aer liber , cu participarea activă a persoanelor nevăzătoare care ajută la reglarea fină atât a comportamentului locomotor al robotului, cât și a naturaleții comenzilor sale vocale (concentrate în prezent pe limba chineză). Viziunea lui Gao Feng este ca, odată ce faza experimentală este finalizată, dispozitivul să poată fi produs în masă, reducându-i progresiv costul.
Gao însuși compară această viziune cu industria auto: un câine-ghid natural necesită ani de dresaj individualizat, iar numărul său este în mod necesar limitat, în timp ce un robot ar putea fi produs ca un bun industrial standard, rezultând o piață potențială de zeci de milioane de unități pentru a satisface cererea globală de ghizi pentru persoanele nevăzătoare.
Paws 2.0 la Universitatea din Alicante: un câine-ghid robotic cu vocație pentru companie
În Spania, se înregistrează progrese și în acest domeniu, prin proiecte precum Paws 2.0 , un mic robot patruped care se plimbă în prezent prin campusul Universității din Alicante alături de studenți și alți vizitatori. Numele său, care înseamnă „lăbuțe mici” în engleză, reflectă anii de muncă ai unei echipe de cercetare cu experiență în tehnologii pentru persoanele cu dizabilități.
Paws folosește senzori laser, similari cu cei dintr-un aspirator de tip Roomba, dar mult mai puternici, combinați cu tehnologie GPS de înaltă precizie și procesare video bazată pe inteligență artificială. Datorită acestei configurații, poate cartografia rute în campus, poate evita obstacolele în timp real și poate efectua mici „trucuri” care îi impresionează foarte mult pe cei care îl văd în acțiune.
Cercetătorii explică faptul că scopul lor nu este de a „înlocui” câinii-ghid tradiționali, ci mai degrabă de a oferi un complement tehnologic care poate fi folosit în timp ce o persoană așteaptă să i se atribuie un câine-ghid real sau în medii în care un animal nu este cea mai bună opțiune. În teorie, atunci când Paws este complet dezvoltat, o persoană nevăzătoare ar putea avea un asistent robotic în câteva zile, în loc să fie nevoită să aștepte ani de zile.
Dincolo de simpla furnizare de indicații, robotul este conceput să ofere servicii suplimentare : citirea unui meniu într-un restaurant, identificarea produselor într-un supermarket, localizarea intrării într-un magazin sau descrierea numărului de persoane dintr-o încăpere, printre alte exemple. Acesta va transmite toate aceste informații prin intermediul unui difuzor integrat, devenind practic un asistent auditiv mobil.
Unul dintre avantajele evidențiate de liderii proiectului este precizia ridicată a localizării GPS , care permite ghidarea utilizatorului către coordonate specifice (cum ar fi o anumită ușă dintr-o clădire), lucru pe care un câine ghid tradițional nu îl poate face cu acest nivel de precizie. În plus, robotul învață prin intermediul unei rețele neuronale capabile să recunoască modele precum semafoare, obiecte, tipuri de pardoseli sau obstacole în calea sa.
Echipa de la Universitatea din Alicante a lucrat anterior cu soluții de viziune computerizată pentru persoanele nevăzătoare, cum ar fi o aplicație care, pe baza unei fotografii sau a unui videoclip, descrie mediul înconjurător pentru a ajuta la localizarea obiectelor sau la identificarea caracteristicilor vizuale (de exemplu, culoarea unui articol de îmbrăcăminte). Acum, această tehnologie este integrată în Paws împreună cu un difuzor pentru a oferi un asistent mai complet.
Dacă totul progresează conform planului, se așteaptă un prototip complet funcțional în câțiva ani , deși sosirea unui produs comercial pentru uz casnic ar putea fi amânată cu aproape un deceniu din cauza proceselor de certificare, a testelor în lumea reală și a scalării industriale. Proiectul este finanțat de Institutul de Cercetare în Informatică al Universității din Alicante și de Synergy Tech, compania care produce Paws 2.0 și alți roboți cu caracteristici similare.
Câinele-ghid robot din Binghamton (New York): învățare prin consolidare și o „lesă inteligentă”
În Statele Unite, un grup de ingineri de la Departamentul de Informatică al Universității Binghamton , Universitatea de Stat din New York, lucrează, de asemenea, la un câine ghid robotic conceput ca o alternativă mai ieftină, mai eficientă și mai accesibilă.
Echipa, condusă de profesorul asistent Shiqi Zhang și care îi include și pe doctorandul David DeFazio și pe studentul din anul trei Eisuke Hirota, antrenează de aproximativ un an un robot patruped echipat cu un „ochi” vizual . În timpul unei demonstrații în laboratoarele universității, mașina a reușit să ghideze o persoană printr-un coridor, răspunzând atât la comenzi verbale, cât și la trăgerile din lesă.
Abordarea sa se bazează pe o interfață unică cu curea, combinată cu învățarea prin consolidare. Robotul este antrenat să interpreteze tensiunea și direcția tractiunii ca semnale de comandă, în timp ce sistemele sale de vedere și navigare îi permit să evite obstacolele, să mențină o traiectorie sigură și să își adapteze mersul.
Potrivit lui Zhang, după aproximativ 10 ore de antrenament cu sistemul dezvoltat, aceștia sunt capabili să creeze roboți care se mișcă autonom, navighează în medii interioare , ghidează oamenii evitând obstacolele și interpretează simultan tragerile din lesă ca instrucțiuni ușor de înțeles. Aceasta reprezintă o accelerare semnificativă în comparație cu cei doi până la trei ani de antrenament tipici pentru un câine ghid.
Proiectul este încă departe de a deveni un produs disponibil comercial, dar rezultatele inițiale indică faptul că un câine robot de acest tip ar putea reduce drastic timpul și costurile de instruire în comparație cu câinii ghid convenționali. Pe termen mediu, echipa dorește să depășească comenzile fizice și să adauge o interfață cu limbaj natural.
DeFazio notează că următorul pas va fi dotarea robotului cu capacitatea de a purta o conversație contextuală cu utilizatorul, înțelegând solicitările verbale complexe și răspunzând în mod corespunzător. De asemenea, ei doresc să includă ceea ce ei numesc „nesupunere inteligentă”: dacă o persoană cu deficiențe de vedere îi ordonă robotului să se deplaseze spre o zonă cu trafic periculos, sistemul ar trebui să fie capabil să recunoască riscul și să refuze să respecte ordinul respectiv.
În cele din urmă, scopul este ca robotul câine să acționeze ca un asistent autonom responsabil , interpretând intențiile utilizatorului, prioritizând în același timp siguranța. Acest lucru va necesita mai mulți ani de cercetare și testare în situații reale, dar calea trasată de aceste experiențe inițiale indică spre roboți ghid din ce în ce mai inteligenți, mai integrați în viața de zi cu zi.
Între timp, contrastul dintre costul și timpul necesar pentru dresarea unui câine-ghid biologic — în jur de 30.000 de euro sau mai mult și doi sau trei ani, cu doar jumătate din rata de succes — și puținele ore de dresaj necesare robotului Binghamton cu sistemul său de învățare prin consolidare întărește ideea că câinii roboți pot democratiza accesul la mobilitatea asistată pentru milioane de oameni.
Întregul ecosistem de roboți ghid și câini ghid robotici, de la Lysa în Brazilia până la prototipuri din China, Spania și Statele Unite, indică un viitor în care persoanele cu dizabilități vizuale vor putea alege dintre opțiuni foarte diferite: tovarăși patrupezi din carne și oase cu o valoare emoțională enormă, roboți cu roți concepuți pentru interior, patrupede avansate capabile să se deplaseze pe terenuri complicate și sisteme hibride care combină ce e mai bun din fiecare lume pentru a oferi mai multă autonomie, siguranță și calitate a vieții.