- Tradičné vodiace psy sú vzácne, drahé a ich výcvik je pomalý, takže milióny zrakovo postihnutých ľudí na celom svete zostávajú bez podpory.
- Nové projekty robotických sprievodcov kombinujú senzory, umelú inteligenciu a GPS na navádzanie, popisovanie prostredia a zlepšenie autonómie používateľa.
- Od Lysy v Brazílii až po prototypy v Číne, Španielsku a Spojených štátoch sa robotické psy zvažujú ako alternatíva alebo doplnok k vodiacich psom.
- Hromadná výroba a posilňovacie učenie poukazujú na dostupnejšie a škálovateľnejšie riešenia, pričom bezpečnosť používateľov je vždy prioritou.
Ľudia so zrakovým postihnutím sa desaťročia spoliehali na biele palice a tradičných vodiacich psov, aby sa bezpečne pohybovali, ale technológie túto situáciu rýchlo menia. Po celom svete vznikajú projekty robotických psov a vodiacich robotov, ktoré sľubujú dostupnejšiu, škálovateľnejšiu a v niektorých prípadoch presnejšiu alternatívu k asistenčným zvieratám.
Táto nová generácia asistenčných robotov pre nevidiacich kombinuje pokročilé senzory, umelú inteligenciu , GPS a rozpoznávanie hlasu, aby navádzala používateľov, detekovala prekážky, interpretovala prostredie a dokonca aj „konverzovala“ s osobou, ktorú sprevádza. Od Brazílie po Čínu, vrátane Španielska, Spojených štátov a Austrálie sa testujú veľmi odlišné prototypy: niektoré majú kolesá a vyzerajú ako kufre, iné pripomínajú autentické štvornohé robotické psy a existujú aj šesťnohé pre väčšiu stabilitu.
Prečo sú robotické psy potrebné ako sprievodcovia pre nevidiacich?
Jednou z hlavných hnacích síl tohto trendu je obrovský nedostatok vodiacich psov v porovnaní s počtom ľudí, ktorí ich potrebujú. Len v Španielsku žije takmer milión ľudí s nejakým typom zrakového postihnutia, no v ich každodennom živote ich sprevádza iba približne 957 aktívnych vodiacich psov.
Svetová zdravotnícka organizácia odhaduje , že na celom svete má približne 314 miliónov ľudí výrazné zrakové postihnutie, z ktorých približne 45 miliónov je nevidiacich. Vzhľadom na tieto čísla model založený výlučne na vycvičených psoch jednoznačne zlyháva, a to aj v krajinách s dobre zavedenými a dotovanými programami.
Problém nie je len v množstve, ale aj v nákladoch a čase výcviku . Výcvik vodiaceho psa si vyžaduje približne dva až tri roky špecializovanej práce a iba približne polovica zvierat, ktoré s týmto procesom začnú, ho úspešne dokončí. V krajinách ako Španielsko sa celkové náklady na psa môžu pohybovať okolo 30 000 eur, hoci ich často hradia organizácie ako ONCE (Španielska národná organizácia nevidiacich); inde sa náklady pohybujú okolo 50 000 dolárov na vodiaceho psa.
V Brazílii nie je situácia o nič povzbudivejšia: odhaduje sa, že na približne 6,5 milióna ľudí so zrakovým postihnutím pripadá len asi 200 aktívnych vodiacich psov . V Číne je táto nerovnováha ešte výraznejšia: približne 400 vodiacich psov na viac ako 17 miliónov nevidiacich, a to v kontexte, kde je vlastníctvo asistenčných zvierat relatívne nové a kde mnohé pracoviská, reštaurácie a verejné priestory nie sú k zvieratám práve priateľské.
Vzhľadom na túto situáciu si mnohí výskumníci a podnikatelia položili veľmi priamu otázku: ak je výcvik a údržba vodiaceho psa taká pomalá, drahá a obmedzená , prečo nevyvinúť robotickú alternatívu, ktorá sa dá hromadne vyrábať, časom zlacnie a osloví oveľa viac ľudí?
LYSA: kolesový navádzací robot, ktorý sa zrodil v Brazílii
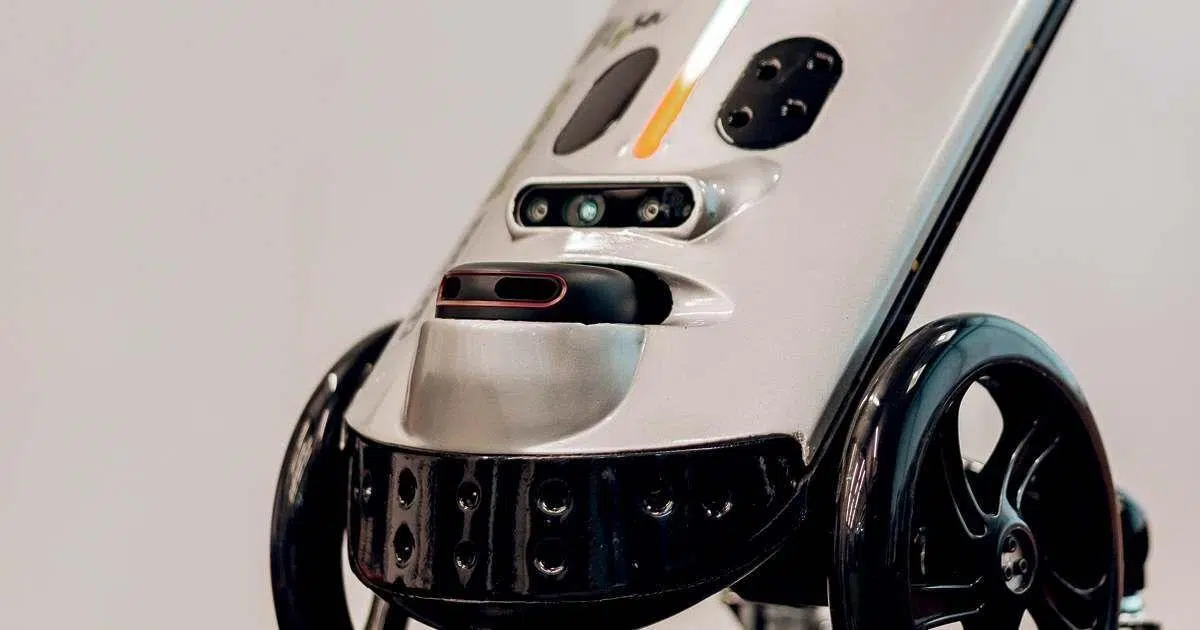
Jedným z najpokročilejších a najkonkrétnejších projektov je Lysa , sprievodný robot vyvinutý brazílskym startupom Vixsystem. Nepripomína psa, ale skôr malý kufor s výsuvnou rukoväťou a kolieskami. Váži približne 4 kilogramy a je vysoký približne 40 centimetrov. Jeho dizajn je navrhnutý tak, aby umožnil zrakovo postihnutej osobe uchopiť rukoväť a pohybovať sa s ňou, akoby ťahala ľahký vozík.
Lysa je pôvodne navrhnutá pre vnútorné prostredie, ako sú nákupné centrá, obchody a letiská, a už sa začala s testovaním v štátoch ako Espírito Santo, Rio de Janeiro a São Paulo. Na prevádzku robot kombinuje špecializovaný softvér, mobilnú aplikáciu, umelú inteligenciu, sieť senzorov, kameru a laserový systém Lidar, ktorý mu umožňuje detekovať svetlo a merať vzdialenosti s veľkou presnosťou.
Vďaka tejto sade technológií dokáže robot mapovať svoje okolie, vypočítavať trasy a viesť používateľa k určenému cieľu. Počas cesty Lysa poskytuje akustické aj kinetické signály, ktoré umožňujú používateľovi vnímať pohyb robota a počuť jasné pokyny o trase, ktorou sa má vydať.
Podľa svojho tvorcu, počítačového vedca Nedinalvu de Araúja Sellina, Lysa nielenže detekuje a vyhýba sa prekážkam na úrovni zeme, ale aj tým, ktoré sa nachádzajú v strednej výške alebo nad hlavou používateľa, ako sú konáre stromov alebo zavesené kvetináče, ktoré sú často zodpovedné za mnohé nehody s bežnými palicami . Okrem toho robot identifikuje, či sa pred ním nachádza osoba alebo skupina ľudí, a podľa toho prispôsobí svoje správanie.
Sellin porovnáva Lysu s takzvanými inteligentnými palicami, ktoré sú už na trhu, a poznamenáva, že robot ponúka presnejšie vedenie a vyššiu úroveň „inteligencie“. Zatiaľ čo palica je obmedzená na detekciu prekážok, robot rozumie rozloženiu prostredia, plánuje trasy, interpretuje prítomnosť iných prvkov a všetky tieto informácie prenáša používateľovi organizovaným spôsobom.
V súčasnej fáze sa robot predáva na vnútorné použitie za cenu okolo 15 000 realov a spoločnosť začala prijímať objednávky na predané jednotky aj na tie, ktoré klientom požičiavala na pilotné testovanie. Keďže ide o novú technológiu, mnohé organizácie uprednostňujú jej dôkladné otestovanie pred uskutočnením veľkých nákupov, preto spoločnosť Vixsystem kombinuje priamy predaj s dohodami o hodnotení.
Lysin príbeh sa začal oveľa skromnejšie v roku 2011, keď Sellin vyučovala robotiku na verejnej strednej škole v obci Serra v metropolitnej oblasti Vitória. Keď si uvedomila, že potreba riešení mobility pre ľudí so zrakovým postihnutím je skutočná a naliehavá, zostavila so svojimi študentmi prvý domáci prototyp s použitím súčiastok z iných robotov a otestovala ho s približne 20 nevidiacimi ľuďmi, aby získala ich spätnú väzbu.
Hoci prvý model ani zďaleka nebol hotovým výrobkom, mnohí účastníci boli ochotní ho kúpiť tak, ako je, čo posilnilo presvedčenie, že existuje silný a neuspokojený dopyt . Podnikateľka následne zabezpečila rôzne zdroje financovania, počnúc rokom 2014 projektom od Národnej rady pre vedecký a technologický rozvoj (CNPq), ktorý jej umožnil najať dvoch výskumníkov s magisterskými titulmi – jedného v odbore elektronické inžinierstvo a druhého v odbore informatika – na ďalší rozvoj návrhu.
V nasledujúcich rokoch bolo vyrobených niekoľko prototypov a vykonalo sa viacero kôl validácie s viac ako 200 zrakovo postihnutými ľuďmi , pričom ich spätná väzba bola integrovaná do finálneho konceptu Lysa. V roku 2017 jej účasť v brazílskej verzii televízneho programu Shark Tank priniesla 200 000 realov a, čo je možno dôležitejšie, mediálnu viditeľnosť, ktorá uľahčila hľadanie ďalšej podpory.
Spoločnosť Vixsystem si tiež zabezpečila financovanie od Finančnej agentúry pre štúdie a projekty (Finep) a Nadácie pre vedecký výskum a podporu inovácií v Espírito Santo (Fapes). V roku 2021 projekt urobil významný krok vpred, keď bol vybraný do Programu inovatívneho výskumu v malých podnikoch (PIPE) agentúry FAPESP v rámci strategickej výzvy týkajúcej sa internetu v spolupráci s Ministerstvom vedy, techniky a inovácií (MCTI), Ministerstvom komunikácií (MCom) a Brazílskym riadiacim výborom pre internet (CGI.br).
Vďaka tomuto vylepšeniu spoločnosť pracuje na vonkajšej verzii Lysa , ktorá bude vybavená GPS a navrhnutá na použitie na verejných komunikáciách. V tomto prípade je technická výzva väčšia, pretože robot sa musí vyrovnať s neexistujúcimi chodníkmi, križovatkami, nerovným terénom a širokou škálou mestských situácií. Sellin uznáva, že nedostatok definovaných chodníkov je jednou z hlavných výziev, ktoré treba prekonať, kým bude systém skutočne životaschopný na ulici.
Výhody a pochybnosti v porovnaní s tradičnými vodiacimi psami
Vznik robotických sprievodcov, ako je Lysa, vyvolal zaujímavú diskusiu v oblasti zrakového postihnutia. Právnik Marcelo Panico z Nadácie Doriny Nowill pre nevidiacich v São Paule verí, že myšlienka robotického sprievodcu je veľmi sľubná , ale trvá na tom, že ju treba starostlivo zhodnotiť, a to ako z hľadiska nákladov, tak aj sociálnych dôsledkov.
Vodiace psy sa v súčasnosti tešia vysokej úrovni spoločenského uznania a ich prístup do rôznych prostredí (doprava, obchody, verejné budovy atď.) je v mnohých krajinách podporovaný zákonom. Okrem toho má emocionálne puto vytvorené medzi nevidiacou osobou a jej vodiacim psom priamy vplyv na psychickú pohodu a sebavedomie používateľa – čo je so strojom ťažké napodobniť.
Panico zdôrazňuje, že vodiaci pes je oveľa viac než len pomôcka na mobilitu: je to stály spoločník , emocionálna podpora a sprostredkovateľ sociálnej interakcie. Jednoduchý fakt, že ľudia prichádzajú, aby sa opýtali na psa alebo prejavili záujem o danú osobu, vytvára ľudské interakcie, ktoré robot, nech je akokoľvek sofistikovaný, nemôže ponúknuť rovnakým spôsobom.
Zároveň právnik uznáva, že extrémne obmedzená dostupnosť vodiacich psov v krajinách ako Brazília a Čína vylučuje prevažnú väčšinu ľudí, ktorí ich potrebujú. Náklady na výcvik, dlhé čakacie listiny a ťažkosti s nájdením vhodných zvierat znamenajú, že mnohí ľudia nikdy nemajú prístup k skutočnému vodiaceho psa.
Preto namiesto úplného nahradenia psov sú mnohé projekty vodiacich robotov koncipované ako doplnok alebo alternatíva pre tých, ktorí nemajú prístup k zvieraťu, alebo ako prechodné riešenie, kým čakajú na jeho pridelenie. Niektorí tiež naznačujú, že v určitých kontextoch (napríklad v zložitých interiéroch alebo pri úlohách zahŕňajúcich rozpoznávanie vizuálnych informácií) môže robot vykonávať funkcie, na ktoré pes nie je vybavený.
Štvornohé robotické psy: od Boston Dynamics po lacné verzie
V oblasti robotov podobných psom je popredným svetovým príkladom Spot , štvornohý robot vyvinutý americkou spoločnosťou Boston Dynamics. Tento robot hviezdil vo veľkolepých ukážkach na technologických veľtrhoch a už sa používa v odvetviach ako stavebníctvo a baníctvo na inšpekčné a prieskumné úlohy v náročnom alebo nebezpečnom teréne.
Spot vyniká svojou úžasnou mobilitou : stúpa po schodoch, prechádza nerovným povrchom, udržiava rovnováhu pri tlačení a môže byť vybavený kamerami a senzormi na zhromažďovanie údajov. Jeho cena, ktorá v Spojených štátoch presahuje 70 000 dolárov, ho však robí úplne nedostupným pre väčšinu používateľov a inštitúcií pracujúcich s nevidiacimi ľuďmi.
Inšpirované týmto modelom, niekoľko spoločností v Číne, Japonsku a Nemecku vyvinulo vlastné štvornohé roboty , niektoré s viac priemyselným zameraním a iné sa takmer podobajú na pokročilé hračky. Na trhu sa objavili oveľa lacnejšie čínske verzie; napríklad Unitre Robotics predáva šesť modelov robotického psa s počiatočnou cenou okolo 2 700 dolárov za najzákladnejší model.
Napriek tomu tieto zariadenia nie sú určené ako sprievodcovia pre ľudí so zrakovým postihnutím . Ich hlavným využitím je dohľad, kontrola tunelov a podzemných priestorov, detekcia výbušnín a ďalšie bezpečnostné alebo údržbárske funkcie. Aby sa z nich stali skutočnými sprievodcami, bolo by potrebné prepracovať ich softvér aj používateľské rozhranie a prispôsobiť ich správanie špecifickým potrebám nevidiacich ľudí.
V Brazílii výskumník Diego Renan Bruno z Laboratória mobilnej robotiky na Univerzite v São Paule (ICMC-USP) používa Spot ako referenciu pre svoj vlastný projekt robotického vodiaceho psa . Spolu so svojím bývalým študentom Marcelom Assisom začal v roku 2017 pracovať vo vnútrozemí štátu São Paulo, v obci Catanduva, kde vyvíjal prototypy, ktoré sa postupom času vyvíjali.
Ich prvá verzia bola postavená veľmi svojpomocne, s použitím súčiastok zo starého vysávača. Neskôr, v rámci hackerského rezidenčného programu Red Bull Basement, vyvinuli druhý prototyp v roku 2019 a teraz plánujú tretiu iteráciu, ktorá bude robotom s nohami, čím sa priblíži ku klasickej myšlienke robotického psa.
Bruno tvrdí, že ak budeme hovoriť o „ robotickom vodiacom psovi “, mal by sa správať podobne ako skutočný vodiaci pes v tom zmysle, že by mal byť schopný prechádzať schodmi, obrubníkmi a nerovným terénom bez toho, aby sa spoliehal na rampy alebo úplne hladké povrchy. Podľa jeho názoru sú kolesové roboty obmedzené na oblasti s prístupnosťou porovnateľnou s invalidným vozíkom, zatiaľ čo dobre navrhnutý štvornohý pes by mal prístup do oveľa väčšieho množstva prostredí.
Čínsky šesťnohý robotický vodiaci pes: stabilita a rozpoznávanie hlasu
V Číne tím zo Strojníckej fakulty Šanghajskej univerzity Jiao Tong vyvíja veľmi nezvyčajného robotického vodiaceho psa. Pripomína anglického buldoga, aj keď je o niečo širší, a je pozoruhodný tým, že má šesť nôh namiesto štyroch – toto konštrukčné riešenie má maximalizovať stabilitu a plynulé pohyby.
Jeho tvorca, Gao Feng, vysvetľuje, že keď robot zdvihne tri zo svojich nôh, aby sa pohol dopredu, ostatné tri vytvoria veľmi stabilný statív , čím sa znížia trhnutia, ktoré pociťuje nevidiaca osoba pripevnená k popruhu. Cieľom je, aby používateľ zažil plynulý a pohodlný pohyb bez náhlych trhnutí, ktoré by mohli spôsobiť neistotu.
Tento robotický pes je vybavený batériou senzorov a kamier , ktoré mu umožňujú rozpoznávať okolie, identifikovať dopravné značky, interpretovať semafory a detekovať rôzne typy prekážok. Okrem toho integruje systém rozpoznávania hlasu s presnosťou viac ako 90 % a dobou odozvy kratšou ako jedna sekunda, takže dokáže rýchlo reagovať na slovné povely používateľa.
Umelá inteligencia, ktorá riadi robota, sa stará o plánovanie trasy , interpretuje hlasové povely a poskytuje zvukové upozornenia v reálnom čase o svojom okolí, od priechodov pre chodcov až po blížiace sa nebezpečné križovatky. Systém tiež obsahuje rozhranie ovládané vodítkom, podobné tomu, ktoré sa používa u skutočného psa, na úpravu rýchlosti chôdze alebo indikáciu zmien smeru.
Projekt v súčasnosti prechádza testovaním v teréne za aktívnej účasti nevidiacich, ktorí pomáhajú doladiť pohybové správanie robota a prirodzenosť jeho hlasových povelov (momentálne so zameraním na čínštinu). Gao Fengova vízia je, že po ukončení experimentálnej fázy bude možné zariadenie hromadne vyrábať, čím sa postupne znížia jeho náklady.
Sám Gao prirovnáva túto víziu k automobilovému priemyslu: prirodzený vodiaci pes si vyžaduje roky individualizovaného výcviku a jeho počet je nevyhnutne obmedzený, zatiaľ čo robot by sa mohol vyrábať ako štandardný priemyselný tovar, čo by viedlo k potenciálnemu trhu s desiatkami miliónov kusov na uspokojenie celosvetového dopytu po sprievodcoch pre nevidiacich.
Paws 2.0 na Univerzite v Alicante: robotický vodiaci pes s povolaním pre spoločnosť
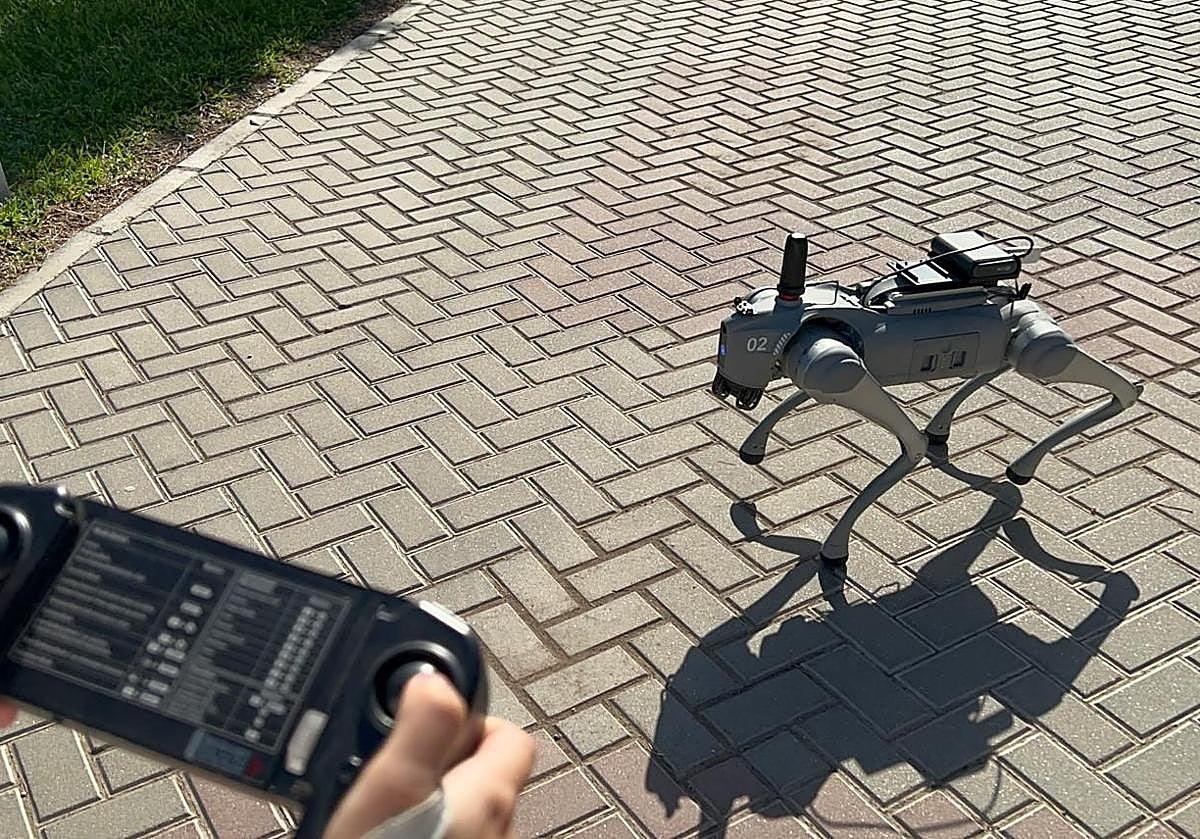
V Španielsku sa v tejto oblasti tiež dosahuje pokrok s projektmi ako Paws 2.0 , malý štvornohý robot, ktorý sa v súčasnosti prechádza po areáli Univerzity v Alicante spolu so študentmi a ďalšími návštevníkmi. Jeho názov, ktorý v angličtine znamená „malé labky“, odráža dlhoročnú prácu výskumného tímu so skúsenosťami v oblasti technológií pre ľudí so zdravotným postihnutím.
Paws využíva laserové senzory, podobné tým vo vysávačoch typu Roomba, ale oveľa výkonnejšie, v kombinácii s vysokopresnou technológiou GPS a spracovaním videa s využitím umelej inteligencie. Vďaka tomuto nastaveniu dokáže mapovať trasy v areáli školy, vyhýbať sa prekážkam v reálnom čase a vykonávať malé „triky“, ktoré výrazne ohromia tých, ktorí ho vidia v akcii.
Výskumníci vysvetľujú, že ich cieľom nie je „nahradiť“ tradičných vodiacich psov, ale skôr ponúknuť technologický doplnok , ktorý možno použiť, kým človek čaká na pridelenie skutočného vodiaceho psa alebo v prostrediach, kde zviera nie je najlepšou voľbou. Teoreticky, keď bude systém Paws plne vyvinutý, nevidiaci človek by mohol mať robotického asistenta v priebehu niekoľkých dní, namiesto toho, aby musel čakať roky.
Okrem jednoduchého poskytovania pokynov je robot navrhnutý tak, aby ponúkal aj ďalšie služby : napríklad čítanie jedálneho lístka v reštaurácii, identifikáciu produktov v supermarkete, lokalizáciu vchodu do obchodu alebo opis počtu ľudí v miestnosti. Všetky tieto informácie bude prenášať prostredníctvom integrovaného reproduktora, čím sa efektívne stane mobilným sluchovým asistentom.
Jednou z výhod, ktorú zdôraznili vedúci projektu, je vysoká presnosť GPS lokalizácie , ktorá umožňuje navádzať používateľa na konkrétne súradnice (napríklad ku konkrétnym dverám v budove), čo tradičný vodiaci pes s takouto presnosťou nedokáže. Robot sa navyše učí prostredníctvom neurónovej siete schopnej rozpoznávať vzory, ako sú semafory, objekty, typy podláh alebo prekážky v jeho ceste.
Tím na Univerzite v Alicante už predtým pracoval s riešeniami počítačového videnia pre nevidiacich, ako je napríklad aplikácia, ktorá na základe fotografie alebo videa opisuje prostredie, aby pomohla lokalizovať objekty alebo identifikovať vizuálne charakteristiky (napríklad farbu oblečenia). Teraz je táto technológia integrovaná do aplikácie Paws spolu s reproduktorom, aby ponúkla komplexnejšieho asistenta.
Ak všetko pôjde podľa plánu, plne funkčný prototyp sa očakáva v priebehu niekoľkých rokov , hoci príchod komerčného produktu na domáce použitie by sa mohol oneskoriť takmer o desaťročie kvôli certifikačným procesom, testovaniu v reálnom svete a priemyselnému škálovaniu. Projekt je financovaný Inštitútom pre výskum informatiky Univerzity v Alicante a spoločnosťou Synergy Tech, ktorá vyrába Paws 2.0 a ďalšie roboty s podobnými funkciami.
Robotický vodiaci pes z Binghamtonu (New York): posilňovacie učenie a „inteligentné vodítko“
V Spojených štátoch pracuje skupina inžinierov z Katedry informatiky na Binghamtonskej univerzite Štátnej univerzity v New Yorku aj na robotickom vodiacom psovi, ktorý je navrhnutý ako lacnejšia, efektívnejšia a dostupnejšia alternatíva.
Tím, vedený odborným asistentom Shiqi Zhangom a v ktorom sú aj doktorand David DeFazio a študent tretieho ročníka Eisuke Hirota, trénuje štvornohého robota vybaveného vizuálnym „oko“ už približne rok . Počas demonštrácie v univerzitných laboratóriách bol stroj schopný viesť človeka chodbou a reagovať na slovné povely aj na ťahanie za vodítko.
Jeho prístup je založený na unikátnom rozhraní pásu v kombinácii s posilňovacím učením. Robot je trénovaný interpretovať napätie a smer ťahov ako povelové signály, zatiaľ čo jeho vizuálne a navigačné systémy mu umožňujú vyhýbať sa prekážkam, udržiavať bezpečnú dráhu a prispôsobovať si chôdzu.
Podľa Zhanga sú po približne 10 hodinách tréningu s vyvinutým systémom schopní vytvoriť roboty, ktoré sa pohybujú autonómne, orientujú sa v interiéri , vedú ľudí a zároveň sa vyhýbajú prekážkam a súčasne interpretujú ťahanie za vodítko ako zrozumiteľné pokyny. To predstavuje výrazné zrýchlenie v porovnaní s typickými dvoma až tromi rokmi výcviku vodiaceho psa.
Projekt má stále ďaleko od toho, aby sa stal komerčne dostupným produktom, ale prvé výsledky naznačujú, že robotický pes tohto typu by mohol drasticky skrátiť čas a náklady na výcvik v porovnaní s konvenčnými vodiacimi psami. V strednodobom horizonte chce tím ísť nad rámec fyzických povelov a pridať rozhranie s prirodzeným jazykom.
DeFazio poznamenáva, že ďalším krokom bude vybaviť robota schopnosťou viesť kontextovú konverzáciu s používateľom, rozumieť zložitým verbálnym požiadavkám a primerane na ne reagovať. Chcú tiež zahrnúť to, čo nazývajú „inteligentná neposlušnosť“: ak zrakovo postihnutá osoba prikáže robotovi, aby sa presunul do oblasti s nebezpečnou premávkou, systém by mal byť schopný rozpoznať riziko a odmietnuť tento príkaz poslúchnuť.
Konečným cieľom je, aby robotický pes fungoval ako zodpovedný autonómny asistent , ktorý interpretuje zámery používateľa a zároveň uprednostňuje bezpečnosť. To si bude vyžadovať ďalšie roky výskumu a testovania v reálnych situáciách, ale cesta načrtnutá týmito prvými skúsenosťami smeruje k čoraz inteligentnejším vodiacich robotom, ktoré sú viac integrované do každodenného života.
Medzitým kontrast medzi nákladmi a časom potrebným na výcvik biologického vodiaceho psa – približne 30 000 eur alebo viac a dva alebo tri roky s iba polovičnou úspešnosťou – a niekoľkými hodinami výcviku, ktoré potrebuje robot Binghamton so svojím systémom posilňovacieho učenia, posilňuje myšlienku, že robotické psy môžu demokratizovať prístup k asistovanej mobilite pre milióny ľudí.
Celý tento ekosystém vodiacich robotov a robotických vodiacich psov, od Lysy v Brazílii až po prototypy v Číne, Španielsku a Spojených štátoch, poukazuje na budúcnosť, v ktorej si ľudia so zrakovým postihnutím budú môcť vybrať z veľmi odlišných možností: štvornohí spoločníci z mäsa a kostí s obrovskou emocionálnou hodnotou, kolesové roboty určené do interiéru, pokročilé štvornožce schopné pohybu v zložitom teréne a hybridné systémy, ktoré kombinujú to najlepšie z oboch svetov, aby ponúkli väčšiu autonómiu, bezpečnosť a kvalitu života.